
#physicalai
physicalai
閲覧回数 3,917
73人が討論中
注目
最新

·
--
ロボット業界でついに、「何台作ったか」ではなく「どれだけ働いたか」を計算し始める人が現れました。
10月29日、上海。智元 AGIBOT は Innovation Day 2026 で、新しい指標「Worken(Work + Token)」を発表しました。中国語では「有効智能工時(有効な知能労働時間)」と呼ばれています。
計算式はシンプルです。
Worken = 稼働中のロボット数 × 自律稼働時間 × 生産効率係数
1️⃣ 実際にタスクを実行しているロボットだけを数えます。在庫や展示場の飾りは含みません
2️⃣ 自律稼働している時間だけを数えます。電源が入った待機状態や、人がそばで遠隔操作している時間は含みません
3️⃣ 生産量はタスクの基準と比較します。たとえば、同じ基準における人間の作業者1人あたりの合格水準の生産量です
同じイベントでは、産業用ロボット G2 Max(21自由度、両腕で40kgを運搬)、具身基盤モデル GO-3 Preview も発表されました。また、Link-U OS 1.0 は年末までに完全オープンソース化し、オープン・アトム・ファウンデーションに寄贈する予定です。公式発表によると、9月に累計2万台目がラインオフしました。
私の見方:
この考え方は、AI業界が「パラメーター競争」から「トークンの生産量を計算する」方向へ移っているのと同じです。Physical AI の評価も、いずれは出荷台数をめぐる物語から、「1台の機械が1年間に、実際どれだけ基準を満たす仕事をしたか」へと移るでしょう。いち早くこの数値を監査可能な形にした企業が、価格決定権を握ることになります。
ただし、冷静に見ておきましょう。Worken は現時点では智元独自の提案にすぎず、業界標準ではありません。タスクの基準をどう定めるのか、データを誰が監査するのかも、まだ具体化していません。第三者が検証可能な Worken データが出てくるまでは、有望な枠組みとして見ておき、KPIとして鵜呑みにしないでください。
オンチェーンで DePIN/ロボットデータネットワークに取り組んでいるプロジェクトは、これを参考にできそうです。デバイス数に応じてトークンを発行するより、有効な労働時間に応じて精算するほうが、ずっと信頼できます。
出典:AGIBOT 公式サイト/PR Newswire 10月29日付プレスリリース、The Robot Report
#AI #机器人 #PhysicalAI
情報共有のみを目的としており、投資助言ではありません。
ロボット業界でついに、「何台作ったか」ではなく「どれだけ働いたか」を計算し始める人が現れました。
10月29日、上海。智元 AGIBOT は Innovation Day 2026 で、新しい指標「Worken(Work + Token)」を発表しました。中国語では「有効智能工時(有効な知能労働時間)」と呼ばれています。
計算式はシンプルです。
Worken = 稼働中のロボット数 × 自律稼働時間 × 生産効率係数
1️⃣ 実際にタスクを実行しているロボットだけを数えます。在庫や展示場の飾りは含みません
2️⃣ 自律稼働している時間だけを数えます。電源が入った待機状態や、人がそばで遠隔操作している時間は含みません
3️⃣ 生産量はタスクの基準と比較します。たとえば、同じ基準における人間の作業者1人あたりの合格水準の生産量です
同じイベントでは、産業用ロボット G2 Max(21自由度、両腕で40kgを運搬)、具身基盤モデル GO-3 Preview も発表されました。また、Link-U OS 1.0 は年末までに完全オープンソース化し、オープン・アトム・ファウンデーションに寄贈する予定です。公式発表によると、9月に累計2万台目がラインオフしました。
私の見方:
この考え方は、AI業界が「パラメーター競争」から「トークンの生産量を計算する」方向へ移っているのと同じです。Physical AI の評価も、いずれは出荷台数をめぐる物語から、「1台の機械が1年間に、実際どれだけ基準を満たす仕事をしたか」へと移るでしょう。いち早くこの数値を監査可能な形にした企業が、価格決定権を握ることになります。
ただし、冷静に見ておきましょう。Worken は現時点では智元独自の提案にすぎず、業界標準ではありません。タスクの基準をどう定めるのか、データを誰が監査するのかも、まだ具体化していません。第三者が検証可能な Worken データが出てくるまでは、有望な枠組みとして見ておき、KPIとして鵜呑みにしないでください。
オンチェーンで DePIN/ロボットデータネットワークに取り組んでいるプロジェクトは、これを参考にできそうです。デバイス数に応じてトークンを発行するより、有効な労働時間に応じて精算するほうが、ずっと信頼できます。
出典:AGIBOT 公式サイト/PR Newswire 10月29日付プレスリリース、The Robot Report
#AI #机器人 #PhysicalAI
情報共有のみを目的としており、投資助言ではありません。
10月29日、上海。智元 AGIBOT は Innovation Day 2026 で、新しい指標「Worken(Work + Token)」を発表しました。中国語では「有効智能工時(有効な知能労働時間)」と呼ばれています。
計算式はシンプルです。
Worken = 稼働中のロボット数 × 自律稼働時間 × 生産効率係数
1️⃣ 実際にタスクを実行しているロボットだけを数えます。在庫や展示場の飾りは含みません
2️⃣ 自律稼働している時間だけを数えます。電源が入った待機状態や、人がそばで遠隔操作している時間は含みません
3️⃣ 生産量はタスクの基準と比較します。たとえば、同じ基準における人間の作業者1人あたりの合格水準の生産量です
同じイベントでは、産業用ロボット G2 Max(21自由度、両腕で40kgを運搬)、具身基盤モデル GO-3 Preview も発表されました。また、Link-U OS 1.0 は年末までに完全オープンソース化し、オープン・アトム・ファウンデーションに寄贈する予定です。公式発表によると、9月に累計2万台目がラインオフしました。
私の見方:
この考え方は、AI業界が「パラメーター競争」から「トークンの生産量を計算する」方向へ移っているのと同じです。Physical AI の評価も、いずれは出荷台数をめぐる物語から、「1台の機械が1年間に、実際どれだけ基準を満たす仕事をしたか」へと移るでしょう。いち早くこの数値を監査可能な形にした企業が、価格決定権を握ることになります。
ただし、冷静に見ておきましょう。Worken は現時点では智元独自の提案にすぎず、業界標準ではありません。タスクの基準をどう定めるのか、データを誰が監査するのかも、まだ具体化していません。第三者が検証可能な Worken データが出てくるまでは、有望な枠組みとして見ておき、KPIとして鵜呑みにしないでください。
オンチェーンで DePIN/ロボットデータネットワークに取り組んでいるプロジェクトは、これを参考にできそうです。デバイス数に応じてトークンを発行するより、有効な労働時間に応じて精算するほうが、ずっと信頼できます。
出典:AGIBOT 公式サイト/PR Newswire 10月29日付プレスリリース、The Robot Report
#AI #机器人 #PhysicalAI
情報共有のみを目的としており、投資助言ではありません。
1k

🤖 Axis Roboticsの$AXIS が本日、Binance Alphaで公開されました!
Axis Roboticsは、フィジカルAI向けのデータエンジンを構築しています。一般の人々がスマートフォンやブラウザからシミュレーション内のロボットを操作し、そのデータを実際のロボットの学習に役立てます。特別なハードウェアは必要ありません。
🎁 エアドロップの詳細:
• Alpha Eventsページで250 $AXIS を請求
• Alpha Pointsが235ポイント以上必要
• 請求には15ポイントを使用
• 24時間以内に確認しないと、受け取れなくなります
• 先着順
• イベントが継続中の場合、必要ポイント数は5分ごとに5ポイントずつ減少します
📊 概要:
• シードラウンドで1,200万ドルを調達
• 貢献者は20万人以上
• 総供給量は10億枚固定、ローンチ時の流通量は16.5%
ロボティクス+AI+暗号資産は注目に値するテーマです 👀
もう請求しましたか? 👇
必ずご自身で調査してください。投資助言ではありません。
$AXIS #AxisRobotics #BinanceAlpha #Airdrop #PhysicalAI
🤖 Axis Roboticsの$AXIS が本日、Binance Alphaで公開されました!
Axis Roboticsは、フィジカルAI向けのデータエンジンを構築しています。一般の人々がスマートフォンやブラウザからシミュレーション内のロボットを操作し、そのデータを実際のロボットの学習に役立てます。特別なハードウェアは必要ありません。
🎁 エアドロップの詳細:
• Alpha Eventsページで250 $AXIS を請求
• Alpha Pointsが235ポイント以上必要
• 請求には15ポイントを使用
• 24時間以内に確認しないと、受け取れなくなります
• 先着順
• イベントが継続中の場合、必要ポイント数は5分ごとに5ポイントずつ減少します
📊 概要:
• シードラウンドで1,200万ドルを調達
• 貢献者は20万人以上
• 総供給量は10億枚固定、ローンチ時の流通量は16.5%
ロボティクス+AI+暗号資産は注目に値するテーマです 👀
もう請求しましたか? 👇
必ずご自身で調査してください。投資助言ではありません。
$AXIS #AxisRobotics #BinanceAlpha #Airdrop #PhysicalAI
Axis Roboticsは、フィジカルAI向けのデータエンジンを構築しています。一般の人々がスマートフォンやブラウザからシミュレーション内のロボットを操作し、そのデータを実際のロボットの学習に役立てます。特別なハードウェアは必要ありません。
🎁 エアドロップの詳細:
• Alpha Eventsページで250 $AXIS を請求
• Alpha Pointsが235ポイント以上必要
• 請求には15ポイントを使用
• 24時間以内に確認しないと、受け取れなくなります
• 先着順
• イベントが継続中の場合、必要ポイント数は5分ごとに5ポイントずつ減少します
📊 概要:
• シードラウンドで1,200万ドルを調達
• 貢献者は20万人以上
• 総供給量は10億枚固定、ローンチ時の流通量は16.5%
ロボティクス+AI+暗号資産は注目に値するテーマです 👀
もう請求しましたか? 👇
必ずご自身で調査してください。投資助言ではありません。
$AXIS #AxisRobotics #BinanceAlpha #Airdrop #PhysicalAI
358
·
--
ブリッシュ
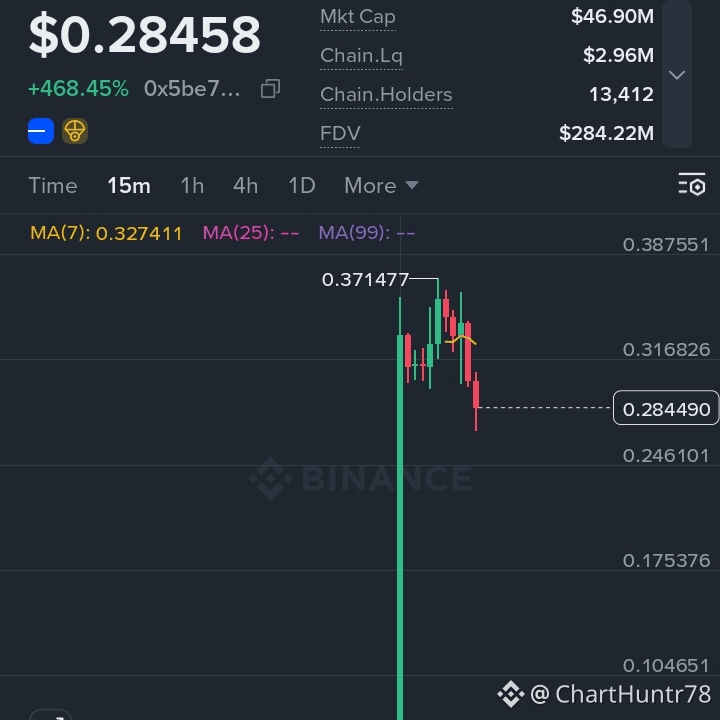
🚀 $AXIS (Axis Robotics) — ローンチ初日から圧倒的な強さ
フィジカルAIの時代が到来。市場はすでにその価値を織り込み始めています。
現在価格:$0.28458
24時間騰落率:+468.45%
時価総額:$46.90M
FDV:$284.22M
保有者数:13,412
流動性:$2.96M
取引高:爆発的(数百万規模)
チャート概要
$0.03〜0.10付近から一気に急騰し、$0.38の高値を記録
初動のあと、現在は$0.28付近でいったん落ち着いています
MA(7)は約$0.327と上に位置しており、健全な急騰後のもみ合い局面です
典型的なローンチ初日の値動き:放物線状の上昇 → 押し目 → 次の上昇局面への準備
これは単なるミームコインの急騰ではありません。
Axis RoboticsはフィジカルAIのための、データを蓄積・拡大するエンジンを構築しています。実際のロボットの訓練軌跡をクラウドソーシングし、ロボットが現実世界を学習できるようにする取り組みです(LLMがインターネットから得たものに相当する、これまで欠けていた要素です)。
明確なトレード戦略(高リスク/高リターン)
見通し:いったん落ち着いた後の上昇継続
エントリーゾーン:
$0.265~$0.285(現在の価格帯、または押し目)
目標価格:
TP1:$0.35(高値を再テスト)
TP2:$0.42~$0.48
TP3:$0.60以上(話題性が続く場合)
損切り:
$0.22を下回ったら(チャート構造と主要サポートを考慮)
リスクリワード比 → エントリー価格から1:2.5~1:4の堅実なポテンシャル
上昇余地が期待できる理由
最初のプラットフォームとしてBinance Alphaに上場
実際のプロダクト:すでに20万人以上のコントリビューターがロボットデータを生成
総供給量は10億枚に固定、TGE時の流通量はわずか16.5%
フィジカルAIは現在、最も有望な新興セクターのひとつ
初日から取引高と保有者数が爆発的に増加
注意:極めてボラティリティが高い銘柄です。ローンチ初日のトークンは急落することもあります。ポジションは小さくし、損切りを徹底しましょう。
ローンチに乗れた人は? 高値再テストを待っている人は?
エントリー価格や考えを下にコメントしてください 👇
フィジカルAIがどこまで伸びるか、見ていきましょう。
#AXIS #AxisRobotics #PhysicalAI #BinanceAlpha #Robotics #CryptoTrading
🚀 $AXIS (Axis Robotics) — ローンチ初日から圧倒的な強さ
フィジカルAIの時代が到来。市場はすでにその価値を織り込み始めています。
現在価格:$0.28458
24時間騰落率:+468.45%
時価総額:$46.90M
FDV:$284.22M
保有者数:13,412
流動性:$2.96M
取引高:爆発的(数百万規模)
チャート概要
$0.03〜0.10付近から一気に急騰し、$0.38の高値を記録
初動のあと、現在は$0.28付近でいったん落ち着いています
MA(7)は約$0.327と上に位置しており、健全な急騰後のもみ合い局面です
典型的なローンチ初日の値動き:放物線状の上昇 → 押し目 → 次の上昇局面への準備
これは単なるミームコインの急騰ではありません。
Axis RoboticsはフィジカルAIのための、データを蓄積・拡大するエンジンを構築しています。実際のロボットの訓練軌跡をクラウドソーシングし、ロボットが現実世界を学習できるようにする取り組みです(LLMがインターネットから得たものに相当する、これまで欠けていた要素です)。
明確なトレード戦略(高リスク/高リターン)
見通し:いったん落ち着いた後の上昇継続
エントリーゾーン:
$0.265~$0.285(現在の価格帯、または押し目)
目標価格:
TP1:$0.35(高値を再テスト)
TP2:$0.42~$0.48
TP3:$0.60以上(話題性が続く場合)
損切り:
$0.22を下回ったら(チャート構造と主要サポートを考慮)
リスクリワード比 → エントリー価格から1:2.5~1:4の堅実なポテンシャル
上昇余地が期待できる理由
最初のプラットフォームとしてBinance Alphaに上場
実際のプロダクト:すでに20万人以上のコントリビューターがロボットデータを生成
総供給量は10億枚に固定、TGE時の流通量はわずか16.5%
フィジカルAIは現在、最も有望な新興セクターのひとつ
初日から取引高と保有者数が爆発的に増加
注意:極めてボラティリティが高い銘柄です。ローンチ初日のトークンは急落することもあります。ポジションは小さくし、損切りを徹底しましょう。
ローンチに乗れた人は? 高値再テストを待っている人は?
エントリー価格や考えを下にコメントしてください 👇
フィジカルAIがどこまで伸びるか、見ていきましょう。
#AXIS #AxisRobotics #PhysicalAI #BinanceAlpha #Robotics #CryptoTrading
フィジカルAIの時代が到来。市場はすでにその価値を織り込み始めています。
現在価格:$0.28458
24時間騰落率:+468.45%
時価総額:$46.90M
FDV:$284.22M
保有者数:13,412
流動性:$2.96M
取引高:爆発的(数百万規模)
チャート概要
$0.03〜0.10付近から一気に急騰し、$0.38の高値を記録
初動のあと、現在は$0.28付近でいったん落ち着いています
MA(7)は約$0.327と上に位置しており、健全な急騰後のもみ合い局面です
典型的なローンチ初日の値動き:放物線状の上昇 → 押し目 → 次の上昇局面への準備
これは単なるミームコインの急騰ではありません。
Axis RoboticsはフィジカルAIのための、データを蓄積・拡大するエンジンを構築しています。実際のロボットの訓練軌跡をクラウドソーシングし、ロボットが現実世界を学習できるようにする取り組みです(LLMがインターネットから得たものに相当する、これまで欠けていた要素です)。
明確なトレード戦略(高リスク/高リターン)
見通し:いったん落ち着いた後の上昇継続
エントリーゾーン:
$0.265~$0.285(現在の価格帯、または押し目)
目標価格:
TP1:$0.35(高値を再テスト)
TP2:$0.42~$0.48
TP3:$0.60以上(話題性が続く場合)
損切り:
$0.22を下回ったら(チャート構造と主要サポートを考慮)
リスクリワード比 → エントリー価格から1:2.5~1:4の堅実なポテンシャル
上昇余地が期待できる理由
最初のプラットフォームとしてBinance Alphaに上場
実際のプロダクト:すでに20万人以上のコントリビューターがロボットデータを生成
総供給量は10億枚に固定、TGE時の流通量はわずか16.5%
フィジカルAIは現在、最も有望な新興セクターのひとつ
初日から取引高と保有者数が爆発的に増加
注意:極めてボラティリティが高い銘柄です。ローンチ初日のトークンは急落することもあります。ポジションは小さくし、損切りを徹底しましょう。
ローンチに乗れた人は? 高値再テストを待っている人は?
エントリー価格や考えを下にコメントしてください 👇
フィジカルAIがどこまで伸びるか、見ていきましょう。
#AXIS #AxisRobotics #PhysicalAI #BinanceAlpha #Robotics #CryptoTrading
1
19

·
--
Business Insider で報じられた:ロボット「汎用大脳」を作る FieldAI が、ラウンド約 7 億ドルの資金調達を協議中。評価額は約 100 億ドル――事情通によると、すでに term sheet に署名済み。1 年余りで評価額は約 20 億ドルから約 5 倍へと膨らんだという。
ソフトウェアは、人型ロボット、ロボット犬、ドローン、産業車両などすべてに対応できる。不確実な環境下でも自律的に作業をこなす。6 月以降、契約/売上がさらに約 3500 万ドル増え、合計は約 1.35 億ドル超。顧客には建設、データセンター、防衛が含まれる。前回(4 億ドル超)の投資には、Bezos 家族オフィス、Emerson Collective、Khosla などが参加している。今回のリード投資家は未開示で、取引はまだ正式にクロージングされていない可能性がある。
一方の Physical AI も評価額競争がとても速い――隣では Physical Intelligence や Skild も百億ドル規模だ。実験室の単一タスクを形にするより、実地での実装ははるかに難しい。資金を投入したあとは、現場でしっかり成果を出せるかが次の焦点になる。
#AI #机器人 #PhysicalAI
Business Insider で報じられた:ロボット「汎用大脳」を作る FieldAI が、ラウンド約 7 億ドルの資金調達を協議中。評価額は約 100 億ドル――事情通によると、すでに term sheet に署名済み。1 年余りで評価額は約 20 億ドルから約 5 倍へと膨らんだという。
ソフトウェアは、人型ロボット、ロボット犬、ドローン、産業車両などすべてに対応できる。不確実な環境下でも自律的に作業をこなす。6 月以降、契約/売上がさらに約 3500 万ドル増え、合計は約 1.35 億ドル超。顧客には建設、データセンター、防衛が含まれる。前回(4 億ドル超)の投資には、Bezos 家族オフィス、Emerson Collective、Khosla などが参加している。今回のリード投資家は未開示で、取引はまだ正式にクロージングされていない可能性がある。
一方の Physical AI も評価額競争がとても速い――隣では Physical Intelligence や Skild も百億ドル規模だ。実験室の単一タスクを形にするより、実地での実装ははるかに難しい。資金を投入したあとは、現場でしっかり成果を出せるかが次の焦点になる。
#AI #机器人 #PhysicalAI
ソフトウェアは、人型ロボット、ロボット犬、ドローン、産業車両などすべてに対応できる。不確実な環境下でも自律的に作業をこなす。6 月以降、契約/売上がさらに約 3500 万ドル増え、合計は約 1.35 億ドル超。顧客には建設、データセンター、防衛が含まれる。前回(4 億ドル超)の投資には、Bezos 家族オフィス、Emerson Collective、Khosla などが参加している。今回のリード投資家は未開示で、取引はまだ正式にクロージングされていない可能性がある。
一方の Physical AI も評価額競争がとても速い――隣では Physical Intelligence や Skild も百億ドル規模だ。実験室の単一タスクを形にするより、実地での実装ははるかに難しい。資金を投入したあとは、現場でしっかり成果を出せるかが次の焦点になる。
#AI #机器人 #PhysicalAI
74

·
--

記事
ロボティクスはAIの後のトレード — そしてほとんどの投資家はまだ目を覚ましていないAIが機械に脳を与え、ロボティクスが体を与えました。次の10年で最大の富の創出イベントがすでに始まっている理由と、群衆が到着する前にポジションを取る方法を紹介します。
すべての優れたトレードが従うパターン
毎10年ごとに、一つのテクノロジーのナラティブが世代を超える富を生み出します。2000年代はインターネット、2010年代はモバイルとクラウド、2020年代初頭はAI — 特にそれを支えるチップ、データセンター、モデルでした。NVIDIAは$150から$1,200に急上昇しました。早く目を付けた投資家は8倍のリターンを得ました。“証拠”を待った投資家たちは高値で買いました。
ロボティクスはAIの後のトレード — そしてほとんどの投資家はまだ目を覚ましていない
AIが機械に脳を与え、ロボティクスが体を与えました。次の10年で最大の富の創出イベントがすでに始まっている理由と、群衆が到着する前にポジションを取る方法を紹介します。
すべての優れたトレードが従うパターン
毎10年ごとに、一つのテクノロジーのナラティブが世代を超える富を生み出します。2000年代はインターネット、2010年代はモバイルとクラウド、2020年代初頭はAI — 特にそれを支えるチップ、データセンター、モデルでした。NVIDIAは$150から$1,200に急上昇しました。早く目を付けた投資家は8倍のリターンを得ました。“証拠”を待った投資家たちは高値で買いました。
すべての優れたトレードが従うパターン
毎10年ごとに、一つのテクノロジーのナラティブが世代を超える富を生み出します。2000年代はインターネット、2010年代はモバイルとクラウド、2020年代初頭はAI — 特にそれを支えるチップ、データセンター、モデルでした。NVIDIAは$150から$1,200に急上昇しました。早く目を付けた投資家は8倍のリターンを得ました。“証拠”を待った投資家たちは高値で買いました。
1
1
136
·
--
Axis @axisrobotics 兄弟、いつタスクの更新するの?
3日了!ちょうど3日!タスクが一つも取れない!
タスク入口:https://t.co/7sfvqfLzJY
最初は:暇があればいくつかのタスクをやるだけ
今は:20時になったらAxisを待ち伏せして
そして:まだないの?
更新してもない もう一回更新してもない
もうタスクをやってるんじゃない、タスクを待ってるんだ
でも愚痴は愚痴として、この数日で逆に一つのことを理解した
なぜロボットがタスクを模擬するだけで
こんなに多くの人が毎日ピッタリ時間に待ち伏せするのか
それはAxisが実は普通のタスクリスティングプラットフォームじゃないからだ
それは本来、一般の人から遠いロボットのトレーニングを
誰でも参加できるものに変えている
本当にロボットを持っている必要はない
研究室にいる必要もない
ブラウザで操作するだけで
本物のロボット行動の軌跡を1本、提供できる
一人の行動はたぶん普通かもしれない
でも、もっと多くの人が一緒にやれば
それぞれの操作習慣、違うルート、違う環境、違うミス
最後には全部がロボットが学べるExperienceになる
これは実はかなり重要だ
Physical AIと、私たちがよく知っているAIの最大の違いの一つは
ロボットは世界を理解するだけじゃなく、世界の中でどう行動するかも学ばないといけないこと
そして「行動すること」は
十分なExperienceがないと、いざ本格的にスケールさせるのは難しい
だから今、Axisのタスク仕組みを振り返ると
逆にちょっと面白いと思う
みんなが奪っているのは表面上はタスク
でも本質はこうだ:
ロボットの次の学習に必要な経験を提供している
初期のデータ収集から現在、すでに3M trajectoriesを超えていて
Axisも、より多くのデータを得ることから
徐々に、より価値の高いデータを得ることへ重点を移し始めた
V2ではtargeted correction
Datasetがオープンになり
さらに最近は、より多くのRoboticsエコシステムと接続している
この道筋がますます明確になってきた:
単にDatasetを大きくするだけじゃなく
ロボットが新しいExperienceを継続的に得られるようにする
これが、私がAxisで一番注目に値すると感じるところ
なぜなら未来にはモデルがアップグレードされ
ロボットのハードもアップグレードされ
トレーニング方法もアップグレードされる
でもロボットに永遠に必要なのは一つ:
より多く、より良い現実世界の経験
だから……Axisの理屈は分かるよ
Physical AIのExperienceが重要
Data Flywheelが重要
ロボットの未来も重要
でも、私のExperienceは?
私のタスクは?もう3日間待ってる
お願い、兄弟にタスクをちょっとください
#PhysicalAI #Robotics
Axis @axisrobotics 兄弟、いつタスクの更新するの?
3日了!ちょうど3日!タスクが一つも取れない!
タスク入口:https://t.co/7sfvqfLzJY
最初は:暇があればいくつかのタスクをやるだけ
今は:20時になったらAxisを待ち伏せして
そして:まだないの?
更新してもない もう一回更新してもない
もうタスクをやってるんじゃない、タスクを待ってるんだ
でも愚痴は愚痴として、この数日で逆に一つのことを理解した
なぜロボットがタスクを模擬するだけで
こんなに多くの人が毎日ピッタリ時間に待ち伏せするのか
それはAxisが実は普通のタスクリスティングプラットフォームじゃないからだ
それは本来、一般の人から遠いロボットのトレーニングを
誰でも参加できるものに変えている
本当にロボットを持っている必要はない
研究室にいる必要もない
ブラウザで操作するだけで
本物のロボット行動の軌跡を1本、提供できる
一人の行動はたぶん普通かもしれない
でも、もっと多くの人が一緒にやれば
それぞれの操作習慣、違うルート、違う環境、違うミス
最後には全部がロボットが学べるExperienceになる
これは実はかなり重要だ
Physical AIと、私たちがよく知っているAIの最大の違いの一つは
ロボットは世界を理解するだけじゃなく、世界の中でどう行動するかも学ばないといけないこと
そして「行動すること」は
十分なExperienceがないと、いざ本格的にスケールさせるのは難しい
だから今、Axisのタスク仕組みを振り返ると
逆にちょっと面白いと思う
みんなが奪っているのは表面上はタスク
でも本質はこうだ:
ロボットの次の学習に必要な経験を提供している
初期のデータ収集から現在、すでに3M trajectoriesを超えていて
Axisも、より多くのデータを得ることから
徐々に、より価値の高いデータを得ることへ重点を移し始めた
V2ではtargeted correction
Datasetがオープンになり
さらに最近は、より多くのRoboticsエコシステムと接続している
この道筋がますます明確になってきた:
単にDatasetを大きくするだけじゃなく
ロボットが新しいExperienceを継続的に得られるようにする
これが、私がAxisで一番注目に値すると感じるところ
なぜなら未来にはモデルがアップグレードされ
ロボットのハードもアップグレードされ
トレーニング方法もアップグレードされる
でもロボットに永遠に必要なのは一つ:
より多く、より良い現実世界の経験
だから……Axisの理屈は分かるよ
Physical AIのExperienceが重要
Data Flywheelが重要
ロボットの未来も重要
でも、私のExperienceは?
私のタスクは?もう3日間待ってる
お願い、兄弟にタスクをちょっとください
#PhysicalAI #Robotics
3日了!ちょうど3日!タスクが一つも取れない!
タスク入口:https://t.co/7sfvqfLzJY
最初は:暇があればいくつかのタスクをやるだけ
今は:20時になったらAxisを待ち伏せして
そして:まだないの?
更新してもない もう一回更新してもない
もうタスクをやってるんじゃない、タスクを待ってるんだ
でも愚痴は愚痴として、この数日で逆に一つのことを理解した
なぜロボットがタスクを模擬するだけで
こんなに多くの人が毎日ピッタリ時間に待ち伏せするのか
それはAxisが実は普通のタスクリスティングプラットフォームじゃないからだ
それは本来、一般の人から遠いロボットのトレーニングを
誰でも参加できるものに変えている
本当にロボットを持っている必要はない
研究室にいる必要もない
ブラウザで操作するだけで
本物のロボット行動の軌跡を1本、提供できる
一人の行動はたぶん普通かもしれない
でも、もっと多くの人が一緒にやれば
それぞれの操作習慣、違うルート、違う環境、違うミス
最後には全部がロボットが学べるExperienceになる
これは実はかなり重要だ
Physical AIと、私たちがよく知っているAIの最大の違いの一つは
ロボットは世界を理解するだけじゃなく、世界の中でどう行動するかも学ばないといけないこと
そして「行動すること」は
十分なExperienceがないと、いざ本格的にスケールさせるのは難しい
だから今、Axisのタスク仕組みを振り返ると
逆にちょっと面白いと思う
みんなが奪っているのは表面上はタスク
でも本質はこうだ:
ロボットの次の学習に必要な経験を提供している
初期のデータ収集から現在、すでに3M trajectoriesを超えていて
Axisも、より多くのデータを得ることから
徐々に、より価値の高いデータを得ることへ重点を移し始めた
V2ではtargeted correction
Datasetがオープンになり
さらに最近は、より多くのRoboticsエコシステムと接続している
この道筋がますます明確になってきた:
単にDatasetを大きくするだけじゃなく
ロボットが新しいExperienceを継続的に得られるようにする
これが、私がAxisで一番注目に値すると感じるところ
なぜなら未来にはモデルがアップグレードされ
ロボットのハードもアップグレードされ
トレーニング方法もアップグレードされる
でもロボットに永遠に必要なのは一つ:
より多く、より良い現実世界の経験
だから……Axisの理屈は分かるよ
Physical AIのExperienceが重要
Data Flywheelが重要
ロボットの未来も重要
でも、私のExperienceは?
私のタスクは?もう3日間待ってる
お願い、兄弟にタスクをちょっとください
#PhysicalAI #Robotics
87

·
--
THE ROBOTICS REVOLUTION IS HERE.🤖 ロボティクス革命、ここに到来。
AXIS Robotics は、Physical AI の未来のためのデータレイヤーを構築しています。
⚡ タスクを完了
🧠 インテリジェントなロボットの学習を手伝おう
🎯 ポイントを獲得&特典
🚀 いち早く始めよう
🔥 バイナンスから参加
[https://www.binance.com/en/support/announcement/detail/1c097191f01345b090018ffcd30e445c?utm_source=new_share&ref=CPA_000PJEIJMM](https://www.binance.com/en/support/announcement/detail/1c097191f01345b090018ffcd30e445c?utm_source=new_share&ref=CPA_000PJEIJMM)
フォロー → 参加 → タスクを完了 → 報酬を獲得 🚀
未来をただ見守るだけでなく、そこに参加しよう。
#AXIS #PhysicalAI #Robotics #Aİ #DePIN #Crypto #Web3 #Airdrop
THE ROBOTICS REVOLUTION IS HERE.
🤖 ロボティクス革命、ここに到来。
AXIS Robotics は、Physical AI の未来のためのデータレイヤーを構築しています。
⚡ タスクを完了
🧠 インテリジェントなロボットの学習を手伝おう
🎯 ポイントを獲得&特典
🚀 いち早く始めよう
🔥 バイナンスから参加
https://www.binance.com/en/support/announcement/detail/1c097191f01345b090018ffcd30e445c?utm_source=new_share&ref=CPA_000PJEIJMM
フォロー → 参加 → タスクを完了 → 報酬を獲得 🚀
未来をただ見守るだけでなく、そこに参加しよう。
#AXIS #PhysicalAI #Robotics #Aİ #DePIN #Crypto #Web3 #Airdrop
AXIS Robotics は、Physical AI の未来のためのデータレイヤーを構築しています。
⚡ タスクを完了
🧠 インテリジェントなロボットの学習を手伝おう
🎯 ポイントを獲得&特典
🚀 いち早く始めよう
🔥 バイナンスから参加
https://www.binance.com/en/support/announcement/detail/1c097191f01345b090018ffcd30e445c?utm_source=new_share&ref=CPA_000PJEIJMM
フォロー → 参加 → タスクを完了 → 報酬を獲得 🚀
未来をただ見守るだけでなく、そこに参加しよう。
#AXIS #PhysicalAI #Robotics #Aİ #DePIN #Crypto #Web3 #Airdrop
166
·
--
Vangridは900万ドルの資金調達を獲得。HashKey Capital、Borderless Capital、Crypto.com Capital、Animoca Brands、Mapleblock Capital、Gate.ioが出資に参加。
このプロジェクトの位置づけはとても興味深いです。彼らが手がけているのは、Physical AI時代の3次元空間データの基盤地図で、簡単に言えばロボット、自動運転、身体性を備えたエージェントが、継続的に更新される「現実の地図」を持てるようにすることです。
従来の測量・地図作成とはまったく異なり、VangridはDePIN+クラウドソーシングのルートを採用しています。世界中のスマートフォンユーザーの協力によって3次元空間データを収集し、そのうえでオンチェーンの仕組みによりデータの信頼性を検証します。これによりデータ収集コストは大幅に引き下げられ、ロボット企業やエージェント開発者は、必要に応じて低コストでかつ鮮度の高い実世界データを呼び出せます。
私の見立てでは、このラウンドの陣容は3つのシグナルを示しています。
1つ目は、Physical AIのインフラへの資本の賭けが加速していること。ロボット産業に欠けているのは算力だけでなく、「データ燃料」でもあります。
2つ目は、DePINの物語の中心が、単なる「ハードウェア・マイニング」から「AIデータ供給」へ移りつつあること。Vangridはその両方を組み合わせています。
3つ目は、最も普及しているセンシング端末であるスマートフォンが、物理世界のためのクラウドソーシング型の“感知器”として再定義されつつあることです。
次に注目すべきは、彼らのデータ検証メカニズムが悪意ある提出にどう耐えるのか、そして最初のロボット/エージェントの顧客が実際に導入されるまでのリズムがどうなるかです。
#PhysicalAI #DePIN #Web3
Vangridは900万ドルの資金調達を獲得。HashKey Capital、Borderless Capital、Crypto.com Capital、Animoca Brands、Mapleblock Capital、Gate.ioが出資に参加。
このプロジェクトの位置づけはとても興味深いです。彼らが手がけているのは、Physical AI時代の3次元空間データの基盤地図で、簡単に言えばロボット、自動運転、身体性を備えたエージェントが、継続的に更新される「現実の地図」を持てるようにすることです。
従来の測量・地図作成とはまったく異なり、VangridはDePIN+クラウドソーシングのルートを採用しています。世界中のスマートフォンユーザーの協力によって3次元空間データを収集し、そのうえでオンチェーンの仕組みによりデータの信頼性を検証します。これによりデータ収集コストは大幅に引き下げられ、ロボット企業やエージェント開発者は、必要に応じて低コストでかつ鮮度の高い実世界データを呼び出せます。
私の見立てでは、このラウンドの陣容は3つのシグナルを示しています。
1つ目は、Physical AIのインフラへの資本の賭けが加速していること。ロボット産業に欠けているのは算力だけでなく、「データ燃料」でもあります。
2つ目は、DePINの物語の中心が、単なる「ハードウェア・マイニング」から「AIデータ供給」へ移りつつあること。Vangridはその両方を組み合わせています。
3つ目は、最も普及しているセンシング端末であるスマートフォンが、物理世界のためのクラウドソーシング型の“感知器”として再定義されつつあることです。
次に注目すべきは、彼らのデータ検証メカニズムが悪意ある提出にどう耐えるのか、そして最初のロボット/エージェントの顧客が実際に導入されるまでのリズムがどうなるかです。
#PhysicalAI #DePIN #Web3
このプロジェクトの位置づけはとても興味深いです。彼らが手がけているのは、Physical AI時代の3次元空間データの基盤地図で、簡単に言えばロボット、自動運転、身体性を備えたエージェントが、継続的に更新される「現実の地図」を持てるようにすることです。
従来の測量・地図作成とはまったく異なり、VangridはDePIN+クラウドソーシングのルートを採用しています。世界中のスマートフォンユーザーの協力によって3次元空間データを収集し、そのうえでオンチェーンの仕組みによりデータの信頼性を検証します。これによりデータ収集コストは大幅に引き下げられ、ロボット企業やエージェント開発者は、必要に応じて低コストでかつ鮮度の高い実世界データを呼び出せます。
私の見立てでは、このラウンドの陣容は3つのシグナルを示しています。
1つ目は、Physical AIのインフラへの資本の賭けが加速していること。ロボット産業に欠けているのは算力だけでなく、「データ燃料」でもあります。
2つ目は、DePINの物語の中心が、単なる「ハードウェア・マイニング」から「AIデータ供給」へ移りつつあること。Vangridはその両方を組み合わせています。
3つ目は、最も普及しているセンシング端末であるスマートフォンが、物理世界のためのクラウドソーシング型の“感知器”として再定義されつつあることです。
次に注目すべきは、彼らのデータ検証メカニズムが悪意ある提出にどう耐えるのか、そして最初のロボット/エージェントの顧客が実際に導入されるまでのリズムがどうなるかです。
#PhysicalAI #DePIN #Web3
18
Unitree RoboticsのIPOが629%爆発!
Unitree Roboticsは上海での上場初日に629%急騰し、中国本土で初めての上場ヒューマノイドロボットメーカーとなりました。この巨額なIPO需要は、フィジカルAIとヒューマノイドロボティクスへの投資家の高まる熱狂を示しています。#UnitreeRobotics #HumanoidRobots #AI #artificialintelligence. #Robotics #PhysicalAI
$BTC
{spot}(BTCUSDT)
$SPCXB
{spot}(SPCXBUSDT)
$XRP
{spot}(XRPUSDT)
Unitree RoboticsのIPOが629%爆発!
Unitree Roboticsは上海での上場初日に629%急騰し、中国本土で初めての上場ヒューマノイドロボットメーカーとなりました。この巨額なIPO需要は、フィジカルAIとヒューマノイドロボティクスへの投資家の高まる熱狂を示しています。#UnitreeRobotics #HumanoidRobots #AI #artificialintelligence. #Robotics #PhysicalAI
$BTC
$SPCXB
$XRP
Unitree Roboticsは上海での上場初日に629%急騰し、中国本土で初めての上場ヒューマノイドロボットメーカーとなりました。この巨額なIPO需要は、フィジカルAIとヒューマノイドロボティクスへの投資家の高まる熱狂を示しています。#UnitreeRobotics #HumanoidRobots #AI #artificialintelligence. #Robotics #PhysicalAI
$BTC
$SPCXB
$XRP
88

·
--
記事
Physical AI 10年②:もしロボット株を1銘柄だけ買うなら、私は TSLA を選びますここ数か月の話ですが。
私は多くのロボット企業を調べました。
Figure。
Agility。
Apptronik。
優必選。
そしてロボット産業全体のバリューチェーンも。
ただ、今ここで私が1社だけ選ぶなら、
私の答えは実はとてもシンプルです:
**TSLA。**
それが、ロボットとして最先端だからではありません。
マスクが一番上手に物語を語るから、というわけでもありません。
それでも、市場が一番好んで“持ち上げて”いるからではありません。
それはつまり:
**もし Physical AI が、今後10年の“超メインテーマ”になるなら。**
TSLA は、産業全体の中でおそらく
最初に利益を出し、
最初に業績を実現し、
最初に量産規模へと移行した会社です。
Physical AI 10年②:もしロボット株を1銘柄だけ買うなら、私は TSLA を選びます
ここ数か月の話ですが。
私は多くのロボット企業を調べました。
Figure。
Agility。
Apptronik。
優必選。
そしてロボット産業全体のバリューチェーンも。
ただ、今ここで私が1社だけ選ぶなら、
私の答えは実はとてもシンプルです:
**TSLA。**
それが、ロボットとして最先端だからではありません。
マスクが一番上手に物語を語るから、というわけでもありません。
それでも、市場が一番好んで“持ち上げて”いるからではありません。
それはつまり:
**もし Physical AI が、今後10年の“超メインテーマ”になるなら。**
TSLA は、産業全体の中でおそらく
最初に利益を出し、
最初に業績を実現し、
最初に量産規模へと移行した会社です。
私は多くのロボット企業を調べました。
Figure。
Agility。
Apptronik。
優必選。
そしてロボット産業全体のバリューチェーンも。
ただ、今ここで私が1社だけ選ぶなら、
私の答えは実はとてもシンプルです:
**TSLA。**
それが、ロボットとして最先端だからではありません。
マスクが一番上手に物語を語るから、というわけでもありません。
それでも、市場が一番好んで“持ち上げて”いるからではありません。
それはつまり:
**もし Physical AI が、今後10年の“超メインテーマ”になるなら。**
TSLA は、産業全体の中でおそらく
最初に利益を出し、
最初に業績を実現し、
最初に量産規模へと移行した会社です。
1
395
·
--
ロボットが1つの動作しか覚えられないとしたら
それは、まだそこまで賢いとは言えません
本当に厄介なのは:
物をつかめるようになった後、さらに物を分類できるのか?
分類した後、次に運び去れるのか?
これこそが、Axisの今回のアップデートでいちばん面白い点です
彼らは今、ロボットの能力を一つ一つのExpertに分解し始めています
つかむ=1つのスキル
分類=1つのスキル
運搬=1つのスキル
配置=1つのスキル
そして、これらのスキルをそのまま連結する:
つかむ → 分類 → 運搬 → 配置
前のExpertが終わったら、その結果を次のExpertへ渡す
こう理解できます:
以前はロボットに1問の問題を解かせていた
これからは、ロボットにスキルツリーを積み上げさせ始めている
しかも、これは単なる物語の話じゃない
Axisの最新実験で、直感的に分かるデータが1つあります:
実機ロボットの成功率 22% → 52%
彼らは、デプロイ後の戦略が生み出した現実世界のデータを
持ち帰って学習に再利用し、その結果、成功率が明らかに向上した
もう1つ、かなり重要な数字もあります:$5–$10 / task
1つのExpertの訓練コストは、すでにこの水準まで抑えられています
A100なら、約3〜6時間で1つのExpertを訓練できる
だから今、Axisを見ると逆に——
「またデータをどれだけ集めたの?」だけを聞きたくなくなる
データが多いことは、ロボットが本当にものを学んだことを意味しないからです
本当に知りたいのは:
これらのデータが最後に、どれだけ“実際に使えて”“再利用できて”“さらに互いに組み合わせられる”スキルへと結晶化するのか?
そこが決定的な違いです
もし今日、ロボットが物をつかむことを学んだ
明日、分類を学んだ
明後日、運搬を学んだ
そして最後に、これらの能力を一緒に組み合わせられる
そうであれば、手に入れるのは単発の動作がいくつかではなく
継続的に拡張できる——
Robot Skills Library
Axisが今感じているのは、ゆっくりと
More Data
から
More Skills → Skills Can Compose → More Complex Tasks
へ移行しているということです
データは始まりに過ぎません
本当に重要なのは、ロボットがそれらのデータから何を学べるかです
#AXIS #PhysicalAI @axisrobotics #Kaito @KaitoAI
ロボットが1つの動作しか覚えられないとしたら
それは、まだそこまで賢いとは言えません
本当に厄介なのは:
物をつかめるようになった後、さらに物を分類できるのか?
分類した後、次に運び去れるのか?
これこそが、Axisの今回のアップデートでいちばん面白い点です
彼らは今、ロボットの能力を一つ一つのExpertに分解し始めています
つかむ=1つのスキル
分類=1つのスキル
運搬=1つのスキル
配置=1つのスキル
そして、これらのスキルをそのまま連結する:
つかむ → 分類 → 運搬 → 配置
前のExpertが終わったら、その結果を次のExpertへ渡す
こう理解できます:
以前はロボットに1問の問題を解かせていた
これからは、ロボットにスキルツリーを積み上げさせ始めている
しかも、これは単なる物語の話じゃない
Axisの最新実験で、直感的に分かるデータが1つあります:
実機ロボットの成功率 22% → 52%
彼らは、デプロイ後の戦略が生み出した現実世界のデータを
持ち帰って学習に再利用し、その結果、成功率が明らかに向上した
もう1つ、かなり重要な数字もあります:$5–$10 / task
1つのExpertの訓練コストは、すでにこの水準まで抑えられています
A100なら、約3〜6時間で1つのExpertを訓練できる
だから今、Axisを見ると逆に——
「またデータをどれだけ集めたの?」だけを聞きたくなくなる
データが多いことは、ロボットが本当にものを学んだことを意味しないからです
本当に知りたいのは:
これらのデータが最後に、どれだけ“実際に使えて”“再利用できて”“さらに互いに組み合わせられる”スキルへと結晶化するのか?
そこが決定的な違いです
もし今日、ロボットが物をつかむことを学んだ
明日、分類を学んだ
明後日、運搬を学んだ
そして最後に、これらの能力を一緒に組み合わせられる
そうであれば、手に入れるのは単発の動作がいくつかではなく
継続的に拡張できる——
Robot Skills Library
Axisが今感じているのは、ゆっくりと
More Data
から
More Skills → Skills Can Compose → More Complex Tasks
へ移行しているということです
データは始まりに過ぎません
本当に重要なのは、ロボットがそれらのデータから何を学べるかです
#AXIS #PhysicalAI @axisrobotics #Kaito @KaitoAI
それは、まだそこまで賢いとは言えません
本当に厄介なのは:
物をつかめるようになった後、さらに物を分類できるのか?
分類した後、次に運び去れるのか?
これこそが、Axisの今回のアップデートでいちばん面白い点です
彼らは今、ロボットの能力を一つ一つのExpertに分解し始めています
つかむ=1つのスキル
分類=1つのスキル
運搬=1つのスキル
配置=1つのスキル
そして、これらのスキルをそのまま連結する:
つかむ → 分類 → 運搬 → 配置
前のExpertが終わったら、その結果を次のExpertへ渡す
こう理解できます:
以前はロボットに1問の問題を解かせていた
これからは、ロボットにスキルツリーを積み上げさせ始めている
しかも、これは単なる物語の話じゃない
Axisの最新実験で、直感的に分かるデータが1つあります:
実機ロボットの成功率 22% → 52%
彼らは、デプロイ後の戦略が生み出した現実世界のデータを
持ち帰って学習に再利用し、その結果、成功率が明らかに向上した
もう1つ、かなり重要な数字もあります:$5–$10 / task
1つのExpertの訓練コストは、すでにこの水準まで抑えられています
A100なら、約3〜6時間で1つのExpertを訓練できる
だから今、Axisを見ると逆に——
「またデータをどれだけ集めたの?」だけを聞きたくなくなる
データが多いことは、ロボットが本当にものを学んだことを意味しないからです
本当に知りたいのは:
これらのデータが最後に、どれだけ“実際に使えて”“再利用できて”“さらに互いに組み合わせられる”スキルへと結晶化するのか?
そこが決定的な違いです
もし今日、ロボットが物をつかむことを学んだ
明日、分類を学んだ
明後日、運搬を学んだ
そして最後に、これらの能力を一緒に組み合わせられる
そうであれば、手に入れるのは単発の動作がいくつかではなく
継続的に拡張できる——
Robot Skills Library
Axisが今感じているのは、ゆっくりと
More Data
から
More Skills → Skills Can Compose → More Complex Tasks
へ移行しているということです
データは始まりに過ぎません
本当に重要なのは、ロボットがそれらのデータから何を学べるかです
#AXIS #PhysicalAI @axisrobotics #Kaito @KaitoAI
76

Vangrid は 900 万ドルの資金調達を獲得し、HashKey Capital、Animoca Brands、Crypto.com Capital、Borderless Capital、Mapleblock Capital、Gate.io が参画。体制はかなり盤石です。
このプロジェクトで最も話題に値するのは資金調達額そのものではなく、切り込んだシーンです。Physical AI はいま爆発的に伸びていますが、ロボットが実験室から出てくるためには「現実世界を理解する」ことが最初のハードルになります。高精度の三次元空間データはこれまでレーザーレーダーや専門の測量車両に依存してきたため、コストが高く、更新も遅く、大規模展開を支えられませんでした。
Vangrid の解決策は、スマートフォンによるクラウドソーシング収集です。つまり、誰もが持つスマホを移動式の測量端末にし、さらにオンチェーンの仕組みによってデータの信頼性を検証します。本質的には「分散型の実写(実景)地図ネットワーク」を構築しているのです。データ層が動き出せば、ロボット、自律型エージェント、AR/VR アプリケーションなどが直接恩恵を受けます。
DePIN の分野では、計算リソースやストレージを扱うプロジェクトは多いものの、「物理世界データの基盤インフラ」を本気で賭けるプレイヤーは多くありません。Vangrid はより難しく、かつ堀も深いこの道を選びました。今後の実装・進捗は長期的に追跡する価値があります。
#DePIN #PhysicalAI #Web3
Vangrid は 900 万ドルの資金調達を獲得し、HashKey Capital、Animoca Brands、Crypto.com Capital、Borderless Capital、Mapleblock Capital、Gate.io が参画。体制はかなり盤石です。
このプロジェクトで最も話題に値するのは資金調達額そのものではなく、切り込んだシーンです。Physical AI はいま爆発的に伸びていますが、ロボットが実験室から出てくるためには「現実世界を理解する」ことが最初のハードルになります。高精度の三次元空間データはこれまでレーザーレーダーや専門の測量車両に依存してきたため、コストが高く、更新も遅く、大規模展開を支えられませんでした。
Vangrid の解決策は、スマートフォンによるクラウドソーシング収集です。つまり、誰もが持つスマホを移動式の測量端末にし、さらにオンチェーンの仕組みによってデータの信頼性を検証します。本質的には「分散型の実写(実景)地図ネットワーク」を構築しているのです。データ層が動き出せば、ロボット、自律型エージェント、AR/VR アプリケーションなどが直接恩恵を受けます。
DePIN の分野では、計算リソースやストレージを扱うプロジェクトは多いものの、「物理世界データの基盤インフラ」を本気で賭けるプレイヤーは多くありません。Vangrid はより難しく、かつ堀も深いこの道を選びました。今後の実装・進捗は長期的に追跡する価値があります。
#DePIN #PhysicalAI #Web3
このプロジェクトで最も話題に値するのは資金調達額そのものではなく、切り込んだシーンです。Physical AI はいま爆発的に伸びていますが、ロボットが実験室から出てくるためには「現実世界を理解する」ことが最初のハードルになります。高精度の三次元空間データはこれまでレーザーレーダーや専門の測量車両に依存してきたため、コストが高く、更新も遅く、大規模展開を支えられませんでした。
Vangrid の解決策は、スマートフォンによるクラウドソーシング収集です。つまり、誰もが持つスマホを移動式の測量端末にし、さらにオンチェーンの仕組みによってデータの信頼性を検証します。本質的には「分散型の実写(実景)地図ネットワーク」を構築しているのです。データ層が動き出せば、ロボット、自律型エージェント、AR/VR アプリケーションなどが直接恩恵を受けます。
DePIN の分野では、計算リソースやストレージを扱うプロジェクトは多いものの、「物理世界データの基盤インフラ」を本気で賭けるプレイヤーは多くありません。Vangrid はより難しく、かつ堀も深いこの道を選びました。今後の実装・進捗は長期的に追跡する価値があります。
#DePIN #PhysicalAI #Web3
30
·
--
私は @axisrobotics を改めて研究し直したら、むしろますますこう感じるようになった。
Axis が本当に注目されるべきなのは、すでにどれだけロボットデータを持っているかではない。
むしろ、それらのデータを“継続的に自己強化していく”システムへと変えつつある点だ。
8月の Axis の robotic data engine は 3M trajectories を突破。
その背後には 123K+ の contributor がいる。
しかし、データがただ増えていくだけなら——
正直、それはそれほど“セクシー”な話ではない。
私が改めて Axis を見直し始めたのは、最近の一連の動き:
Dataset V1 → Axis V2 → Booster Robotics → OpenRoboto
これらは実は同じ一点を指している。
Physical AI の Data Loop を本当に動かすことだ。
ロボット学習で最も難しいのは、データが不足していることだけではない。
本当の難しさは——
次に集めるべきデータを、どうやって見極めるかだ。
従来の流れはどちらかというと
Task → Data → Model
で、訓練してデプロイ。
モデルに問題が出たら、後から戻ってデータを再収集する。
Axis V2 はこのプロセスを変え始めている。
まずモデルがタスクを実行する。
モデルが weakness(弱点)を露呈する。
人間が重要な節目で correction(修正)を行う。
Correction Data が学習プロセスに戻り、
モデルはさらに強くなる。
そして、次に新たな weakness が露呈する。
つまりこうなる。
Model → Failure → Correction → Data → Better Model
これが Human-Gated DAgger の、本当に面白いところだ。
人間に、モデルがすでにできる動作を延々と繰り返させるのではない。
モデルが“どうすればいいか分からない”状態になったときにこそ、人間が介入する。
言い換えると、
より多くの正解を集めるのではなく、
“なぜ間違えるのか”を正確に集める。
私はこれが、ロボットデータにおける非常に重要な価値の転換なのではないかと思う。
モデルがすでにできることに
さらに 10,000 回 demonstration(デモ)を追加しても、
限界価値はどんどん下がっていくだろう。
一方で、モデルが繰り返し失敗している箇所こそが、
次の学習ラウンドにとって本当に必要なデータになりがちだ。
だから Axis が言う Compounding Data Engine について、
私の理解は単に「Dataset をどんどん巨大化させる」ということではない。
むしろ、
各ラウンドの訓練が次のデータ収集を、より精密にするのだ。
これが、最近の Axis と OpenRoboto の協業が特に注目に値すると感じる理由でもある。
Axis は 3M+ の multimodal trajectories を提供し、
OpenRoboto の Open Data Pool に投入する。
さらに Data-to-Model Pipeline を通じて、モデル評価や benchmark を支援する。
これにより、クローズドループがさらに延長される:
Data → Training → Benchmark → Evaluation → Better Data
以前の私は、Axis を
Robot Data Platform として理解していた。
でも今は、
Physical AI の Data Infrastructure として捉えるほうがしっくりくる。
ハードウェアは入れ替わる。
モデルも入れ替わる。
VLA も入れ替わる。
しかしロボットは、現実世界から新しい Experience(経験)を得る必要がある。
だから本当に観察すべきなのは、
Axis が次に何 trajectories に到達するかではない。
むしろ——
これらのデータが、より多くのモデル、より多くのロボット、より多くの benchmark に使われるようになったとき、
Data Flywheel が本当に Compounding Effect(複利的な効果)を生み始めるかどうかだ。
もしこのループが回り始めるなら、
Axis の“堀(護城河)”は、私たちがどれだけデータを持っているかではなく、
次のより価値あるデータを継続的に生み出せるかどうかになる。
これが、現時点で私が Axis の中で最も面白いと思っている点だ。
#PhysicalAI #Robotics @KaitoAI #Axis #kaito
私は @axisrobotics を改めて研究し直したら、むしろますますこう感じるようになった。
Axis が本当に注目されるべきなのは、すでにどれだけロボットデータを持っているかではない。
むしろ、それらのデータを“継続的に自己強化していく”システムへと変えつつある点だ。
8月の Axis の robotic data engine は 3M trajectories を突破。
その背後には 123K+ の contributor がいる。
しかし、データがただ増えていくだけなら——
正直、それはそれほど“セクシー”な話ではない。
私が改めて Axis を見直し始めたのは、最近の一連の動き:
Dataset V1 → Axis V2 → Booster Robotics → OpenRoboto
これらは実は同じ一点を指している。
Physical AI の Data Loop を本当に動かすことだ。
ロボット学習で最も難しいのは、データが不足していることだけではない。
本当の難しさは——
次に集めるべきデータを、どうやって見極めるかだ。
従来の流れはどちらかというと
Task → Data → Model
で、訓練してデプロイ。
モデルに問題が出たら、後から戻ってデータを再収集する。
Axis V2 はこのプロセスを変え始めている。
まずモデルがタスクを実行する。
モデルが weakness(弱点)を露呈する。
人間が重要な節目で correction(修正)を行う。
Correction Data が学習プロセスに戻り、
モデルはさらに強くなる。
そして、次に新たな weakness が露呈する。
つまりこうなる。
Model → Failure → Correction → Data → Better Model
これが Human-Gated DAgger の、本当に面白いところだ。
人間に、モデルがすでにできる動作を延々と繰り返させるのではない。
モデルが“どうすればいいか分からない”状態になったときにこそ、人間が介入する。
言い換えると、
より多くの正解を集めるのではなく、
“なぜ間違えるのか”を正確に集める。
私はこれが、ロボットデータにおける非常に重要な価値の転換なのではないかと思う。
モデルがすでにできることに
さらに 10,000 回 demonstration(デモ)を追加しても、
限界価値はどんどん下がっていくだろう。
一方で、モデルが繰り返し失敗している箇所こそが、
次の学習ラウンドにとって本当に必要なデータになりがちだ。
だから Axis が言う Compounding Data Engine について、
私の理解は単に「Dataset をどんどん巨大化させる」ということではない。
むしろ、
各ラウンドの訓練が次のデータ収集を、より精密にするのだ。
これが、最近の Axis と OpenRoboto の協業が特に注目に値すると感じる理由でもある。
Axis は 3M+ の multimodal trajectories を提供し、
OpenRoboto の Open Data Pool に投入する。
さらに Data-to-Model Pipeline を通じて、モデル評価や benchmark を支援する。
これにより、クローズドループがさらに延長される:
Data → Training → Benchmark → Evaluation → Better Data
以前の私は、Axis を
Robot Data Platform として理解していた。
でも今は、
Physical AI の Data Infrastructure として捉えるほうがしっくりくる。
ハードウェアは入れ替わる。
モデルも入れ替わる。
VLA も入れ替わる。
しかしロボットは、現実世界から新しい Experience(経験)を得る必要がある。
だから本当に観察すべきなのは、
Axis が次に何 trajectories に到達するかではない。
むしろ——
これらのデータが、より多くのモデル、より多くのロボット、より多くの benchmark に使われるようになったとき、
Data Flywheel が本当に Compounding Effect(複利的な効果)を生み始めるかどうかだ。
もしこのループが回り始めるなら、
Axis の“堀(護城河)”は、私たちがどれだけデータを持っているかではなく、
次のより価値あるデータを継続的に生み出せるかどうかになる。
これが、現時点で私が Axis の中で最も面白いと思っている点だ。
#PhysicalAI #Robotics @KaitoAI #Axis #kaito
Axis が本当に注目されるべきなのは、すでにどれだけロボットデータを持っているかではない。
むしろ、それらのデータを“継続的に自己強化していく”システムへと変えつつある点だ。
8月の Axis の robotic data engine は 3M trajectories を突破。
その背後には 123K+ の contributor がいる。
しかし、データがただ増えていくだけなら——
正直、それはそれほど“セクシー”な話ではない。
私が改めて Axis を見直し始めたのは、最近の一連の動き:
Dataset V1 → Axis V2 → Booster Robotics → OpenRoboto
これらは実は同じ一点を指している。
Physical AI の Data Loop を本当に動かすことだ。
ロボット学習で最も難しいのは、データが不足していることだけではない。
本当の難しさは——
次に集めるべきデータを、どうやって見極めるかだ。
従来の流れはどちらかというと
Task → Data → Model
で、訓練してデプロイ。
モデルに問題が出たら、後から戻ってデータを再収集する。
Axis V2 はこのプロセスを変え始めている。
まずモデルがタスクを実行する。
モデルが weakness(弱点)を露呈する。
人間が重要な節目で correction(修正)を行う。
Correction Data が学習プロセスに戻り、
モデルはさらに強くなる。
そして、次に新たな weakness が露呈する。
つまりこうなる。
Model → Failure → Correction → Data → Better Model
これが Human-Gated DAgger の、本当に面白いところだ。
人間に、モデルがすでにできる動作を延々と繰り返させるのではない。
モデルが“どうすればいいか分からない”状態になったときにこそ、人間が介入する。
言い換えると、
より多くの正解を集めるのではなく、
“なぜ間違えるのか”を正確に集める。
私はこれが、ロボットデータにおける非常に重要な価値の転換なのではないかと思う。
モデルがすでにできることに
さらに 10,000 回 demonstration(デモ)を追加しても、
限界価値はどんどん下がっていくだろう。
一方で、モデルが繰り返し失敗している箇所こそが、
次の学習ラウンドにとって本当に必要なデータになりがちだ。
だから Axis が言う Compounding Data Engine について、
私の理解は単に「Dataset をどんどん巨大化させる」ということではない。
むしろ、
各ラウンドの訓練が次のデータ収集を、より精密にするのだ。
これが、最近の Axis と OpenRoboto の協業が特に注目に値すると感じる理由でもある。
Axis は 3M+ の multimodal trajectories を提供し、
OpenRoboto の Open Data Pool に投入する。
さらに Data-to-Model Pipeline を通じて、モデル評価や benchmark を支援する。
これにより、クローズドループがさらに延長される:
Data → Training → Benchmark → Evaluation → Better Data
以前の私は、Axis を
Robot Data Platform として理解していた。
でも今は、
Physical AI の Data Infrastructure として捉えるほうがしっくりくる。
ハードウェアは入れ替わる。
モデルも入れ替わる。
VLA も入れ替わる。
しかしロボットは、現実世界から新しい Experience(経験)を得る必要がある。
だから本当に観察すべきなのは、
Axis が次に何 trajectories に到達するかではない。
むしろ——
これらのデータが、より多くのモデル、より多くのロボット、より多くの benchmark に使われるようになったとき、
Data Flywheel が本当に Compounding Effect(複利的な効果)を生み始めるかどうかだ。
もしこのループが回り始めるなら、
Axis の“堀(護城河)”は、私たちがどれだけデータを持っているかではなく、
次のより価値あるデータを継続的に生み出せるかどうかになる。
これが、現時点で私が Axis の中で最も面白いと思っている点だ。
#PhysicalAI #Robotics @KaitoAI #Axis #kaito
72

·
--
🚨 アクシス(AXIS)がフィジカルAIトレーナー向けにオンチェーンのデータ報酬150万件を発表 🦈
Axis Roboticsは、2つの30日間の報酬サイクルを通じて150万ポイントを提供する主要な構造型データ・イニシアチブを開始します。 📊 1日あたり20,000件の先着順(First-Come-First-Served)枠を活かすには、20:00 SGTにタスクが正確に更新されるため、タイミングの規律が必要です。
🔍 参加者は、ネイティブのKeyless MPC基盤を使ってロボットの軌道をオンチェーン上で直接実行・検証し、クリーンなトレーニングの足跡を生成します。 ⚡ 署名されたオンチェーン証明ごとに、拡大するフィジカルAIエコシステムへの早期の露出が確定します。 💬 毎日の実行を組み立てて、このポイント配分を確保しますか? それとも、このAIインフラの変化を見過ごしますか? 👇
⚠️ 金融アドバイスではありません。常にリスクを管理してください。 🛡️
🏷️ #AXIS #PhysicalAI #Crypto #Airdrop
🔥 💎
🚨 アクシス(AXIS)がフィジカルAIトレーナー向けにオンチェーンのデータ報酬150万件を発表 🦈
Axis Roboticsは、2つの30日間の報酬サイクルを通じて150万ポイントを提供する主要な構造型データ・イニシアチブを開始します。 📊 1日あたり20,000件の先着順(First-Come-First-Served)枠を活かすには、20:00 SGTにタスクが正確に更新されるため、タイミングの規律が必要です。
🔍 参加者は、ネイティブのKeyless MPC基盤を使ってロボットの軌道をオンチェーン上で直接実行・検証し、クリーンなトレーニングの足跡を生成します。 ⚡ 署名されたオンチェーン証明ごとに、拡大するフィジカルAIエコシステムへの早期の露出が確定します。 💬 毎日の実行を組み立てて、このポイント配分を確保しますか? それとも、このAIインフラの変化を見過ごしますか? 👇
⚠️ 金融アドバイスではありません。常にリスクを管理してください。 🛡️
🏷️ #AXIS #PhysicalAI #Crypto #Airdrop
🔥 💎
Axis Roboticsは、2つの30日間の報酬サイクルを通じて150万ポイントを提供する主要な構造型データ・イニシアチブを開始します。 📊 1日あたり20,000件の先着順(First-Come-First-Served)枠を活かすには、20:00 SGTにタスクが正確に更新されるため、タイミングの規律が必要です。
🔍 参加者は、ネイティブのKeyless MPC基盤を使ってロボットの軌道をオンチェーン上で直接実行・検証し、クリーンなトレーニングの足跡を生成します。 ⚡ 署名されたオンチェーン証明ごとに、拡大するフィジカルAIエコシステムへの早期の露出が確定します。 💬 毎日の実行を組み立てて、このポイント配分を確保しますか? それとも、このAIインフラの変化を見過ごしますか? 👇
⚠️ 金融アドバイスではありません。常にリスクを管理してください。 🛡️
🏷️ #AXIS #PhysicalAI #Crypto #Airdrop
🔥 💎
57
·
--
📰 人間はメタバースに住むことはなかったのに、ロボットが先に住み始めるとは思いませんでした。
米国のスタートアップ Antioch が、3200万ドルのAラウンド資金調達を完了しました。Greylock がリードしています。今年初めの850万ドルのシードラウンドも含めると、この会社は設立から1年以上で、累計調達額は4050万ドルに達しています。
🔥 その取り組みはメタバースにとても似ていますが、用途はまったく別物です。ロボット、センサー、ソフトウェア、実行環境をコンピュータ上に移し、現実に近いデジタル世界でロボットを訓練・検証します。
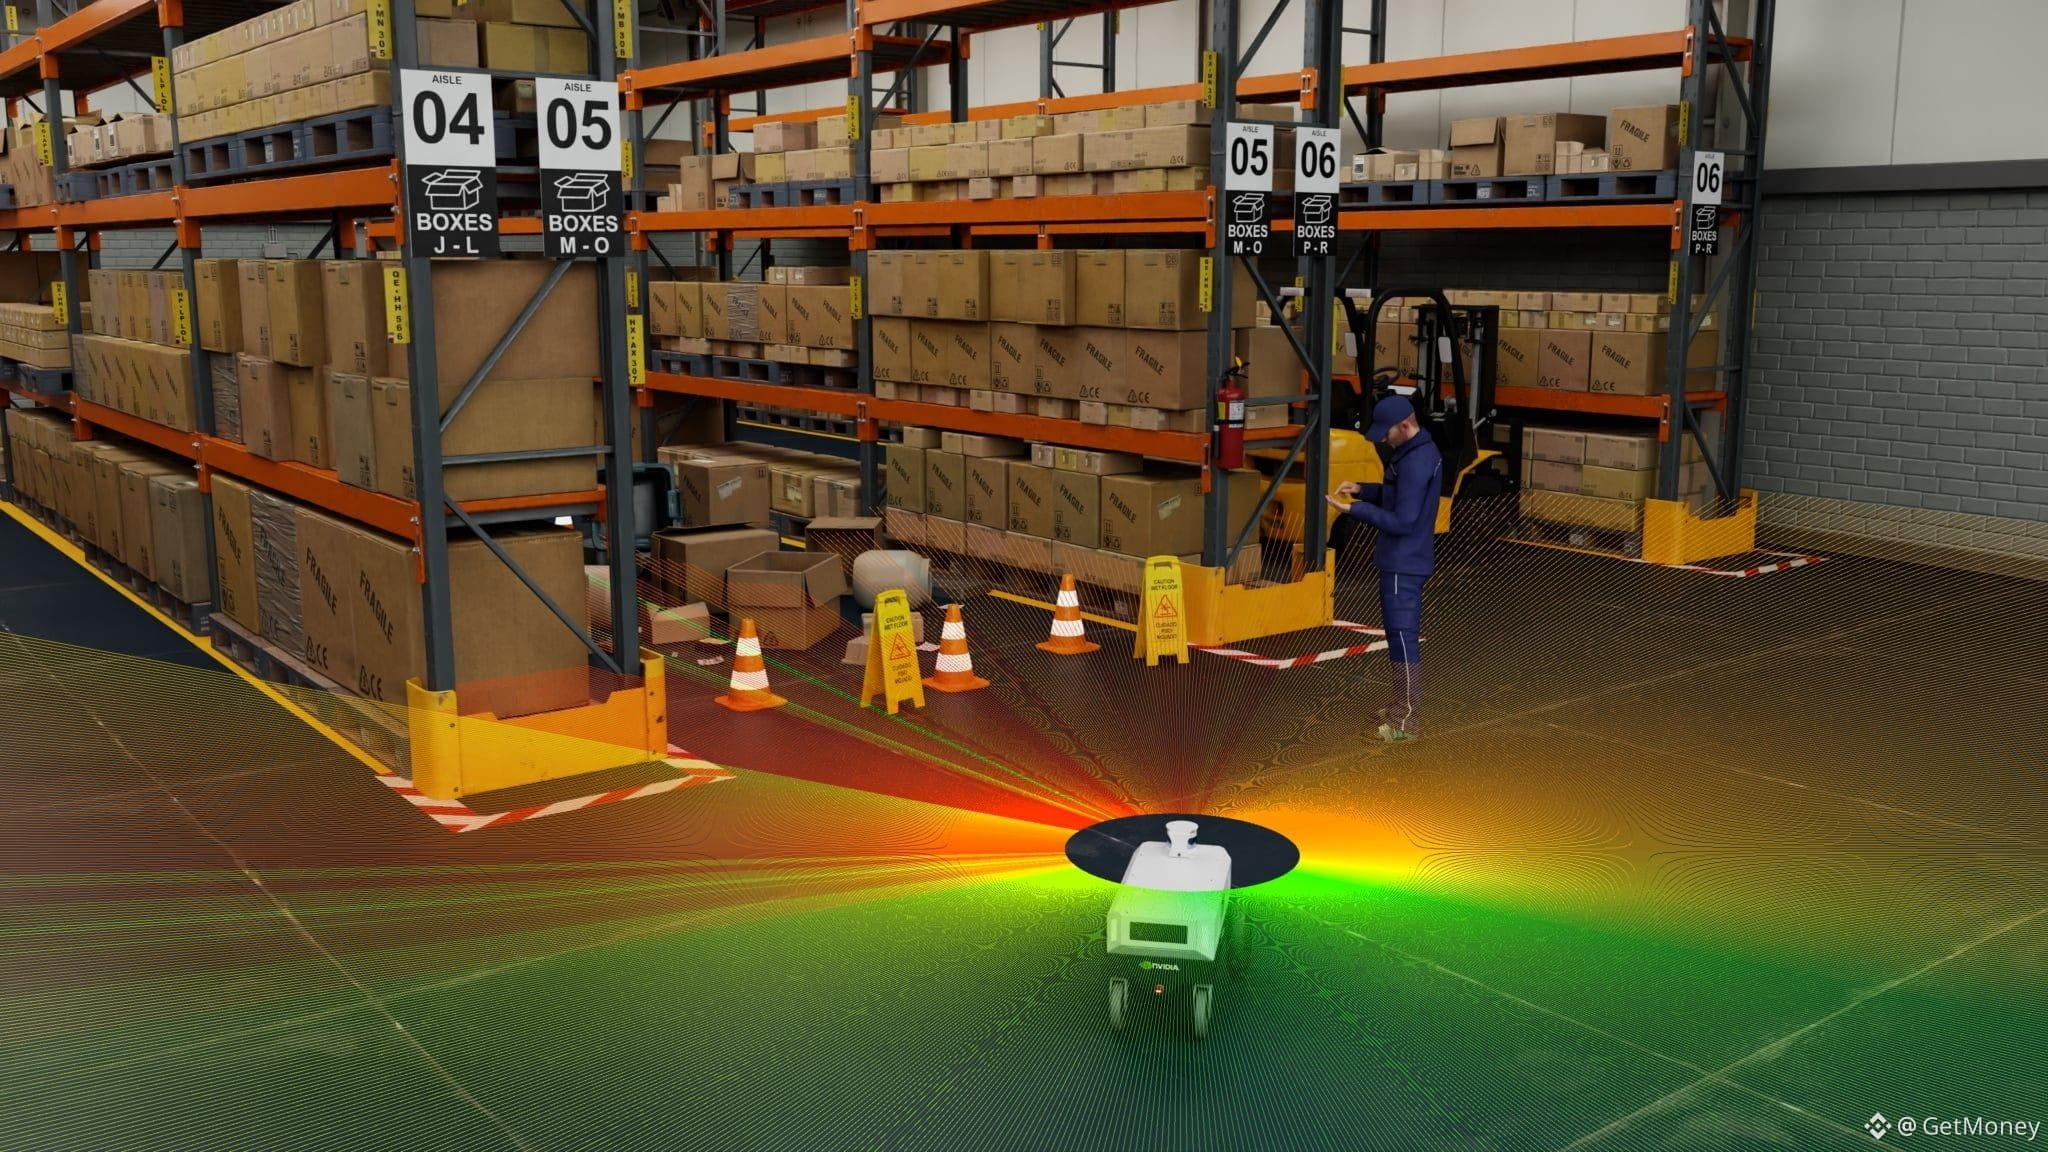
現実では危険なシーンを何度も繰り返すのは難しいです。ロボットが転倒したり、床が滑りやすくなったり、カメラが故障したり、倉庫の棚や照明が変わったり—それを気軽に実機でやり直すことはできません。仮想環境なら同じロボットを数千のデジタルな分身として複製でき、レイアウト、素材、光、摩擦力の違いにも同時に対応できます。
💡 だからこそ、シミュレーションデータが改めて重視されています。実データは実際に最も近い一方で、コストが高く、速度も遅い。インターネット上の動画は安くて量も多いですが、関節角度、触覚、制御信号が不足しています。シミュレーションデータはその中間にちょうど位置し、リアリティは少し損なわれるものの、素早く複製・並列学習でき、さらに極端な状況を意図的に作り出せます。
実は NVIDIA の Omniverse も重点が変わりました。5年前は「メタバースの基盤」と呼ばれていましたが、今は公式サイトの定義が、Physical AI(物理AI)アプリを開発するためのツールとサービスへと移っています。つながるのは、ロボットの仮想環境、産業デジタルツイン、自動運転開発です。
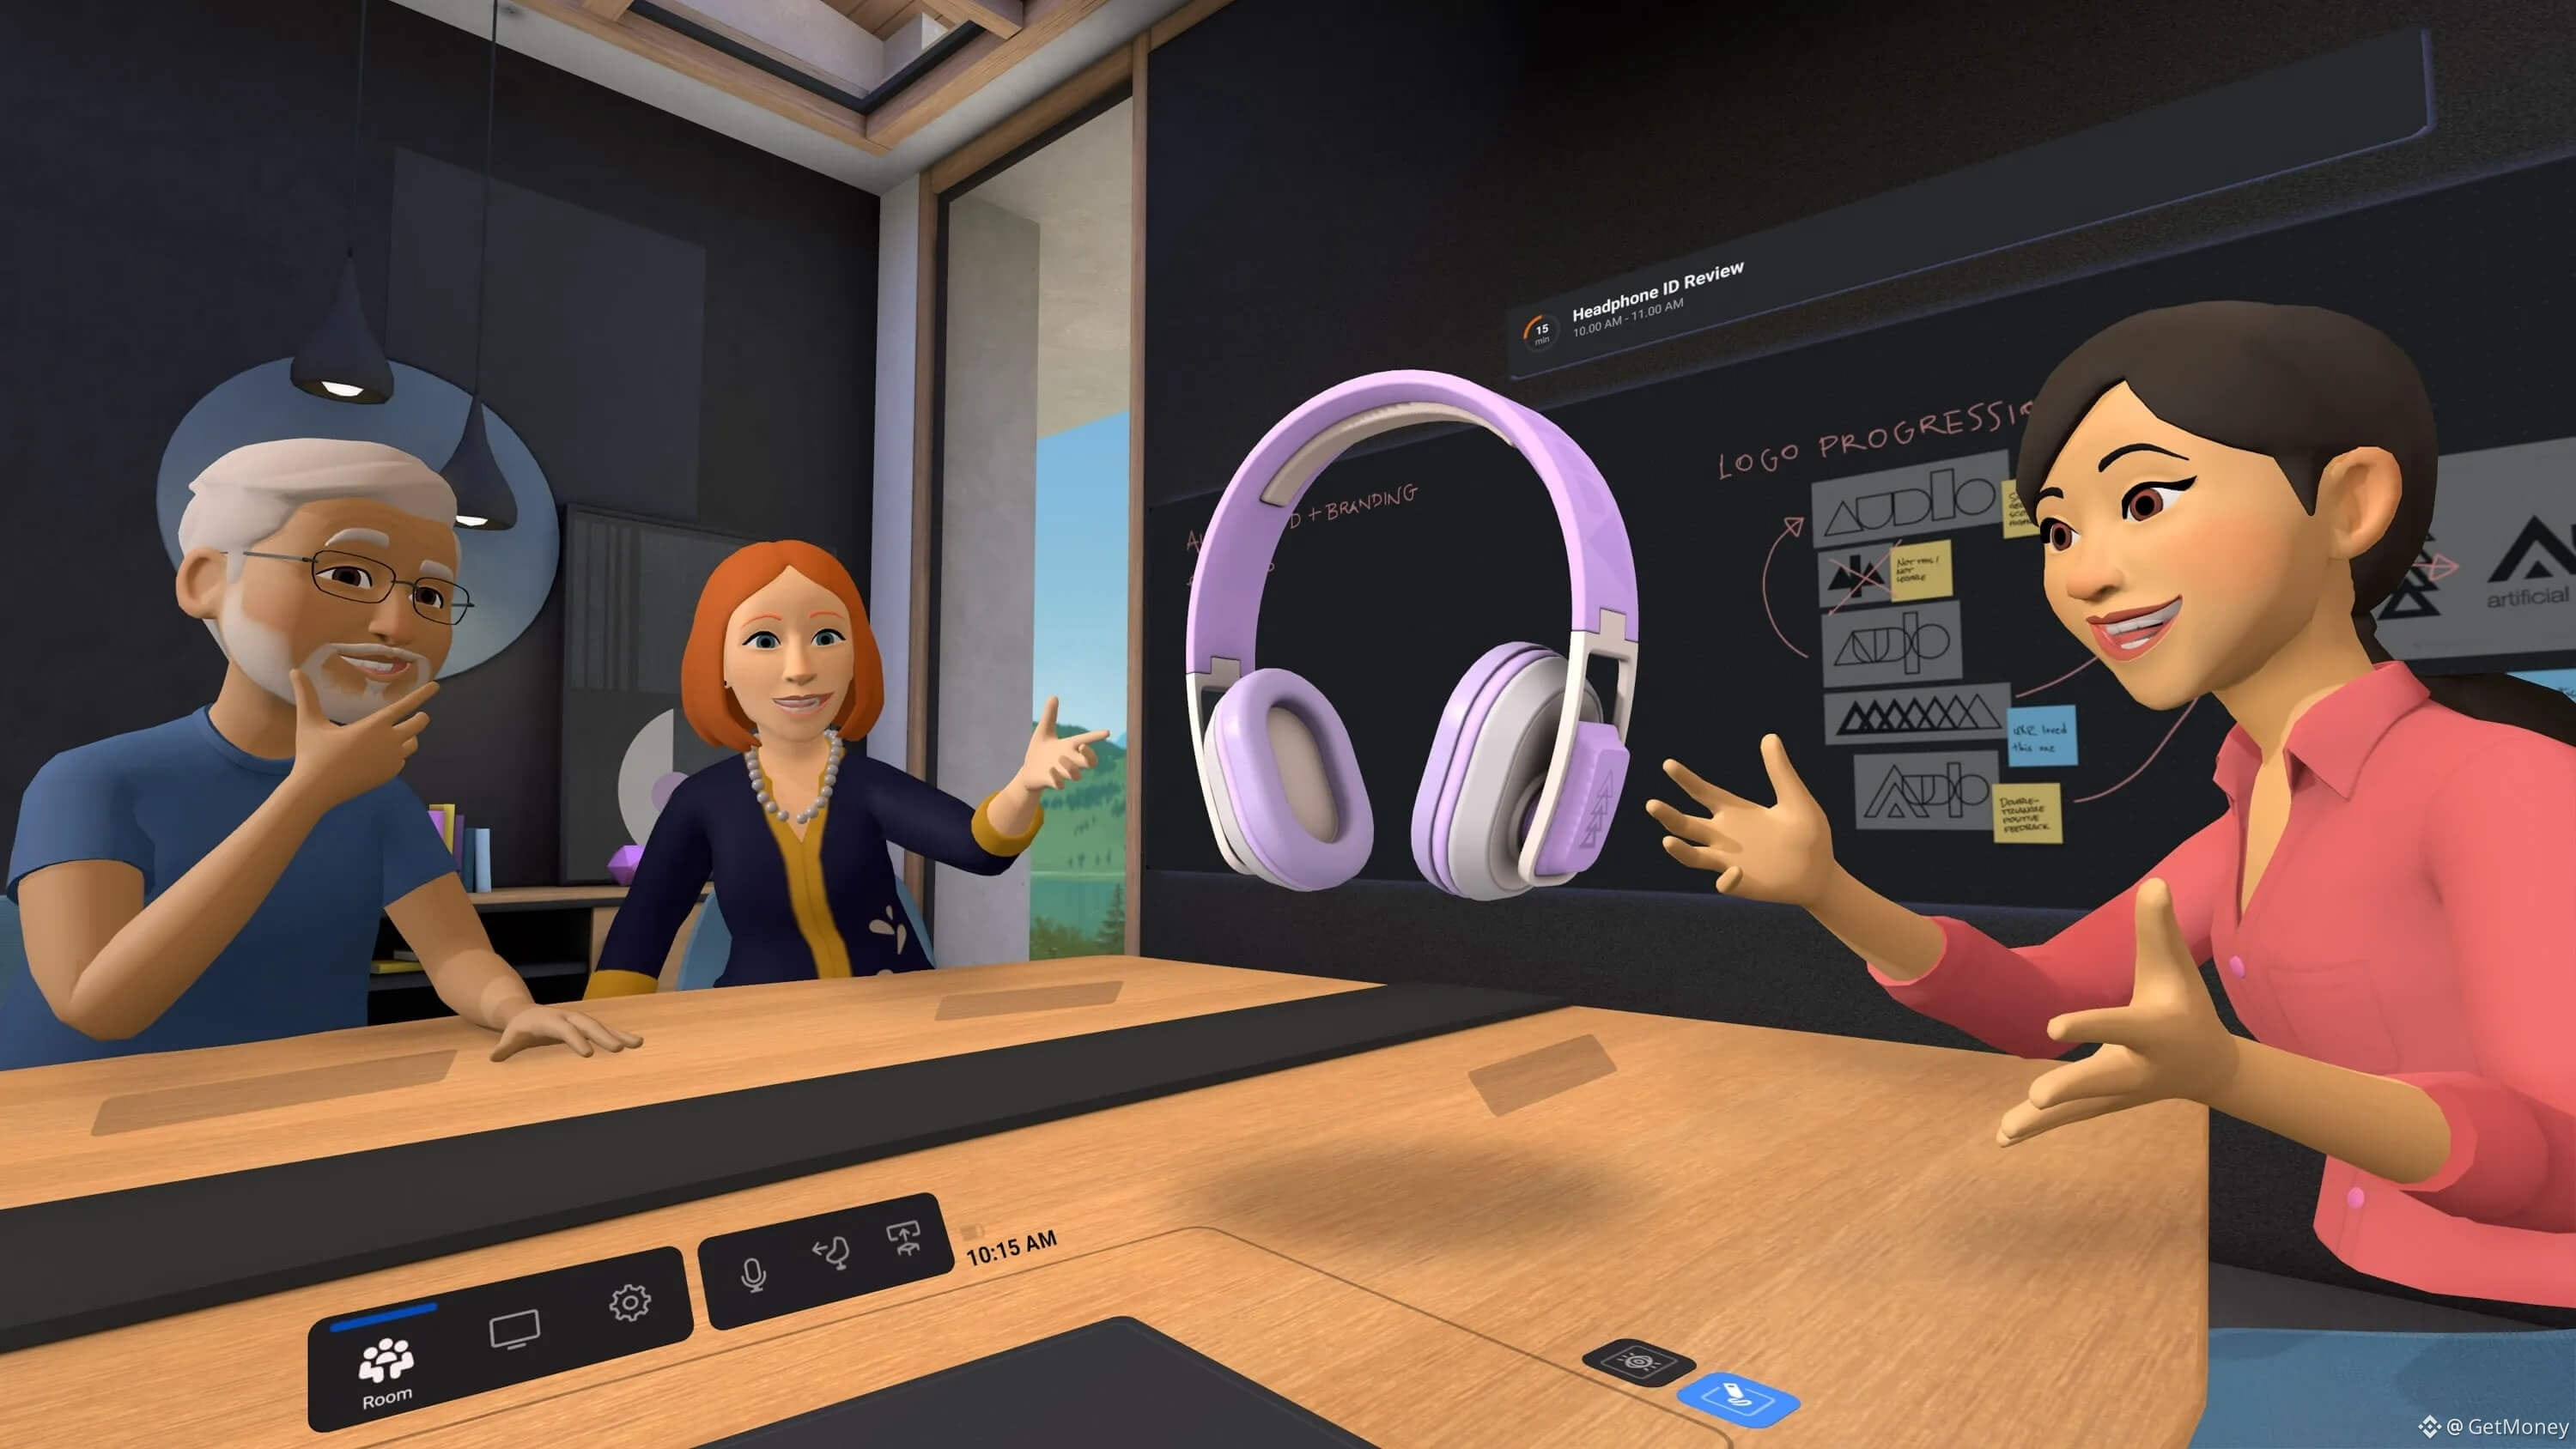
👀 つまり、残ったのは、人間がヘッドセットをつけて仮想世界で会議するメタバースではなく、ロボットに引き続き役立つ3Dツール一式だということ。正直、ロボットのほうが、壊れず、無限に複製できる仮想世界を人間より必要としているかもしれません。
🤔 次の本番で本当に走り出すのは、消費者向けのメタバースでしょうか。それとも、ロボットの背後にある仮想トレーニング場ですか?
#PhysicalAI #机器人 #元宇宙 #仮想訓練
📰 人間はメタバースに住むことはなかったのに、ロボットが先に住み始めるとは思いませんでした。
米国のスタートアップ Antioch が、3200万ドルのAラウンド資金調達を完了しました。Greylock がリードしています。今年初めの850万ドルのシードラウンドも含めると、この会社は設立から1年以上で、累計調達額は4050万ドルに達しています。
🔥 その取り組みはメタバースにとても似ていますが、用途はまったく別物です。ロボット、センサー、ソフトウェア、実行環境をコンピュータ上に移し、現実に近いデジタル世界でロボットを訓練・検証します。
現実では危険なシーンを何度も繰り返すのは難しいです。ロボットが転倒したり、床が滑りやすくなったり、カメラが故障したり、倉庫の棚や照明が変わったり—それを気軽に実機でやり直すことはできません。仮想環境なら同じロボットを数千のデジタルな分身として複製でき、レイアウト、素材、光、摩擦力の違いにも同時に対応できます。
💡 だからこそ、シミュレーションデータが改めて重視されています。実データは実際に最も近い一方で、コストが高く、速度も遅い。インターネット上の動画は安くて量も多いですが、関節角度、触覚、制御信号が不足しています。シミュレーションデータはその中間にちょうど位置し、リアリティは少し損なわれるものの、素早く複製・並列学習でき、さらに極端な状況を意図的に作り出せます。
実は NVIDIA の Omniverse も重点が変わりました。5年前は「メタバースの基盤」と呼ばれていましたが、今は公式サイトの定義が、Physical AI(物理AI)アプリを開発するためのツールとサービスへと移っています。つながるのは、ロボットの仮想環境、産業デジタルツイン、自動運転開発です。
👀 つまり、残ったのは、人間がヘッドセットをつけて仮想世界で会議するメタバースではなく、ロボットに引き続き役立つ3Dツール一式だということ。正直、ロボットのほうが、壊れず、無限に複製できる仮想世界を人間より必要としているかもしれません。
🤔 次の本番で本当に走り出すのは、消費者向けのメタバースでしょうか。それとも、ロボットの背後にある仮想トレーニング場ですか?
#PhysicalAI #机器人 #元宇宙 #仮想訓練
米国のスタートアップ Antioch が、3200万ドルのAラウンド資金調達を完了しました。Greylock がリードしています。今年初めの850万ドルのシードラウンドも含めると、この会社は設立から1年以上で、累計調達額は4050万ドルに達しています。
🔥 その取り組みはメタバースにとても似ていますが、用途はまったく別物です。ロボット、センサー、ソフトウェア、実行環境をコンピュータ上に移し、現実に近いデジタル世界でロボットを訓練・検証します。
現実では危険なシーンを何度も繰り返すのは難しいです。ロボットが転倒したり、床が滑りやすくなったり、カメラが故障したり、倉庫の棚や照明が変わったり—それを気軽に実機でやり直すことはできません。仮想環境なら同じロボットを数千のデジタルな分身として複製でき、レイアウト、素材、光、摩擦力の違いにも同時に対応できます。
💡 だからこそ、シミュレーションデータが改めて重視されています。実データは実際に最も近い一方で、コストが高く、速度も遅い。インターネット上の動画は安くて量も多いですが、関節角度、触覚、制御信号が不足しています。シミュレーションデータはその中間にちょうど位置し、リアリティは少し損なわれるものの、素早く複製・並列学習でき、さらに極端な状況を意図的に作り出せます。
実は NVIDIA の Omniverse も重点が変わりました。5年前は「メタバースの基盤」と呼ばれていましたが、今は公式サイトの定義が、Physical AI(物理AI)アプリを開発するためのツールとサービスへと移っています。つながるのは、ロボットの仮想環境、産業デジタルツイン、自動運転開発です。
👀 つまり、残ったのは、人間がヘッドセットをつけて仮想世界で会議するメタバースではなく、ロボットに引き続き役立つ3Dツール一式だということ。正直、ロボットのほうが、壊れず、無限に複製できる仮想世界を人間より必要としているかもしれません。
🤔 次の本番で本当に走り出すのは、消費者向けのメタバースでしょうか。それとも、ロボットの背後にある仮想トレーニング場ですか?
#PhysicalAI #机器人 #元宇宙 #仮想訓練
93

Vangrid は 9,000 万米ドルの資金調達を獲得し、HashKey Capital、Crypto.com Capital、Animoca Brands、Borderless Capital、Mapleblock Capital、Gate.io などが共同投資。
このプロジェクトが切り込む角度はなかなか面白いです。「空間データ」を DePIN ネットワークとして提供することです。
簡単に言うと、ロボットや自律エージェントの「目」の問題を解決したい。物理 AI を現実に落とし込むために、最も足りないのは計算能力ではなく、継続的に更新される実世界の実写マップです。従来の方法は測量車や LiDAR(レーザーレーダー)に頼るため、コストが高く、カバー範囲の拡大も遅い。Vangrid は発想を変え、世界中のスマートフォンのカメラを使ったクラウドソーシングで収集し、チェーン上の検証と組み合わせてデータの信頼性を担保します。
注目すべきポイントはいくつかあります:
一、スマホのクラウドソーシングなら限界コストはほぼゼロで、拡張速度は理論上指数関数的に伸ばせます。
二、3D の空間データはロボット、自動運転、AR の基礎燃料であり、需要側の天井が非常に高い。
三、チェーン上の検証により、「ゴミデータが入り、AI の意思決定が誤る」という信頼の問題を解決。物理世界の応用ではこれが必須です。
レール(方向性)は正しいです。Physical AI の物語はこの 2 年で熱が上がり続けています。あとはデータ品質、インセンティブ設計、そして本当にネットワーク効果を生み出せるかどうかが鍵になります。
#PhysicalAI #DePIN #空間計算
Vangrid は 9,000 万米ドルの資金調達を獲得し、HashKey Capital、Crypto.com Capital、Animoca Brands、Borderless Capital、Mapleblock Capital、Gate.io などが共同投資。
このプロジェクトが切り込む角度はなかなか面白いです。「空間データ」を DePIN ネットワークとして提供することです。
簡単に言うと、ロボットや自律エージェントの「目」の問題を解決したい。物理 AI を現実に落とし込むために、最も足りないのは計算能力ではなく、継続的に更新される実世界の実写マップです。従来の方法は測量車や LiDAR(レーザーレーダー)に頼るため、コストが高く、カバー範囲の拡大も遅い。Vangrid は発想を変え、世界中のスマートフォンのカメラを使ったクラウドソーシングで収集し、チェーン上の検証と組み合わせてデータの信頼性を担保します。
注目すべきポイントはいくつかあります:
一、スマホのクラウドソーシングなら限界コストはほぼゼロで、拡張速度は理論上指数関数的に伸ばせます。
二、3D の空間データはロボット、自動運転、AR の基礎燃料であり、需要側の天井が非常に高い。
三、チェーン上の検証により、「ゴミデータが入り、AI の意思決定が誤る」という信頼の問題を解決。物理世界の応用ではこれが必須です。
レール(方向性)は正しいです。Physical AI の物語はこの 2 年で熱が上がり続けています。あとはデータ品質、インセンティブ設計、そして本当にネットワーク効果を生み出せるかどうかが鍵になります。
#PhysicalAI #DePIN #空間計算
このプロジェクトが切り込む角度はなかなか面白いです。「空間データ」を DePIN ネットワークとして提供することです。
簡単に言うと、ロボットや自律エージェントの「目」の問題を解決したい。物理 AI を現実に落とし込むために、最も足りないのは計算能力ではなく、継続的に更新される実世界の実写マップです。従来の方法は測量車や LiDAR(レーザーレーダー)に頼るため、コストが高く、カバー範囲の拡大も遅い。Vangrid は発想を変え、世界中のスマートフォンのカメラを使ったクラウドソーシングで収集し、チェーン上の検証と組み合わせてデータの信頼性を担保します。
注目すべきポイントはいくつかあります:
一、スマホのクラウドソーシングなら限界コストはほぼゼロで、拡張速度は理論上指数関数的に伸ばせます。
二、3D の空間データはロボット、自動運転、AR の基礎燃料であり、需要側の天井が非常に高い。
三、チェーン上の検証により、「ゴミデータが入り、AI の意思決定が誤る」という信頼の問題を解決。物理世界の応用ではこれが必須です。
レール(方向性)は正しいです。Physical AI の物語はこの 2 年で熱が上がり続けています。あとはデータ品質、インセンティブ設計、そして本当にネットワーク効果を生み出せるかどうかが鍵になります。
#PhysicalAI #DePIN #空間計算
20
·
--
フィジカルAI&ヒューマノイドロボット:2026年のAIの未来
🤖 未来は来るのではない——もうそこにある!
歩ける、考えられる、人を認識できる、工場で働ける、医師を助けられる、そして家でも手伝ってくれるロボットを想像してみてください。
フィジカルAI&ヒューマノイドロボットの世界へようこそ——これは2026年の最大級のAIトレンドのひとつです。
📖 この記事では、次のことが分かります:
✅ フィジカルAIとは何か
✅ ヒューマノイドロボットの仕組み
✅ 実世界での活用例
✅ 有力なロボティクス企業
✅ メリット&課題
✅ 明日を形作る将来のトレンド
あなたが学生であっても、テクノロジー好きでも、ビジネスのプロでも、このガイドはシンプルな英語で“すべて”を説明します。
🔗 この記事の全文はこちら:
https://aiwithnimrapk.blogspot.com/
この記事へのリンクはこちらです・・👇🔗
https://aiwithnimrapk.blogspot.com/2026/08/physical-ai-humanoid-robots-future-of.html
💬 ヒューマノイドロボットは私たちの日常の一部になると思いますか?ぜひ下にあなたの考えをシェアしてください!
#artificialintelligence. #PhysicalAI #HumanoidRobots #Robotics #FutureTechnolog #AIInnovation #machinelearning #Automation #TechTrends #AIwithNimra
$GOOGL.US
フィジカルAI&ヒューマノイドロボット:2026年のAIの未来
🤖 未来は来るのではない——もうそこにある!
歩ける、考えられる、人を認識できる、工場で働ける、医師を助けられる、そして家でも手伝ってくれるロボットを想像してみてください。
フィジカルAI&ヒューマノイドロボットの世界へようこそ——これは2026年の最大級のAIトレンドのひとつです。
📖 この記事では、次のことが分かります:
✅ フィジカルAIとは何か
✅ ヒューマノイドロボットの仕組み
✅ 実世界での活用例
✅ 有力なロボティクス企業
✅ メリット&課題
✅ 明日を形作る将来のトレンド
あなたが学生であっても、テクノロジー好きでも、ビジネスのプロでも、このガイドはシンプルな英語で“すべて”を説明します。
🔗 この記事の全文はこちら:
https://aiwithnimrapk.blogspot.com/
この記事へのリンクはこちらです・・👇🔗
https://aiwithnimrapk.blogspot.com/2026/08/physical-ai-humanoid-robots-future-of.html
💬 ヒューマノイドロボットは私たちの日常の一部になると思いますか?ぜひ下にあなたの考えをシェアしてください!
#artificialintelligence. #PhysicalAI #HumanoidRobots #Robotics #FutureTechnolog #AIInnovation #machinelearning #Automation #TechTrends #AIwithNimra
$GOOGL.US
🤖 未来は来るのではない——もうそこにある!
歩ける、考えられる、人を認識できる、工場で働ける、医師を助けられる、そして家でも手伝ってくれるロボットを想像してみてください。
フィジカルAI&ヒューマノイドロボットの世界へようこそ——これは2026年の最大級のAIトレンドのひとつです。
📖 この記事では、次のことが分かります:
✅ フィジカルAIとは何か
✅ ヒューマノイドロボットの仕組み
✅ 実世界での活用例
✅ 有力なロボティクス企業
✅ メリット&課題
✅ 明日を形作る将来のトレンド
あなたが学生であっても、テクノロジー好きでも、ビジネスのプロでも、このガイドはシンプルな英語で“すべて”を説明します。
🔗 この記事の全文はこちら:
https://aiwithnimrapk.blogspot.com/
この記事へのリンクはこちらです・・👇🔗
https://aiwithnimrapk.blogspot.com/2026/08/physical-ai-humanoid-robots-future-of.html
💬 ヒューマノイドロボットは私たちの日常の一部になると思いますか?ぜひ下にあなたの考えをシェアしてください!
#artificialintelligence. #PhysicalAI #HumanoidRobots #Robotics #FutureTechnolog #AIInnovation #machinelearning #Automation #TechTrends #AIwithNimra
$GOOGL.US
1
115
·
--
🚨 最大のAIのチャンスは、人型ロボットではないかもしれません。
シティのPhysical AI Summitによると、短期的な勝ち組は、汎用の人型ロボットではなく**用途特化型ロボット**になりそうです。
なぜでしょう?
• 人手不足という現実の課題を解決できる。
• ROI(投資対効果)をはるかに早く生み出せる。
• 独自の実世界データを収集できる。
• 物流、倉庫、自動車製造ですでに導入が進んでいる。
最も強いデータ・フライホイールを構築し、実際の導入における課題を解決できる企業——派手なデモを打ち出す企業ではなく——が、長期的な勝者になる可能性があります。
あなたが最も強気なのは、どのPhysical AI企業ですか?👇
#Aİ #PhysicalAI
🚨 最大のAIのチャンスは、人型ロボットではないかもしれません。
シティのPhysical AI Summitによると、短期的な勝ち組は、汎用の人型ロボットではなく**用途特化型ロボット**になりそうです。
なぜでしょう?
• 人手不足という現実の課題を解決できる。
• ROI(投資対効果)をはるかに早く生み出せる。
• 独自の実世界データを収集できる。
• 物流、倉庫、自動車製造ですでに導入が進んでいる。
最も強いデータ・フライホイールを構築し、実際の導入における課題を解決できる企業——派手なデモを打ち出す企業ではなく——が、長期的な勝者になる可能性があります。
あなたが最も強気なのは、どのPhysical AI企業ですか?👇
#Aİ #PhysicalAI
シティのPhysical AI Summitによると、短期的な勝ち組は、汎用の人型ロボットではなく**用途特化型ロボット**になりそうです。
なぜでしょう?
• 人手不足という現実の課題を解決できる。
• ROI(投資対効果)をはるかに早く生み出せる。
• 独自の実世界データを収集できる。
• 物流、倉庫、自動車製造ですでに導入が進んでいる。
最も強いデータ・フライホイールを構築し、実際の導入における課題を解決できる企業——派手なデモを打ち出す企業ではなく——が、長期的な勝者になる可能性があります。
あなたが最も強気なのは、どのPhysical AI企業ですか?👇
#Aİ #PhysicalAI
122
$BB SURGES 40% IN A WEEK – TRADER UP 318% ON 10X LEVERAGE 🔥
エントリー:$8.8 🔥
これはただの偶然のポンプではありません。BlackBerryのQNXソフトウェアは、何百万ものスマートカーやロボットに組み込まれています——市場が「フィジカルAI」論の文脈でそれを再評価しているのです。取引者は32日前に$8.8で10倍ロングを開始し、すでに318%上昇しています。週次で40%の上昇なら、勢いは本物です。
これをファンダメンタルの反転として見ていますか?それともただのミーム相場の別バージョンですか?
※投資助言ではありません。常にリスク管理をしてください。
#BB #MemeStock #PhysicalAI #Trading
🔥
$BB SURGES 40% IN A WEEK – TRADER UP 318% ON 10X LEVERAGE 🔥
エントリー:$8.8 🔥
これはただの偶然のポンプではありません。BlackBerryのQNXソフトウェアは、何百万ものスマートカーやロボットに組み込まれています——市場が「フィジカルAI」論の文脈でそれを再評価しているのです。取引者は32日前に$8.8で10倍ロングを開始し、すでに318%上昇しています。週次で40%の上昇なら、勢いは本物です。
これをファンダメンタルの反転として見ていますか?それともただのミーム相場の別バージョンですか?
※投資助言ではありません。常にリスク管理をしてください。
#BB #MemeStock #PhysicalAI #Trading
🔥
エントリー:$8.8 🔥
これはただの偶然のポンプではありません。BlackBerryのQNXソフトウェアは、何百万ものスマートカーやロボットに組み込まれています——市場が「フィジカルAI」論の文脈でそれを再評価しているのです。取引者は32日前に$8.8で10倍ロングを開始し、すでに318%上昇しています。週次で40%の上昇なら、勢いは本物です。
これをファンダメンタルの反転として見ていますか?それともただのミーム相場の別バージョンですか?
※投資助言ではありません。常にリスク管理をしてください。
#BB #MemeStock #PhysicalAI #Trading
🔥
160

·
--
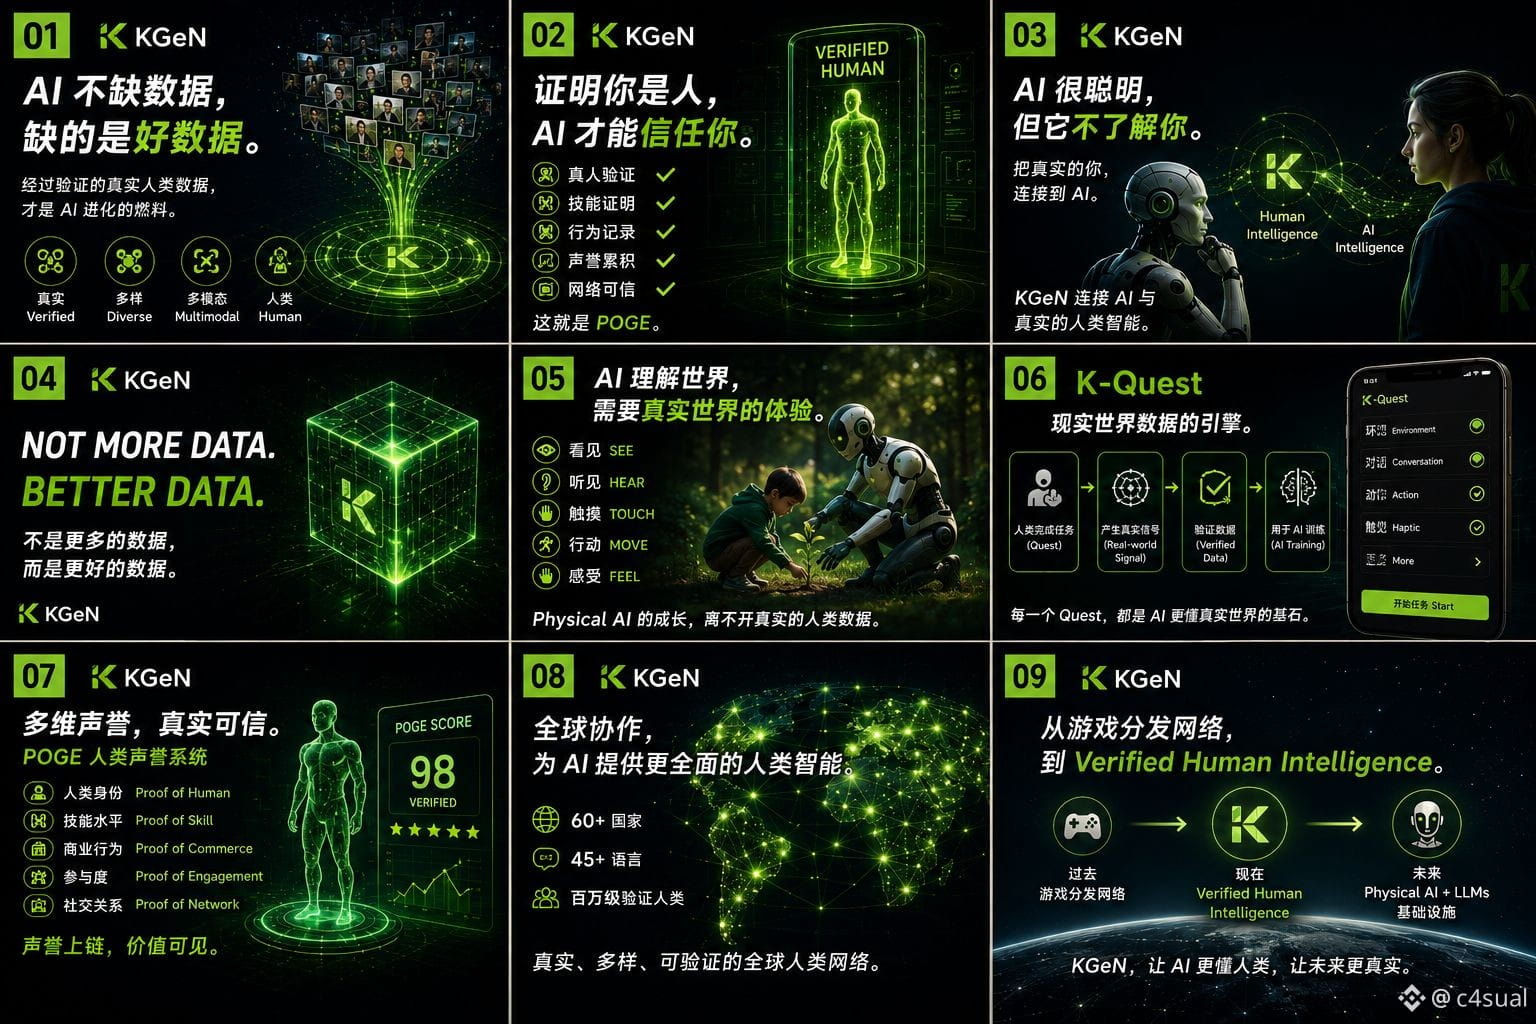
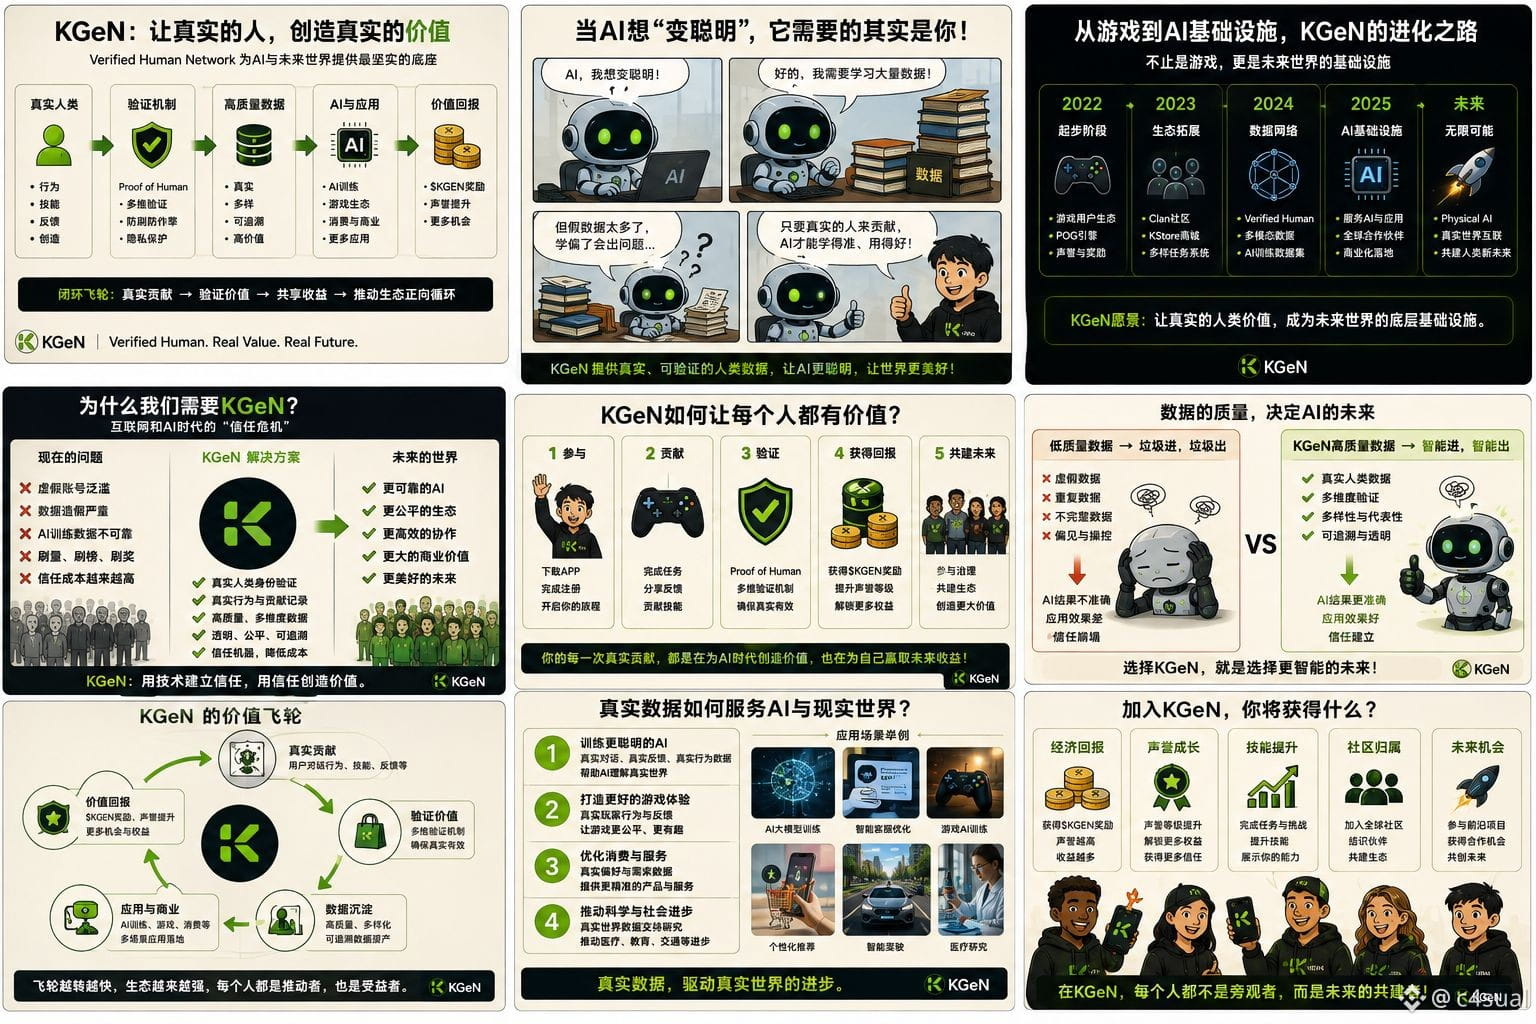
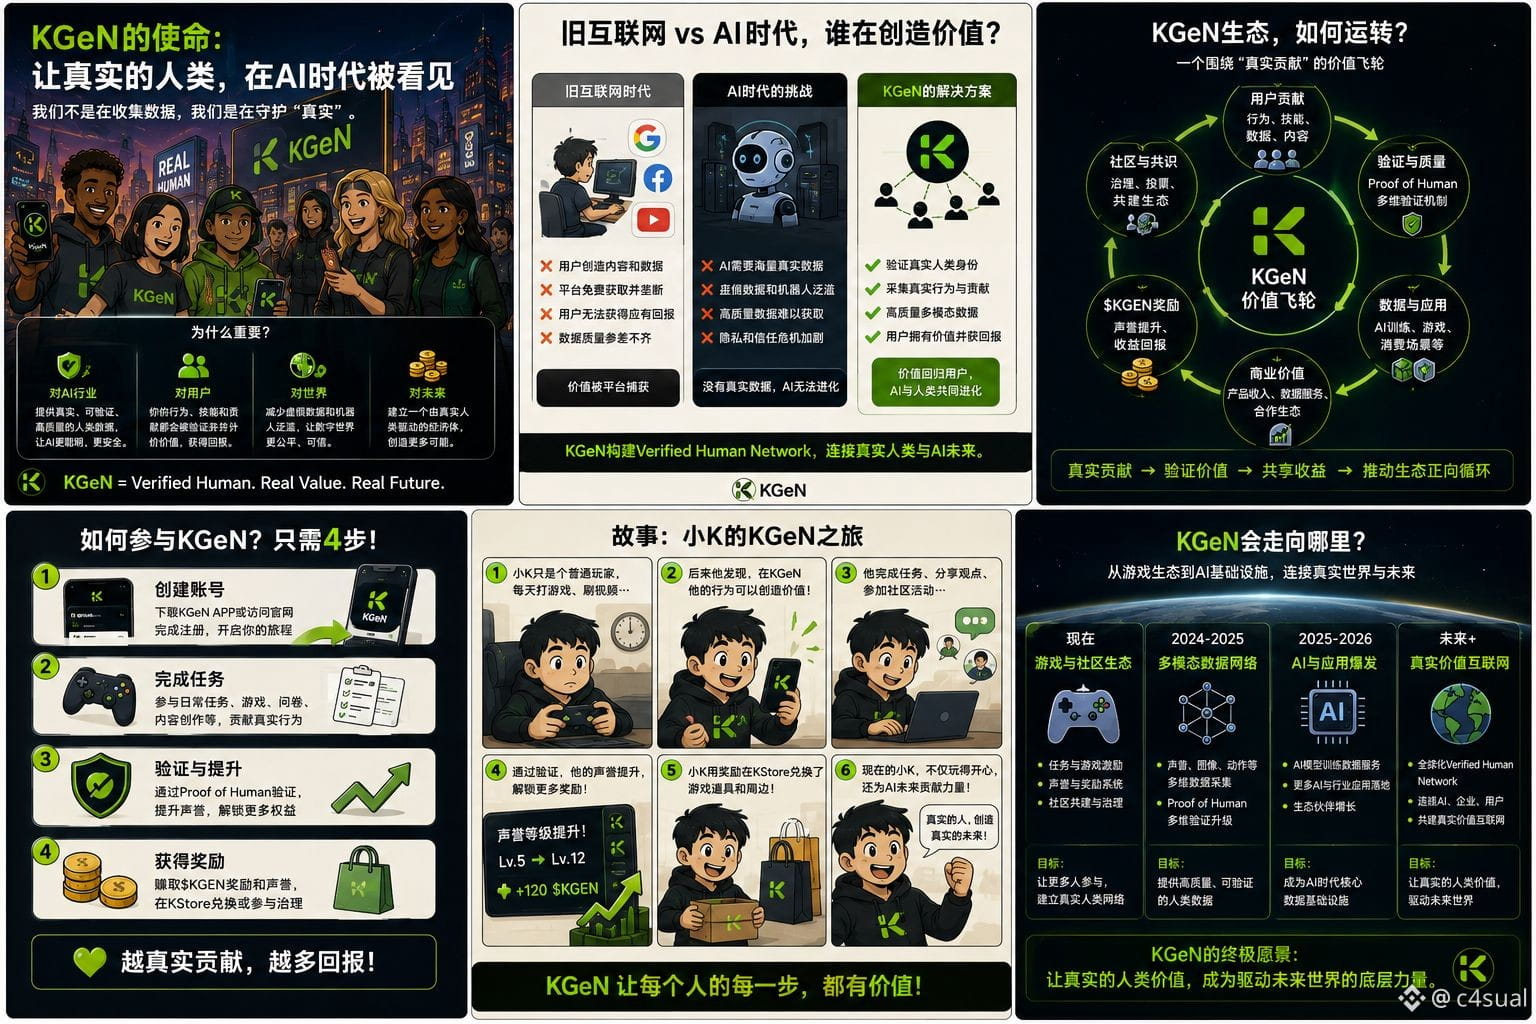
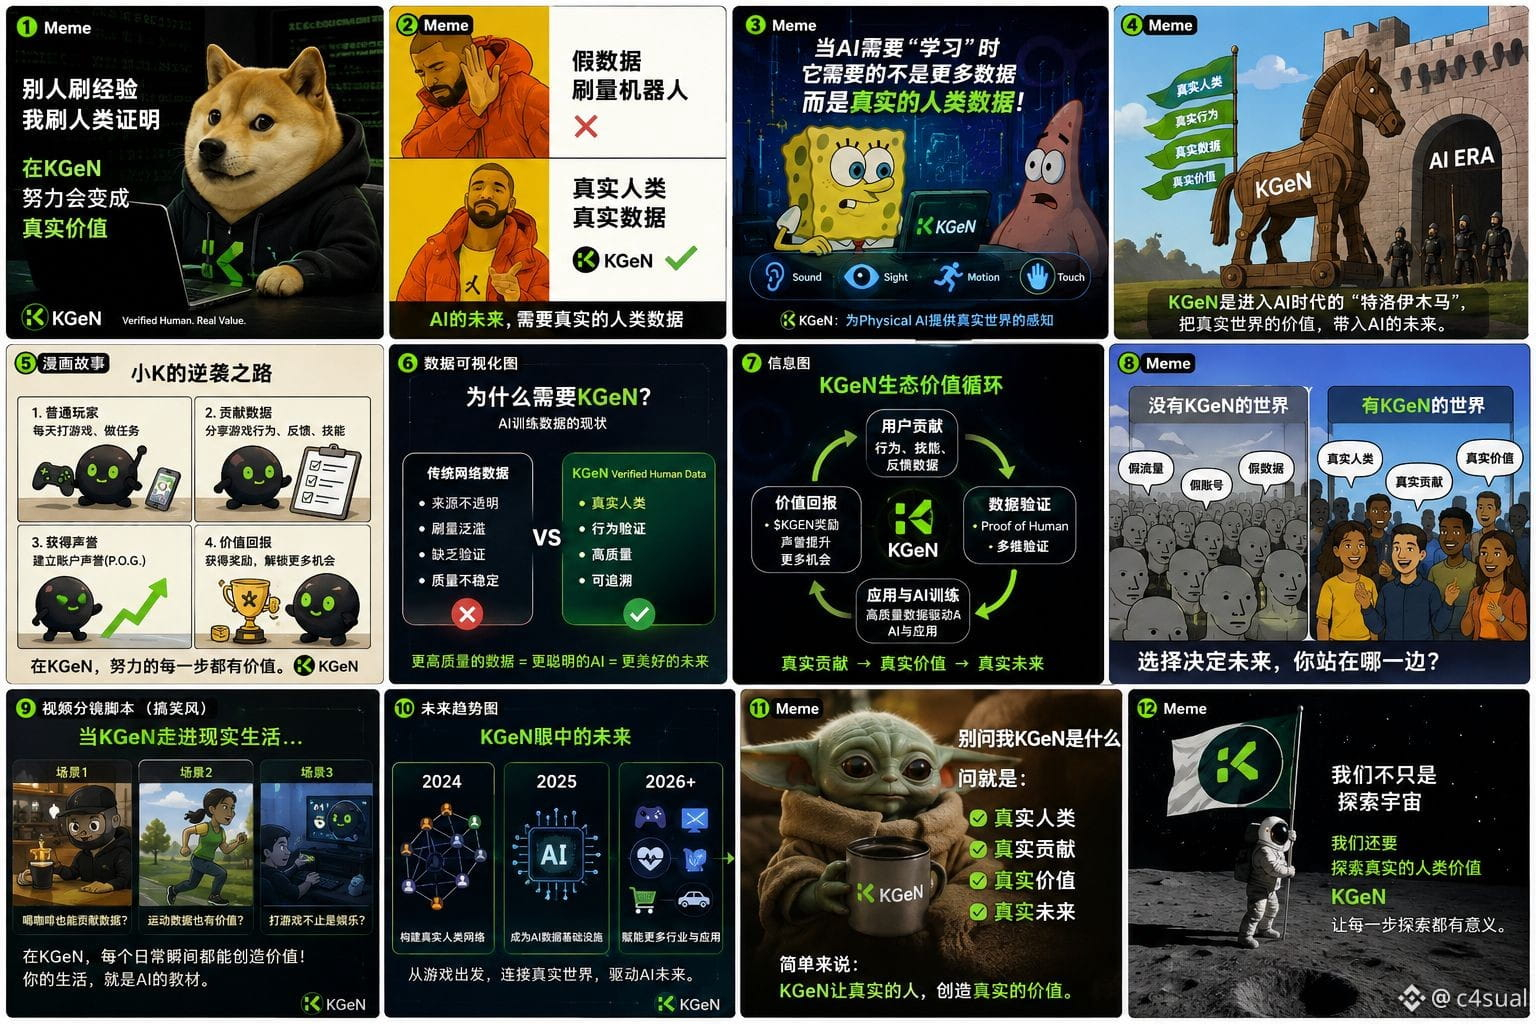
AI はデータが不足していない。欠けているのは、より本物で、より信頼できる人間データだ。
KGeN は、実在する人間とデータ、そして AI をつなぎ、現実世界を AI が世界を理解するための基盤にしている。
Better Data. Smarter AI. 🟩
#KGeN #AI #PhysicalAI
AI はデータが不足していない。欠けているのは、より本物で、より信頼できる人間データだ。
KGeN は、実在する人間とデータ、そして AI をつなぎ、現実世界を AI が世界を理解するための基盤にしている。
Better Data. Smarter AI. 🟩
#KGeN #AI #PhysicalAI
KGeN は、実在する人間とデータ、そして AI をつなぎ、現実世界を AI が世界を理解するための基盤にしている。
Better Data. Smarter AI. 🟩
#KGeN #AI #PhysicalAI
375
ログインして、さらにコンテンツを読む
厳選トピックで世界の暗号資産トレーダーの仲間入り
⚡️ 暗号資産に関する最新かつ有益な情報が見つかります。
💬 世界最大の暗号資産取引所から信頼されています。
👍 認証を受けたクリエイターから、有益なインサイトを得られます。
メール / 電話番号
トレンドトピック
1
#USMidterms-WhatAreMarketsExpecting?
閲覧回数 80,286
731人が討論中
2
#USOctoberNFP-AreRateCutsStillPossible
閲覧回数 242,315
1,909人が討論中
3
#AMDBeatsExpectations-AINarrativeContinues
閲覧回数 19,617
279人が討論中
4
#BinanceIncidentReport
閲覧回数 240,047
1,336人が討論中
5
#AnthropicIPOPricedDownasInvestorsEye$1.5T
閲覧回数 14,798
105人が討論中
6
#37thQuarterlyBNBBurnRemoves1.64MillionBNB
閲覧回数 11
5人が討論中
7
#BinanceReopensWithdrawalsForMoreAssets
閲覧回数 358,596
2,348人が討論中
8
#HongKongToLicenseVirtualAssetCustodyAndAdvisory
閲覧回数 2,476
78人が討論中
9
#BinanceHourlyDepositsExceedWithdrawals
閲覧回数 150,802
1,154人が討論中
10
#SouthKoreaRulingPartyLeaderSeeksCryptoTaxDelay
閲覧回数 4,027
59人が討論中