
#tapeout
tapeout
1,520 visualizaciones
36 participa(n) en el debate
Populares
Novedades
·
--
Nunca había tenido contacto con el DIY de hardware electrónico. Quería aprender TapeOut y explorar si podía aplicarse al hardware.
Empecé por lo más sencillo: compré mi primera placa de desarrollo ESP32. La conecté a Grokbot,
la puse a prueba y le pedí que me leyera el boletín diario de TechOut. Funcionó. Ahora quiero ver si puede leerlo a una hora programada.
Nunca había probado algo así, así que agradecería mucho cualquier consejo de los expertos.
#TapeOut #DIYelectrónico
Nunca había tenido contacto con el DIY de hardware electrónico. Quería aprender TapeOut y explorar si podía aplicarse al hardware.
Empecé por lo más sencillo: compré mi primera placa de desarrollo ESP32. La conecté a Grokbot,
la puse a prueba y le pedí que me leyera el boletín diario de TechOut. Funcionó. Ahora quiero ver si puede leerlo a una hora programada.
Nunca había probado algo así, así que agradecería mucho cualquier consejo de los expertos.
#TapeOut #DIYelectrónico
Empecé por lo más sencillo: compré mi primera placa de desarrollo ESP32. La conecté a Grokbot,
la puse a prueba y le pedí que me leyera el boletín diario de TechOut. Funcionó. Ahora quiero ver si puede leerlo a una hora programada.
Nunca había probado algo así, así que agradecería mucho cualquier consejo de los expertos.
#TapeOut #DIYelectrónico
54
·
--
Tras aprender de la experiencia de desarrollo de expertos como @zhuoning293 y @NetLayerLabs, intenté desarrollar por mi cuenta un sistema de simulación de estrategias robóticas construido con puertas lógicas.
TapeRover, un proyecto de pruebas de simulación desarrollado sobre el protocolo TapeOut.
Me encargué de todo: diseño web, creación de mapas, circuitos de puertas lógicas, escenarios de simulación, reglas de diseño, parámetros de prueba, verificación de reglas y despliegue de contratos inteligentes, entre otras tareas. Por supuesto, conté con la ayuda de la IA. Me llevó casi un mes, y solo el diseño del logotipo tomó seis días.
El logotipo es muy elegante: un leopardo mecánico con circuitos integrados, una mirada eléctrica y una presencia imponente, lleno de tecnología y fuerza.
¿Qué es TapeRover?
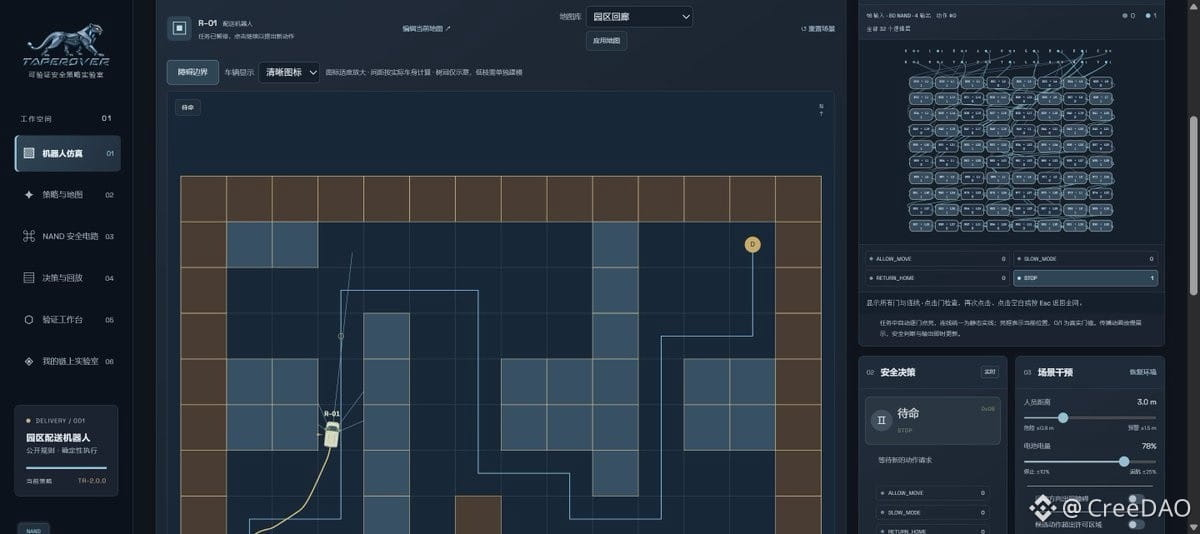
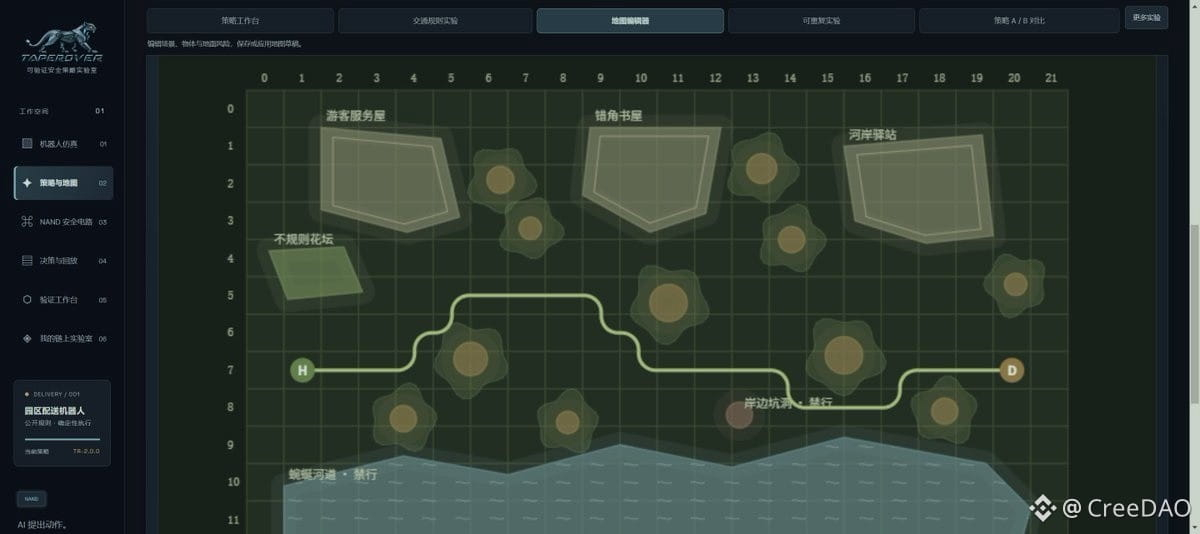
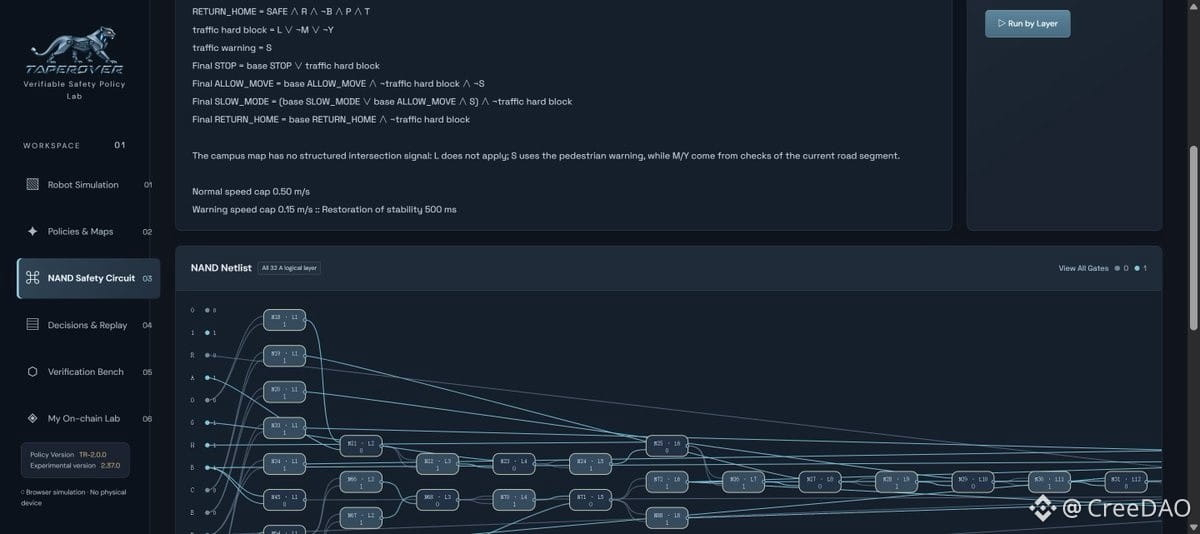
TapeRover es un laboratorio de estrategias de seguridad robótica verificables. Actualmente, su protagonista es un pequeño vehículo de reparto en un campus que aparece en una página web. Los usuarios pueden elegir o editar mapas, simular condiciones complejas de circulación, como curvas, caminos estrechos, baches y acumulaciones de agua, configurar obstáculos fijos o móviles, peatones y niveles de batería, y luego observar cómo el vehículo avanza, reduce la velocidad, regresa o se detiene.
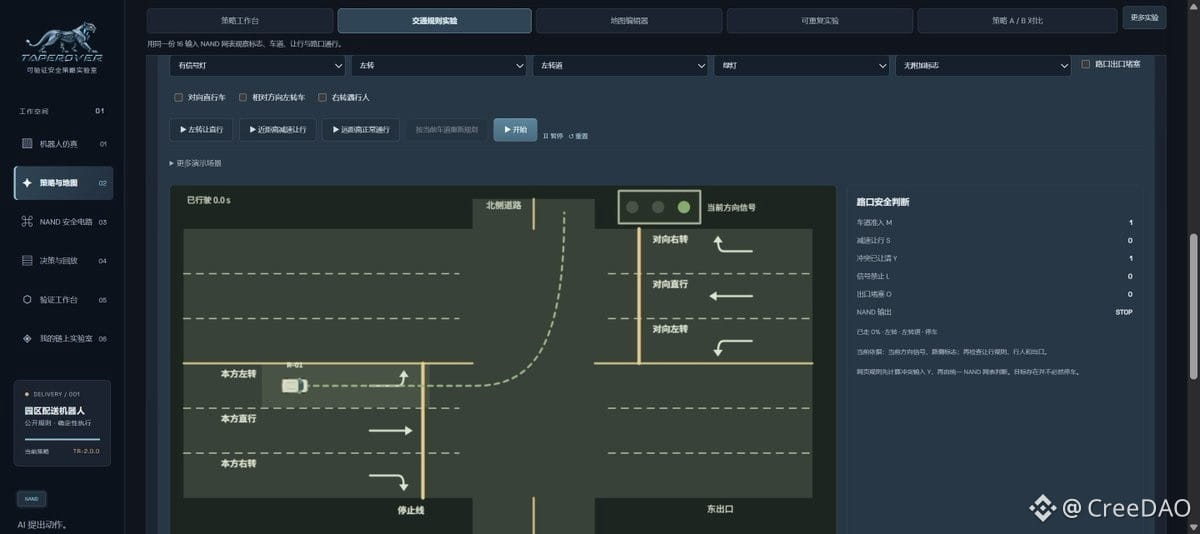
También se pueden demostrar algunas reglas básicas de circulación, como semáforos, peatones en pasos de cebra, detenerse para ceder el paso, límites de velocidad y señales de prohibición de paso o de giro. La página muestra si se debe avanzar, reducir la velocidad o detenerse en función de las condiciones del escenario. Se trata de entradas estructuradas para una simulación web, no de reconocimiento automático de señales de tráfico reales ni de una verificación completa de las normas de circulación.
Además, cuenta con un diseño especial: las reglas de seguridad se codifican en un circuito compuesto por puertas lógicas NAND. Cuando el vehículo realiza una tarea, la página muestra las entradas del circuito, el estado de las puertas y la salida final. Así, después de ver que «el vehículo se detuvo», los usuarios pueden preguntarse también: ¿qué condición provocó la parada? ¿La decisión se ajustó a las reglas publicadas de antemano?
El proyecto actual también ofrece herramientas para comparar estrategias, reproducir decisiones y verificar reglas. Los usuarios pueden ejecutar dos conjuntos de parámetros en el mismo escenario y comparar los resultados; también pueden comprobar si las reglas se comportan de manera coherente con distintas combinaciones de entradas.
¿Para qué sirve?
Para aprender reglas de seguridad robótica. Los principiantes pueden comprender conceptos como esquivar obstáculos, realizar una parada de emergencia y regresar cuando la batería está baja mediante mapas y vehículos, de forma más intuitiva que limitándose a estudiar fórmulas.
Para simular condiciones complejas de circulación y reglas básicas de tráfico. Se pueden modificar las condiciones de la vía, los semáforos y las reglas de prioridad en escenarios con curvas, obstáculos e intersecciones, y observar cuándo el vehículo avanza, reduce la velocidad o se detiene.
Para diseñar y comparar estrategias. Los desarrolladores pueden cambiar el mapa, el tamaño del vehículo o los parámetros de las reglas, observar su comportamiento en distintas condiciones y utilizar las reproducciones para analizar por qué se tomó una decisión concreta.
Para validar ideas antes de comprar hardware. No hacen falta una placa de desarrollo, sensores ni motores para realizar experimentos en la página web. El proyecto también ofrece reglas en C para el dispositivo y materiales de prueba, que se pueden comprobar primero en un ordenador. Más adelante, al construir un coche de juguete de baja velocidad o un robot educativo, se puede ir incorporando el hardware poco a poco.
Para mostrar circuitos en cadena que se pueden verificar. Los usuarios pueden enviar una lista de conexiones de seguridad a un laboratorio compatible con la cadena y, después, leer el registro del circuito para compararlo con las reglas utilizadas en la web. Aquí, «fabricación del chip» se refiere a enviar un registro de circuito a la cadena, no a fabricar un chip físico.
¿En qué aplicaciones se puede explorar su uso?
· Coches de juguete de sobremesa o robots educativos.
· Gemelos digitales para reparto en campus o inspección en interiores.
· Investigación sobre permisos de movimiento para dispositivos móviles.
· Plataformas experimentales para estrategias verificables.
Por ejemplo, un grupo de investigación puede utilizarlo para debatir cómo debería reaccionar un vehículo de reparto de un campus al encontrarse con un peatón. Los desarrolladores pueden comparar las salidas de las reglas web y del programa de ordenador con el mismo conjunto de datos de prueba. Los aficionados al hardware pueden conectarlo a una placa de desarrollo ESP-32 para crear un coche de juguete autónomo.
Sin embargo, los vehículos reales también necesitan sensores fiables, sistemas de frenado, paradas de emergencia físicas y pruebas sobre el terreno. Que una decisión sea correcta en la página web no demuestra por sí solo que un vehículo físico sea seguro en las vías del mundo real.
Actualmente, el sitio web ya permite crear un laboratorio propio en cadena, definir estrategias y parámetros propios y realizar la «fabricación del chip». Dentro de unos días lo subiré a DeWeb.
Sitio web oficial:
https://taperover.vercel.app/
#TapeOut #TapeRover
Tras aprender de la experiencia de desarrollo de expertos como @zhuoning293 y @NetLayerLabs, intenté desarrollar por mi cuenta un sistema de simulación de estrategias robóticas construido con puertas lógicas.
TapeRover, un proyecto de pruebas de simulación desarrollado sobre el protocolo TapeOut.
Me encargué de todo: diseño web, creación de mapas, circuitos de puertas lógicas, escenarios de simulación, reglas de diseño, parámetros de prueba, verificación de reglas y despliegue de contratos inteligentes, entre otras tareas. Por supuesto, conté con la ayuda de la IA. Me llevó casi un mes, y solo el diseño del logotipo tomó seis días.
El logotipo es muy elegante: un leopardo mecánico con circuitos integrados, una mirada eléctrica y una presencia imponente, lleno de tecnología y fuerza.
¿Qué es TapeRover?
TapeRover es un laboratorio de estrategias de seguridad robótica verificables. Actualmente, su protagonista es un pequeño vehículo de reparto en un campus que aparece en una página web. Los usuarios pueden elegir o editar mapas, simular condiciones complejas de circulación, como curvas, caminos estrechos, baches y acumulaciones de agua, configurar obstáculos fijos o móviles, peatones y niveles de batería, y luego observar cómo el vehículo avanza, reduce la velocidad, regresa o se detiene.
También se pueden demostrar algunas reglas básicas de circulación, como semáforos, peatones en pasos de cebra, detenerse para ceder el paso, límites de velocidad y señales de prohibición de paso o de giro. La página muestra si se debe avanzar, reducir la velocidad o detenerse en función de las condiciones del escenario. Se trata de entradas estructuradas para una simulación web, no de reconocimiento automático de señales de tráfico reales ni de una verificación completa de las normas de circulación.
Además, cuenta con un diseño especial: las reglas de seguridad se codifican en un circuito compuesto por puertas lógicas NAND. Cuando el vehículo realiza una tarea, la página muestra las entradas del circuito, el estado de las puertas y la salida final. Así, después de ver que «el vehículo se detuvo», los usuarios pueden preguntarse también: ¿qué condición provocó la parada? ¿La decisión se ajustó a las reglas publicadas de antemano?
El proyecto actual también ofrece herramientas para comparar estrategias, reproducir decisiones y verificar reglas. Los usuarios pueden ejecutar dos conjuntos de parámetros en el mismo escenario y comparar los resultados; también pueden comprobar si las reglas se comportan de manera coherente con distintas combinaciones de entradas.
¿Para qué sirve?
Para aprender reglas de seguridad robótica. Los principiantes pueden comprender conceptos como esquivar obstáculos, realizar una parada de emergencia y regresar cuando la batería está baja mediante mapas y vehículos, de forma más intuitiva que limitándose a estudiar fórmulas.
Para simular condiciones complejas de circulación y reglas básicas de tráfico. Se pueden modificar las condiciones de la vía, los semáforos y las reglas de prioridad en escenarios con curvas, obstáculos e intersecciones, y observar cuándo el vehículo avanza, reduce la velocidad o se detiene.
Para diseñar y comparar estrategias. Los desarrolladores pueden cambiar el mapa, el tamaño del vehículo o los parámetros de las reglas, observar su comportamiento en distintas condiciones y utilizar las reproducciones para analizar por qué se tomó una decisión concreta.
Para validar ideas antes de comprar hardware. No hacen falta una placa de desarrollo, sensores ni motores para realizar experimentos en la página web. El proyecto también ofrece reglas en C para el dispositivo y materiales de prueba, que se pueden comprobar primero en un ordenador. Más adelante, al construir un coche de juguete de baja velocidad o un robot educativo, se puede ir incorporando el hardware poco a poco.
Para mostrar circuitos en cadena que se pueden verificar. Los usuarios pueden enviar una lista de conexiones de seguridad a un laboratorio compatible con la cadena y, después, leer el registro del circuito para compararlo con las reglas utilizadas en la web. Aquí, «fabricación del chip» se refiere a enviar un registro de circuito a la cadena, no a fabricar un chip físico.
¿En qué aplicaciones se puede explorar su uso?
· Coches de juguete de sobremesa o robots educativos.
· Gemelos digitales para reparto en campus o inspección en interiores.
· Investigación sobre permisos de movimiento para dispositivos móviles.
· Plataformas experimentales para estrategias verificables.
Por ejemplo, un grupo de investigación puede utilizarlo para debatir cómo debería reaccionar un vehículo de reparto de un campus al encontrarse con un peatón. Los desarrolladores pueden comparar las salidas de las reglas web y del programa de ordenador con el mismo conjunto de datos de prueba. Los aficionados al hardware pueden conectarlo a una placa de desarrollo ESP-32 para crear un coche de juguete autónomo.
Sin embargo, los vehículos reales también necesitan sensores fiables, sistemas de frenado, paradas de emergencia físicas y pruebas sobre el terreno. Que una decisión sea correcta en la página web no demuestra por sí solo que un vehículo físico sea seguro en las vías del mundo real.
Actualmente, el sitio web ya permite crear un laboratorio propio en cadena, definir estrategias y parámetros propios y realizar la «fabricación del chip». Dentro de unos días lo subiré a DeWeb.
Sitio web oficial:
https://taperover.vercel.app/
#TapeOut #TapeRover
TapeRover, un proyecto de pruebas de simulación desarrollado sobre el protocolo TapeOut.
Me encargué de todo: diseño web, creación de mapas, circuitos de puertas lógicas, escenarios de simulación, reglas de diseño, parámetros de prueba, verificación de reglas y despliegue de contratos inteligentes, entre otras tareas. Por supuesto, conté con la ayuda de la IA. Me llevó casi un mes, y solo el diseño del logotipo tomó seis días.
El logotipo es muy elegante: un leopardo mecánico con circuitos integrados, una mirada eléctrica y una presencia imponente, lleno de tecnología y fuerza.
¿Qué es TapeRover?
TapeRover es un laboratorio de estrategias de seguridad robótica verificables. Actualmente, su protagonista es un pequeño vehículo de reparto en un campus que aparece en una página web. Los usuarios pueden elegir o editar mapas, simular condiciones complejas de circulación, como curvas, caminos estrechos, baches y acumulaciones de agua, configurar obstáculos fijos o móviles, peatones y niveles de batería, y luego observar cómo el vehículo avanza, reduce la velocidad, regresa o se detiene.
También se pueden demostrar algunas reglas básicas de circulación, como semáforos, peatones en pasos de cebra, detenerse para ceder el paso, límites de velocidad y señales de prohibición de paso o de giro. La página muestra si se debe avanzar, reducir la velocidad o detenerse en función de las condiciones del escenario. Se trata de entradas estructuradas para una simulación web, no de reconocimiento automático de señales de tráfico reales ni de una verificación completa de las normas de circulación.
Además, cuenta con un diseño especial: las reglas de seguridad se codifican en un circuito compuesto por puertas lógicas NAND. Cuando el vehículo realiza una tarea, la página muestra las entradas del circuito, el estado de las puertas y la salida final. Así, después de ver que «el vehículo se detuvo», los usuarios pueden preguntarse también: ¿qué condición provocó la parada? ¿La decisión se ajustó a las reglas publicadas de antemano?
El proyecto actual también ofrece herramientas para comparar estrategias, reproducir decisiones y verificar reglas. Los usuarios pueden ejecutar dos conjuntos de parámetros en el mismo escenario y comparar los resultados; también pueden comprobar si las reglas se comportan de manera coherente con distintas combinaciones de entradas.
¿Para qué sirve?
Para aprender reglas de seguridad robótica. Los principiantes pueden comprender conceptos como esquivar obstáculos, realizar una parada de emergencia y regresar cuando la batería está baja mediante mapas y vehículos, de forma más intuitiva que limitándose a estudiar fórmulas.
Para simular condiciones complejas de circulación y reglas básicas de tráfico. Se pueden modificar las condiciones de la vía, los semáforos y las reglas de prioridad en escenarios con curvas, obstáculos e intersecciones, y observar cuándo el vehículo avanza, reduce la velocidad o se detiene.
Para diseñar y comparar estrategias. Los desarrolladores pueden cambiar el mapa, el tamaño del vehículo o los parámetros de las reglas, observar su comportamiento en distintas condiciones y utilizar las reproducciones para analizar por qué se tomó una decisión concreta.
Para validar ideas antes de comprar hardware. No hacen falta una placa de desarrollo, sensores ni motores para realizar experimentos en la página web. El proyecto también ofrece reglas en C para el dispositivo y materiales de prueba, que se pueden comprobar primero en un ordenador. Más adelante, al construir un coche de juguete de baja velocidad o un robot educativo, se puede ir incorporando el hardware poco a poco.
Para mostrar circuitos en cadena que se pueden verificar. Los usuarios pueden enviar una lista de conexiones de seguridad a un laboratorio compatible con la cadena y, después, leer el registro del circuito para compararlo con las reglas utilizadas en la web. Aquí, «fabricación del chip» se refiere a enviar un registro de circuito a la cadena, no a fabricar un chip físico.
¿En qué aplicaciones se puede explorar su uso?
· Coches de juguete de sobremesa o robots educativos.
· Gemelos digitales para reparto en campus o inspección en interiores.
· Investigación sobre permisos de movimiento para dispositivos móviles.
· Plataformas experimentales para estrategias verificables.
Por ejemplo, un grupo de investigación puede utilizarlo para debatir cómo debería reaccionar un vehículo de reparto de un campus al encontrarse con un peatón. Los desarrolladores pueden comparar las salidas de las reglas web y del programa de ordenador con el mismo conjunto de datos de prueba. Los aficionados al hardware pueden conectarlo a una placa de desarrollo ESP-32 para crear un coche de juguete autónomo.
Sin embargo, los vehículos reales también necesitan sensores fiables, sistemas de frenado, paradas de emergencia físicas y pruebas sobre el terreno. Que una decisión sea correcta en la página web no demuestra por sí solo que un vehículo físico sea seguro en las vías del mundo real.
Actualmente, el sitio web ya permite crear un laboratorio propio en cadena, definir estrategias y parámetros propios y realizar la «fabricación del chip». Dentro de unos días lo subiré a DeWeb.
Sitio web oficial:
https://taperover.vercel.app/
#TapeOut #TapeRover
51
·
--
¿Ayer publiqué un sobre rojo y conseguí 50 seguidores más?
Este sobre rojo es muy práctico y está desarrollado sobre el protocolo TapeOut.
¡Prueba suerte! El importe de cada sobre rojo es aleatorio; se entregan por orden de llegada.
Transferencias en cadena: al reclamarlo, el dinero se transfiere directamente a la cartera de quien lo reclama.
Verificable: cada sobre rojo tiene una página de verificación que muestra los registros de reclamación y los hashes de las transferencias.
#TapeOut #链上红包 #tapexo https://twitter.com/GKCDAO/status/2116842158607286325
¿Ayer publiqué un sobre rojo y conseguí 50 seguidores más?
Este sobre rojo es muy práctico y está desarrollado sobre el protocolo TapeOut.
¡Prueba suerte! El importe de cada sobre rojo es aleatorio; se entregan por orden de llegada.
Transferencias en cadena: al reclamarlo, el dinero se transfiere directamente a la cartera de quien lo reclama.
Verificable: cada sobre rojo tiene una página de verificación que muestra los registros de reclamación y los hashes de las transferencias.
#TapeOut #链上红包 #tapexo https://twitter.com/GKCDAO/status/2116842158607286325
Este sobre rojo es muy práctico y está desarrollado sobre el protocolo TapeOut.
¡Prueba suerte! El importe de cada sobre rojo es aleatorio; se entregan por orden de llegada.
Transferencias en cadena: al reclamarlo, el dinero se transfiere directamente a la cartera de quien lo reclama.
Verificable: cada sobre rojo tiene una página de verificación que muestra los registros de reclamación y los hashes de las transferencias.
#TapeOut #链上红包 #tapexo https://twitter.com/GKCDAO/status/2116842158607286325
71
·
--
¡La idea es muy interesante! Ayuda a los usuarios a gestionar los permisos de los contenedores de circuitos, autorizar a otras personas para que te ayuden a desarrollar y crear sitios web con DeWEB, y luego desplegarlos en los contenedores.
Pero antes que nada, al elegir un proyecto hay que fijarse en su LOGO. El diseño del LOGO de este proyecto es muy bonito. ¿Lo hizo un diseñador gráfico profesional?
#TapeKey #TapeOut
Cita:
¡Hola a todos! Nos gustaría presentar TapeKey, su producto y nuestra visión del futuro. @Blonskr @TapeOutWorld
TapeKey es una herramienta de gestión de claves y control de acceso a contenedores de circuitos, creada para el ecosistema TapeOut.
https://twitter.com/tapekeyofficial/status/2115741330144178333
¡La idea es muy interesante! Ayuda a los usuarios a gestionar los permisos de los contenedores de circuitos, autorizar a otras personas para que te ayuden a desarrollar y crear sitios web con DeWEB, y luego desplegarlos en los contenedores.
Pero antes que nada, al elegir un proyecto hay que fijarse en su LOGO. El diseño del LOGO de este proyecto es muy bonito. ¿Lo hizo un diseñador gráfico profesional?
#TapeKey #TapeOut
Cita:
¡Hola a todos! Nos gustaría presentar TapeKey, su producto y nuestra visión del futuro. @Blonskr @TapeOutWorld
TapeKey es una herramienta de gestión de claves y control de acceso a contenedores de circuitos, creada para el ecosistema TapeOut.
https://twitter.com/tapekeyofficial/status/2115741330144178333
Pero antes que nada, al elegir un proyecto hay que fijarse en su LOGO. El diseño del LOGO de este proyecto es muy bonito. ¿Lo hizo un diseñador gráfico profesional?
#TapeKey #TapeOut
Cita:
¡Hola a todos! Nos gustaría presentar TapeKey, su producto y nuestra visión del futuro. @Blonskr @TapeOutWorld
TapeKey es una herramienta de gestión de claves y control de acceso a contenedores de circuitos, creada para el ecosistema TapeOut.
https://twitter.com/tapekeyofficial/status/2115741330144178333
73
BruceBlue y la Fundación Comunitaria TapeOutCF me han incluido en el grupo de desarrollo de la comunidad china. ¡Gracias! 🙏
He publicado como código abierto varias cosas que he creado en el ecosistema TapeOut:
· tapeout-harvester: reclama automáticamente las recompensas BEM; si algo falla, se detiene, sin forzar nada
· Agent Firewall: comprueba las reglas antes de que una billetera de IA firme
· FabX Miner Desk: un panel de solo lectura para que los mineros de FabX consulten los costos de entrada
La frase de la fundación con la que más me identifico es: si el código funciona y hay gente que lo usa debería importar más que los seguidores y las posiciones. ¡A seguir construyendo!~
#TapeOut #AI钱包 #CódigoAbierto
BruceBlue y la Fundación Comunitaria TapeOutCF me han incluido en el grupo de desarrollo de la comunidad china. ¡Gracias! 🙏
He publicado como código abierto varias cosas que he creado en el ecosistema TapeOut:
· tapeout-harvester: reclama automáticamente las recompensas BEM; si algo falla, se detiene, sin forzar nada
· Agent Firewall: comprueba las reglas antes de que una billetera de IA firme
· FabX Miner Desk: un panel de solo lectura para que los mineros de FabX consulten los costos de entrada
La frase de la fundación con la que más me identifico es: si el código funciona y hay gente que lo usa debería importar más que los seguidores y las posiciones. ¡A seguir construyendo!~
#TapeOut #AI钱包 #CódigoAbierto
He publicado como código abierto varias cosas que he creado en el ecosistema TapeOut:
· tapeout-harvester: reclama automáticamente las recompensas BEM; si algo falla, se detiene, sin forzar nada
· Agent Firewall: comprueba las reglas antes de que una billetera de IA firme
· FabX Miner Desk: un panel de solo lectura para que los mineros de FabX consulten los costos de entrada
La frase de la fundación con la que más me identifico es: si el código funciona y hay gente que lo usa debería importar más que los seguidores y las posiciones. ¡A seguir construyendo!~
#TapeOut #AI钱包 #CódigoAbierto
77
El experimento del profesor BruceBlue es bastante interesante: inscribe en Bitcoin la definición del circuito de TapeOut, como si fuera una inscripción. El estado de cada paso del circuito se almacena en un UTXO controlado por el propio titular, mientras que un programa de indexación fuera de la cadena se encarga de calcular y verificar, sin emitir monedas ni modificar las reglas de Bitcoin.
La pregunta que planteó me resulta muy familiar: ¿cómo puede una billetera mostrar un «UTXO dinámico»?
Quienes han usado inscripciones y runas saben que lo que más temen es que la billetera no reconozca sus activos y, al transferir o recibir el cambio, los gaste por accidente como si fueran UTXO normales. Desde el principio, UCO incorporó en su conjunto de herramientas tanto la protección de selección de monedas para evitar gastos accidentales como una interfaz para consultar el estado. Es el enfoque correcto.
Por ahora solo funciona en un entorno de pruebas. Cuando se integre la capa de las billeteras, quiero ser de los primeros en probarlo.
#BTC #铭文 #TapeOut
El experimento del profesor BruceBlue es bastante interesante: inscribe en Bitcoin la definición del circuito de TapeOut, como si fuera una inscripción. El estado de cada paso del circuito se almacena en un UTXO controlado por el propio titular, mientras que un programa de indexación fuera de la cadena se encarga de calcular y verificar, sin emitir monedas ni modificar las reglas de Bitcoin.
La pregunta que planteó me resulta muy familiar: ¿cómo puede una billetera mostrar un «UTXO dinámico»?
Quienes han usado inscripciones y runas saben que lo que más temen es que la billetera no reconozca sus activos y, al transferir o recibir el cambio, los gaste por accidente como si fueran UTXO normales. Desde el principio, UCO incorporó en su conjunto de herramientas tanto la protección de selección de monedas para evitar gastos accidentales como una interfaz para consultar el estado. Es el enfoque correcto.
Por ahora solo funciona en un entorno de pruebas. Cuando se integre la capa de las billeteras, quiero ser de los primeros en probarlo.
#BTC #铭文 #TapeOut
La pregunta que planteó me resulta muy familiar: ¿cómo puede una billetera mostrar un «UTXO dinámico»?
Quienes han usado inscripciones y runas saben que lo que más temen es que la billetera no reconozca sus activos y, al transferir o recibir el cambio, los gaste por accidente como si fueran UTXO normales. Desde el principio, UCO incorporó en su conjunto de herramientas tanto la protección de selección de monedas para evitar gastos accidentales como una interfaz para consultar el estado. Es el enfoque correcto.
Por ahora solo funciona en un entorno de pruebas. Cuando se integre la capa de las billeteras, quiero ser de los primeros en probarlo.
#BTC #铭文 #TapeOut
186
·
--
Con verificación
Un pequeño proyecto del ecosistema de Fractal Bitcoin #Tapeout
Un protocolo experimental de código abierto que funciona en Fractal Bitcoin
🔸 Proyecto: @TapeFractal
🔸 Cadena: Fractal Bitcoin (FB)
🔸 Actividad: acuñación gratuita y abierta al público
🔸 Fecha: 27 de octubre, 20:00 (hora de Pekín)
🔸 Sitio web oficial: enlace en la publicación original
Esta vez la acuñación es gratuita y abierta al público. La captura de pantalla muestra un suministro de 10.000.000
Que la acuñación sea gratuita no significa que no tenga ningún coste: reserva algo de Gas, presta atención a los riesgos y no concedas autorizaciones a la ligera
Un pequeño proyecto del ecosistema de Fractal Bitcoin #Tapeout
Un protocolo experimental de código abierto que funciona en Fractal Bitcoin
🔸 Proyecto: @TapeFractal
🔸 Cadena: Fractal Bitcoin (FB)
🔸 Actividad: acuñación gratuita y abierta al público
🔸 Fecha: 27 de octubre, 20:00 (hora de Pekín)
🔸 Sitio web oficial: enlace en la publicación original
Esta vez la acuñación es gratuita y abierta al público. La captura de pantalla muestra un suministro de 10.000.000
Que la acuñación sea gratuita no significa que no tenga ningún coste: reserva algo de Gas, presta atención a los riesgos y no concedas autorizaciones a la ligera
Un protocolo experimental de código abierto que funciona en Fractal Bitcoin
🔸 Proyecto: @TapeFractal
🔸 Cadena: Fractal Bitcoin (FB)
🔸 Actividad: acuñación gratuita y abierta al público
🔸 Fecha: 27 de octubre, 20:00 (hora de Pekín)
🔸 Sitio web oficial: enlace en la publicación original
Esta vez la acuñación es gratuita y abierta al público. La captura de pantalla muestra un suministro de 10.000.000
Que la acuñación sea gratuita no significa que no tenga ningún coste: reserva algo de Gas, presta atención a los riesgos y no concedas autorizaciones a la ligera
124

·
--
Alcista
Vuelvo a resumir la respuesta de Lorenzo a TapeOut con palabras que los inversores minoristas puedan entender.
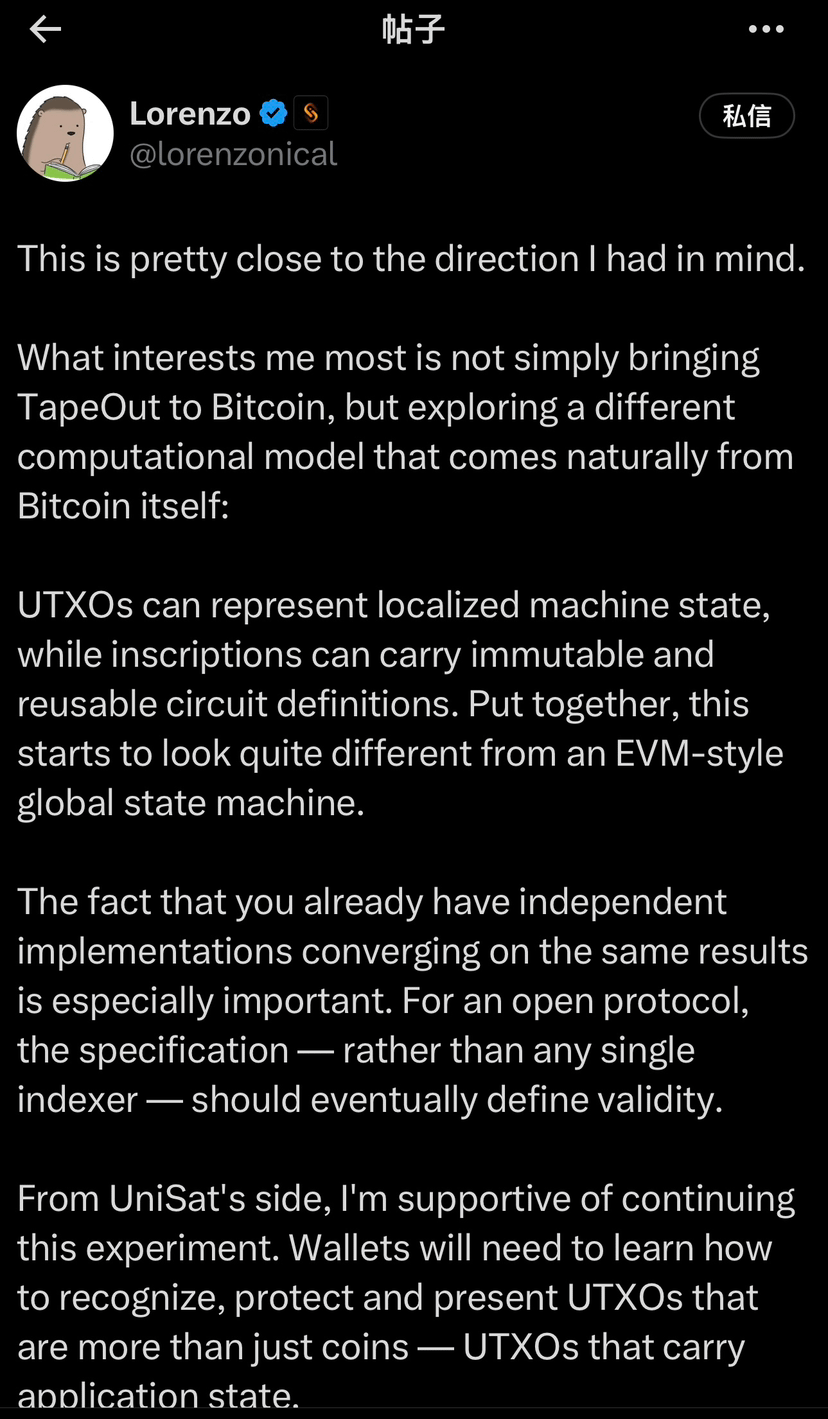
Lo que le interesa es que los UTXO alberguen el estado de las aplicaciones y que las inscripciones puedan guardar reglas de cálculo fijas. Si distintos equipos siguen las mismas especificaciones y obtienen los mismos resultados, ese tipo de protocolo puede llegar a prescindir de un indexador único.
Si todo esto se ejecuta en la red principal de Bitcoin, tanto los costes como la frecuencia de ejecución estarán limitados.
La red principal de Bitcoin es más adecuada para guardar reglas a largo plazo, estados importantes y la liquidación final. Las partes que necesitan actualizaciones frecuentes pueden ejecutarse en Fractal. Como ambos usan el mismo modelo de UTXO e inscripciones, los desarrolladores no tienen que adoptar una arquitectura completamente distinta, y los costes de las pruebas y la experimentación también serán mucho menores.
La postura de UniSat también está muy clara: está dispuesta a seguir apoyando este experimento. En el futuro, los monederos también tendrán que reconocer, proteger y mostrar los UTXO que albergan el estado de las aplicaciones.
Por ahora, este apoyo consiste principalmente en la colaboración del monedero y la infraestructura; no significa que UniSat respalde todos los tokens y aplicaciones.
Mi interpretación de este tuit es muy sencilla.
Los protocolos y las aplicaciones, especialmente los que necesitan actualizar su estado con frecuencia, pueden empezar ejecutándose en Fractal. Bitcoin se encarga de guardar las reglas y los resultados importantes, mientras que Fractal ofrece un entorno de menor coste y mayor frecuencia de ejecución.
Lo que le falta actualmente a Fractal son aplicaciones que funcionen de forma continua. Si de verdad se incorporan desarrolladores, monederos, indexadores y usuarios, FB tendrá la oportunidad de pasar de «tener tecnología» a «tener usuarios».
#bitcoin #fractal #TapeOut
Vuelvo a resumir la respuesta de Lorenzo a TapeOut con palabras que los inversores minoristas puedan entender.
Lo que le interesa es que los UTXO alberguen el estado de las aplicaciones y que las inscripciones puedan guardar reglas de cálculo fijas. Si distintos equipos siguen las mismas especificaciones y obtienen los mismos resultados, ese tipo de protocolo puede llegar a prescindir de un indexador único.
Si todo esto se ejecuta en la red principal de Bitcoin, tanto los costes como la frecuencia de ejecución estarán limitados.
La red principal de Bitcoin es más adecuada para guardar reglas a largo plazo, estados importantes y la liquidación final. Las partes que necesitan actualizaciones frecuentes pueden ejecutarse en Fractal. Como ambos usan el mismo modelo de UTXO e inscripciones, los desarrolladores no tienen que adoptar una arquitectura completamente distinta, y los costes de las pruebas y la experimentación también serán mucho menores.
La postura de UniSat también está muy clara: está dispuesta a seguir apoyando este experimento. En el futuro, los monederos también tendrán que reconocer, proteger y mostrar los UTXO que albergan el estado de las aplicaciones.
Por ahora, este apoyo consiste principalmente en la colaboración del monedero y la infraestructura; no significa que UniSat respalde todos los tokens y aplicaciones.
Mi interpretación de este tuit es muy sencilla.
Los protocolos y las aplicaciones, especialmente los que necesitan actualizar su estado con frecuencia, pueden empezar ejecutándose en Fractal. Bitcoin se encarga de guardar las reglas y los resultados importantes, mientras que Fractal ofrece un entorno de menor coste y mayor frecuencia de ejecución.
Lo que le falta actualmente a Fractal son aplicaciones que funcionen de forma continua. Si de verdad se incorporan desarrolladores, monederos, indexadores y usuarios, FB tendrá la oportunidad de pasar de «tener tecnología» a «tener usuarios».
#bitcoin #fractal #TapeOut
Lo que le interesa es que los UTXO alberguen el estado de las aplicaciones y que las inscripciones puedan guardar reglas de cálculo fijas. Si distintos equipos siguen las mismas especificaciones y obtienen los mismos resultados, ese tipo de protocolo puede llegar a prescindir de un indexador único.
Si todo esto se ejecuta en la red principal de Bitcoin, tanto los costes como la frecuencia de ejecución estarán limitados.
La red principal de Bitcoin es más adecuada para guardar reglas a largo plazo, estados importantes y la liquidación final. Las partes que necesitan actualizaciones frecuentes pueden ejecutarse en Fractal. Como ambos usan el mismo modelo de UTXO e inscripciones, los desarrolladores no tienen que adoptar una arquitectura completamente distinta, y los costes de las pruebas y la experimentación también serán mucho menores.
La postura de UniSat también está muy clara: está dispuesta a seguir apoyando este experimento. En el futuro, los monederos también tendrán que reconocer, proteger y mostrar los UTXO que albergan el estado de las aplicaciones.
Por ahora, este apoyo consiste principalmente en la colaboración del monedero y la infraestructura; no significa que UniSat respalde todos los tokens y aplicaciones.
Mi interpretación de este tuit es muy sencilla.
Los protocolos y las aplicaciones, especialmente los que necesitan actualizar su estado con frecuencia, pueden empezar ejecutándose en Fractal. Bitcoin se encarga de guardar las reglas y los resultados importantes, mientras que Fractal ofrece un entorno de menor coste y mayor frecuencia de ejecución.
Lo que le falta actualmente a Fractal son aplicaciones que funcionen de forma continua. Si de verdad se incorporan desarrolladores, monederos, indexadores y usuarios, FB tendrá la oportunidad de pasar de «tener tecnología» a «tener usuarios».
#bitcoin #fractal #TapeOut
牛佰腩
·
--
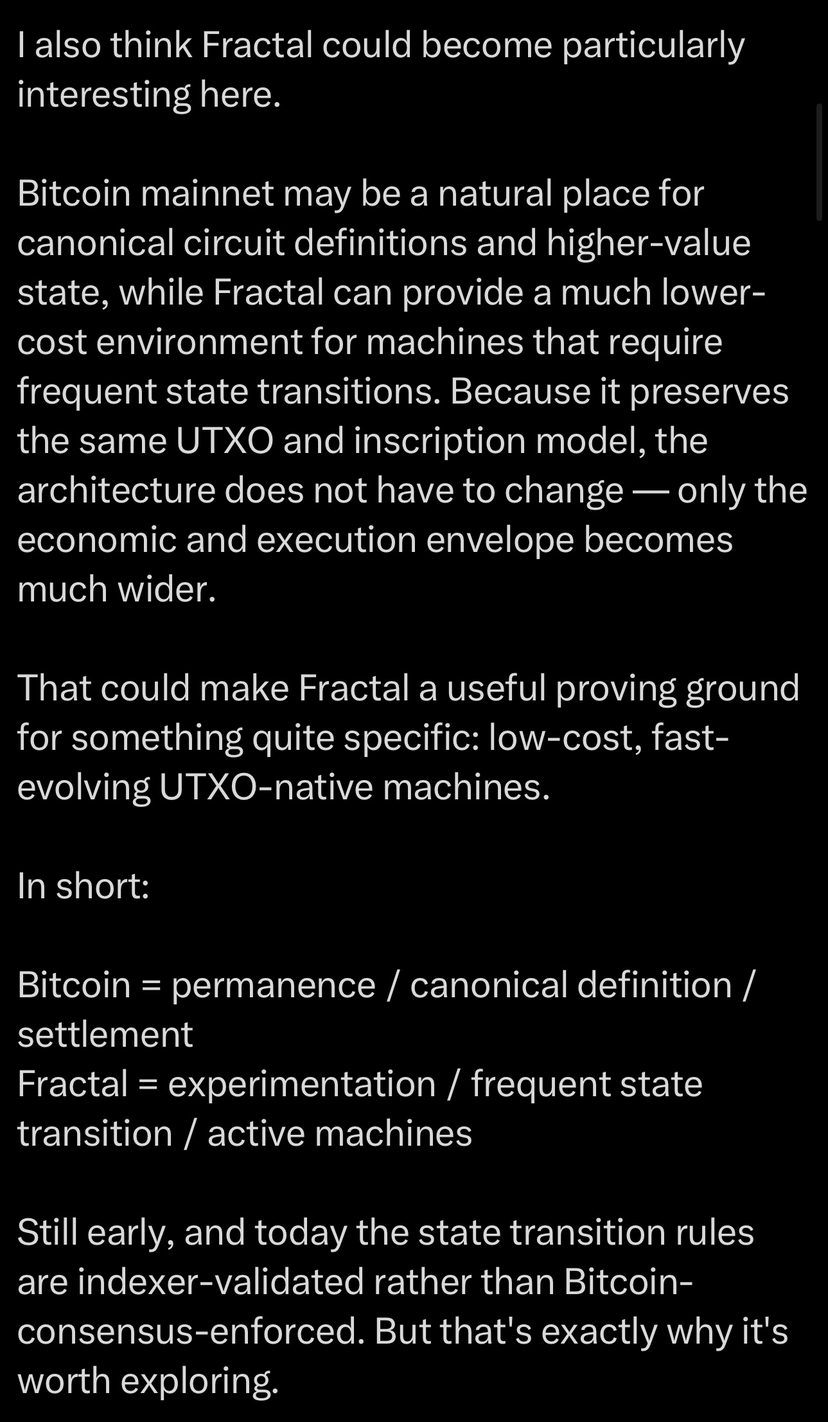
Las declaraciones de Lorenzo, responsable de Unisat, sobre UCO redefinen, en esencia, el papel de Fractal:
• Red principal de Bitcoin: alberga las definiciones de circuitos normativos y los estados de alto valor y baja frecuencia; sirve como capa de liquidación final y ancla de confianza.
• Fractal: conserva exactamente el mismo modelo de UTXO + inscripciones, pero ofrece un entorno de menor coste y mayor frecuencia para los cambios de estado, destinado a la experimentación y la iteración de las Machine activas.
Esto significa que el valor de Fractal ya no depende únicamente de la emisión de activos, sino de su capacidad para satisfacer necesidades reales de evolución de estado. Si este tipo de computación nativa de UTXO empieza a migrar, aumentarán a la vez el uso del espacio de bloques, la actividad de los indexadores y la complejidad de adaptar las billeteras, lo que generará una demanda sostenida de uso de $FB, y no solo una narrativa especulativa.
Por ahora, todavía estamos en la fase de validación de los indexadores y la capa de consenso aún no lo exige, pero la compatibilidad de la arquitectura ya ofrece una ruta clara para una migración futura.
La construcción constante de Unisat sigue dando motivos para tener esperanza en $FB.
#brc20
• Red principal de Bitcoin: alberga las definiciones de circuitos normativos y los estados de alto valor y baja frecuencia; sirve como capa de liquidación final y ancla de confianza.
• Fractal: conserva exactamente el mismo modelo de UTXO + inscripciones, pero ofrece un entorno de menor coste y mayor frecuencia para los cambios de estado, destinado a la experimentación y la iteración de las Machine activas.
Esto significa que el valor de Fractal ya no depende únicamente de la emisión de activos, sino de su capacidad para satisfacer necesidades reales de evolución de estado. Si este tipo de computación nativa de UTXO empieza a migrar, aumentarán a la vez el uso del espacio de bloques, la actividad de los indexadores y la complejidad de adaptar las billeteras, lo que generará una demanda sostenida de uso de $FB, y no solo una narrativa especulativa.
Por ahora, todavía estamos en la fase de validación de los indexadores y la capa de consenso aún no lo exige, pero la compatibilidad de la arquitectura ya ofrece una ruta clara para una migración futura.
La construcción constante de Unisat sigue dando motivos para tener esperanza en $FB.
#brc20
133

·
--
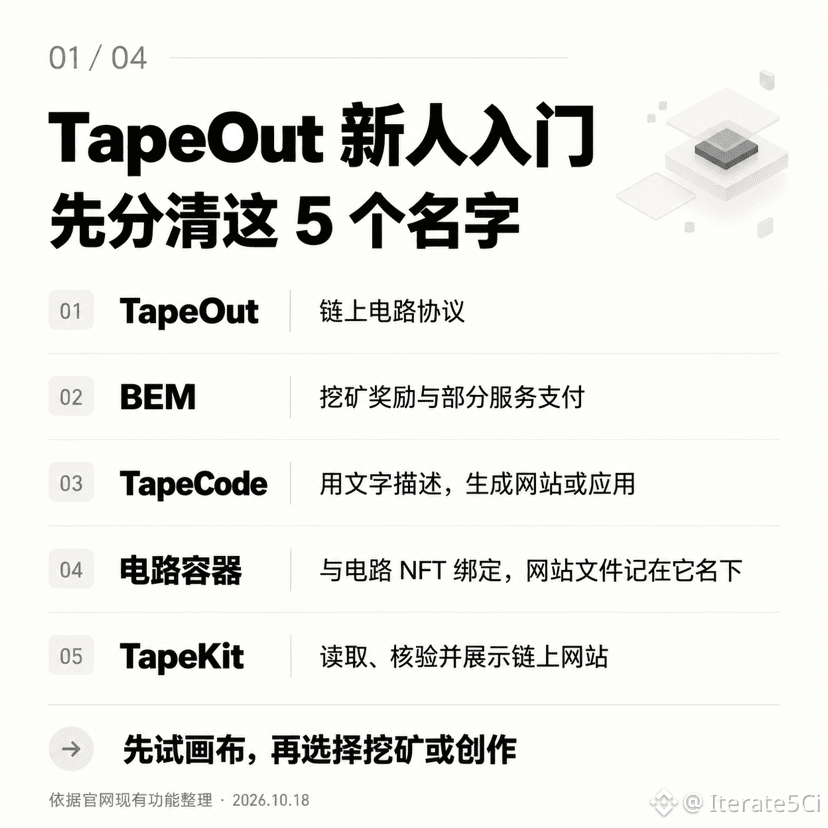
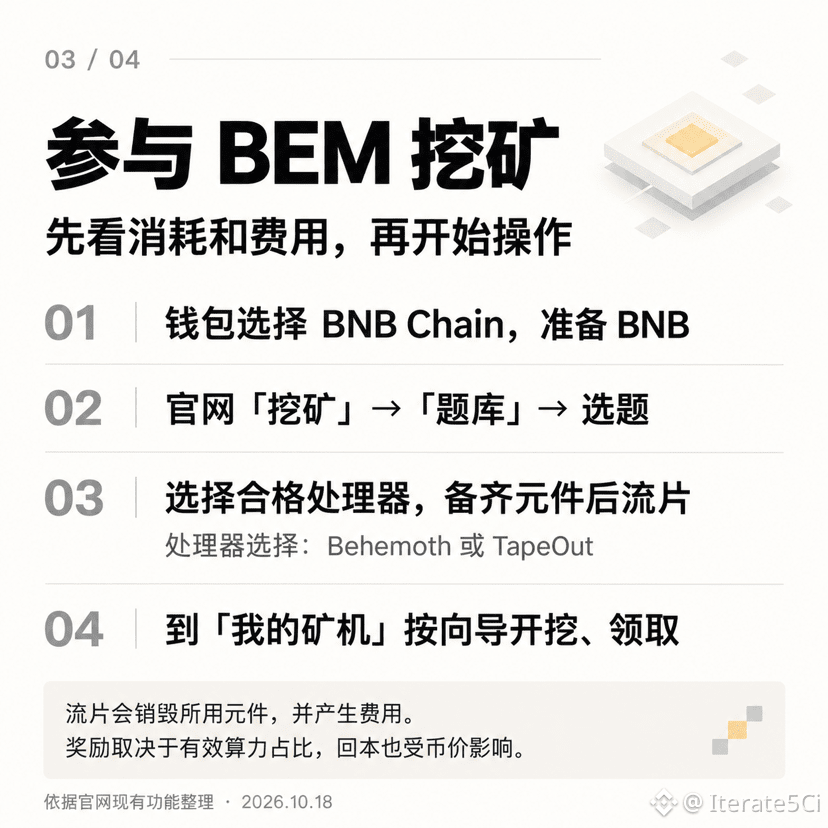
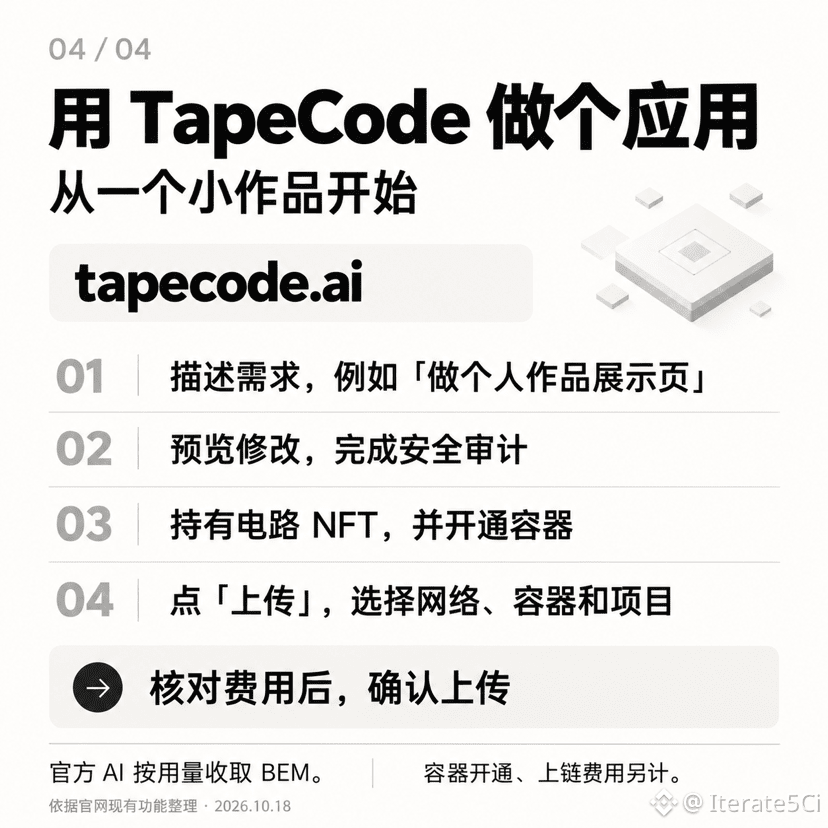
Para quienes recién están conociendo TapeOut, preparé 4 diagramas introductorios 👇
Circuitos, BEM, contenedores… Estos nombres pueden sonar un poco complicados, pero podemos aprender mientras experimentamos.
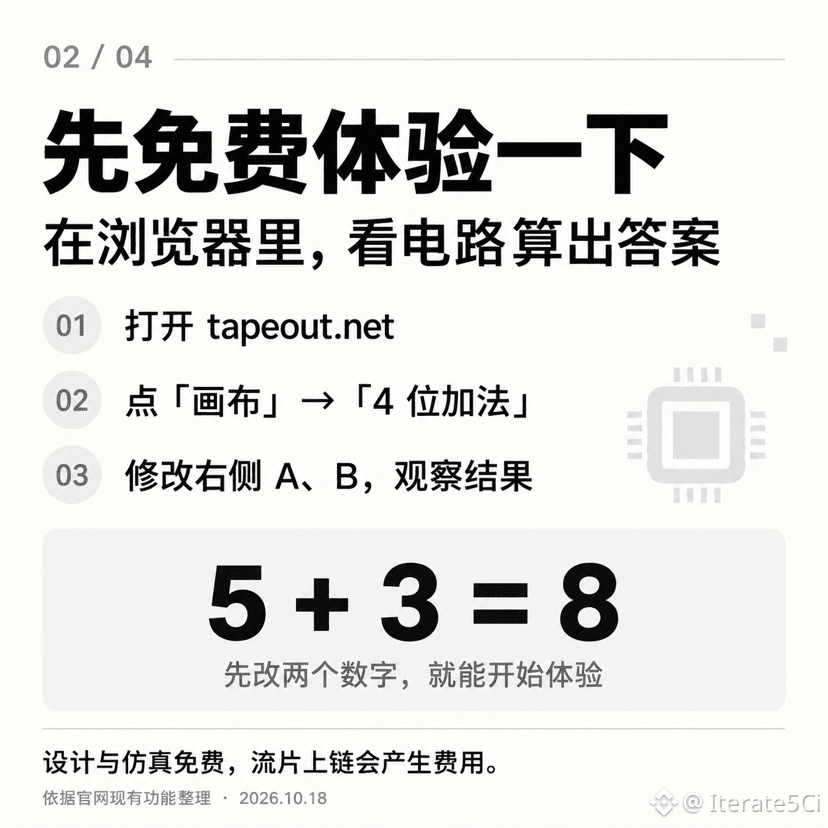
Primero, abre «Suma de 4 bits» en el lienzo, cambia dos números y mira cómo calcula el resultado. Este paso es gratis. Si te interesa, sigue probando con los diagramas; si tienes alguna duda, ¡hablemos en los comentarios!~
Sitio web: tapeout.net
Creación: tapecode.ai
#TapeOut #BEM
Para quienes recién están conociendo TapeOut, preparé 4 diagramas introductorios 👇
Circuitos, BEM, contenedores… Estos nombres pueden sonar un poco complicados, pero podemos aprender mientras experimentamos.
Primero, abre «Suma de 4 bits» en el lienzo, cambia dos números y mira cómo calcula el resultado. Este paso es gratis. Si te interesa, sigue probando con los diagramas; si tienes alguna duda, ¡hablemos en los comentarios!~
Sitio web: tapeout.net
Creación: tapecode.ai
#TapeOut #BEM
Circuitos, BEM, contenedores… Estos nombres pueden sonar un poco complicados, pero podemos aprender mientras experimentamos.
Primero, abre «Suma de 4 bits» en el lienzo, cambia dos números y mira cómo calcula el resultado. Este paso es gratis. Si te interesa, sigue probando con los diagramas; si tienes alguna duda, ¡hablemos en los comentarios!~
Sitio web: tapeout.net
Creación: tapecode.ai
#TapeOut #BEM
3
334

·
--
Cuéntame sobre el proyecto #Tapeout que está dando que hablar en estos días.
Sin tener nada que ver con intereses: no compré transistores ni tampoco compré $BEM, pero cuando me encuentro con algo nuevo que no entiendo, por reflejo me pua a mí mismo: “¿Si ni esto entiendes, qué más podrías hacer?”
Pero, soy extremadamente perezoso. Así que elegí un método que parece investigación pero en realidad sigue sin entender: dárselo a la IA.
Esta vía es como lo que ves en redes sociales cuando aparece algún punto de conocimiento: no lo piensas dos veces, lo guardas con un marcador, y listo.
Después de ver la respuesta que me dio la IA, creo que entendí la idea: es un juego tipo LEGO, donde ordenas y combinas piezas para construir diferentes “carreteras”. Si la carretera que construyes puede llegar con precisión al destino y, al mismo tiempo, la ruta es la más corta y tiene la menor cantidad de curvas, entonces recibes un bono tipo Buff para extraer más tokens BEM y luego los vendes para cambiarlos por dinero. Construir carreteras consume piezas, y las piezas cuestan dinero.
Así que, visto desde este ángulo, sigue siendo un camino de inversión: —minar— recuperar el capital o ganar dinero. Pero eso no implica una valoración de valor; en el mundo cripto, el aire puro también se puede inflar y, además, suele ser más fácil de inflar.
Por otro lado, lo interesante es que esta construcción es una competencia: te esfuerzas y armas una ruta óptima, y al cabo de un día, otra persona construye una ruta aún mejor. Es difícil no querer superarlo; y así la competencia se enciende.
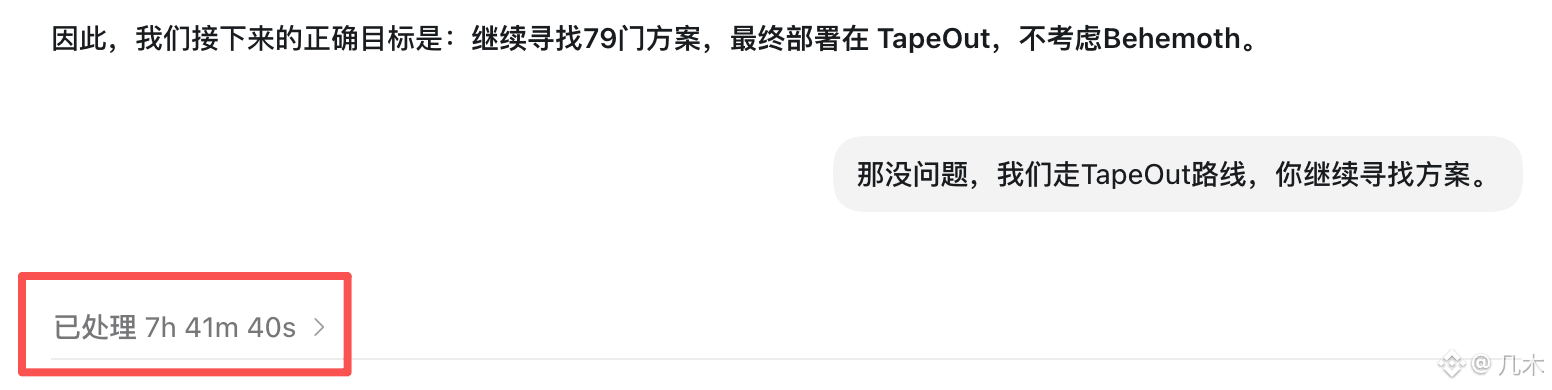
Hice que ChatGPT intentara, dentro de una cantidad limitada de piezas, resolver varias preguntas buscando la ruta óptima, para ver si podía llegar al primer puesto del ranking. La versión de ChatGPT de 100U/mes consumió más del 60% del uso y no lo logró. En total, entre antes y después, el tiempo de ejecución del GPT fue de casi 20 horas. Hoy lo pausé manualmente; lo dejo.
Esto es toda mi experiencia con el Tapeout.
Cuéntame sobre el proyecto #Tapeout que está dando que hablar en estos días.
Sin tener nada que ver con intereses: no compré transistores ni tampoco compré $BEM, pero cuando me encuentro con algo nuevo que no entiendo, por reflejo me pua a mí mismo: “¿Si ni esto entiendes, qué más podrías hacer?”
Pero, soy extremadamente perezoso. Así que elegí un método que parece investigación pero en realidad sigue sin entender: dárselo a la IA.
Esta vía es como lo que ves en redes sociales cuando aparece algún punto de conocimiento: no lo piensas dos veces, lo guardas con un marcador, y listo.
Después de ver la respuesta que me dio la IA, creo que entendí la idea: es un juego tipo LEGO, donde ordenas y combinas piezas para construir diferentes “carreteras”. Si la carretera que construyes puede llegar con precisión al destino y, al mismo tiempo, la ruta es la más corta y tiene la menor cantidad de curvas, entonces recibes un bono tipo Buff para extraer más tokens BEM y luego los vendes para cambiarlos por dinero. Construir carreteras consume piezas, y las piezas cuestan dinero.
Así que, visto desde este ángulo, sigue siendo un camino de inversión: —minar— recuperar el capital o ganar dinero. Pero eso no implica una valoración de valor; en el mundo cripto, el aire puro también se puede inflar y, además, suele ser más fácil de inflar.
Por otro lado, lo interesante es que esta construcción es una competencia: te esfuerzas y armas una ruta óptima, y al cabo de un día, otra persona construye una ruta aún mejor. Es difícil no querer superarlo; y así la competencia se enciende.
Hice que ChatGPT intentara, dentro de una cantidad limitada de piezas, resolver varias preguntas buscando la ruta óptima, para ver si podía llegar al primer puesto del ranking. La versión de ChatGPT de 100U/mes consumió más del 60% del uso y no lo logró. En total, entre antes y después, el tiempo de ejecución del GPT fue de casi 20 horas. Hoy lo pausé manualmente; lo dejo.
Esto es toda mi experiencia con el Tapeout.
Sin tener nada que ver con intereses: no compré transistores ni tampoco compré $BEM, pero cuando me encuentro con algo nuevo que no entiendo, por reflejo me pua a mí mismo: “¿Si ni esto entiendes, qué más podrías hacer?”
Pero, soy extremadamente perezoso. Así que elegí un método que parece investigación pero en realidad sigue sin entender: dárselo a la IA.
Esta vía es como lo que ves en redes sociales cuando aparece algún punto de conocimiento: no lo piensas dos veces, lo guardas con un marcador, y listo.
Después de ver la respuesta que me dio la IA, creo que entendí la idea: es un juego tipo LEGO, donde ordenas y combinas piezas para construir diferentes “carreteras”. Si la carretera que construyes puede llegar con precisión al destino y, al mismo tiempo, la ruta es la más corta y tiene la menor cantidad de curvas, entonces recibes un bono tipo Buff para extraer más tokens BEM y luego los vendes para cambiarlos por dinero. Construir carreteras consume piezas, y las piezas cuestan dinero.
Así que, visto desde este ángulo, sigue siendo un camino de inversión: —minar— recuperar el capital o ganar dinero. Pero eso no implica una valoración de valor; en el mundo cripto, el aire puro también se puede inflar y, además, suele ser más fácil de inflar.
Por otro lado, lo interesante es que esta construcción es una competencia: te esfuerzas y armas una ruta óptima, y al cabo de un día, otra persona construye una ruta aún mejor. Es difícil no querer superarlo; y así la competencia se enciende.
Hice que ChatGPT intentara, dentro de una cantidad limitada de piezas, resolver varias preguntas buscando la ruta óptima, para ver si podía llegar al primer puesto del ranking. La versión de ChatGPT de 100U/mes consumió más del 60% del uso y no lo logró. En total, entre antes y después, el tiempo de ejecución del GPT fue de casi 20 horas. Hoy lo pausé manualmente; lo dejo.
Esto es toda mi experiencia con el Tapeout.
1
1
1.8k
·
--
📰 Un desarrollador de 16 años ha llevado el “diseño de chips” a la cadena.
TapeOut fue iniciado por Blonskr el 15 de agosto de 2026 y, en su fase más temprana, logró construir en BNB Chain un CPU on-chain de 4 bits: Behemoth. Su rendimiento, por supuesto, no puede compararse con el de los procesadores del mundo real, pero esta máquina al menos demuestra algo: los circuitos digitales pueden crearse paso a paso en la cadena, comenzando por las puertas lógicas más básicas.
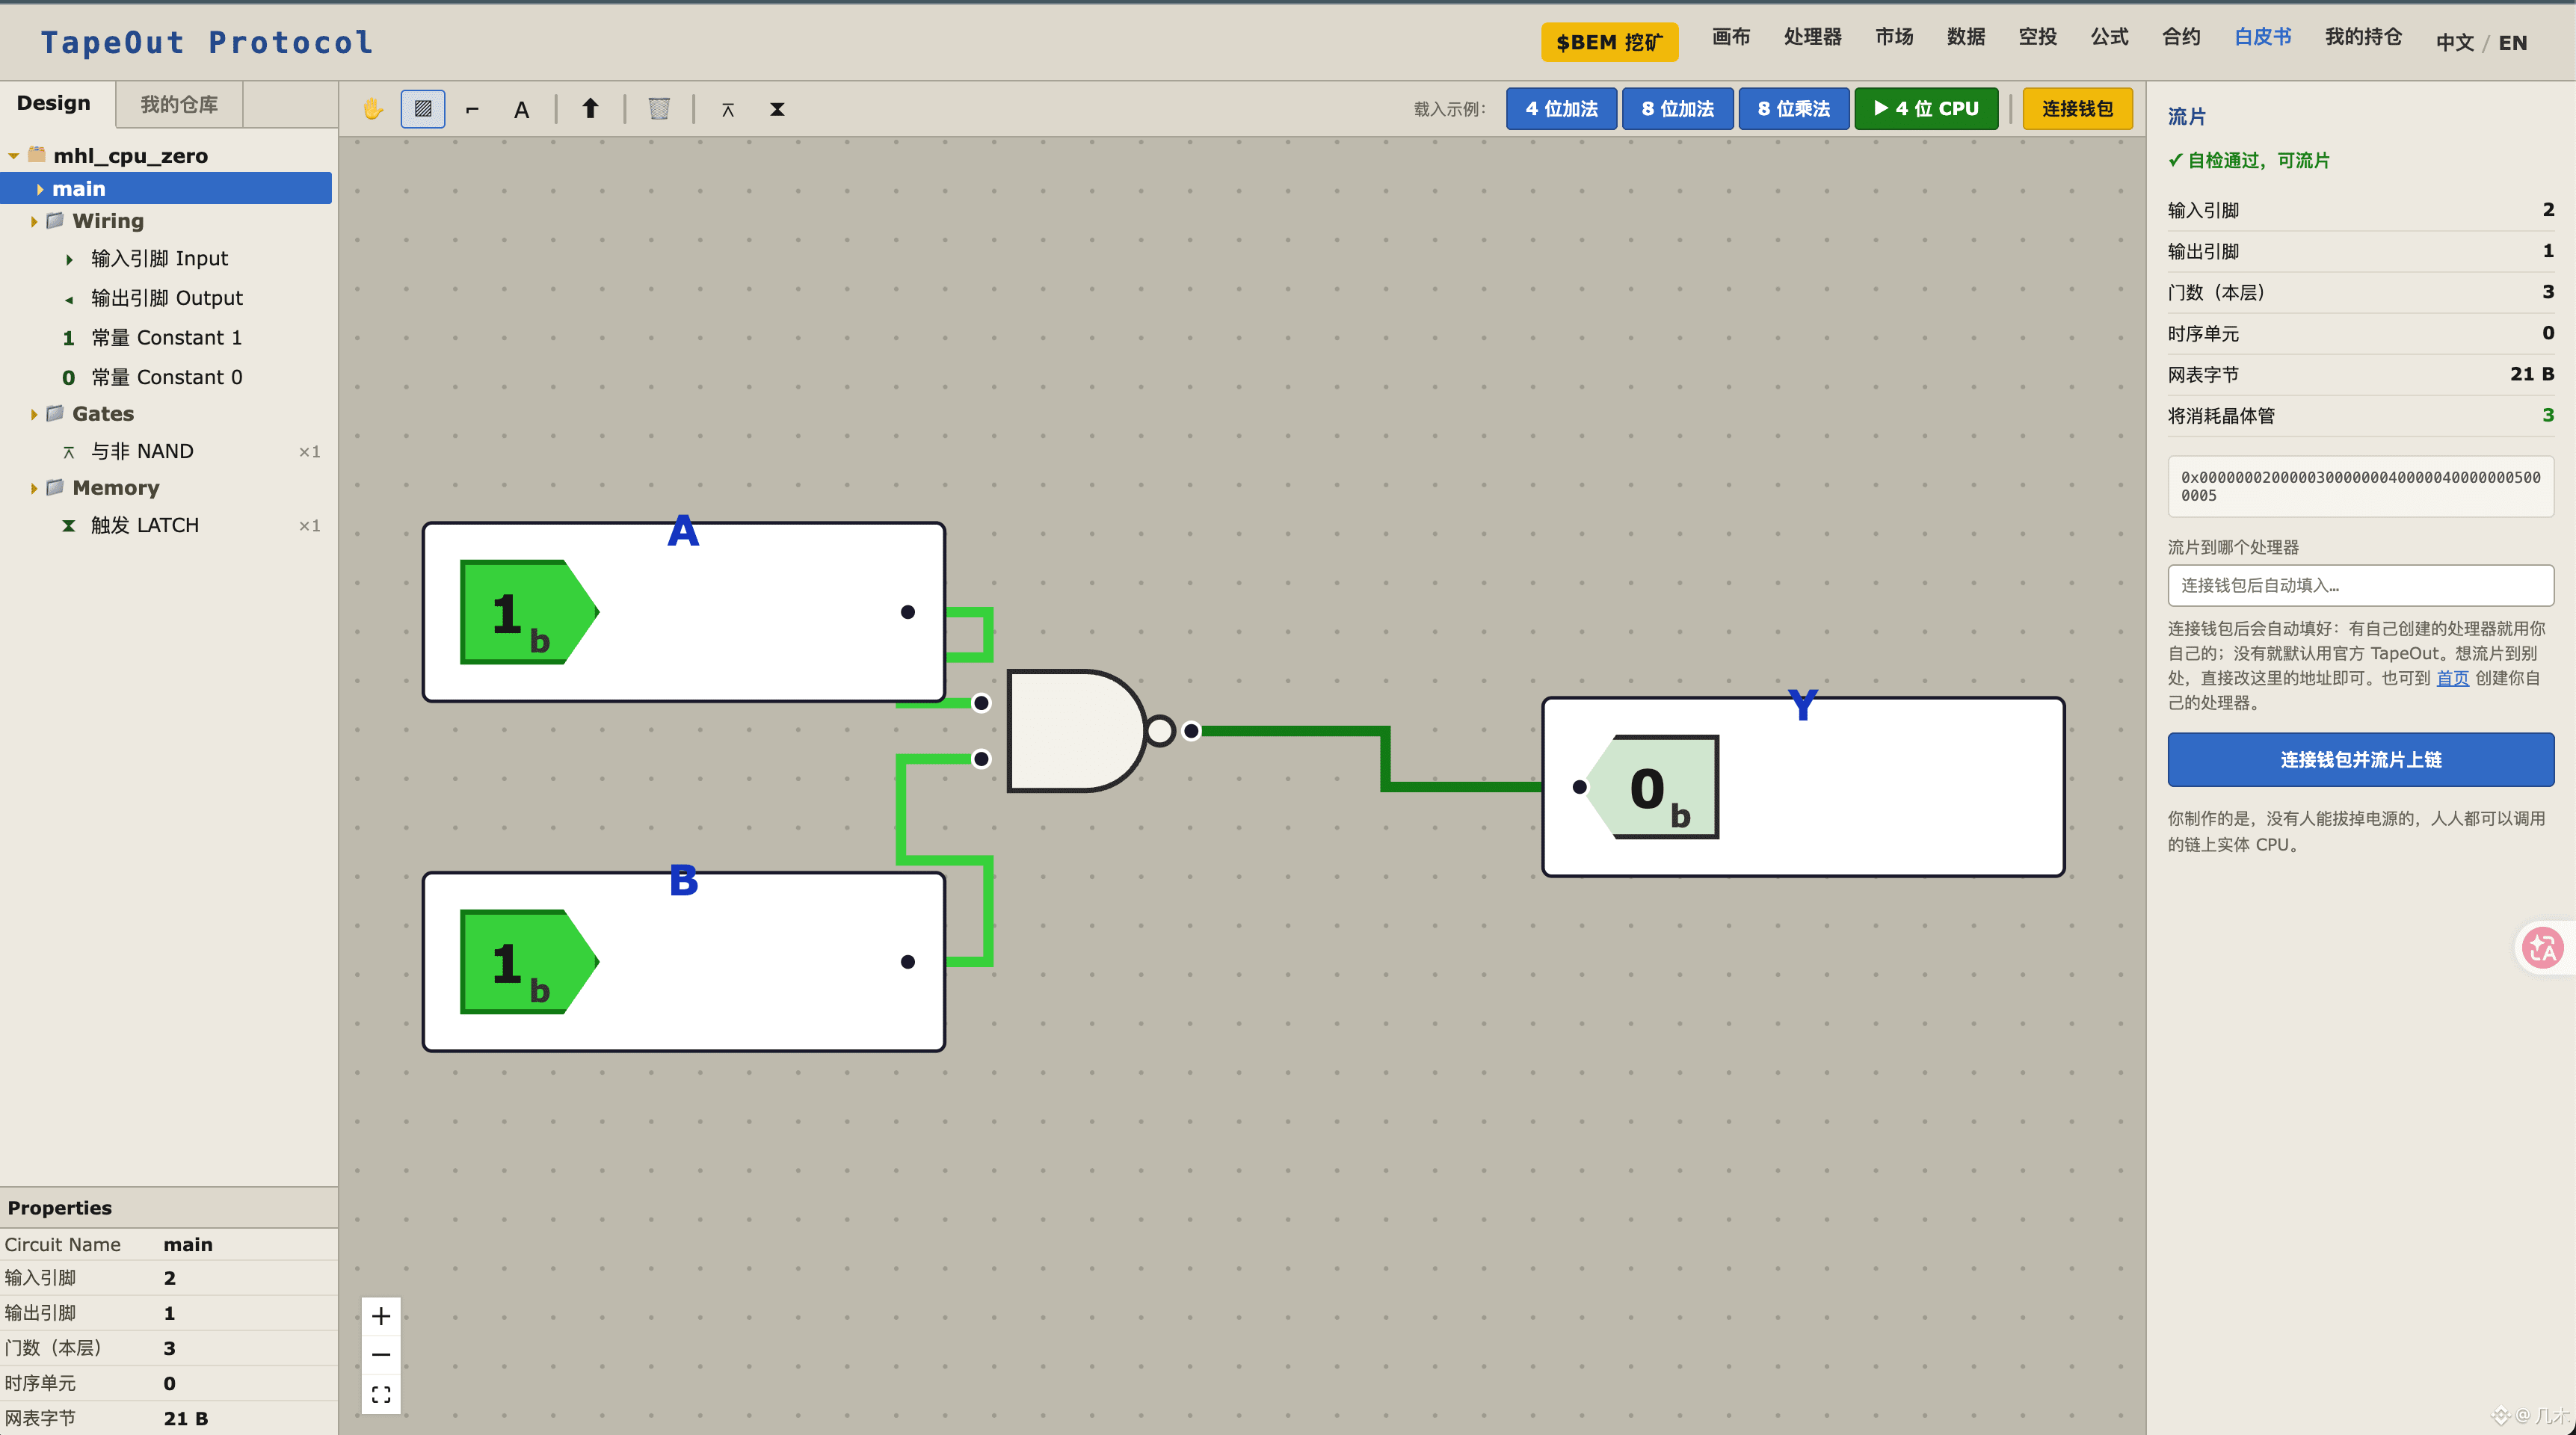
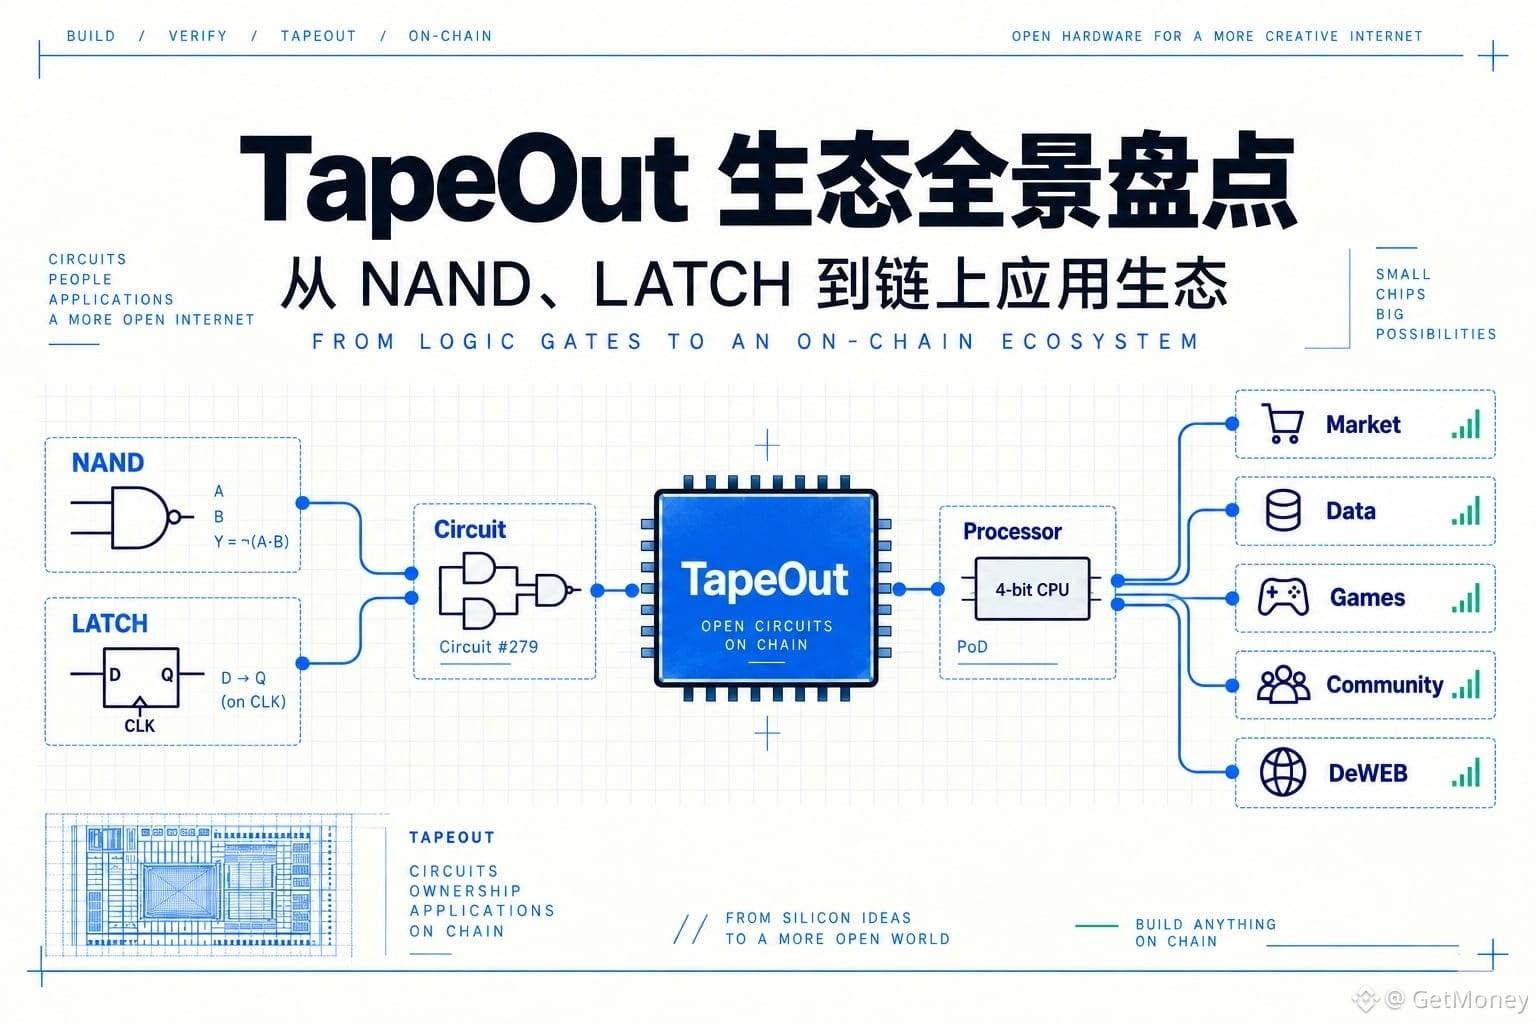
🔥 Los componentes fundamentales de TapeOut son simples: NAND se encarga de las operaciones lógicas, y LATCH se encarga de guardar el estado. Los usuarios pueden arrastrar estos componentes al Canvas, conectarlos, probarlos y, después, “fabricar” el diseño ya confirmado para generar finalmente un Circuit NFT.
Este NFT no es una imagen común, sino una tabla de red de circuito perfectamente definida que registra las reglas de entrada, procesamiento lógico y salida. Luego, otros desarrolladores pueden usar el Circuit ya completado como un módulo de caja negra para seguir llamándolo. En otras palabras: primero alguien monta un sumador; después, quienes llegan más tarde no tienen que empezar de cero con docenas de NAND, sino que pueden reutilizarlo para seguir ensamblando.
💡 Lo verdaderamente interesante de esta forma de juego es que convierte los componentes básicos, el Circuit, el Processor y las aplicaciones en un conjunto de herramientas on-chain que se pueden combinar continuamente. El 21 de agosto de 2026, TapeOut abrió la minería mediante PoD (Proof of Design) y, al mismo tiempo, lanzó el token BEM. El suministro total es de 21 millones, y la recompensa está controlada por el mecanismo Proof of Design.
Las recompensas de PoD no premian simplemente la potencia de cálculo, sino la capacidad de un desarrollador para diseñar circuitos, aportar componentes y pasar la verificación. Las “materias primas” son NAND y LATCH; el Circuit es el producto; PoD se encarga de verificar e incentivar; y BEM asume el papel de recompensar. Seamos sinceros: esto es mucho más interesante que verlo solo como un proyecto de minería.
🤔 ¿Crees que TapeOut seguirá quedándose en la fase de experimento para geeks, o podrá realmente atraer a más desarrolladores para que construyan juntos máquinas on-chain?
#TapeOut #BEM #链上硬件 #ProofOfDesign
📰 Un desarrollador de 16 años ha llevado el “diseño de chips” a la cadena.
TapeOut fue iniciado por Blonskr el 15 de agosto de 2026 y, en su fase más temprana, logró construir en BNB Chain un CPU on-chain de 4 bits: Behemoth. Su rendimiento, por supuesto, no puede compararse con el de los procesadores del mundo real, pero esta máquina al menos demuestra algo: los circuitos digitales pueden crearse paso a paso en la cadena, comenzando por las puertas lógicas más básicas.
🔥 Los componentes fundamentales de TapeOut son simples: NAND se encarga de las operaciones lógicas, y LATCH se encarga de guardar el estado. Los usuarios pueden arrastrar estos componentes al Canvas, conectarlos, probarlos y, después, “fabricar” el diseño ya confirmado para generar finalmente un Circuit NFT.
Este NFT no es una imagen común, sino una tabla de red de circuito perfectamente definida que registra las reglas de entrada, procesamiento lógico y salida. Luego, otros desarrolladores pueden usar el Circuit ya completado como un módulo de caja negra para seguir llamándolo. En otras palabras: primero alguien monta un sumador; después, quienes llegan más tarde no tienen que empezar de cero con docenas de NAND, sino que pueden reutilizarlo para seguir ensamblando.
💡 Lo verdaderamente interesante de esta forma de juego es que convierte los componentes básicos, el Circuit, el Processor y las aplicaciones en un conjunto de herramientas on-chain que se pueden combinar continuamente. El 21 de agosto de 2026, TapeOut abrió la minería mediante PoD (Proof of Design) y, al mismo tiempo, lanzó el token BEM. El suministro total es de 21 millones, y la recompensa está controlada por el mecanismo Proof of Design.
Las recompensas de PoD no premian simplemente la potencia de cálculo, sino la capacidad de un desarrollador para diseñar circuitos, aportar componentes y pasar la verificación. Las “materias primas” son NAND y LATCH; el Circuit es el producto; PoD se encarga de verificar e incentivar; y BEM asume el papel de recompensar. Seamos sinceros: esto es mucho más interesante que verlo solo como un proyecto de minería.
🤔 ¿Crees que TapeOut seguirá quedándose en la fase de experimento para geeks, o podrá realmente atraer a más desarrolladores para que construyan juntos máquinas on-chain?
#TapeOut #BEM #链上硬件 #ProofOfDesign
TapeOut fue iniciado por Blonskr el 15 de agosto de 2026 y, en su fase más temprana, logró construir en BNB Chain un CPU on-chain de 4 bits: Behemoth. Su rendimiento, por supuesto, no puede compararse con el de los procesadores del mundo real, pero esta máquina al menos demuestra algo: los circuitos digitales pueden crearse paso a paso en la cadena, comenzando por las puertas lógicas más básicas.
🔥 Los componentes fundamentales de TapeOut son simples: NAND se encarga de las operaciones lógicas, y LATCH se encarga de guardar el estado. Los usuarios pueden arrastrar estos componentes al Canvas, conectarlos, probarlos y, después, “fabricar” el diseño ya confirmado para generar finalmente un Circuit NFT.
Este NFT no es una imagen común, sino una tabla de red de circuito perfectamente definida que registra las reglas de entrada, procesamiento lógico y salida. Luego, otros desarrolladores pueden usar el Circuit ya completado como un módulo de caja negra para seguir llamándolo. En otras palabras: primero alguien monta un sumador; después, quienes llegan más tarde no tienen que empezar de cero con docenas de NAND, sino que pueden reutilizarlo para seguir ensamblando.
💡 Lo verdaderamente interesante de esta forma de juego es que convierte los componentes básicos, el Circuit, el Processor y las aplicaciones en un conjunto de herramientas on-chain que se pueden combinar continuamente. El 21 de agosto de 2026, TapeOut abrió la minería mediante PoD (Proof of Design) y, al mismo tiempo, lanzó el token BEM. El suministro total es de 21 millones, y la recompensa está controlada por el mecanismo Proof of Design.
Las recompensas de PoD no premian simplemente la potencia de cálculo, sino la capacidad de un desarrollador para diseñar circuitos, aportar componentes y pasar la verificación. Las “materias primas” son NAND y LATCH; el Circuit es el producto; PoD se encarga de verificar e incentivar; y BEM asume el papel de recompensar. Seamos sinceros: esto es mucho más interesante que verlo solo como un proyecto de minería.
🤔 ¿Crees que TapeOut seguirá quedándose en la fase de experimento para geeks, o podrá realmente atraer a más desarrolladores para que construyan juntos máquinas on-chain?
#TapeOut #BEM #链上硬件 #ProofOfDesign
34
·
--
¡Vamos #TapeOut !@Blonskr
No envidies a los demás @bitcoin2themars
Lo que otros tienen, nosotros también lo tenemos; ¡y lo que otros no tienen, nosotros sí lo tenemos!
Acabo de crear 《Historia de Tapeout》 con Opus 5.5, un video de 3 minutos 25 segundos, de xxx a xxxx... No diré nada más, míralo tú mismo💁♀️💁♀️💁♀️
Hola, @VitalikButerin, señor
Tal vez esto es lo que has estado buscando con tanto esfuerzo
@cz_binance @heyibinance @zakk_okx
#tapeout #claude #bnbchain #okx
¡Vamos #TapeOut !@Blonskr
No envidies a los demás @bitcoin2themars
Lo que otros tienen, nosotros también lo tenemos; ¡y lo que otros no tienen, nosotros sí lo tenemos!
Acabo de crear 《Historia de Tapeout》 con Opus 5.5, un video de 3 minutos 25 segundos, de xxx a xxxx... No diré nada más, míralo tú mismo💁♀️💁♀️💁♀️
Hola, @VitalikButerin, señor
Tal vez esto es lo que has estado buscando con tanto esfuerzo
@cz_binance @heyibinance @zakk_okx
#tapeout #claude #bnbchain #okx
No envidies a los demás @bitcoin2themars
Lo que otros tienen, nosotros también lo tenemos; ¡y lo que otros no tienen, nosotros sí lo tenemos!
Acabo de crear 《Historia de Tapeout》 con Opus 5.5, un video de 3 minutos 25 segundos, de xxx a xxxx... No diré nada más, míralo tú mismo💁♀️💁♀️💁♀️
Hola, @VitalikButerin, señor
Tal vez esto es lo que has estado buscando con tanto esfuerzo
@cz_binance @heyibinance @zakk_okx
#tapeout #claude #bnbchain #okx
85
·
--
Artículo
TapeOut y BEM compartenTapeOut sí que no crea de la nada una nueva capacidad física de cómputo; en última instancia, la CPU de los nodos de BSC sigue ejecutando, y no hay nadie que necesite eludir esto.
Pero el problema es que si un protocolo tiene valor no depende de si inventó nuevos transistores.
Ethereum tampoco ha creado nuevas CPU; Uniswap tampoco ha creado nuevos dólares; GitHub tampoco ha creado nuevas capacidades de ejecución de código. Lo que crean son nuevas formas de organización, relaciones de propiedad, mecanismos de verificación y mecanismos de colaboración.
Lo que TapeOut hace de verdad no es “reemplazar la CPU real con NAND”.
TapeOut y BEM comparten
TapeOut sí que no crea de la nada una nueva capacidad física de cómputo; en última instancia, la CPU de los nodos de BSC sigue ejecutando, y no hay nadie que necesite eludir esto.
Pero el problema es que si un protocolo tiene valor no depende de si inventó nuevos transistores.
Ethereum tampoco ha creado nuevas CPU; Uniswap tampoco ha creado nuevos dólares; GitHub tampoco ha creado nuevas capacidades de ejecución de código. Lo que crean son nuevas formas de organización, relaciones de propiedad, mecanismos de verificación y mecanismos de colaboración.
Lo que TapeOut hace de verdad no es “reemplazar la CPU real con NAND”.
Pero el problema es que si un protocolo tiene valor no depende de si inventó nuevos transistores.
Ethereum tampoco ha creado nuevas CPU; Uniswap tampoco ha creado nuevos dólares; GitHub tampoco ha creado nuevas capacidades de ejecución de código. Lo que crean son nuevas formas de organización, relaciones de propiedad, mecanismos de verificación y mecanismos de colaboración.
Lo que TapeOut hace de verdad no es “reemplazar la CPU real con NAND”.
1
107
·
--
Resumen del mediodía de TapeOut. Pero ¿por qué tiene tan redonda la barriga este monstruo?
#TapeOut https://twitter.com/btc1668899/status/2117116015901597940
Resumen del mediodía de TapeOut. Pero ¿por qué tiene tan redonda la barriga este monstruo?
#TapeOut https://twitter.com/btc1668899/status/2117116015901597940
#TapeOut https://twitter.com/btc1668899/status/2117116015901597940
64
·
--
Recientemente, un chico de 16 años de los que están de moda, creó Tapeout.
#TapeOut convirtió NAND/LATCH en transistores en la cadena; después de diseñar el circuito, hizo que el wafer se convirtiera en un NFT para minar #BEM . ¿Qué opinas de este proyecto? ¡Te invitamos a debatirlo en la sección de comentarios!
Recientemente, un chico de 16 años de los que están de moda, creó Tapeout.
#TapeOut convirtió NAND/LATCH en transistores en la cadena; después de diseñar el circuito, hizo que el wafer se convirtiera en un NFT para minar #BEM . ¿Qué opinas de este proyecto? ¡Te invitamos a debatirlo en la sección de comentarios!
#TapeOut convirtió NAND/LATCH en transistores en la cadena; después de diseñar el circuito, hizo que el wafer se convirtiera en un NFT para minar #BEM . ¿Qué opinas de este proyecto? ¡Te invitamos a debatirlo en la sección de comentarios!
203
·
--
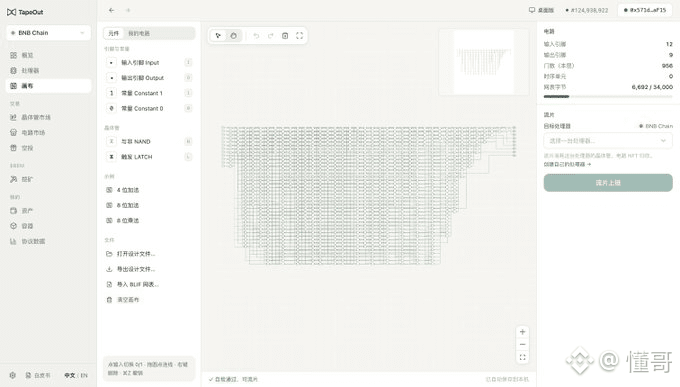
¡Vamos, Bem! El nuevo sitio web de TapeOut está a punto de salir, ¡y pronto podremos compartirlo con todos! Además, también hay versiones de la app de escritorio para Mac y Windows. #Bem #Tapeout
¡Vamos, Bem! El nuevo sitio web de TapeOut está a punto de salir, ¡y pronto podremos compartirlo con todos! Además, también hay versiones de la app de escritorio para Mac y Windows. #Bem #Tapeout
1
122
·
--
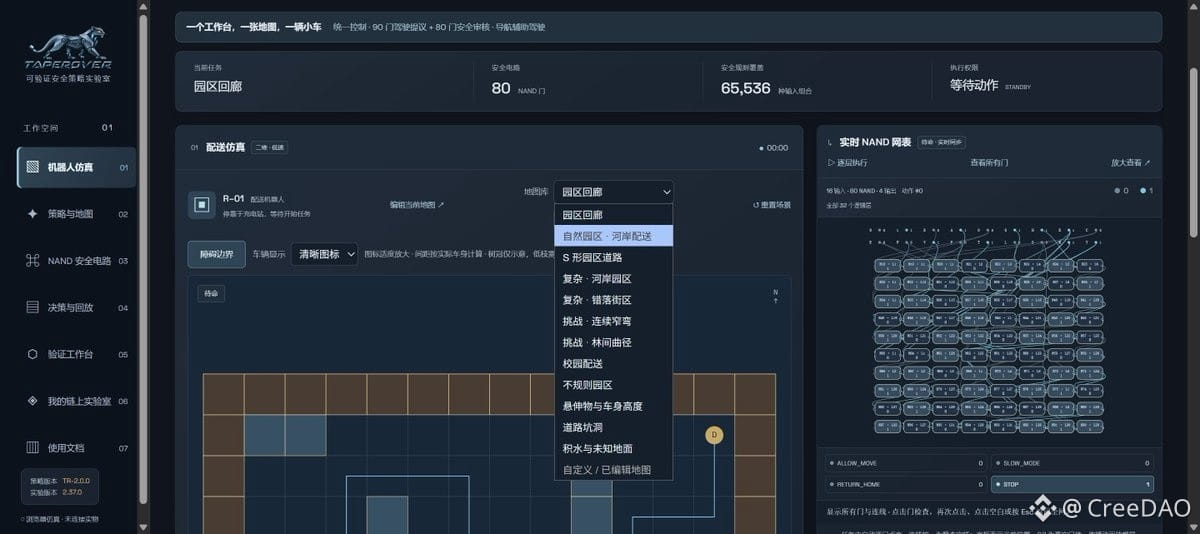
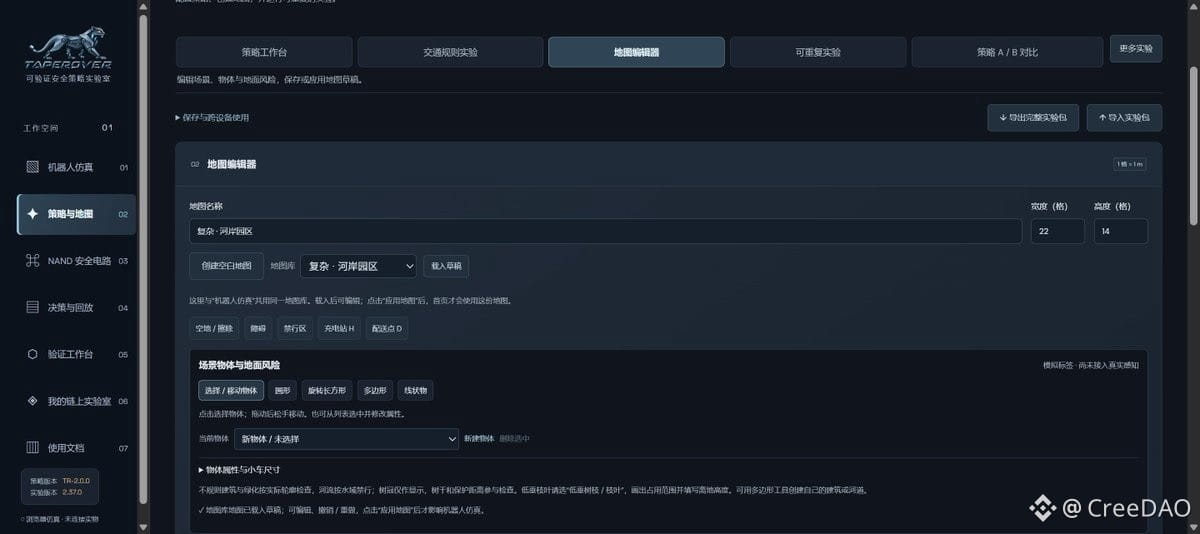
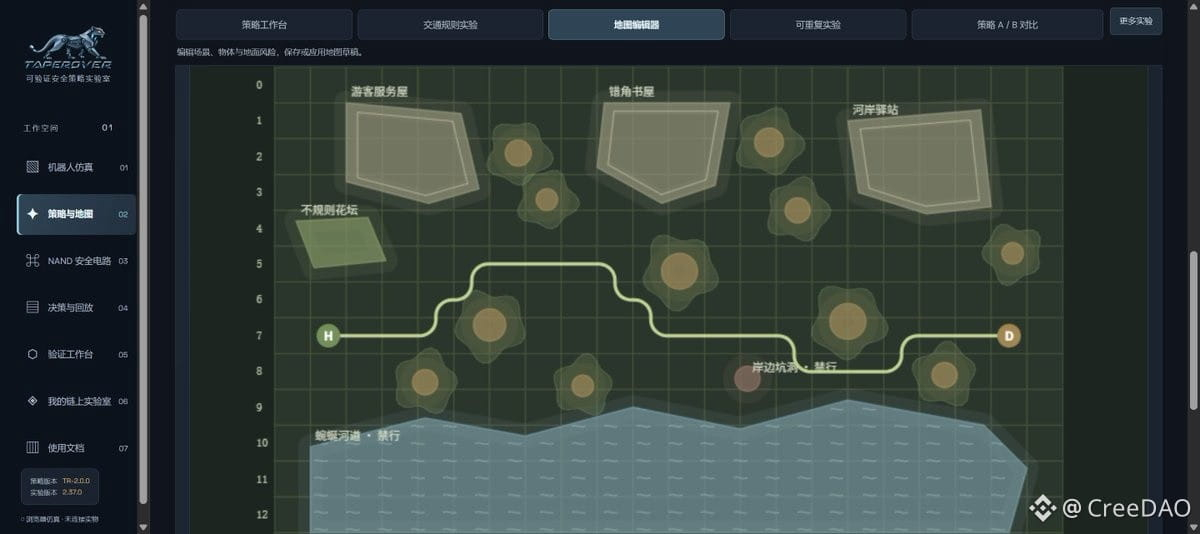
Prueba otro mapa; también se admiten mapas creados por ti.
Hay obstáculos, árboles, ríos, terrenos bajos y ramas colgantes.
https://taperover.vercel.app/
#TapeOut #TapeRover
Prueba otro mapa; también se admiten mapas creados por ti.
Hay obstáculos, árboles, ríos, terrenos bajos y ramas colgantes.
https://taperover.vercel.app/
#TapeOut #TapeRover
Hay obstáculos, árboles, ríos, terrenos bajos y ramas colgantes.
https://taperover.vercel.app/
#TapeOut #TapeRover
68
·
--
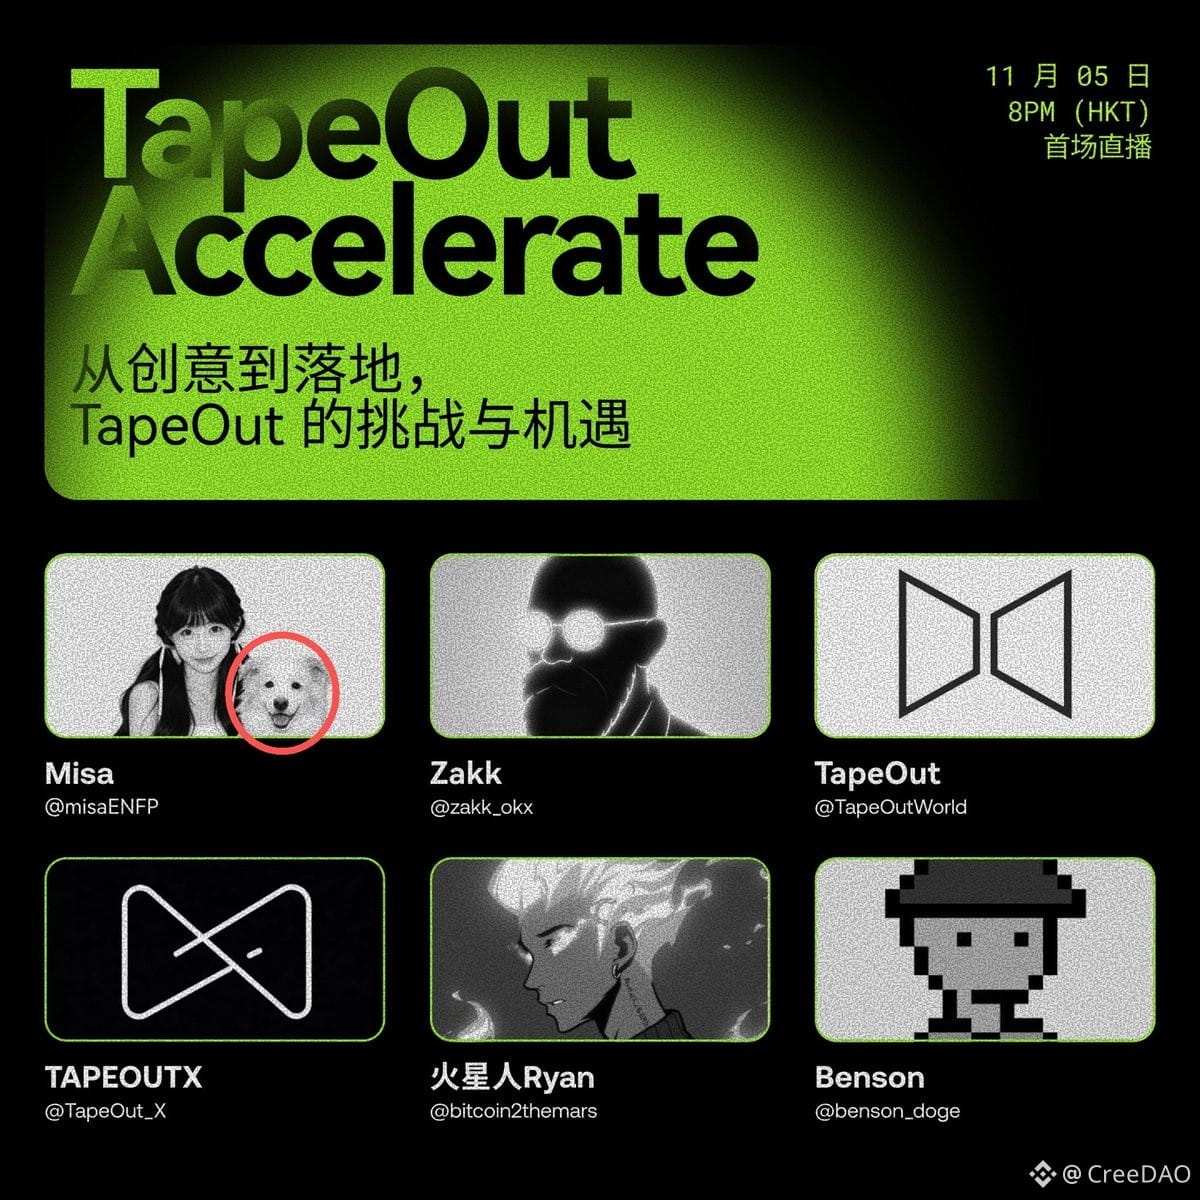
¿Cómo es que entre los invitados hay también un perrito? ¿Cómo se coló?
#TapeOut
https://twitter.com/OKXWallet_CN/status/2117964603800056288
¿Cómo es que entre los invitados hay también un perrito? ¿Cómo se coló?
#TapeOut
https://twitter.com/OKXWallet_CN/status/2117964603800056288
#TapeOut
https://twitter.com/OKXWallet_CN/status/2117964603800056288
39
Inicia sesión para explorar más contenidos
Únete a usuarios de criptomonedas de todo el mundo en Binance Square
⚡️ Obtén la información más reciente y útil sobre criptomonedas.
💬 Confía en el mayor exchange de criptomonedas del mundo.
👍 Descubre opiniones reales de creadores verificados.
Correo electrónico/número de teléfono
Temas en tendencia
1
#BinanceReopensWithdrawalsForHYPE&APT
18,114 visualizaciones
377 participa(n) en el debate
2
#SouthKoreaDraftLawTargets15To20%ShareholderCap
23,286 visualizaciones
278 participa(n) en el debate
3
#TradFiForBeginners
130,208 visualizaciones
1,389 participa(n) en el debate
4
#KeplrAdvisesSocialLoginUsersToTransferAssets
18,486 visualizaciones
310 participa(n) en el debate
5
#TetherPlans€28.8MForJuventusCapitalIncrease
10,620 visualizaciones
236 participa(n) en el debate
6
#JobsReportRaisesHikeOdds
741,108 visualizaciones
4,206 participa(n) en el debate
7
#CPITestsDecemberRateOutlook
277,513 visualizaciones
1,714 participa(n) en el debate
8
#US Data Center Rules May Constrain AI Expansion
108,681 visualizaciones
255 participa(n) en el debate
9
#ARKPlans14ThematicETFsCoveringAIAndTokenizedMarkets
7,371 visualizaciones
86 participa(n) en el debate
10
#WillAnthropicListOnTime
238,415 visualizaciones
1,799 participa(n) en el debate