


Автор Zhiji | ZeR0
Редактор | Момоин
По сообщению Zhiji 24 августа, 21 августа на Дне разработчиков WRC 2026 в рамках Всемирного робототехнического конгресса Arm руководитель глобальных исследований по физическому AI-робототехническим технологиям Federico Pecora выступил с тематическим докладом. Он поделился отраслевыми размышлениями о том, как физический AI проходит путь от «наращивания возможностей» к «системной адаптивности».
За последние несколько лет роботы добились значительного прогресса в областях сенсинга, когнитивных функций и управления движением, а границы применимости продолжают расширяться. Однако когда робот выходит за пределы заранее заданной среды правил и попадает в реальный мир — с плотным потоком людей и множеством случайных переменных — недостаточно прорывов в отдельных сенсорных и управляющих навыках для коммерческого внедрения. Настоящий вызов — дать роботу возможность в неизвестных сценариях автономно собирать и динамически комбинировать разные типы возможностей, формируя целостную интеллектуальную систему, которая будет стабильной, надёжной и адаптивно корректируемой.
Для физического?AI? возможности модели — это лишь отправная точка. Важными становятся оркестрация возможностей, диспетчеризация в реальном времени, управление состоянием и механизмы ограничений поведения — всё это становится ключевым для того, чтобы роботы вышли в открытые реальные сценарии. Способности к обобщению робота рассматриваются как ключевая возможность для масштабного внедрения робототехники. Как обеспечивать такую возможность за счёт эффективных вычислений — одна из центральных задач, на которую Arm делает особый упор.
В продолжение этой точки зрения недавно Federico Pecora провёл глубокий обмен мнениями со СМИ, включая Zhiji (智东西). Он рассказал Zhiji, что для масштабного внедрения роботов в реальном секторе нужны не только постоянные улучшения AI-моделей, но и совместная эволюция базового аппаратного обеспечения и системной архитектуры. Вычислительная платформа Arm уже обладает критически важными для роботов в реальном мире возможностями, такими как высокоэнергоэффективные вычисления, реакции в реальном времени и технологии безопасной изоляции. Накопленный Arm богатый опыт в автомобильной сфере также применим к различным сценариям прикладного физического AI.
Однако робототехническим приложениям также приходится сталкиваться с дополнительными вызовами. Роботам нужно обрабатывать объекты самой разной формы и, в принципе, уметь выполнять самые разные задачи. Поэтому вычислительная архитектура должна справляться с дополнительной свободой выбора: поддерживать больше параллельно работающих моделей сенсинга и планирования, а также удовлетворять более сложным требованиям управления, сопровождаемым более высокими вычислительными затратами.
По его мнению, ещё один ключевой вопрос, который стоит перед вычислительными платформами в будущем, — как поддерживать повторное использование и комбинирование возможностей между разными роботами. Отрасли требуется единая, открытая и масштабируемая вычислительная база. Независимо от формы робота, конфигурации вычислительной мощности или сценария применения разработчики должны иметь возможность создавать и развёртывать ПО на этой платформе, тем самым снижая сложность разработки и ускоряя практическое внедрение инноваций.
Он прогнозирует, что кастомизированные возможности станут крайне важными. Проблема для роботов состоит не только в том, чтобы поддерживать интеллектуальные возможности за счёт ускорителей, CPU и пропускной способности памяти, но и в том, как реализовать эти возможности в пределах ограничений по энергопотреблению и охлаждению. В будущем вычислительная платформа роботов должна иметь возможность гибкого расширения по нескольким измерениям — CPU, ускорители, память и пропускная способность — чтобы удовлетворять требованиям разных сценариев. При этом базовая технологическая основа должна оставаться единой.
«Главная миссия Arm всегда заключалась в том, чтобы усиливать экосистему и разработчиков: предоставлять им возможности, включая согласованность ISA (ISA parity), чтобы разработчики могли завершать разработку и обучение в облаке, а затем переносить ПО напрямую на edge-сторону и конечные робототехнические платформы — без необходимости в масштабной переработке или повторной адаптации». Federico Pecora сказал, что это — одно из самых важных преимуществ вычислительной платформы Arm.
Во-первых, возможности обобщения — ключевой прорыв для отрасли
С точки зрения трендов развития отрасли, эволюция робототехнических возможностей проходит через три этапа.
Первый этап — кросс-объектное обобщение: робот может в рамках одного и того же процесса решать задачи с объектами разных типов, не переобучая и не перепрограммируя заново каждый объект. Эта способность уже проверена в структурированных сценариях, таких как сортировка, логистика и розничная торговля.
Второй этап — мультизадачный интеллект. Единая интеллектуальная платформа поддерживает выполнение разных задач: робот больше не обслуживает одну фиксированную рабочую схему, а может переключать наборы возможностей в зависимости от требований конкретной задачи.
Третий этап — реализация системной адаптивности. Тогда и конечные пользователи, и сам робот смогут корректировать способности в зависимости от изменений среды, не требуя заново разработки, тренировки или развёртывания системы.
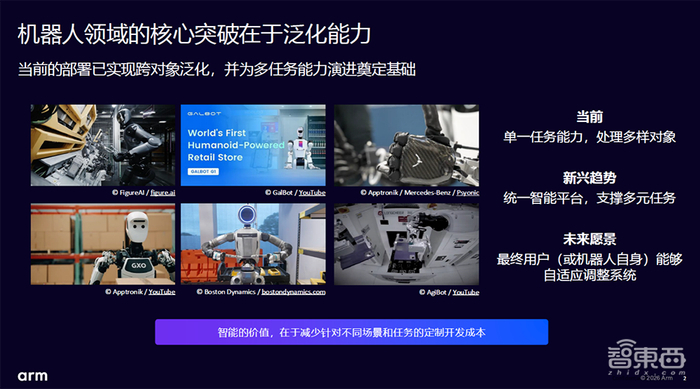
Коммерческая ценность возможностей обобщения заключается в том, что они значительно снижают стоимость и сложность адаптации робота к новым сценариям, новым процессам и новым задачам, а также его развертывания.
Один повседневный сценарий наглядно демонстрирует реальную ценность обобщения. Представьте пользователя, который берёт с собой гуманоидного робота в супермаркет и отдаёт команду: «Толкни тележку, пойдём со мной. Ты возьми пакет 10 килограммов риса, а я выберу овощи. Встретимся позже в отделе молочных продуктов».
Такие инструкции в повседневной жизни несложны, но они предъявляют к робототехнической системе очень высокие требования. В общественных местах плотный поток людей, нет заранее построенной карты окружающей среды; к тому же робот может и не проходить специальную тренировку вроде «толкать тележку с покупками». Чтобы выполнить задачу, робот должен адаптироваться к изменениям в процессе выполнения: в реальном времени строить или корректировать собственную структуру возможностей, а не вызывать заранее обученное фиксированное решение.
При этом многие отдельные возможности уже можно реализовать с помощью целевых тренировок, оптимизации моделей и инженерной доработки. Но по-настоящему сложная задача — как позволить роботу автономно координировать и комбинировать эти возможности, интегрируя их в физическую AI-систему, которая может непрерывно воспринимать, принимать решения и действовать, чтобы справляться со сложными задачами в реальном мире.
Например, в сценарии покупок робот должен не только уметь сопровождать тележку пользователя, автономно находить путь без карты, распознавать товары и переносить тяжёлые предметы, но и в реальном времени корректировать собственное поведение и модели движения. При совместной работе с людьми он должен соблюдать заранее заданные поведенческие ограничения и продолжать выдавать надёжные и стабильные результаты в динамически меняющейся среде.
Во время общения со СМИ Federico Pecora также добавил, что индустрия видит в форме гуманоидного робота один важный фактор: потенциал и надежду на то, что она будет нести в себе возможности обобщения и адаптации роботов. Ожидается, что по сравнению со специализированными роботами, спроектированными под конкретные задачи, гуманоид будет легче адаптироваться к новым сценариям и требованиям, сохранять стабильную производительность и быстрее переноситься на совершенно новые задачи и приложения. При этом накопленный опыт разработки также сможет переноситься на другие робототехнические платформы другой формы.
Во-вторых, масштабное внедрение роботов сталкивается с четырьмя ключевыми системными вызовами
По мере того как роботы переходят от демонстрации технологий к реальному развертыванию в мире, в отрасли уже нужно решать не вопрос о том, достаточно ли продвинут отдельная модель, а то, как эффективно скоординировать в одной системе большое число разнородных возможностей.
Arm считает, что следующее масштабное развертывание роботов будет строиться вокруг четырёх ключевых системных задач.
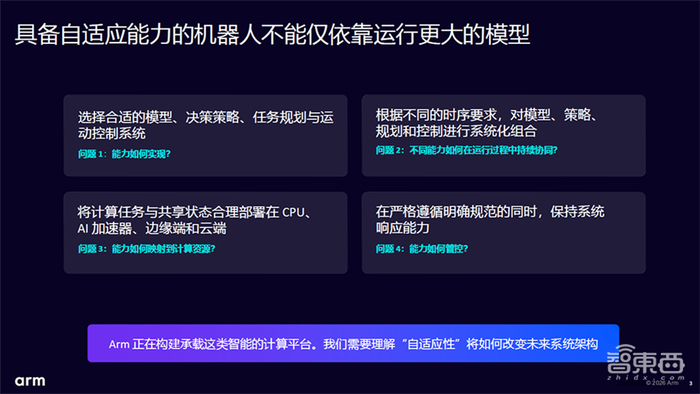
1. Как реализуются способности?
Робот не может выполнять все задачи, опираясь на одну-единственную модель. Ему нужно подбирать подходящие модели, стратегии, планировщики и контроллеры для разных этапов. Например, модель «визуальный язык → действия» может генерировать пробные действия, модель «визуальный язык» — распознавать объекты, с которыми можно взаимодействовать в среде, большая языковая модель может помогать генерировать логику контроллера, а параметризованный контроллер отвечает за вывод безопасных и надёжных действий. Эти модули должны работать совместно (co-reside), делить ресурсы памяти и пропускной способности и синхронно генерировать конечное поведение.
2. Как разные возможности продолжат синхронизироваться в процессе работы?
Реальные рабочие нагрузки роботов имеют разные временные масштабы: проверка столкновений должна реагировать мгновенно, навигация и управление требуют постоянного обновления, а «определение места, где лежит рис» — пример высокоуровневого вывода — часто возникает скачкообразно и асинхронно. Если отсутствуют чёткая структура по времени и диспетчеризация с приоритетами, эти возможности могут конкурировать друг с другом за вычислительные ресурсы, вызывая задержки реакции. Это не только снижает эффективность системы, но и может создать риски для безопасности.
3. Как возможности сопоставляются с вычислительными ресурсами?
Без заранее построенной карты среды роботу приходится полагаться на локальный интеллект для сенсинга, понимания сценариев и планирования маршрута, параллельно постепенно строя семантическую карту, которой смогут пользоваться несколько моделей. Требования к быстрому реагированию, автономным решениям и безопасности означают, что значительная часть интеллектуальных вычислений должна выполняться непосредственно на устройстве робота. Это порождает важную проблему системной архитектуры: как разумно распределять вычислительные задачи между CPU, специализированными ускорителями, памятью и каналами связи, максимально используя преимущества разнородных вычислений и при этом минимизируя издержки на перенос данных, чтобы добиться более высокой производительности и энергоэффективности.
4. Как возможности ограничиваются и контролируются?
По мере того как роботы получают более сильные способности к адаптации, отрасли нужно уделять внимание уже не только базовым вопросам безопасности, таким как предотвращение столкновений, ограничения скорости и управление силой, но и более высокоуровневым ограничениям — правилам в пространстве и времени, предпочтениям в задачах и требованиям к поведению в конкретных сценариях. «Чёрноящиковые» AI-стратегии часто затрудняют проверку, диагностику и ограничение поведения робота.
Поэтому даже при постоянной эволюции системы барьер безопасности, гарантии во время выполнения, моделирование проблем управления и резервный контроллер должны сохранять эффективность при изменениях системы. Это требует перехода от кастомной разработки, зависящей от опыта и временных инженерных решений, к поведенческому фреймворку защиты, который будет чётким, реализуемым и обладающим принудительной силой ограничений.
Чтобы продвигать решение этих четырёх проблем, Federico Pecora говорит, что Arm будет продолжать проводить соответствующие работы через свою ведущую исследовательскую команду: с одной стороны — постоянно вести исследования и активно делиться их результатами вовне, с другой — тесно сотрудничать с партнёрами из экосистемы в сферах полупроводников, сенсоров и исполнительных механизмов.
Третье: возможности обобщения будут реализовываться по уровням, расширяя диапазон покрываемых сценариев
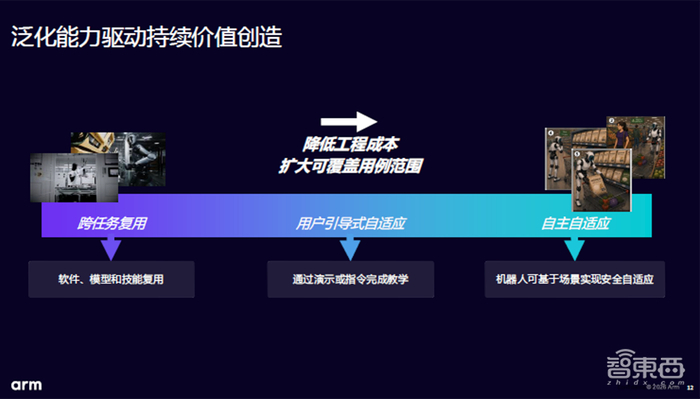
Federico Pecora предложил, что внедрение возможностей обобщения будет продолжать поэтапно высвобождать коммерческую ценность:
Первый уровень — кросс-задачное повторное использование ПО, моделей и навыков.
Более высокоуровневые возможности обобщения позволяют конечным пользователям — операторам на заводе, менеджерам в торговых центрах, операторам роботов и т. п. — завершать адаптивную настройку роботов с помощью демонстраций или подсказок в виде языковых инструкций.
На этапе максимальной зрелости робот может обеспечивать полностью автономную адаптацию, управляемую контекстом окружающей среды. Это значительно снижает затраты на интеграцию системы и расширяет набор сценариев, которые может покрывать робототехническая система.
По сути, это в первую очередь вопрос робототехнической системной архитектуры — как организовать сенсорные, исполнительные и поведенческие возможности робота; и только затем вопрос вычислительной архитектуры — как конфигурировать и обеспечивать доступ к базовым вычислительным ресурсам.
Сегодня архитектура роботов сама по себе ещё не достигла подлинной зрелости, и остаётся много пространства для оптимизации, которое предстоит раскрыть. Эволюция и оптимизация на уровне архитектур в будущем вполне могут в определённой степени определять направление развития вычислительных архитектур.
По мере того как роботы переходят от выполнения отдельных задач к системной адаптивности, значимость вычислительной платформы смещается: она перестаёт быть просто опорой для запуска одной модели и расширяется до поддержки скоординированной работы всего интеллектуального комплекса.
Благодаря техническим преимуществам «высокой энергоэффективности, высокой надёжности и высокой адаптивности» архитектурные решения Arm (включая CPU, ускорители и MCU) обеспечивают богатые варианты конфигурации вычислительной мощности и функции безопасности. Они уже широко применяются в различных робототехнических продуктах.
По словам Federico Pecora, ключевые вызовы при создании полностью адаптивных роботов для всех сцен Arm планирует решать, опираясь на специализированные исследования в робототехнике, и сотрудничая с партнёрами в области физического AI, чтобы сформировать следующую вычислительную архитектуру, адаптированную под физический AI и универсальных роботов.
Одновременно Arm планирует совместно с глобальным академическим сообществом продвигать исследования на переднем крае. Результаты инноваций будут собраны и сведены воедино, а затем проверены и доведены до внедрения на различных коммерческих платформах. В итоге это поможет построить робототехническую систему со системным интеллектом.
Заключение: Arm обеспечивает робототехнической системе единый вычислительный фундамент
Перед робототехнической индустрией стоит разрыв между фокусом на инновации и потребностями отрасли. Долгое время академическое сообщество предпочитало разбирать проблемы и вести специализированные исследования, постоянно продвигая прорывы в отдельных возможностях, таких как сенсинг, планирование, управление и обучение; индустрия же больше фокусируется на выводе продуктов на рынок и проверке коммерческой ценности, отдавая приоритет интеграции функций, удовлетворяющих текущим бизнес-потребностям. Это создаёт пропасть между инновациями в возможностях и робототехническими системами, пригодными к развёртыванию.
Отрасли нужен универсальный вычислительный фундамент, который сможет в условиях крупномасштабного развёртывания связывать, организовывать и координировать эти возможности. Arm играет здесь важную роль: предоставляя открытую вычислительную платформу и огромную экосистему поддержки, она стремится помочь отрасли превращать прорывы в отдельных технологиях в надёжный системный интеллект и ускорять переход робототехники от лаборатории к масштабному внедрению.
Arm, охватывая полноценную вычислительную экосистему — от сенсоров, реального времени, AI-вычислений и edge-computing до облачной инфраструктуры, — продолжает развивать вычислительную архитектуру и toolchain. Это даёт роботам единый вычислительный фундамент, помогает разработчикам переиспользовать ПО между разными аппаратными платформами и эффективно планировать рабочие нагрузки, существенно снижая порог для инноваций и масштабного внедрения.
Китайская робототехническая индустрия сейчас переживает волну инноваций. На этом важном рынке Arm планирует продолжать сотрудничать с локальными партнёрами экосистемы, совместно продвигая технологии адаптивных роботов к более широким реальным применениям.