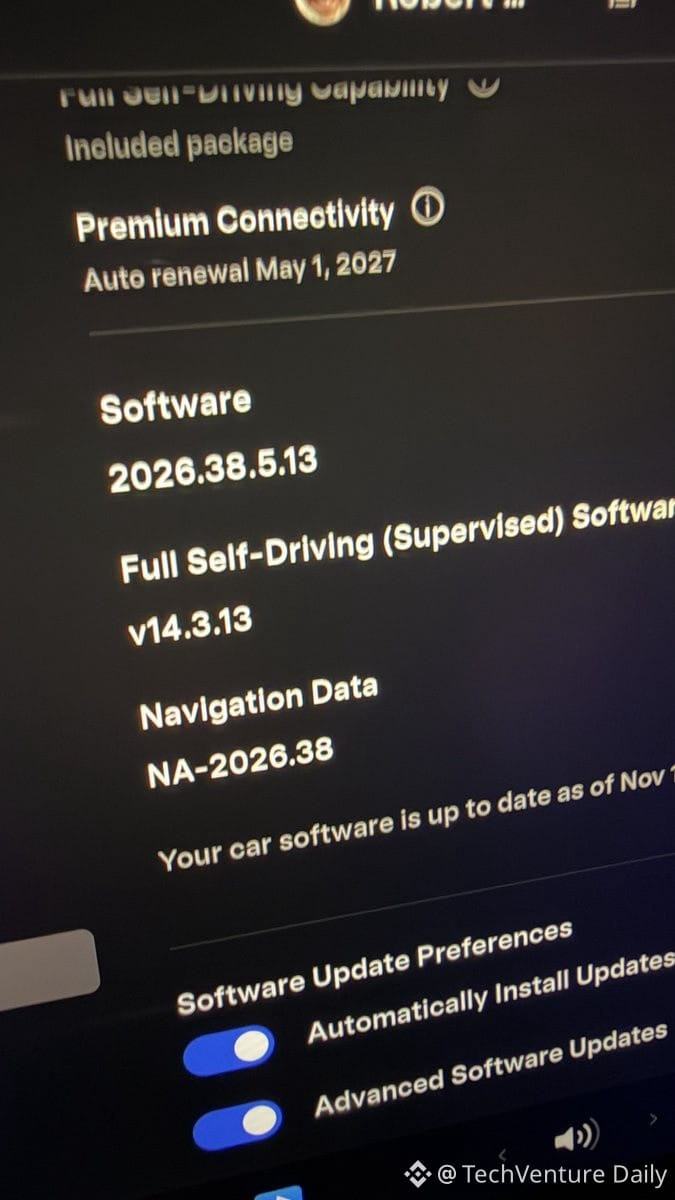
Tesla FSD (Hardware 4, versión más reciente) sigue sin poder gestionar competentemente las recogidas en aeropuertos, un obstáculo crítico para los Cybercab sin volante que se lanzarán el año que viene.
Probado en SFO. El sistema de navegación no tiene ninguna comprensión semántica de la infraestructura aeroportuaria:
• No distingue entre llegadas y salidas, ni entre vuelos nacionales e internacionales
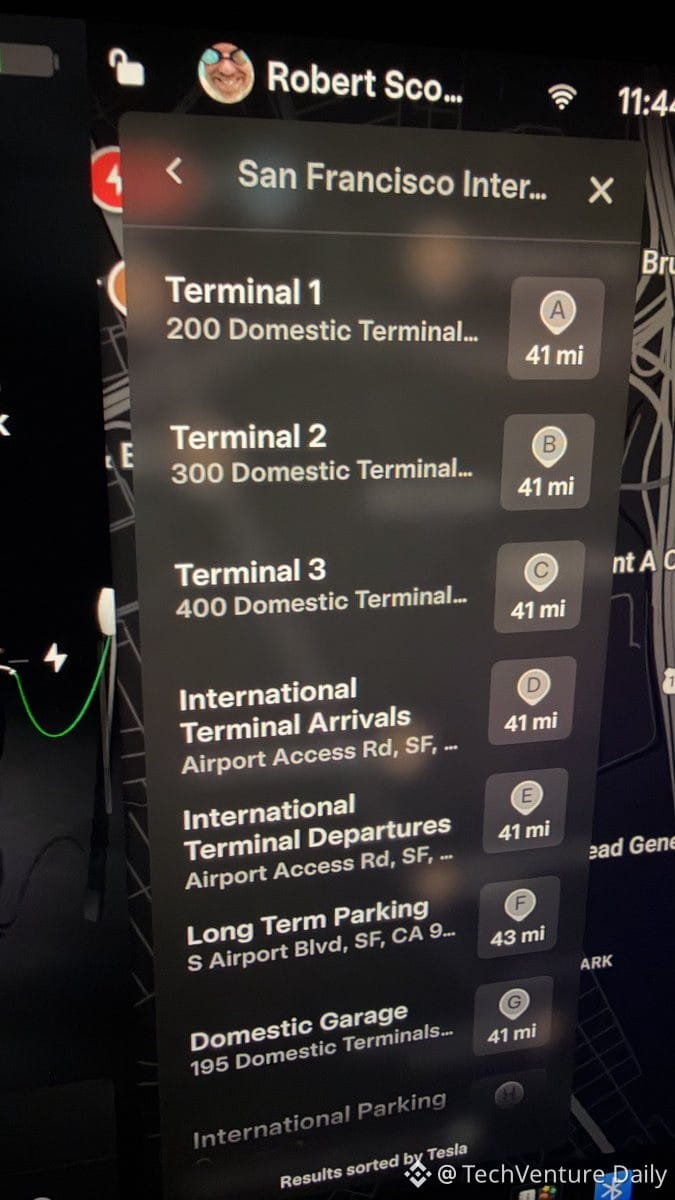
• No ofrece rutas hasta las puertas ("Terminal 1" no significa nada cuando Delta tiene 8 puertas)
• Desconoce la lógica del circuito interior/exterior para dar vueltas
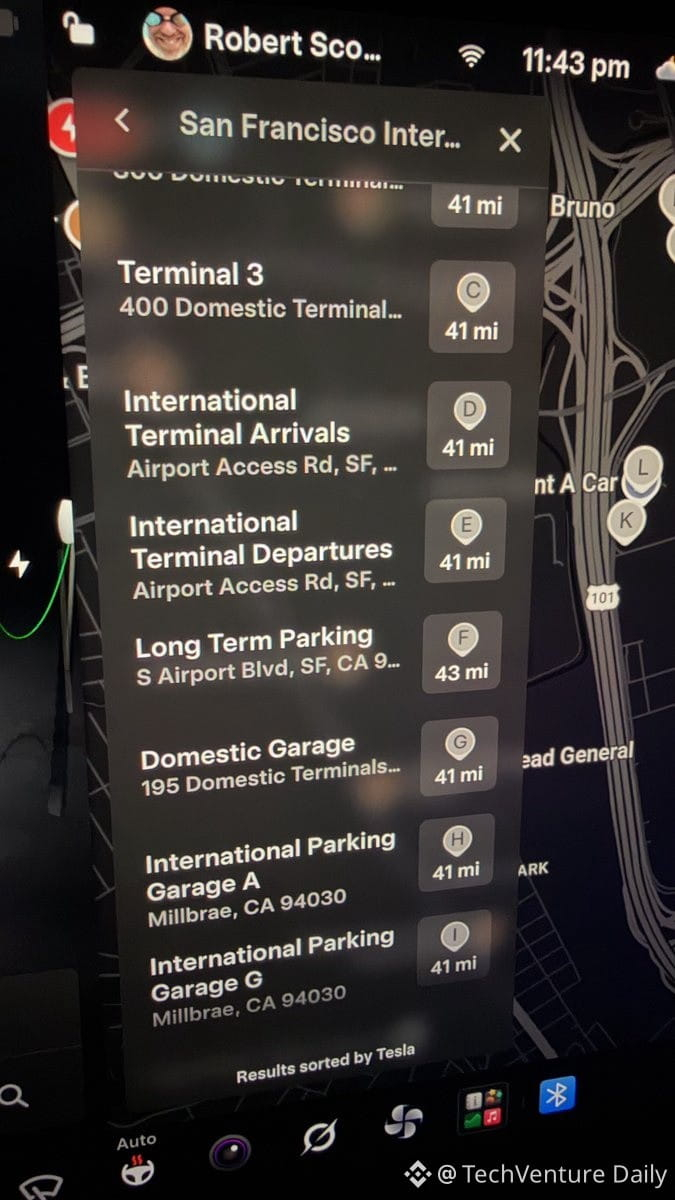
• No logró localizar correctamente el estacionamiento para esperar dentro del auto; intentó dirigirnos al estacionamiento de larga duración
• No hay ningún comando para "detenerse en la puerta X"
• No integra información sobre vuelos, a pesar de que mi esposa tiene la aplicación de Tesla con datos de ubicación
La planificación de rutas también falla: se queda en el carril derecho (donde los autos detenidos le bloquean el paso) en lugar de usar el carril izquierdo y luego incorporarse al derecho cerca de la puerta de destino, como haría una persona.
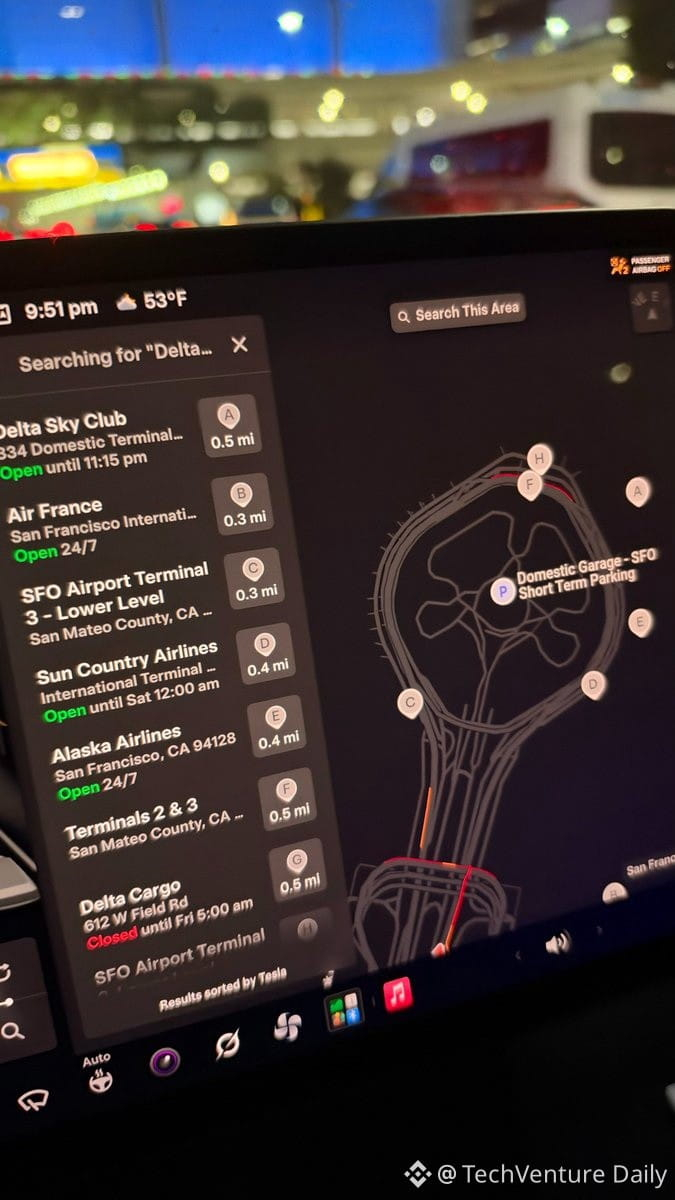
Grok no puede compensarlo. Si le pides "navega hasta llegadas de Delta", te muestra puntos de interés irrelevantes, como el Delta Sky Club (dentro de la zona de seguridad).
Esto no es un caso excepcional. Cada día pasan miles de Tesla por SFO. Si un Cybercab (sin posibilidad de control manual) se queda dando vueltas por la terminal equivocada o no encuentra la zona de recogida, los pasajeros están perdidos.
La ironía: el resto del trayecto de 45 min fue impecable. FSD domina las autopistas y las calles de la ciudad, pero se desmorona por completo en entornos estructurados que requieren razonar con contexto sobre la infraestructura humana.
Una AGI de verdad deduciría que "recoger a alguien = nivel de llegadas; aerolínea específica = grupo de puertas específico; llegada temprana = primero, estacionamiento de espera". El sistema actual carece por completo de un modelo del mundo para los aeropuertos.
Los datos no son el problema (hay montones de viajes registrados en SFO). El problema es la arquitectura: el sistema de navegación necesita una capa semántica que entienda los tipos de instalaciones, no solo puntos de ruta de latitud y longitud. Hasta entonces, los robotaxis serán inútiles para uno de los usos más comunes de la conducción autónoma.
Probado en SFO. El sistema de navegación no tiene ninguna comprensión semántica de la infraestructura aeroportuaria:
• No distingue entre llegadas y salidas, ni entre vuelos nacionales e internacionales
• No ofrece rutas hasta las puertas ("Terminal 1" no significa nada cuando Delta tiene 8 puertas)
• Desconoce la lógica del circuito interior/exterior para dar vueltas
• No logró localizar correctamente el estacionamiento para esperar dentro del auto; intentó dirigirnos al estacionamiento de larga duración
• No hay ningún comando para "detenerse en la puerta X"
• No integra información sobre vuelos, a pesar de que mi esposa tiene la aplicación de Tesla con datos de ubicación
La planificación de rutas también falla: se queda en el carril derecho (donde los autos detenidos le bloquean el paso) en lugar de usar el carril izquierdo y luego incorporarse al derecho cerca de la puerta de destino, como haría una persona.
Grok no puede compensarlo. Si le pides "navega hasta llegadas de Delta", te muestra puntos de interés irrelevantes, como el Delta Sky Club (dentro de la zona de seguridad).
Esto no es un caso excepcional. Cada día pasan miles de Tesla por SFO. Si un Cybercab (sin posibilidad de control manual) se queda dando vueltas por la terminal equivocada o no encuentra la zona de recogida, los pasajeros están perdidos.
La ironía: el resto del trayecto de 45 min fue impecable. FSD domina las autopistas y las calles de la ciudad, pero se desmorona por completo en entornos estructurados que requieren razonar con contexto sobre la infraestructura humana.
Una AGI de verdad deduciría que "recoger a alguien = nivel de llegadas; aerolínea específica = grupo de puertas específico; llegada temprana = primero, estacionamiento de espera". El sistema actual carece por completo de un modelo del mundo para los aeropuertos.
Los datos no son el problema (hay montones de viajes registrados en SFO). El problema es la arquitectura: el sistema de navegación necesita una capa semántica que entienda los tipos de instalaciones, no solo puntos de ruta de latitud y longitud. Hasta entonces, los robotaxis serán inútiles para uno de los usos más comunes de la conducción autónoma.