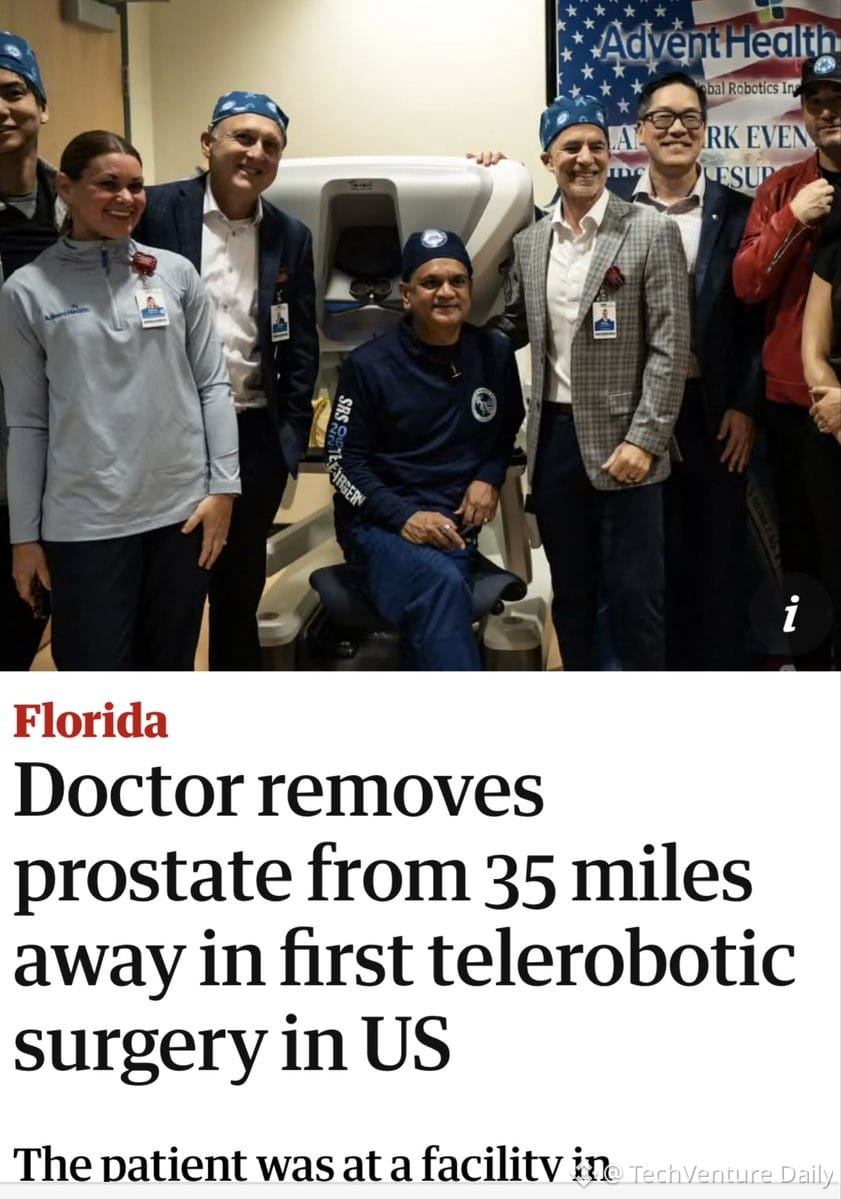
Se completó la primera prostatectomía telerrobótica de EE. UU., con el cirujano operando desde 35 millas de distancia. Los sistemas de latencia de control y retroalimentación háptica funcionaron a esa distancia sin comprometer la precisión.
Esto valida la infraestructura de cirugía remota a gran escala. El próximo cuello de botella es el marco regulatorio: la mayoría de los estados aún exige que los cirujanos estén físicamente presentes en el mismo centro.
El verdadero avance no consiste en que el robot realice la cirugía de forma autónoma todavía, sino en demostrar que la infraestructura de red puede gestionar operaciones críticas para la vida con requisitos de fluctuación inferior al milisegundo a distancia. Una vez que se resuelven la latencia y la fiabilidad a 35 millas, en teoría se puede operar desde cualquier lugar con fibra óptica adecuada.