
#tapeout
tapeout
1,520 مشاهدات
36 يقومون بالنقاش
رائج
جديد
·
--
لم يسبق لي أن تعاملت مع مشاريع صنع الأجهزة الإلكترونية ذاتيًا. أردت أن أتعلم TapeOut وأستكشف إمكانية تطبيقه على الأجهزة.
بدأت بأبسط شيء: اشتريت لأول مرة لوحة تطوير ESP32. وربطتها بـGrokbot،
وشغّلتها لأجرّب، وطلبت منها أولًا أن تقدّم لي موجز TechOut اليومي، ونجح الأمر. والآن أريد أن أرى إن كان بإمكانها تقديمه في مواعيد محددة.
لم يسبق لي التعامل مع هذا الشيء من قبل، لذا أرجو من الخبراء أن يقدّموا لي بعض النصائح.
#TapeOut #مشاريع_الإلكترونيات_ذاتية_الصنع
لم يسبق لي أن تعاملت مع مشاريع صنع الأجهزة الإلكترونية ذاتيًا. أردت أن أتعلم TapeOut وأستكشف إمكانية تطبيقه على الأجهزة.
بدأت بأبسط شيء: اشتريت لأول مرة لوحة تطوير ESP32. وربطتها بـGrokbot،
وشغّلتها لأجرّب، وطلبت منها أولًا أن تقدّم لي موجز TechOut اليومي، ونجح الأمر. والآن أريد أن أرى إن كان بإمكانها تقديمه في مواعيد محددة.
لم يسبق لي التعامل مع هذا الشيء من قبل، لذا أرجو من الخبراء أن يقدّموا لي بعض النصائح.
#TapeOut #مشاريع_الإلكترونيات_ذاتية_الصنع
بدأت بأبسط شيء: اشتريت لأول مرة لوحة تطوير ESP32. وربطتها بـGrokbot،
وشغّلتها لأجرّب، وطلبت منها أولًا أن تقدّم لي موجز TechOut اليومي، ونجح الأمر. والآن أريد أن أرى إن كان بإمكانها تقديمه في مواعيد محددة.
لم يسبق لي التعامل مع هذا الشيء من قبل، لذا أرجو من الخبراء أن يقدّموا لي بعض النصائح.
#TapeOut #مشاريع_الإلكترونيات_ذاتية_الصنع
54
·
--
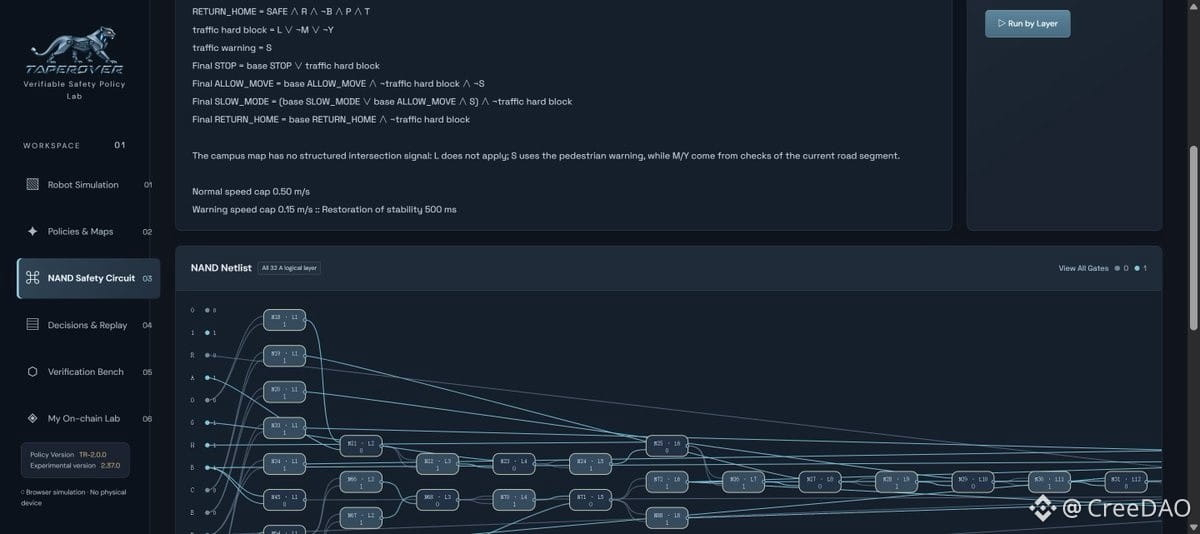
بعد أن تعلّمت من خبرات التطوير التي شاركها خبراء مثل @zhuoning293 و@NetLayerLabs، حاولت تطوير نظام محاكاة لاستراتيجيات الروبوتات بنفسي، مبني على دوائر البوابات المنطقية.
مشروع محاكاة واختبار مطوّر استنادًا إلى بروتوكول TapeOut — TapeRover.
أنجزت وحدي جميع الأعمال، من تصميم الموقع وإنشاء الخرائط ودوائر البوابات المنطقية والمشاهد المحاكاة وقواعد التصميم ومعلمات الاختبار والتحقق من القواعد، إلى نشر العقود الذكية وغيرها، وبالطبع استعنت بالذكاء الاصطناعي. استغرق العمل قرابة شهر، حتى إن تصميم الشعار وحده استغرق 6 أيام.
الشعار أنيق للغاية: نمر آلي تتخلله دائرة كهربائية، عيناه تبرقان كالكهرباء، ومظهره مهيب يفيض بالتقنية والقوة.
ما هو TapeRover؟
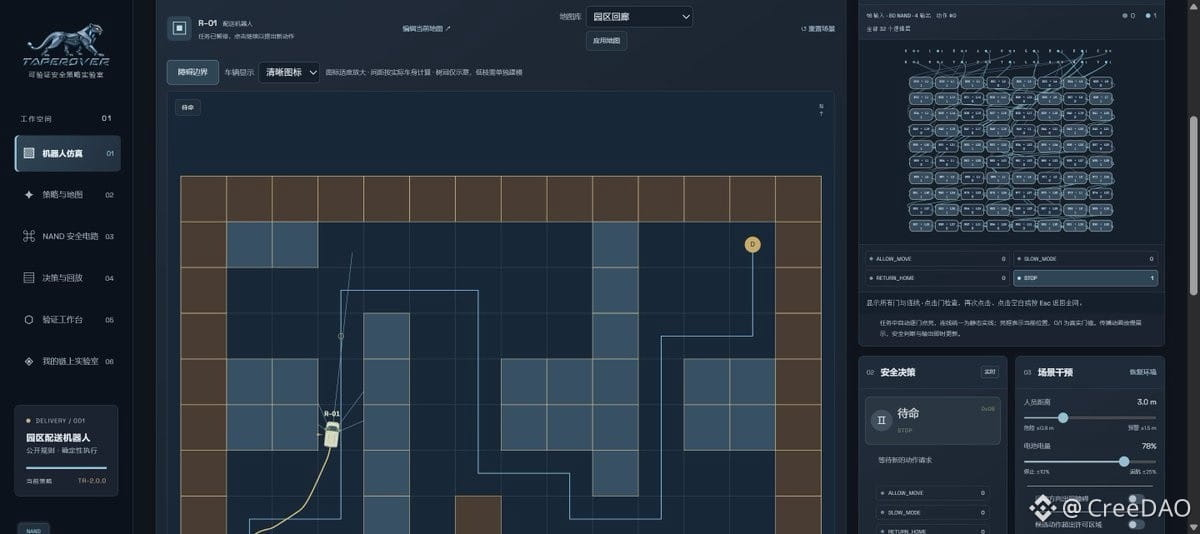
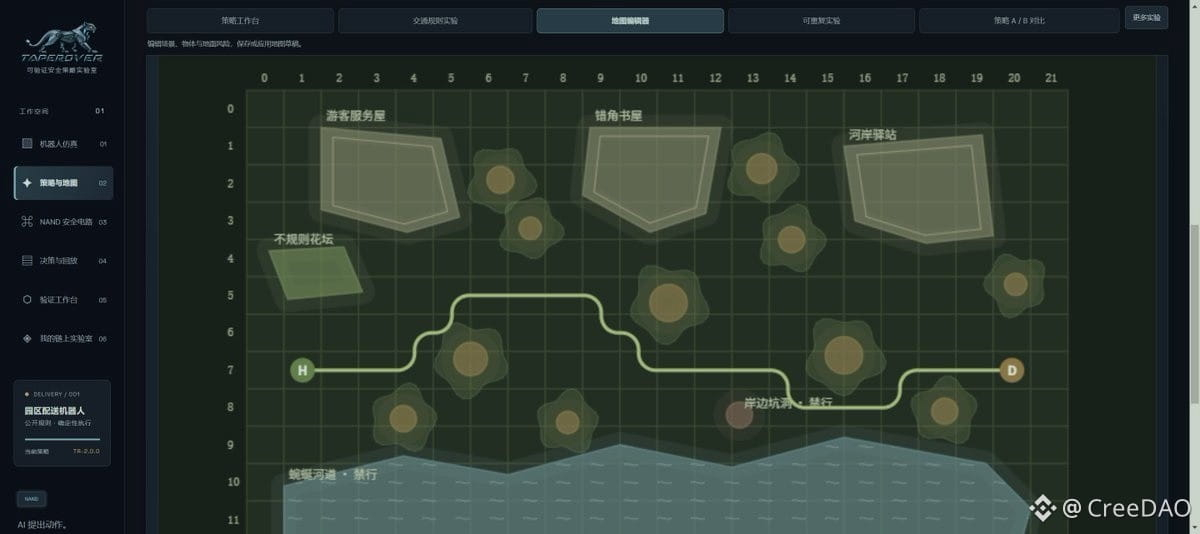
TapeRover مختبر لاستراتيجيات سلامة الروبوتات القابلة للتحقق. وبطله الحالي عربة توصيل داخل مجمّع، تعمل عبر متصفح الويب. يمكن للمستخدم اختيار خريطة أو تعديلها، ومحاكاة ظروف طرق معقدة مثل المنعطفات والطرق الضيقة والحفر والمياه الراكدة، وضبط ظروف مثل العوائق الثابتة أو المتحركة والمشاة ومستوى البطارية، ثم مراقبة العربة وهي تتقدم أو تخفّض سرعتها أو تعود إلى نقطة الانطلاق أو تتوقف.
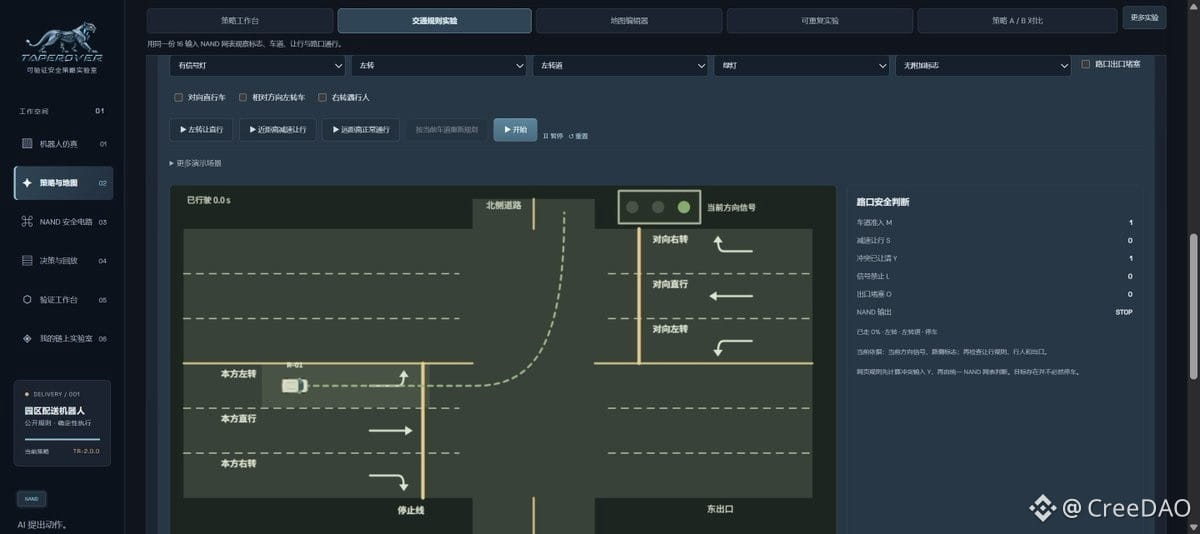
يمكن أيضًا استخدام مشاهد المرور لعرض بعض قواعد السير الأساسية، مثل إشارات المرور والمشاة عند ممرات المشاة والتوقف لإفساح الطريق وحدود السرعة وعلامات منع المرور ومنع الانعطاف. وتعرض الصفحة قرار السماح بالمرور أو خفض السرعة أو التوقف بحسب ظروف المشهد. وهذه مدخلات محاكاة منظّمة على الويب، وليست تعرّفًا آليًا على علامات الطرق الحقيقية ولا تحققًا كاملًا من قوانين المرور.
ويضم المشروع تصميمًا مميزًا آخر: تحويل قواعد السلامة إلى دائرة مكوّنة من بوابات NAND المنطقية. وعندما تنفذ العربة مهمة، تعرض الصفحة مدخلات الدائرة وحالات البوابات والمخرجات النهائية. وهكذا، بعد رؤية «العربة توقفت»، يمكن للمستخدم أن يسأل: ما الشرط الذي أدى إلى التوقف؟ وهل يتوافق هذا القرار مع القواعد المنشورة مسبقًا؟
يوفر المشروع حاليًا أيضًا أدوات لمقارنة الاستراتيجيات وإعادة عرض القرارات والتحقق منها. يمكن للمستخدم تشغيل مجموعتين من المعلمات في المشهد نفسه ومقارنة النتائج، كما يمكنه التحقق مما إذا كانت القواعد متسقة مع مجموعات مختلفة من المدخلات.
ما استخداماته؟
تعلّم قواعد سلامة الروبوتات. يستطيع المبتدئون فهم مفاهيم مثل تجنب العوائق والتوقف الاضطراري والعودة عند انخفاض البطارية من خلال الخرائط والعربة، بطريقة أوضح من الاكتفاء بمشاهدة المعادلات.
محاكاة ظروف الطرق المعقدة وقواعد المرور الأساسية. يمكن تغيير ظروف الطريق وإشارات المرور ومتطلبات إفساح الطريق في مشاهد المنعطفات والعوائق والتقاطعات، ثم ملاحظة متى تتابع العربة طريقها أو تخفّض سرعتها أو تتوقف.
تصميم الاستراتيجيات ومقارنتها. يمكن للمطورين تغيير الخريطة أو أبعاد المركبة أو معلمات القواعد، وملاحظة أداء العربة في ظروف مختلفة، ثم استخدام سجل إعادة العرض لمناقشة سبب حدوث قرار معين.
التحقق من الأفكار قبل شراء الأجهزة. يمكن إجراء التجارب على الويب دون لوحة تطوير أو مستشعرات أو محركات. ويوفر المشروع أيضًا قواعد C الخاصة بالجهاز ومواد الاختبار، بحيث يمكن مراجعتها ومقارنتها على الحاسوب أولًا؛ ثم إضافة الأجهزة تدريجيًا عند صنع سيارة لعبة بطيئة أو روبوت تعليمي لاحقًا.
عرض الدوائر على السلسلة بحيث يمكن التحقق منها. يمكن للمستخدم إرسال قائمة توصيلات آمنة إلى مختبر مدعوم على السلسلة، ثم قراءة سجل الدائرة ومقارنته بالقواعد المستخدمة على الويب. والمقصود بـ«تصنيع الشريحة» هنا إرسال سجل دائرة على السلسلة، وليس تصنيع شريحة مادية.
ما التطبيقات التي يمكن استكشافها؟
· سيارات ألعاب مكتبية أو روبوتات تعليمية.
· توائم رقمية للتوصيل داخل المجمعات أو التفتيش الداخلي.
· أبحاث حول السماح بالحركة للأجهزة المتنقلة.
· منصات تجريبية لاستراتيجيات قابلة للتحقق.
على سبيل المثال، يمكن لفريق بحثي استخدامه لمناقشة كيفية تعامل عربة توصيل داخل مجمّع مع المشاة؛ ويمكن للمطورين مقارنة مخرجات قواعد الويب وبرامج الحاسوب باستخدام مجموعة بيانات الاختبار نفسها. كما يمكن لهواة الأجهزة توصيله بلوحة تطوير ESP-32 لصنع سيارة لعبة ذاتية القيادة.
لكن المركبات الحقيقية تحتاج أيضًا إلى مستشعرات موثوقة ونظام كبح وإيقاف اضطراري مادي واختبارات ميدانية. ولا يثبت القرار الصحيح على صفحة الويب، بحد ذاته، أن عربة مادية آمنة على الطرق الواقعية.
أصبح الموقع يتيح الآن إنشاء مختبرك الخاص على السلسلة، ووضع استراتيجياتك ومعلماتك الخاصة، وإرسال الدوائر للتصنيع. وبعد بضعة أيام سأرفعه إلى DeWeb.
الموقع الرسمي:
https://taperover.vercel.app/
#TapeOut #TapeRover
بعد أن تعلّمت من خبرات التطوير التي شاركها خبراء مثل @zhuoning293 و@NetLayerLabs، حاولت تطوير نظام محاكاة لاستراتيجيات الروبوتات بنفسي، مبني على دوائر البوابات المنطقية.
مشروع محاكاة واختبار مطوّر استنادًا إلى بروتوكول TapeOut — TapeRover.
أنجزت وحدي جميع الأعمال، من تصميم الموقع وإنشاء الخرائط ودوائر البوابات المنطقية والمشاهد المحاكاة وقواعد التصميم ومعلمات الاختبار والتحقق من القواعد، إلى نشر العقود الذكية وغيرها، وبالطبع استعنت بالذكاء الاصطناعي. استغرق العمل قرابة شهر، حتى إن تصميم الشعار وحده استغرق 6 أيام.
الشعار أنيق للغاية: نمر آلي تتخلله دائرة كهربائية، عيناه تبرقان كالكهرباء، ومظهره مهيب يفيض بالتقنية والقوة.
ما هو TapeRover؟
TapeRover مختبر لاستراتيجيات سلامة الروبوتات القابلة للتحقق. وبطله الحالي عربة توصيل داخل مجمّع، تعمل عبر متصفح الويب. يمكن للمستخدم اختيار خريطة أو تعديلها، ومحاكاة ظروف طرق معقدة مثل المنعطفات والطرق الضيقة والحفر والمياه الراكدة، وضبط ظروف مثل العوائق الثابتة أو المتحركة والمشاة ومستوى البطارية، ثم مراقبة العربة وهي تتقدم أو تخفّض سرعتها أو تعود إلى نقطة الانطلاق أو تتوقف.
يمكن أيضًا استخدام مشاهد المرور لعرض بعض قواعد السير الأساسية، مثل إشارات المرور والمشاة عند ممرات المشاة والتوقف لإفساح الطريق وحدود السرعة وعلامات منع المرور ومنع الانعطاف. وتعرض الصفحة قرار السماح بالمرور أو خفض السرعة أو التوقف بحسب ظروف المشهد. وهذه مدخلات محاكاة منظّمة على الويب، وليست تعرّفًا آليًا على علامات الطرق الحقيقية ولا تحققًا كاملًا من قوانين المرور.
ويضم المشروع تصميمًا مميزًا آخر: تحويل قواعد السلامة إلى دائرة مكوّنة من بوابات NAND المنطقية. وعندما تنفذ العربة مهمة، تعرض الصفحة مدخلات الدائرة وحالات البوابات والمخرجات النهائية. وهكذا، بعد رؤية «العربة توقفت»، يمكن للمستخدم أن يسأل: ما الشرط الذي أدى إلى التوقف؟ وهل يتوافق هذا القرار مع القواعد المنشورة مسبقًا؟
يوفر المشروع حاليًا أيضًا أدوات لمقارنة الاستراتيجيات وإعادة عرض القرارات والتحقق منها. يمكن للمستخدم تشغيل مجموعتين من المعلمات في المشهد نفسه ومقارنة النتائج، كما يمكنه التحقق مما إذا كانت القواعد متسقة مع مجموعات مختلفة من المدخلات.
ما استخداماته؟
تعلّم قواعد سلامة الروبوتات. يستطيع المبتدئون فهم مفاهيم مثل تجنب العوائق والتوقف الاضطراري والعودة عند انخفاض البطارية من خلال الخرائط والعربة، بطريقة أوضح من الاكتفاء بمشاهدة المعادلات.
محاكاة ظروف الطرق المعقدة وقواعد المرور الأساسية. يمكن تغيير ظروف الطريق وإشارات المرور ومتطلبات إفساح الطريق في مشاهد المنعطفات والعوائق والتقاطعات، ثم ملاحظة متى تتابع العربة طريقها أو تخفّض سرعتها أو تتوقف.
تصميم الاستراتيجيات ومقارنتها. يمكن للمطورين تغيير الخريطة أو أبعاد المركبة أو معلمات القواعد، وملاحظة أداء العربة في ظروف مختلفة، ثم استخدام سجل إعادة العرض لمناقشة سبب حدوث قرار معين.
التحقق من الأفكار قبل شراء الأجهزة. يمكن إجراء التجارب على الويب دون لوحة تطوير أو مستشعرات أو محركات. ويوفر المشروع أيضًا قواعد C الخاصة بالجهاز ومواد الاختبار، بحيث يمكن مراجعتها ومقارنتها على الحاسوب أولًا؛ ثم إضافة الأجهزة تدريجيًا عند صنع سيارة لعبة بطيئة أو روبوت تعليمي لاحقًا.
عرض الدوائر على السلسلة بحيث يمكن التحقق منها. يمكن للمستخدم إرسال قائمة توصيلات آمنة إلى مختبر مدعوم على السلسلة، ثم قراءة سجل الدائرة ومقارنته بالقواعد المستخدمة على الويب. والمقصود بـ«تصنيع الشريحة» هنا إرسال سجل دائرة على السلسلة، وليس تصنيع شريحة مادية.
ما التطبيقات التي يمكن استكشافها؟
· سيارات ألعاب مكتبية أو روبوتات تعليمية.
· توائم رقمية للتوصيل داخل المجمعات أو التفتيش الداخلي.
· أبحاث حول السماح بالحركة للأجهزة المتنقلة.
· منصات تجريبية لاستراتيجيات قابلة للتحقق.
على سبيل المثال، يمكن لفريق بحثي استخدامه لمناقشة كيفية تعامل عربة توصيل داخل مجمّع مع المشاة؛ ويمكن للمطورين مقارنة مخرجات قواعد الويب وبرامج الحاسوب باستخدام مجموعة بيانات الاختبار نفسها. كما يمكن لهواة الأجهزة توصيله بلوحة تطوير ESP-32 لصنع سيارة لعبة ذاتية القيادة.
لكن المركبات الحقيقية تحتاج أيضًا إلى مستشعرات موثوقة ونظام كبح وإيقاف اضطراري مادي واختبارات ميدانية. ولا يثبت القرار الصحيح على صفحة الويب، بحد ذاته، أن عربة مادية آمنة على الطرق الواقعية.
أصبح الموقع يتيح الآن إنشاء مختبرك الخاص على السلسلة، ووضع استراتيجياتك ومعلماتك الخاصة، وإرسال الدوائر للتصنيع. وبعد بضعة أيام سأرفعه إلى DeWeb.
الموقع الرسمي:
https://taperover.vercel.app/
#TapeOut #TapeRover
مشروع محاكاة واختبار مطوّر استنادًا إلى بروتوكول TapeOut — TapeRover.
أنجزت وحدي جميع الأعمال، من تصميم الموقع وإنشاء الخرائط ودوائر البوابات المنطقية والمشاهد المحاكاة وقواعد التصميم ومعلمات الاختبار والتحقق من القواعد، إلى نشر العقود الذكية وغيرها، وبالطبع استعنت بالذكاء الاصطناعي. استغرق العمل قرابة شهر، حتى إن تصميم الشعار وحده استغرق 6 أيام.
الشعار أنيق للغاية: نمر آلي تتخلله دائرة كهربائية، عيناه تبرقان كالكهرباء، ومظهره مهيب يفيض بالتقنية والقوة.
ما هو TapeRover؟
TapeRover مختبر لاستراتيجيات سلامة الروبوتات القابلة للتحقق. وبطله الحالي عربة توصيل داخل مجمّع، تعمل عبر متصفح الويب. يمكن للمستخدم اختيار خريطة أو تعديلها، ومحاكاة ظروف طرق معقدة مثل المنعطفات والطرق الضيقة والحفر والمياه الراكدة، وضبط ظروف مثل العوائق الثابتة أو المتحركة والمشاة ومستوى البطارية، ثم مراقبة العربة وهي تتقدم أو تخفّض سرعتها أو تعود إلى نقطة الانطلاق أو تتوقف.
يمكن أيضًا استخدام مشاهد المرور لعرض بعض قواعد السير الأساسية، مثل إشارات المرور والمشاة عند ممرات المشاة والتوقف لإفساح الطريق وحدود السرعة وعلامات منع المرور ومنع الانعطاف. وتعرض الصفحة قرار السماح بالمرور أو خفض السرعة أو التوقف بحسب ظروف المشهد. وهذه مدخلات محاكاة منظّمة على الويب، وليست تعرّفًا آليًا على علامات الطرق الحقيقية ولا تحققًا كاملًا من قوانين المرور.
ويضم المشروع تصميمًا مميزًا آخر: تحويل قواعد السلامة إلى دائرة مكوّنة من بوابات NAND المنطقية. وعندما تنفذ العربة مهمة، تعرض الصفحة مدخلات الدائرة وحالات البوابات والمخرجات النهائية. وهكذا، بعد رؤية «العربة توقفت»، يمكن للمستخدم أن يسأل: ما الشرط الذي أدى إلى التوقف؟ وهل يتوافق هذا القرار مع القواعد المنشورة مسبقًا؟
يوفر المشروع حاليًا أيضًا أدوات لمقارنة الاستراتيجيات وإعادة عرض القرارات والتحقق منها. يمكن للمستخدم تشغيل مجموعتين من المعلمات في المشهد نفسه ومقارنة النتائج، كما يمكنه التحقق مما إذا كانت القواعد متسقة مع مجموعات مختلفة من المدخلات.
ما استخداماته؟
تعلّم قواعد سلامة الروبوتات. يستطيع المبتدئون فهم مفاهيم مثل تجنب العوائق والتوقف الاضطراري والعودة عند انخفاض البطارية من خلال الخرائط والعربة، بطريقة أوضح من الاكتفاء بمشاهدة المعادلات.
محاكاة ظروف الطرق المعقدة وقواعد المرور الأساسية. يمكن تغيير ظروف الطريق وإشارات المرور ومتطلبات إفساح الطريق في مشاهد المنعطفات والعوائق والتقاطعات، ثم ملاحظة متى تتابع العربة طريقها أو تخفّض سرعتها أو تتوقف.
تصميم الاستراتيجيات ومقارنتها. يمكن للمطورين تغيير الخريطة أو أبعاد المركبة أو معلمات القواعد، وملاحظة أداء العربة في ظروف مختلفة، ثم استخدام سجل إعادة العرض لمناقشة سبب حدوث قرار معين.
التحقق من الأفكار قبل شراء الأجهزة. يمكن إجراء التجارب على الويب دون لوحة تطوير أو مستشعرات أو محركات. ويوفر المشروع أيضًا قواعد C الخاصة بالجهاز ومواد الاختبار، بحيث يمكن مراجعتها ومقارنتها على الحاسوب أولًا؛ ثم إضافة الأجهزة تدريجيًا عند صنع سيارة لعبة بطيئة أو روبوت تعليمي لاحقًا.
عرض الدوائر على السلسلة بحيث يمكن التحقق منها. يمكن للمستخدم إرسال قائمة توصيلات آمنة إلى مختبر مدعوم على السلسلة، ثم قراءة سجل الدائرة ومقارنته بالقواعد المستخدمة على الويب. والمقصود بـ«تصنيع الشريحة» هنا إرسال سجل دائرة على السلسلة، وليس تصنيع شريحة مادية.
ما التطبيقات التي يمكن استكشافها؟
· سيارات ألعاب مكتبية أو روبوتات تعليمية.
· توائم رقمية للتوصيل داخل المجمعات أو التفتيش الداخلي.
· أبحاث حول السماح بالحركة للأجهزة المتنقلة.
· منصات تجريبية لاستراتيجيات قابلة للتحقق.
على سبيل المثال، يمكن لفريق بحثي استخدامه لمناقشة كيفية تعامل عربة توصيل داخل مجمّع مع المشاة؛ ويمكن للمطورين مقارنة مخرجات قواعد الويب وبرامج الحاسوب باستخدام مجموعة بيانات الاختبار نفسها. كما يمكن لهواة الأجهزة توصيله بلوحة تطوير ESP-32 لصنع سيارة لعبة ذاتية القيادة.
لكن المركبات الحقيقية تحتاج أيضًا إلى مستشعرات موثوقة ونظام كبح وإيقاف اضطراري مادي واختبارات ميدانية. ولا يثبت القرار الصحيح على صفحة الويب، بحد ذاته، أن عربة مادية آمنة على الطرق الواقعية.
أصبح الموقع يتيح الآن إنشاء مختبرك الخاص على السلسلة، ووضع استراتيجياتك ومعلماتك الخاصة، وإرسال الدوائر للتصنيع. وبعد بضعة أيام سأرفعه إلى DeWeb.
الموقع الرسمي:
https://taperover.vercel.app/
#TapeOut #TapeRover
51
·
--
نشرتُ أمس红包ًا، فزاد عدد المتابعين 50 شخصًا؟
هذا红包 مفيد جدًا، وقد طُوّر استنادًا إلى بروتوكول TapeOut.
جرّب حظك؛ مبلغ كل红包 عشوائي، والأسبقية لمن يصل أولًا.
تحويل على السلسلة؛ بعد المطالبة، يُحوَّل المبلغ مباشرةً إلى محفظة صاحب المطالبة.
قابل للتحقق؛ لكل红包 صفحة تحقق تعرض سجل المطالبات وتجزئات التحويل.
#TapeOut #链上红包 #tapexo https://twitter.com/GKCDAO/status/2116842158607286325
نشرتُ أمس红包ًا، فزاد عدد المتابعين 50 شخصًا؟
هذا红包 مفيد جدًا، وقد طُوّر استنادًا إلى بروتوكول TapeOut.
جرّب حظك؛ مبلغ كل红包 عشوائي، والأسبقية لمن يصل أولًا.
تحويل على السلسلة؛ بعد المطالبة، يُحوَّل المبلغ مباشرةً إلى محفظة صاحب المطالبة.
قابل للتحقق؛ لكل红包 صفحة تحقق تعرض سجل المطالبات وتجزئات التحويل.
#TapeOut #链上红包 #tapexo https://twitter.com/GKCDAO/status/2116842158607286325
هذا红包 مفيد جدًا، وقد طُوّر استنادًا إلى بروتوكول TapeOut.
جرّب حظك؛ مبلغ كل红包 عشوائي، والأسبقية لمن يصل أولًا.
تحويل على السلسلة؛ بعد المطالبة، يُحوَّل المبلغ مباشرةً إلى محفظة صاحب المطالبة.
قابل للتحقق؛ لكل红包 صفحة تحقق تعرض سجل المطالبات وتجزئات التحويل.
#TapeOut #链上红包 #tapexo https://twitter.com/GKCDAO/status/2116842158607286325
71
·
--
هذه الفكرة مثيرة للاهتمام حقًا؛ فهي تساعد المستخدمين على إدارة صلاحيات حاويات الدوائر، ومنح الآخرين صلاحية مساعدتك في تطوير موقع DeWEB ثم نشره داخل الحاوية.
وبغضّ النظر عن كل شيء، لا بد من إلقاء نظرة على شعار المشروع أولًا عند اختياره. تصميم الشعار جميل جدًا؛ هل استعانوا بمصمم محترف؟
#TapeKey #TapeOut
اقتباس:
مرحبًا بالجميع! نود أن نعرّفكم على TapeKey ومنتجه ورؤيتنا للمستقبل. @Blonskr @TapeOutWorld
TapeKey أداة لإدارة مفاتيح الوصول إلى حاويات الدوائر وإدارتها، وقد بُنيت خصيصًا لمنظومة TapeOut.
https://twitter.com/tapekeyofficial/status/2115741330144178333
هذه الفكرة مثيرة للاهتمام حقًا؛ فهي تساعد المستخدمين على إدارة صلاحيات حاويات الدوائر، ومنح الآخرين صلاحية مساعدتك في تطوير موقع DeWEB ثم نشره داخل الحاوية.
وبغضّ النظر عن كل شيء، لا بد من إلقاء نظرة على شعار المشروع أولًا عند اختياره. تصميم الشعار جميل جدًا؛ هل استعانوا بمصمم محترف؟
#TapeKey #TapeOut
اقتباس:
مرحبًا بالجميع! نود أن نعرّفكم على TapeKey ومنتجه ورؤيتنا للمستقبل. @Blonskr @TapeOutWorld
TapeKey أداة لإدارة مفاتيح الوصول إلى حاويات الدوائر وإدارتها، وقد بُنيت خصيصًا لمنظومة TapeOut.
https://twitter.com/tapekeyofficial/status/2115741330144178333
وبغضّ النظر عن كل شيء، لا بد من إلقاء نظرة على شعار المشروع أولًا عند اختياره. تصميم الشعار جميل جدًا؛ هل استعانوا بمصمم محترف؟
#TapeKey #TapeOut
اقتباس:
مرحبًا بالجميع! نود أن نعرّفكم على TapeKey ومنتجه ورؤيتنا للمستقبل. @Blonskr @TapeOutWorld
TapeKey أداة لإدارة مفاتيح الوصول إلى حاويات الدوائر وإدارتها، وقد بُنيت خصيصًا لمنظومة TapeOut.
https://twitter.com/tapekeyofficial/status/2115741330144178333
73
أدرجتني مؤسسة مجتمع BruceBlue وTapeOutCF ضمن فريق بناء المجتمع الصيني، شكرًا 🙏
الأشياء التي أنشأتها في منظومة TapeOut مفتوحة المصدر كلها:
· tapeout-harvester: تحصيل عوائد BEM تلقائيًا، والتوقف عند حدوث مشكلة بدلًا من الاندفاع
· Agent Firewall: فحص القواعد قبل توقيع محفظة الذكاء الاصطناعي
· FabX Miner Desk: لوحة للقراءة فقط تتيح لمعدّني FabX الاطلاع على تكلفة الدخول
أكثر ما أتفق معه في مقالة المؤسسة هو هذه العبارة: ما إذا كان الكود يعمل وما إذا كان أحد يستخدمه أهم من عدد المتابعين وحجم الحيازات. نواصل البناء~
#TapeOut #AI钱包 #مفتوح_المصدر
أدرجتني مؤسسة مجتمع BruceBlue وTapeOutCF ضمن فريق بناء المجتمع الصيني، شكرًا 🙏
الأشياء التي أنشأتها في منظومة TapeOut مفتوحة المصدر كلها:
· tapeout-harvester: تحصيل عوائد BEM تلقائيًا، والتوقف عند حدوث مشكلة بدلًا من الاندفاع
· Agent Firewall: فحص القواعد قبل توقيع محفظة الذكاء الاصطناعي
· FabX Miner Desk: لوحة للقراءة فقط تتيح لمعدّني FabX الاطلاع على تكلفة الدخول
أكثر ما أتفق معه في مقالة المؤسسة هو هذه العبارة: ما إذا كان الكود يعمل وما إذا كان أحد يستخدمه أهم من عدد المتابعين وحجم الحيازات. نواصل البناء~
#TapeOut #AI钱包 #مفتوح_المصدر
الأشياء التي أنشأتها في منظومة TapeOut مفتوحة المصدر كلها:
· tapeout-harvester: تحصيل عوائد BEM تلقائيًا، والتوقف عند حدوث مشكلة بدلًا من الاندفاع
· Agent Firewall: فحص القواعد قبل توقيع محفظة الذكاء الاصطناعي
· FabX Miner Desk: لوحة للقراءة فقط تتيح لمعدّني FabX الاطلاع على تكلفة الدخول
أكثر ما أتفق معه في مقالة المؤسسة هو هذه العبارة: ما إذا كان الكود يعمل وما إذا كان أحد يستخدمه أهم من عدد المتابعين وحجم الحيازات. نواصل البناء~
#TapeOut #AI钱包 #مفتوح_المصدر
77
تجربة الأستاذ BruceBlue هذه ممتعة جدًا: نقش تعريف الدائرة في TapeOut على بيتكوين كما تُنقش الكتابات، ووضع حالة الدائرة في كل خطوة داخل UTXO يتحكم به الحائز بنفسه، بينما يتولى برنامج الفهرسة خارج السلسلة الحساب والتحقق، من دون إصدار عملات أو تغيير قواعد بيتكوين.
السؤال الذي طرحه أثار صدى كبيرًا لدي: كيف تعرض المحفظة «UTXO متحركًا»؟
كل من جرّب النقوش والرونز يعرف أن أسوأ ما قد يحدث هو ألا تتعرف المحفظة على أصولك، فتُنفقها عن طريق الخطأ باعتبارها UTXO عاديًا عند التحويل أو إرجاع الباقي. منذ البداية، أضافت UCO إلى حزمة الأدوات حمايةً لاختيار العملات تمنع الإنفاق الخاطئ وواجهاتٍ للاستعلام عن الحالة، وهذا توجه صائب.
ما زال الأمر يعمل في بيئة الاختبار فقط. عندما تكتمل طبقة المحافظ، أود أن أكون من أوائل من يجربونه.
#BTC #铭文 #TapeOut
تجربة الأستاذ BruceBlue هذه ممتعة جدًا: نقش تعريف الدائرة في TapeOut على بيتكوين كما تُنقش الكتابات، ووضع حالة الدائرة في كل خطوة داخل UTXO يتحكم به الحائز بنفسه، بينما يتولى برنامج الفهرسة خارج السلسلة الحساب والتحقق، من دون إصدار عملات أو تغيير قواعد بيتكوين.
السؤال الذي طرحه أثار صدى كبيرًا لدي: كيف تعرض المحفظة «UTXO متحركًا»؟
كل من جرّب النقوش والرونز يعرف أن أسوأ ما قد يحدث هو ألا تتعرف المحفظة على أصولك، فتُنفقها عن طريق الخطأ باعتبارها UTXO عاديًا عند التحويل أو إرجاع الباقي. منذ البداية، أضافت UCO إلى حزمة الأدوات حمايةً لاختيار العملات تمنع الإنفاق الخاطئ وواجهاتٍ للاستعلام عن الحالة، وهذا توجه صائب.
ما زال الأمر يعمل في بيئة الاختبار فقط. عندما تكتمل طبقة المحافظ، أود أن أكون من أوائل من يجربونه.
#BTC #铭文 #TapeOut
السؤال الذي طرحه أثار صدى كبيرًا لدي: كيف تعرض المحفظة «UTXO متحركًا»؟
كل من جرّب النقوش والرونز يعرف أن أسوأ ما قد يحدث هو ألا تتعرف المحفظة على أصولك، فتُنفقها عن طريق الخطأ باعتبارها UTXO عاديًا عند التحويل أو إرجاع الباقي. منذ البداية، أضافت UCO إلى حزمة الأدوات حمايةً لاختيار العملات تمنع الإنفاق الخاطئ وواجهاتٍ للاستعلام عن الحالة، وهذا توجه صائب.
ما زال الأمر يعمل في بيئة الاختبار فقط. عندما تكتمل طبقة المحافظ، أود أن أكون من أوائل من يجربونه.
#BTC #铭文 #TapeOut
186
·
--
تمّ التحقق
مشروع صغير ضمن منظومة Fractal Bitcoin #Tapeout
بروتوكول تجريبي مفتوح المصدر يعمل على Fractal Bitcoin
🔸 المشروع: @TapeFractal
🔸 الشبكة: Fractal Bitcoin (FB)
🔸 النشاط: سكّ مجاني ومفتوح للجميع
🔸 الوقت: 27 أكتوبر، الساعة 20:00 بتوقيت بكين
🔸 الموقع الرسمي: الرابط في المنشور الأصلي
هذا سكّ مجاني ومتاح للجميع، وتُظهر لقطة الشاشة أن المعروض يبلغ 10,000,000
السكّ المجاني لا يعني انعدام التكاليف تمامًا؛ احرص على الاحتفاظ برسوم الغاز، وانتبه للمخاطر، ولا تمنح أذونات عشوائيًا
مشروع صغير ضمن منظومة Fractal Bitcoin #Tapeout
بروتوكول تجريبي مفتوح المصدر يعمل على Fractal Bitcoin
🔸 المشروع: @TapeFractal
🔸 الشبكة: Fractal Bitcoin (FB)
🔸 النشاط: سكّ مجاني ومفتوح للجميع
🔸 الوقت: 27 أكتوبر، الساعة 20:00 بتوقيت بكين
🔸 الموقع الرسمي: الرابط في المنشور الأصلي
هذا سكّ مجاني ومتاح للجميع، وتُظهر لقطة الشاشة أن المعروض يبلغ 10,000,000
السكّ المجاني لا يعني انعدام التكاليف تمامًا؛ احرص على الاحتفاظ برسوم الغاز، وانتبه للمخاطر، ولا تمنح أذونات عشوائيًا
بروتوكول تجريبي مفتوح المصدر يعمل على Fractal Bitcoin
🔸 المشروع: @TapeFractal
🔸 الشبكة: Fractal Bitcoin (FB)
🔸 النشاط: سكّ مجاني ومفتوح للجميع
🔸 الوقت: 27 أكتوبر، الساعة 20:00 بتوقيت بكين
🔸 الموقع الرسمي: الرابط في المنشور الأصلي
هذا سكّ مجاني ومتاح للجميع، وتُظهر لقطة الشاشة أن المعروض يبلغ 10,000,000
السكّ المجاني لا يعني انعدام التكاليف تمامًا؛ احرص على الاحتفاظ برسوم الغاز، وانتبه للمخاطر، ولا تمنح أذونات عشوائيًا
124

·
--
صاعد
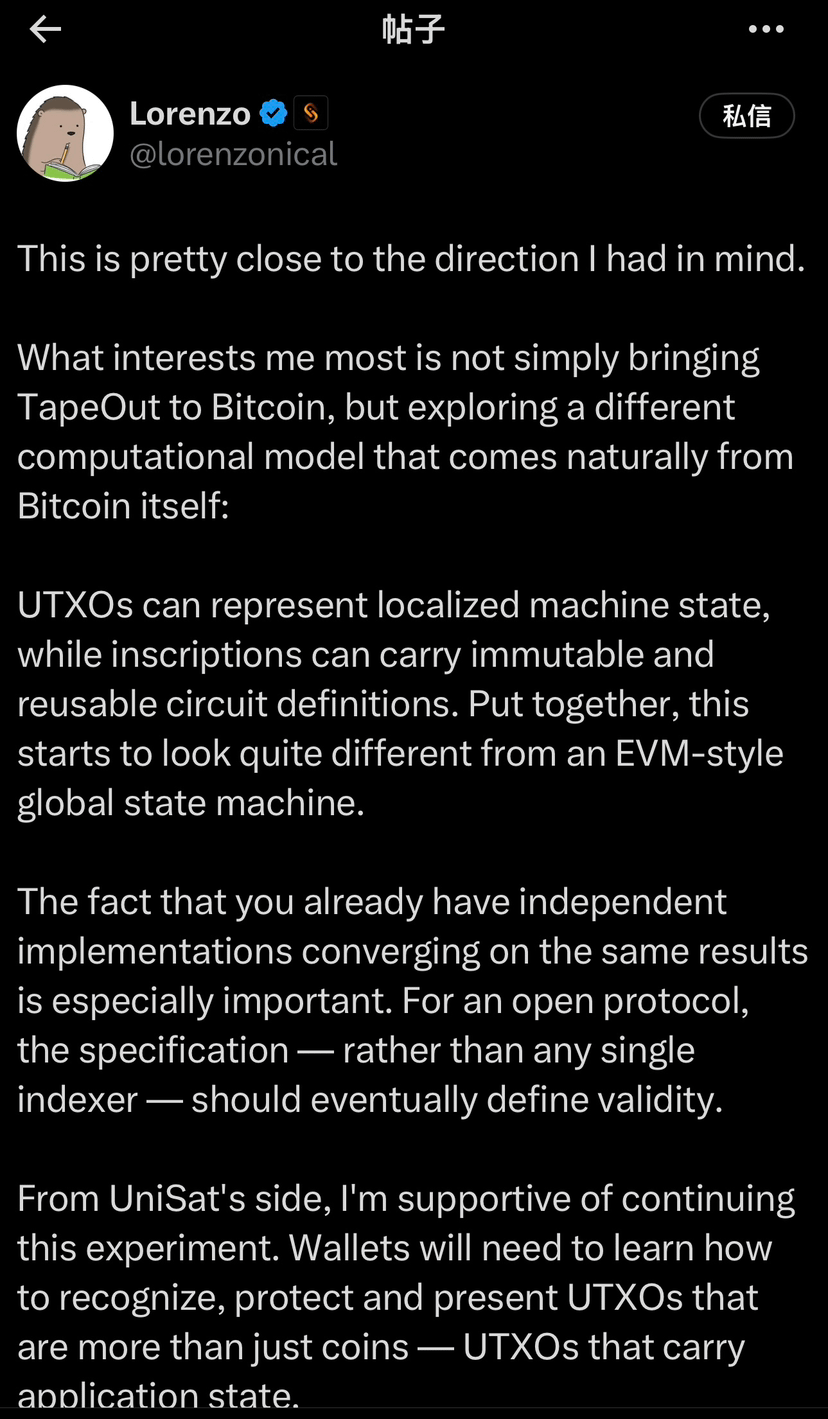
إعادة تلخيص رد لورينزو على TapeOut، وسأشرحه بكلمات يفهمها المستثمر العادي.
ما يراه مهمًا هو أن تحمل UTXO حالة التطبيق، وأن تكون النقوش قادرة على حفظ قواعد حسابية ثابتة. إذا اتبعت فرق مختلفة المواصفات نفسها ووصلت إلى النتائج نفسها، فلهذا النوع من البروتوكولات فرصة للتخلص من الاعتماد على مفهرس واحد.
إذا وُضع كل هذا على شبكة Bitcoin الرئيسية، فستكون التكلفة وتيرة التشغيل محدودتين.
شبكة Bitcoin الرئيسية أنسب لحفظ القواعد طويلة الأمد، والحالات المهمة، والتسوية النهائية. أما الأجزاء التي تحتاج إلى تحديثات متكررة، فيمكن تشغيلها على Fractal. يستخدم الطرفان نموذج UTXO والنقوش نفسه، لذلك لا يحتاج المطورون إلى الانتقال إلى بنية مختلفة، كما ستنخفض كثيرًا تكلفة الاختبار والتجربة.
وموقف UniSat واضح أيضًا: فهي مستعدة لمواصلة دعم هذه التجربة. وستحتاج المحافظ مستقبلًا إلى التعرّف على UTXO التي تحمل حالة التطبيق وحمايتها وعرضها.
لكن هذا الدعم يقتصر حاليًا على تعاون المحفظة والبنية التحتية، ولا يعني أن UniSat تزكّي كل رمز مميز أو تطبيق.
فهمي لهذه التغريدة بسيط جدًا.
يمكن للبروتوكولات والتطبيقات، ولا سيما ما يحتاج منها إلى تحديث الحالة باستمرار، أن تبدأ العمل على Fractal. تتولى Bitcoin حفظ القواعد والنتائج المهمة، بينما توفر Fractal بيئة أقل تكلفة وأعلى وتيرة تشغيل.
ما ينقص Fractal حاليًا هو تطبيقات تعمل باستمرار. إذا انضم المطورون والمحافظ والفهارس والمستخدمون إليها فعلًا، فستتاح لـFB فرصة الانتقال من «امتلاك التقنية» إلى «استخدامها».
#bitcoin #fractal #TapeOut
إعادة تلخيص رد لورينزو على TapeOut، وسأشرحه بكلمات يفهمها المستثمر العادي.
ما يراه مهمًا هو أن تحمل UTXO حالة التطبيق، وأن تكون النقوش قادرة على حفظ قواعد حسابية ثابتة. إذا اتبعت فرق مختلفة المواصفات نفسها ووصلت إلى النتائج نفسها، فلهذا النوع من البروتوكولات فرصة للتخلص من الاعتماد على مفهرس واحد.
إذا وُضع كل هذا على شبكة Bitcoin الرئيسية، فستكون التكلفة وتيرة التشغيل محدودتين.
شبكة Bitcoin الرئيسية أنسب لحفظ القواعد طويلة الأمد، والحالات المهمة، والتسوية النهائية. أما الأجزاء التي تحتاج إلى تحديثات متكررة، فيمكن تشغيلها على Fractal. يستخدم الطرفان نموذج UTXO والنقوش نفسه، لذلك لا يحتاج المطورون إلى الانتقال إلى بنية مختلفة، كما ستنخفض كثيرًا تكلفة الاختبار والتجربة.
وموقف UniSat واضح أيضًا: فهي مستعدة لمواصلة دعم هذه التجربة. وستحتاج المحافظ مستقبلًا إلى التعرّف على UTXO التي تحمل حالة التطبيق وحمايتها وعرضها.
لكن هذا الدعم يقتصر حاليًا على تعاون المحفظة والبنية التحتية، ولا يعني أن UniSat تزكّي كل رمز مميز أو تطبيق.
فهمي لهذه التغريدة بسيط جدًا.
يمكن للبروتوكولات والتطبيقات، ولا سيما ما يحتاج منها إلى تحديث الحالة باستمرار، أن تبدأ العمل على Fractal. تتولى Bitcoin حفظ القواعد والنتائج المهمة، بينما توفر Fractal بيئة أقل تكلفة وأعلى وتيرة تشغيل.
ما ينقص Fractal حاليًا هو تطبيقات تعمل باستمرار. إذا انضم المطورون والمحافظ والفهارس والمستخدمون إليها فعلًا، فستتاح لـFB فرصة الانتقال من «امتلاك التقنية» إلى «استخدامها».
#bitcoin #fractal #TapeOut
ما يراه مهمًا هو أن تحمل UTXO حالة التطبيق، وأن تكون النقوش قادرة على حفظ قواعد حسابية ثابتة. إذا اتبعت فرق مختلفة المواصفات نفسها ووصلت إلى النتائج نفسها، فلهذا النوع من البروتوكولات فرصة للتخلص من الاعتماد على مفهرس واحد.
إذا وُضع كل هذا على شبكة Bitcoin الرئيسية، فستكون التكلفة وتيرة التشغيل محدودتين.
شبكة Bitcoin الرئيسية أنسب لحفظ القواعد طويلة الأمد، والحالات المهمة، والتسوية النهائية. أما الأجزاء التي تحتاج إلى تحديثات متكررة، فيمكن تشغيلها على Fractal. يستخدم الطرفان نموذج UTXO والنقوش نفسه، لذلك لا يحتاج المطورون إلى الانتقال إلى بنية مختلفة، كما ستنخفض كثيرًا تكلفة الاختبار والتجربة.
وموقف UniSat واضح أيضًا: فهي مستعدة لمواصلة دعم هذه التجربة. وستحتاج المحافظ مستقبلًا إلى التعرّف على UTXO التي تحمل حالة التطبيق وحمايتها وعرضها.
لكن هذا الدعم يقتصر حاليًا على تعاون المحفظة والبنية التحتية، ولا يعني أن UniSat تزكّي كل رمز مميز أو تطبيق.
فهمي لهذه التغريدة بسيط جدًا.
يمكن للبروتوكولات والتطبيقات، ولا سيما ما يحتاج منها إلى تحديث الحالة باستمرار، أن تبدأ العمل على Fractal. تتولى Bitcoin حفظ القواعد والنتائج المهمة، بينما توفر Fractal بيئة أقل تكلفة وأعلى وتيرة تشغيل.
ما ينقص Fractal حاليًا هو تطبيقات تعمل باستمرار. إذا انضم المطورون والمحافظ والفهارس والمستخدمون إليها فعلًا، فستتاح لـFB فرصة الانتقال من «امتلاك التقنية» إلى «استخدامها».
#bitcoin #fractal #TapeOut
牛佰腩
·
--
إن تصريحات لورينزو، المسؤول في Unisat، بشأن UCO تعيد في جوهرها تعريف دور Fractal:
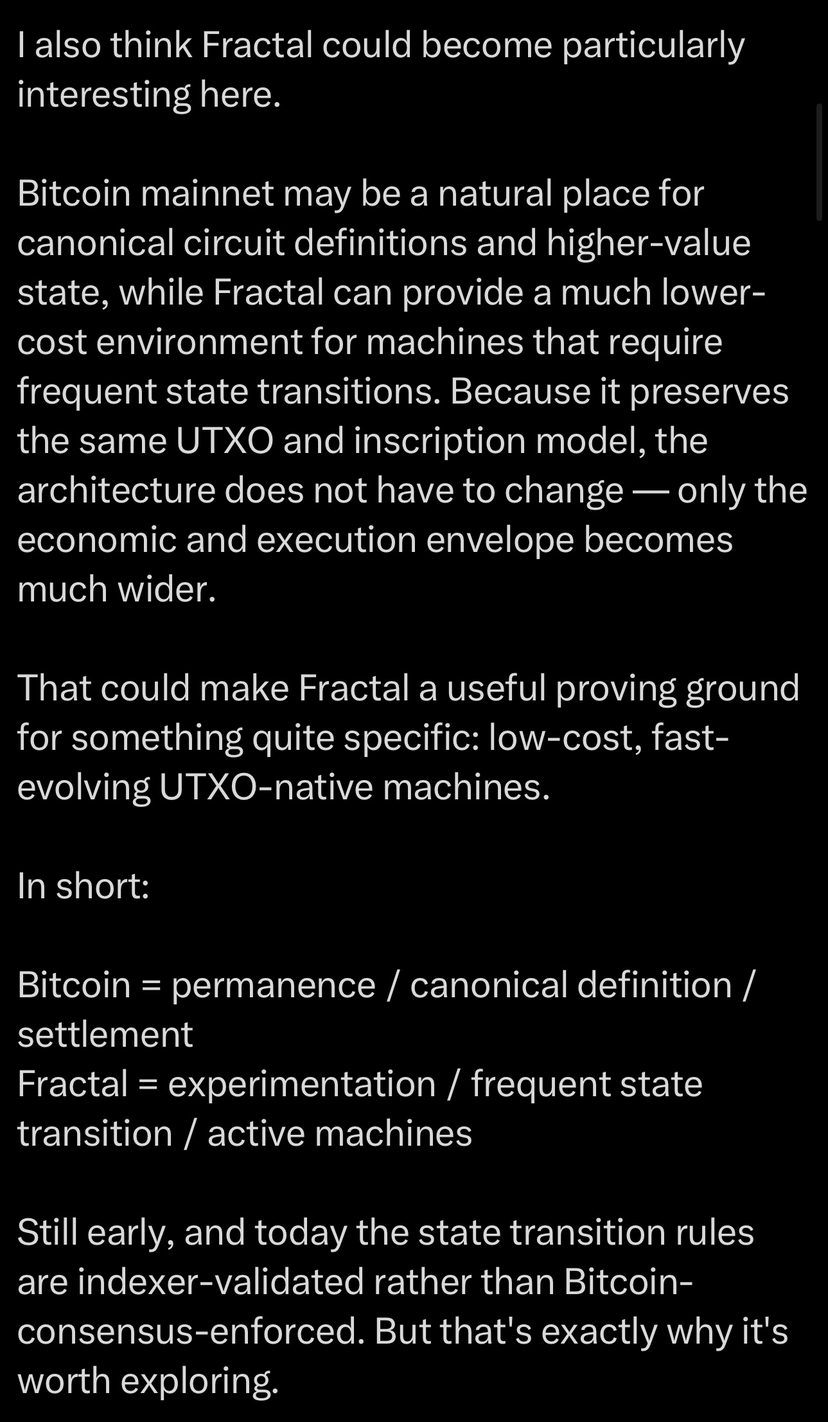
• الشبكة الرئيسية لـ Bitcoin: تستضيف تعريفات الدوائر المعيارية والحالات عالية القيمة ومنخفضة التواتر، وتؤدي دور التسوية النهائية ونقطة الارتكاز الموثوقة
• Fractal: تحافظ على نموذج UTXO + النقوش المتطابق تمامًا، لكنها توفر بيئة أقل تكلفة وأعلى تواترًا لتبديل الحالات، تُستخدم لتجربة الـ Machine النشطة وتطويرها
وهذا يعني أن قيمة Fractal لم تعد تعتمد على إصدار الأصول وحده، بل على قدرتها على تلبية الاحتياجات الفعلية لتطور الحالات. وبمجرد أن يبدأ هذا النوع من الحوسبة الأصلية لـ UTXO بالانتقال إليها، سيزداد بالتوازي استخدام مساحة الكتل ونشاط المفهرسات وتعقيد تكييف المحافظ، ما سيؤدي بدوره إلى طلب مستمر على استخدام $FB، لا إلى مجرد سردية مضاربية.
ما زلنا حاليًا في مرحلة التحقق من المفهرسات، ولم يُفرض ذلك بعد على مستوى الإجماع، لكن التوافق المعماري رسم بالفعل مسارًا واضحًا للانتقال مستقبلًا.
ولا يزال البناء المستمر الذي تقوم به Unisat يبشّر بآفاق واعدة لـ $FB.
#brc20
• الشبكة الرئيسية لـ Bitcoin: تستضيف تعريفات الدوائر المعيارية والحالات عالية القيمة ومنخفضة التواتر، وتؤدي دور التسوية النهائية ونقطة الارتكاز الموثوقة
• Fractal: تحافظ على نموذج UTXO + النقوش المتطابق تمامًا، لكنها توفر بيئة أقل تكلفة وأعلى تواترًا لتبديل الحالات، تُستخدم لتجربة الـ Machine النشطة وتطويرها
وهذا يعني أن قيمة Fractal لم تعد تعتمد على إصدار الأصول وحده، بل على قدرتها على تلبية الاحتياجات الفعلية لتطور الحالات. وبمجرد أن يبدأ هذا النوع من الحوسبة الأصلية لـ UTXO بالانتقال إليها، سيزداد بالتوازي استخدام مساحة الكتل ونشاط المفهرسات وتعقيد تكييف المحافظ، ما سيؤدي بدوره إلى طلب مستمر على استخدام $FB، لا إلى مجرد سردية مضاربية.
ما زلنا حاليًا في مرحلة التحقق من المفهرسات، ولم يُفرض ذلك بعد على مستوى الإجماع، لكن التوافق المعماري رسم بالفعل مسارًا واضحًا للانتقال مستقبلًا.
ولا يزال البناء المستمر الذي تقوم به Unisat يبشّر بآفاق واعدة لـ $FB.
#brc20
133

·
--
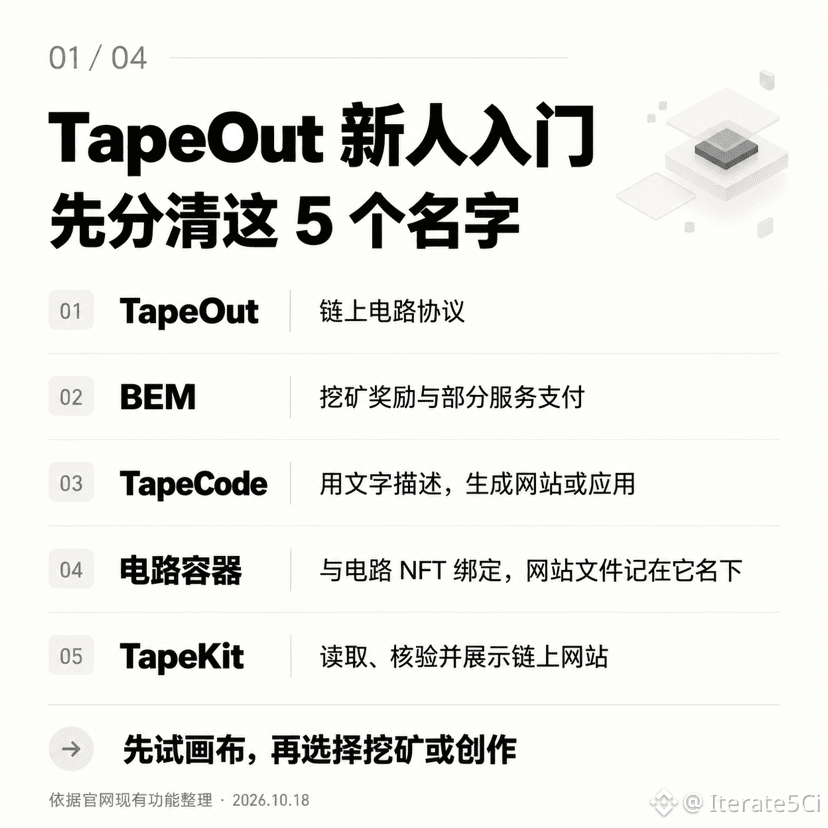
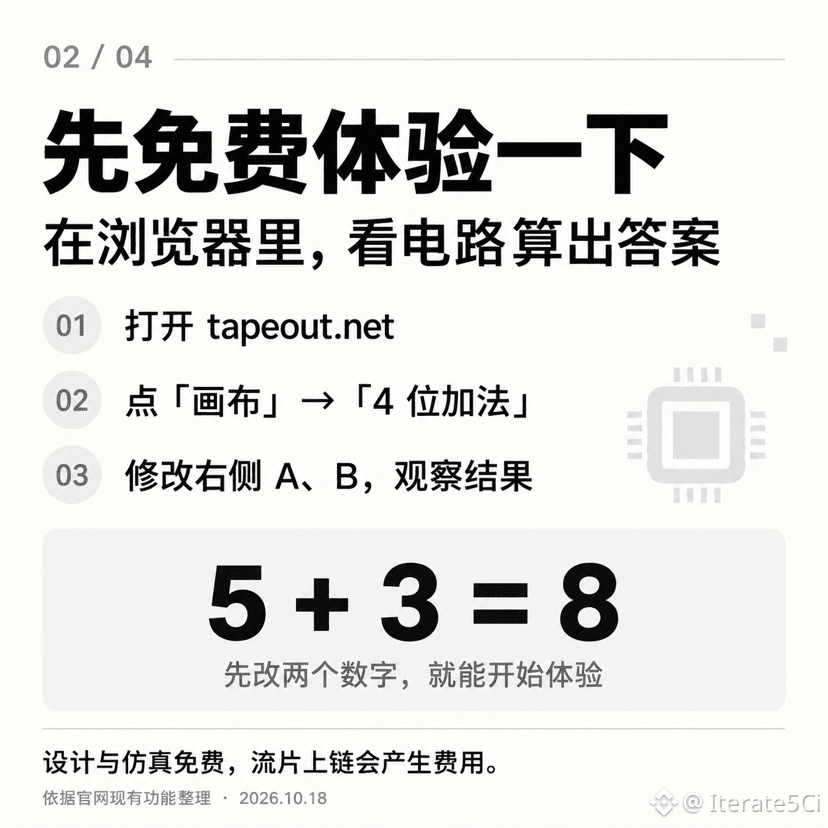
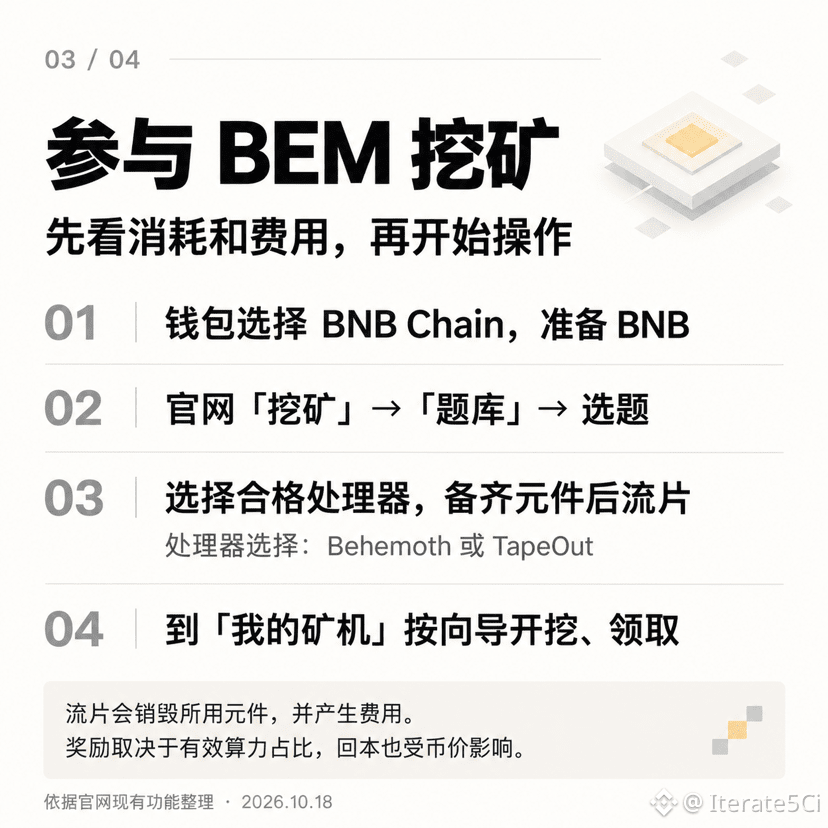
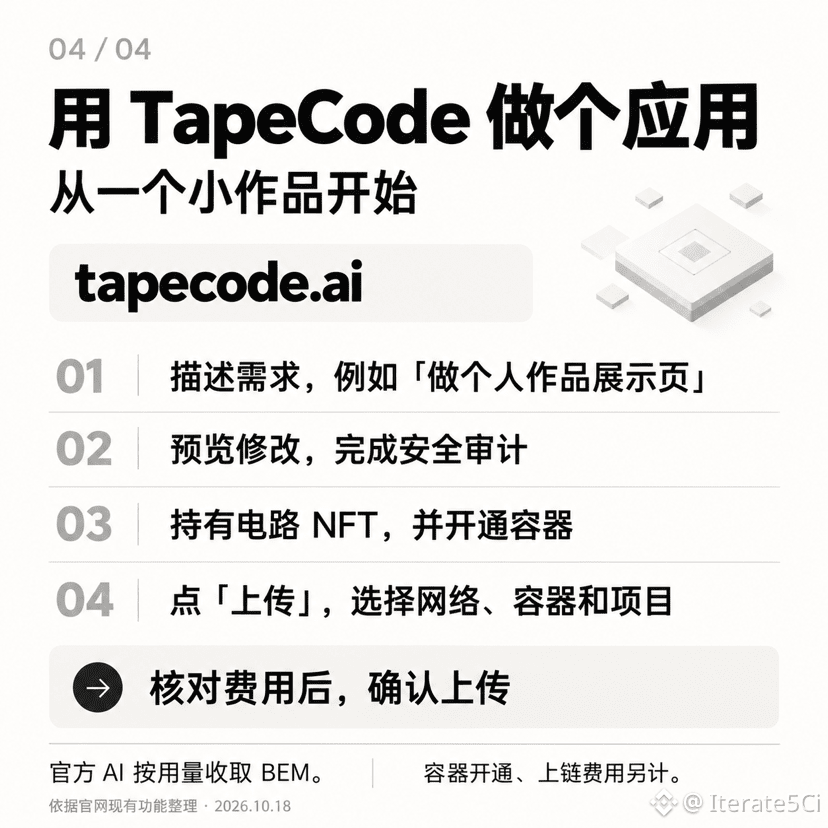
أعددتُ 4 رسومات تمهيدية للأصدقاء الذين يتعرّفون إلى TapeOut للمرة الأولى 👇
الدارات، وBEM، والحاويات... قد تبدو هذه المصطلحات مربكة بعض الشيء، لكن يمكننا التعرّف إليها بالتجربة.
ابدأ بفتح «جمع 4 بتات» على لوحة الرسم، وغيّر رقمين لترى كيف يحسب الناتج. هذه الخطوة مجانية. إذا كنت مهتمًا، فاتبع الرسومات وجرّب، وإن كان هناك ما لم تفهمه، فناقشه في التعليقات~
الموقع الرسمي: tapeout.net
إبداع: tapecode.ai
#TapeOut #BEM
أعددتُ 4 رسومات تمهيدية للأصدقاء الذين يتعرّفون إلى TapeOut للمرة الأولى 👇
الدارات، وBEM، والحاويات... قد تبدو هذه المصطلحات مربكة بعض الشيء، لكن يمكننا التعرّف إليها بالتجربة.
ابدأ بفتح «جمع 4 بتات» على لوحة الرسم، وغيّر رقمين لترى كيف يحسب الناتج. هذه الخطوة مجانية. إذا كنت مهتمًا، فاتبع الرسومات وجرّب، وإن كان هناك ما لم تفهمه، فناقشه في التعليقات~
الموقع الرسمي: tapeout.net
إبداع: tapecode.ai
#TapeOut #BEM
الدارات، وBEM، والحاويات... قد تبدو هذه المصطلحات مربكة بعض الشيء، لكن يمكننا التعرّف إليها بالتجربة.
ابدأ بفتح «جمع 4 بتات» على لوحة الرسم، وغيّر رقمين لترى كيف يحسب الناتج. هذه الخطوة مجانية. إذا كنت مهتمًا، فاتبع الرسومات وجرّب، وإن كان هناك ما لم تفهمه، فناقشه في التعليقات~
الموقع الرسمي: tapeout.net
إبداع: tapecode.ai
#TapeOut #BEM
3
334

·
--
تَحدّث عن مشروع #Tapeout الشهير هذا الأيام لدى “النار الصغيرة”.
لا علاقة لي بالمصالح، لم أقم بشراء أي ترانزستور أيضًا لم أشتري $BEM، لكن عندما واجهت شيئًا جديدًا لم أفهمه، تعوّدت أن أُوبّخ نفسي تلقائيًا: “يا إنت، ما فهمته؟ فبماذا يمكن أن تفعل شيئًا إذًا؟”
لكن بصراحة أنا كسول جدًا. لذلك اخترت طريقة تبدو وكأنها “بحث”، لكنها في الحقيقة ما زلت لا أفهمها: أن أسلم الأمر للذكاء الاصطناعي.
هذا المسار يشبه ما تراه على وسائل التواصل: نقطة معرفة معيّنة، فتقوم أولًا بالتجاهل الكامل لكل شيء، ثم تضغط متابعة/تخزين (mark) كمؤشر حفظ—على نفس المنوال.
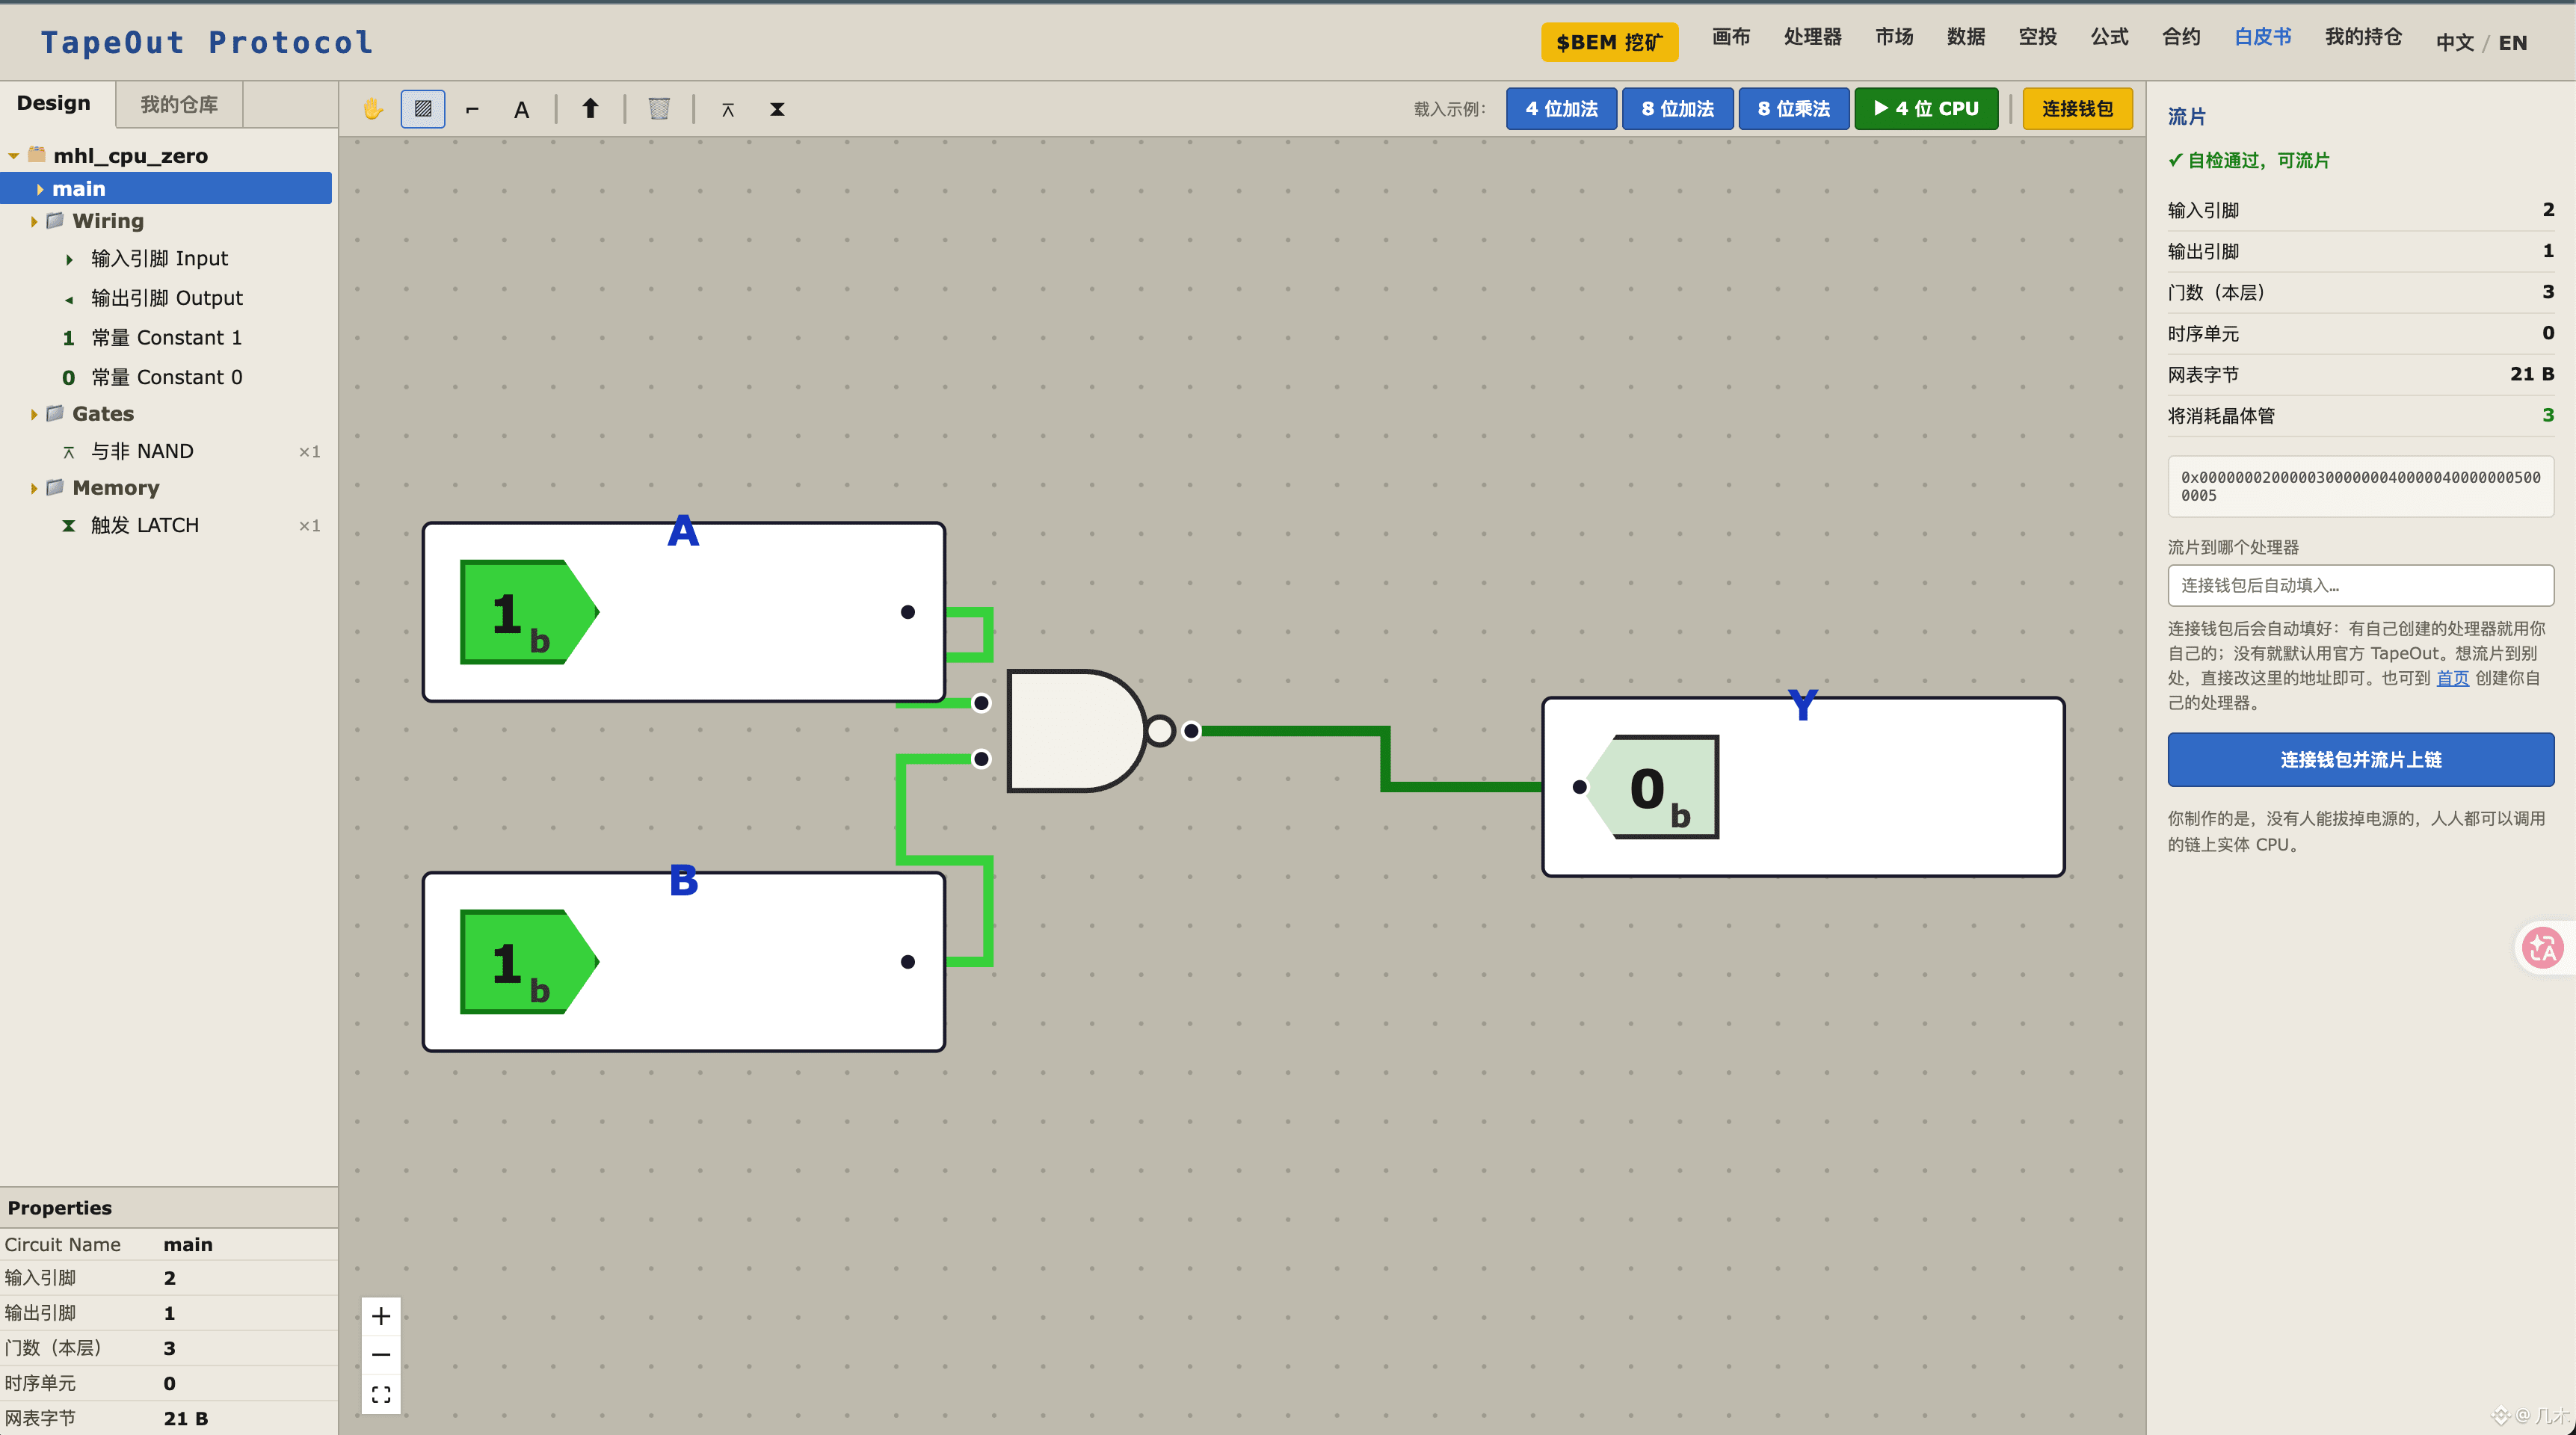
بعد أن رأيت ملاحظات الذكاء الاصطناعي، فهمت تقريبًا أن الأمر أشبه بلعبة مكعبات ليغو: قطع يتم ترتيبها وتجميعها لتشكيل كل أنواع “الطرق”. إذا بنيت طريقًا يصل بدقة إلى المكان المطلوب، وفي الوقت نفسه يكون المسار أقصر وعدد الانعطافات أقل، فيمكنك الحصول على تعزيز (Buff) لالتقاط/استخراج المزيد من رموز BEM، ثم بيعها وتحويلها إلى مال. بناء الطرق يحتاج قطعًا، والقطع تحتاج إلى شراء بالمال.
من هذا المنظور، لا يزال الموضوع أشبه باستثمار—تعدين—استرداد رأس المال أو كسب المال. لكن هذا لا يعني حكمًا على القيمة؛ فالسوق عبر العملات الرقمية يمكن لأي “هواء” أن يُضخّ ويتداول، بل وأسهل في التداول.
ومن ناحية أخرى، الشيء المثير هو أن هذا التجميع يُقام كمسابقة. أنت تتعب كثيرًا وتُعِدّ “أفضل طريق”، وبعد يوم واحد، يقوم شخص آخر ببناء طريق أفضل منك، فتجد صعوبة في عدم رغبتك في تجاوزه—وهكذا تبدأ المنافسة.
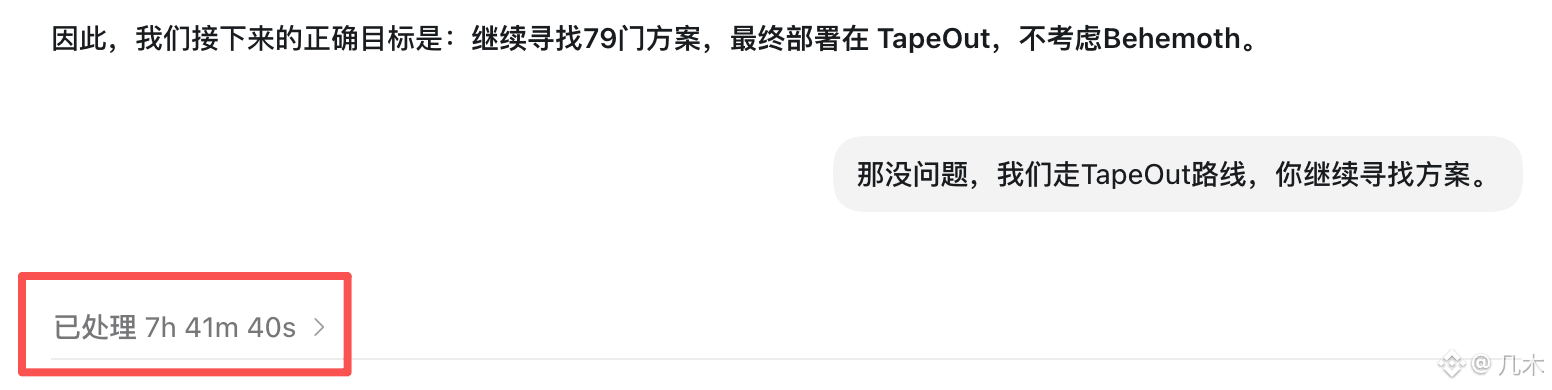
طلبت من ChatGPT أن يجرب، ضمن عدد محدود من القطع، تحدّي عدة أسئلة للعثور على أفضل طريق، ومعرفة ما إذا كان يمكنه الحصول على المركز الأول في الترتيب. نسخة ChatGPT بـ 100U/شهر؛ لقد شغّلنا أكثر من 60% من الاستخدام ولم ينجح. إجمالًا تراكم تشغيل GPT قرابة 20 ساعة، واليوم أوقفتُه يدويًا… استسلمت.
هذه هي تجربة الـ Tapeout بالنسبة لي
تَحدّث عن مشروع #Tapeout الشهير هذا الأيام لدى “النار الصغيرة”.
لا علاقة لي بالمصالح، لم أقم بشراء أي ترانزستور أيضًا لم أشتري $BEM، لكن عندما واجهت شيئًا جديدًا لم أفهمه، تعوّدت أن أُوبّخ نفسي تلقائيًا: “يا إنت، ما فهمته؟ فبماذا يمكن أن تفعل شيئًا إذًا؟”
لكن بصراحة أنا كسول جدًا. لذلك اخترت طريقة تبدو وكأنها “بحث”، لكنها في الحقيقة ما زلت لا أفهمها: أن أسلم الأمر للذكاء الاصطناعي.
هذا المسار يشبه ما تراه على وسائل التواصل: نقطة معرفة معيّنة، فتقوم أولًا بالتجاهل الكامل لكل شيء، ثم تضغط متابعة/تخزين (mark) كمؤشر حفظ—على نفس المنوال.
بعد أن رأيت ملاحظات الذكاء الاصطناعي، فهمت تقريبًا أن الأمر أشبه بلعبة مكعبات ليغو: قطع يتم ترتيبها وتجميعها لتشكيل كل أنواع “الطرق”. إذا بنيت طريقًا يصل بدقة إلى المكان المطلوب، وفي الوقت نفسه يكون المسار أقصر وعدد الانعطافات أقل، فيمكنك الحصول على تعزيز (Buff) لالتقاط/استخراج المزيد من رموز BEM، ثم بيعها وتحويلها إلى مال. بناء الطرق يحتاج قطعًا، والقطع تحتاج إلى شراء بالمال.
من هذا المنظور، لا يزال الموضوع أشبه باستثمار—تعدين—استرداد رأس المال أو كسب المال. لكن هذا لا يعني حكمًا على القيمة؛ فالسوق عبر العملات الرقمية يمكن لأي “هواء” أن يُضخّ ويتداول، بل وأسهل في التداول.
ومن ناحية أخرى، الشيء المثير هو أن هذا التجميع يُقام كمسابقة. أنت تتعب كثيرًا وتُعِدّ “أفضل طريق”، وبعد يوم واحد، يقوم شخص آخر ببناء طريق أفضل منك، فتجد صعوبة في عدم رغبتك في تجاوزه—وهكذا تبدأ المنافسة.
طلبت من ChatGPT أن يجرب، ضمن عدد محدود من القطع، تحدّي عدة أسئلة للعثور على أفضل طريق، ومعرفة ما إذا كان يمكنه الحصول على المركز الأول في الترتيب. نسخة ChatGPT بـ 100U/شهر؛ لقد شغّلنا أكثر من 60% من الاستخدام ولم ينجح. إجمالًا تراكم تشغيل GPT قرابة 20 ساعة، واليوم أوقفتُه يدويًا… استسلمت.
هذه هي تجربة الـ Tapeout بالنسبة لي
لا علاقة لي بالمصالح، لم أقم بشراء أي ترانزستور أيضًا لم أشتري $BEM، لكن عندما واجهت شيئًا جديدًا لم أفهمه، تعوّدت أن أُوبّخ نفسي تلقائيًا: “يا إنت، ما فهمته؟ فبماذا يمكن أن تفعل شيئًا إذًا؟”
لكن بصراحة أنا كسول جدًا. لذلك اخترت طريقة تبدو وكأنها “بحث”، لكنها في الحقيقة ما زلت لا أفهمها: أن أسلم الأمر للذكاء الاصطناعي.
هذا المسار يشبه ما تراه على وسائل التواصل: نقطة معرفة معيّنة، فتقوم أولًا بالتجاهل الكامل لكل شيء، ثم تضغط متابعة/تخزين (mark) كمؤشر حفظ—على نفس المنوال.
بعد أن رأيت ملاحظات الذكاء الاصطناعي، فهمت تقريبًا أن الأمر أشبه بلعبة مكعبات ليغو: قطع يتم ترتيبها وتجميعها لتشكيل كل أنواع “الطرق”. إذا بنيت طريقًا يصل بدقة إلى المكان المطلوب، وفي الوقت نفسه يكون المسار أقصر وعدد الانعطافات أقل، فيمكنك الحصول على تعزيز (Buff) لالتقاط/استخراج المزيد من رموز BEM، ثم بيعها وتحويلها إلى مال. بناء الطرق يحتاج قطعًا، والقطع تحتاج إلى شراء بالمال.
من هذا المنظور، لا يزال الموضوع أشبه باستثمار—تعدين—استرداد رأس المال أو كسب المال. لكن هذا لا يعني حكمًا على القيمة؛ فالسوق عبر العملات الرقمية يمكن لأي “هواء” أن يُضخّ ويتداول، بل وأسهل في التداول.
ومن ناحية أخرى، الشيء المثير هو أن هذا التجميع يُقام كمسابقة. أنت تتعب كثيرًا وتُعِدّ “أفضل طريق”، وبعد يوم واحد، يقوم شخص آخر ببناء طريق أفضل منك، فتجد صعوبة في عدم رغبتك في تجاوزه—وهكذا تبدأ المنافسة.
طلبت من ChatGPT أن يجرب، ضمن عدد محدود من القطع، تحدّي عدة أسئلة للعثور على أفضل طريق، ومعرفة ما إذا كان يمكنه الحصول على المركز الأول في الترتيب. نسخة ChatGPT بـ 100U/شهر؛ لقد شغّلنا أكثر من 60% من الاستخدام ولم ينجح. إجمالًا تراكم تشغيل GPT قرابة 20 ساعة، واليوم أوقفتُه يدويًا… استسلمت.
هذه هي تجربة الـ Tapeout بالنسبة لي
1
1
1.8k
·
--
📰 مطوّر يبلغ 16 عامًا، نقل فكرة “صناعة الشرائح” إلى السلسلة.
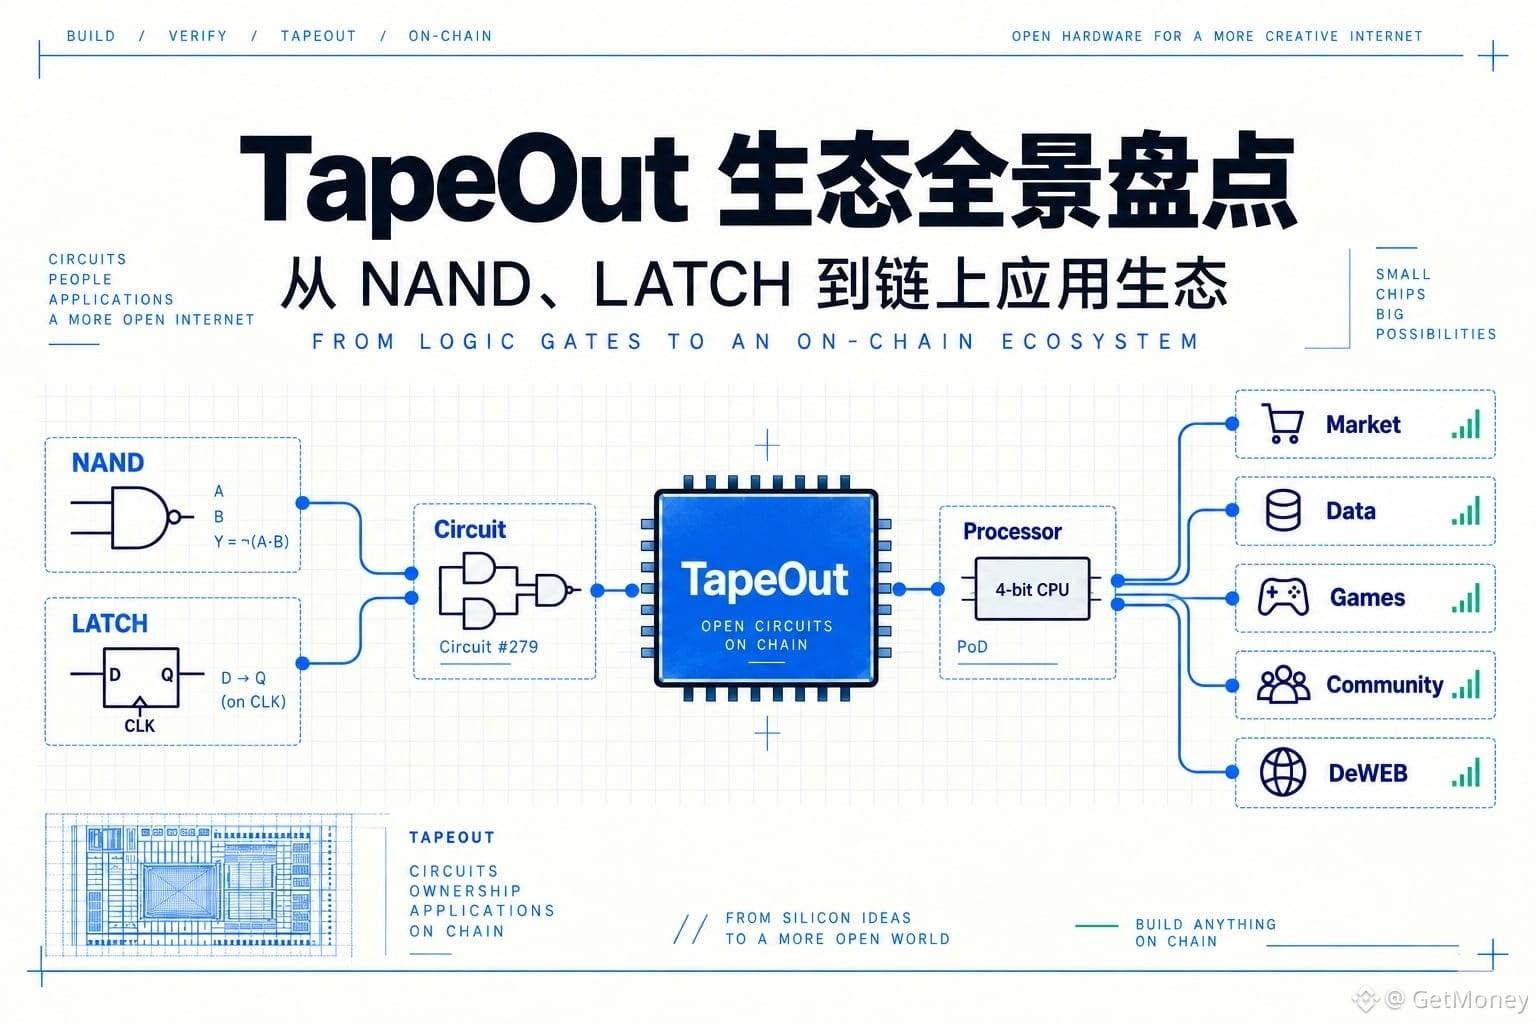
تم إطلاق TapeOut بواسطة Blonskr في 15 أغسطس 2026، حيث تمكّن لأول مرة على BNB Chain من إنشاء وحدة مركزية (CPU) بسعة 4 بت—Behemoth. بالطبع، لا يمكن مقارنتها بأداء المعالجات في الواقع، لكن هذه الآلة تثبت شيئًا واحدًا على الأقل: يمكن للدارات الرقمية أن تُبنى خطوة بخطوة على السلسلة بدءًا من أبسط بوابات المنطق.
🔥 المكوّنات الأساسية في TapeOut بسيطة: NAND لتنفيذ العمليات المنطقية، وLATCH للحفاظ على الحالة. يمكن للمستخدمين سحب هذه المكوّنات إلى الـCanvas، وتوصيلها، واختبارها، ثم “تدبيس” التصميم الذي تم التأكد منه، وفي النهاية يتم توليد Circuit NFT.
هذا الـNFT ليس مجرد صورة عادية، بل عبارة عن مخطط/شبكة دوائر محددة، يسجل قواعد المدخلات، والمعالجة المنطقية، والمخرجات. بعد ذلك، يمكن للمطورين الآخرين استخدام Circuit المكتمل كـ”صندوق أسود” لمواصلة استدعائه. وباختصار: بدلاً من أن يبدأ كل شيء من جديد بمئات أو عشرات بوابات NAND، يتم أولاً بناء مُجمّع (adder)، ثم يستمر من جاء لاحقًا في تجميعه مباشرة.
💡 النقطة الأكثر إثارة في طريقة اللعب هذه هي أنها تربط المكوّنات الأساسية وCircuit وProcessor والتطبيقات في مجموعة أدوات على السلسلة يمكن تركيبها وتوليفها بشكل مستمر. في 21 أغسطس 2026، فتح TapeOut تعدين PoD، كما أطلق الرمز BEM بإجمالي 21 مليونًا و100 ألف (2100万) قطعة، وتُحدد المكافآت عبر آلية Proof of Design.
مكافآت PoD ليست مجرد قوة حسابية، بل القدرة على تصميم الدائرة، وتوفير المكوّنات، وإثبات صحتها عبر التحقق. المواد الخام هي NAND وLATCH، وCircuit هو المنتج، وPoD يتولى التحقق والتحفيز، بينما يقوم BEM بدور المكافأة. بصراحة، هذا أكثر إثارة من مجرد اعتباره مشروع تعدين تقليدي.
🤔 برأيك، هل سيستمر TapeOut في البقاء ضمن مرحلة تجارب المتخصصين (geek)، أم يمكنه فعلًا جذب المزيد من المطورين لبناء آلات على السلسلة معًا؟
#TapeOut #BEM #链上硬件 #ProofOfDesign
📰 مطوّر يبلغ 16 عامًا، نقل فكرة “صناعة الشرائح” إلى السلسلة.
تم إطلاق TapeOut بواسطة Blonskr في 15 أغسطس 2026، حيث تمكّن لأول مرة على BNB Chain من إنشاء وحدة مركزية (CPU) بسعة 4 بت—Behemoth. بالطبع، لا يمكن مقارنتها بأداء المعالجات في الواقع، لكن هذه الآلة تثبت شيئًا واحدًا على الأقل: يمكن للدارات الرقمية أن تُبنى خطوة بخطوة على السلسلة بدءًا من أبسط بوابات المنطق.
🔥 المكوّنات الأساسية في TapeOut بسيطة: NAND لتنفيذ العمليات المنطقية، وLATCH للحفاظ على الحالة. يمكن للمستخدمين سحب هذه المكوّنات إلى الـCanvas، وتوصيلها، واختبارها، ثم “تدبيس” التصميم الذي تم التأكد منه، وفي النهاية يتم توليد Circuit NFT.
هذا الـNFT ليس مجرد صورة عادية، بل عبارة عن مخطط/شبكة دوائر محددة، يسجل قواعد المدخلات، والمعالجة المنطقية، والمخرجات. بعد ذلك، يمكن للمطورين الآخرين استخدام Circuit المكتمل كـ”صندوق أسود” لمواصلة استدعائه. وباختصار: بدلاً من أن يبدأ كل شيء من جديد بمئات أو عشرات بوابات NAND، يتم أولاً بناء مُجمّع (adder)، ثم يستمر من جاء لاحقًا في تجميعه مباشرة.
💡 النقطة الأكثر إثارة في طريقة اللعب هذه هي أنها تربط المكوّنات الأساسية وCircuit وProcessor والتطبيقات في مجموعة أدوات على السلسلة يمكن تركيبها وتوليفها بشكل مستمر. في 21 أغسطس 2026، فتح TapeOut تعدين PoD، كما أطلق الرمز BEM بإجمالي 21 مليونًا و100 ألف (2100万) قطعة، وتُحدد المكافآت عبر آلية Proof of Design.
مكافآت PoD ليست مجرد قوة حسابية، بل القدرة على تصميم الدائرة، وتوفير المكوّنات، وإثبات صحتها عبر التحقق. المواد الخام هي NAND وLATCH، وCircuit هو المنتج، وPoD يتولى التحقق والتحفيز، بينما يقوم BEM بدور المكافأة. بصراحة، هذا أكثر إثارة من مجرد اعتباره مشروع تعدين تقليدي.
🤔 برأيك، هل سيستمر TapeOut في البقاء ضمن مرحلة تجارب المتخصصين (geek)، أم يمكنه فعلًا جذب المزيد من المطورين لبناء آلات على السلسلة معًا؟
#TapeOut #BEM #链上硬件 #ProofOfDesign
تم إطلاق TapeOut بواسطة Blonskr في 15 أغسطس 2026، حيث تمكّن لأول مرة على BNB Chain من إنشاء وحدة مركزية (CPU) بسعة 4 بت—Behemoth. بالطبع، لا يمكن مقارنتها بأداء المعالجات في الواقع، لكن هذه الآلة تثبت شيئًا واحدًا على الأقل: يمكن للدارات الرقمية أن تُبنى خطوة بخطوة على السلسلة بدءًا من أبسط بوابات المنطق.
🔥 المكوّنات الأساسية في TapeOut بسيطة: NAND لتنفيذ العمليات المنطقية، وLATCH للحفاظ على الحالة. يمكن للمستخدمين سحب هذه المكوّنات إلى الـCanvas، وتوصيلها، واختبارها، ثم “تدبيس” التصميم الذي تم التأكد منه، وفي النهاية يتم توليد Circuit NFT.
هذا الـNFT ليس مجرد صورة عادية، بل عبارة عن مخطط/شبكة دوائر محددة، يسجل قواعد المدخلات، والمعالجة المنطقية، والمخرجات. بعد ذلك، يمكن للمطورين الآخرين استخدام Circuit المكتمل كـ”صندوق أسود” لمواصلة استدعائه. وباختصار: بدلاً من أن يبدأ كل شيء من جديد بمئات أو عشرات بوابات NAND، يتم أولاً بناء مُجمّع (adder)، ثم يستمر من جاء لاحقًا في تجميعه مباشرة.
💡 النقطة الأكثر إثارة في طريقة اللعب هذه هي أنها تربط المكوّنات الأساسية وCircuit وProcessor والتطبيقات في مجموعة أدوات على السلسلة يمكن تركيبها وتوليفها بشكل مستمر. في 21 أغسطس 2026، فتح TapeOut تعدين PoD، كما أطلق الرمز BEM بإجمالي 21 مليونًا و100 ألف (2100万) قطعة، وتُحدد المكافآت عبر آلية Proof of Design.
مكافآت PoD ليست مجرد قوة حسابية، بل القدرة على تصميم الدائرة، وتوفير المكوّنات، وإثبات صحتها عبر التحقق. المواد الخام هي NAND وLATCH، وCircuit هو المنتج، وPoD يتولى التحقق والتحفيز، بينما يقوم BEM بدور المكافأة. بصراحة، هذا أكثر إثارة من مجرد اعتباره مشروع تعدين تقليدي.
🤔 برأيك، هل سيستمر TapeOut في البقاء ضمن مرحلة تجارب المتخصصين (geek)، أم يمكنه فعلًا جذب المزيد من المطورين لبناء آلات على السلسلة معًا؟
#TapeOut #BEM #链上硬件 #ProofOfDesign
34
·
--
دعنا #TapeOut ! @Blonskr
لا تحسد الآخرين @bitcoin2themars
لدى الآخرين شيء لدينا أيضًا، ولدى الآخرين لا شيء لدينا أيضًا!
刚用Opus5.5制作的3分25秒《Tapeout简史》، من xxx إلى xxxx... لا أقول أي شيء آخر، راجع بنفسك 💁♀️💁♀️💁♀️
مرحبًا يا @VitalikButerin سيد
ربما هذا هو ما كنت تبحث عنه بكل هذا الإصرار
@cz_binance @heyibinance @zakk_okx
#tapeout #claude #bnbchain #okx
دعنا #TapeOut ! @Blonskr
لا تحسد الآخرين @bitcoin2themars
لدى الآخرين شيء لدينا أيضًا، ولدى الآخرين لا شيء لدينا أيضًا!
刚用Opus5.5制作的3分25秒《Tapeout简史》، من xxx إلى xxxx... لا أقول أي شيء آخر، راجع بنفسك 💁♀️💁♀️💁♀️
مرحبًا يا @VitalikButerin سيد
ربما هذا هو ما كنت تبحث عنه بكل هذا الإصرار
@cz_binance @heyibinance @zakk_okx
#tapeout #claude #bnbchain #okx
لا تحسد الآخرين @bitcoin2themars
لدى الآخرين شيء لدينا أيضًا، ولدى الآخرين لا شيء لدينا أيضًا!
刚用Opus5.5制作的3分25秒《Tapeout简史》، من xxx إلى xxxx... لا أقول أي شيء آخر، راجع بنفسك 💁♀️💁♀️💁♀️
مرحبًا يا @VitalikButerin سيد
ربما هذا هو ما كنت تبحث عنه بكل هذا الإصرار
@cz_binance @heyibinance @zakk_okx
#tapeout #claude #bnbchain #okx
85
·
--
مقالة
TapeOut وBEMTapeOut لا يخلق قدرات حسابية فيزيائية جديدة من العدم؛ في المستوى الأساسي، ما يزال تنفيذ كل ذلك يتم بواسطة وحدة CPU لعقد BSC. ولا أحد يحتاج إلى تجنب هذه النقطة.
لكن المشكلة هي: ما إذا كان للبروتوكول قيمة لا يعتمد على ما إذا كان قد اخترع ترانزستورات جديدة.
حتى إيثريوم لم يخلق CPU جديدًا، ولا Uniswap خلق دولارًا جديدًا، ولا GitHub خلق قدرة تنفيذ شفرة جديدة. ما أنشأته هو طرق تنظيم جديدة، وعلاقات ملكية جديدة، وطرق تحقق جديدة، وآليات تعاون جديدة.
ما يفعله TapeOut فعليًا ليس «استخدام NAND لاستبدال CPU الواقعي».
TapeOut وBEM
TapeOut لا يخلق قدرات حسابية فيزيائية جديدة من العدم؛ في المستوى الأساسي، ما يزال تنفيذ كل ذلك يتم بواسطة وحدة CPU لعقد BSC. ولا أحد يحتاج إلى تجنب هذه النقطة.
لكن المشكلة هي: ما إذا كان للبروتوكول قيمة لا يعتمد على ما إذا كان قد اخترع ترانزستورات جديدة.
حتى إيثريوم لم يخلق CPU جديدًا، ولا Uniswap خلق دولارًا جديدًا، ولا GitHub خلق قدرة تنفيذ شفرة جديدة. ما أنشأته هو طرق تنظيم جديدة، وعلاقات ملكية جديدة، وطرق تحقق جديدة، وآليات تعاون جديدة.
ما يفعله TapeOut فعليًا ليس «استخدام NAND لاستبدال CPU الواقعي».
لكن المشكلة هي: ما إذا كان للبروتوكول قيمة لا يعتمد على ما إذا كان قد اخترع ترانزستورات جديدة.
حتى إيثريوم لم يخلق CPU جديدًا، ولا Uniswap خلق دولارًا جديدًا، ولا GitHub خلق قدرة تنفيذ شفرة جديدة. ما أنشأته هو طرق تنظيم جديدة، وعلاقات ملكية جديدة، وطرق تحقق جديدة، وآليات تعاون جديدة.
ما يفعله TapeOut فعليًا ليس «استخدام NAND لاستبدال CPU الواقعي».
1
107
·
--
موجز الظهيرة من TapeOut. لكن ما حكاية بطن هذا الوحش المستدير إلى هذا الحد؟
#TapeOut https://twitter.com/btc1668899/status/2117116015901597940
موجز الظهيرة من TapeOut. لكن ما حكاية بطن هذا الوحش المستدير إلى هذا الحد؟
#TapeOut https://twitter.com/btc1668899/status/2117116015901597940
#TapeOut https://twitter.com/btc1668899/status/2117116015901597940
64
·
--
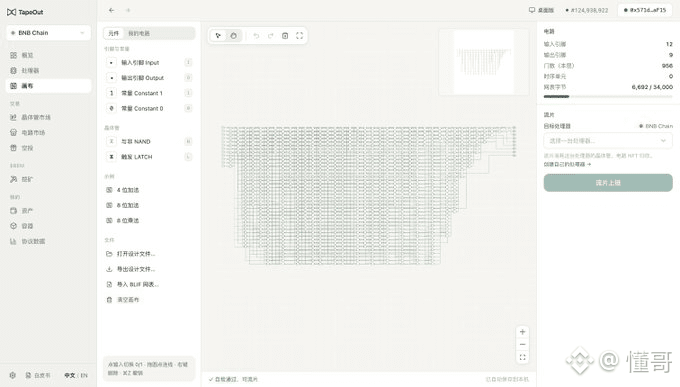
هيا بنا! مرحبًا بموقع TapeOut الرسمي بالإصدار الجديد، وسنكون على موعد قريبًا مع رؤيتكم جميعًا! بالإضافة إلى ذلك، توجد أيضًا إصدارات لسطح المكتب لأجهزة Mac وWindows. #Bem #Tapeout
هيا بنا! مرحبًا بموقع TapeOut الرسمي بالإصدار الجديد، وسنكون على موعد قريبًا مع رؤيتكم جميعًا! بالإضافة إلى ذلك، توجد أيضًا إصدارات لسطح المكتب لأجهزة Mac وWindows. #Bem #Tapeout
1
122
·
--
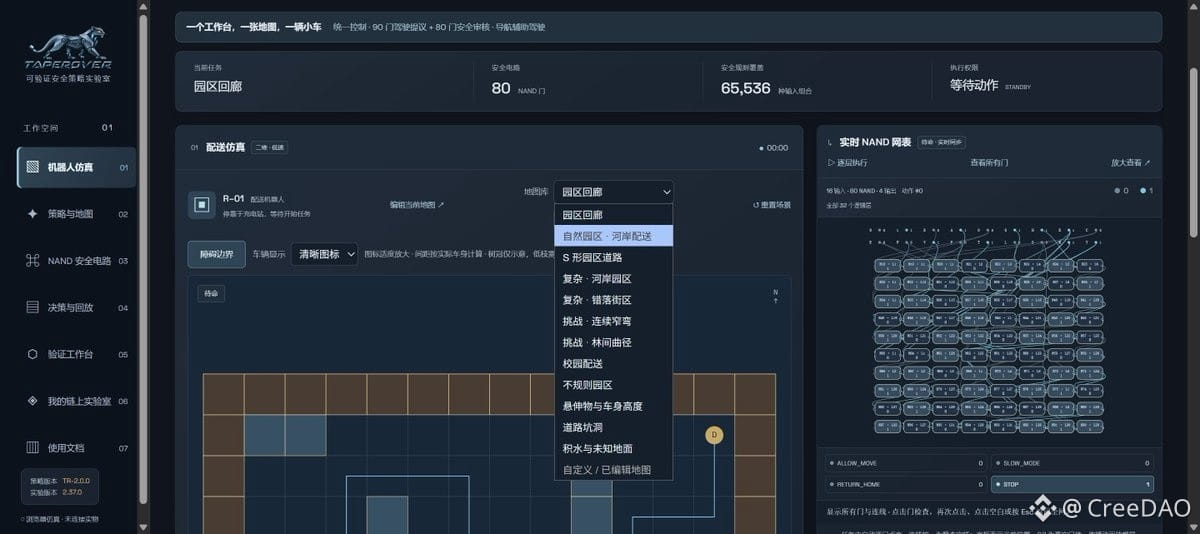
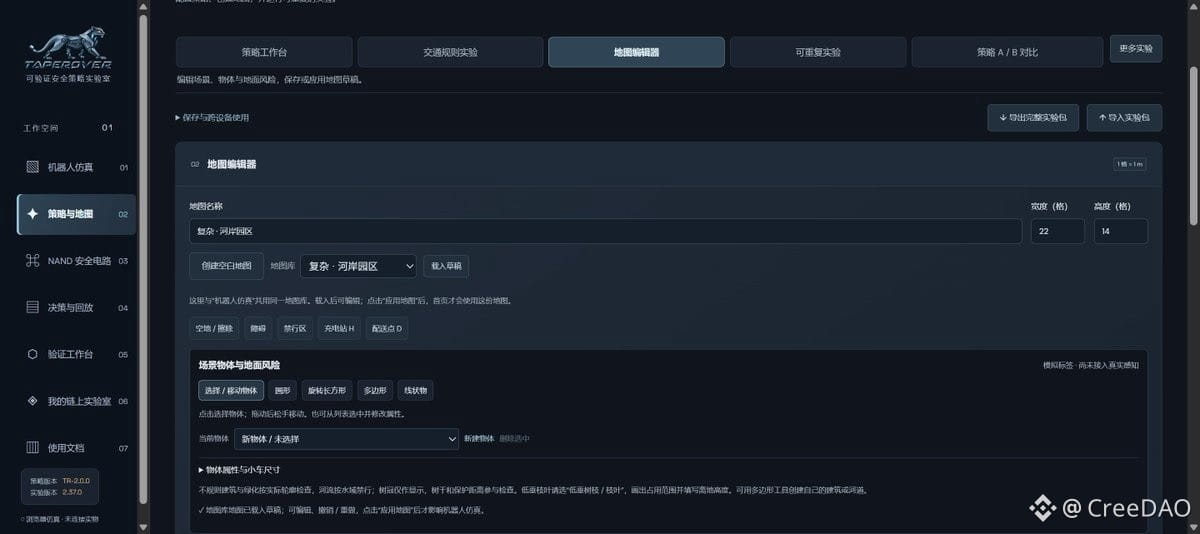
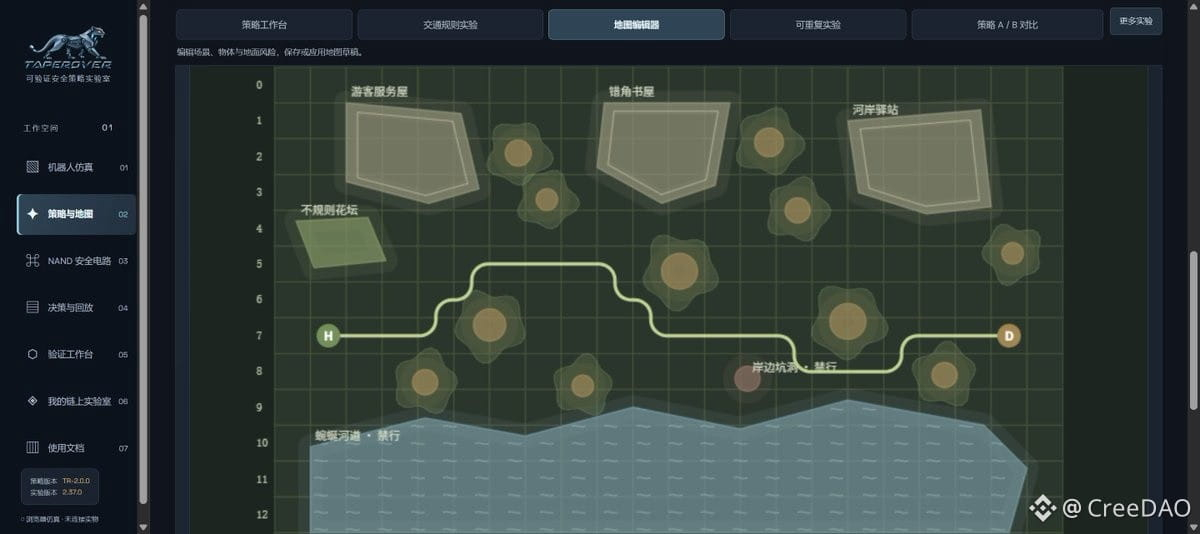
جرّب خريطة أخرى، كما يمكنك إنشاء خرائطك الخاصة.
تتضمن عوائق وأشجارًا وأنهارًا وأراضي منخفضة وأغصانًا متدلية.
https://taperover.vercel.app/
#TapeOut #TapeRover
جرّب خريطة أخرى، كما يمكنك إنشاء خرائطك الخاصة.
تتضمن عوائق وأشجارًا وأنهارًا وأراضي منخفضة وأغصانًا متدلية.
https://taperover.vercel.app/
#TapeOut #TapeRover
تتضمن عوائق وأشجارًا وأنهارًا وأراضي منخفضة وأغصانًا متدلية.
https://taperover.vercel.app/
#TapeOut #TapeRover
68
·
--
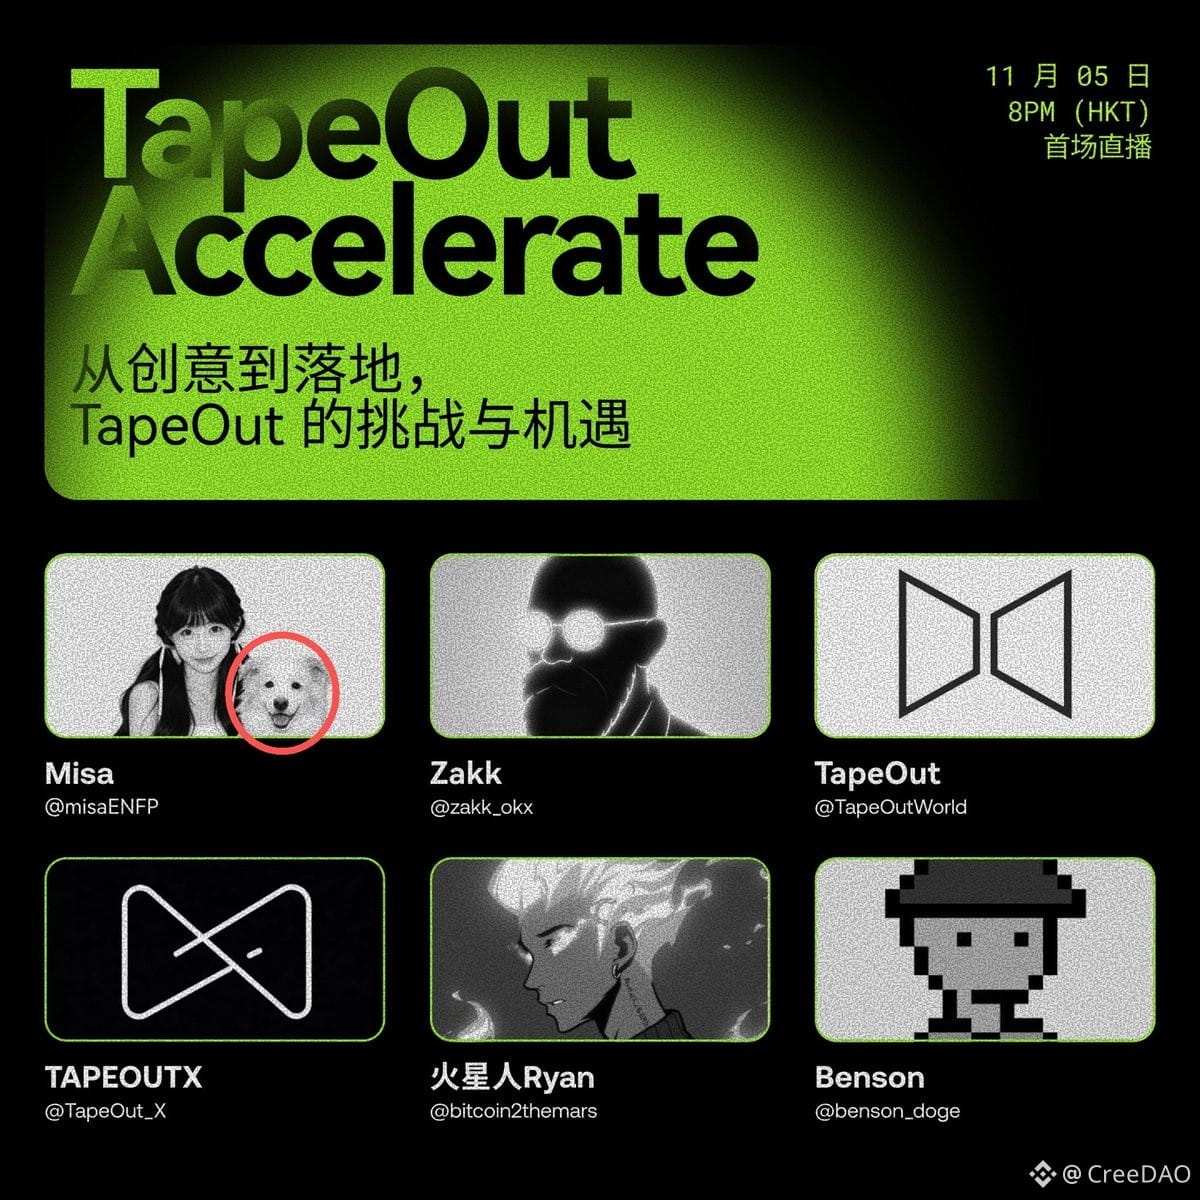
كيف يوجد جرو بين الضيوف؟ كيف تسلّل إلى هنا؟
#TapeOut
https://twitter.com/OKXWallet_CN/status/2117964603800056288
كيف يوجد جرو بين الضيوف؟ كيف تسلّل إلى هنا؟
#TapeOut
https://twitter.com/OKXWallet_CN/status/2117964603800056288
#TapeOut
https://twitter.com/OKXWallet_CN/status/2117964603800056288
39
سجّل الدخول لاستكشاف المزيد من المُحتوى
انضم إلى مُستخدمي العملات الرقمية حول العالم على Binance Square
⚡️ احصل على أحدث المعلومات المفيدة عن العملات الرقمية.
💬 موثوقة من قبل أكبر منصّة لتداول العملات الرقمية في العالم.
👍 اكتشف الرؤى الحقيقية من صنّاع المُحتوى الموثوقين.
البريد الإلكتروني / رقم الهاتف
المواضيع الرائجة
1
#BinanceReopensWithdrawalsForHYPE&APT
18,114 مشاهدات
377 يقومون بالنقاش
2
#SouthKoreaDraftLawTargets15To20%ShareholderCap
23,286 مشاهدات
278 يقومون بالنقاش
3
#TradFiForBeginners
130,208 مشاهدات
1,389 يقومون بالنقاش
4
#KeplrAdvisesSocialLoginUsersToTransferAssets
18,486 مشاهدات
310 يقومون بالنقاش
5
#TetherPlans€28.8MForJuventusCapitalIncrease
10,620 مشاهدات
236 يقومون بالنقاش
6
#JobsReportRaisesHikeOdds
741,108 مشاهدات
4,206 يقومون بالنقاش
7
#CPITestsDecemberRateOutlook
277,513 مشاهدات
1,714 يقومون بالنقاش
8
#US Data Center Rules May Constrain AI Expansion
108,681 مشاهدات
255 يقومون بالنقاش
9
#ARKPlans14ThematicETFsCoveringAIAndTokenizedMarkets
7,371 مشاهدات
86 يقومون بالنقاش
10
#WillAnthropicListOnTime
238,415 مشاهدات
1,799 يقومون بالنقاش