ネイティブトークン ROBO の資金が継続的に流出し、コミュニティの感情が一時的に崩壊してしまいました。ここでは ROBO の基盤となるロジックを詳しく解説します:OM1 システム
🔽🔽🔽🔽🔽🔽🔽🔽
まずはポジショニングを定めましょう:
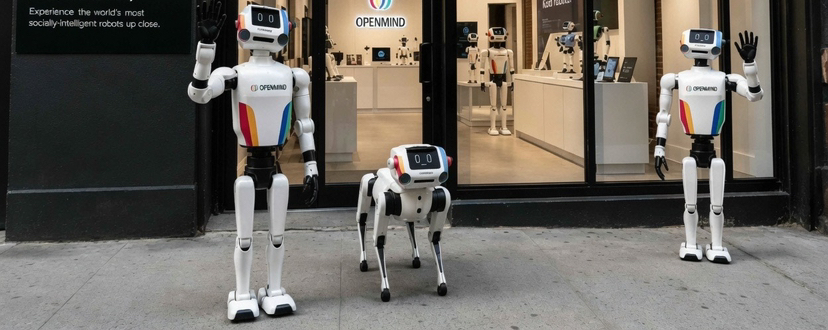
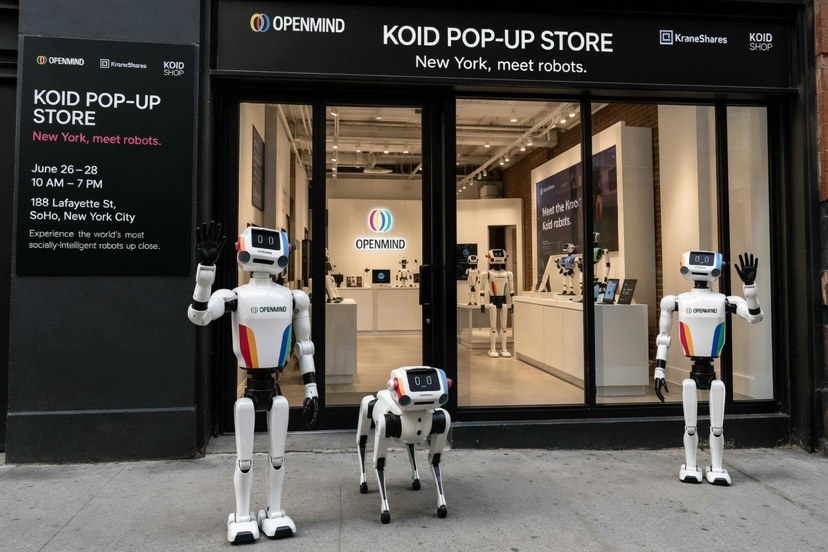
OM1 = OpenMind が推出した「AIネイティブ、ハードウェアに中立、オープンソースのモジュール式ロボットOS(ロボット界のAndroid)」であり、主に統一されたクロスブランドのロボット知能ベース + 分散協業ネットワーク Fabric を打ち出しています
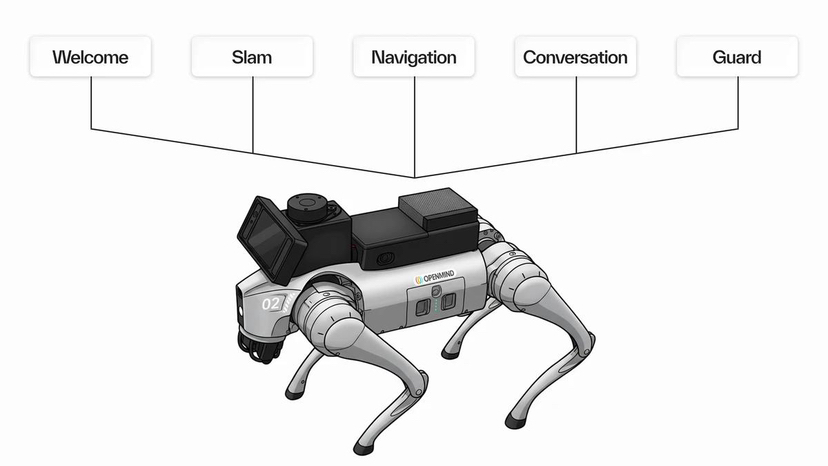
1. プロジェクト背景とポジショニング
1)業界の課題
従来のロボット:
• メーカーごとに独自のクローズドソース(Tesla、ボストン・ダイナミクス、各社が自社で開発したスタックなど)
• 四足/人形/轮式机器人软件生态割裂
• 每换一台硬件就要重写一套感知、导航、交互代码,开发成本极高
2)OM1的核心目标
打造通用具身智能运行时(Robot OS):
硬件抽象层 + 多模态AI中枢 + 本地+云端推理 + 跨机器人协作网络
口号:AI-Native(从底层为大模型、具身智能设计,不是在旧ROS上硬套LLM)
开源协议:MIT开源(GitHub公开)
3)团队与资本
总部在旧金山,由斯坦福大学教授牵头,创始团队来自谷歌、特斯拉机器人团队;早期融资约2000万美元,深度绑定机器人硬件生态(宇树科技、优必选、英伟达等)。
二、四层核心架构(感知→记忆→决策→行动)
第1层:硬件抽象层HAL(最底层)
• 硬件中立:抹平不同机器人电机、雷达、相机、底盘的差异
• 原生兼容:ROS2、DDS、Zenoh,Docker容器化部署
• 支持芯片:ARM64(Jetson/Orin)、AMD64
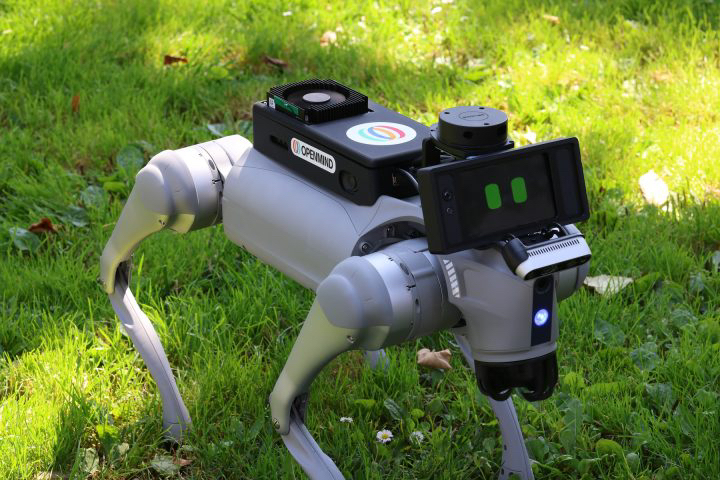
• 原生适配硬件:宇树Unitree Go2/Go1、G1人形、轮式机器人、机械臂、LIMX人形等
一句话:不管什么外形的机器人,用同一套上层AI指令控制
第2层:多模态感知融合层
• 传感器融合:激光雷达SLAM、深度相机、视觉大模型VLM、麦克风阵列
• 环境建图、人员识别、场景理解、空间记忆
• 隐私设计:人脸去敏、区域数据过滤、合规采集
第3层:认知层(OM1最核心亮点)
1. 持久化长记忆Memory Bank
机器人记住历史对话、用户偏好、空间点位、历史任务,并在开启对话机会时保留记忆
2. LLM/VLM原生调度中枢
内置适配器,可即插即用接入:GPT-4o、Gemini、DeepSeek、本地开源大模型
机器人内部指令总线使用自然语言
3. 任务规划Agent
把一句自然语言指令(“巡逻展厅,遇到访客主动问好”)拆解成导航、视觉检测、语音交互、动作执行的分步任务
第4层:执行层(运动与交互输出)
• 导航栈:基于Nav2+SLAM自主避障、点位巡航
• 运动指令下发给底盘/关节控制器
• 语音合成、屏幕虚拟形象Avatar输出
• 支持本地边缘推理 + 云端混合推理双模式
三、两大王牌技术:OM1 + FABRIC网络(配套生态)
1)OM1(单机机器人大脑)
模块化、容器化微服务,可单独升级感知模块、大模型模块、导航模块,互不干扰
• 仿真环境WebSim/Gazebo:先在电脑仿真训练,再部署到真机
• SDK:Python优先,降低开发者门槛来开发机器人技能
• 技能商店模型:像手机App一样给机器人安装新能力(巡检、导览、陪护、仓储巡检)
2)FABRIC去中心化协作网络(OM1的上层网络层)
这是OpenMind区别于普通机器人OS的关键:
1. 给每一台OM1机器人分配去中心化数字身份
2. 跨厂商机器人安全组网、共享地图、共享环境经验、协同作业
3. 分布式经验学习:一台机器人在场景里优化的路径/策略,可以在授权下同步给集群其他机器人
4. 附带链上任务结算、设备可信验证(与早期Pi Network生态有合作传闻)
简单理解:
OM1是单台机器人的大脑;Fabric是一群机器人的“集体云大脑”
四、关键技术特性汇总
1)AI原生设计(区别于传统ROS)
传统ROS:运动控制优先,AI是外挂
OM1:大模型Agent、多模态感知、记忆、推理是系统底层原生组件
2)模块化插拔式架构
• 想用哪个视觉模型、哪个LLM、哪个导航算法,插件式替换
• 工业部署、科研原型、教育实训三套部署模式
3)本地边缘 + 云端混合部署
• 安全关键动作(避障、平衡):本地低延迟运行
• 复杂推理、长文本对话、大数据训练:调用云端OM1 API(按量付费API服务)
4)面向商用落地设计
• 监控、限流、日志、设备运维后台
• 行业预设模板:园区巡检、医院陪护、展厅导览、工厂安防
五、主流应用场景
1. 商业服务人形/四足机器人
展馆导览、楼宇巡检、物业安防、医院辅助陪护
2. 科研与高校机器人平台
统一开发底座,不用为不同硬件重复造轮子
3. 工业柔性机器人集群
多台不同形态机器人协同分拣、巡检、仓储
4. B端SaaS机器人API服务
企业调用OM1云服务即可快速打造定制服务机器人,自研成本大幅降低
六、优势 & 现阶段短板(客观)
✅ 优势
1. 跨硬件统一生态,降低机器人开发碎片化
2. 开源+商业云服务双路线,兼顾科研与商用
3. 将LLM、具身感知、空间导航深度融合为一体栈
4. 容器化部署,现代云原生开发范式
⚠️ 当前局限(Beta阶段)
1. 重度人形全身运动控制能力,不如波士顿动力自研运动栈深度优化
2. 重度依赖大模型API,离线纯本地部署能力仍在迭代
3. Fabric去中心化网络还在测试期,大规模商用案例偏少
七、一句话浓缩总结
OM1 = 面向具身智能时代的开源机器人通用操作系统。
以硬件抽象层抹平硬件差异,以大模型+长记忆做机器人的认知大脑;再结合Fabric去中心化网络实现多机器人跨品牌协同,目标是成为机器人行业统一的软件底层。