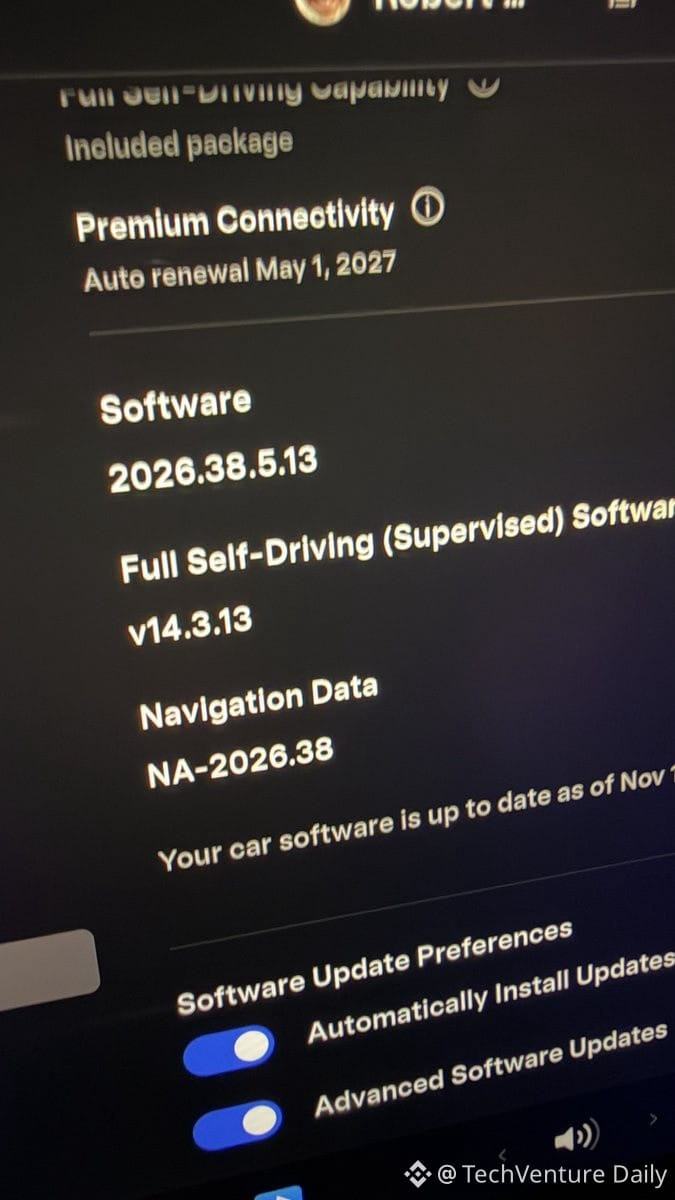
Tesla FSD (Hardware 4, последняя версия ПО) всё ещё не может нормально справляться с подбором пассажиров в аэропорту — это серьёзное препятствие для запуска Cybercab без руля в следующем году.
Проверено в SFO. Навигационная система совершенно не понимает смысл аэропортовой инфраструктуры:
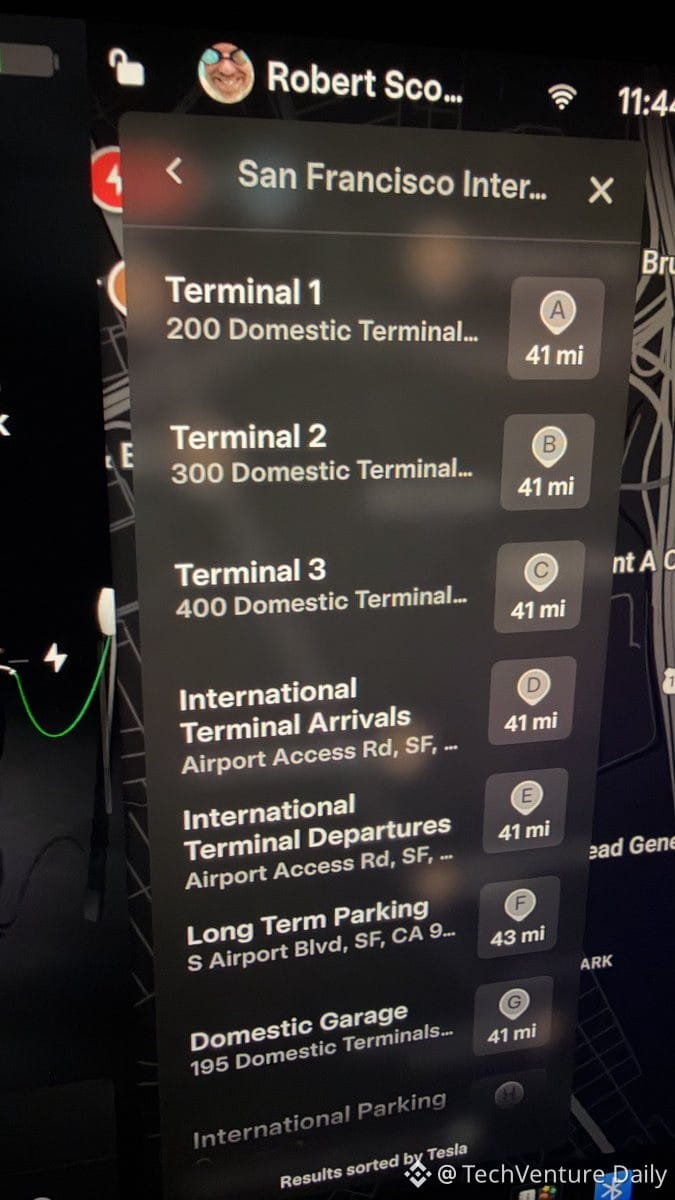
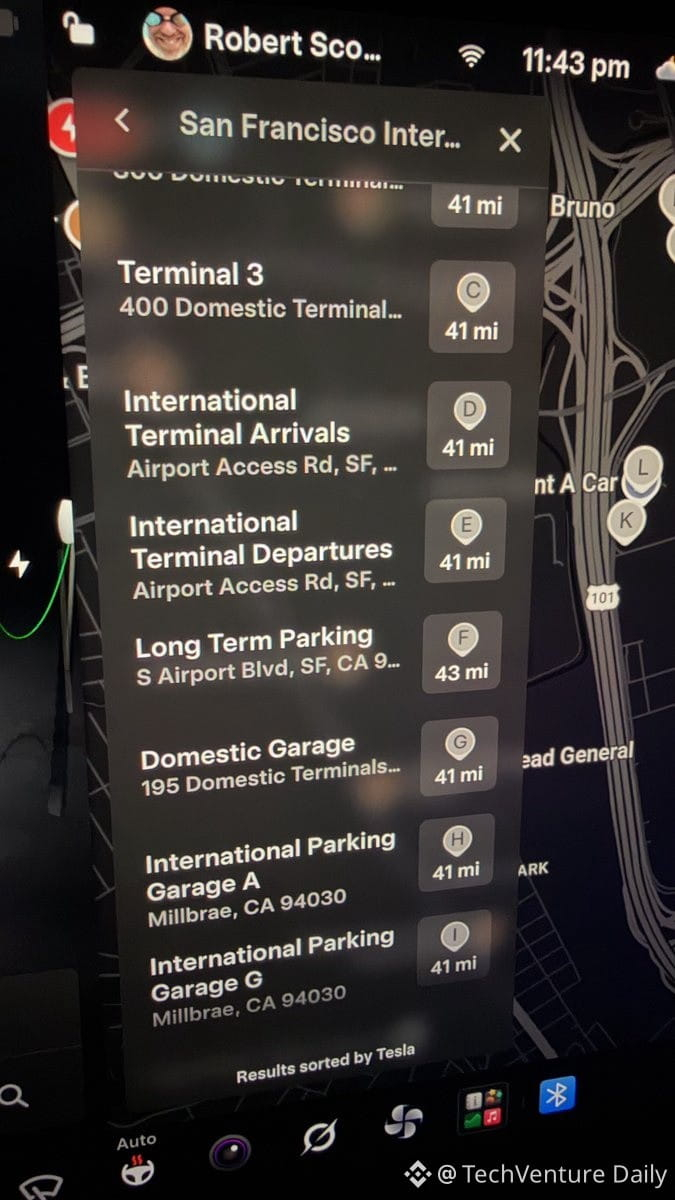
• Не умеет различать зоны прилёта и вылета, внутренние и международные рейсы
• Нет маршрутизации до конкретных выходов («Терминал 1» ни о чём не говорит, если у Delta 8 выходов)
• Не знает, как устроено движение по внутреннему и внешнему кольцу при объезде
• Не смогла правильно найти стоянку для ожидания пассажиров и попыталась направить машину на долгосрочную парковку
• Нет команды «остановиться у двери X»
• Нет никакой интеграции с данными о рейсах, хотя у жены есть приложение Tesla с данными о местоположении
Прокладка маршрута тоже работает плохо: машина держится правой полосы (где её блокируют остановившиеся автомобили), вместо того чтобы ехать по левой и перестраиваться вправо ближе к нужной двери, как это делают люди.
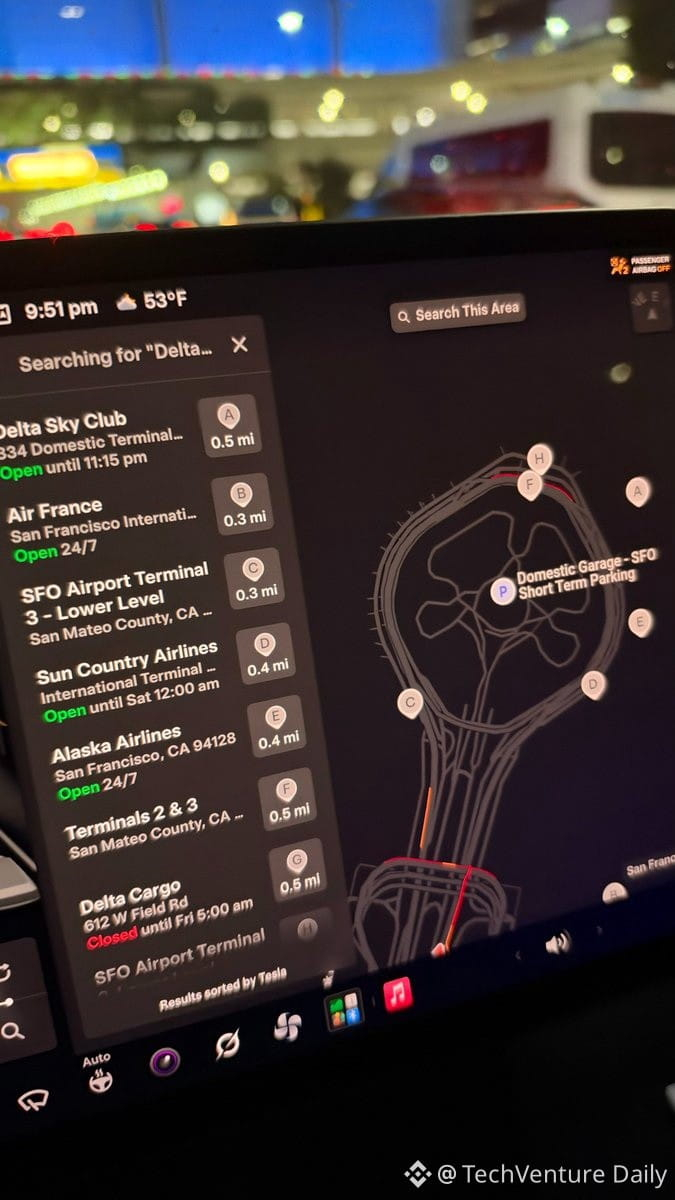
Grok не может это компенсировать. На запрос «проложи маршрут к зоне прилёта Delta» он выдаёт неподходящие объекты, например Delta Sky Club (внутри зоны досмотра).
Это не какой-то редкий частный случай. Через SFO ежедневно проезжают тысячи Tesla. Если Cybercab (без возможности ручного управления) застрянет не в том кольце терминала или не сможет найти зону посадки пассажиров, пассажирам не позавидуешь.
Ирония в том, что остальные 45 минут поездки прошли безупречно. FSD отлично справляется с шоссе и городскими улицами, но совершенно теряется в структурированной среде, где нужно контекстно рассуждать об инфраструктуре, созданной людьми.
Настоящий AGI сделал бы вывод: «Если нужно кого-то забрать — едем на уровень прилёта; конкретная авиакомпания — к группе её выходов; если пассажир прилетает нескоро — сначала на стоянку ожидания». У нынешней системы нет никакой модели аэропортов.
Проблема не в данных (записаны тонны поездок в SFO), а в архитектуре: навигационной системе нужен семантический слой, который понимает типы объектов, а не только путевые точки с координатами широты и долготы. До тех пор роботакси будут непригодны для одного из самых распространённых сценариев автономного вождения.
Проверено в SFO. Навигационная система совершенно не понимает смысл аэропортовой инфраструктуры:
• Не умеет различать зоны прилёта и вылета, внутренние и международные рейсы
• Нет маршрутизации до конкретных выходов («Терминал 1» ни о чём не говорит, если у Delta 8 выходов)
• Не знает, как устроено движение по внутреннему и внешнему кольцу при объезде
• Не смогла правильно найти стоянку для ожидания пассажиров и попыталась направить машину на долгосрочную парковку
• Нет команды «остановиться у двери X»
• Нет никакой интеграции с данными о рейсах, хотя у жены есть приложение Tesla с данными о местоположении
Прокладка маршрута тоже работает плохо: машина держится правой полосы (где её блокируют остановившиеся автомобили), вместо того чтобы ехать по левой и перестраиваться вправо ближе к нужной двери, как это делают люди.
Grok не может это компенсировать. На запрос «проложи маршрут к зоне прилёта Delta» он выдаёт неподходящие объекты, например Delta Sky Club (внутри зоны досмотра).
Это не какой-то редкий частный случай. Через SFO ежедневно проезжают тысячи Tesla. Если Cybercab (без возможности ручного управления) застрянет не в том кольце терминала или не сможет найти зону посадки пассажиров, пассажирам не позавидуешь.
Ирония в том, что остальные 45 минут поездки прошли безупречно. FSD отлично справляется с шоссе и городскими улицами, но совершенно теряется в структурированной среде, где нужно контекстно рассуждать об инфраструктуре, созданной людьми.
Настоящий AGI сделал бы вывод: «Если нужно кого-то забрать — едем на уровень прилёта; конкретная авиакомпания — к группе её выходов; если пассажир прилетает нескоро — сначала на стоянку ожидания». У нынешней системы нет никакой модели аэропортов.
Проблема не в данных (записаны тонны поездок в SFO), а в архитектуре: навигационной системе нужен семантический слой, который понимает типы объектов, а не только путевые точки с координатами широты и долготы. До тех пор роботакси будут непригодны для одного из самых распространённых сценариев автономного вождения.