Изучив опыт разработки таких экспертов, как @zhuoning293 и @NetLayerLabs, я попробовал самостоятельно создать систему симуляции роботизированных стратегий, построенную на логических вентилях.
Проект для симуляционного тестирования, разработанный на основе протокола TapeOut, — TapeRover.
Всю работу — от веб-дизайна, создания карт и логических схем до моделирования сценариев, разработки правил, настройки параметров тестирования, проверки правил и развертывания смарт-контрактов — я выполнил в одиночку, конечно, с помощью ИИ. Работа заняла почти месяц, а один только дизайн логотипа — 6 дней.
Логотип получился очень красивым: механический леопард со встроенной электрической схемой, пронзительным взглядом и внушительным видом. Он передаёт ощущение технологий и силы.
Что такое TapeRover?
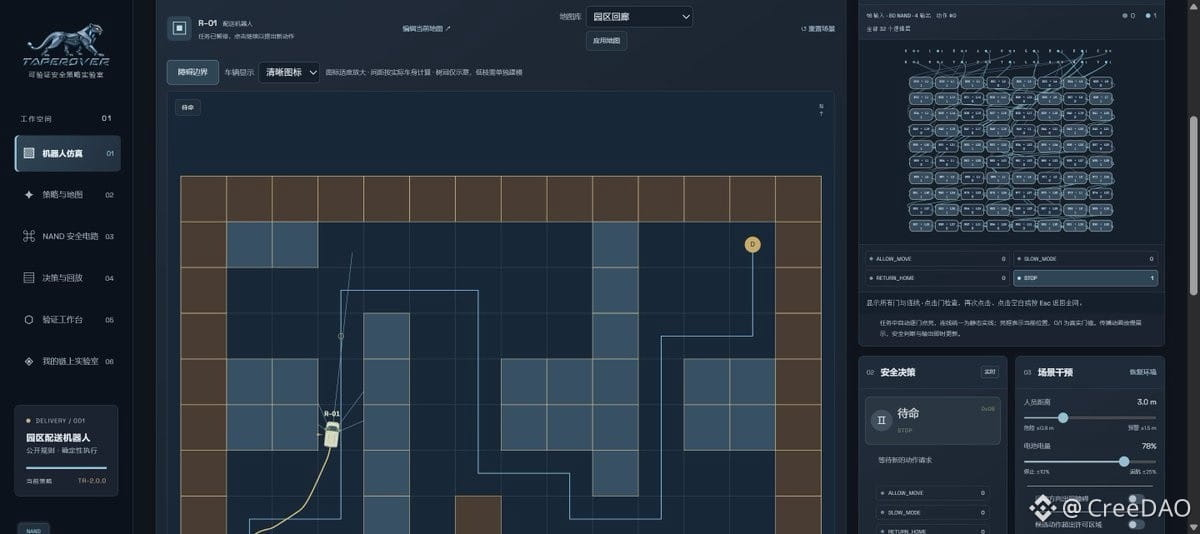
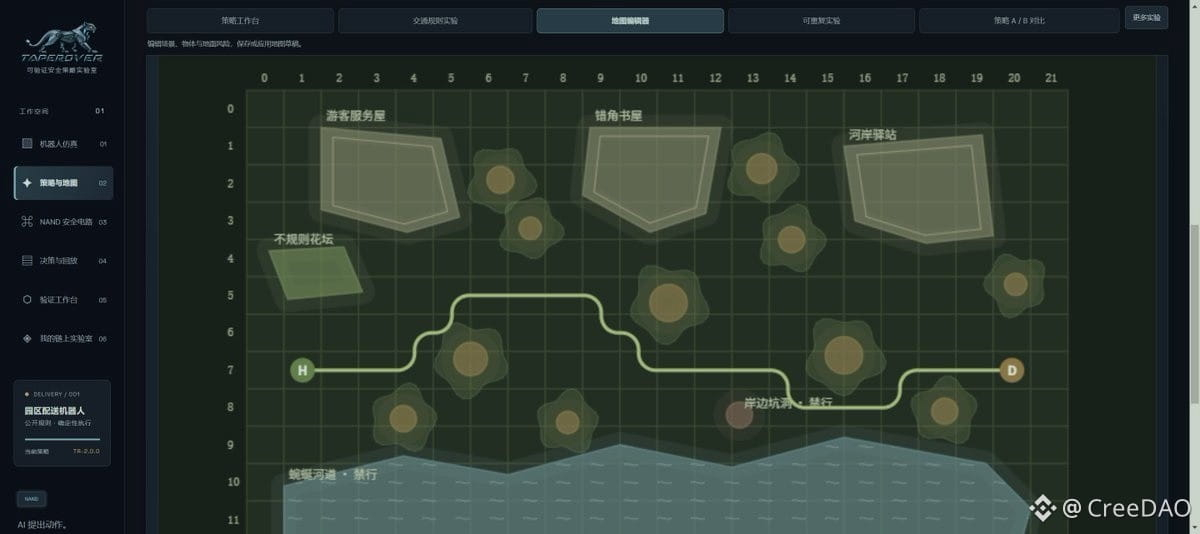
TapeRover — это лаборатория проверяемых стратегий безопасности роботов. Сейчас её главный герой — небольшой развозной автомобильчик, который ездит по территории кампуса прямо в браузере. Пользователи могут выбрать или отредактировать карту, смоделировать сложные условия движения — повороты, узкие дороги, выбоины и лужи, — задать статичные или движущиеся препятствия, пешеходов, уровень заряда и другие условия, а затем наблюдать, как машинка едет, замедляется, возвращается на базу или останавливается.
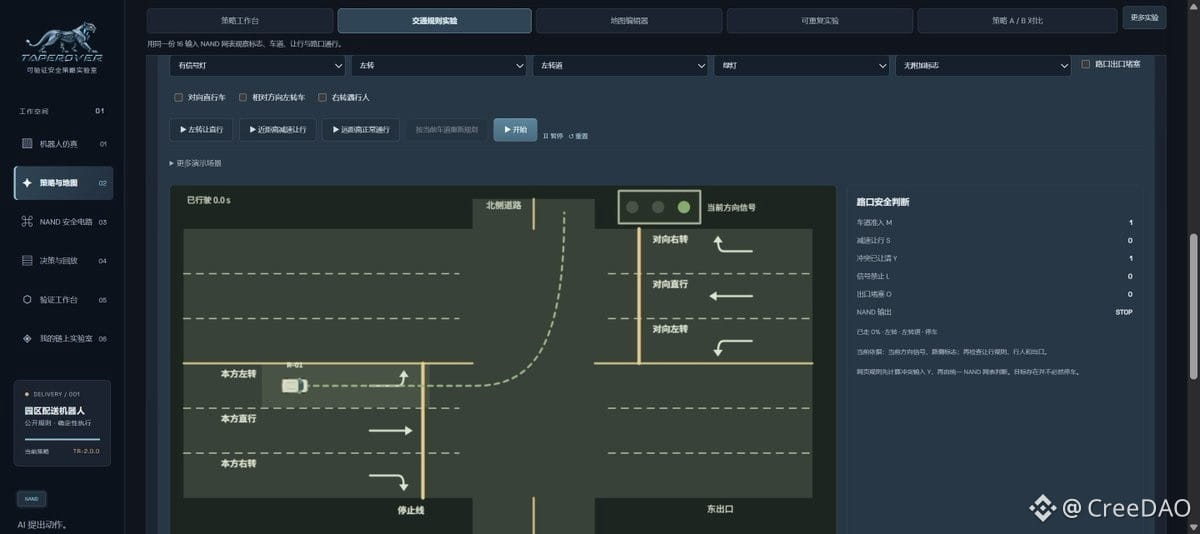
В сценариях дорожного движения также можно демонстрировать некоторые основные правила: светофоры, пешеходов на зебре, остановку и уступание дороги, ограничения скорости, а также знаки запрета движения и поворота. На странице отображается решение — ехать, снизить скорость или остановиться — исходя из условий сценария. Это структурированные входные данные для веб-симуляции, а не автоматическое распознавание реальных дорожных знаков и не полноценная проверка соблюдения правил дорожного движения.
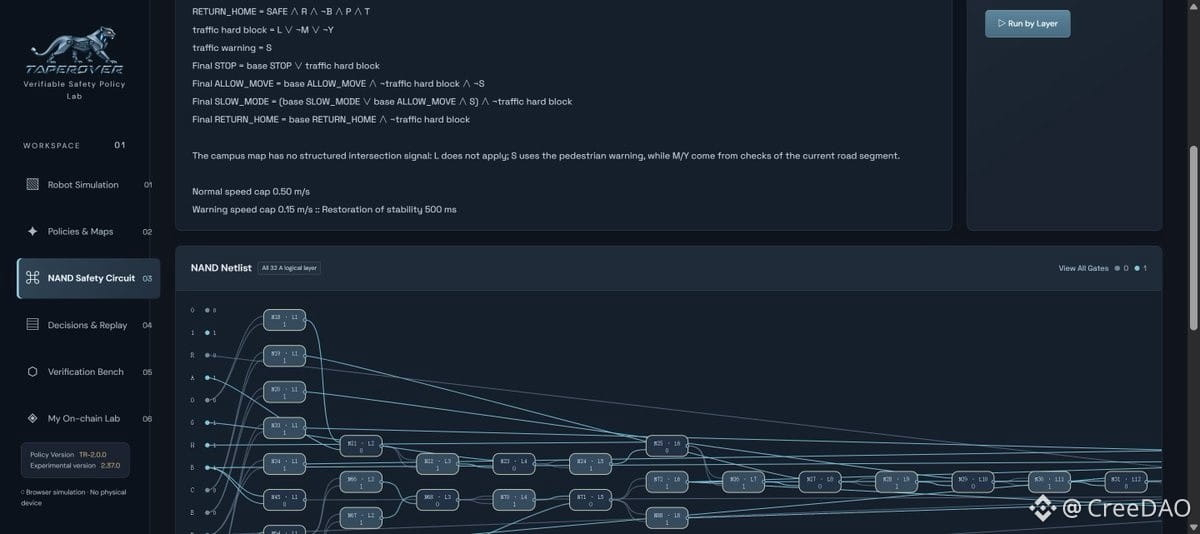
Есть и особая функция: правила безопасности представлены в виде схемы из логических вентилей NAND. Когда машинка выполняет задачу, на странице отображаются входные данные схемы, состояния вентилей и итоговый результат. Поэтому, увидев, что «машинка остановилась», пользователь может выяснить: какое условие вызвало остановку? Соответствовало ли это решение заранее опубликованным правилам?
В проекте также есть инструменты для сравнения стратегий, воспроизведения решений и проверки. Пользователь может запустить два набора параметров в одном и том же сценарии и сравнить результаты, а также проверить согласованность правил при различных комбинациях входных данных.
Для чего это можно использовать?
Для изучения правил безопасности роботов. Начинающие могут понять такие понятия, как объезд препятствий, экстренная остановка и возвращение на базу при низком заряде, наблюдая за картой и машинкой. Это нагляднее, чем просто читать формулы.
Для моделирования сложных дорожных условий и базовых правил движения. Меняйте состояние дороги, сигналы светофора и требования уступить дорогу в сценариях с поворотами, препятствиями и перекрёстками и наблюдайте, когда машинка продолжает движение, замедляется или останавливается.
Для разработки и сравнения стратегий. Разработчики могут менять карту, габариты автомобиля или параметры правил, наблюдать за поведением машинки в разных условиях и обсуждать причины конкретного решения, используя запись воспроизведения.
Для проверки идей до покупки оборудования. Для первых экспериментов достаточно веб-страницы — плата разработки, датчики и моторы не нужны. В проекте также есть правила на C для устройства и материалы для тестирования: их можно предварительно проверить на компьютере. Позже, при создании медленной игрушечной машинки или учебного робота, можно постепенно добавить аппаратную часть.
Для демонстрации проверяемой схемы в блокчейне. Пользователи могут отправить сетевой список схемы безопасности в поддерживаемую блокчейн-лабораторию, затем прочитать сохранённую запись схемы и сверить её с правилами, используемыми на веб-странице. Здесь «тейпаут» означает отправку записи схемы в блокчейн, а не изготовление физического чипа.
В каких областях это можно применять?
· Настольные игрушечные машинки или учебные роботы.
· Цифровые двойники для доставки по территории кампуса или внутреннего патрулирования помещений.
· Исследования разрешения на выполнение действий мобильными устройствами.
· Экспериментальная платформа для проверяемых стратегий.
Например, исследовательская группа может обсуждать с её помощью, как развозной машине на территории кампуса следует вести себя при встрече с пешеходом. Разработчики могут сравнить результаты веб-правил и компьютерной программы на одном и том же наборе тестовых данных. Любители аппаратных проектов могут подключить плату разработки ESP-32 и сделать игрушечную беспилотную машинку.
Однако для настоящих автомобилей по-прежнему нужны надёжные датчики, тормозная система, физическая кнопка экстренной остановки и испытания на месте. То, что решение в веб-симуляции верно, само по себе не доказывает безопасность реальной машинки на дороге.
Сейчас на сайте уже можно создать собственную блокчейн-лабораторию, разработать свои стратегии и параметры и выполнить тейпаут. Через несколько дней я загружу проект на DeWeb.
Официальный сайт:
https://taperover.vercel.app/
#TapeOut #TapeRover
Проект для симуляционного тестирования, разработанный на основе протокола TapeOut, — TapeRover.
Всю работу — от веб-дизайна, создания карт и логических схем до моделирования сценариев, разработки правил, настройки параметров тестирования, проверки правил и развертывания смарт-контрактов — я выполнил в одиночку, конечно, с помощью ИИ. Работа заняла почти месяц, а один только дизайн логотипа — 6 дней.
Логотип получился очень красивым: механический леопард со встроенной электрической схемой, пронзительным взглядом и внушительным видом. Он передаёт ощущение технологий и силы.
Что такое TapeRover?
TapeRover — это лаборатория проверяемых стратегий безопасности роботов. Сейчас её главный герой — небольшой развозной автомобильчик, который ездит по территории кампуса прямо в браузере. Пользователи могут выбрать или отредактировать карту, смоделировать сложные условия движения — повороты, узкие дороги, выбоины и лужи, — задать статичные или движущиеся препятствия, пешеходов, уровень заряда и другие условия, а затем наблюдать, как машинка едет, замедляется, возвращается на базу или останавливается.
В сценариях дорожного движения также можно демонстрировать некоторые основные правила: светофоры, пешеходов на зебре, остановку и уступание дороги, ограничения скорости, а также знаки запрета движения и поворота. На странице отображается решение — ехать, снизить скорость или остановиться — исходя из условий сценария. Это структурированные входные данные для веб-симуляции, а не автоматическое распознавание реальных дорожных знаков и не полноценная проверка соблюдения правил дорожного движения.
Есть и особая функция: правила безопасности представлены в виде схемы из логических вентилей NAND. Когда машинка выполняет задачу, на странице отображаются входные данные схемы, состояния вентилей и итоговый результат. Поэтому, увидев, что «машинка остановилась», пользователь может выяснить: какое условие вызвало остановку? Соответствовало ли это решение заранее опубликованным правилам?
В проекте также есть инструменты для сравнения стратегий, воспроизведения решений и проверки. Пользователь может запустить два набора параметров в одном и том же сценарии и сравнить результаты, а также проверить согласованность правил при различных комбинациях входных данных.
Для чего это можно использовать?
Для изучения правил безопасности роботов. Начинающие могут понять такие понятия, как объезд препятствий, экстренная остановка и возвращение на базу при низком заряде, наблюдая за картой и машинкой. Это нагляднее, чем просто читать формулы.
Для моделирования сложных дорожных условий и базовых правил движения. Меняйте состояние дороги, сигналы светофора и требования уступить дорогу в сценариях с поворотами, препятствиями и перекрёстками и наблюдайте, когда машинка продолжает движение, замедляется или останавливается.
Для разработки и сравнения стратегий. Разработчики могут менять карту, габариты автомобиля или параметры правил, наблюдать за поведением машинки в разных условиях и обсуждать причины конкретного решения, используя запись воспроизведения.
Для проверки идей до покупки оборудования. Для первых экспериментов достаточно веб-страницы — плата разработки, датчики и моторы не нужны. В проекте также есть правила на C для устройства и материалы для тестирования: их можно предварительно проверить на компьютере. Позже, при создании медленной игрушечной машинки или учебного робота, можно постепенно добавить аппаратную часть.
Для демонстрации проверяемой схемы в блокчейне. Пользователи могут отправить сетевой список схемы безопасности в поддерживаемую блокчейн-лабораторию, затем прочитать сохранённую запись схемы и сверить её с правилами, используемыми на веб-странице. Здесь «тейпаут» означает отправку записи схемы в блокчейн, а не изготовление физического чипа.
В каких областях это можно применять?
· Настольные игрушечные машинки или учебные роботы.
· Цифровые двойники для доставки по территории кампуса или внутреннего патрулирования помещений.
· Исследования разрешения на выполнение действий мобильными устройствами.
· Экспериментальная платформа для проверяемых стратегий.
Например, исследовательская группа может обсуждать с её помощью, как развозной машине на территории кампуса следует вести себя при встрече с пешеходом. Разработчики могут сравнить результаты веб-правил и компьютерной программы на одном и том же наборе тестовых данных. Любители аппаратных проектов могут подключить плату разработки ESP-32 и сделать игрушечную беспилотную машинку.
Однако для настоящих автомобилей по-прежнему нужны надёжные датчики, тормозная система, физическая кнопка экстренной остановки и испытания на месте. То, что решение в веб-симуляции верно, само по себе не доказывает безопасность реальной машинки на дороге.
Сейчас на сайте уже можно создать собственную блокчейн-лабораторию, разработать свои стратегии и параметры и выполнить тейпаут. Через несколько дней я загружу проект на DeWeb.
Официальный сайт:
https://taperover.vercel.app/
#TapeOut #TapeRover