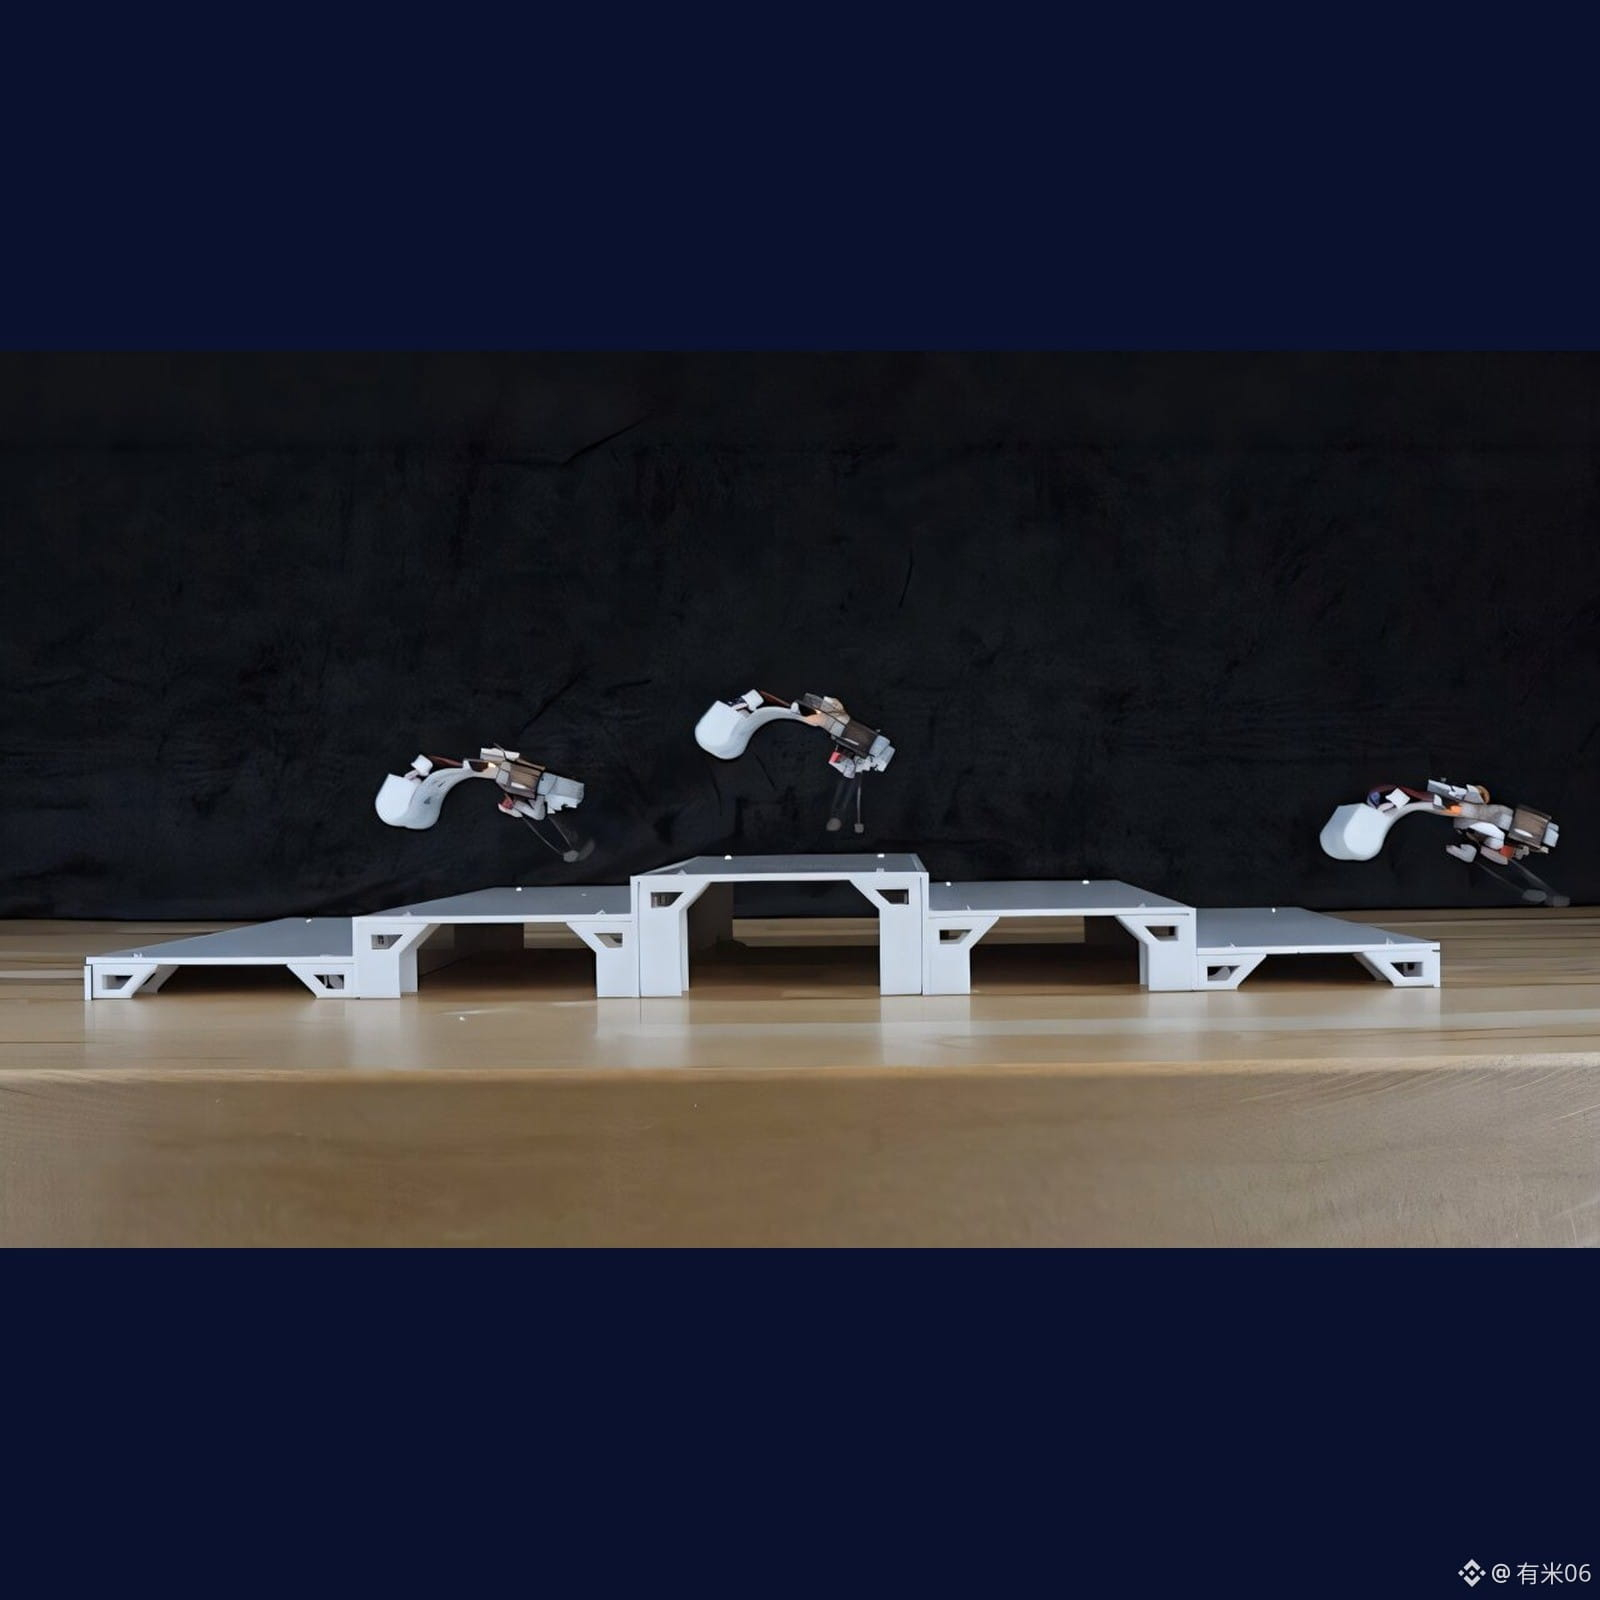
Этот маленький робот прыгает, «крутя пружину».
UCLA и Мичиган скрутили упругие стержни в спираль: дотянули до критической точки — и раздаётся «бах», разжимаясь, как лягушка, отталкиваясь лапками и мгновенно выплёскивая накопленную энергию. Прототип — всего 11 сантиметров и 98,2 грамма: он бегает по шести типам покрытий — дереву, ткани, акрилу, коже, траве и песку — умеет подниматься по ступенькам и делать кувырки; с тонкими плавниками он примерно со скоростью полтела длины в секунду плывёт назад.
В Science Advances сравнение выглядит особенно наглядным: «пружинящая» нога на деревянной поверхности быстрее всего — до 3,21 длины тела в секунду; по шести типам покрытий в среднем 2,46. А жёсткая нога в тех же условиях — примерно 0,79. Авторы тоже это отмечают: ключ — в форме стержня, она определяет, когда именно происходит резкий «выстрел», а не в том, чтобы ставить более мощные моторы.
#机器人 #仿生