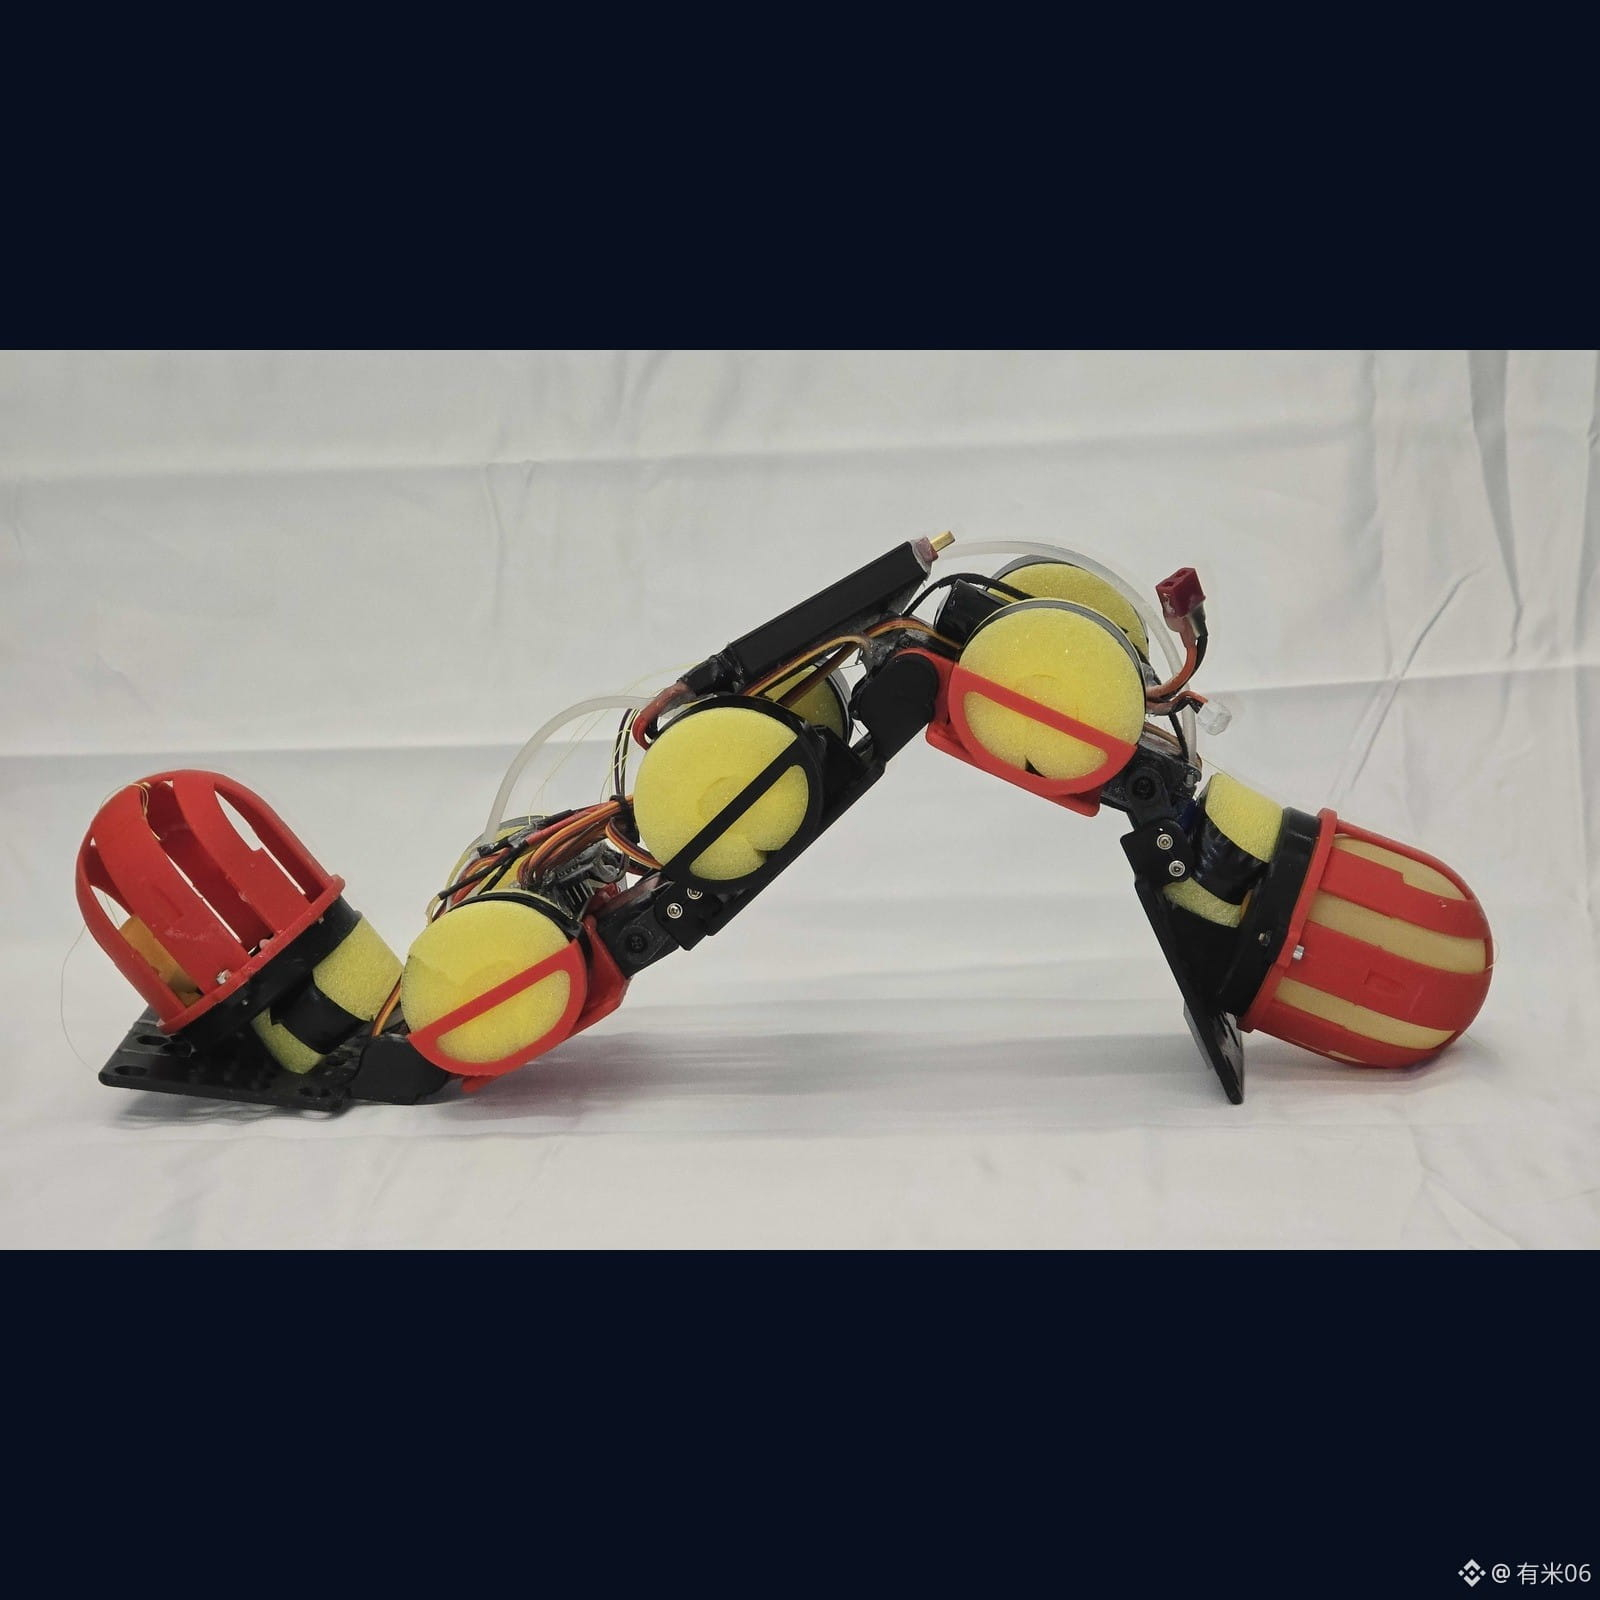
Червеобразный робот не меняет ни ноги, ни походку — достаточно переставлять воду внутри тела вперёд и назад, чтобы он мог подниматься по склону, заезжать на ступень и затем снова спускаться в воду.
Профессор Нану Обаяси из NYU Tandon и аспирант Даниил Филимонов построили пятизвенный четырёхсуставный аппарат WorMa (worm + mass — «червь + масса»). Его длина около 50 см, масса чуть больше 1 кг. На обоих концах стоят по одному латексному водяному «мешку», а расположенный в середине насос переносит примерно 300 г воды (около 28% от общей массы) между этими концами. Способы передвижения почти одинаковые — меняется точка приложения центра тяжести.
На склоне воду переносят к голове: передние контактные точки прижимаются плотнее. Самый крутой проверенный склон — 19,5°; на него может подняться конфигурация, где тяжелее голова — при этом транспортные затраты как минимум на 33% ниже. В воде наоборот: тяжелый хвост перемещается быстрее всего — до +26%, а эффективность примерно на 52% выше. Чтобы подняться по ступеньке, воду приходится переставлять туда-сюда: сначала голова с более высокой массой удерживает опору, затем хвостовой «кормовой» тяжёлый сегмент приподнимает голову и шею, чтобы хвост подвинулся ближе; после того как голова опирается на край ступеньки, её дополнительно утяжеляют — так удаётся пройти ступеньку высотой примерно до 15 см. Даже при выходе из воды голова должна быть тяжелее.
Вся трасса включает переходы «ровная поверхность → ступень → наклон → открытая водная гладь», и выход/вход в воду отработаны: робот проходит оба режима. Авторы называют это первой демонстрацией того, как червеобразный робот выполняет переключение между двумя средами.
Статья опубликована в Advanced Robotics Research (DOI 10.1002/adrr.70163); NYU Tandon 2026-09-16 — пресс-релиз в том же формате.
Рисунок: Нана Обаяси / NYU Tandon (не AI)
#机器人 #科研