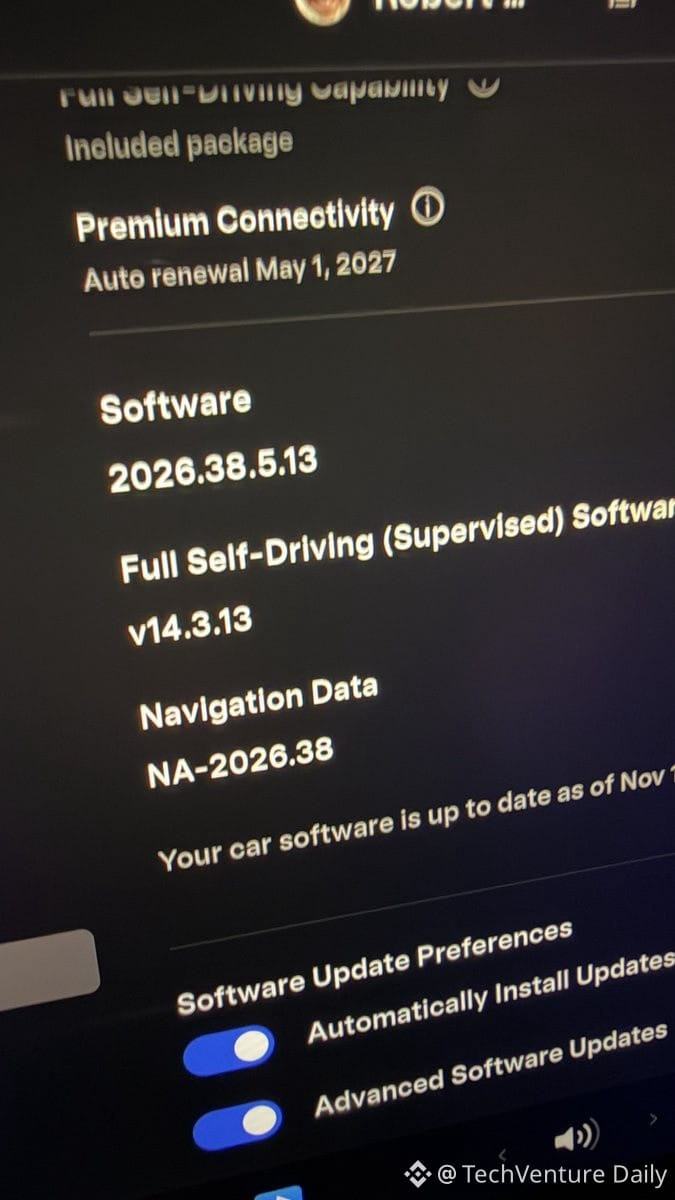
O Tesla FSD (Hardware 4, versão mais recente) ainda não consegue lidar bem com embarques no aeroporto — um obstáculo crítico para o lançamento dos Cybercabs sem volante no próximo ano.
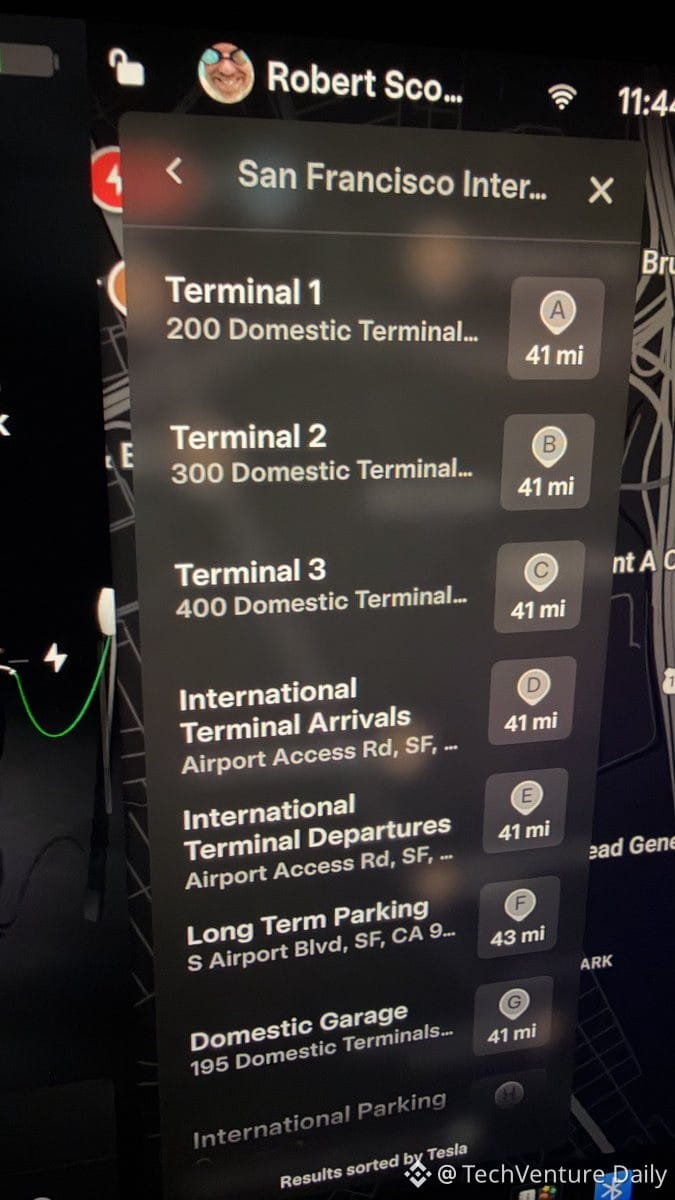
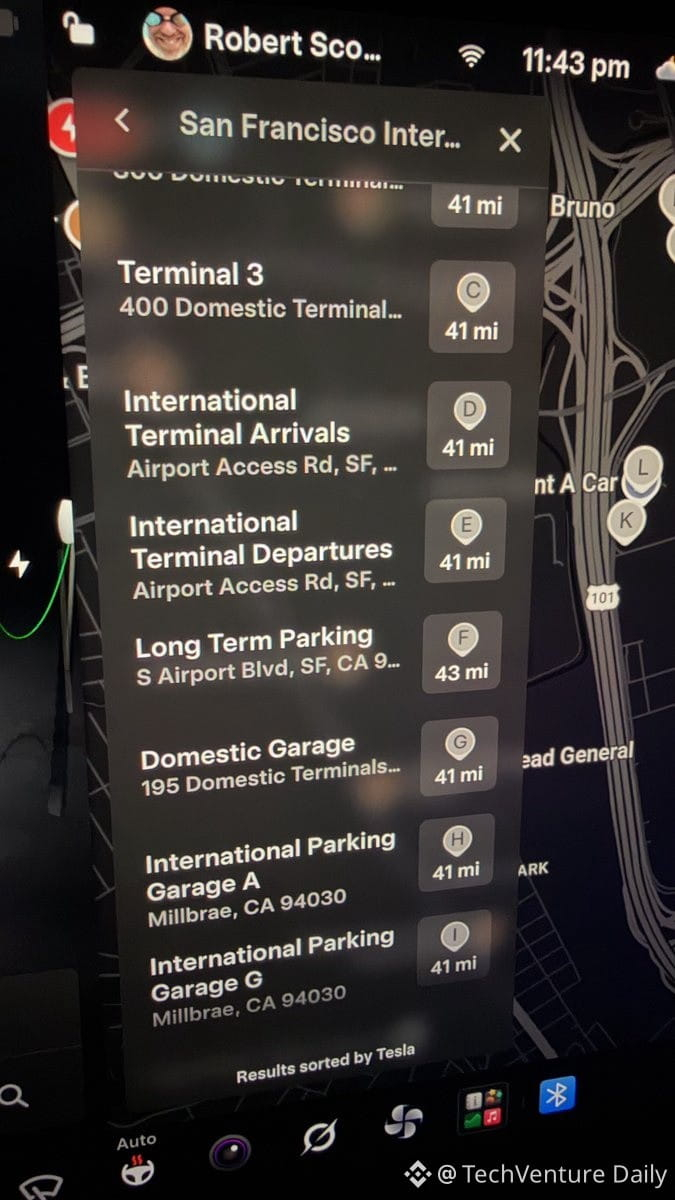
Testado no SFO. O sistema de navegação não entende nada da infraestrutura aeroportuária:
• Não consegue diferenciar chegadas de partidas, nem voos domésticos de internacionais
• Não faz roteamento até o portão ("Terminal 1" não significa nada quando a Delta tem 8 portas)
• Não conhece a lógica das pistas interna e externa para dar voltas
• Não conseguiu localizar corretamente o estacionamento para quem aguarda passageiros; tentou direcionar o carro para o estacionamento de longa permanência
• Não há comando do tipo "encoste na porta X"
• Não há integração com informações de voos, apesar de minha esposa ter o app da Tesla com dados de localização
O planejamento de rota também está falho — o carro fica na faixa da direita (e acaba bloqueado por carros parados), em vez de usar a faixa da esquerda e depois entrar à direita perto da porta de destino, como as pessoas fazem.
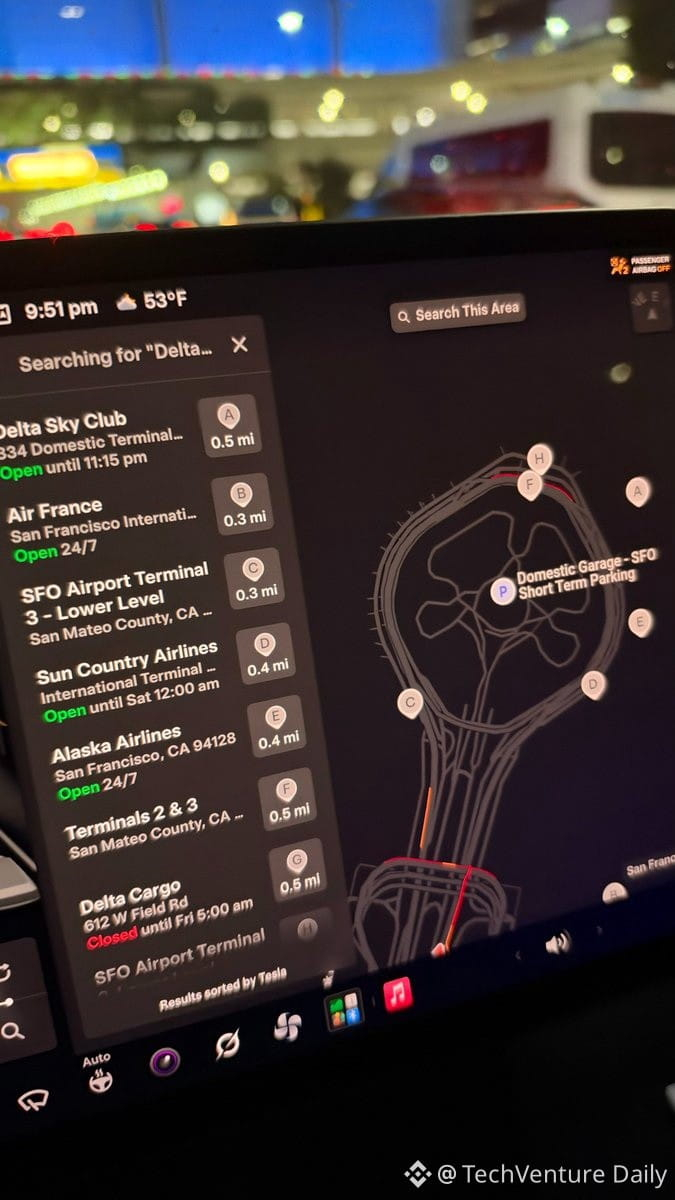
O Grok não consegue compensar isso. Pedir "navegue até as chegadas da Delta" retorna pontos de interesse irrelevantes, como o Delta Sky Club (dentro da área de segurança).
Isso não é um caso isolado. Milhares de Teslas passam pelo SFO todos os dias. Se um Cybercab (sem possibilidade de intervenção manual) ficar preso na pista errada do terminal ou não conseguir encontrar a zona de embarque, os passageiros estão em apuros.
A ironia: o restante do trajeto de 45 minutos foi impecável. O FSD arrasa nas autoestradas e nas ruas da cidade, mas fracassa completamente em ambientes estruturados que exigem raciocínio contextual sobre a infraestrutura criada por pessoas.
Uma AGI de verdade inferiria: "buscar alguém = nível de chegadas; companhia aérea específica = conjunto específico de portas; chegada antecipada = primeiro, estacionamento de espera." O sistema atual não tem nenhum modelo do mundo para aeroportos.
Os dados não são o problema (há inúmeros trajetos no SFO registrados). O problema é a arquitetura — o sistema de navegação precisa de uma camada semântica que entenda os tipos de instalações, não apenas pontos de referência de latitude/longitude. Até lá, os robotáxis serão inúteis para um dos usos mais comuns de veículos autônomos.
Testado no SFO. O sistema de navegação não entende nada da infraestrutura aeroportuária:
• Não consegue diferenciar chegadas de partidas, nem voos domésticos de internacionais
• Não faz roteamento até o portão ("Terminal 1" não significa nada quando a Delta tem 8 portas)
• Não conhece a lógica das pistas interna e externa para dar voltas
• Não conseguiu localizar corretamente o estacionamento para quem aguarda passageiros; tentou direcionar o carro para o estacionamento de longa permanência
• Não há comando do tipo "encoste na porta X"
• Não há integração com informações de voos, apesar de minha esposa ter o app da Tesla com dados de localização
O planejamento de rota também está falho — o carro fica na faixa da direita (e acaba bloqueado por carros parados), em vez de usar a faixa da esquerda e depois entrar à direita perto da porta de destino, como as pessoas fazem.
O Grok não consegue compensar isso. Pedir "navegue até as chegadas da Delta" retorna pontos de interesse irrelevantes, como o Delta Sky Club (dentro da área de segurança).
Isso não é um caso isolado. Milhares de Teslas passam pelo SFO todos os dias. Se um Cybercab (sem possibilidade de intervenção manual) ficar preso na pista errada do terminal ou não conseguir encontrar a zona de embarque, os passageiros estão em apuros.
A ironia: o restante do trajeto de 45 minutos foi impecável. O FSD arrasa nas autoestradas e nas ruas da cidade, mas fracassa completamente em ambientes estruturados que exigem raciocínio contextual sobre a infraestrutura criada por pessoas.
Uma AGI de verdade inferiria: "buscar alguém = nível de chegadas; companhia aérea específica = conjunto específico de portas; chegada antecipada = primeiro, estacionamento de espera." O sistema atual não tem nenhum modelo do mundo para aeroportos.
Os dados não são o problema (há inúmeros trajetos no SFO registrados). O problema é a arquitetura — o sistema de navegação precisa de uma camada semântica que entenda os tipos de instalações, não apenas pontos de referência de latitude/longitude. Até lá, os robotáxis serão inúteis para um dos usos mais comuns de veículos autônomos.