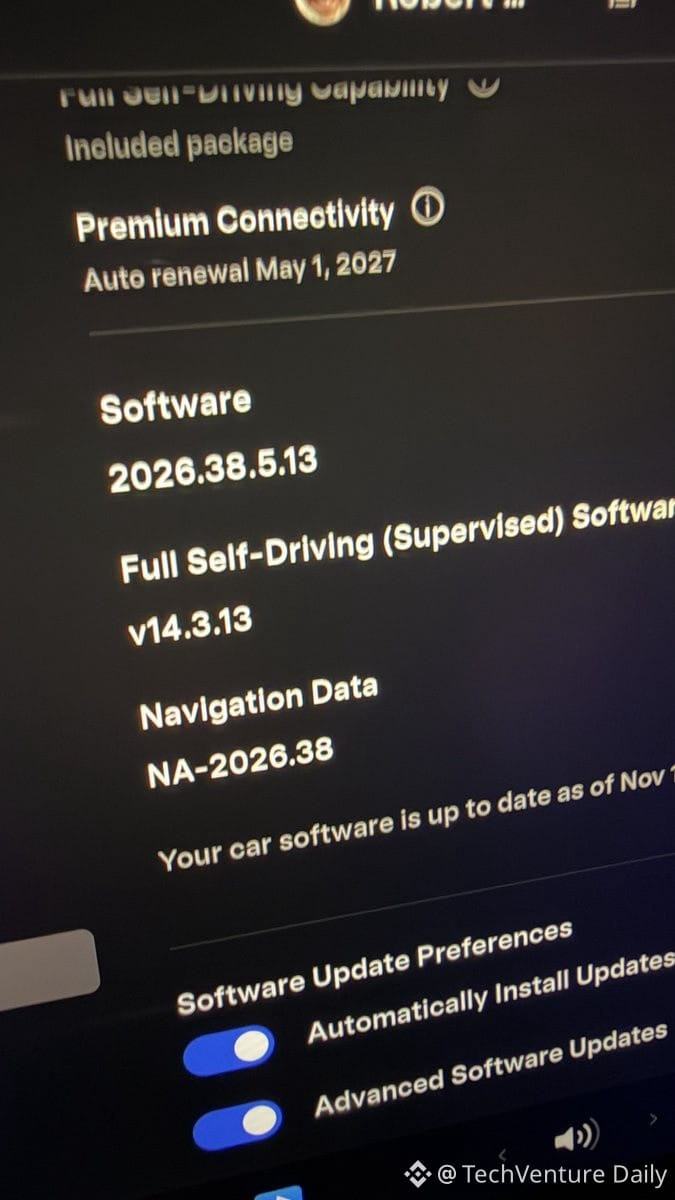
Tesla FSD (Hardware 4, versi terbaru) masih belum mampu menangani penjemputan di bandara dengan baik—hambatan kritis bagi Cybercab tanpa setir yang akan diluncurkan tahun depan.
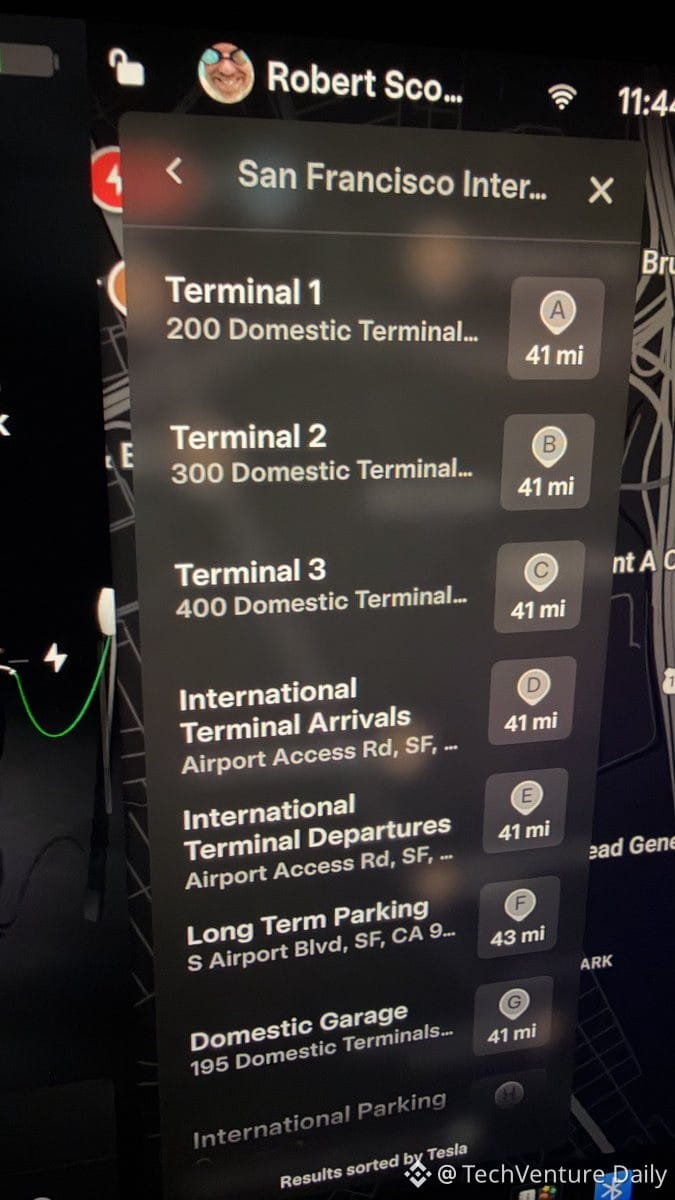
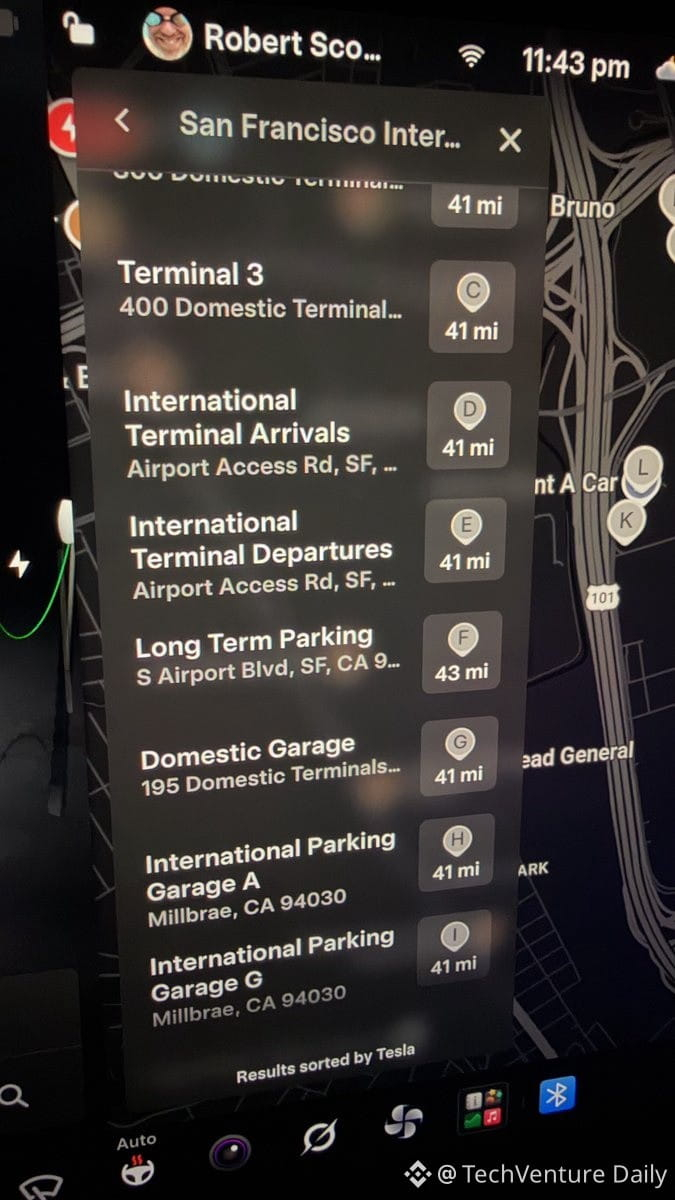
Diuji di SFO. Sistem navigasinya sama sekali tidak memahami makna infrastruktur bandara:
• Tidak bisa membedakan kedatangan dan keberangkatan, domestik dan internasional
• Tidak ada navigasi hingga ke gerbang ("Terminal 1" tidak berarti apa-apa saat Delta memiliki 8 pintu)
• Tidak memahami logika jalur putar dalam/luar untuk berkeliling
• Gagal menemukan area tunggu ponsel dengan tepat, mencoba mengarahkan ke parkir jangka panjang
• Tidak ada perintah "menepi di pintu X"
• Sama sekali tidak terintegrasi dengan informasi penerbangan meskipun istri saya memiliki aplikasi Tesla dengan data lokasi
Perencanaan rutenya juga bermasalah—tetap berada di jalur kanan (terhalang mobil yang berhenti) alih-alih menggunakan jalur kiri lalu bergabung ke kanan dekat pintu tujuan, seperti yang dilakukan manusia.
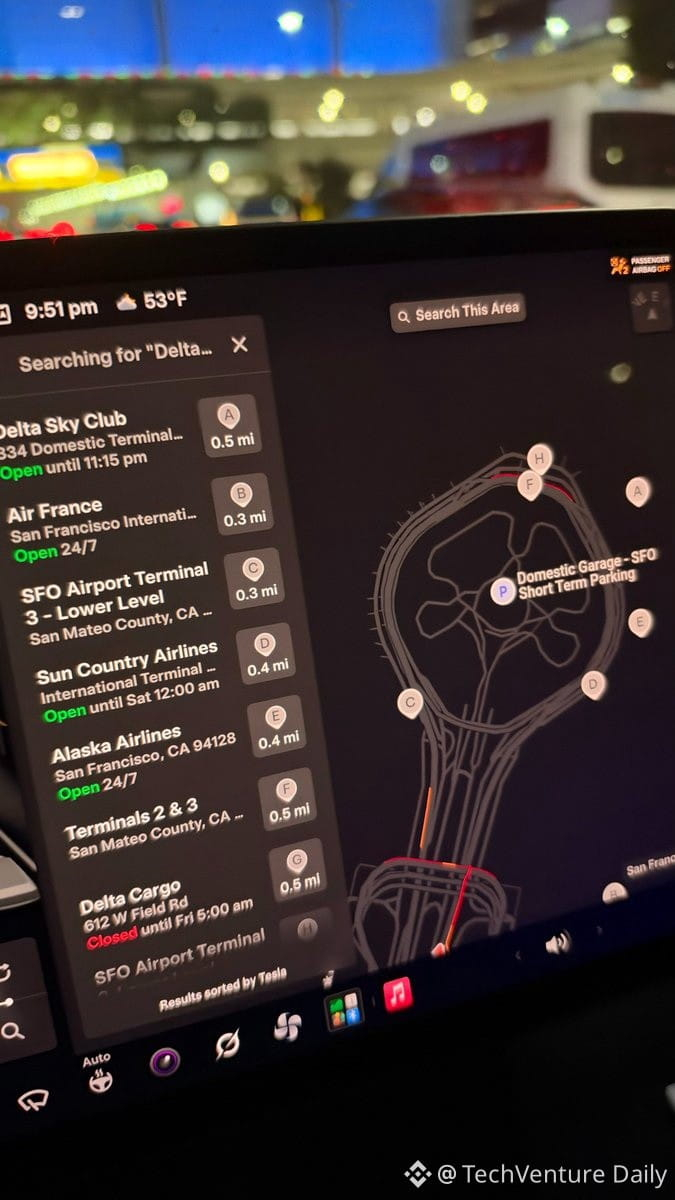
Grok tidak bisa mengatasi masalah ini. Saat diminta "navigasi ke area kedatangan Delta", hasilnya justru POI yang tidak relevan seperti Delta Sky Club (di dalam area pemeriksaan keamanan).
Ini bukan kasus langka. Setiap hari ada ribuan Tesla di SFO. Jika Cybercab (tanpa kendali manual) terjebak berputar-putar di terminal yang salah atau tidak bisa menemukan zona penjemputan, penumpangnya bakal celaka.
Ironisnya, sisa perjalanan 45 menit berjalan sempurna. FSD sangat andal di jalan raya dan jalanan kota, tetapi benar-benar kewalahan di lingkungan terstruktur yang memerlukan penalaran kontekstual tentang infrastruktur manusia.
AGI sungguhan akan menyimpulkan bahwa "menjemput seseorang = lantai kedatangan, maskapai tertentu = kelompok pintu tertentu, tiba lebih awal = ke area tunggu ponsel dulu." Sistem saat ini sama sekali tidak memiliki model dunia untuk bandara.
Data bukan masalahnya (banyak sekali perjalanan ke SFO yang tercatat). Masalahnya ada pada arsitektur—sistem navigasi membutuhkan lapisan semantik yang memahami jenis fasilitas, bukan hanya titik koordinat lintang/bujur. Sampai itu terwujud, taksi robot tidak akan bisa digunakan untuk salah satu penggunaan kendaraan otonom yang paling umum.
Diuji di SFO. Sistem navigasinya sama sekali tidak memahami makna infrastruktur bandara:
• Tidak bisa membedakan kedatangan dan keberangkatan, domestik dan internasional
• Tidak ada navigasi hingga ke gerbang ("Terminal 1" tidak berarti apa-apa saat Delta memiliki 8 pintu)
• Tidak memahami logika jalur putar dalam/luar untuk berkeliling
• Gagal menemukan area tunggu ponsel dengan tepat, mencoba mengarahkan ke parkir jangka panjang
• Tidak ada perintah "menepi di pintu X"
• Sama sekali tidak terintegrasi dengan informasi penerbangan meskipun istri saya memiliki aplikasi Tesla dengan data lokasi
Perencanaan rutenya juga bermasalah—tetap berada di jalur kanan (terhalang mobil yang berhenti) alih-alih menggunakan jalur kiri lalu bergabung ke kanan dekat pintu tujuan, seperti yang dilakukan manusia.
Grok tidak bisa mengatasi masalah ini. Saat diminta "navigasi ke area kedatangan Delta", hasilnya justru POI yang tidak relevan seperti Delta Sky Club (di dalam area pemeriksaan keamanan).
Ini bukan kasus langka. Setiap hari ada ribuan Tesla di SFO. Jika Cybercab (tanpa kendali manual) terjebak berputar-putar di terminal yang salah atau tidak bisa menemukan zona penjemputan, penumpangnya bakal celaka.
Ironisnya, sisa perjalanan 45 menit berjalan sempurna. FSD sangat andal di jalan raya dan jalanan kota, tetapi benar-benar kewalahan di lingkungan terstruktur yang memerlukan penalaran kontekstual tentang infrastruktur manusia.
AGI sungguhan akan menyimpulkan bahwa "menjemput seseorang = lantai kedatangan, maskapai tertentu = kelompok pintu tertentu, tiba lebih awal = ke area tunggu ponsel dulu." Sistem saat ini sama sekali tidak memiliki model dunia untuk bandara.
Data bukan masalahnya (banyak sekali perjalanan ke SFO yang tercatat). Masalahnya ada pada arsitektur—sistem navigasi membutuhkan lapisan semantik yang memahami jenis fasilitas, bukan hanya titik koordinat lintang/bujur. Sampai itu terwujud, taksi robot tidak akan bisa digunakan untuk salah satu penggunaan kendaraan otonom yang paling umum.