


Penulis Zhidx | ZeR0
Editor | Mò Yǐng
Pada 24 Agustus, Zhidx melaporkan bahwa pada 21 Agustus, di Hari Pengembang World Robot Conference WRC 2026, Federico Pecora, kepala global riset teknologi robotika Physical AI Arm, menyampaikan pidato utama, berbagi pemikirannya tentang industri Physical AI yang bergerak dari “penumpukan kemampuan” menuju “adaptasi tingkat sistem”.
Dalam beberapa tahun terakhir, robot telah mencapai kemajuan signifikan di bidang persepsi, kognisi, dan kontrol gerak, dengan batas penerapan yang terus meluas. Namun ketika robot keluar dari lingkungan aturan yang telah ditetapkan dan memasuki dunia nyata yang padat manusia serta penuh variabel acak, terobosan pada satu kemampuan persepsi atau manipulasi saja tidak cukup untuk mendukung implementasi komersial. Tantangan sesungguhnya adalah membuat robot mampu secara mandiri menggabungkan berbagai kemampuan secara dinamis di skenario yang belum dikenal, serta membangun sistem cerdas lengkap yang stabil, andal, dan dapat disesuaikan secara adaptif.
Untuk AI fisik, kemampuan model hanyalah titik awal. Pengaturan kemampuan, penjadwalan real-time, manajemen status, dan mekanisme pembatasan perilaku sedang menjadi kunci agar robot memasuki skenario dunia nyata yang terbuka. Kemampuan generalisasi robot dianggap sebagai kemampuan kunci untuk mewujudkan penerapan skala besar dari teknologi robot. Bagaimana mendukung kemampuan tersebut dengan komputasi yang efisien menjadi salah satu tantangan utama yang menjadi fokus perhatian Arm.
Berdasarkan sudut pandang ini, Federico Pecora baru-baru ini melakukan percakapan mendalam dengan media seperti ZhiDongzhi. Ia mengatakan kepada ZhiDongzhi bahwa untuk mendorong penerapan robot secara masif, diperlukan kemajuan berkelanjutan pada model AI, dan juga evolusi koordinasi pada perangkat keras tingkat dasar serta arsitektur sistem. Platform komputasi Arm telah memiliki kemampuan yang sangat penting bagi robot di dunia nyata, seperti komputasi berenergi tinggi dan efisien, respons real-time, serta teknologi isolasi keamanan. Pengalaman Arm yang kaya di bidang otomotif juga dapat diterapkan pada berbagai skenario aplikasi AI fisik.
Namun aplikasi robot masih menghadapi tantangan tambahan. Robot harus menangani objek dengan bentuk yang beragam dan, pada prinsipnya, mampu menjalankan berbagai tugas yang berbeda. Karena itu, arsitektur komputasi harus dapat menghadapi kebebasan tambahan ini, mendukung lebih banyak model persepsi dan perencanaan yang berjalan paralel, sekaligus memenuhi kebutuhan kontrol yang lebih kompleks dan dengan biaya komputasi yang lebih tinggi.
Menurutnya, tantangan kunci lain yang dihadapi platform komputasi ke depan adalah bagaimana mendukung penggunaan ulang dan pengombinasian kemampuan antar robot yang berbeda. Yang dibutuhkan industri adalah fondasi komputasi yang terpadu, terbuka, dan dapat diperluas. Terlepas dari bentuk robot, konfigurasi daya komputasi, atau skenario aplikasi apa pun, perangkat lunak dapat dikembangkan dan diterapkan di platform tersebut, sehingga mengurangi kompleksitas pengembangan dan mempercepat penerapan inovasi.
Ia memprediksi bahwa kemampuan yang dikustomisasi akan menjadi sangat penting. Tantangan yang dihadapi robot tidak hanya terletak pada bagaimana mendukung kemampuan cerdas melalui akselerator, CPU, dan bandwidth memori, melainkan juga bagaimana mewujudkan kemampuan tersebut dalam batas daya dan keterbatasan pembuangan panas. Ke depan, platform komputasi robot perlu mampu berkembang secara fleksibel pada berbagai dimensi seperti CPU, akselerator, memori, dan bandwidth untuk menyesuaikan kebutuhan skenario yang berbeda, sementara fondasi teknologi dasarnya tetap harus terpadu.
“Misi inti Arm selama ini adalah memberdayakan ekosistem dan pengembang, dengan memberikan kemampuan seperti konsistensi ISA (ISA parity), sehingga pengembang dapat menyelesaikan pengembangan dan pelatihan di cloud, lalu memindahkan perangkat lunak langsung ke sisi tepi dan platform robot terminal tanpa perlu melakukan rekonstruksi skala besar atau adaptasi ulang.” kata Federico Pecora. Ini adalah salah satu keunggulan terpenting dari platform komputasi Arm.
I. Kemampuan generalisasi adalah terobosan inti industri
Dari tren perkembangan industri, evolusi kemampuan robot sedang melalui tiga tahap.
Tahap pertama adalah generalisasi lintas objek, yaitu robot dapat menangani berbagai jenis objek dalam satu alur tugas tanpa harus melatih ulang atau memprogram ulang untuk setiap objek. Kemampuan ini telah terbukti dalam skenario terstruktur seperti penyortiran, logistik, dan ritel.
Tahap kedua adalah kecerdasan multi-tugas. Platform kecerdasan terpadu mendukung eksekusi berbagai tugas. Robot tidak lagi melayani satu alur kerja tetap, melainkan dapat beralih antar kombinasi kemampuan yang berbeda sesuai kebutuhan tugas.
Tahap ketiga adalah mewujudkan adaptasi tingkat sistem. Saat itu, baik pengguna akhir maupun robot itu sendiri dapat menyesuaikan kemampuan berdasarkan perubahan lingkungan tanpa perlu mengembangkan ulang, melatih ulang, atau menerapkan ulang sistem.
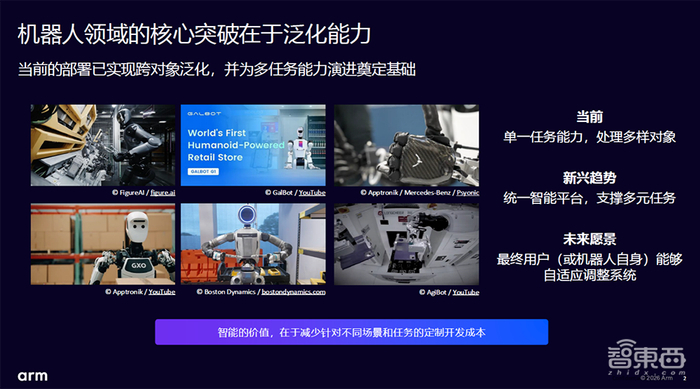
Nilai komersial dari kemampuan generalisasi terletak pada penurunan yang signifikan biaya dan kompleksitas adaptasi serta penerapan robot ke skenario baru, proses baru, dan tugas baru.
Sebuah skenario harian dapat secara intuitif menunjukkan nilai nyata dari kemampuan generalisasi. Bayangkan seorang pengguna membawa robot humanoid ke supermarket untuk berbelanja, lalu memberi instruksi: “Dorong kereta belanja, ikuti saya. Kamu ambil satu kantong besar beras 10 kilogram, saya pilih sayuran, nanti bertemu di bagian produk susu.”
Instruksi seperti ini tidak rumit dalam kehidupan sehari-hari, tetapi menuntut standar yang sangat tinggi bagi sistem robot. Di tempat umum yang padat orang, lingkungan yang tidak dibangun sebelumnya peta, robot juga belum tentu menerima pelatihan khusus seperti “mendorong kereta belanja”. Agar tugas berhasil, robot harus beradaptasi terhadap perubahan saat eksekusi, membangun atau menyesuaikan struktur kemampuan secara real-time, bukan memanggil satu solusi tetap yang sudah dilatih sebelumnya.
Di antaranya, banyak kemampuan individual sudah dapat diwujudkan melalui pelatihan yang ditargetkan, optimasi model, dan pendekatan rekayasa. Namun tantangan sesungguhnya adalah bagaimana robot secara otonom dapat mengoordinasikan dan mengombinasikan kemampuan-kemampuan tersebut, lalu mengintegrasikannya menjadi sistem AI fisik yang mampu merasakan, mengambil keputusan, dan bertindak secara berkelanjutan untuk menyelesaikan tugas kompleks di dunia nyata.
Misalnya, dalam skenario berbelanja, tidak hanya perlu mampu mendorong kereta belanja mengikuti pengguna, bernavigasi tanpa peta secara mandiri, mengenali barang, dan mengangkat barang berat, tetapi juga harus dapat menyesuaikan perilaku dan model geraknya secara real-time. Saat bekerja sama dengan manusia, robot harus mematuhi batasan perilaku yang telah ditetapkan, dan tetap memberikan hasil yang andal serta stabil di lingkungan yang berubah-ubah.
Saat berbincang dengan media, Federico Pecora juga membagikan bahwa salah satu faktor mengapa industri memandang bentuk robot humanoid sebagai hal penting adalah potensinya dan harapannya dalam mewujudkan kemampuan generalisasi dan adaptasi pada robot. Ia berharap robot jenis ini dapat beradaptasi lebih mudah terhadap skenario dan kebutuhan baru dibanding robot khusus yang dirancang untuk tugas tertentu, mempertahankan performa yang stabil, serta dapat dipindahkan dengan cepat ke tugas dan skenario aplikasi yang sama sekali baru. Pengalamannya dalam pengembangan juga dapat dialihkan ke platform robot dengan bentuk lainnya.
II. Penerapan robot secara masif menghadapi empat tantangan tingkat sistem
Seiring robot beralih dari demonstrasi teknologi menuju penerapan di dunia nyata, masalah yang perlu diselesaikan industri tidak lagi apakah satu model tunggal cukup canggih, melainkan bagaimana membuat banyak kemampuan yang heterogen bekerja sama secara efisien dalam satu sistem.
Arm berpendapat bahwa penerapan robot secara masif pada tahap berikutnya akan berfokus pada empat tantangan tingkat sistem.
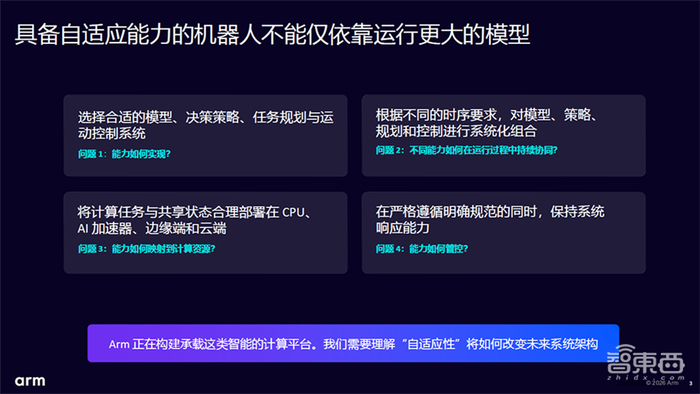
1. Bagaimana kemampuan diwujudkan?
Robot tidak bisa menyelesaikan semua tugas hanya dengan satu model. Sebaliknya, robot perlu mencocokkan model, strategi, perencana (planner), dan pengontrol yang sesuai untuk berbagai bagian. Misalnya, model aksi bahasa-visual dapat digunakan untuk menghasilkan aksi percobaan, model bahasa-visual untuk mengenali objek yang dapat diolah di lingkungan, model bahasa besar dapat membantu menghasilkan logika kontrol, dan pengontrol parametrik bertugas menghasilkan aksi yang aman dan andal. Modul-modul ini perlu berjalan secara berdampingan (co-resident), berbagi memori dan bandwidth, serta berkolaborasi untuk menghasilkan perilaku akhir.
2. Bagaimana kemampuan yang berbeda dapat terus berkoordinasi selama proses berjalan?
Beban kerja robot di dunia nyata memiliki berbagai skala waktu: pemeriksaan tabrakan harus merespons secara instan, navigasi dan kontrol membutuhkan pembaruan berkelanjutan, sedangkan penalaran tingkat tinggi seperti “menemukan posisi beras” sering muncul secara mendadak dan asinkron. Jika tidak ada struktur waktu dan penjadwalan prioritas yang jelas, kemampuan-kemampuan ini dapat saling berebut sumber daya komputasi, menyebabkan keterlambatan respons. Ini tidak hanya memengaruhi efisiensi sistem, bahkan dapat menimbulkan risiko keamanan.
3. Bagaimana kemampuan dipetakan ke sumber daya komputasi?
Tanpa peta lingkungan yang dibangun sebelumnya, robot perlu mengandalkan kecerdasan lokal untuk melakukan persepsi, pemahaman skenario, dan perencanaan jalur, sekaligus secara bertahap membangun peta semantik yang bisa dibagikan oleh banyak model. Persyaratan responsivitas, pengambilan keputusan otonom, dan keamanan membuat banyak komputasi cerdas harus diselesaikan di sisi lokal robot. Ini menimbulkan tantangan arsitektur sistem yang penting: bagaimana membagi tugas komputasi secara wajar antara CPU, akselerator khusus, memori, dan tautan komunikasi, sambil memanfaatkan keunggulan komputasi heterogen secara maksimal dan meminimalkan biaya pemindahan data, untuk mencapai performa dan efisiensi energi yang lebih tinggi.
4. Bagaimana kemampuan dikenai batasan dan dikendalikan?
Seiring robot memiliki kemampuan adaptasi yang lebih kuat, perhatian industri tidak lagi hanya pada masalah keamanan dasar seperti penghindaran tabrakan, batas kecepatan, dan kontrol gaya. Tantangan juga mencakup batasan tingkat lebih tinggi seperti aturan ruang dan waktu, preferensi tugas, dan norma perilaku pada skenario tertentu. Strategi AI berkotak hitam sering kali sulit untuk memeriksa, mendiagnosis, dan membatasi perilaku robot.
Oleh karena itu, meskipun sistem terus berevolusi, penghalang keamanan, jaminan runtime, pemodelan masalah kontrol, dan pengontrol cadangan harus tetap efektif saat sistem berubah. Ini menuntut pengembangan yang dikustomisasi untuk beralih dari pendekatan yang bergantung pada pengalaman dan rekayasa sementara menjadi kerangka perlindungan perilaku yang jelas, dapat diwujudkan, dan memiliki daya ikat yang kuat.
Untuk mendorong penyelesaian keempat masalah tersebut, Federico Pecora menyebut bahwa Arm akan terus mendorong pekerjaan terkait melalui tim peneliti yang dipimpinnya. Di satu sisi, Arm akan terus melakukan riset dan secara aktif membagikan hasil riset kepada pihak luar. Di sisi lain, Arm akan bekerja sama secara erat dengan mitra ekosistem di bidang semikonduktor, sensor, dan aktuator.
III. Kemampuan generalisasi akan mewujudkan nilai komersial secara bertahap dan memperluas cakupan skenario penggunaan
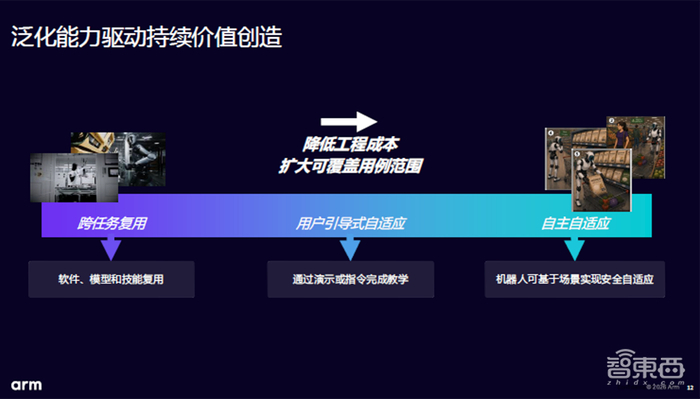
Federico Pecora mengemukakan bahwa implementasi kemampuan generalisasi akan terus melepas nilai komersial secara bertahap:
Tingkat pertama adalah melakukan penggunaan ulang lintas tugas untuk perangkat lunak, model, dan skill.
Kemampuan generalisasi tingkat lebih tinggi memungkinkan pengguna akhir seperti operator pabrik, manajer toko swalayan, dan operator robot, melalui demonstrasi atau instruksi bahasa, untuk menyelesaikan konfigurasi adaptif robot.
Pada tingkat kematangan tertinggi, robot dapat mewujudkan adaptasi otonom sepenuhnya yang digerakkan oleh konteks lingkungan, sehingga secara signifikan menurunkan biaya integrasi sistem dan memperluas rentang skenario penggunaan yang dapat dijangkau oleh sistem robot.
Secara mendasar, ini pertama-tama adalah masalah arsitektur sistem robot—bagaimana mengatur kemampuan persepsi, eksekusi, dan perilaku robot; baru kemudian masalah arsitektur komputasi—bagaimana kemampuan komputasi dasar dikonfigurasi dan disuplai.
Saat ini, arsitektur robot sendiri belum benar-benar matang, masih ada banyak ruang optimasi yang perlu digali. Evolusi dan optimasi pada lapisan arsitektur ini di masa depan kemungkinan besar akan membentuk arah perkembangan arsitektur komputasi sampai batas tertentu.
Seiring robot beralih dari eksekusi tugas tunggal menuju adaptasi tingkat sistem, pentingnya platform komputasi sedang bergeser dari sekadar mendukung menjalankan satu model menjadi mendukung kerja sama operasional seluruh sistem cerdas.
Dengan keunggulan teknis “efisiensi energi tinggi, keandalan tinggi, dan adaptasi tinggi”, solusi arsitektur Arm (termasuk CPU, akselerator, dan MCU) menyediakan konfigurasi daya hitung yang beragam serta fungsi keamanan, dan telah digunakan secara luas pada berbagai produk robot.
Menurut Federico Pecora, tantangan utama untuk mewujudkan robot adaptif untuk semua skenario adalah beragam. Arm berencana mengandalkan riset khusus robot untuk mengatasi masalah terkait, serta bekerja sama dengan mitra ekosistem di bidang AI fisik untuk membangun arsitektur komputasi generasi berikutnya yang sesuai untuk AI fisik dan robot serbaguna.
Pada saat yang sama, Arm berencana mendorong riset terdepan yang relevan bersama akademisi global, menghimpun inovasi dari kalangan akademik dan industri, serta melakukan verifikasi dan penerapan di berbagai platform komersial, untuk akhirnya mendorong terbangunnya sistem robot dengan kecerdasan tingkat sistem.
Kesimpulan: Arm menyediakan dasar komputasi terpadu untuk kemampuan sistem robot
Industri robot menghadapi kesenjangan antara fokus inovasi dan kebutuhan industri. Selama bertahun-tahun, komunitas akademik cenderung memecah masalah menjadi riset khusus untuk mendorong terobosan berkelanjutan pada kemampuan individual seperti persepsi, perencanaan, kontrol, dan pembelajaran. Sementara itu, industri lebih fokus pada penerapan produk dan validasi nilai komersial, serta memprioritaskan integrasi fungsi yang memenuhi kebutuhan bisnis saat ini. Hal ini menciptakan kesenjangan antara inovasi kemampuan dan sistem robot yang dapat diterapkan.
Industri membutuhkan fondasi komputasi yang umum, yang dapat menghubungkan, mengorganisasi, dan mengoordinasikan kemampuan-kemampuan tersebut dalam skenario penerapan berskala besar. Arm memainkan peran penting dalam tahap ini dengan menyediakan platform komputasi yang terbuka dan ekosistem yang besar, dengan tujuan membantu industri mengubah terobosan teknologi individual menjadi kecerdasan tingkat sistem yang andal, serta mempercepat perjalanan teknologi robot dari laboratorium menuju penerapan berskala besar.
Arm terus berevolusi dengan cakupan ekosistem komputasi lengkap, mulai dari sensor, kontrol real-time, komputasi AI, komputasi tepi, hingga infrastruktur cloud. Arm menyediakan dasar komputasi terpadu untuk robot, membantu pengembang menggunakan ulang perangkat lunak di antara berbagai platform perangkat keras dan melakukan penjadwalan beban kerja yang efisien, sehingga secara signifikan menurunkan hambatan untuk inovasi dan penerapan secara masif.
Industri robot Tiongkok sedang menunjukkan kemunculan inovasi yang pesat. Di pasar penting ini, Arm berencana untuk terus bekerja sama dengan mitra ekosistem lokal untuk mendorong teknologi robot adaptif agar dapat diterapkan lebih luas pada aplikasi nyata di dunia.