🧪 Un modelo de 27 mil millones de parámetros practicó en una simulación y luego completó 18 de 30 pruebas con un robot real
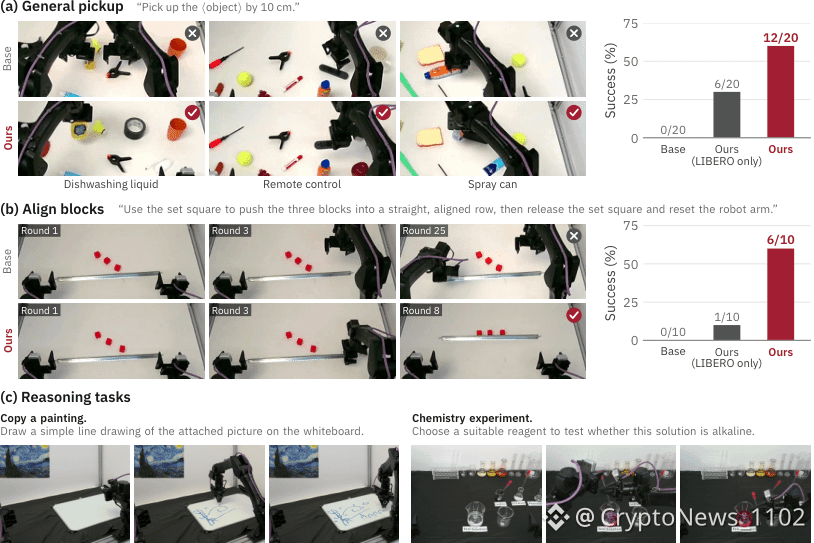
Los investigadores entrenaron el modelo abierto Qwen3.8-27B mediante aprendizaje por refuerzo y sin demostraciones humanas. La configuración se llama PEAR. En un robot real de dos brazos que nunca había visto durante el entrenamiento, el modelo final tuvo éxito 18 de 30 veces. El modelo base no tuvo éxito ninguna vez. En la prueba de referencia LIBERO, la tasa de éxito pasó del 1,6 % al 74,4 %. El artículo se publicó en arXiv el 13 de noviembre.
⭐ El sesenta por ciento de los intentos se transfirió del simulador al mundo real. Doce de las treinta pruebas reales aún fracasaron.
#AI #Robótica
Los investigadores entrenaron el modelo abierto Qwen3.8-27B mediante aprendizaje por refuerzo y sin demostraciones humanas. La configuración se llama PEAR. En un robot real de dos brazos que nunca había visto durante el entrenamiento, el modelo final tuvo éxito 18 de 30 veces. El modelo base no tuvo éxito ninguna vez. En la prueba de referencia LIBERO, la tasa de éxito pasó del 1,6 % al 74,4 %. El artículo se publicó en arXiv el 13 de noviembre.
⭐ El sesenta por ciento de los intentos se transfirió del simulador al mundo real. Doce de las treinta pruebas reales aún fracasaron.
#AI #Robótica