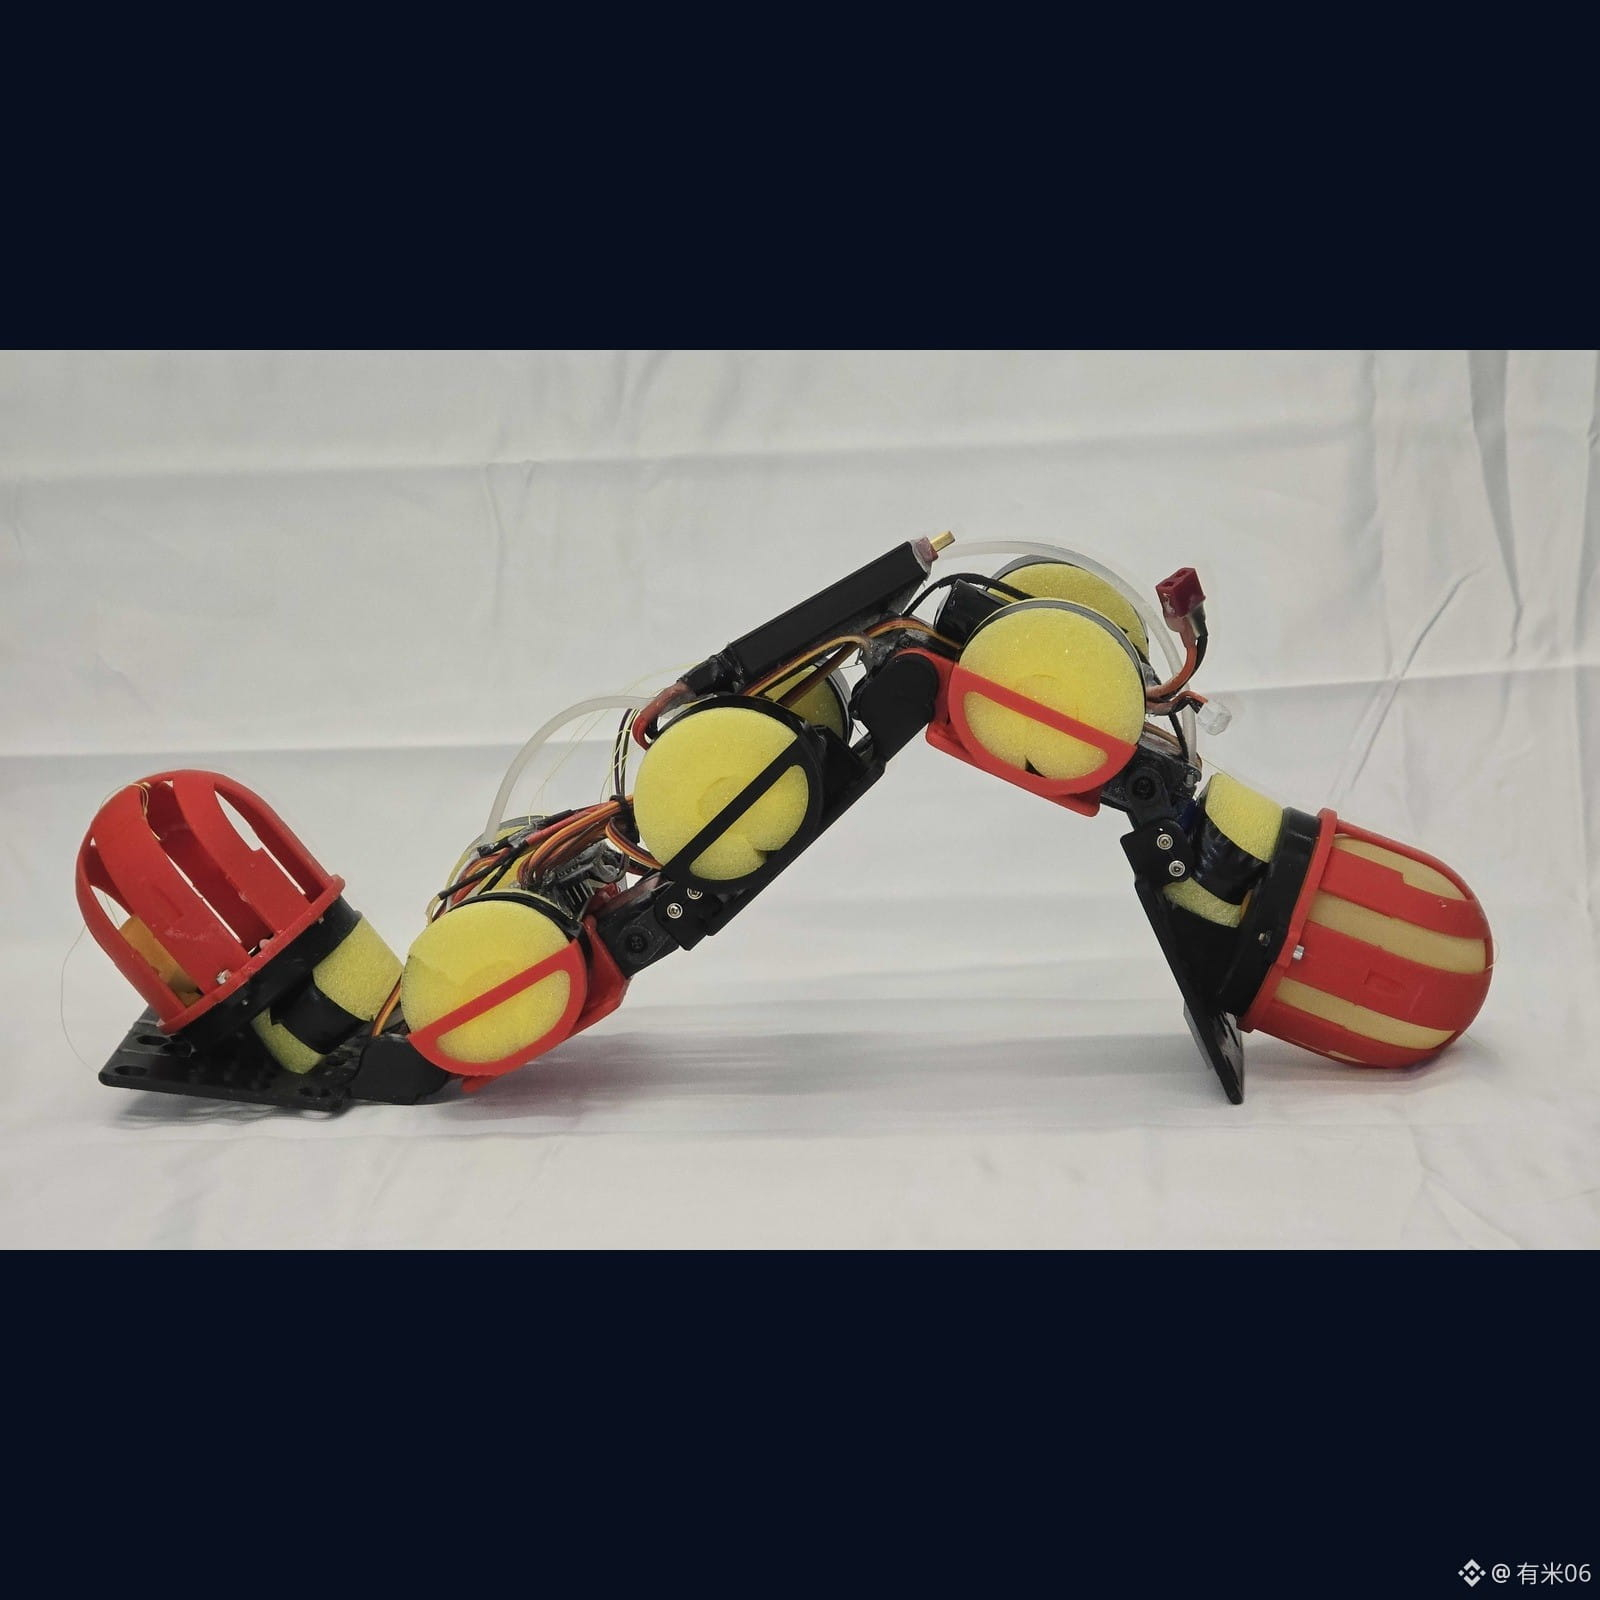
Los robots gusano no cambian de piernas ni de marcha: solo “trastean” el agua del vientre hacia delante y hacia atrás, y así pueden subir pendientes, subir escaleras y volver a bajar al agua.
Nana Obayashi y el doctorando Daniil Filimonov, de NYU Tandon, construyeron un robot de cinco segmentos y cuatro articulaciones llamado WorMa (worm + mass): mide unos 50 centímetros, pesa justo por encima de 1 kilogramo, tiene dos bolsas de látex llenas de agua, una en cada extremo; una bomba en el centro desplaza alrededor de 300 gramos de agua (≈28% de la masa total) entre ambos extremos. La forma de desplazarse es bastante similar; lo que cambia es dónde cae el centro de gravedad.
En la pendiente, trasladan el agua hacia la cabeza: el punto de contacto frontal queda más firme. La pendiente más inclinada medida es de 19,5°; solo con una configuración de “peso en la cabeza” puede subir, reduciendo el coste de transporte al menos un 33%. En el agua ocurre lo contrario: el “peso en la cola” permite nadar más rápido, hasta un 26%, y logra una eficiencia mayor, de aproximadamente 52%. Para subir un escalón hay que volver a trasegar el agua: primero, el peso en la cabeza se agarra al suelo; después, el peso en la cola levanta la cabeza y el cuello para acercar la cola, y cuando la cabeza queda apoyada en el borde del escalón, se añade peso a la cabeza otra vez. Así, puede superar escalones de hasta unos 15 centímetros. Al salir al exterior también es necesario ir con peso en la cabeza. Toda la ruta, de suelo plano → escalón → pendiente → superficie de agua abierta, está resuelta con éxito: entrada y salida del agua, ambas quedan demostradas. Los autores afirman que es la primera demostración de un robot de locomoción ondulante que cambia entre terrenos anfibios.
El artículo se publica en Advanced Robotics Research (DOI 10.1002/adrr.70163); la nota de prensa de NYU Tandon del 2026-09-16 coincide con el mismo enfoque.
Imagen: Nana Obayashi / NYU Tandon (no IA)
#机器人 #科研