


ZhiDongs
Autor | ZeR0
Edición | Moye
ZhiDongs el 24 de agosto informó que, el 21 de agosto, en el Día de Desarrolladores de WRC 2026, celebrado en el Congreso Mundial de Robótica, Federico Pecora, líder global de investigación en robótica de IA física de Arm, pronunció una conferencia temática y compartió reflexiones de la industria sobre cómo la IA física avanza de un “acumulamiento de capacidades” a un “ajuste adaptativo a nivel de sistema”.
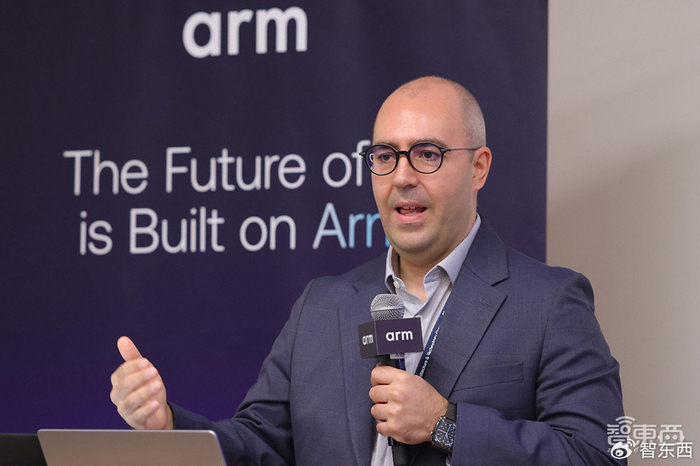
El líder global de investigación en robótica de IA física de Arm, Federico Pecora, pronunció una conferencia temática
En los últimos años, los robots han logrado avances significativos en ámbitos como la percepción, la cognición y el control del movimiento, y los límites de aplicación se han ampliado de forma constante. Sin embargo, cuando los robots salen de un entorno prediseñado y entran en el mundo real, con alta densidad de personas y variables aleatorias, las mejoras en habilidades únicas de percepción y manipulación no son suficientes para respaldar el despliegue comercial. El verdadero reto consiste en permitir que el robot, de forma autónoma, complete la combinación dinámica de múltiples capacidades en escenarios desconocidos, y construya un sistema inteligente completo, estable y confiable, que pueda ajustarse de manera adaptativa.
Para la IA física, las capacidades del modelo son solo el punto de partida. La orquestación de capacidades, la programación en tiempo real, la gestión del estado y los mecanismos de restricción del comportamiento se están convirtiendo en elementos clave para que los robots entren en escenarios abiertos y reales. La capacidad de generalización del robot se considera una capacidad clave para lograr un despliegue a gran escala. La forma de respaldar eficientemente esa capacidad con cómputo, se ha convertido en uno de los retos principales en los que Arm está centrando su atención.
En torno a esta visión, Federico Pecora conversó en profundidad recientemente con medios como Zhi Dongxi. Le dijo a Zhi Dongxi que impulsar el despliegue a gran escala de robots requiere tanto que los modelos de IA sigan avanzando como que el hardware y la arquitectura de sistemas subyacentes evolucionen de forma coordinada. Basada en la plataforma de cómputo de Arm, ya existen capacidades esenciales para robots en el mundo real, como cómputo de alta eficiencia energética, respuesta en tiempo real y tecnologías de aislamiento seguro. La amplia experiencia de Arm en el sector automotriz también se aplica a escenarios de diversas aplicaciones de IA física.
Pero las aplicaciones de robots también enfrentan retos adicionales. Los robots deben manejar objetos de formas muy diversas y, en principio, pueden ejecutar todo tipo de tareas. Por ello, la arquitectura de cómputo debe poder afrontar estas libertades adicionales, soportar más modelos de percepción y planificación ejecutándose en paralelo, y al mismo tiempo cumplir demandas de control más complejas y con mayor costo computacional.
A su juicio, otro tema clave al que se enfrentará la plataforma de cómputo en el futuro es cómo apoyar la reutilización y combinación de capacidades entre distintos robots. Lo que necesita la industria es una base de cómputo unificada, abierta y escalable: independientemente de la forma que tenga el robot, de la configuración de cómputo o del escenario de aplicación, se debe poder desarrollar y desplegar software en esa plataforma, reduciendo la complejidad del desarrollo y acelerando la adopción de innovaciones.
Predice que la capacidad de personalización será cada vez más importante. El reto al que se enfrentan los robots no solo es respaldar capacidades inteligentes mediante aceleradores, CPU y ancho de banda de memoria, sino también cómo realizar esas capacidades dentro de los límites de consumo de energía y disipación térmica. En el futuro, las plataformas de cómputo de los robots deberán ser capaces de ampliarse de forma flexible en múltiples dimensiones, como CPU, aceleradores, memoria y ancho de banda, para adaptarse a las necesidades de distintos escenarios, manteniendo al mismo tiempo un fundamento técnico subyacente unificado.
«La misión central de Arm siempre ha sido capacitar al ecosistema y a los desarrolladores. Al proporcionar capacidades como la paridad de ISA, se permite que los desarrolladores desarrollen y entrenen en la nube y luego migren el software directamente hacia el borde y las plataformas de robots terminales, sin necesidad de grandes rediseños o de volver a adaptarlo». Federico Pecora dijo que este es uno de los aspectos más importantes de la plataforma de cómputo de Arm.
I. La capacidad de generalización es el principal punto de avance del sector
Desde la perspectiva de las tendencias del desarrollo industrial, la evolución de las capacidades de los robots atraviesa tres etapas.
La primera etapa es la generalización entre objetos: el robot puede manejar distintos tipos de objetos dentro del mismo flujo de tarea, sin necesidad de reentrenar o reprogramar para cada objeto. Esta capacidad ya ha sido validada en escenarios estructurados como clasificación, logística y retail.
La segunda etapa es la inteligencia multitarea. Una plataforma de inteligencia unificada permite ejecutar diversos tipos de tareas; el robot ya no sirve a un flujo de trabajo único y fijo, sino que puede cambiar diferentes combinaciones de capacidades según las necesidades de la tarea.
La tercera etapa es lograr la adaptabilidad a nivel de sistema. En ese momento, tanto los usuarios finales como el propio robot podrán ajustar las capacidades según los cambios del entorno, sin necesidad de volver a desarrollar, entrenar o desplegar el sistema.
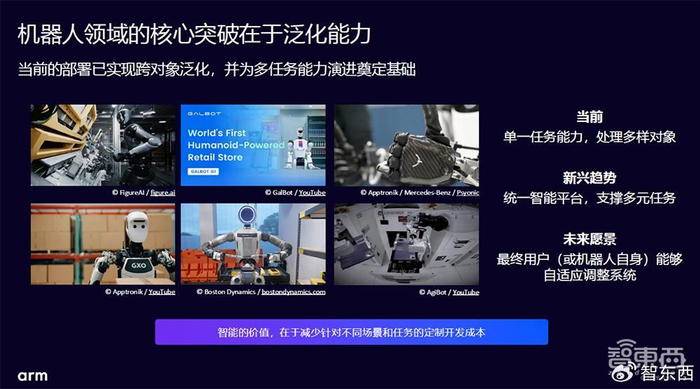
El valor comercial de la generalización radica en reducir de manera significativa los costos y la complejidad de adaptar y desplegar robots en nuevos escenarios, nuevos procesos y nuevas tareas.
Un escenario cotidiano ilustra de forma intuitiva el valor real de la generalización. Imaginemos que un usuario lleva un robot humanoide al supermercado y le da la instrucción: «Empuja el carrito, ven conmigo. Tú ve a buscar una bolsa de 10 kilos de arroz; yo voy a elegir verduras. Nos reuniremos más tarde en la sección de lácteos».
Este tipo de instrucciones no es complejo en la vida diaria, pero impone requisitos extremadamente altos al sistema robótico. En lugares públicos, con mucha afluencia de personas y sin mapas del entorno construidos previamente, el robot tampoco necesariamente recibió un entrenamiento específico como el de «empujar un carrito». Para completar la tarea, el robot debe adaptarse a los cambios durante la ejecución, construyendo o ajustando en tiempo real su estructura de capacidades, en lugar de ejecutar un esquema fijo entrenado previamente.
Muchas capacidades individuales ya se pueden lograr mediante entrenamientos específicos, optimización de modelos e implementación a nivel de ingeniería. Pero el reto real está en cómo permitir que el robot coordine y combine de forma autónoma esas capacidades, integrándolas en un sistema de IA física capaz de percibir, decidir y actuar de manera continua, completando tareas complejas en el mundo real.
Por ejemplo, en un escenario de compras, no solo debe poder seguir al usuario empujando el carrito, navegar sin mapa de forma autónoma, reconocer productos y transportar cargas pesadas, sino también ajustar de manera en tiempo real su comportamiento y modelos de movimiento. Al colaborar con personas, debe cumplir restricciones de comportamiento preestablecidas y, en entornos que cambian dinámicamente, proporcionar resultados fiables y estables de forma continua.
Durante su conversación con los medios, Federico Pecora también compartió que una razón importante por la que la industria ve con buenos ojos la forma de robot humanoide es su potencial y esperanza para albergar capacidades de generalización y adaptación. Se espera que, en comparación con robots especializados diseñados para tareas concretas, pueda adaptarse más fácilmente a nuevos escenarios y necesidades, mantener un rendimiento estable y migrar rápidamente a tareas y escenarios de aplicación completamente nuevos. Además, su experiencia de I+D también puede transferirse a plataformas de robots con otras formas.
II. El despliegue a gran escala de los robots: cuatro grandes retos a nivel de sistemas
A medida que los robots pasan de las demostraciones tecnológicas al despliegue en el mundo real, las necesidades de la industria ya no se limitan a si un modelo único es lo suficientemente avanzado, sino a cómo hacer que un gran número de capacidades heterogéneas colaboren de manera eficiente dentro de un mismo sistema.
Arm considera que el despliegue a gran escala de robots en la siguiente etapa se enfocará en cuatro grandes retos a nivel de sistemas.
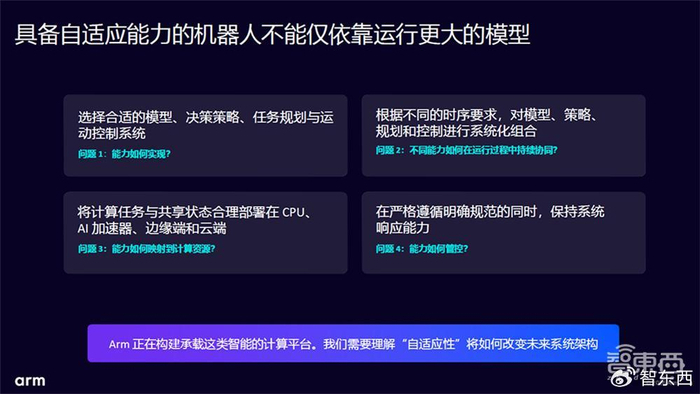
1. ¿Cómo se pueden lograr las capacidades?
Un robot no puede completar todas las tareas confiando en un único modelo, sino que necesita ajustar los modelos, estrategias, planificadores y controladores adecuados para cada etapa. Por ejemplo, un modelo de acciones basado en visión y lenguaje puede generar acciones de tanteo; un modelo de visión y lenguaje puede identificar objetos operables en el entorno; un modelo de gran lenguaje puede ayudar a generar la lógica de control; y un controlador parametrizable se encarga de producir acciones seguras y fiables. Estos módulos deben ejecutarse de forma concurrente, compartir memoria y recursos de ancho de banda, y coordinarse para generar la conducta final.
2. ¿Cómo colaboran continuamente distintas capacidades durante la ejecución?
Las cargas de trabajo de los robots en el mundo real tienen distintos ritmos temporales: la comprobación de colisiones debe responder de forma inmediata; la navegación y la maniobra requieren actualizaciones continuas; y el razonamiento de alto nivel, como «ubicar el arroz», suele aparecer de manera súbita y asincrónica. Si no existe una estructura temporal y una planificación de prioridades claras, estas capacidades pueden competir por los recursos de cómputo, provocando retrasos en la respuesta, afectando no solo la eficiencia del sistema, sino incluso generando riesgos de seguridad.
3. ¿Cómo se mapean las capacidades a los recursos de cómputo?
Sin construir previamente mapas del entorno, el robot necesita apoyarse en inteligencia local para realizar percepción, comprensión del escenario y planificación de rutas, mientras va construyendo gradualmente mapas semánticos que puedan ser compartidos por múltiples modelos. Los requisitos de capacidad de respuesta, toma de decisiones autónoma y seguridad hacen que gran parte del cómputo inteligente deba completarse localmente en el robot. Esto trae retos importantes de arquitectura de sistemas: cómo dividir de forma razonable las tareas computacionales entre la CPU, aceleradores dedicados, memoria y enlaces de comunicación, aprovechando al máximo las ventajas del cómputo heterogéneo, y al mismo tiempo minimizando el costo del movimiento de datos para lograr un mayor rendimiento y eficiencia energética.
4. ¿Cómo se restringen y controlan las capacidades?
A medida que los robots adquieren capacidades de adaptación más fuertes, la industria necesita prestar atención no solo a problemas básicos de seguridad como la evitación de colisiones, los límites de velocidad y el control de fuerza, sino también a restricciones de nivel superior como reglas de espacio y tiempo, preferencias de tareas y normas de comportamiento en escenarios específicos. Las estrategias de IA tipo «caja negra» suelen dificultar revisar, diagnosticar y restringir la conducta del robot.
Por consiguiente, incluso si el sistema evoluciona continuamente, las barreras de seguridad, las garantías en tiempo de ejecución, la modelación de problemas de control y los controladores de respaldo deben mantenerse eficaces a medida que el sistema cambia. Esto exige que el desarrollo personalizado pase de depender de la experiencia y de implementaciones temporales a convertirse en un marco de protección del comportamiento claro, implementable y con fuerza de restricción obligatoria.
Para impulsar la solución de estos cuatro problemas, Federico Pecora señala que Arm continuará avanzando en este trabajo a través del equipo de investigación liderado por la compañía: por un lado, seguirá realizando investigación y compartiendo activamente sus resultados con el exterior; por otro, colaborará estrechamente con socios del ecosistema en áreas como semiconductores, sensores y actuadores.
III. La capacidad de generalización generará valor comercial por capas, ampliando el rango de casos de uso cubiertos
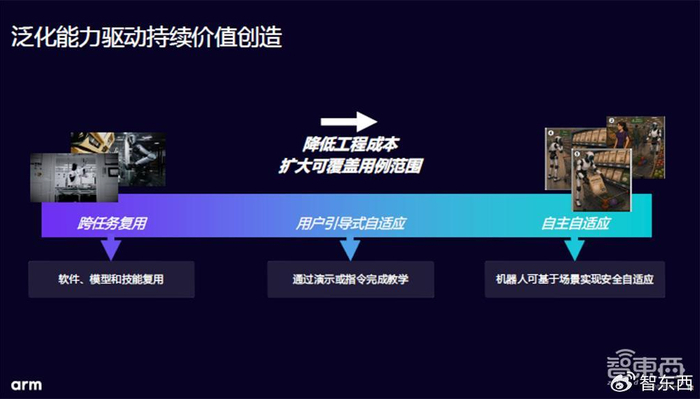
Federico Pecora propone que la puesta en práctica de la capacidad de generalización liberará de forma continua valor comercial por capas.
El primer nivel consiste en lograr la reutilización entre tareas del software, los modelos y las habilidades.
Las capacidades de generalización de mayor nivel permiten que usuarios finales como operadores de fábrica, gestores de comercios y operarios de robots completen la configuración adaptativa del robot mediante demostraciones o indicaciones por lenguaje.
En la fase de máxima madurez, los robots pueden lograr una adaptación autónoma impulsada completamente por el contexto del entorno, reduciendo drásticamente los costos de integración del sistema y ampliando el rango de casos de uso que el sistema robótico puede cubrir.
En esencia, esto es primero un problema de arquitectura del sistema del robot: cómo organizar las capacidades de percepción, ejecución y comportamiento del robot; y en segundo lugar, un problema de arquitectura de cómputo: cómo configurar y suministrar el rendimiento computacional subyacente.
Actualmente, la propia arquitectura de robots aún no está verdaderamente madura y todavía hay mucho margen de optimización por explorar. Esas evoluciones y optimizaciones a nivel de arquitectura, en el futuro probablemente moldearán en cierta medida la dirección del desarrollo de la arquitectura de cómputo.
A medida que los robots pasan de ejecutar una sola tarea a adaptarse a nivel de sistema, la importancia de la plataforma de cómputo se está desplazando desde el soporte de la ejecución de un modelo individual hacia el soporte de la operación coordinada de todo el sistema inteligente.
Gracias a sus ventajas tecnológicas de «alta eficiencia energética, alta fiabilidad y alta adaptabilidad», la solución de arquitectura de Arm (incluyendo CPU, aceleradores y MCU) ofrece configuraciones de potencia de cálculo y funciones de seguridad, y ya se utiliza ampliamente en diversos productos robóticos.
Según lo que Federico Pecora compartió, para afrontar los principales retos de lograr robots adaptativos en todos los escenarios, Arm planea superar los problemas relacionados apoyándose en investigaciones específicas sobre robots y, además, colaborar con socios del ecosistema en el ámbito de la IA física para construir la próxima arquitectura de cómputo que se adapte tanto a la IA física como a los robots de propósito general.
Al mismo tiempo, Arm planea impulsar conjuntamente la investigación de vanguardia relevante con la comunidad académica global, reuniendo los resultados innovadores de la academia y la industria, y validándolos y llevándolos a la práctica en diversos entornos comerciales, con el fin último de promover la construcción de sistemas robóticos con inteligencia a nivel de sistema.
Conclusión: Arm proporciona una base de cómputo unificada para las capacidades del sistema robótico
La industria de los robots se enfrenta a una brecha entre los puntos de enfoque de la innovación y las necesidades del sector. Durante mucho tiempo, el mundo académico ha tendido a descomponer los temas en investigaciones específicas para impulsar avances continuos en capacidades individuales como la percepción, la planificación, el control y el aprendizaje; en cambio, la industria se centra más en la puesta en práctica de los productos y en validar el valor comercial, priorizando la integración de las funciones que satisfacen las necesidades actuales del negocio. Esto crea un abismo entre la innovación de capacidades y los sistemas robóticos desplegables.
La industria necesita una base de cómputo universal que pueda conectar, organizar y coordinar estas capacidades en escenarios de despliegue a gran escala. Arm está desempeñando un papel clave en esta etapa crucial: al proporcionar una plataforma de cómputo abierta y un ecosistema amplio, busca ayudar a que el sector convierta avances puntuales de tecnología en inteligencia a nivel de sistema confiable, acelerando el paso de la robótica desde el laboratorio hasta el despliegue a escala.
Arm evoluciona de forma continua la arquitectura de cómputo y la cadena de herramientas, y ofrece una base de cómputo unificada para robots, cubriendo desde sensores, control en tiempo real, cómputo con IA y edge computing hasta infraestructuras en la nube. Esto ayuda a que los desarrolladores reutilicen software entre distintas plataformas de hardware y programen cargas de trabajo de manera eficiente, reduciendo de forma significativa el umbral para innovar y desplegar a escala.
La industria de robots en China está mostrando una oleada de innovación. En este importante mercado, Arm planea seguir colaborando con socios locales del ecosistema para impulsar conjuntamente la tecnología de robots adaptativos hacia aplicaciones del mundo real más amplias.