


Autor de ZhiDian | ZeR0
Editar | Sombra del desierto
Según un informe de ZhiDian del 24 de agosto, el 21 de agosto, durante el Día de Desarrolladores de WRC 2026 (World Robot Conference 2026), en el marco de la reunión, Federico Pecora, responsable global de investigación en tecnología de robots de IA física de Arm, pronunció una charla magistral en la que compartió reflexiones sobre el cambio de la IA física en la industria: pasar de “acumular capacidades” a “adaptación a nivel de sistema”.
En los últimos años, los robots han logrado avances notables en áreas como la percepción, la cognición y el control de movimiento, y los límites de aplicación se han expandido de manera continua. Sin embargo, cuando los robots salen de entornos predefinidos y entran en el mundo real, lleno de gente y de variables aleatorias, los avances en habilidades únicas de percepción y manipulación resultan insuficientes para sustentar una implantación comercial. El verdadero reto consiste en permitir que el robot, en escenarios desconocidos, complete de forma autónoma y dinámica la combinación de múltiples capacidades, y construya un sistema inteligente completo, estable y fiable, capaz de ajustarse y adaptarse.
Para la IA física, el poder del modelo es solo el punto de partida. La orquestación de capacidades, la programación en tiempo real, la gestión de estados y los mecanismos de restricciones de comportamiento se están convirtiendo en elementos clave para que los robots entren en escenarios abiertos y reales. La generalización del robot se considera una capacidad fundamental para que la tecnología robótica logre un despliegue a gran escala. Cómo respaldar esa capacidad con cómputo eficiente se ha convertido en uno de los retos centrales en los que Arm se enfoca.
En torno a esta perspectiva, Federico Pecora conversó recientemente en profundidad con medios como Zhi Dongxi. Le dijo a Zhi Dongxi que para impulsar el despliegue a gran escala de los robots se necesita tanto que los modelos de IA sigan avanzando, como que la evolución coordinada de hardware y arquitecturas de sistemas sea la adecuada. Con la plataforma de cómputo de Arm ya se cuentan con capacidades cruciales para robots en el mundo real, como cómputo de alta eficiencia energética, respuesta en tiempo real y tecnología de aislamiento seguro. Además, la experiencia acumulada de Arm en el sector automotriz también es aplicable a diversos escenarios de aplicaciones de IA física.
Pero las aplicaciones robóticas también enfrentan retos adicionales. Los robots deben manejar objetos con formas diversas y, en principio, ser capaces de ejecutar una gran variedad de tareas. Por lo tanto, la arquitectura de cómputo debe poder afrontar estas libertades adicionales, soportando más modelos paralelos de percepción y planificación, al tiempo que cumple requisitos de control más complejos y con mayor costo computacional.
En su opinión, otro reto clave que enfrenta la futura plataforma de cómputo es cómo apoyar la reutilización y combinación de capacidades entre distintos robots. Lo que necesita la industria es una base de cómputo unificada, abierta y ampliable: sin importar qué forma tenga el robot, qué configuración de cómputo se use o qué escenario de aplicación se trate, se debe poder desarrollar y desplegar software en esa plataforma, reduciendo la complejidad del desarrollo y acelerando el aterrizaje de la innovación.
Predice que la capacidad de personalización será cada vez más importante. Los retos del robot no solo consisten en soportar capacidades inteligentes mediante aceleradores, CPU y ancho de banda de memoria, sino en cómo implementar estas capacidades dentro de las limitaciones de consumo de energía y disipación de calor. En el futuro, las plataformas de cómputo de robots necesitarán poder ampliarse de forma flexible en múltiples dimensiones, como CPU, aceleradores, memoria y ancho de banda, para adaptarse a las necesidades de distintos escenarios, y además, su base tecnológica subyacente debe seguir siendo unificada.
“La misión central de Arm, desde siempre, es capacitar el ecosistema y a los desarrolladores, ofreciéndoles capacidades como la consistencia de ISA (ISA parity) para que los desarrolladores puedan completar el desarrollo y el entrenamiento en la nube y luego migrar directamente el software a los dispositivos edge y a las plataformas de robots terminal, sin necesidad de realizar grandes reestructuraciones o adaptaciones nuevamente.” Dijo Federico Pecora. Esta es una de las ventajas más importantes de la plataforma de cómputo de Arm.
I. La generalización es el principal punto de avance en la industria
Desde la perspectiva de las tendencias del desarrollo de la industria, la evolución de las capacidades de los robots atraviesa tres etapas.
La primera etapa es la generalización entre objetos: el robot puede manejar diferentes tipos de objetos dentro del mismo flujo de tareas, sin necesidad de volver a entrenar o programar para cada objeto. Esta capacidad ya se ha validado en escenarios estructurados como clasificación, logística y venta minorista.
La segunda etapa es la inteligencia multitarea. Una plataforma inteligente unificada permite ejecutar múltiples tareas; los robots ya no sirven a un flujo de trabajo fijo y único, sino que pueden cambiar combinaciones de capacidades distintas según las necesidades de la tarea.
La tercera etapa consiste en lograr adaptabilidad a nivel de sistema. En ese momento, tanto los usuarios finales como el propio robot podrán ajustar las capacidades en función de los cambios del entorno, sin necesidad de volver a desarrollar, entrenar o desplegar el sistema.
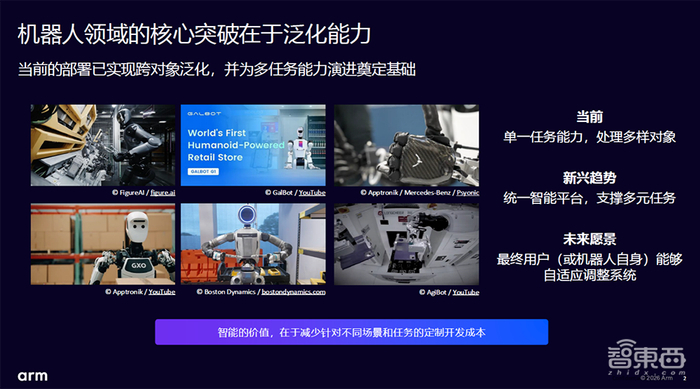
El valor comercial de la generalización radica en reducir de forma significativa los costos y la complejidad de adaptar y desplegar robots en nuevos escenarios, nuevos flujos de trabajo y nuevas tareas.
Un escenario cotidiano refleja de manera intuitiva el valor real de la generalización. Imagina a un usuario que lleva un robot humanoide a comprar al supermercado y le da la instrucción: “Empuja un carrito de compras y sígueme. Tú ve a buscar una bolsa de 10 kilos de arroz; yo escogeré verduras. Nos veremos más tarde en la sección de lácteos.”
Este tipo de instrucciones no es complejo en la vida diaria, pero impone exigencias muy altas al sistema robótico. En lugares públicos con mucho flujo de personas y entornos que no se han construido previamente como mapas, el robot quizá tampoco haya recibido entrenamiento específico como “empujar un carrito de compras”. Para completar la tarea, el robot debe adaptarse a los cambios durante la ejecución, construyendo o ajustando en tiempo real la estructura de sus capacidades, en lugar de llamar a un plan fijo entrenado con anticipación.
En ese sentido, muchas capacidades individuales ya pueden lograrse mediante entrenamiento específico, optimización de modelos y trabajo de ingeniería. Sin embargo, el reto real está en cómo hacer que el robot coordine y combine de manera autónoma esas capacidades, integrándolas en un sistema de IA física capaz de percibir, decidir y actuar de forma continua, para completar tareas complejas en el mundo real.
Por ejemplo, en un escenario de compras, no solo necesita poder seguir al usuario empujando el carrito, encontrar rutas sin mapa de forma autónoma, identificar productos y transportar objetos pesados; también debe poder ajustar en tiempo real su comportamiento y modelos de movimiento. Al colaborar con personas, debe respetar restricciones de comportamiento establecidas y, en entornos dinámicamente cambiantes, ofrecer resultados confiables y estables de forma continua.
Durante sus intercambios con los medios, Federico Pecora compartió además que un factor importante por el que la industria ve con buenos ojos la forma de los robots humanoides es que estos incorporan el potencial y la esperanza de que los robots logren capacidades de generalización y adaptación. Se espera que, en comparación con los robots especializados diseñados para tareas específicas, sean más fáciles de adaptar a nuevos escenarios y necesidades, mantengan un desempeño estable y puedan migrarse rápidamente a tareas y escenarios de aplicación completamente nuevos. Además, su experiencia de desarrollo también puede transferirse a plataformas robóticas de otras formas.
II. Despliegue a gran escala de robots: cuatro grandes retos a nivel de sistema
A medida que los robots pasan de demostraciones tecnológicas a despliegues en el mundo real, los retos que debe resolver la industria ya no se limitan a si un modelo individual es lo suficientemente avanzado, sino a cómo permitir que un gran número de capacidades heterogéneas colaboren de manera eficiente dentro de un mismo sistema.
Arm considera que el despliegue a gran escala de robots en la próxima etapa se basará en cuatro grandes retos a nivel de sistema.
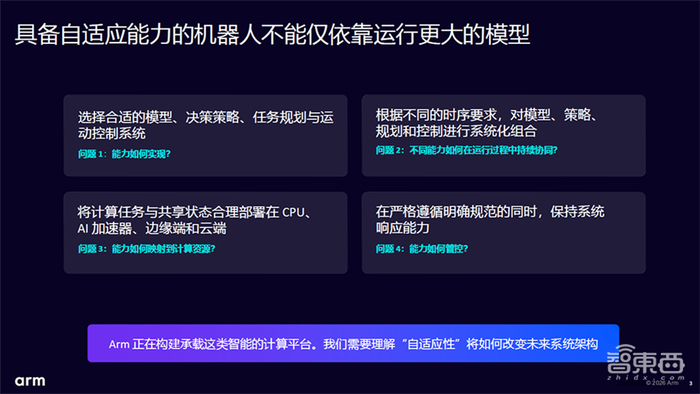
1. ¿Cómo se implementan las capacidades?
Los robots no pueden completar todas las tareas con un solo modelo. En cambio, necesitan emparejar el modelo, estrategia, planificador y controlador adecuados para cada etapa. Por ejemplo, los modelos de acción lenguaje-visión pueden usarse para generar acciones de prueba; los modelos lenguaje-visión para identificar objetos accionables en el entorno; los modelos de gran lenguaje pueden ayudar a generar la lógica del controlador; y los controladores parametrizados se encargan de emitir acciones seguras y confiables. Estos módulos deben co-residir en ejecución, compartir memoria y recursos de ancho de banda, y generar de manera coordinada el comportamiento final.
2. ¿Cómo cooperan continuamente distintas capacidades durante la ejecución?
Las cargas de trabajo de los robots en el mundo real tienen diferentes escalas de tiempo: la verificación de colisiones debe responder de forma inmediata; la navegación y el control requieren actualización continua; mientras que inferencias de alto nivel, como “ubicar el arroz”, suelen aparecer de manera repentina y asincrónica. Si no existe una estructura temporal y una planificación de prioridades claras, estas capacidades pueden competir entre sí por recursos de cómputo, provocando retrasos de respuesta que no solo afectan la eficiencia del sistema, sino que incluso pueden generar riesgos de seguridad.
3. ¿Cómo se mapean las capacidades a los recursos de cómputo?
Sin un mapa de entorno construido de antemano, el robot necesita apoyarse en inteligencia local para completar la percepción, la comprensión del escenario y la planificación de rutas, al mismo tiempo que va construyendo gradualmente un mapa semántico que puedan compartir varios modelos. Los requisitos de capacidad de respuesta, decisión autónoma y seguridad hacen que gran parte del cómputo inteligente se realice localmente en el robot. Esto trae desafíos importantes para la arquitectura del sistema: cómo dividir de manera razonable las tareas de cómputo entre la CPU, los aceleradores dedicados, la memoria y los enlaces de comunicación, aprovechando al máximo las ventajas del cómputo heterogéneo y, al mismo tiempo, reduciendo al máximo los costos de traslado de datos para lograr mayor rendimiento y eficiencia energética.
4. ¿Cómo se restringen y controlan las capacidades?
Con robots que cuentan con capacidades de adaptación más fuertes, ya no es suficiente centrarse solo en problemas básicos de seguridad como evitar colisiones, límites de velocidad y control de fuerza. También se incluyen restricciones de mayor nivel como reglas de espacio y tiempo, preferencias de tareas y normas de comportamiento en escenarios específicos. Las estrategias de IA tipo “caja negra” suelen dificultar la revisión, el diagnóstico y la imposición de restricciones sobre el comportamiento del robot.
Por lo tanto, aunque el sistema siga evolucionando, las barreras de seguridad, las garantías en tiempo de ejecución, el modelado del control y los controladores de respaldo deben permanecer eficaces conforme cambie el sistema. Esto exige que el desarrollo personalizado pase de implementarse basándose en experiencia y soluciones temporales a convertirse en un marco de protección conductual claro, aterrizable y con capacidad de imponer restricciones.
Para avanzar y resolver estos cuatro problemas, Federico Pecora afirma que Arm impulsará trabajos relacionados mediante el equipo de investigación liderado por él. Por un lado, seguirá realizando investigación y compartiendo activamente resultados con el exterior; por otro lado, colaborará estrechamente con socios del ecosistema en áreas como semiconductores, sensores y actuadores.
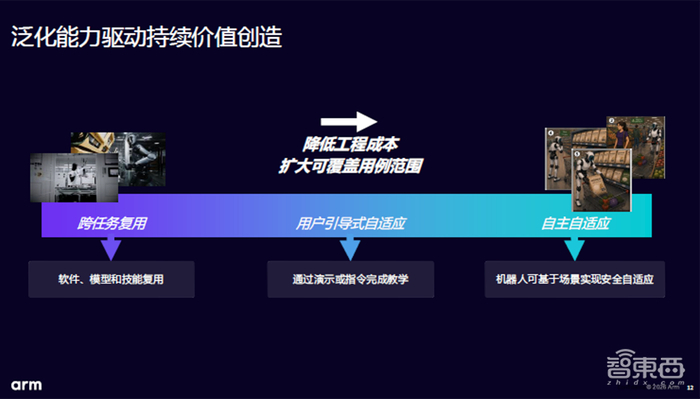
III. La generalización aportará valor comercial por capas, ampliando el rango de casos de uso cubiertos
Federico Pecora propone que la implementación de capacidades de generalización seguirá liberando valor comercial en capas de forma continua:
El primer nivel es habilitar la reutilización entre tareas de software, modelos y habilidades.
Las capacidades de generalización de mayor nivel permiten que usuarios finales, como operadores de plantas, gerentes de tiendas y operadores de robots, mediante demostraciones o indicaciones con comandos de lenguaje, completen la configuración adaptativa de los robots.
En la etapa de máxima madurez, los robots pueden lograr una adaptabilidad completamente impulsada por el contexto del entorno, reduciendo drásticamente el costo de integración del sistema y ampliando el rango de casos de uso que el sistema robótico puede cubrir.
En esencia, esto es primero un problema de arquitectura del sistema robótico: cómo organizar las capacidades de percepción, ejecución y comportamiento del robot; y en segundo lugar, un problema de arquitectura de cómputo: cómo configurar y suministrar el rendimiento de cómputo en la base.
En la actualidad, la propia arquitectura de los robots aún no está realmente madura y queda mucho margen de optimización por explorar. Es muy probable que, en el futuro, esta evolución y optimización a nivel de arquitectura moldeen en cierta medida la dirección del desarrollo de la arquitectura de cómputo a la inversa.
A medida que los robots pasan de ejecutar una sola tarea a lograr adaptabilidad a nivel de sistema, la importancia de la plataforma de cómputo se está desplazando: ya no solo apoya la ejecución de un modelo individual, sino que pasa a soportar la operación coordinada de todo el sistema inteligente.
Gracias a sus ventajas tecnológicas de “alta eficiencia energética, alta confiabilidad y alta adaptabilidad”, la solución de arquitectura de Arm (incluyendo CPU, aceleradores y MCU) ofrece configuraciones ricas de capacidad de cómputo y funciones de seguridad, y ya se aplica ampliamente en diversos productos robóticos.
Según compartió Federico Pecora, ante el reto principal de lograr robots adaptativos para todos los escenarios, Arm planea basarse en investigación especializada en robótica para resolver los problemas relacionados, y colaborar con socios del ecosistema en el ámbito de la IA física para construir la próxima generación de arquitectura de cómputo adaptada a la IA física y a robots de propósito general.
Al mismo tiempo, Arm planea impulsar conjuntamente investigaciones de vanguardia relevantes con la comunidad académica global. Así, las innovaciones de la industria académica se reunirán y se validarán y aterrizarán en diversos entornos comerciales, impulsando finalmente la construcción de sistemas robóticos con inteligencia a nivel de sistema.
Conclusión: Arm proporciona una base de cómputo unificada para las capacidades de los sistemas robóticos
Existe una brecha entre los puntos de enfoque de innovación de la industria robótica y las necesidades reales de la industria. Durante mucho tiempo, el ámbito académico ha tendido a descomponer problemas y realizar investigaciones enfocadas por separado, impulsando mejoras continuas en capacidades individuales como percepción, planificación, control y aprendizaje. En cambio, la industria suele centrarse más en el aterrizaje de producto y la validación del valor comercial, priorizando integrar funciones que satisfacen las necesidades del negocio actual. Esto crea un abismo entre la innovación de capacidades y los sistemas robóticos desplegables.
La industria necesita una base de cómputo común que pueda conectar, organizar y coordinar esas capacidades en escenarios de despliegue a gran escala. Arm está desempeñando un papel clave en esta etapa crítica al proporcionar una plataforma de cómputo abierta y un ecosistema amplio, con el objetivo de ayudar a la industria a transformar avances tecnológicos individuales en inteligencia confiable a nivel de sistema y acelerar el paso de la robótica del laboratorio al despliegue a gran escala.
Arm, al cubrir un ecosistema completo de cómputo que va desde sensores, control en tiempo real, cómputo de IA y edge computing hasta infraestructura en la nube, evoluciona continuamente la arquitectura de cómputo y la cadena de herramientas, proporcionando una base de cómputo unificada para robots. Esto ayuda a los desarrolladores a reutilizar software entre distintas plataformas de hardware y a programar de manera eficiente las cargas de trabajo, reduciendo de forma significativa las barreras para la innovación y el despliegue a gran escala.
La industria robótica de China está emergiendo con innovación a gran velocidad. En este mercado tan importante, Arm planea seguir colaborando con socios del ecosistema local para impulsar conjuntamente la tecnología de robots adaptativos hacia aplicaciones más amplias y reales en el mundo.