


(Fuente: Diario Económico)
Reproducido de: Diario Económico
“En un mercado importante para la innovación robótica en China, donde continuamente surgen nuevas iniciativas, Arm seguirá colaborando con socios del ecosistema local para impulsar la tecnología de robots adaptativos hacia aplicaciones del mundo real más amplias”. En una ponencia magistral sobre el tema del Developer Day de la 2026 World Robot Conference (WRC), Arm Physical AI, el responsable global de investigación en robótica de IA física, Federico Pecora, dijo:
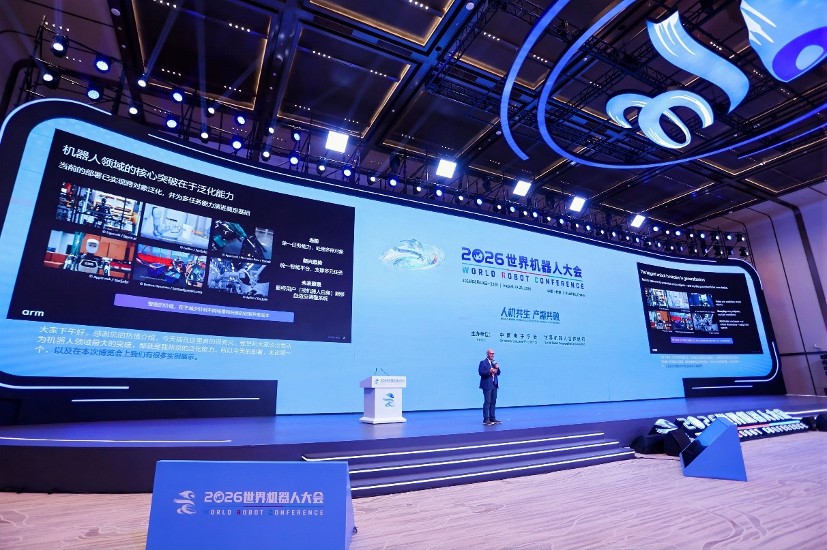
Durante el periodo, Federico Pecora compartió sus puntos de vista sobre el desarrollo de la industria de la IA física. Señaló que, según las tendencias del desarrollo industrial, la evolución de las capacidades de los robots atraviesa tres etapas. La primera es la generalización entre objetos: el robot es capaz de manejar distintos tipos de objetos dentro de un mismo flujo de trabajo de tareas, sin necesidad de reentrenar o reprogramar para cada objeto. Esta capacidad ya ha sido validada en entornos estructurados como clasificación, logística y comercio minorista. La segunda etapa es la inteligencia multitarea. La plataforma de inteligencia unificada admite la ejecución de varias tareas; el robot deja de servir a un flujo de trabajo fijo y único, y puede cambiar combinaciones de capacidades distintas según las necesidades de la tarea. La tercera etapa consiste en lograr una adaptación a nivel de sistema. En ese momento, tanto los usuarios finales como el propio robot podrán ajustar sus capacidades en función de los cambios del entorno, sin tener que volver a desarrollar, entrenar ni desplegar el sistema.
“El valor comercial de la capacidad de generalización radica en poder reducir de forma significativa los costos y la complejidad de adaptar y desplegar robots en nuevos escenarios, nuevos procesos y nuevas tareas. Por ello, la capacidad de generalización se considera un atributo clave para impulsar la implementación a gran escala de la tecnología robótica, y la cuestión de cómo respaldar eficientemente esa capacidad mediante la computación también se ha convertido en uno de los principales retos en los que Arm se centra”. Dijo Federico? Pecor...
Federico? Pecor... considera que, hoy en día, muchas capacidades individuales ya pueden lograrse mediante entrenamiento específico, optimización de modelos e implementación a nivel de ingeniería. Sin embargo, el verdadero reto consiste en cómo lograr que el robot coordine y combine de manera autónoma esas capacidades para completar tareas complejas en el mundo real.
“Arm considera que el siguiente paso para el despliegue a gran escala de robots se articulará en torno a cuatro grandes retos a nivel de sistema”. Dijo Federico? Pecor...: el primero es cómo materializar la capacidad: el robot no puede depender de un único modelo para realizar todas las tareas, sino que necesita emparejar el modelo, las estrategias, el planificador y el controlador adecuados para cada etapa; el segundo es cómo lograr una coordinación continua entre distintas capacidades durante la operación: las cargas de trabajo de los robots en el mundo real tienen diferentes escalas de tiempo. Si no existe una estructura temporal y una planificación de prioridades claras, estas capacidades podrían competir entre sí por los recursos de cómputo, provocando retrasos en la respuesta. Esto no solo afecta la eficiencia del sistema, sino que incluso puede generar riesgos de seguridad; el tercero es cómo mapear las capacidades a los recursos de cómputo: para los robots, la capacidad de respuesta en tiempo real, la autonomía y la seguridad suelen depender de una potente capacidad de computación local. El reto central para la arquitectura del sistema es cómo dividir de manera razonable las cargas de cómputo entre la CPU, aceleradores dedicados, memoria y el enlace de comunicación, de modo que los costos por transmisión de datos no anulen las ventajas de rendimiento y eficiencia energética que ofrece la computación heterogénea; el cuarto es cómo gestionar y controlar las capacidades: a medida que los robots cuenten con una mayor capacidad de adaptación, la industria deberá prestar atención no solo a los problemas básicos de seguridad, como la evitación de colisiones, los límites de velocidad y el control de fuerza, sino también a restricciones de mayor nivel, como las reglas espaciales y temporales, las preferencias de tareas y normas de comportamiento específicas en determinados escenarios”.
Federico? Pecor... afirma que la industria de los robots se enfrenta no solo a dificultades técnicas y de sistemas, sino también a una brecha entre los puntos de énfasis de la innovación y las necesidades de la industria. La industria necesita una base de cómputo general que permita conectar, organizar y coordinar estas capacidades en escenarios de despliegue a gran escala. Arm está desempeñando un papel en ese eslabón clave. Al proporcionar una plataforma de cómputo abierta y un ecosistema sólido, Arm se propone ayudar a la industria a transformar avances tecnológicos individuales en inteligencia fiable a nivel de sistema, acelerando el paso de la tecnología robótica de los laboratorios a una implementación a gran escala. (Reportero de Economic Daily, Yuan Yong)