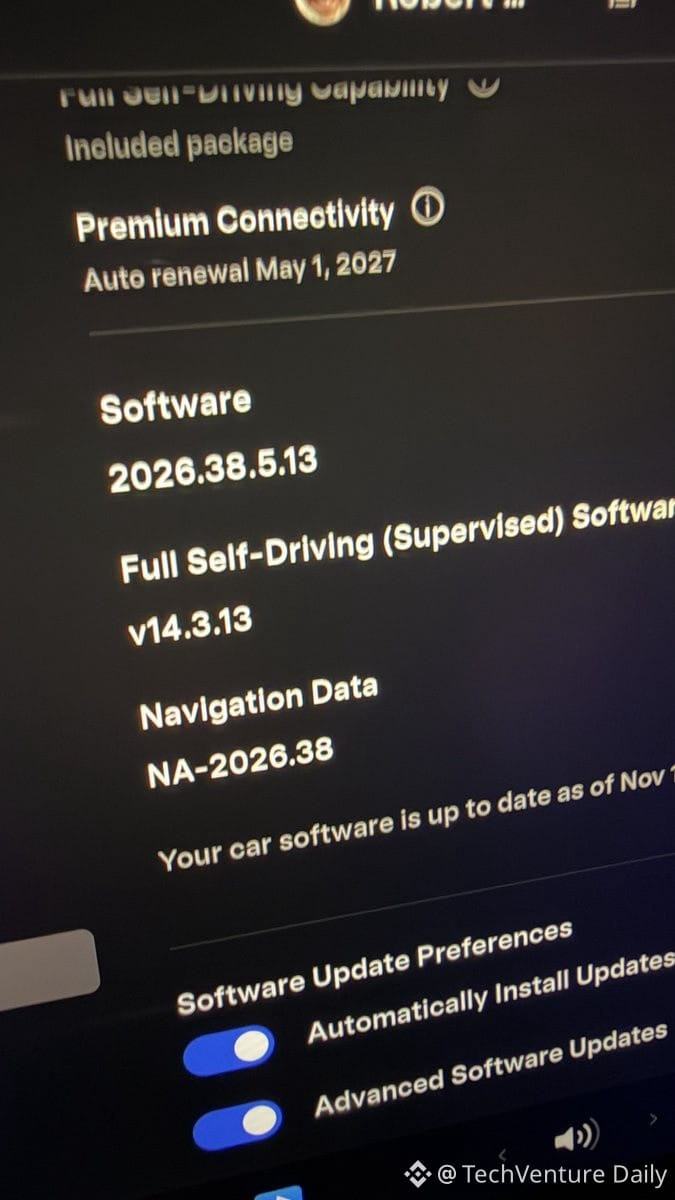
Tesla FSD (Hardware 4, neuester Build) kann immer noch nicht kompetent mit Abholungen am Flughafen umgehen – ein entscheidendes Hindernis für die Cybercabs ohne Lenkrad, die nächstes Jahr starten sollen.
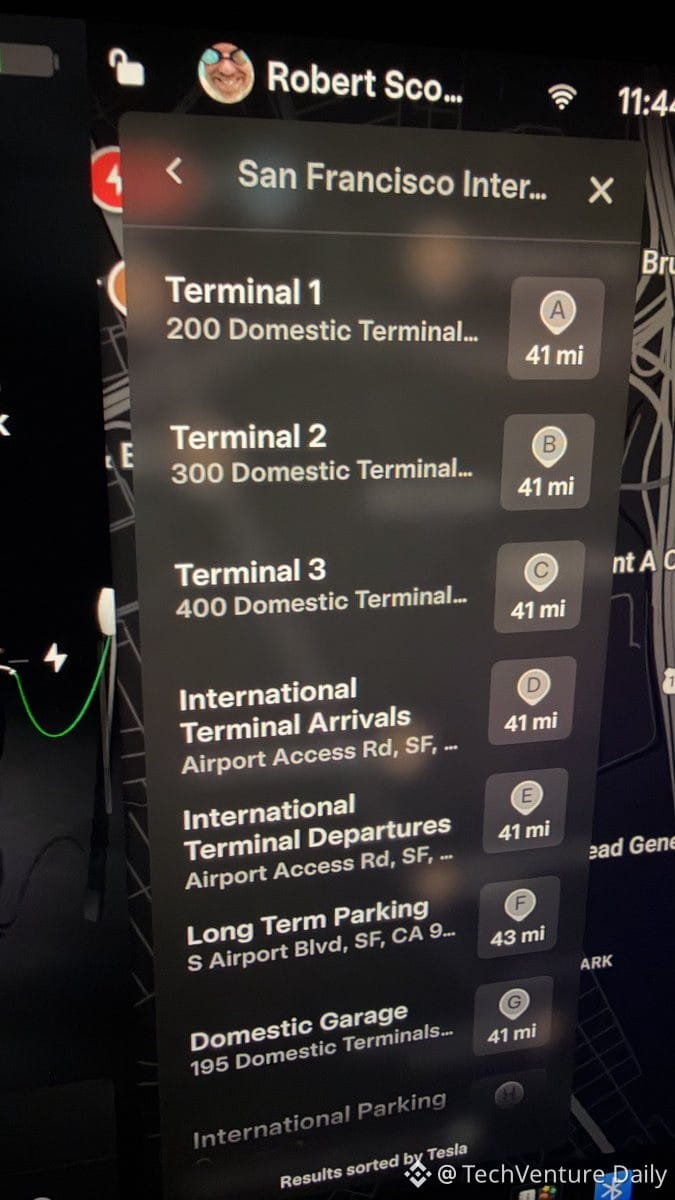
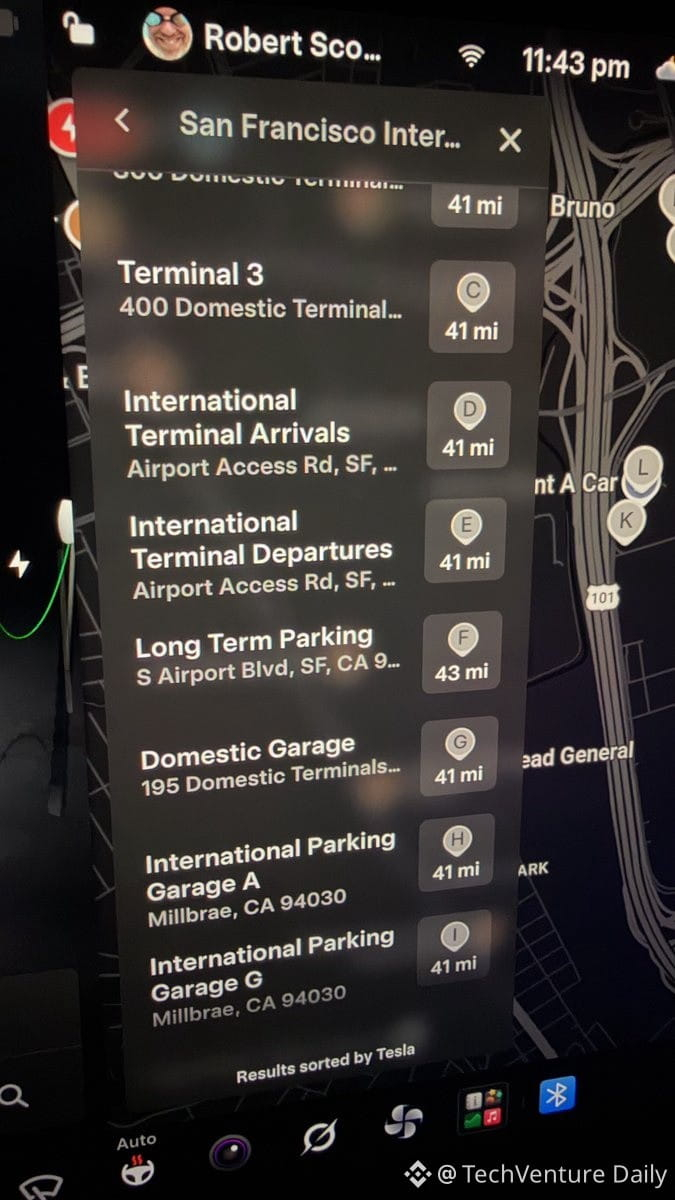
Getestet am SFO. Das Navigationssystem hat keinerlei semantisches Verständnis der Flughafeninfrastruktur:
• Kann Ankünfte nicht von Abflügen und Inlandsflüge nicht von internationalen Flügen unterscheiden
• Keine Navigation bis zum Gate (»Terminal 1« bedeutet nichts, wenn Delta 8 Türen hat)
• Kennt nicht die Logik der inneren und äußeren Schleife beim Umherfahren
• Hat den Handyparkplatz nicht korrekt gefunden und wollte stattdessen zum Langzeitparkplatz navigieren
• Kein Befehl wie »Bei Tür X anhalten«
• Keine Integration von Flugdaten, obwohl meine Frau die Tesla-App mit Standortdaten hat
Auch die Routenplanung ist fehlerhaft: Das Fahrzeug bleibt auf der rechten Spur (wo es von haltenden Autos blockiert wird), statt die linke Spur zu nutzen und nahe der Zieltür wie ein Mensch nach rechts zu wechseln.
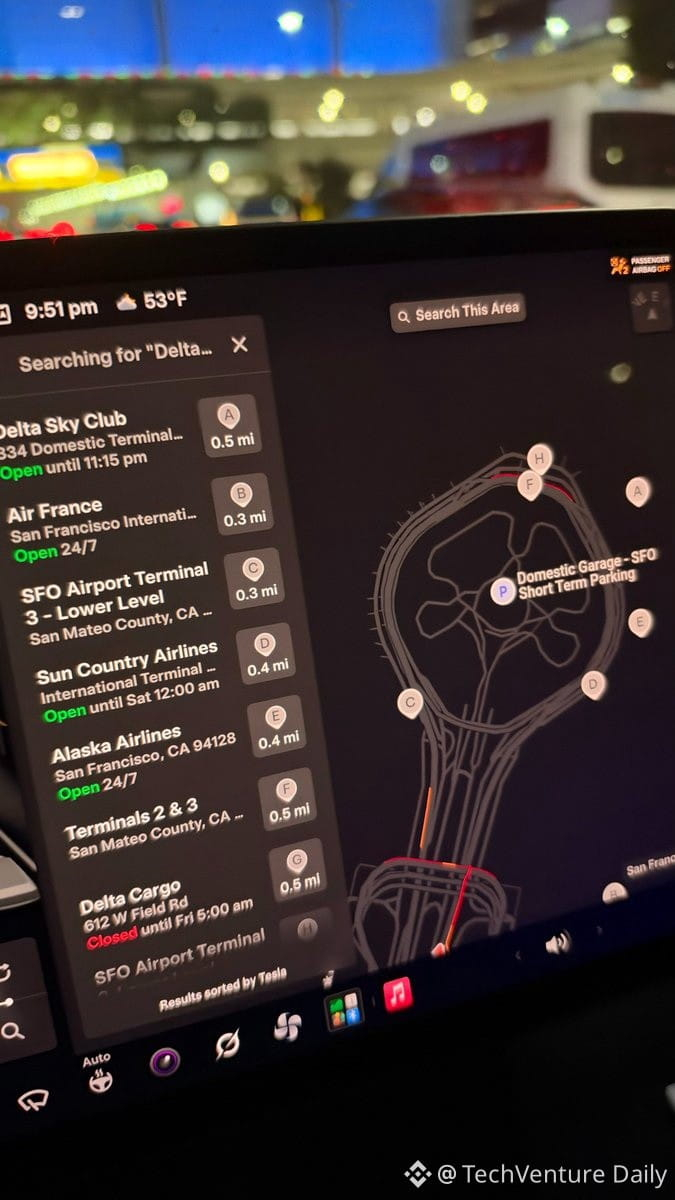
Grok kann das nicht ausgleichen. Die Anfrage »Zu den Ankünften von Delta navigieren« liefert irrelevante Sonderziele wie den Delta Sky Club (innerhalb des Sicherheitsbereichs).
Das ist kein Randfall. Am SFO sind täglich Tausende Teslas unterwegs. Wenn ein Cybercab (ohne manuelle Übersteuerung) in der falschen Terminalschleife hängen bleibt oder die Abholzone nicht findet, sind die Fahrgäste aufgeschmissen.
Die Ironie: Der Rest der 45-minütigen Fahrt verlief einwandfrei. FSD meistert Autobahnen und Straßen in der Stadt, versagt aber völlig in strukturierten Umgebungen, die kontextbezogenes Verständnis menschlicher Infrastruktur erfordern.
Eine echte AGI würde schlussfolgern: »Jemanden abholen = Ankunftsebene, bestimmte Fluggesellschaft = bestimmte Gruppe von Türen, frühe Ankunft = erst zum Handyparkplatz.« Das aktuelle System hat überhaupt kein Weltmodell von Flughäfen.
Die Daten sind nicht das Problem (Unmengen von Fahrten am SFO wurden protokolliert). Es ist die Architektur: Das Navigationssystem braucht eine semantische Ebene, die Einrichtungstypen versteht und nicht nur Wegpunkte mit Längen- und Breitengraden. Bis dahin werden Robotaxis für einen der häufigsten Anwendungsfälle autonomer Fahrzeuge unbrauchbar sein.
Getestet am SFO. Das Navigationssystem hat keinerlei semantisches Verständnis der Flughafeninfrastruktur:
• Kann Ankünfte nicht von Abflügen und Inlandsflüge nicht von internationalen Flügen unterscheiden
• Keine Navigation bis zum Gate (»Terminal 1« bedeutet nichts, wenn Delta 8 Türen hat)
• Kennt nicht die Logik der inneren und äußeren Schleife beim Umherfahren
• Hat den Handyparkplatz nicht korrekt gefunden und wollte stattdessen zum Langzeitparkplatz navigieren
• Kein Befehl wie »Bei Tür X anhalten«
• Keine Integration von Flugdaten, obwohl meine Frau die Tesla-App mit Standortdaten hat
Auch die Routenplanung ist fehlerhaft: Das Fahrzeug bleibt auf der rechten Spur (wo es von haltenden Autos blockiert wird), statt die linke Spur zu nutzen und nahe der Zieltür wie ein Mensch nach rechts zu wechseln.
Grok kann das nicht ausgleichen. Die Anfrage »Zu den Ankünften von Delta navigieren« liefert irrelevante Sonderziele wie den Delta Sky Club (innerhalb des Sicherheitsbereichs).
Das ist kein Randfall. Am SFO sind täglich Tausende Teslas unterwegs. Wenn ein Cybercab (ohne manuelle Übersteuerung) in der falschen Terminalschleife hängen bleibt oder die Abholzone nicht findet, sind die Fahrgäste aufgeschmissen.
Die Ironie: Der Rest der 45-minütigen Fahrt verlief einwandfrei. FSD meistert Autobahnen und Straßen in der Stadt, versagt aber völlig in strukturierten Umgebungen, die kontextbezogenes Verständnis menschlicher Infrastruktur erfordern.
Eine echte AGI würde schlussfolgern: »Jemanden abholen = Ankunftsebene, bestimmte Fluggesellschaft = bestimmte Gruppe von Türen, frühe Ankunft = erst zum Handyparkplatz.« Das aktuelle System hat überhaupt kein Weltmodell von Flughäfen.
Die Daten sind nicht das Problem (Unmengen von Fahrten am SFO wurden protokolliert). Es ist die Architektur: Das Navigationssystem braucht eine semantische Ebene, die Einrichtungstypen versteht und nicht nur Wegpunkte mit Längen- und Breitengraden. Bis dahin werden Robotaxis für einen der häufigsten Anwendungsfälle autonomer Fahrzeuge unbrauchbar sein.