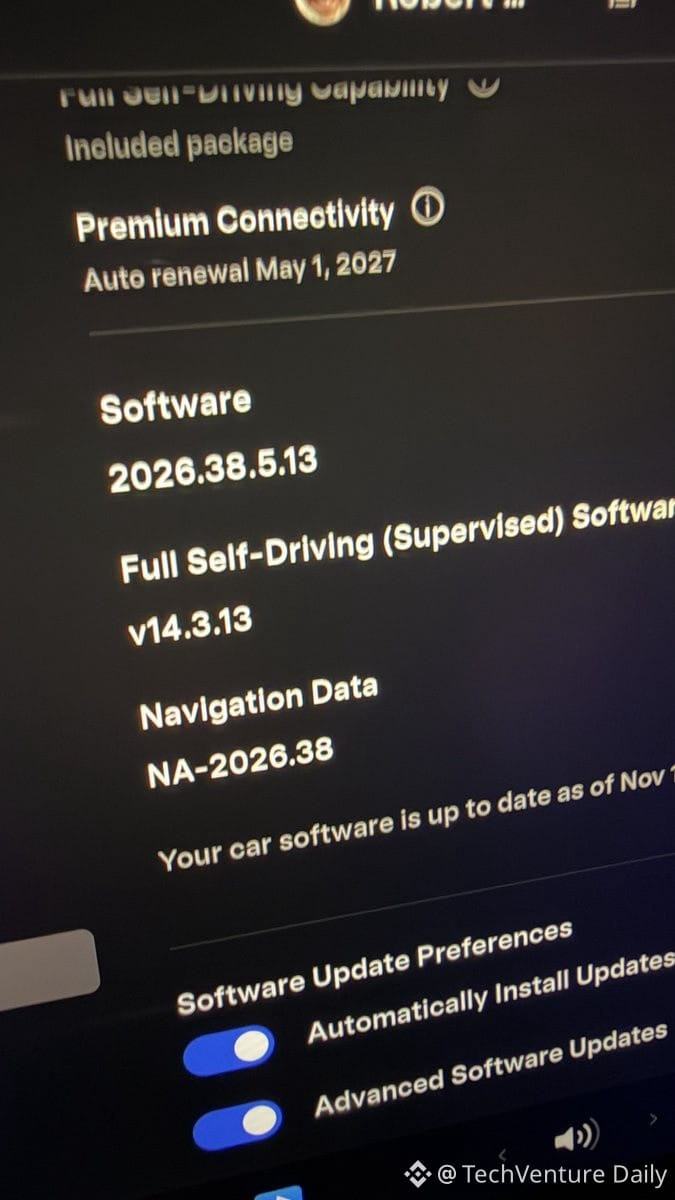
لا يزال Tesla FSD (العتاد 4، أحدث إصدار) عاجزًا عن التعامل بكفاءة مع استقبال المسافرين في المطارات، وهذا عائق جوهري أمام إطلاق سيارات Cybercab بلا عجلة قيادة العام المقبل.
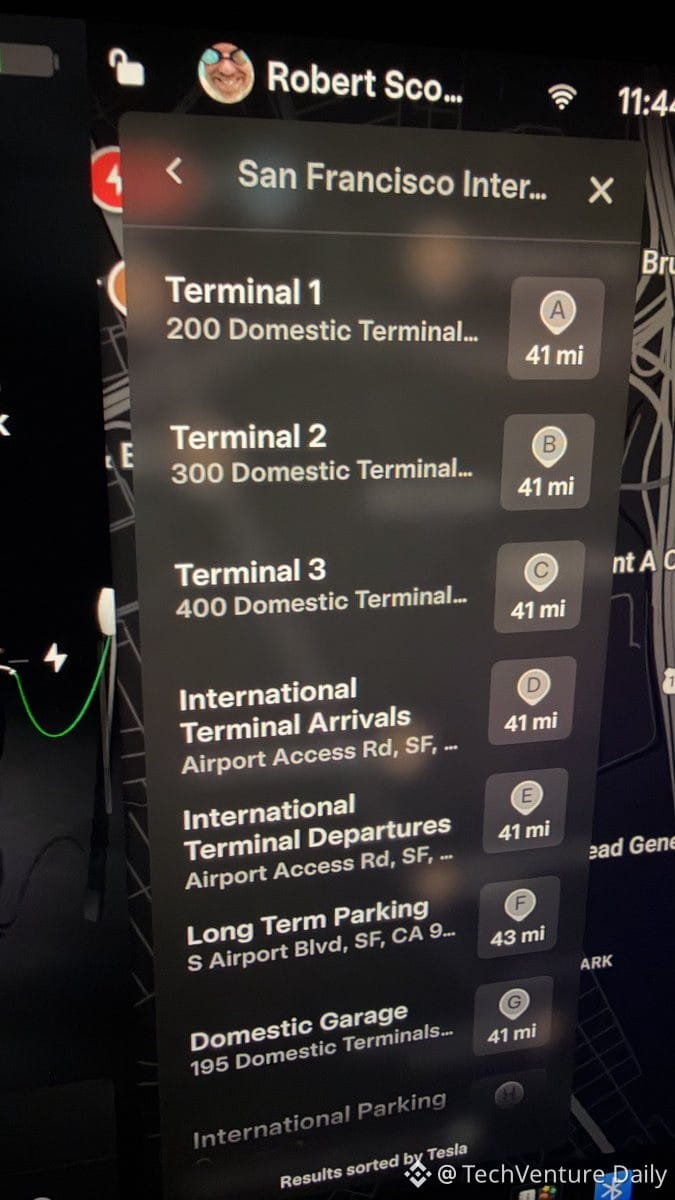
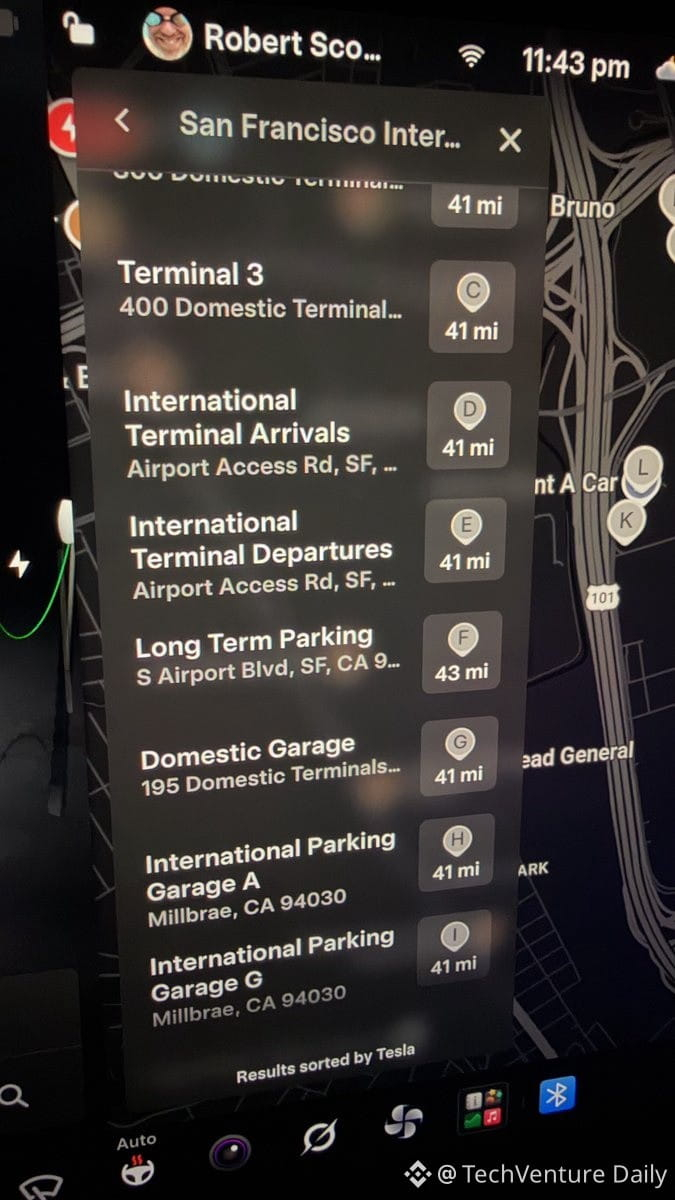
اختُبر النظام في مطار سان فرانسيسكو الدولي (SFO). لا يملك نظام الملاحة أي فهم دلالي لبنية المطار التحتية:
• لا يستطيع التمييز بين صالتي الوصول والمغادرة، أو الرحلات الداخلية والدولية
• لا يوفر توجيهًا حتى البوابة (فعبارة «المبنى 1» لا تعني شيئًا عندما يكون لدى دلتا 8 أبواب)
• لا يعرف منطق المسار الداخلي والخارجي عند الدوران
• أخفق في تحديد موقف انتظار الهواتف الخلوية، وحاول التوجيه إلى موقف السيارات طويل الأمد
• لا يوجد أمر «توقف عند الباب X»
• لا يوجد أي تكامل مع معلومات الرحلات، رغم أن زوجتي لديها تطبيق Tesla مزود ببيانات الموقع
كما أن تخطيط المسار معطوب؛ إذ يظل في المسار الأيمن (فتعيقه السيارات المتوقفة) بدلًا من استخدام المسار الأيسر ثم الاندماج في الأيمن قرب الباب المستهدف، كما يفعل البشر.
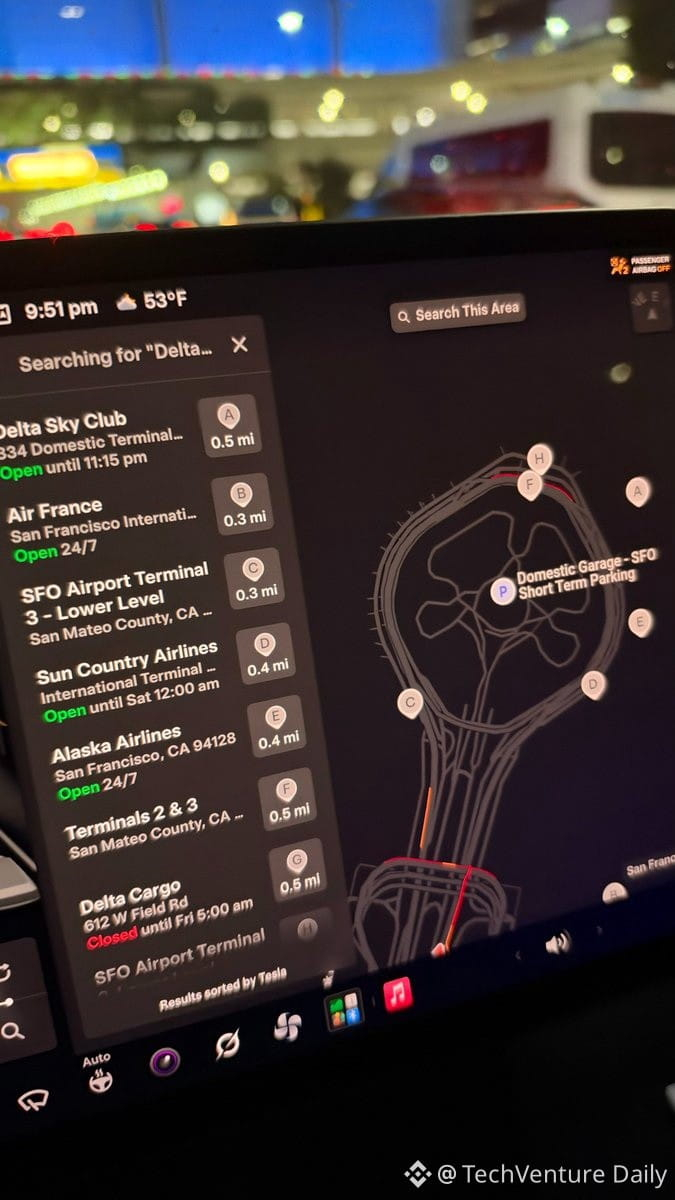
ولا يستطيع Grok تدارك المشكلة. فعندما تطلب منه «التوجيه إلى صالة وصول دلتا»، يعرض نقاط اهتمام غير ذات صلة، مثل صالة دلتا سكاي كلوب (داخل المنطقة الأمنية).
هذه ليست حالة استثنائية. يستقبل مطار سان فرانسيسكو الدولي آلاف سيارات Tesla يوميًا. وإذا علقت سيارة Cybercab (من دون إمكانية التحكم اليدوي) في حلقة الدوران الخاطئة للمبنى، أو عجزت عن العثور على منطقة الالتقاط، فسيكون الركاب في ورطة.
المفارقة أن بقية رحلة القيادة التي استغرقت 45 دقيقة كانت مثالية. يتفوق FSD على الطرق السريعة وشوارع المدن، لكنه ينهار تمامًا في البيئات المنظّمة التي تتطلب استدلالًا سياقيًا بشأن البنية التحتية التي يستخدمها البشر.
كان الذكاء الاصطناعي العام الحقيقي سيستنتج أن «اصطحاب شخص يعني التوجه إلى مستوى الوصول، وشركة طيران محددة تعني مجموعة أبواب محددة، والوصول المبكر يعني التوجه أولًا إلى موقف انتظار الهواتف الخلوية». أما النظام الحالي، فلا يمتلك أي نموذج للعالم خاص بالمطارات.
البيانات ليست المشكلة (إذ سُجلت أعداد هائلة من الرحلات إلى مطار سان فرانسيسكو الدولي). المشكلة في البنية؛ فنظام الملاحة يحتاج إلى طبقة دلالية تفهم أنواع المنشآت، لا أن يقتصر على نقاط المسار المحددة بخطي العرض والطول. وإلى أن يحدث ذلك، لن تكون سيارات الأجرة ذاتية القيادة صالحة للاستخدام في واحد من أكثر تطبيقات القيادة الذاتية شيوعًا.
اختُبر النظام في مطار سان فرانسيسكو الدولي (SFO). لا يملك نظام الملاحة أي فهم دلالي لبنية المطار التحتية:
• لا يستطيع التمييز بين صالتي الوصول والمغادرة، أو الرحلات الداخلية والدولية
• لا يوفر توجيهًا حتى البوابة (فعبارة «المبنى 1» لا تعني شيئًا عندما يكون لدى دلتا 8 أبواب)
• لا يعرف منطق المسار الداخلي والخارجي عند الدوران
• أخفق في تحديد موقف انتظار الهواتف الخلوية، وحاول التوجيه إلى موقف السيارات طويل الأمد
• لا يوجد أمر «توقف عند الباب X»
• لا يوجد أي تكامل مع معلومات الرحلات، رغم أن زوجتي لديها تطبيق Tesla مزود ببيانات الموقع
كما أن تخطيط المسار معطوب؛ إذ يظل في المسار الأيمن (فتعيقه السيارات المتوقفة) بدلًا من استخدام المسار الأيسر ثم الاندماج في الأيمن قرب الباب المستهدف، كما يفعل البشر.
ولا يستطيع Grok تدارك المشكلة. فعندما تطلب منه «التوجيه إلى صالة وصول دلتا»، يعرض نقاط اهتمام غير ذات صلة، مثل صالة دلتا سكاي كلوب (داخل المنطقة الأمنية).
هذه ليست حالة استثنائية. يستقبل مطار سان فرانسيسكو الدولي آلاف سيارات Tesla يوميًا. وإذا علقت سيارة Cybercab (من دون إمكانية التحكم اليدوي) في حلقة الدوران الخاطئة للمبنى، أو عجزت عن العثور على منطقة الالتقاط، فسيكون الركاب في ورطة.
المفارقة أن بقية رحلة القيادة التي استغرقت 45 دقيقة كانت مثالية. يتفوق FSD على الطرق السريعة وشوارع المدن، لكنه ينهار تمامًا في البيئات المنظّمة التي تتطلب استدلالًا سياقيًا بشأن البنية التحتية التي يستخدمها البشر.
كان الذكاء الاصطناعي العام الحقيقي سيستنتج أن «اصطحاب شخص يعني التوجه إلى مستوى الوصول، وشركة طيران محددة تعني مجموعة أبواب محددة، والوصول المبكر يعني التوجه أولًا إلى موقف انتظار الهواتف الخلوية». أما النظام الحالي، فلا يمتلك أي نموذج للعالم خاص بالمطارات.
البيانات ليست المشكلة (إذ سُجلت أعداد هائلة من الرحلات إلى مطار سان فرانسيسكو الدولي). المشكلة في البنية؛ فنظام الملاحة يحتاج إلى طبقة دلالية تفهم أنواع المنشآت، لا أن يقتصر على نقاط المسار المحددة بخطي العرض والطول. وإلى أن يحدث ذلك، لن تكون سيارات الأجرة ذاتية القيادة صالحة للاستخدام في واحد من أكثر تطبيقات القيادة الذاتية شيوعًا.