


Tác giả ZhiDongxi | ZeR0
Biên tập | Mạc Ảnh
Báo ZhiDongxi đưa tin ngày 24/8: ngày 21/8, tại Ngày dành cho nhà phát triển của WRC 2026 (World Robot Conference 2026), Federico Pecora—trưởng phụ trách nghiên cứu công nghệ robot AI vật lý của Arm trên toàn cầu—đã có bài thuyết trình chủ đề, chia sẻ góc nhìn của ông về việc AI vật lý chuyển từ “chồng chất năng lực” sang “tự thích ứng ở cấp hệ thống”.
Trong vài năm qua, robot đã đạt được tiến triển đáng kể trong các lĩnh vực như tri giác, nhận thức và điều khiển vận động, mở rộng dần ranh giới ứng dụng. Nhưng khi robot rời khỏi môi trường theo quy tắc được giả định và bước vào thế giới thực đầy người và biến số ngẫu nhiên, các đột phá đơn lẻ về kỹ năng tri giác và thao tác không đủ để hỗ trợ triển khai thương mại. Thách thức thực sự là giúp robot có thể tự động hoàn thành việc tổ hợp động nhiều loại năng lực trong các tình huống chưa biết, xây dựng một hệ thống thông minh hoàn chỉnh ổn định, đáng tin cậy và có thể tự thích ứng, điều chỉnh được.
Đối với AI vật lý, năng lực của mô hình chỉ là điểm khởi đầu. Việc biên soạn/chắp ghép năng lực, lập lịch theo thời gian thực, quản lý trạng thái và cơ chế ràng buộc hành vi đang trở thành yếu tố then chốt để robot bước vào các bối cảnh mở và thực tế. Năng lực tổng quát của robot được xem là năng lực quan trọng để triển khai quy mô lớn công nghệ robot. Làm sao dùng tính toán hiệu quả để hỗ trợ năng lực này, trở thành một trong những thách thức cốt lõi mà Arm tập trung.
Liên quan đến quan điểm này, Federico Pecora gần đây đã có cuộc trao đổi sâu với các kênh truyền thông như ZhiDongxi. Ông cho biết với ZhiDongxi rằng việc thúc đẩy triển khai robot ở quy mô lớn cần cả hai: mô hình AI tiếp tục tiến bộ và sự phát triển đồng bộ của phần cứng nền tảng lẫn kiến trúc hệ thống. Nền tảng tính toán của Arm đã có sẵn những năng lực quan trọng đối với robot ngoài đời thực như tính toán tiết kiệm năng lượng cao, đáp ứng thời gian thực và công nghệ cô lập an toàn. Những kinh nghiệm dày dặn của Arm trong lĩnh vực ô tô cũng phù hợp với nhiều bối cảnh ứng dụng của AI vật lý.
Tuy nhiên, các ứng dụng robot còn đối mặt với thách thức bổ sung. Robot cần xử lý các vật thể có hình dạng đa dạng và, về nguyên tắc, có thể thực hiện nhiều nhiệm vụ khác nhau. Do đó, kiến trúc tính toán phải có khả năng xử lý thêm những độ tự do này, hỗ trợ nhiều mô hình nhận thức và lập kế hoạch chạy song song hơn, đồng thời đáp ứng nhu cầu điều khiển phức tạp hơn và tốn chi phí tính toán cao hơn.
Theo ông, một vấn đề cốt lõi khác mà nền tảng tính toán trong tương lai phải giải quyết là làm sao hỗ trợ việc tái sử dụng và kết hợp năng lực giữa các robot khác nhau. Ngành cần một nền tảng tính toán thống nhất, mở và có khả năng mở rộng: bất kể hình thái robot nào, cấu hình năng lực tính toán nào hay bối cảnh ứng dụng nào, đều có thể phát triển và triển khai phần mềm trên nền tảng đó, nhằm giảm độ phức tạp phát triển và tăng tốc triển khai đổi mới.
Ông dự đoán năng lực tùy biến sẽ trở nên rất quan trọng. Thách thức của robot không chỉ nằm ở việc hỗ trợ năng lực thông minh bằng bộ tăng tốc, CPU và băng thông bộ nhớ, mà còn là làm sao hiện thực các năng lực này trong giới hạn công suất và tản nhiệt. Trong tương lai, nền tảng tính toán của robot cần có khả năng mở rộng linh hoạt trên nhiều chiều như CPU, bộ tăng tốc, bộ nhớ và băng thông để phù hợp với nhu cầu của các bối cảnh khác nhau, đồng thời nền tảng công nghệ lớp nền vẫn phải được giữ thống nhất.
“Sứ mệnh cốt lõi của Arm từ trước đến nay là trao năng lực cho hệ sinh thái và các nhà phát triển: bằng cách cung cấp các năng lực như tính nhất quán ISA (ISA parity), nhà phát triển có thể hoàn thành phát triển và huấn luyện trên nền tảng đám mây, rồi chuyển phần mềm trực tiếp sang phía biên và nền tảng robot đầu cuối, mà không cần đại quy mô tái cấu trúc hoặc thích ứng lại.” Federico Pecora cho biết đây là một trong những ưu thế quan trọng nhất của nền tảng điện toán của Arm.
I. Năng lực tổng quát là điểm đột phá cốt lõi của ngành
Nhìn từ xu thế phát triển của ngành, năng lực của robot đang trải qua ba giai đoạn tiến hóa.
Giai đoạn đầu là tổng quát hóa theo đối tượng chéo: robot có thể xử lý các loại đối tượng khác nhau trong cùng một quy trình nhiệm vụ mà không cần huấn luyện hoặc lập trình lại cho từng đối tượng. Năng lực này đã được kiểm chứng trong các bối cảnh có tính cấu trúc như phân loại, logistics và bán lẻ.
Giai đoạn thứ hai là trí tuệ đa nhiệm. Nền tảng trí tuệ thống nhất hỗ trợ thực thi nhiều nhiệm vụ; robot không còn phục vụ một luồng công việc cố định duy nhất, mà có thể chuyển đổi các tổ hợp năng lực khác nhau tùy theo nhu cầu của nhiệm vụ.
Giai đoạn thứ ba là hiện thực tự thích ứng ở cấp hệ thống. Khi đó, dù là người dùng đầu cuối hay bản thân robot, đều có thể điều chỉnh năng lực theo biến đổi của môi trường mà không cần phát triển lại, huấn luyện lại hay triển khai lại hệ thống.
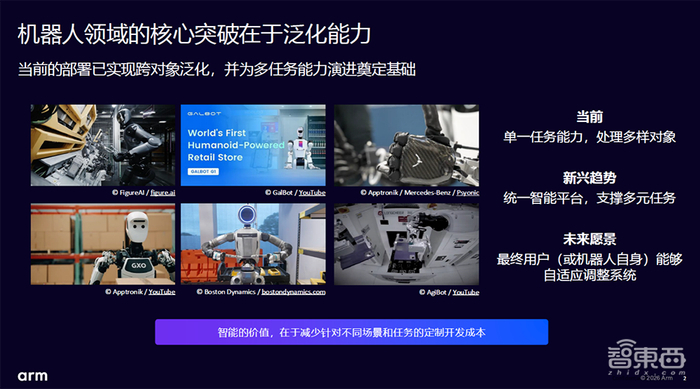
Giá trị thương mại của năng lực tổng quát nằm ở việc giảm đáng kể chi phí và mức độ phức tạp khi robot thích ứng và triển khai sang các bối cảnh mới, quy trình mới và nhiệm vụ mới.
Một tình huống hằng ngày có thể phản ánh trực quan giá trị thực tế của năng lực tổng quát. Hãy tưởng tượng một người dùng mang robot hình người đi siêu thị mua sắm và đưa ra lệnh: “Đẩy giúp tôi một xe đẩy hàng, đi theo tôi. Anh đi lấy một túi gạo 10kg, tôi đi chọn rau, lát nữa gặp nhau ở khu sữa.”
Những lệnh kiểu này trong đời sống hằng ngày không quá phức tạp, nhưng lại đặt ra yêu cầu rất cao cho hệ thống robot. Nơi công cộng đông người, không có sẵn bản đồ môi trường được xây dựng trước, và robot cũng có thể chưa từng được huấn luyện chuyên biệt cho các tác vụ như “đẩy xe đẩy hàng”. Để hoàn thành nhiệm vụ, robot phải thích ứng với sự thay đổi trong quá trình thực thi, xây dựng hoặc điều chỉnh cấu trúc năng lực của chính mình theo thời gian thực, thay vì gọi một phương án cố định đã được huấn luyện trước.
Trong đó, nhiều năng lực đơn lẻ đã có thể đạt được thông qua huấn luyện có mục tiêu, tối ưu hóa mô hình và hiện thực hóa theo hướng kỹ thuật. Nhưng thách thức thực sự nằm ở việc làm sao để robot tự động phối hợp và tổ hợp các năng lực đó một cách độc lập, tích hợp thành một hệ thống AI vật lý có thể liên tục nhận thức, ra quyết định và hành động, hoàn thành nhiệm vụ phức tạp trong thế giới thực.
Ví dụ trong kịch bản mua sắm: nó không chỉ cần đẩy xe và theo chân người dùng, tự tìm đường mà không cần bản đồ, nhận diện hàng hóa và bốc vác vật nặng; mà còn phải có thể điều chỉnh thời gian thực hành vi và mô hình vận động của chính nó. Khi phối hợp với con người, nó phải tuân thủ các ràng buộc hành vi đã được đặt ra, và trong môi trường biến động phải liên tục cung cấp kết quả đáng tin cậy, ổn định.
Trong quá trình trao đổi với truyền thông, Federico Pecora cũng chia sẻ thêm: một yếu tố quan trọng khiến giới công nghiệp tin tưởng vào hình thái robot hình người chính là tiềm năng và hy vọng mà nó mang lại để robot thực hiện tổng quát và khả năng thích ứng. Ông kỳ vọng robot hình người sẽ dễ thích ứng với các bối cảnh và nhu cầu mới hơn so với robot chuyên dụng được thiết kế cho một nhiệm vụ cụ thể, duy trì hiệu suất ổn định, và có thể nhanh chóng chuyển dịch sang các nhiệm vụ và bối cảnh ứng dụng hoàn toàn mới. Đồng thời, kinh nghiệm R&D của nó cũng có thể được chuyển giao sang các nền tảng robot với hình thái khác.
II. Triển khai robot quy mô lớn đối mặt với bốn thách thức cấp hệ thống
Khi robot chuyển từ trình diễn kỹ thuật sang triển khai trong thế giới thực, vấn đề mà ngành cần giải quyết không còn là liệu một mô hình đơn lẻ có đủ tiên tiến hay không, mà là làm thế nào để nhiều năng lực không đồng nhất có thể phối hợp hiệu quả trong cùng một hệ thống.
Arm cho rằng việc triển khai robot quy mô lớn ở giai đoạn tiếp theo sẽ xoay quanh bốn thách thức ở cấp hệ thống.
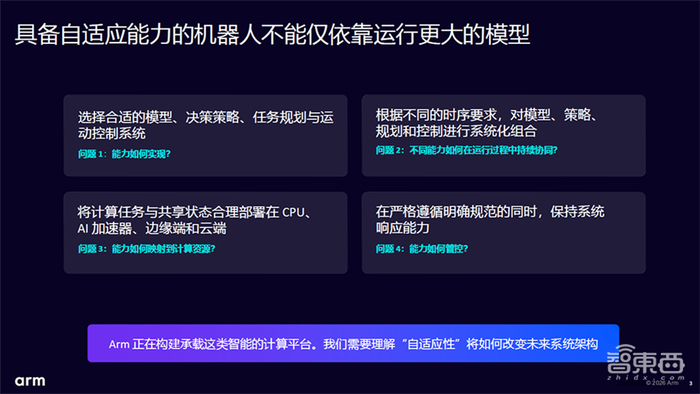
1, Năng lực được hiện thực như thế nào?
Robot không thể dựa vào một mô hình duy nhất để hoàn thành mọi nhiệm vụ, mà cần ghép các mô hình, chiến lược, bộ lập kế hoạch và bộ điều khiển phù hợp cho từng giai đoạn khác nhau. Ví dụ: mô hình hành động ngôn ngữ-tầm nhìn có thể tạo ra các hành động thăm dò; mô hình ngôn ngữ-tầm nhìn dùng để nhận diện các đối tượng có thể thao tác trong môi trường; mô hình ngôn ngữ lớn có thể hỗ trợ sinh logic cho bộ điều khiển; còn bộ điều khiển tham số hóa chịu trách nhiệm xuất ra các hành động an toàn và đáng tin cậy. Các mô-đun này cần cùng chạy (co-locate), chia sẻ tài nguyên bộ nhớ và băng thông, và phối hợp để sinh ra hành vi cuối cùng.
2, Làm sao các năng lực khác nhau có thể liên tục phối hợp trong quá trình vận hành?
Các tác vụ tính toán của robot ngoài thế giới thực có các thang đo thời gian khác nhau: kiểm tra va chạm cần phản hồi ngay lập tức, điều hướng và điều khiển cần được cập nhật liên tục, còn suy luận cấp cao như “xác định vị trí túi gạo” thường xuất hiện theo cách đột phát và bất đồng bộ. Nếu thiếu cấu trúc thời gian và cơ chế lập lịch ưu tiên rõ ràng, các năng lực này có thể tranh giành tài nguyên tính toán, gây độ trễ phản hồi—không chỉ ảnh hưởng đến hiệu quả hệ thống mà còn có thể dẫn tới rủi ro an toàn.
3, Năng lực được ánh xạ sang tài nguyên tính toán như thế nào?
Trong trường hợp không có sẵn bản đồ môi trường, robot cần dựa vào trí tuệ tại chỗ để thực hiện nhận thức, hiểu tình huống và lập kế hoạch đường đi, đồng thời dần dần xây dựng bản đồ ngữ nghĩa mà nhiều mô hình có thể chia sẻ. Các yêu cầu về năng lực đáp ứng, tự ra quyết định và an toàn khiến phần lớn tính toán thông minh phải được thực hiện ngay trên robot. Điều này tạo ra thách thức kiến trúc hệ thống quan trọng: làm thế nào phân chia hợp lý tác vụ tính toán giữa CPU, bộ tăng tốc chuyên dụng, bộ nhớ và đường truyền giao tiếp; đồng thời phát huy tối đa lợi thế tính toán không đồng nhất, nhưng giảm tối đa chi phí di chuyển dữ liệu, đạt hiệu năng và hiệu suất năng lượng cao hơn.
4, Năng lực bị ràng buộc và quản lý như thế nào?
Khi robot có năng lực tự thích ứng mạnh hơn, ngành cần quan tâm không chỉ là các vấn đề an toàn nền tảng như tránh va chạm, giới hạn tốc độ và điều khiển lực, mà còn bao gồm các ràng buộc cấp cao hơn như quy tắc về không gian và thời gian, sở thích nhiệm vụ, và chuẩn mực hành vi trong các tình huống cụ thể. Chiến lược AI dạng “hộp đen” thường khó kiểm tra, chẩn đoán và ràng buộc hành vi của robot.
Vì vậy, ngay cả khi hệ thống tiếp tục phát triển, rào chắn an toàn, bảo đảm khi chạy (runtime), mô hình hóa bài toán điều khiển và bộ điều khiển dự phòng phải có thể duy trì hiệu quả khi hệ thống thay đổi. Điều này đòi hỏi phát triển theo hướng tùy biến cần chuyển từ việc phụ thuộc kinh nghiệm và kỹ thuật tạm thời sang một khung bảo vệ hành vi rõ ràng, triển khai được và có tính ràng buộc bắt buộc.
Để thúc đẩy việc giải quyết bốn vấn đề này, Federico Pecora cho biết Arm sẽ tiếp tục tiến hành các công việc liên quan thông qua đội ngũ nghiên cứu do ông dẫn dắt: một mặt, liên tục triển khai nghiên cứu, tích cực chia sẻ kết quả nghiên cứu với bên ngoài; mặt khác, sẽ hợp tác chặt chẽ với các đối tác trong hệ sinh thái ở các lĩnh vực như bán dẫn, cảm biến và bộ chấp hành.
III. Năng lực tổng quát sẽ tạo ra giá trị thương mại theo từng lớp, mở rộng phạm vi tình huống có thể bao phủ
Federico Pecora cho rằng việc triển khai năng lực tổng quát sẽ tiếp tục giải phóng giá trị thương mại theo từng lớp:
Mức độ đầu tiên là hiện thực việc tái sử dụng liên tác vụ cho phần mềm, mô hình và kỹ năng.
Năng lực tổng quát cao hơn có thể giúp người vận hành trong nhà máy, quản lý siêu thị, người điều khiển robot và các người dùng đầu cuối khác, thông qua trình diễn hoặc hướng dẫn bằng lệnh ngôn ngữ, hoàn thành việc cấu hình thích ứng cho robot.
Ở giai đoạn trưởng thành cao nhất, robot có thể tự chủ thích ứng hoàn toàn dựa trên ngữ cảnh của môi trường, từ đó giảm đáng kể chi phí tích hợp hệ thống và mở rộng phạm vi tình huống sử dụng mà hệ thống robot có thể bao phủ.
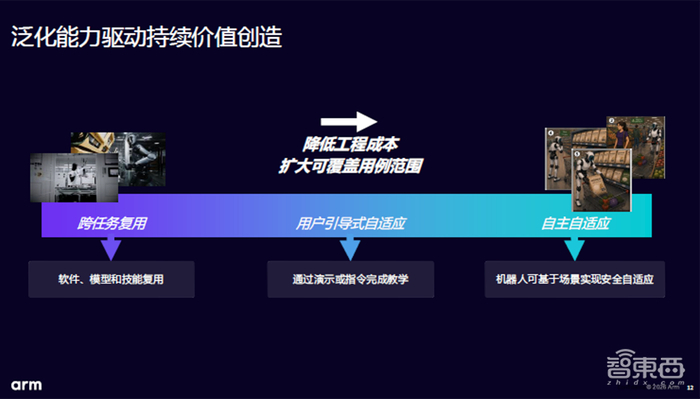
Về bản chất, đây trước hết là vấn đề kiến trúc hệ thống của robot—làm thế nào tổ chức các năng lực tri giác, thực thi và hành vi của robot; sau đó mới là vấn đề kiến trúc tính toán—làm thế nào cấu hình và cung cấp năng lực tính toán lớp nền.
Hiện tại, kiến trúc robot bản thân vẫn chưa thực sự chín muồi và còn nhiều không gian tối ưu cần được khai thác. Những tiến hóa và tối ưu ở cấp kiến trúc trong tương lai rất có thể sẽ, ở một mức độ nhất định, ngược lại định hình hướng phát triển của kiến trúc tính toán.
Khi robot chuyển từ thực thi nhiệm vụ đơn lẻ sang tự thích ứng ở cấp hệ thống, tầm quan trọng của nền tảng tính toán đang thay đổi từ việc chỉ hỗ trợ chạy một mô hình riêng lẻ sang việc hỗ trợ cho sự phối hợp hoạt động của cả hệ thống thông minh.
Nhờ các ưu thế công nghệ “hiệu năng năng lượng cao, độ tin cậy cao, khả năng tương thích cao”, giải pháp kiến trúc Arm (bao gồm CPU, bộ tăng tốc và MCU) cung cấp nhiều cấu hình năng lực tính toán và các tính năng an toàn, đã được ứng dụng rộng rãi trong nhiều sản phẩm robot.
Theo Federico Pecora chia sẻ, để giải quyết thách thức chính trong việc hiện thực robot tự thích ứng cho mọi tình huống, Arm dự kiến dựa vào các nghiên cứu chuyên biệt về robot để tập trung giải quyết các vấn đề liên quan, và hợp tác với các đối tác hệ sinh thái trong lĩnh vực AI vật lý nhằm xây dựng kiến trúc điện toán thế hệ tiếp theo phù hợp cho AI vật lý và robot đa dụng.
Đồng thời, Arm dự kiến phối hợp với giới học thuật trên toàn cầu để thúc đẩy các nghiên cứu tiên phong liên quan, quy tụ các thành quả đổi mới từ học thuật và công nghiệp, và kiểm chứng triển khai trên nhiều nền tảng thương mại khác nhau, từ đó thúc đẩy xây dựng các hệ thống robot thông minh ở cấp hệ thống.
Kết luận: Arm cung cấp nền tảng điện toán thống nhất cho năng lực của hệ thống robot
Ngành công nghiệp robot đang tồn tại khoảng cách giữa trọng tâm đổi mới và nhu cầu của ngành. Trong thời gian dài, giới học thuật có xu hướng tách nhỏ các đề tài để nghiên cứu chuyên sâu, thúc đẩy các năng lực đơn lẻ như tri giác, lập kế hoạch, điều khiển, học tập tiếp tục đột phá; trong khi phía công nghiệp lại tập trung hơn vào việc triển khai sản phẩm và xác thực giá trị thương mại, ưu tiên tích hợp các chức năng đáp ứng nhu cầu kinh doanh hiện tại. Điều này tạo ra một “khoảng trống” giữa đổi mới năng lực và các hệ thống robot có thể triển khai.
Ngành cần một nền tảng tính toán phổ quát, có khả năng kết nối, tổ chức và điều phối những năng lực này trong các kịch bản triển khai quy mô lớn. Arm đang đóng vai trò trong mắt xích quan trọng này: bằng cách cung cấp nền tảng tính toán mở và hệ sinh thái rộng lớn, Arm hướng tới giúp ngành chuyển hóa đột phá công nghệ theo từng hạng mục thành trí tuệ cấp hệ thống đáng tin cậy, thúc đẩy công nghệ robot từ phòng thí nghiệm tiến ra triển khai quy mô lớn.
Arm, bằng cách bao phủ toàn bộ hệ sinh thái điện toán từ cảm biến, điều khiển thời gian thực, tính toán AI, điện toán biên đến hạ tầng điện toán đám mây, tiếp tục tiến hóa kiến trúc điện toán và chuỗi công cụ, cung cấp nền tảng tính toán thống nhất cho robot. Điều này giúp nhà phát triển tái sử dụng phần mềm giữa các nền tảng phần cứng khác nhau, đồng thời lập lịch thực thi tải công việc một cách hiệu quả, giảm đáng kể ngưỡng cho đổi mới và triển khai ở quy mô lớn.
Ngành công nghiệp robot của Trung Quốc đang chứng kiến làn sóng đổi mới nổi lên. Ở thị trường quan trọng này, Arm dự kiến tiếp tục hợp tác với các đối tác hệ sinh thái địa phương, cùng thúc đẩy công nghệ robot tự thích ứng tiến tới các ứng dụng thực tế trong thế giới rộng hơn.