🧠 Mudar o plano, não o modelo, elevou de 22% para 85% o sucesso de um modelo de mundo para robôs
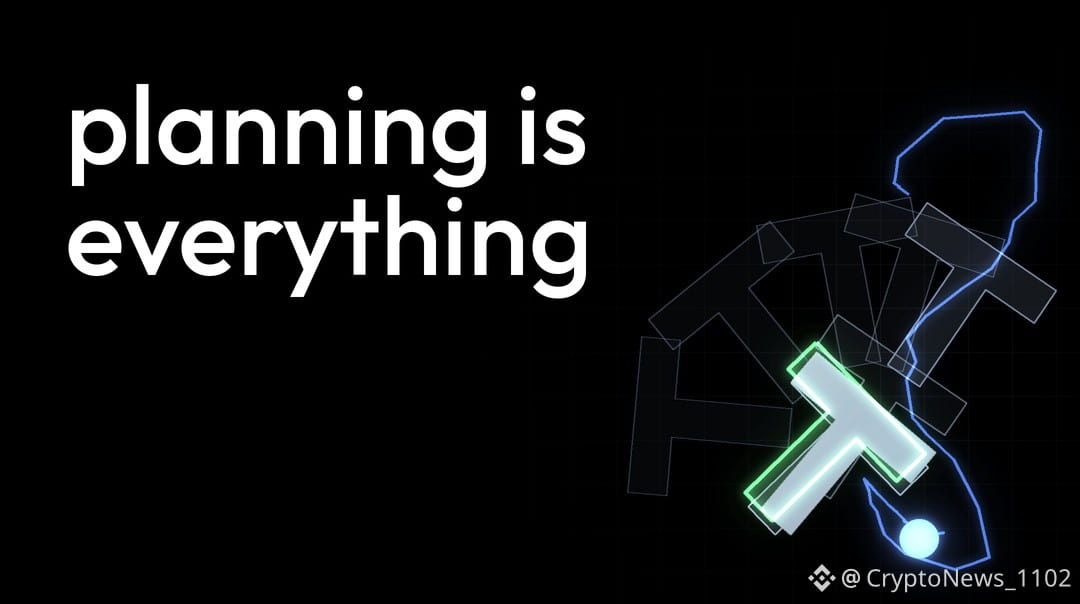
A pesquisadora Haddy Alchaer realizou 600 experimentos com o LeWM, um modelo de mundo JEPA desenvolvido por uma equipe que inclui Yann LeCun. Conforme publicado, ele teve sucesso em 22% das tarefas simuladas em que um robô precisa empurrar um bloco em forma de T até um objetivo a 75 passos de distância. A definição de um novo subobjetivo a cada 25 passos elevou esse índice para 80%, e o uso de uma memória de demonstrações anteriores, com um custo associado a cada transição entre elas, chegou a 85%. Nos trajetos para os quais o modelo foi treinado, suas próprias previsões tiveram uma pontuação de 78%, enquanto a física real do simulador marcou 77%. Nenhum peso foi retreinado.
⭐ A solução útil foi um plano mais curto, não um preditor mais inteligente.
#AI
A pesquisadora Haddy Alchaer realizou 600 experimentos com o LeWM, um modelo de mundo JEPA desenvolvido por uma equipe que inclui Yann LeCun. Conforme publicado, ele teve sucesso em 22% das tarefas simuladas em que um robô precisa empurrar um bloco em forma de T até um objetivo a 75 passos de distância. A definição de um novo subobjetivo a cada 25 passos elevou esse índice para 80%, e o uso de uma memória de demonstrações anteriores, com um custo associado a cada transição entre elas, chegou a 85%. Nos trajetos para os quais o modelo foi treinado, suas próprias previsões tiveram uma pontuação de 78%, enquanto a física real do simulador marcou 77%. Nenhum peso foi retreinado.
⭐ A solução útil foi um plano mais curto, não um preditor mais inteligente.
#AI