Aprendi com as experiências de desenvolvimento de @zhuoning293 @NetLayerLabs e de outros grandes nomes, e tentei desenvolver por conta própria um sistema de simulação de estratégia para robôs construído com circuitos de portas lógicas.
Projeto de teste de simulação desenvolvido com base no protocolo TapeOut — TapeRover.
Desde o design da página, criação do mapa, circuitos de portas lógicas, cenários simulados, regras de projeto, parâmetros de teste, verificação de regras, implantação de contratos inteligentes e tudo mais, todo o trabalho foi feito por mim sozinho, claro, com a ajuda da IA. Levei quase um mês, e até o design do logotipo levou 6 dias.
O design do logotipo é muito bonito: um leopardo mecânico com um circuito embutido, olhar como eletricidade, imponente e cheio de sensação tecnológica e de força.
O que é o TapeRover?
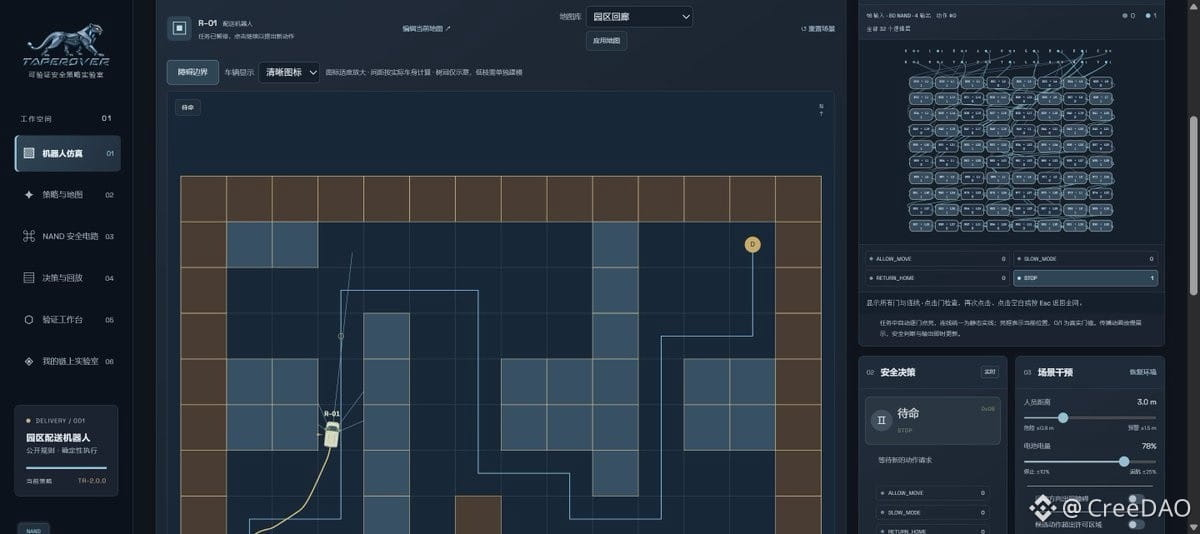
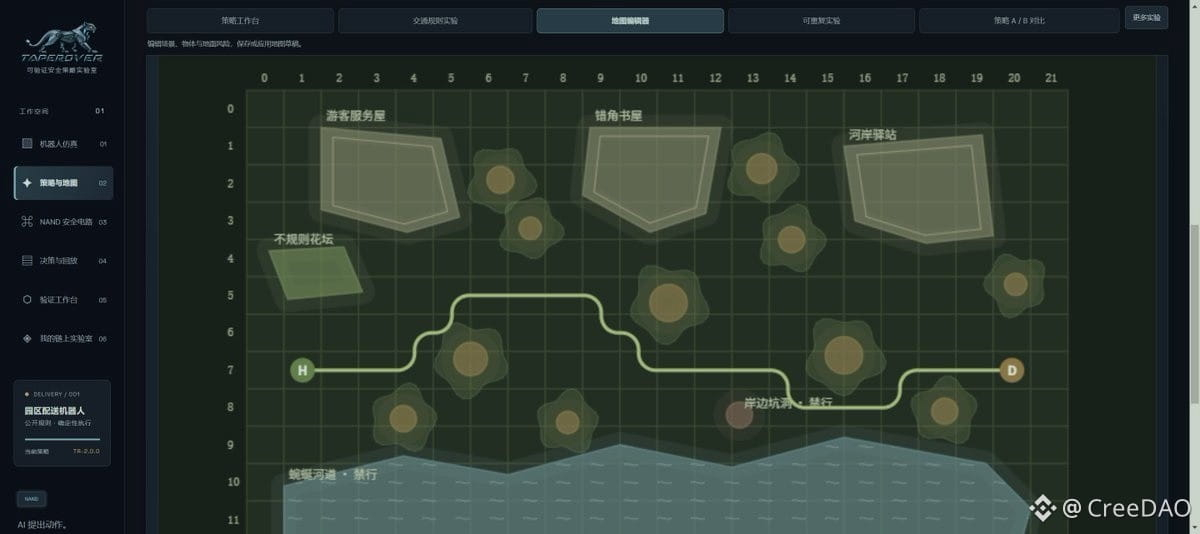
TapeRover é um laboratório verificável de políticas de segurança para robôs. Atualmente, seu protagonista é um carrinho de entrega de campus em uma página web. O usuário pode escolher ou editar o mapa, simular condições de via complexas como curvas, trechos estreitos, buracos e água acumulada, definir condições como obstáculos estáticos ou móveis, pedestres e nível de bateria, e então observar o carrinho avançar, reduzir a velocidade, retornar ou parar.
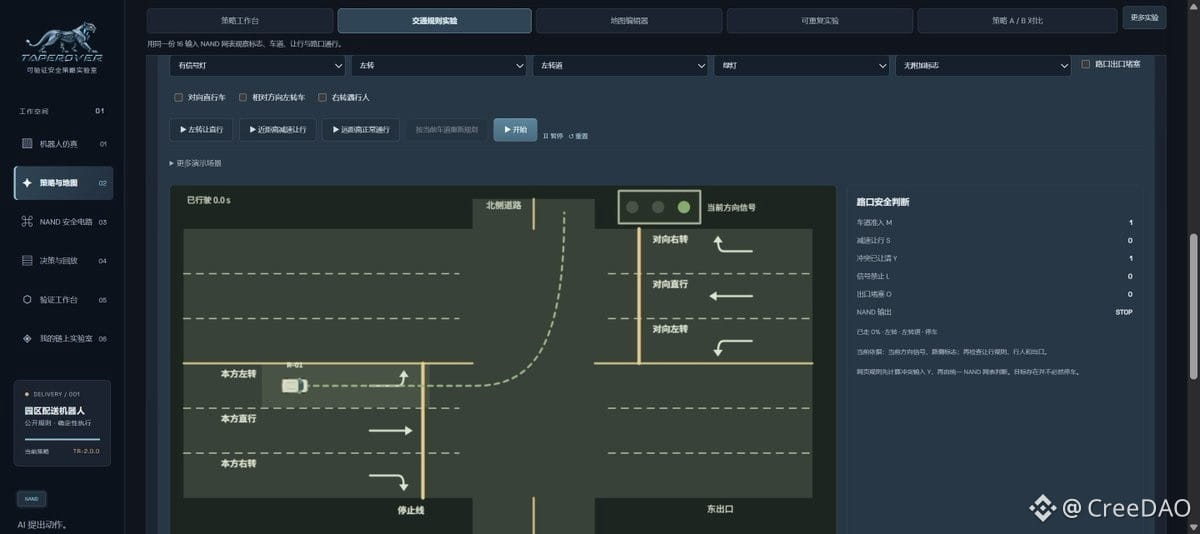
Cenários de trânsito também podem demonstrar algumas regras básicas de circulação, como semáforos, pedestres na faixa de pedestres, parar e dar passagem, limite de velocidade e sinais de proibição de tráfego e de conversão. A página exibe a decisão de liberar passagem, reduzir a velocidade ou parar com base nas condições do cenário. Estes são inputs estruturados de simulação na web, e não reconhecimento automático de sinais reais de estrada nem verificação completa das leis de trânsito.
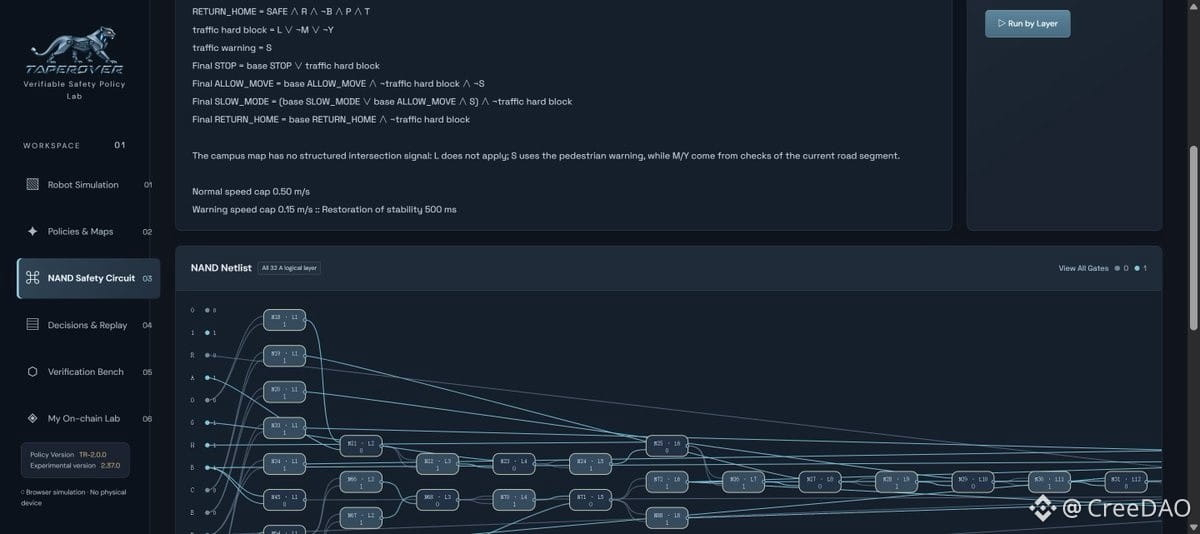
Ele também tem um design especial: transformar regras de segurança em circuitos compostos por portas lógicas NAND. Quando o carrinho executa uma tarefa, a página mostra as entradas do circuito, o estado das portas e a saída final. Assim, depois de ver "o carrinho parou", o usuário ainda pode perguntar: qual condição disparou a parada? Esta decisão está de acordo com as regras divulgadas previamente?
O projeto atual também oferece ferramentas de comparação de estratégias, reprodução de decisões e verificação. O usuário pode fazer dois conjuntos de parâmetros rodarem no mesmo cenário e comparar os resultados; também pode verificar se as regras são consistentes em diferentes combinações de entrada.
Para que ele serve?
Aprender regras de segurança para robôs. Iniciantes podem entender conceitos como desvio de obstáculos, parada de emergência e retorno com bateria baixa por meio do mapa e do carrinho, de forma mais intuitiva do que apenas vendo fórmulas.
Simular condições de via complexas e regras básicas de trânsito. Em cenários com curvas, obstáculos e cruzamentos, alterar as condições da via, os sinais e as exigências de prioridade, observando quando o carrinho pode passar, reduzir a velocidade ou parar.
Projetar e comparar estratégias. Desenvolvedores podem alterar o mapa, o tamanho do veículo ou os parâmetros das regras, observar o desempenho do carrinho em diferentes condições e usar os registros de reprodução para discutir por que certa decisão aconteceu.
Validar ideias antes de comprar hardware. Sem placa de desenvolvimento, sensores e motores, ainda é possível realizar experimentos primeiro na web. O projeto também fornece regras C para o lado do dispositivo e materiais de teste, para que a conferência possa ser feita primeiro no computador; mais tarde, ao fazer um carrinho brinquedo de baixa velocidade ou um robô educacional, o hardware pode ser adicionado gradualmente.
Exibir circuitos on-chain verificáveis. O usuário pode enviar uma netlist de segurança para um laboratório on-chain compatível e, em seguida, ler de volta o registro do circuito para conferir com as regras usadas na página. Aqui, "fabricação" se refere ao envio do registro do circuito para a blockchain, e não à fabricação de um chip físico.
Em quais cenários de aplicação ele pode ser explorado?
· Carrinho brinquedo de mesa ou robô educacional.
· Gêmeo digital para entrega em campus ou inspeção interna.
· Pesquisa de permissão de ação para dispositivos móveis.
· Plataforma de experimentação de estratégias verificáveis.
Por exemplo, um grupo de pesquisa pode usá-lo para discutir como um carrinho de entrega de campus deve lidar com pedestres; desenvolvedores podem usar o mesmo conjunto de dados de teste para comparar a saída das regras na web e de programas no computador. Entusiastas de hardware podem usá-lo para conectar uma placa de desenvolvimento ESP-32 e criar um carrinho robô sem motorista.
No entanto, veículos reais ainda precisam de sensores confiáveis, sistema de freios, parada de emergência física e testes em campo. Uma decisão correta na web não pode provar diretamente que um carrinho físico é seguro em vias reais.
Atualmente, o site já permite criar seu próprio laboratório on-chain, definir suas próprias estratégias e parâmetros, e fazer a fabricação; em alguns dias vou enviá-lo para o DeWeb.
URL oficial:
https://taperover.vercel.app/
#TapeOut #TapeRover
Projeto de teste de simulação desenvolvido com base no protocolo TapeOut — TapeRover.
Desde o design da página, criação do mapa, circuitos de portas lógicas, cenários simulados, regras de projeto, parâmetros de teste, verificação de regras, implantação de contratos inteligentes e tudo mais, todo o trabalho foi feito por mim sozinho, claro, com a ajuda da IA. Levei quase um mês, e até o design do logotipo levou 6 dias.
O design do logotipo é muito bonito: um leopardo mecânico com um circuito embutido, olhar como eletricidade, imponente e cheio de sensação tecnológica e de força.
O que é o TapeRover?
TapeRover é um laboratório verificável de políticas de segurança para robôs. Atualmente, seu protagonista é um carrinho de entrega de campus em uma página web. O usuário pode escolher ou editar o mapa, simular condições de via complexas como curvas, trechos estreitos, buracos e água acumulada, definir condições como obstáculos estáticos ou móveis, pedestres e nível de bateria, e então observar o carrinho avançar, reduzir a velocidade, retornar ou parar.
Cenários de trânsito também podem demonstrar algumas regras básicas de circulação, como semáforos, pedestres na faixa de pedestres, parar e dar passagem, limite de velocidade e sinais de proibição de tráfego e de conversão. A página exibe a decisão de liberar passagem, reduzir a velocidade ou parar com base nas condições do cenário. Estes são inputs estruturados de simulação na web, e não reconhecimento automático de sinais reais de estrada nem verificação completa das leis de trânsito.
Ele também tem um design especial: transformar regras de segurança em circuitos compostos por portas lógicas NAND. Quando o carrinho executa uma tarefa, a página mostra as entradas do circuito, o estado das portas e a saída final. Assim, depois de ver "o carrinho parou", o usuário ainda pode perguntar: qual condição disparou a parada? Esta decisão está de acordo com as regras divulgadas previamente?
O projeto atual também oferece ferramentas de comparação de estratégias, reprodução de decisões e verificação. O usuário pode fazer dois conjuntos de parâmetros rodarem no mesmo cenário e comparar os resultados; também pode verificar se as regras são consistentes em diferentes combinações de entrada.
Para que ele serve?
Aprender regras de segurança para robôs. Iniciantes podem entender conceitos como desvio de obstáculos, parada de emergência e retorno com bateria baixa por meio do mapa e do carrinho, de forma mais intuitiva do que apenas vendo fórmulas.
Simular condições de via complexas e regras básicas de trânsito. Em cenários com curvas, obstáculos e cruzamentos, alterar as condições da via, os sinais e as exigências de prioridade, observando quando o carrinho pode passar, reduzir a velocidade ou parar.
Projetar e comparar estratégias. Desenvolvedores podem alterar o mapa, o tamanho do veículo ou os parâmetros das regras, observar o desempenho do carrinho em diferentes condições e usar os registros de reprodução para discutir por que certa decisão aconteceu.
Validar ideias antes de comprar hardware. Sem placa de desenvolvimento, sensores e motores, ainda é possível realizar experimentos primeiro na web. O projeto também fornece regras C para o lado do dispositivo e materiais de teste, para que a conferência possa ser feita primeiro no computador; mais tarde, ao fazer um carrinho brinquedo de baixa velocidade ou um robô educacional, o hardware pode ser adicionado gradualmente.
Exibir circuitos on-chain verificáveis. O usuário pode enviar uma netlist de segurança para um laboratório on-chain compatível e, em seguida, ler de volta o registro do circuito para conferir com as regras usadas na página. Aqui, "fabricação" se refere ao envio do registro do circuito para a blockchain, e não à fabricação de um chip físico.
Em quais cenários de aplicação ele pode ser explorado?
· Carrinho brinquedo de mesa ou robô educacional.
· Gêmeo digital para entrega em campus ou inspeção interna.
· Pesquisa de permissão de ação para dispositivos móveis.
· Plataforma de experimentação de estratégias verificáveis.
Por exemplo, um grupo de pesquisa pode usá-lo para discutir como um carrinho de entrega de campus deve lidar com pedestres; desenvolvedores podem usar o mesmo conjunto de dados de teste para comparar a saída das regras na web e de programas no computador. Entusiastas de hardware podem usá-lo para conectar uma placa de desenvolvimento ESP-32 e criar um carrinho robô sem motorista.
No entanto, veículos reais ainda precisam de sensores confiáveis, sistema de freios, parada de emergência física e testes em campo. Uma decisão correta na web não pode provar diretamente que um carrinho físico é seguro em vias reais.
Atualmente, o site já permite criar seu próprio laboratório on-chain, definir suas próprias estratégias e parâmetros, e fazer a fabricação; em alguns dias vou enviá-lo para o DeWeb.
URL oficial:
https://taperover.vercel.app/
#TapeOut #TapeRover