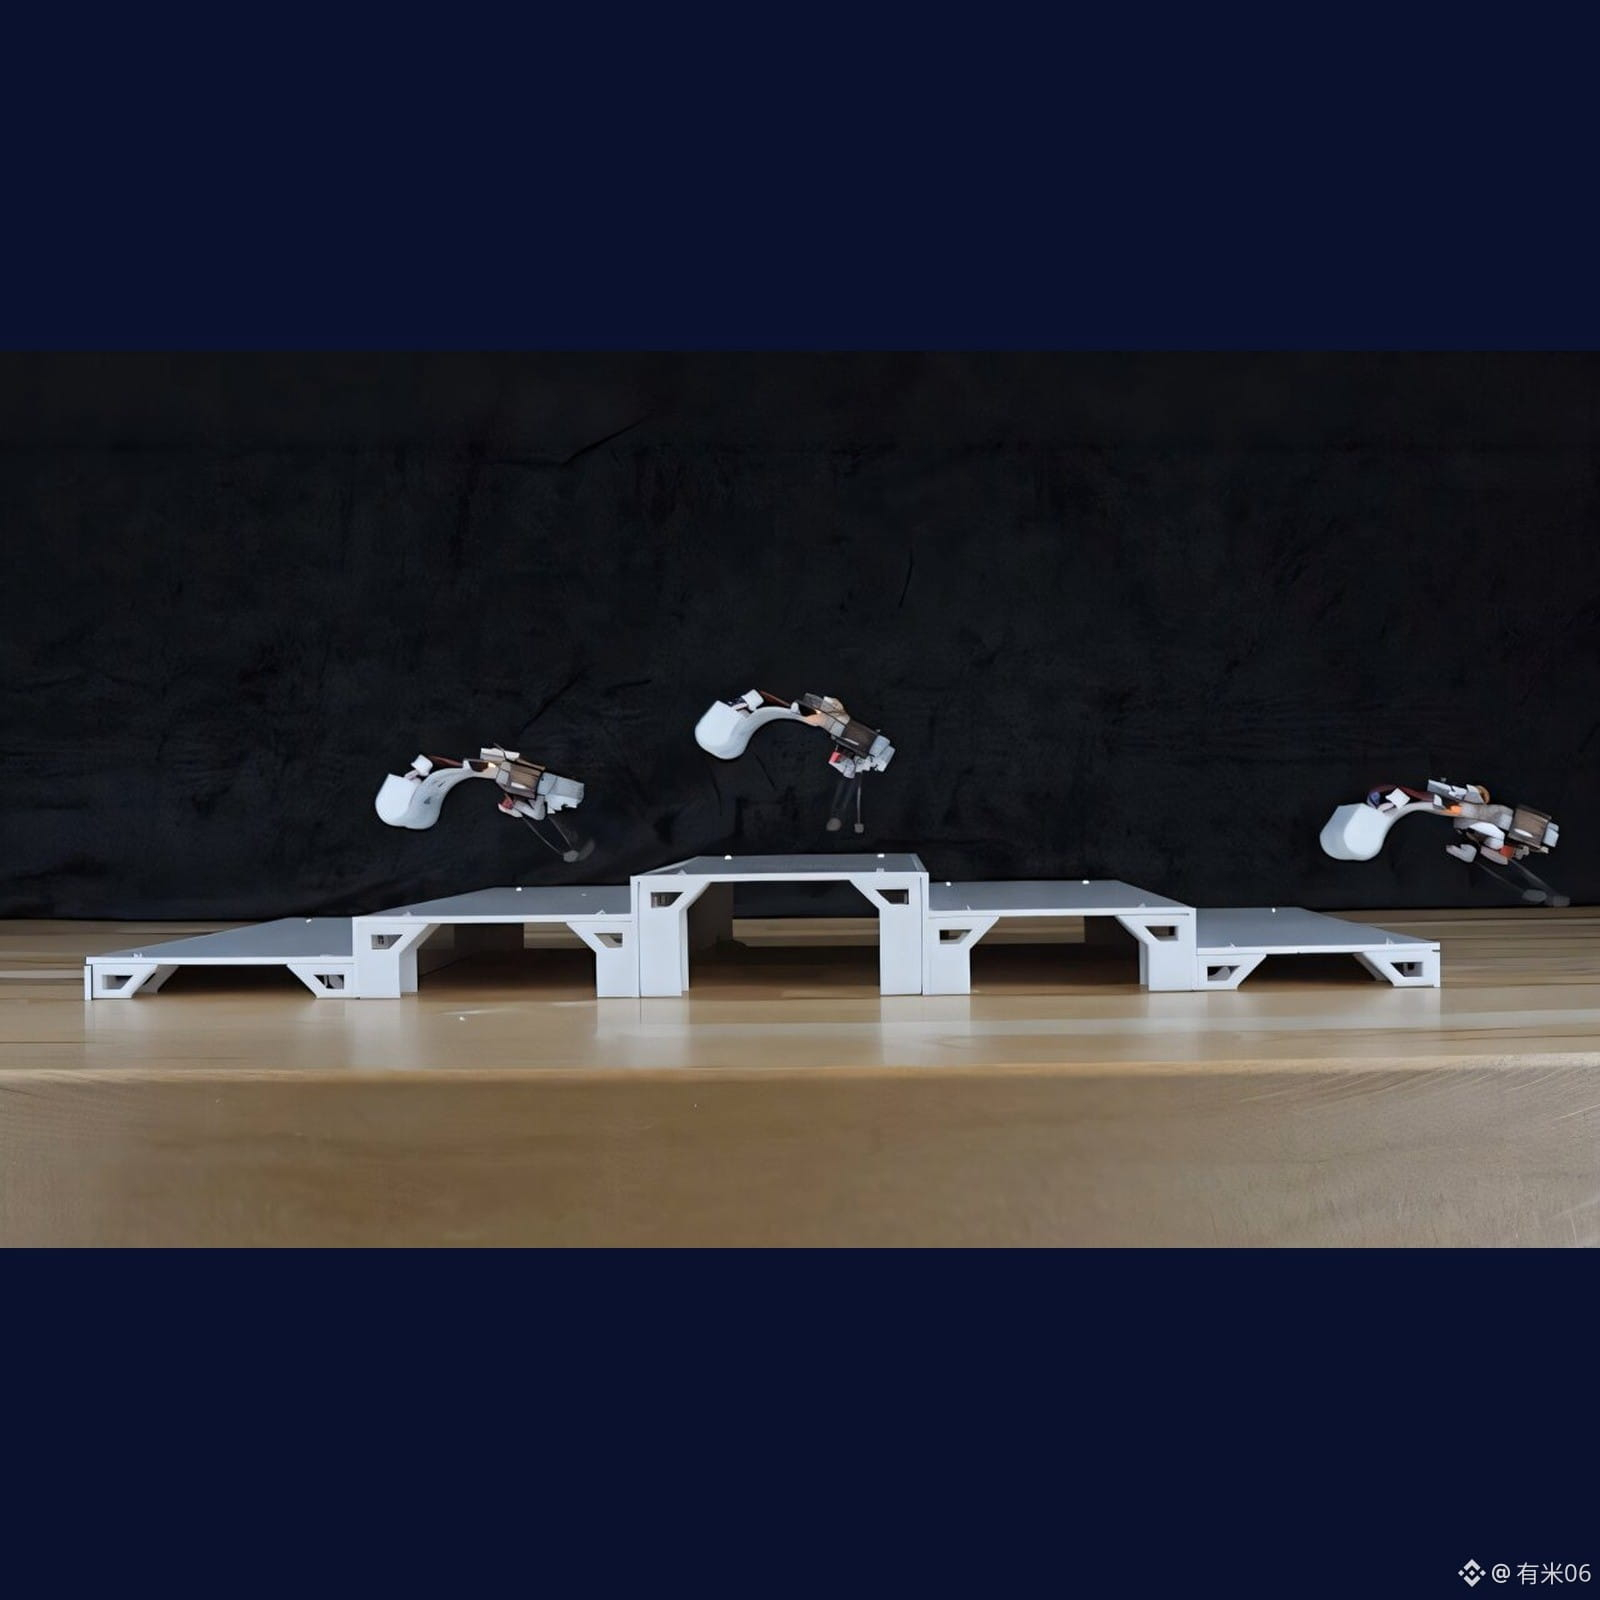
Este pequeno robô pula graças a “torcer a mola”.
A UCLA e a Universidade de Michigan torceram barras elásticas até formar uma hélice: quando chega ao ponto crítico, “pá!” elas se soltam, como uma rã que dá coice e libera de uma vez a energia acumulada. O protótipo tem apenas 11 centímetros e 98,2 gramas; ele consegue correr em seis tipos de piso — madeira, tecido, acrílico, couro, grama e areia — além de subir degraus e fazer cambalhotas. Com barbatanas finas acopladas, ele nada para trás a cerca de meio comprimento de corpo por segundo.
Em Science Advances, a comparação chama bastante atenção: as “pernas elásticas” são mais rápidas na madeira, chegando a 3,21 comprimentos de corpo por segundo; nas seis superfícies, a média é de 2,46. As “pernas rígidas”, com o mesmo conjunto, ficam em torno de apenas 0,79. Os autores também escreveram que o ponto-chave é o formato da haste, que determina quando ocorre o impulso forte — não é simplesmente colocar um motor maior.
#机器人 #仿生