Robôs vermes não trocam as pernas, nem mudam a passada — basta remanejar a água do abdômen para frente e para trás para escalar, subir degraus e depois voltar à água.
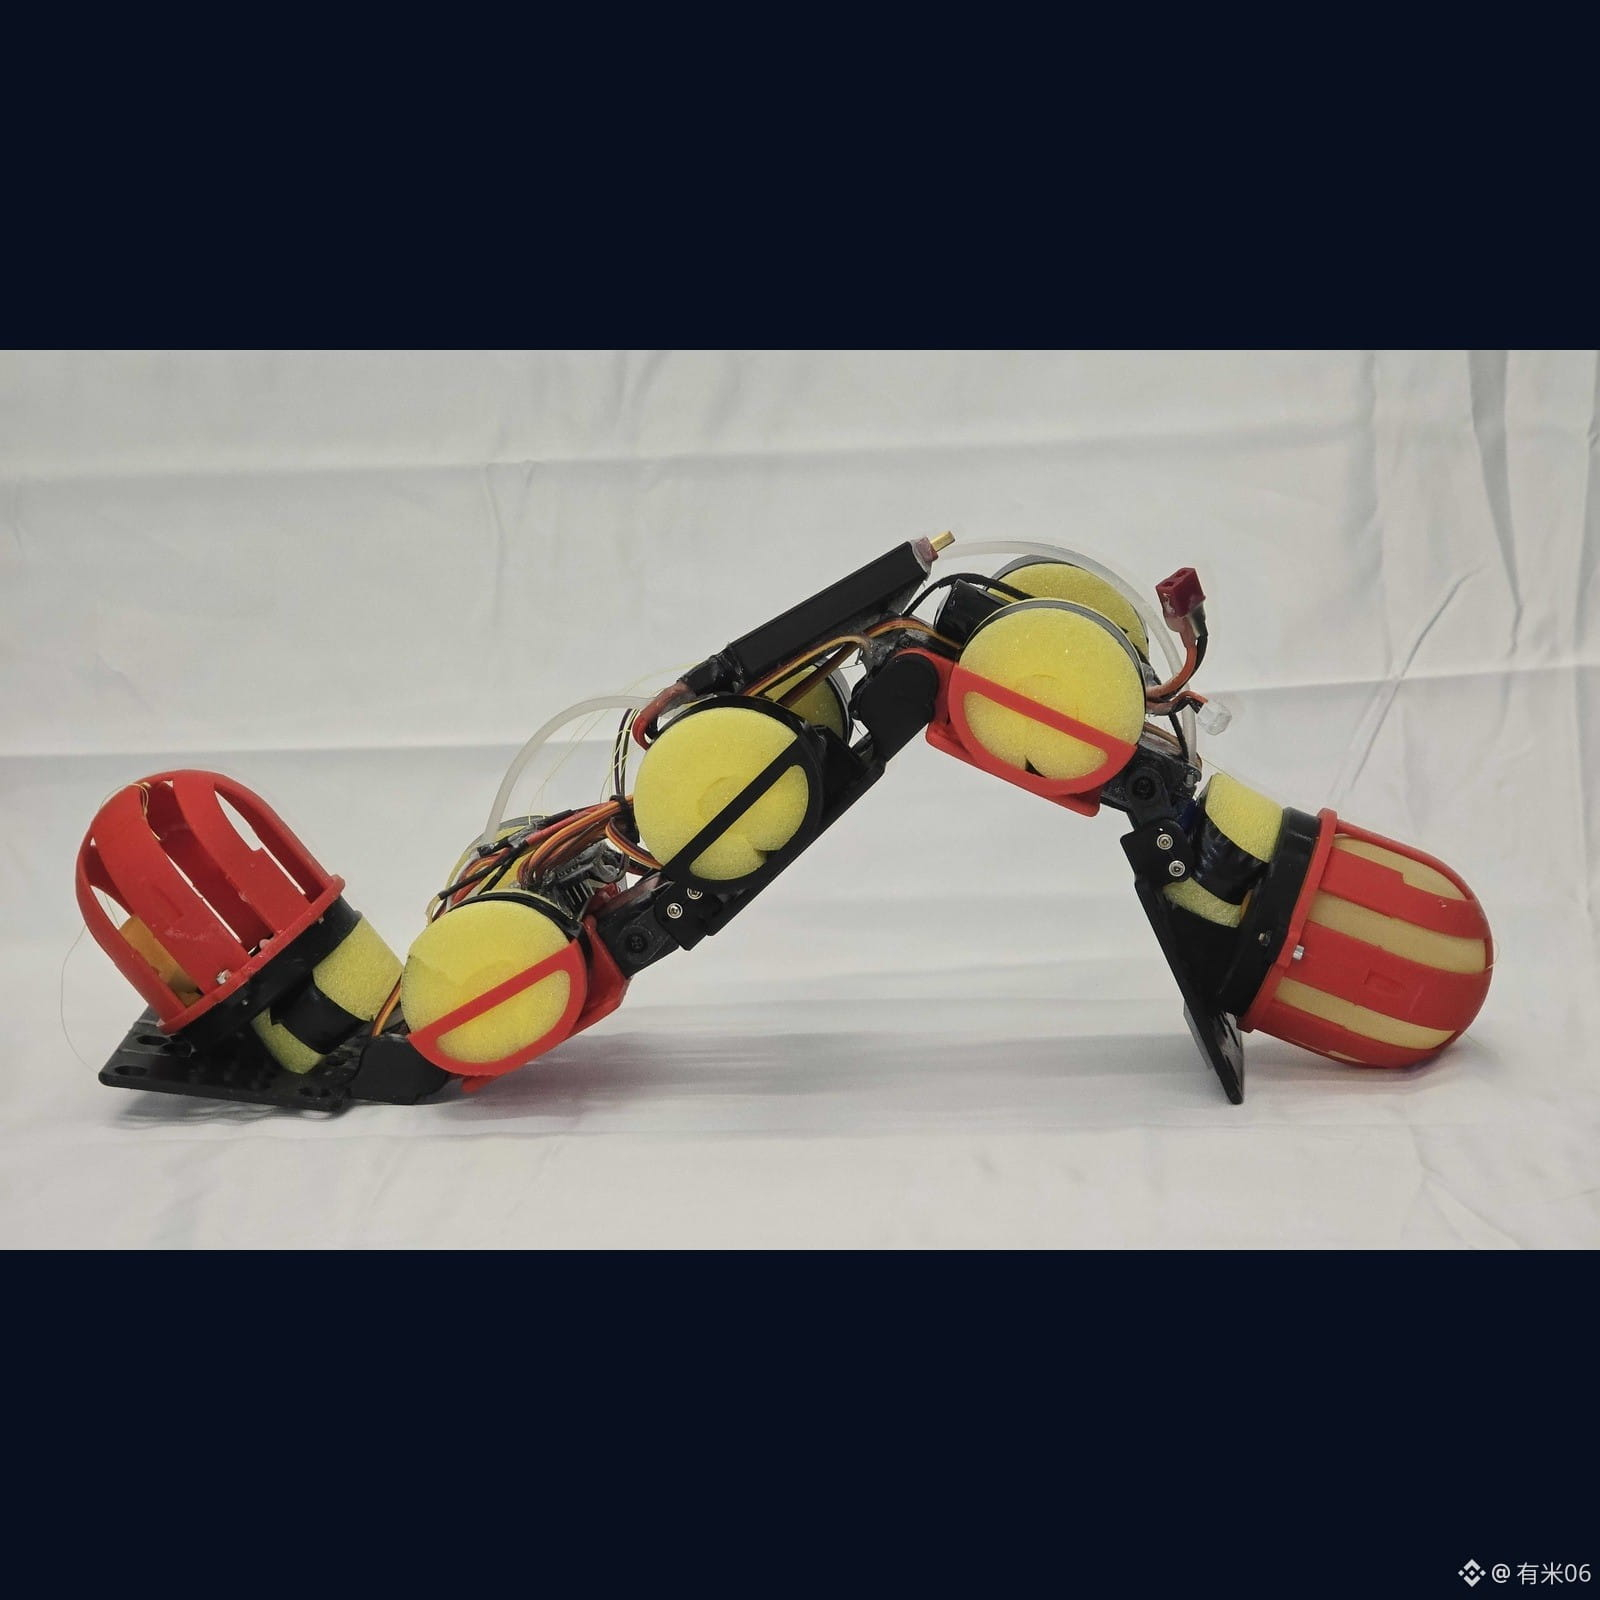
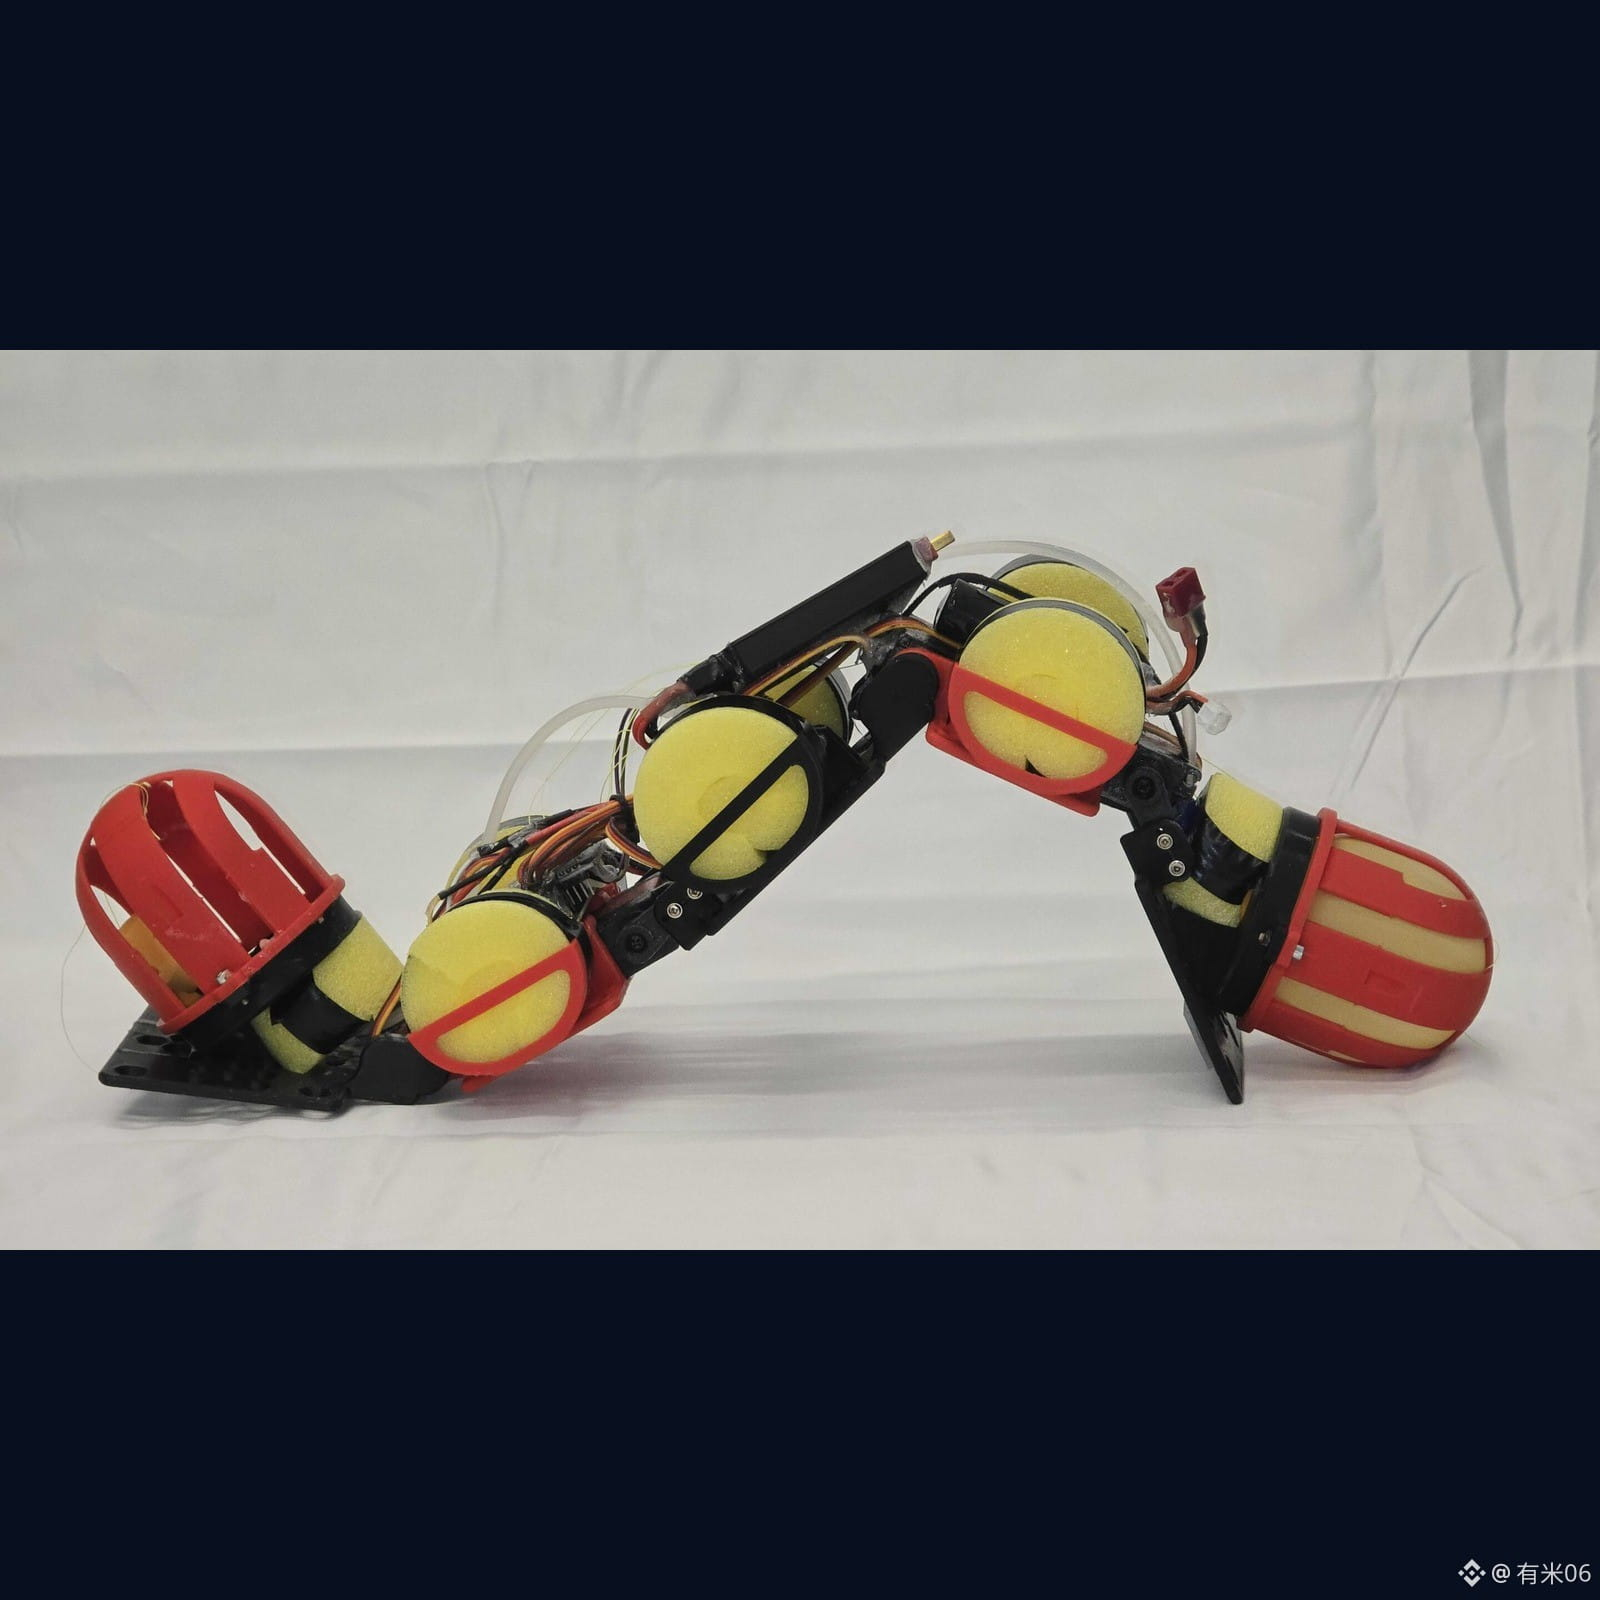
A Nana Obayashi e o doutorando Daniil Filimonov, da NYU Tandon, construíram o WorMa (worm + mass), um robô de cinco seções e quatro articulações: cerca de 50 cm de comprimento, pouco acima de 1 kg. Na cabeça e na cauda há um reservatório de látex em cada extremidade; entre eles, uma bomba transfere aproximadamente 300 g de água (cerca de 28% da massa total) de um lado para o outro.
O modo de locomoção é semelhante, mas o que muda é o ponto onde o centro de massa cai.
Na rampa, quando a água é deslocada para a cabeça, o ponto de contato frontal fica mais firme: a inclinação mais íngreme medida foi de 19,5°. Apenas com a configuração “peso na cabeça” foi possível subir. Em relação a alternativas, o custo de transporte cai pelo menos 33%. Já na água ocorre o inverso: o “peso na cauda” permite ao corpo nadar mais rápido, com ganho de até 26%, e eficiência cerca de 52%. Para subir degraus, é preciso remanejar a água para frente e para trás: primeiro, com o peso na cabeça, o robô prende o solo; em seguida, com o peso na cauda elevado, o pescoço e a cabeça se levantam para fazer a cauda empurrar mais perto. A cabeça então apoia na quina do degrau, e depois a cabeça é novamente carregada de peso para permitir a transposição. Assim, ele consegue passar degraus de até cerca de 15 cm de altura. Ao sair da água, também é necessário o “peso na cabeça”.
A rota completa — piso → degrau → rampa → lâmina d’água aberta — é percorrida tanto na entrada quanto na saída, conectando transições de terreno. Os autores descrevem isso como a primeira demonstração de um robô de locomoção ondulatória que alterna entre terrenos anfíbios.
O artigo foi publicado na Advanced Robotics Research (DOI 10.1002/adrr.70163); o comunicado da NYU Tandon de 2026-09-16 mantém o mesmo enfoque.
Figura: Nana Obayashi / NYU Tandon (não é IA)
#机器人 #科研