


Autor do Zhizhi | ZeR0
Editar | Sombra do Deserto
De acordo com uma reportagem do Zhizhi em 24 de agosto, em 21 de agosto, no Dia de Desenvolvedores do WRC 2026 (World Robot Conference 2026), o líder global de pesquisa em tecnologia de robôs de IA física da Arm, Federico Pecora, fez um discurso temático, compartilhando reflexões da indústria sobre como a IA física evolui de “acúmulo de capacidades” para “adaptação em nível de sistema”.
Nos últimos anos, os robôs fizeram avanços significativos em áreas como percepção, cognição e controle de movimento, e os limites de aplicação vêm se expandindo continuamente. No entanto, quando o robô sai de ambientes pré-definidos e entra no mundo real — com alta densidade de pessoas e variáveis aleatórias — as rupturas em habilidades únicas de percepção e controle não são suficientes para sustentar a implementação comercial. O verdadeiro desafio é permitir que o robô, em cenários desconhecidos, complete autonomamente a combinação dinâmica de múltiplas capacidades, construindo um sistema inteligente completo, estável, confiável e capaz de se ajustar de forma adaptativa.
Para IA física, a capacidade do modelo é apenas o ponto de partida. A orquestração de capacidades, o escalonamento em tempo real, o gerenciamento de estado e os mecanismos de restrição de comportamento estão se tornando a chave para a entrada dos robôs em cenários abertos e reais. As capacidades de generalização do robô são vistas como uma capacidade-chave para viabilizar a adoção em larga escala. Como dar suporte computacional eficiente a essa capacidade tornou-se um dos principais desafios aos quais a Arm se dedica com foco.
Com base nesse ponto de vista, Federico Pecora conversou recentemente em profundidade com a mídia como a Zhi Dongxi. Ele disse à Zhi Dongxi que a adoção em larga escala de robôs exige tanto avanços contínuos nos modelos de IA quanto a evolução conjunta, na base de hardware e na arquitetura de sistemas. A plataforma de computação da Arm já possui capacidades essenciais para robôs no mundo real, como computação com alta eficiência energética, resposta em tempo real e tecnologias de isolamento e segurança. Além disso, a rica experiência da Arm no setor automotivo também é aplicável a vários cenários de aplicação de IA física.
Mas as aplicações robóticas também enfrentam desafios adicionais. Os robôs precisam lidar com objetos de formatos variados e, em princípio, conseguir executar tarefas diferentes. Portanto, a arquitetura de computação precisa lidar com essas novas liberdades, oferecendo suporte a mais modelos paralelos de percepção e planejamento, ao mesmo tempo em que atende demandas de controle ainda mais complexas e com maior custo computacional.
Na visão dele, outro desafio-chave que a plataforma de computação enfrentará no futuro é como dar suporte à reutilização e à combinação de capacidades entre robôs diferentes. O que a indústria precisa é uma base de computação unificada, aberta e escalável: independentemente do formato do robô, da configuração de capacidade de computação ou do cenário de aplicação, é possível desenvolver e implantar software nessa plataforma, reduzindo a complexidade de desenvolvimento e acelerando a materialização da inovação.
Ele prevê que a capacidade sob medida se tornará extremamente importante. O desafio dos robôs não está apenas em sustentar capacidades inteligentes por meio de aceleradores, CPU e largura de banda de memória, mas também em como implementar essas capacidades dentro das limitações de consumo de energia e de dissipação térmica. No futuro, a plataforma de computação robótica precisará ser capaz de expandir de forma flexível em múltiplas dimensões, como CPU, aceleradores, memória e largura de banda, para atender às necessidades de diferentes cenários. Ao mesmo tempo, sua base tecnológica subjacente deve continuar unificada.
“A missão central da Arm sempre foi capacitar o ecossistema e os desenvolvedores: oferecendo capacidades como consistência de ISA (ISA parity), permitindo que os desenvolvedores concluam desenvolvimento e treinamento na nuvem e, depois, transfiram diretamente o software para a borda e para plataformas de robôs terminais, sem necessidade de grandes reformulações ou adaptações novamente.” Federico Pecora disse que essa é uma das vantagens mais importantes da plataforma de computação da Arm.
1. Capacidades de generalização são o principal avanço da indústria
Do ponto de vista das tendências de desenvolvimento da indústria, a evolução das capacidades dos robôs está passando por três estágios.
O primeiro estágio é a generalização entre objetos: o robô consegue lidar com tipos diferentes de objetos no mesmo fluxo de tarefas, sem precisar treinar ou programar novamente para cada objeto. Essa capacidade já foi validada em cenários estruturados como triagem, logística e varejo.
O segundo estágio é a inteligência para múltiplas tarefas. A plataforma unificada de inteligência suporta a execução de várias tarefas, e os robôs deixam de servir a um único fluxo de trabalho fixo, passando a alternar diferentes combinações de capacidades conforme as necessidades das tarefas.
O terceiro estágio é implementar adaptabilidade em nível de sistema. Nessa fase, tanto o usuário final quanto o próprio robô poderão ajustar as capacidades com base nas mudanças do ambiente, sem precisar reconstituir, treinar ou implantar o sistema novamente.
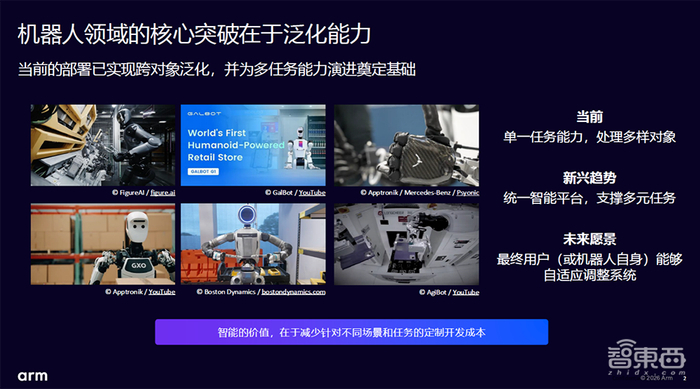
O valor comercial das capacidades de generalização está em reduzir de forma significativa o custo e a complexidade para adaptar e implantar robôs em novos cenários, novos fluxos e novas tarefas.
Um cenário do cotidiano evidencia de forma intuitiva o valor real das capacidades de generalização. Imagine um usuário levando um robô humanoide ao supermercado para fazer compras e dando a instrução: “Empurre um carrinho de compras e venha comigo. Você vai buscar um saco de 10 quilos de arroz; eu vou escolher legumes. Vamos nos encontrar mais tarde na seção de laticínios.”
Esse tipo de instrução não é complicado no dia a dia, mas impõe requisitos muito altos ao sistema robótico. Em locais públicos com grande fluxo de pessoas, não há mapas de ambiente previamente construídos, e o robô também talvez não tenha recebido treinamento específico como “empurrar carrinho de compras”. Para concluir a tarefa, o robô precisa se adaptar às mudanças durante a execução, construindo ou ajustando sua estrutura de capacidades em tempo real, e não chamando um plano fixo pré-treinado.
Muitas capacidades individuais já podem ser obtidas por meio de treinamentos direcionados, otimização de modelos e engenharia. Mas o verdadeiro desafio está em como permitir que o robô coordene e combine essas capacidades de forma autônoma, integrando-as em um sistema de IA física capaz de perceber, decidir e agir continuamente, realizando tarefas complexas no mundo real.
Por exemplo, no cenário de compras, ele não precisa apenas conseguir seguir o carrinho do usuário, navegar de forma autônoma sem mapa, identificar produtos e transportar itens pesados; ele também deve conseguir ajustar seu comportamento e modelos de movimento em tempo real. Ao colaborar com pessoas, precisa obedecer às restrições de comportamento definidas e continuar fornecendo resultados confiáveis e estáveis em ambientes que mudam dinamicamente.
Durante a conversa com a mídia, Federico Pecora também compartilhou que um fator importante para a indústria ter interesse na forma de robôs humanoides é o potencial e a esperança de que eles abriguem capacidades de generalização e adaptação. Ele espera que, em comparação com robôs especializados projetados para tarefas específicas, eles sejam mais fáceis de se adaptar a novos cenários e necessidades, mantenham desempenho estável e migrem rapidamente para tarefas e cenários de aplicação totalmente novos. Além disso, sua experiência de desenvolvimento também pode ser transferida para plataformas robóticas de outras formas.
2. Para a adoção em larga escala de robôs: quatro grandes desafios em nível de sistema
À medida que os robôs saem das demonstrações tecnológicas para a implantação no mundo real, os problemas que a indústria precisa resolver deixam de ser se um único modelo é suficientemente avançado, e passam a ser como fazer com que muitas capacidades heterogêneas trabalhem de forma eficiente em um mesmo sistema, em colaboração.
A Arm acredita que a implantação em escala do robô na próxima etapa se baseará em quatro grandes desafios em nível de sistema.
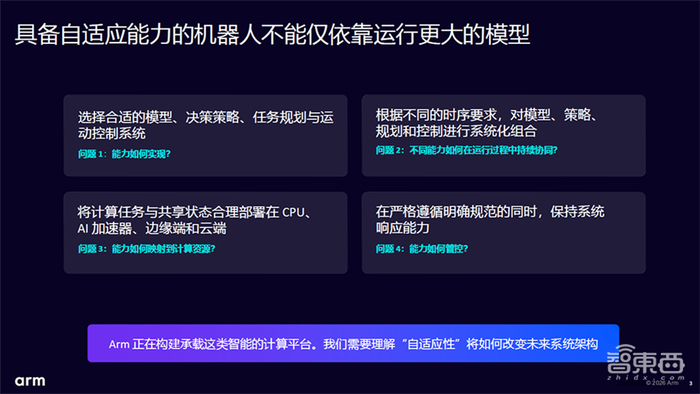
1、Como as capacidades são implementadas?
Os robôs não conseguem realizar todas as tarefas confiando em um único modelo; em vez disso, precisam combinar modelos, estratégias, planejadores e controladores adequados para diferentes etapas. Por exemplo, um modelo de ações linguagem-visual pode ser usado para gerar ações exploratórias; um modelo de linguagem-visual para reconhecer objetos operáveis no ambiente; um modelo de grandes modelos de linguagem pode ajudar a gerar a lógica do controlador; e um controlador parametrizado é responsável por produzir ações seguras e confiáveis. Esses módulos precisam coexistir, compartilhando recursos de memória e de largura de banda, e gerar em conjunto o comportamento final.
2、Como diferentes capacidades continuam a cooperar durante a execução?
As cargas de trabalho robóticas no mundo real têm diferentes escalas de tempo: a verificação de colisão precisa responder imediatamente, navegação e controle exigem atualização contínua, enquanto inferências de alto nível, como “localizar o arroz”, geralmente aparecem de forma súbita e assíncrona. Se não houver uma estrutura temporal e uma priorização claras no agendamento, essas capacidades podem competir entre si por recursos de computação, causando atrasos de resposta. Isso não afeta apenas a eficiência do sistema, como também pode gerar riscos de segurança.
3、Como as capacidades são mapeadas para os recursos de computação?
Sem um mapa de ambiente construído previamente, o robô precisa contar com inteligência local para realizar percepção, entendimento de cena e planejamento de caminho, ao mesmo tempo em que constrói gradualmente um mapa semântico que possa ser compartilhado por múltiplos modelos. Requisitos de responsividade, decisão autônoma e segurança fazem com que grande parte da computação inteligente seja realizada localmente no robô. Isso traz um desafio importante de arquitetura de sistemas: como dividir de forma razoável as tarefas de computação entre CPU, aceleradores dedicados, memória e enlaces de comunicação, aproveitando ao máximo vantagens da computação heterogênea e, ao mesmo tempo, reduzindo ao máximo o custo de transporte de dados para obter maior desempenho e eficiência energética.
4、Como as capacidades são restringidas e controladas?
Conforme os robôs ganham capacidades de adaptação mais fortes, o foco da indústria deixa de ser apenas questões básicas de segurança, como desvio de colisão, limites de velocidade e controle de força, e passa a incluir restrições de nível mais alto, como regras de espaço e tempo, preferências de tarefas e normas de comportamento específicas para determinados cenários. Estratégias de IA do tipo “caixa-preta” costumam ser difíceis de auditar, diagnosticar e impor restrições ao comportamento do robô.
Portanto, mesmo com a evolução contínua do sistema, as barreiras de segurança, as garantias em tempo de execução, a modelagem de problemas de controle e controladores de reserva devem continuar eficazes apesar das mudanças do sistema. Isso exige que o desenvolvimento sob medida deixe de depender de experiência e de engenharia temporária, e passe para uma estrutura de proteção comportamental clara, implementável e com força coercitiva.
Para avançar na solução destes quatro problemas, Federico Pecora afirmou que a Arm impulsionará continuamente trabalhos relacionados por meio de sua equipe de pesquisa liderada. Por um lado, continuará realizando pesquisas e compartilhando ativamente os resultados. Por outro, manterá uma cooperação estreita com parceiros do ecossistema em áreas como semicondutores, sensores e atuadores.
3. Capacidades de generalização irão concretizar valor comercial em camadas e ampliar a gama de casos de uso cobertos
Federico Pecora propôs que a materialização das capacidades de generalização continuará a liberar valor comercial em camadas:
O primeiro nível é implementar reutilização entre tarefas para software, modelos e habilidades.
Capacidades de generalização em nível mais alto podem permitir que usuários finais, como operadores de fábricas, gestores de supermercados e operadores de robôs, concluam configurações adaptativas dos robôs por meio de demonstrações ou comandos de linguagem.
No nível máximo de maturidade, o robô pode realizar uma adaptação autônoma totalmente impulsionada pelo contexto do ambiente, reduzindo drasticamente os custos de integração do sistema e ampliando o intervalo de casos de uso que os sistemas robóticos podem cobrir.
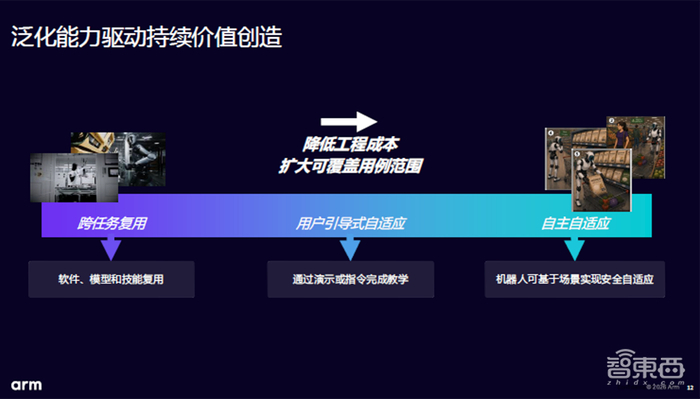
Em essência, isso é primeiro um problema de arquitetura de sistema de robôs — como organizar as capacidades de percepção, execução e comportamento do robô; em seguida, é um problema de arquitetura de computação — como configurar e fornecer a capacidade de computação subjacente.
Atualmente, a própria arquitetura de robôs ainda não está plenamente madura e existem muitos espaços de otimização a serem explorados. A evolução e otimização nessas camadas de arquitetura, no futuro, provavelmente também irão moldar em certa medida a direção do desenvolvimento da arquitetura de computação.
À medida que os robôs passam da execução de uma única tarefa para a adaptabilidade em nível de sistema, a importância da plataforma de computação está evoluindo de sustentar a execução de um modelo único para sustentar a operação coordenada de todo o sistema inteligente.
Com as vantagens tecnológicas de “alta eficiência energética, alta confiabilidade e alta adaptabilidade”, a solução de arquitetura da Arm (incluindo CPU, aceleradores e MCU) fornece configurações ricas de capacidade de computação e funções de segurança, e já é amplamente aplicada em diversos produtos robóticos.
De acordo com o que Federico Pecora compartilhou, para enfrentar os principais desafios de implementar robôs adaptativos para todos os cenários, a Arm planeja, apoiada em pesquisas específicas para robôs, atacar os problemas relacionados e, em parceria com parceiros do ecossistema no campo da IA física, construir a próxima geração de arquitetura de computação adaptada tanto para IA física quanto para robôs de uso geral.
Ao mesmo tempo, a Arm planeja impulsionar conjuntamente pesquisas pioneiras relacionadas com a comunidade acadêmica global, reunindo as inovações de indústria e academia, e validando e levando essas inovações para a prática em várias plataformas comerciais, para finalmente promover a construção de sistemas robóticos com inteligência em nível de sistema.
Conclusão: A Arm fornece uma base de computação unificada para as capacidades de um sistema robótico
Há uma lacuna entre os focos de inovação da indústria e as necessidades da indústria. Por muito tempo, a academia tende a decompor problemas e realizar pesquisas dedicadas, impulsionando continuamente avanços em capacidades individuais como percepção, planejamento, controle e aprendizado. Já o setor industrial se concentra mais na implementação de produtos e na validação de valor comercial, priorizando a integração de funções que atendem às necessidades do negócio atual. Isso cria um abismo entre a inovação de capacidades e sistemas robóticos que podem ser implantados.
A indústria precisa de uma base de computação comum capaz de conectar, organizar e coordenar essas capacidades em cenários de implantação em grande escala. A Arm está desempenhando um papel crucial nessa etapa: ao fornecer uma plataforma de computação aberta e um ecossistema amplo, ela se dedica a ajudar a indústria a transformar avanços em tecnologias individuais em inteligência confiável em nível de sistema, acelerando a transição das tecnologias de robôs dos laboratórios para a adoção em larga escala.
Por meio de uma evolução contínua da arquitetura e da toolchain de computação, abrangendo todo o ecossistema de computação completa — de sensores, controle em tempo real, computação de IA e computação de borda até infraestrutura de nuvem — a Arm fornece uma base de computação unificada aos robôs. Isso ajuda os desenvolvedores a reutilizarem software entre diferentes plataformas de hardware e a escalonarem cargas de trabalho com eficiência, reduzindo significativamente o limite de inovação e de adoção em larga escala.
A indústria de robôs da China está surgindo com inovações em massa. Nesse mercado em particular, a Arm pretende continuar em parceria com parceiros locais do ecossistema para, em conjunto, levar a tecnologia de robôs adaptativos a aplicações ainda mais amplas no mundo real.