Organizei a lógica da pele biônica. Quanto antes ver, mais rápido entrar na área:
Primeiro, vou dizer se o sensor da Ke Li pode se tornar uma “ação-conceito” de robôs para mim. Sim — é um candidato importante (apesar de hoje ter disparado para o limite diário, ainda não rompeu o nível da linha de tendência de queda em escala mensal).
Explicando a pele biônica através do sensor da Ke Li:
1️⃣
Na verdade, a atividade principal da Ke Li e o foco atual de P&D são sensores de força/torque (especialmente sensores de força em seis dimensões para robôs humanoides).
2️⃣
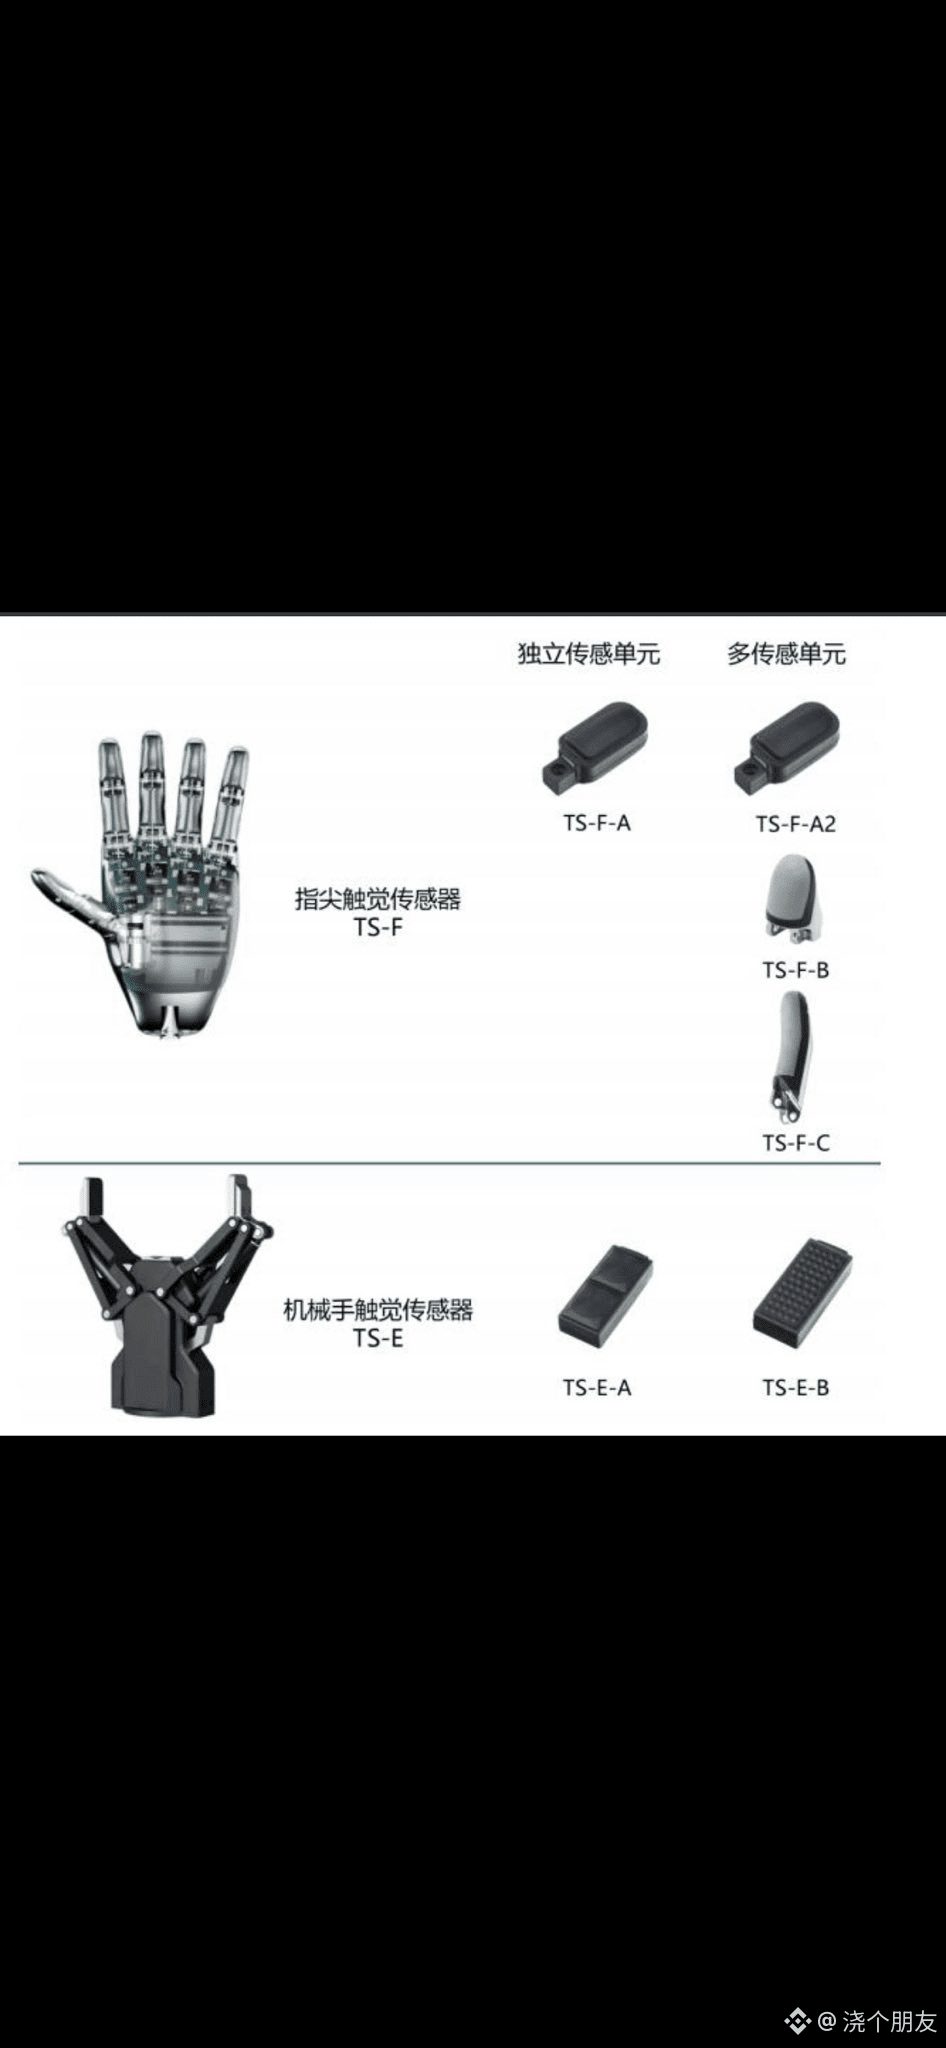
Fusão entre propriocepção de força e tato: Na cadeia de suprimentos de IA física e robôs humanoides, “força-sentida” (capaz de perceber empurrões, puxões e torções pela intensidade) e “tato” (perceber textura superficial, temperatura e deslizamento) normalmente andam juntos. Sensores de força em seis dimensões costumam ser instalados no punho, tornozelo e até nas pontas dos dedos do robô, oferecendo a ele um “controle tátil por força” semelhante ao humano.
3️⃣
Estratégia na pista de sensores táteis: Recentemente, a Ke Li entrou oficialmente no segmento de sensores puramente táteis por meio de investimento estratégico na “Taishan Technology”, com a intenção de criar uma solução integrada de “força-sentida + tato”.
4️⃣
Portanto, considerar a empresa como candidata ao principal ativo da camada de percepção tátil/força é válido.
5️⃣
A relação entre o sensor Ke Li e a Anli Shares, Tianai Technology e Zhongshi Technology é a seguinte:
Anli Shares/Zhongshi Technology fornecem substratos flexíveis → Tianai Technology usa nanotubos de carbono para modificação e fortalecimento (condutividade + resistência) → o sensor Ke Li integra nesse conjunto uma matriz de sensores táteis de força → finalmente, forma-se um tato flexível de alto desempenho em formato de matriz (pele biônica).