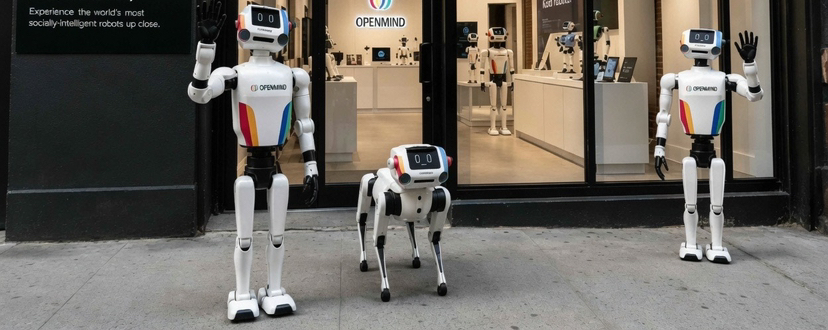
ໂທເຄນ ROBO ພື້ນເມືອງມີເງິນທຶນໄຫຼອອກຕໍ່ເນື່ອງ ເຮັດໃຫ້ອາລົມຂອງຊຸມຊົນດັ່ງເກົ່າພັງທະລາຍໄປພັກໜຶ່ງ. ມື້ນີ້ພວກເຮົາຈະອະທິບາຍຕະຫຼອດລອດເຫດຜົນພື້ນຖານຂອງ ROBO: ລະບົບ OM1
🔽🔽🔽🔽🔽🔽🔽🔽
ກຳນົດຕຳແໜ່ງກ່ອນ:
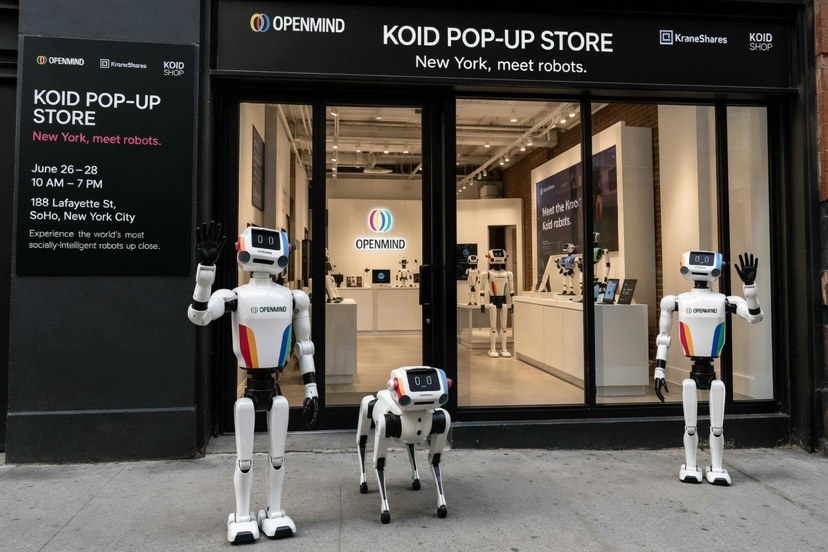
OM1 = OpenMind ນຳສະເໜີ «AI-native, ຮາດແວຣ໌ບໍ່ຈຳກັດ, ລະບົບປະຕິບັດການຫຸ່ນຍົນແບບໂມດູລເປີດໂອເພນຊອດ (Android ຂອງໂລກຫຸ່ນຍົນ)», ໂດດເດັ່ນເລື່ອງຖານອັດສະລິຍະຫຸ່ນຍົນຂ້າມຍີ່ຫໍ້ແບບລວມກັນ + ເຄືອຂ່າຍຮ່ວມມືແບບກະຈາຍ Fabric
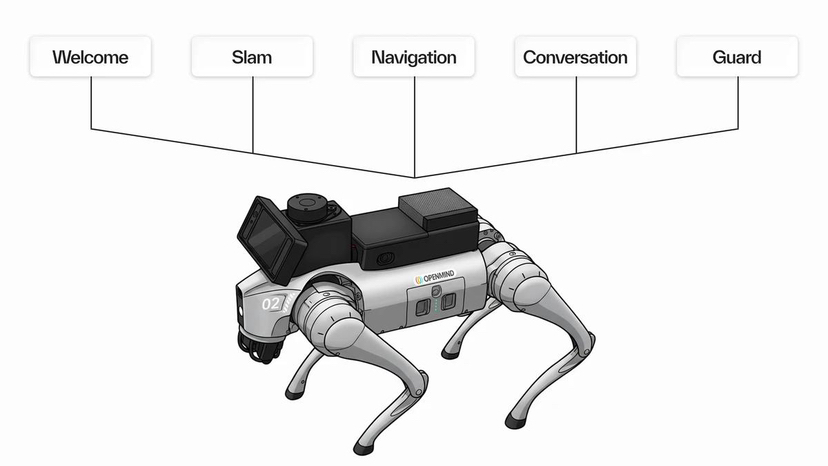
ຫນຶ່ງ, ພື້ນຫຼັງແລະຕຳແໜ່ງຂອງໂຄງການ
1)ຈຸດເຈັບປວດຂອງອຸດສາຫະກຳ
ຫຸ່ນຍົນແບບດັ້ງເດີມ:
• ຜູ້ຜະລິດແຕ່ລະລາຍປິດໂຄດຂອງຕົນເອງ (Tesla, Boston Dynamics, ແຕ່ລະທີມພັດທະນາສະແຕັກຂອງຕົນ)
• ລະບົບນິເວດຊອຟແວຣ໌ຂອງຫຸ່ນຍົນສີ່ຂາ/ຮູບຄົນ/ລໍ້ ແຕກແຍກກັນ
• ທຸກຄັ້ງທີ່ປ່ຽນຮາດແວຣ໌ຈະຕ້ອງຂຽນໂຄດຮັບຮູ້, ນຳທາງ, ປະຕິສຳພັນໃໝ່ທັງຊຸດ, ຕົ້ນທຶນພັດທະນາສູງຫຼາຍ
2)ເປົ້າໝາຍຫຼັກຂອງ OM1
ເຮັດລະບົບເວລາດຳເນີນຂອງອັດສະລິຍະຮ່າງກາຍທົ່ວໄປ (Robot OS):
ຊັ້ນອະສອງຮາດແວຣ໌ + ສູນ AI ຫຼາຍໂມດອນ + ການໃຊ້ເຫດຜົນທັງທ້ອງຖິ່ນ+ຄລາວ + ເຄືອຂ່າຍຮ່ວມມືຂ້າມຫຸ່ນຍົນ
ຄຳຂວັນ: AI-Native (ອອກແບບຈາກຖານລຸ່ມເພື່ອຕົວແບບໃຫຍ່ ແລະອັດສະລິຍະຮ່າງກາຍ, ບໍ່ໄດ້ເອົາ LLM ໄປພັນເທິງ ROS ເກົ່າໆ)
ໃບອະນຸຍາດໂອເພນຊອດ: MIT ໂອເພນຊອດ (ເປີດເຜີຍໃນ GitHub)
3)ທີມງານ ແລະ ທຶນຮອນ
ສຳນັກງານໃຫຍ່ຢູ່ San Francisco, ນຳໂດຍອາຈານຈາກມະຫາວິທະຍາໄລ Stanford, ທີມຜູ້ກໍ່ຕັ້ງມາຈາກ Google ແລະທີມຫຸ່ນຍົນ Tesla; ການລະດົມທຶນໃນຊ່ວງແລກປະມານ 20 ລ້ານດອລລາ, ຜູກໂຍງແນ່ນຫນາກັບລະບົບນິເວດຮາດແວຣ໌ຫຸ່ນຍົນ (Unitree Technology, UBTECH, Nvidia ແລະອື່ນໆ).
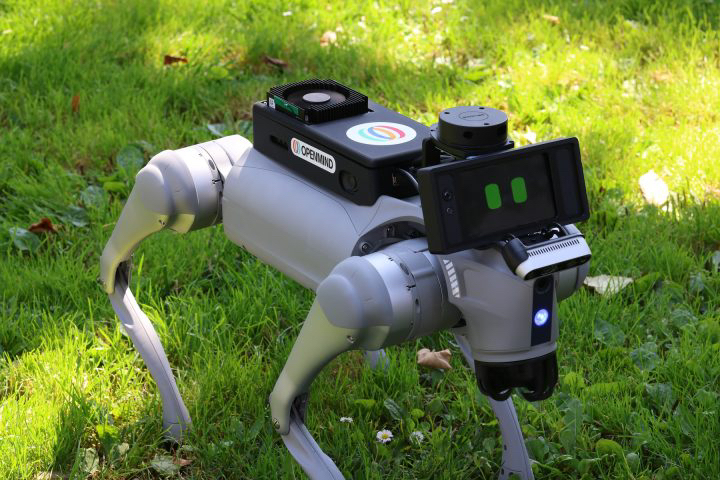
ສອງ, ສະຖາປັດຕະຍະກຳຫຼັກ 4 ຊັ້ນ (ການຮັບຮູ້→ຄວາມຈຳ→ການຕັດສິນໃຈ→ການກະທຳ)
Layer 1: ຊັ້ນອະສອງຮາດແວຣ໌ HAL (ຊັ້ນລ່າງສຸດ)
• ຮາດແວຣ໌ບໍ່ຈຳກັດຍີ່ຫໍ້: ລົບຄວາມແຕກຕ່າງຂອງມໍເຕີ, ລິດາຣ, ກ້ອງ, ແລະຖານຂອງຫຸ່ນຍົນຕ່າງໆ
• ເຂົ້າກັນໄດ້ແບບດັ້ງເດີມ: ROS2, DDS, Zenoh, ການຕິດຕັ້ງແບບຄອນເທນເນີ Docker
• ຮອງຮັບຊິບ: ARM64 (Jetson/Orin), AMD64
• ເຂົ້າກັນໄດ້ກັບຮາດແວຣ໌ດັ້ງເດີມ: Unitree Go2/Go1, G1 ຫຸ່ນຍົນຮູບຄົນ, ຫຸ່ນຍົນລໍ້, ແຂນກົນຈັກ, LIMX ຫຸ່ນຍົນຮູບຄົນ ແລະອື່ນໆ
ສະຫຼຸບໃນປະໂຫຍກດຽວ: ບໍ່ວ່າຫຸ່ນຍົນຮູບຮ່າງແບບໃດ, ໃຊ້ຊຸດຄຳສັ່ງ AI ຊັ້ນສູງຊຸດດຽວຄວບຄຸມ
Layer 2: ຊັ້ນຮວມການຮັບຮູ້ຫຼາຍໂມດອນ
• ການຮວມຂໍ້ມູນຈາກເຊັນເຊີ: ລິດາຣ SLAM, ກ້ອງຖ່າຍຮູບ 3D, ຮູບແບບໃຫຍ່ດ້ານວິຊັນ VLM, ຊຸດໄມໂຄຣໂຟນ
• ການສ້າງແຜນທີ່ສິ່ງແວດລ້ອມ, ການຮູ້ຈຳບຸກຄົນ, ການເຂົ້າໃຈສະຖານການ, ຄວາມຈຳໃນພື້ນທີ່
• ການອອກແບບຄວາມເປັນສ່ວນຕົວ: ປິດບັງໃບໜ້າ, ກັ່ນຕອງຂໍ້ມູນພື້ນທີ່, ການເກັບຮວບຮວມຢ່າງຖືກກົດໝາຍ
Layer 3: ຊັ້ນຮັບຮູ້ຄິດໄຕ່ (ຈຸດເດັ່ນຫຼັກສຸດຂອງ OM1)
1. Memory Bank ຄວາມຈຳຍາວນານແບບຖາວອນ
ຫຸ່ນຍົນຈື່ຈຳບົດສົນທະນາເກົ່າ, ຄວາມມັກຂອງຜູ້ໃຊ້, ຈຸດຕຳແໜ່ງໃນພື້ນທີ່, ແລະວຽກງານເກົ່າ, ພ້ອມຮັກສາຄວາມຈຳໄວ້ໄດ້ຂ້າມການເປີດ-ປິດເຄື່ອງ
2. ສູນຈັດການສະເພາະຂອງ LLM/VLM ແບບດັ້ງເດີມ
ມີອະແດັບເຕີໃນຕົວ, ສາມາດເສີມເຂົ້າໃຊ້ແບບປລັກອິນ: GPT-4o, Gemini, DeepSeek, ແບບຈຳລອງໃຫຍ່ໂອເພນຊອດໃນທ້ອງຖິ່ນ
ໃຊ້ພາສາທຳມະຊາດເປັນບັດບັດຄຳສັ່ງພາຍໃນຂອງຫຸ່ນຍົນ
3. Agent ວາງແຜນວຽກງານ
ແຍກຄຳສັ່ງພາສາທຳມະຊາດໜຶ່ງປະໂຫຍກ («ລາດຕະເວນຫ້ອງຈັດແສດງ, ເມື່ອພົບຜູ້ມາເຢັ່ຍຢາມໃຫ້ທັກທາຍກ່ອນ») ອອກເປັນວຽກຍ່ອຍແບບເປັນຂັ້ນຕອນ: ນຳທາງ, ການກວດຈັບພາບ, ການໂຕ້ຕອບດ້ວຍສຽງ, ແລະການປະຕິບັດທ່າທາງ
Layer 4: ຊັ້ນປະຕິບັດ (ການເຄື່ອນໄຫວ ແລະຜົນອອກດ້ານປະຕິສຳພັນ)
• ສະແຕັກນຳທາງ: ອີງໃສ່ Nav2+SLAM ຫຼີກສິ່ງກີດຂວາງອັດຕະໂນມັດ, ລາດຕະເວນຕາມຈຸດ
• ສົ່ງຄຳສັ່ງການເຄື່ອນໄຫວໄປໃຫ້ຕົວຄວບຄຸມຖານ/ຂໍ່ຕໍ່
• ການສັງເຄາະສຽງ, ສົ່ງອອກອະວາຕາສະແດງຜົນບນຈໍ
• ຮອງຮັບທັງໂໝດການໃຊ້ເຫດຜົນທ້ອງຖິ່ນ edge + ໂໝດການໃຊ້ເຫດຜົນຮວມຄລາວ
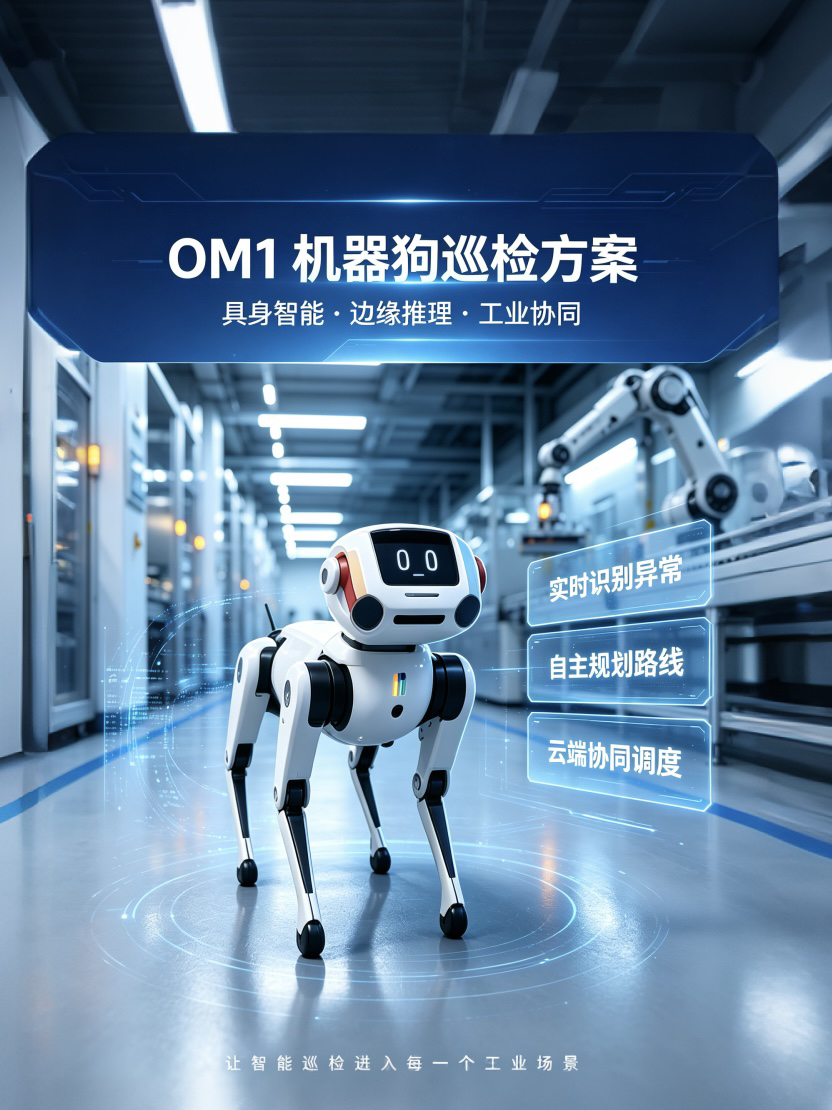
ສາມ, ເທັກໂນໂລຢີເດັ່ນສອງຢ່າງ: OM1 + ເຄືອຂ່າຍ FABRIC (ລະບົບນິເວດຄູ່ຄວບ)
1)OM1 (ສະໝອງຂອງຫຸ່ນຍົນຕົວດຽວ)
ໄມໂຄຣບໍລິການແບບໂມດູລທີ່ຕິດຕັ້ງແບບຄອນເທນເນີ, ສາມາດອັບເກຣດໂມດູນການຮັບຮູ້, ໂມດູນຕົວແບບໃຫຍ່, ແລະໂມດູນນຳທາງໄດ້ແຍກກັນ ໂດຍບໍ່ລົບກວນກັນ
• ສະພາບແວດລ້ອມຈຳລອງ WebSim / Gazebo: ຝຶກຢູ່ໃນຄອມພິວເຕີກ່ອນ, ແລ້ວຄ່ອຍນຳໄປຕິດຕັ້ງບນເຄື່ອງຈິງ
• SDK: ຍຶດ Python ເປັນຫຼັກ, ໃຫ້ນັກພັດທະນາຂຶ້ນມາສ້າງຄວາມສາມາດໃຫ້ຫຸ່ນຍົນໄດ້ງ່າຍ
• ໂມເດລຮ້ານຄ້າຄວາມສາມາດ: ຕິດຕັ້ງຄວາມສາມາດໃໝ່ໃຫ້ຫຸ່ນຍົນເຫມືອນແອັບໃນໂທລະສັບ (ກວດກາ, ນຳທາງ, ເບິ່ງແຍງ, ກວດຄັງສິນຄ້າ)
2)ເຄືອຂ່າຍຮ່ວມມືກະຈາຍອຳນາດ FABRIC (ຊັ້ນເຄືອຂ່າຍຂ້າງເທິງຂອງ OM1)
ນີ້ແມ່ນຈຸດສຳຄັນທີ່ OpenMind ແຕກຕ່າງຈາກ Robot OS ທົ່ວໄປ:
1. ມອບຕົວຕົນດິຈິຕອລແບບກະຈາຍອຳນາດໃຫ້ຫຸ່ນຍົນ OM1 ທຸກຕົວ
2. ການເຊື່ອມເຄືອຂ່າຍປອດໄພຂ້າມຜູ້ຜະລິດ, ແບ່ງປັນແຜນທີ່, ແບ່ງປັນປະສົບການສິ່ງແວດລ້ອມ, ແລະຮ່ວມກັນປະຕິບັດວຽກ
3. ການຮຽນຮູ້ປະສົບການແບບກະຈາຍ: ເສັ້ນທາງ/ຍຸດທະສາດທີ່ຫຸ່ນຍົນໜຶ່ງຕົວປັບປຸງໃນສະຖານການ ສາມາດຊິງຄ໌ໃຫ້ຫຸ່ນຍົນອື່ນໆໃນກຸ່ມໄດ້ພາຍໃຕ້ການອະນຸຍາດ
4. ມີການຊຳລະຜົນວຽກງານບນ chain ແລະການຢືນຢັນຄວາມເຊື່ອຖືຂອງອຸປະກອນມາພ້ອມ (ມີຂ່າວລືເຖິງການຮ່ວມມືກັບລະບົບນິເວດ Pi Network ໃນຊ່ວງແລກ)
ເຂົ້າໃຈແບບງ່າຍໆ:
OM1 ແມ່ນສະໝອງຂອງຫຸ່ນຍົນຕົວດຽວ; Fabric ແມ່ນ “ສະໝອງກາງຄລາວ” ລວມຂອງຫຸ່ນຍົນຫຼາຍຕົວ
ສີ່, ສະຫຼຸບຄຸນລັກສະນະເທັກໂນໂລຢີສຳຄັນ
1)ການອອກແບບ AI-native (ແຕກຕ່າງຈາກ ROS ແບບດັ້ງເດີມ)
ROS ແບບດັ້ງເດີມ: ການຄວບຄຸມການເຄື່ອນໄຫວຖືກໃຫ້ຄວາມສຳຄັນກ່ອນ, AI ເປັນອຸປະກອນເສີມ
OM1: ເອັດເຈນຕ໌ຂອງຕົວແບບໃຫຍ່, ການຮັບຮູ້ຫຼາຍໂມດອອນ, ຄວາມຈຳ, ແລະການໃຊ້ເຫດຜົນ ແມ່ນອົງປະກອບດັ້ງເດີມຢູ່ຊັ້ນລຸ່ມຂອງລະບົບ
2)ສະຖາປັດຕະຍະກຳແບບໂມດູລ ສາມາດເສີມ-ຖອນໄດ້
• ຢາກໃຊ້ແບບຈຳລອງວິຊັນຕົວໃດ, LLM ຕົວໃດ, ອັນກໍລິທຶມນຳທາງຕົວໃດ, ປ່ຽນແທນແບບປລັກອິນໄດ້
• ຮູບແບບການນຳໃຊ້ 3 ແບບ: ການຕິດຕັ້ງອຸດສາຫະກຳ, ໂປຣໂຕໄທບວິຈັຍ, ແລະການສຶກສາຝຶກອົບຮົມ
3)ການຕິດຕັ້ງແບບຮວມ edge ທ້ອງຖິ່ນ + cloud
• ການກະທຳສຳຄັນດ້ານຄວາມປອດໄພ (ຫຼີກສິ່ງກີດຂວາງ, ຮັກສາດຸນ): ດຳເນີນຢູ່ທ້ອງຖິ່ນດ້ວຍຄ່າຄວາມລ້າຊ້າຕ່ຳ
• ການໃຊ້ເຫດຜົນຊັບຊ້ອນ, ການສົນທະນາຂໍ້ຄວາມຍາວ, ການຝຶກຂໍ້ມູນຂະໜາດໃຫຍ່: ເອີ້ນໃຊ້ OM1 API ບນຄລາວ (ບໍລິການ API ແບບຈ່າຍຕາມການໃຊ້)
4)ອອກແບບເພື່ອການນຳໃຊ້ໃນທາງການຄ້າ
• ຫຼັງບ້ານການຕິດຕາມ, ການຈຳກັດອັດຕາ, ບັນທຶກລັອກ, ແລະຫຼັງບ້ານບຳລຸງຮັກສາອຸປະກອນ
• ແມ່ແບບຕັ້ງຄ່າລ່ວງໜ້າຕາມອຸດສາຫະກຳ: ກວດກາເຂດສວນອຸດສາຫະກຳ, ເບິ່ງແຍງໂຮງໝໍ, ນຳທາງໃນຫ້ອງຈັດແສດງ, ຄວາມປອດໄພໂຮງງານ
ຫ້າ, ສະຖານະການນຳໃຊ້ຫຼັກ
1. ຫຸ່ນຍົນຮູບຄົນ/ສີ່ຂາສຳລັບບໍລິການທາງການຄ້າ
ພາທົວສະແດງ, ກວດກາອາຄານ, ຄວາມປອດໄພຊັບສິນ, ຜູ້ຊ່ວຍເບິ່ງແຍງໃນໂຮງໝໍ
2. ແພລດຟອມຫຸ່ນຍົນສຳລັບວິຈັຍ ແລະ ມະຫາວິທະຍາໄລ
ຖານພັດທະນາລວມ ບໍ່ຕ້ອງສ້າງລໍ້ເດີມຊ້ຳສຳລັບຮາດແວຣ໌ຕ່າງໆ
3. ກຸ່ມຫຸ່ນຍົນແບບຍືດຫຍຸ່ນອຸດສາຫະກຳ
ຫຸ່ນຍົນຫຼາຍຕົວຫຼາຍຮູບແບບຮ່ວມມືກັນຄັດແຍກ, ກວດກາ, ແລະຈັດເກັບສິນຄ້າ
4. ບໍລິການ API ຫຸ່ນຍົນແບບ SaaS ສຳລັບ B-end
ອົງກອນຕ່າງໆເອີ້ນໃຊ້ບໍລິການຄລາວ OM1 ເພື່ອສ້າງບໍລິການຫຸ່ນຍົນສຳລັບປັບແຕ່ງໄດ້ຢ່າງວ່ອງໄວ, ລົດຕົ້ນທຶນການພັດທະນາຂອງຕົນລົງຢ່າງຫຼາຍ
ຫົກ, ຈຸດເດັ່ນ ແລະ ຂໍ້ອ່ອນໃນປັດຈຸບັນ (ຢ່າງສັດຈິງ)
✅ ຈຸດແຂງ
1. ລວມລະບົບນິເວດຂ້າມຮາດແວຣ໌ແບບດຽວ, ຫຼຸດຄວາມແຕກແຍກໃນການພັດທະນາຫຸ່ນຍົນ
2. ເສັ້ນທາງຄູ່ ໂອເພນຊອດ + ບໍລິການຄລາວພານິດ, ຄຸ້ມຄອງທັງວຽກວິຈັຍ ແລະ ການນຳໃຊ້ທາງການຄ້າ
3. ຜະສານ LLM, ການຮັບຮູ້ແບບຮ່າງກາຍ, ແລະການນຳທາງໃນພື້ນທີ່ເຂົ້າເປັນສະແຕັກດຽວຢ່າງເລິກ
4. ການຕິດຕັ້ງແບບຄອນເທນເນີ, ຮູບແບບພັດທະນາ cloud-native ສະໄໝໃໝ່
⚠️ ຂໍ້ຈຳກັດປັດຈຸບັນ (ຊ່ວງ Beta)
1. ຄວາມສາມາດຄວບຄຸມການເຄື່ອນໄຫວຮ່າງກາຍທັງໝົດຂອງຫຸ່ນຍົນຮູບຄົນຂັ້ນສູງ ຍັງບໍ່ໄດ້ດີເທົ່າສະແຕັກການເຄື່ອນໄຫວທີ່ທີມ Boston Dynamics ພັດທະນາແລະປັບປຸງເຊິ່ງລຶກ
2. ພຶ່ງພາ API ຂອງຕົວແບບໃຫຍ່ຢ່າງໜັກ, ຄວາມສາມາດຕິດຕັ້ງອອບໄລນ໌ແບບລ້ວນໆຢູ່ໃນທ້ອງຖິ່ນຍັງກຳລັງພັດທະນາ
3. ເຄືອຂ່າຍ Fabric ແບບກະຈາຍອຳນາດຍັງຢູ່ໃນຊ່ວງທົດສອບ, ກໍລະນີນຳໃຊ້ໃນລະດັບໃຫຍ່ຍັງມີບໍ່ຫຼາຍ
ເຈັດ, ສະຫຼຸບແບບປະໂຫຍກດຽວ
OM1 = ລະບົບປະຕິບັດການຫຸ່ນຍົນໂອເພນຊອດທົ່ວໄປສຳລັບຍຸກອັດສະລິຍະຮ່າງກາຍ.
ໃຊ້ຊັ້ນອະສອງຮາດແວຣ໌ເພື່ອລົບຄວາມແຕກຕ່າງຂອງຮາດແວຣ໌, ໃຊ້ຕົວແບບໃຫຍ່+ຄວາມຈຳຍາວນານເປັນສະໝອງຮັບຮູ້ຂອງຫຸ່ນຍົນ, ຈັບຄູ່ກັບເຄືອຂ່າຍ Fabric ແບບກະຈາຍອຳນາດເພື່ອໃຫ້ຫຸ່ນຍົນຫຼາຍຕົວຮ່ວມມືຂ້າມຍີ່ຫໍ້, ເປົ້າໝາຍຄືກາຍເປັນຖານຊອຟແວຣ໌ກາງມາດຕະຖານຂອງອຸດສາຫະກຳຫຸ່ນຍົນ.