📰 人間はメタバースに住むことはなかったのに、ロボットが先に住み始めるとは思いませんでした。
米国のスタートアップ Antioch が、3200万ドルのAラウンド資金調達を完了しました。Greylock がリードしています。今年初めの850万ドルのシードラウンドも含めると、この会社は設立から1年以上で、累計調達額は4050万ドルに達しています。
🔥 その取り組みはメタバースにとても似ていますが、用途はまったく別物です。ロボット、センサー、ソフトウェア、実行環境をコンピュータ上に移し、現実に近いデジタル世界でロボットを訓練・検証します。
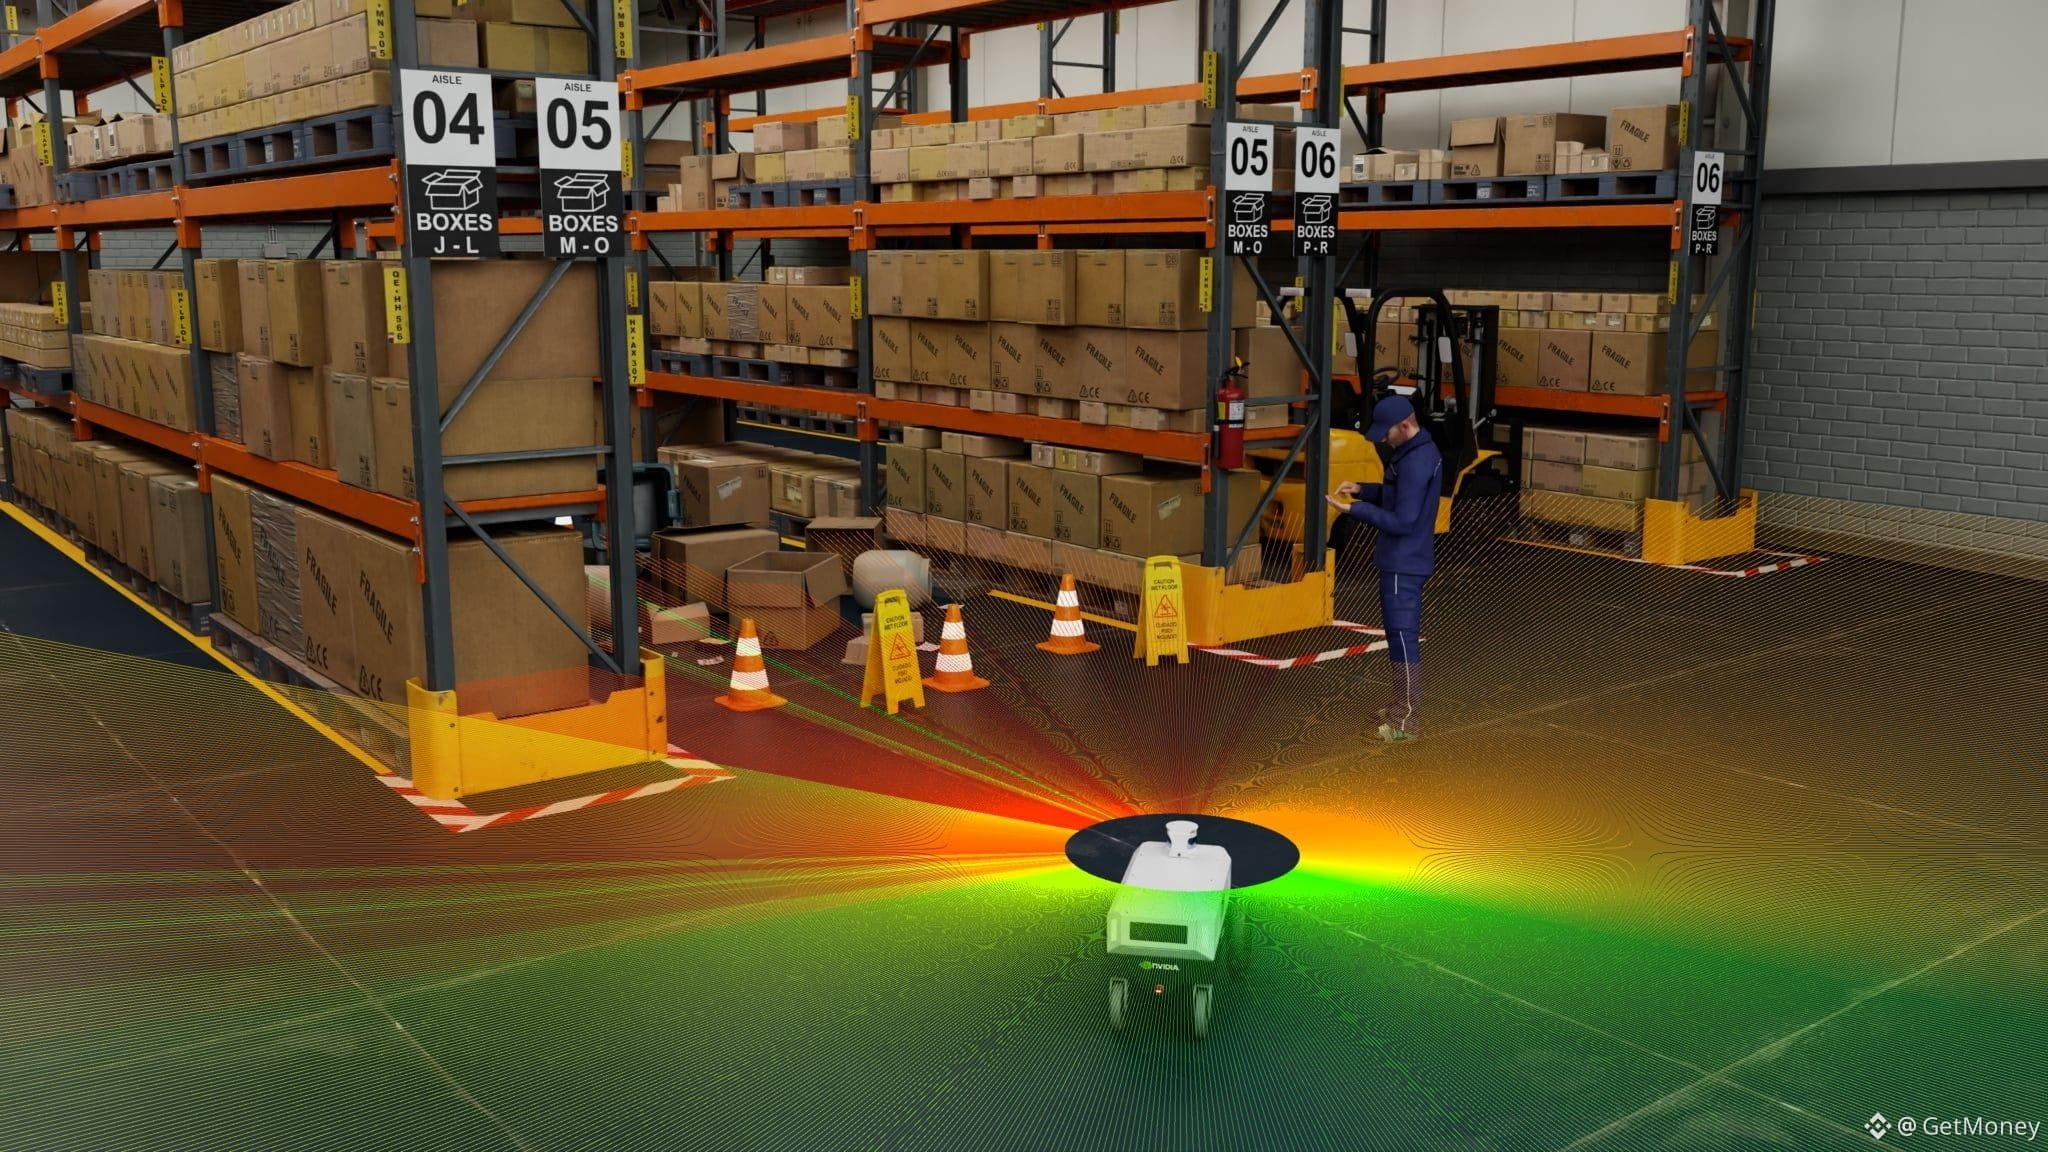
現実では危険なシーンを何度も繰り返すのは難しいです。ロボットが転倒したり、床が滑りやすくなったり、カメラが故障したり、倉庫の棚や照明が変わったり—それを気軽に実機でやり直すことはできません。仮想環境なら同じロボットを数千のデジタルな分身として複製でき、レイアウト、素材、光、摩擦力の違いにも同時に対応できます。
💡 だからこそ、シミュレーションデータが改めて重視されています。実データは実際に最も近い一方で、コストが高く、速度も遅い。インターネット上の動画は安くて量も多いですが、関節角度、触覚、制御信号が不足しています。シミュレーションデータはその中間にちょうど位置し、リアリティは少し損なわれるものの、素早く複製・並列学習でき、さらに極端な状況を意図的に作り出せます。
実は NVIDIA の Omniverse も重点が変わりました。5年前は「メタバースの基盤」と呼ばれていましたが、今は公式サイトの定義が、Physical AI(物理AI)アプリを開発するためのツールとサービスへと移っています。つながるのは、ロボットの仮想環境、産業デジタルツイン、自動運転開発です。
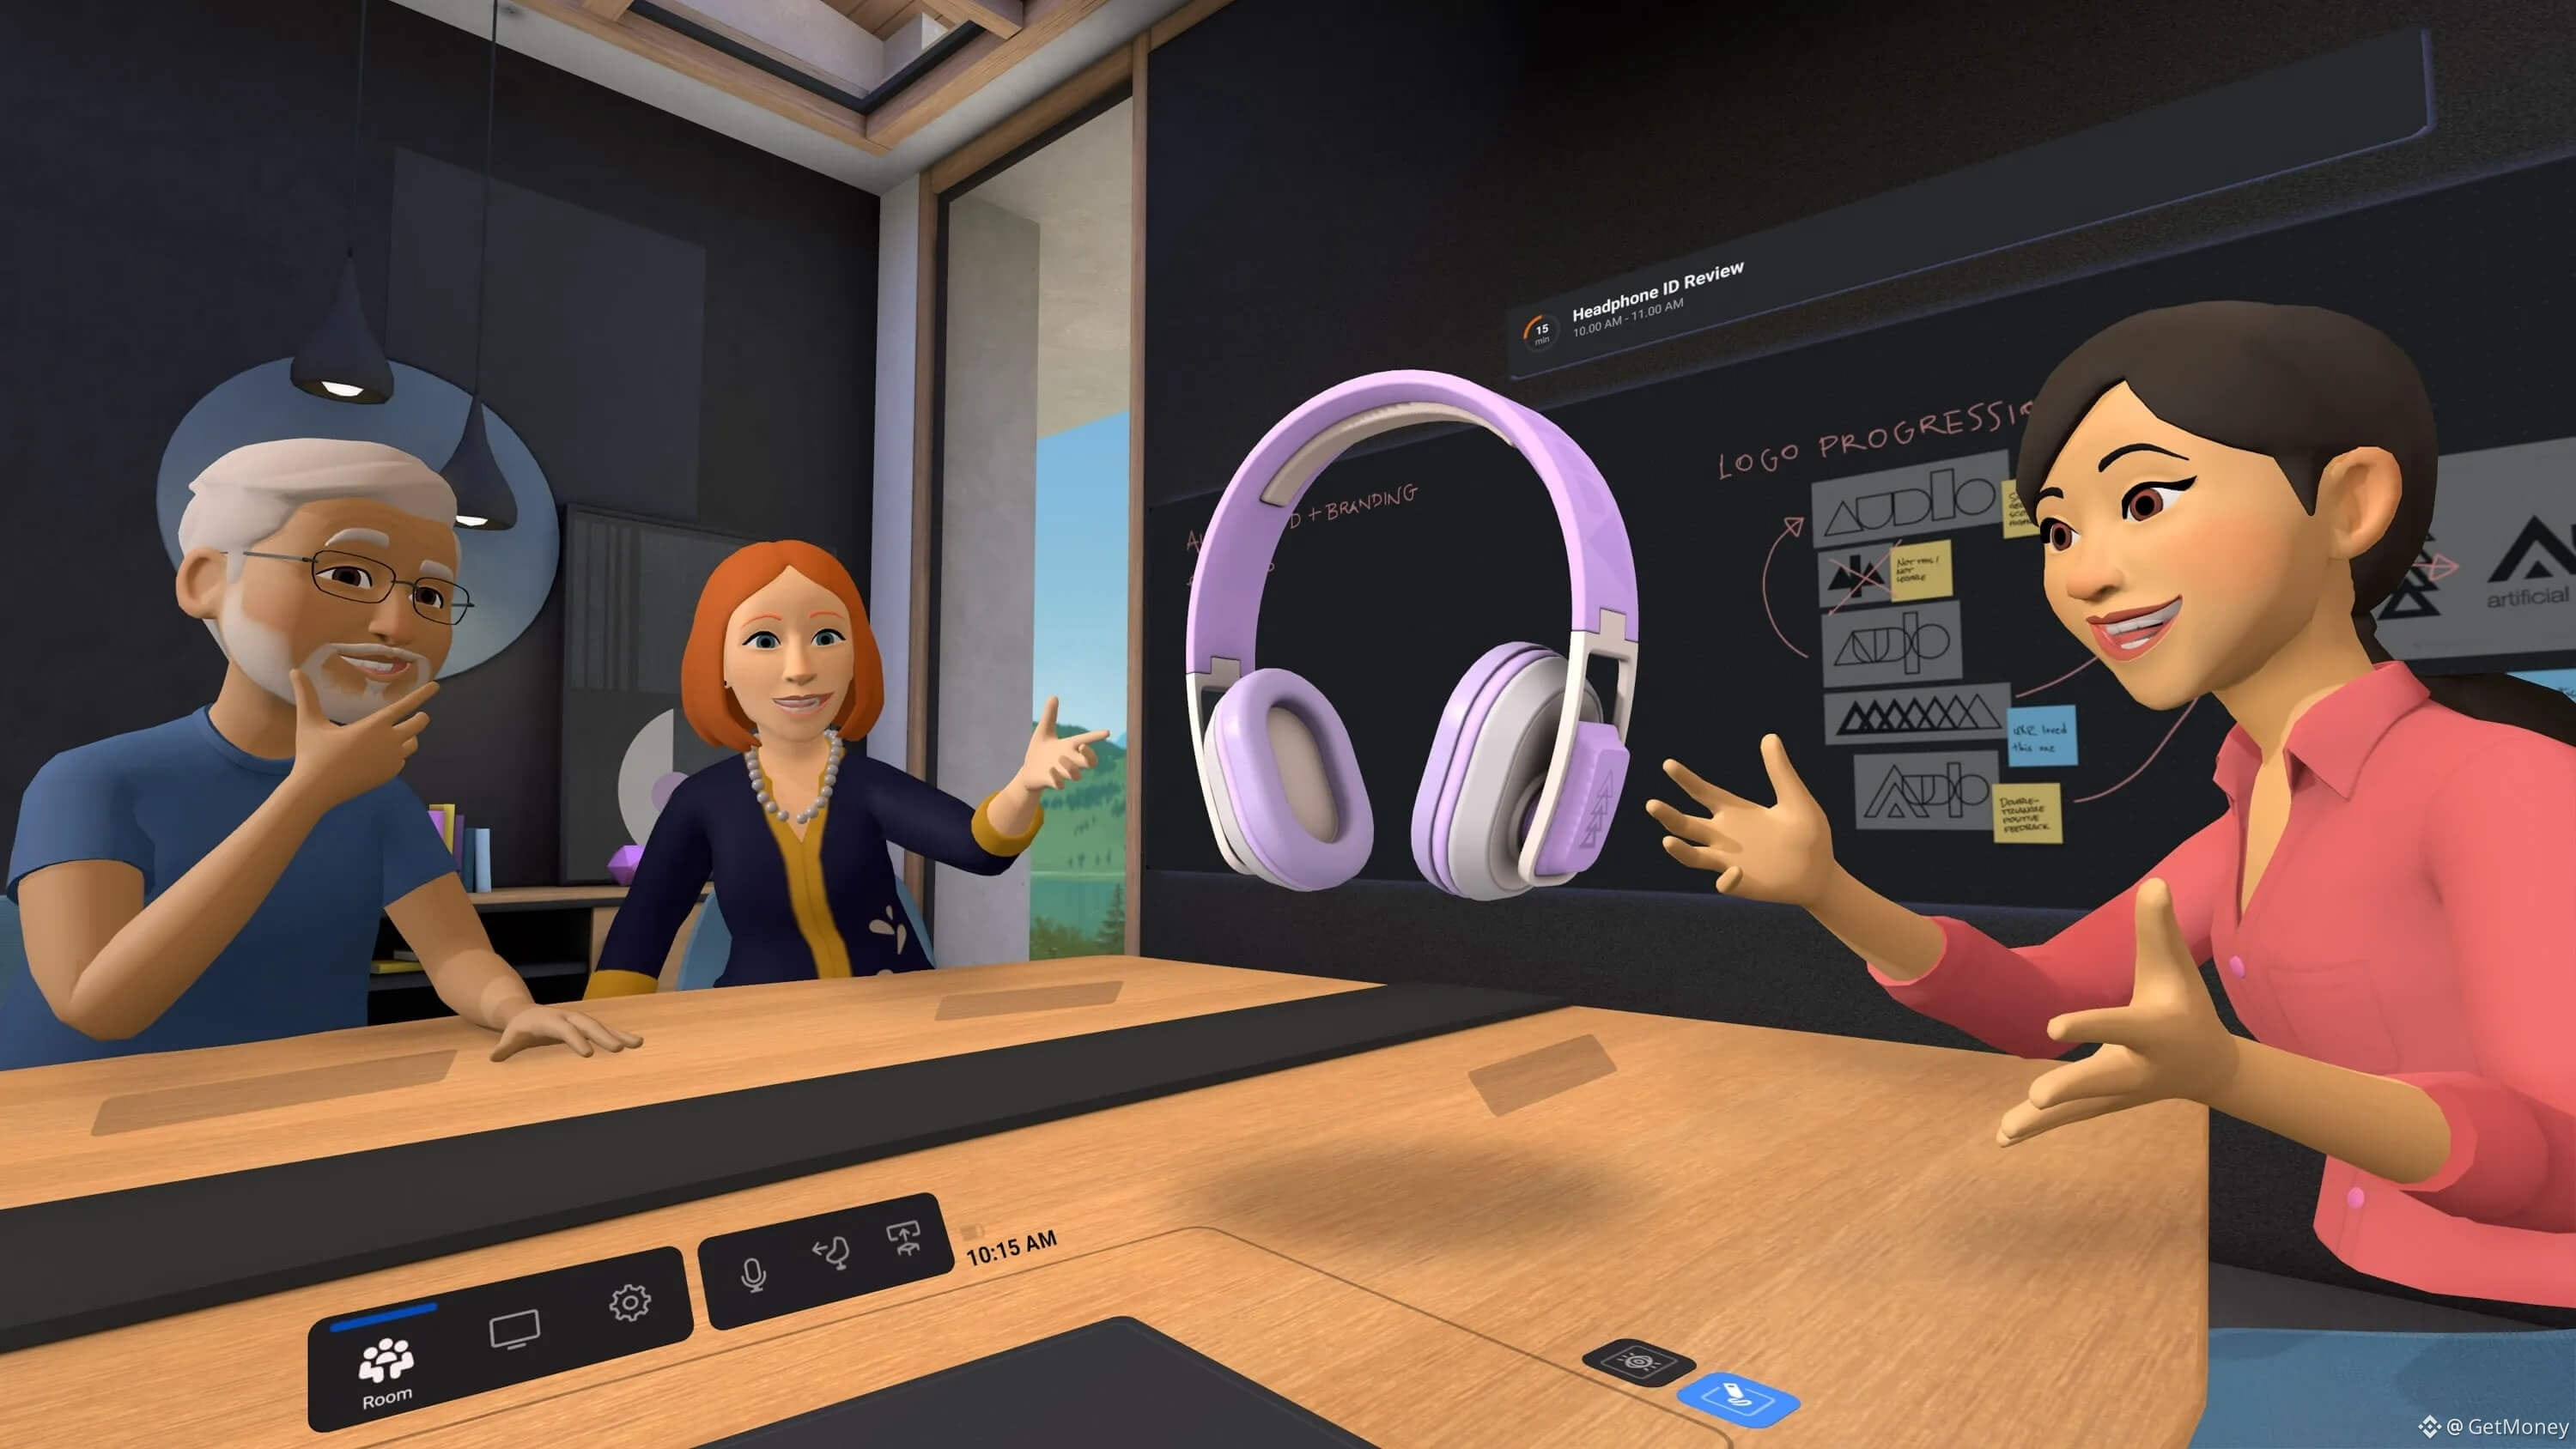
👀 つまり、残ったのは、人間がヘッドセットをつけて仮想世界で会議するメタバースではなく、ロボットに引き続き役立つ3Dツール一式だということ。正直、ロボットのほうが、壊れず、無限に複製できる仮想世界を人間より必要としているかもしれません。
🤔 次の本番で本当に走り出すのは、消費者向けのメタバースでしょうか。それとも、ロボットの背後にある仮想トレーニング場ですか?
#PhysicalAI #机器人 #元宇宙 #仮想訓練
米国のスタートアップ Antioch が、3200万ドルのAラウンド資金調達を完了しました。Greylock がリードしています。今年初めの850万ドルのシードラウンドも含めると、この会社は設立から1年以上で、累計調達額は4050万ドルに達しています。
🔥 その取り組みはメタバースにとても似ていますが、用途はまったく別物です。ロボット、センサー、ソフトウェア、実行環境をコンピュータ上に移し、現実に近いデジタル世界でロボットを訓練・検証します。
現実では危険なシーンを何度も繰り返すのは難しいです。ロボットが転倒したり、床が滑りやすくなったり、カメラが故障したり、倉庫の棚や照明が変わったり—それを気軽に実機でやり直すことはできません。仮想環境なら同じロボットを数千のデジタルな分身として複製でき、レイアウト、素材、光、摩擦力の違いにも同時に対応できます。
💡 だからこそ、シミュレーションデータが改めて重視されています。実データは実際に最も近い一方で、コストが高く、速度も遅い。インターネット上の動画は安くて量も多いですが、関節角度、触覚、制御信号が不足しています。シミュレーションデータはその中間にちょうど位置し、リアリティは少し損なわれるものの、素早く複製・並列学習でき、さらに極端な状況を意図的に作り出せます。
実は NVIDIA の Omniverse も重点が変わりました。5年前は「メタバースの基盤」と呼ばれていましたが、今は公式サイトの定義が、Physical AI(物理AI)アプリを開発するためのツールとサービスへと移っています。つながるのは、ロボットの仮想環境、産業デジタルツイン、自動運転開発です。
👀 つまり、残ったのは、人間がヘッドセットをつけて仮想世界で会議するメタバースではなく、ロボットに引き続き役立つ3Dツール一式だということ。正直、ロボットのほうが、壊れず、無限に複製できる仮想世界を人間より必要としているかもしれません。
🤔 次の本番で本当に走り出すのは、消費者向けのメタバースでしょうか。それとも、ロボットの背後にある仮想トレーニング場ですか?
#PhysicalAI #机器人 #元宇宙 #仮想訓練