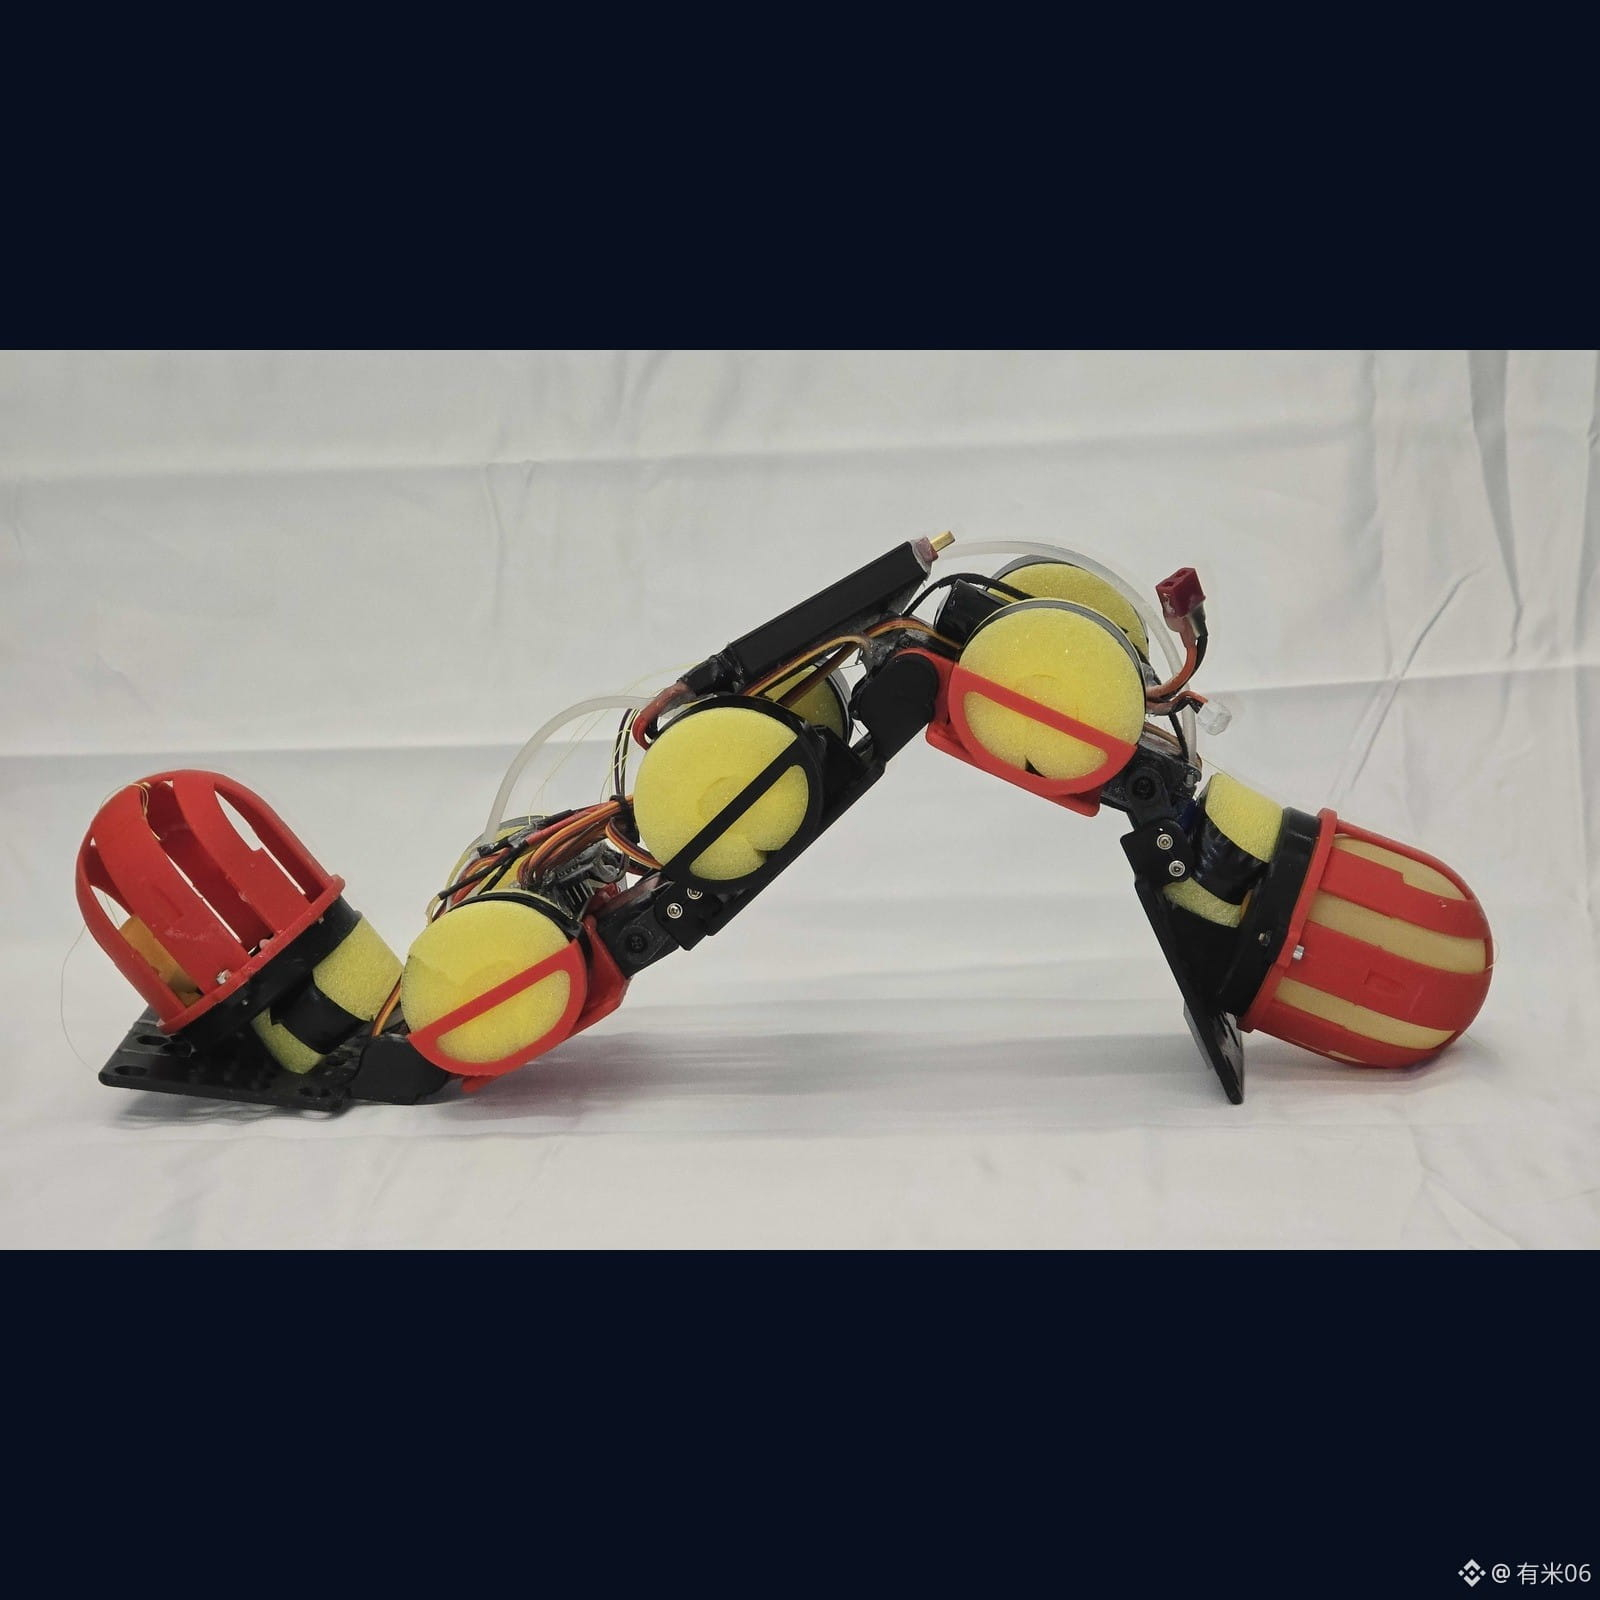
蠕虫のようなロボットは脚を換えず、歩容も換えない――お腹の中の水を前後に入れ替えるだけで、坂を登り、段差を上り、さらに水中へ下りられる。
NYU Tandon の Nana Obayashi と博士課程の Daniil Filimonov が、呼び名を WorMa(worm + mass)とした全5節4関節のロボットを開発した。全長は約50センチ、重量は1キロをわずかに超える。頭と尻尾のそれぞれに乳製のようなラテックス製の水嚢があり、その間のポンプで約300グラムの水(総質量の約28%)を両端の間で移動させる。歩き方自体はほぼ同じで、変わるのは重心の着地点だ。
坂の上では、水を頭側へ移す。すると前側の接地点がよりしっかり沈み込む――計測された最も急な坂は 19.5°で、頭を重くした構成でのみ登れる。輸送コストは少なくとも33%低い。水中では逆で、尻尾を重くすると最も速く移動し、最大で26%速い。効率は約52%高い。段差を上るには、水を行ったり来たりさせる。まず頭を重くして接地させ、次に尻尾側を重くして頭頸部を持ち上げ、尻尾を近づける。頭が段の縁に乗ったら、さらに頭を重くして押し上げる。これにより、最大で約15センチの段差を越えられる。水から出るときも、やはり頭を重くする必要がある。平地→段差→斜面→開けた水面へと続く一連のルートで、入水・出水ともに道を通すことに成功した――著者は、これは蠕動ロボットが両生環境の地形切替を行った初めての実演だと述べている。
論文は Advanced Robotics Research(DOI 10.1002/adrr.70163)に掲載;NYU Tandon 2026-09-16 のリリース文の表現と一致。
図:Nana Obayashi / NYU Tandon(非AI)
#机器人 #科研