


智東西作者 | ZeR0
編集 | 漠影
智東西8月24日報道。8月21日、世界ロボット大会WRC 2026のデベロッパーデーにて、ArmのフィジカルAIロボット技術研究のグローバル責任者であるFederico Pecora氏が基調講演を行い、フィジカルAIが「能力の積み上げ」から「システム級の適応」へ移行していくことについての業界の考察を共有しました。
ここ数年、ロボットはセンシング、認知、運動制御などの分野で目覚ましい進展を遂げ、適用の境界は継続的に拡大しています。しかしロボットが、想定されたルール環境から離れて、人の流れが密集し、ランダムな変数に満ちた現実世界に入ると、単一のセンシングや操り(スキル)のブレークスルーだけでは商用導入を支えきれません。真の課題は、ロボットが未知のシーンで自律的に複数の能力を動的に組み合わせ、安定して信頼でき、自己適応的に調整できる一連の完全なインテリジェント・システムを構築することにあります。
フィジカル?AI?にとって、モデル能力は単なる出発点にすぎません。能力の編成、リアルタイム調整(スケジューリング)、状態管理、行動制約メカニズムが、ロボットがオープンで現実のシーンに入っていくための重要な鍵になっています。ロボットの汎化能力は、ロボット技術を大規模導入するための重要な能力だと見なされています。この能力を効率的な計算で支える方法が、Armが特に注力する中核課題の1つとなっています。
この見解をめぐって、Federico Pecora氏は近日、智東西などのメディアと深い対談を行いました。氏は智東西に対し、ロボットの大規模な実装を推進するには、AIモデルの継続的な進歩だけでなく、基盤となるハードウェアとシステムアーキテクチャの協調的な進化も必要だと語りました。Armの計算プラットフォームには、現実世界のロボットにとって重要な高エネルギー効率計算、リアルタイム応答、安全隔離技術などの能力がすでに備わっています。さらに、自動車分野で培った豊富な経験も、各種のフィジカルAIのユースケースに同様に適用できます。
しかし、ロボットのアプリケーションには追加の課題もあります。ロボットは形状の異なる物体を扱い、原則としてさまざまな異なるタスクを実行できる必要があります。そのため、計算アーキテクチャはこうした追加の自由度に対応できなければなりません。さらに並列に動かせるセンシング/計画モデルをより多くサポートすると同時に、より複雑で計算コストが高い制御の要求も満たさなければなりません。
同氏の見方では、将来の計算プラットフォームが直面するもう一つの重要な課題は、異なるロボット間で能力を再利用し、組み合わせることをどう支えるかです。業界が必要としているのは、統一され、オープンで、拡張可能な計算基盤です。どのようなロボット形態でも、どのような計算能力構成でも、どのようなアプリケーションシーンでも、このプラットフォーム上でソフトウェアを開発・展開できるようにすることで、開発の複雑さを下げ、イノベーションの実装を速めることができます。
同氏は、カスタマイズ能力が非常に重要になると予測しています。ロボットが直面する課題は、アクセラレータ、CPU、メモリ帯域によってインテリジェント能力を支えるだけにとどまりません。さらに、消費電力と放熱の制限の範囲内でそれらの能力を実現する方法にもあります。将来のロボット計算プラットフォームは、CPU、アクセラレータ、メモリ、帯域など複数の次元で柔軟に拡張できる必要があり、さまざまなシーンの要件に適応できるようにすることが求められます。同時に、その基盤となる技術は統一されたままであるべきです。
「Armのこれまでの中核的なミッションは、エコシステムと開発者をエンパワーすることです。ISAの一貫性(ISA parity)などの能力を提供し、開発者がクラウド側で開発・訓練を行い、そのソフトウェアを大規模な再構築や再適応なしに、エッジ側やエンド側のロボットプラットフォームへ直接移行できるようにします。」とFederico Pecora氏は語っています。これはArmの計算プラットフォームにおける最も重要な優位性の一つだといえます。
一、汎化能力は業界の核心的なブレークスルー口
産業の発展動向から見ると、ロボット能力の進化は3つの段階を経ています。
第一段階は、対象をまたいだ汎化、つまりロボットが同一のタスク手順の中で異なるタイプの対象を扱えるようになり、対象ごとに再訓練したり再プログラムしたりする必要がなくなることです。この能力は、仕分け、物流、小売などの構造化されたシーンで検証されてきました。
第二段階はマルチタスク知能です。統一されたインテリジェント・プラットフォームは複数のタスク実行をサポートし、ロボットはもはや単一の固定ワークフローに仕えるのではなく、タスク要件に応じて異なる能力の組み合わせを切り替えられるようになります。
第三の段階は、システム級の適応を実現することです。この時点では、エンドユーザーであれロボット自身であれ、環境の変化に応じて能力の調整を行えるようになります。システムを再開発・再訓練・再展開する必要はありません。
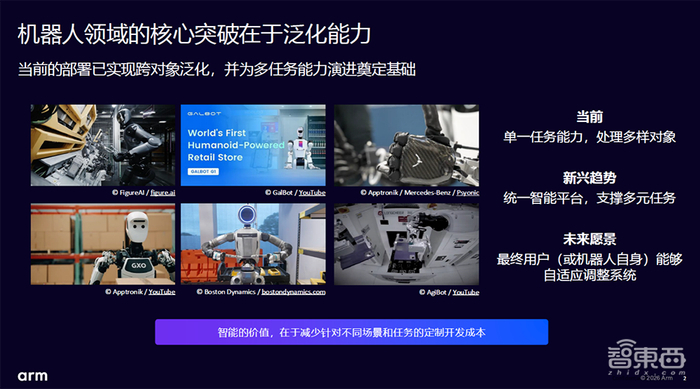
汎化能力の商業価値は、ロボットを新しいシーン、新しいプロセス、新しいタスクへ適応・導入する際のコストと複雑性を大幅に下げられる点にあります。
日常のシーンは、汎化能力の現実的な価値を直感的に示すことができます。たとえば、ユーザーがヒューマノイドロボットを連れてスーパーで買い物をし、「買い物カートを押して、ついてきて。あなたは10キロの米袋を取りに行って。私は野菜を選ぶから、あとで乳製品売り場で合流しよう。」と指示します。
この種の指示は日常生活では複雑ではありませんが、ロボットシステムには非常に高い要求を突きつけます。公共の場では人の流れが密集しており、事前に構築された環境地図があるとは限りません。ロボットが「買い物カートを押す」といった専用トレーニングを受けていない可能性もあります。タスクを完了するために、ロボットは実行中に変化へ適応し、自分の能力の構造をリアルタイムに構築または調整しなければなりません。事前に訓練された固定の解決策を呼び出すだけでは不十分です。
その中には、多くの個別能力が、的を絞った訓練、モデル最適化、エンジニアリングによってすでに実現可能になっているものもあります。しかし本当の課題は、ロボットがそれらの能力を自律的に調整し、組み合わせて、知覚・意思決定・行動を継続的に行えるフィジカルAIシステムとして統合する方法にあります。現実世界で複雑なタスクを完了させることが目標です。
たとえば買い物シーンでは、カートを押してユーザーに追随するだけでなく、地図なしで自律的に経路探索し、商品を認識し、重い荷物を運ぶことも必要です。さらに、人と協働する際には定められた行動制約を守り、動的に変化する環境の中でも、リアルタイムに自分の行動や運動モデルを調整しながら、信頼性の高い安定した結果を継続的に提供できなければなりません。
メディアとの交流の中でFederico Pecora氏はさらに、産業界がヒューマノイドロボットの形態を重視する大きな要因の一つは、それがロボットの汎化と適応能力を担う可能性と希望を持っていることだと共有しました。特定タスクのために設計された専用ロボットよりも、新しいシーンやニーズに適応しやすく、安定したパフォーマンスを維持し、新しいタスクやアプリケーションシーンへ迅速に移行できることが期待されます。さらに、研究開発の経験も、他のロボット形態のプラットフォームへ移植できるという点にあります。
二、ロボットの大規模導入に向けて直面する4つのシステム級課題
ロボットが技術デモから現実世界への展開に進むにつれ、産業が解決すべき課題は、単一モデルが十分に先進かどうかではなく、多種多様な異種能力を同一システム内でいかに効率よく協調させるかという点に移っています。
Armは、次の段階におけるロボットの大規模展開は、4つの主要なシステム級課題を中心に進むと考えています。
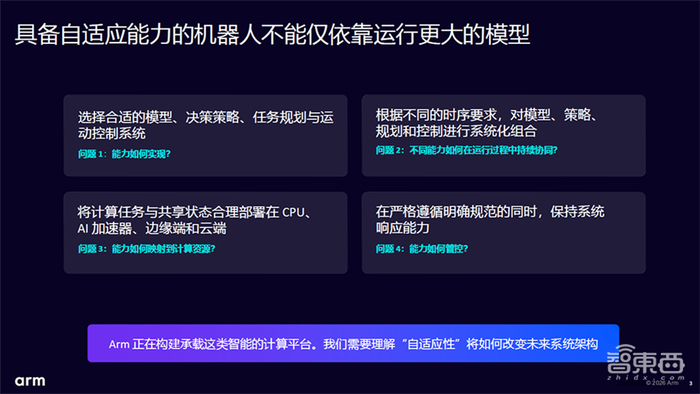
1、能力はどう実現するのか?
ロボットは単一モデルだけであらゆるタスクを完了できるわけではなく、各段階に適したモデル、戦略、プランナー、コントローラを組み合わせる必要があります。たとえば、視覚言語アクションモデルは試行的な動作の生成に使われ、視覚言語モデルは環境内で操作可能な対象の識別に使われます。大規模言語モデルはコントローラのロジック生成を補助し、パラメータ化されたコントローラが安全で信頼できる動作を出力します。これらのモジュールは同じ場所で常駐して動作し、メモリと帯域資源を共有し、連携して最終的な行動を生成する必要があります。
2、異なる能力は運用中にどう継続的に協調するのか?
現実世界のロボットのワークロードには、異なる時間スケールがあります。衝突チェックは即時応答が必要ですが、ナビゲーションや操縦は継続的な更新が必要です。一方、「米の位置を特定する」といった高レベル推論は、突発的かつ非同期の形で現れることが多いです。明確な時系列構造や優先度スケジューリングがないと、これらの能力が互いに計算資源を奪い合い、応答遅延につながり得ます。その結果、システムの効率に影響するだけでなく、安全リスクにもなりかねません。
3、能力を計算資源へどうマッピングするのか?
事前に環境地図を構築していない場合、ロボットはローカルの知能に頼って、センシング、シーン理解、経路計画を行う必要があります。同時に、複数のモデルが共有できるセマンティック地図を段階的に構築していきます。応答能力、自主的な意思決定、安全性の要件により、大量のインテリジェントな計算をロボットのローカルで完了させる必要が生じます。これにより重要なシステムアーキテクチャ上の課題が生まれます。CPU、専用アクセラレータ、メモリ、通信リンクの間で、計算タスクをどう合理的に分割するか。異種計算の利点を最大限に活かしつつ、データ搬送コストをできるだけ抑えて、より高い性能とエネルギー効率を実現するにはどうすべきか、という問題です。
4、能力はどう制約され、どう管理されるのか?
ロボットがより強い適応能力を備えるにつれ、業界が注目すべきは、衝突回避、速度制限、力制御といった基本的な安全問題だけではありません。空間と時間のルール、タスクの好み、特定シーンにおける行動規範など、より上位レベルの制約も含まれます。ブラックボックス型のAI戦略は、ロボットの行動を検査、診断、制約するのが難しいことが多いのです。
そのため、システムが継続的に進化しても、安全バリア、ランタイムの保証、制御の問題モデリング、予備のコントローラは、システムの変化に応じて有効性を維持できなければなりません。これには、経験やその場しのぎのエンジニアリングに依存したカスタム開発を、明確で実装可能、かつ強制力のある行動防護フレームワークへと転換することが求められます。
この4つの課題の解決を進めるため、Federico Pecora氏は、Armが主導する研究チームを通じて継続的に取り組んでいくと述べています。ひとつは研究を継続し、積極的に研究成果を対外的に共有すること。もうひとつは、半導体、センサー、アクチュエータなどの分野のエコシステムパートナーと密に協力することです。
三、汎化能力は段階的に商業価値を実現し、カバーできるユースケースの範囲を拡大する
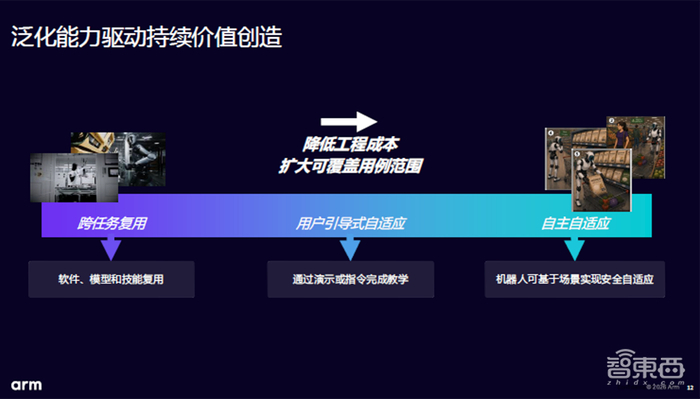
Federico Pecora氏は、汎化能力の実装は、継続的に層別で商業価値を解放していくと提起しています:
第一のレベルは、ソフトウェア、モデル、スキルのタスク間での再利用を実現することです。
さらに上位の汎化能力があれば、工場の作業者、商業施設の管理者、ロボットの運用者などのエンドユーザーが、デモンストレーションや言語指示によるプロンプトを通じて、ロボットの自己適応的な設定を実現できます。
最高の成熟度に到達した段階では、ロボットは環境の文脈に完全に駆動される自律適応を実現でき、その結果、システム統合コストを大幅に下げ、ロボットシステムがカバーできるユースケースの範囲を広げられます。
根本的には、これはまずロボットのシステムアーキテクチャの問題です――ロボットの知覚、実行、行動の能力をどう組織するか。次に計算アーキテクチャの問題です――基盤となる演算能力をどう構成し、どう供給するか。
現状、ロボットのアーキテクチャ自体はまだ本当には成熟しておらず、最適化の余地が多く残されています。こうしたアーキテクチャ層での進化と最適化は、将来的にある程度、計算アーキテクチャの発展方向を逆に形作る可能性が高いでしょう。
ロボットが単一タスクの実行からシステム級の適応へ移行するにつれ、計算プラットフォームの重要性は、単一モデルの稼働を支えるところから、知能システム全体の協調運用を支えるところへと拡大しています。
「高エネルギー効率、高信頼性、高適応性」という技術上の強みを背景に、Armアーキテクチャのソリューション(CPU、アクセラレータ、MCUを含む)は、豊富な計算能力の構成と安全機能を提供しており、さまざまなロボット製品で広く採用されています。
Federico Pecora氏によると、全シーン対応の適応型ロボットを実現する上での主要な課題は、いくつかの項目に集約されます。Armはロボット専用の研究を軸に、関連課題の解決に取り組む計画です。さらにフィジカルAI分野のエコシステムパートナーと連携し、フィジカルAIと汎用ロボットに適した次世代の計算アーキテクチャを構築していく考えです。
同時にArmは、世界の学術界と連携して関連する最先端研究を推進し、産学双方の革新成果を集約したうえで、各種の商用プラットフォームで検証・実装し、最終的にシステム級インテリジェンスを備えたロボットシステムの構築を後押ししていきます。
結語:Armはロボットシステムの能力に対して統一された計算基盤を提供する
ロボット産業には、革新の重点と産業ニーズの間にギャップがあります。長年、学術界は課題を分解して個別研究に取り組む傾向があり、センシング、計画、制御、学習などの個別能力が継続的にブレークスルーすることを推進してきました。一方、産業界は製品の実装と商業価値の検証により関心があり、まずは現在のビジネス要件を満たす機能の統合を優先します。これにより、能力の革新と、実装可能なロボットシステムとの間に大きな隔たり(ギャップ)が生まれています。
業界には、大規模導入のシーンでこれらの能力をつなぎ、組織し、協調させられる汎用の計算基盤が必要です。Armはこの重要な局面で役割を果たしており、オープンな計算プラットフォームと巨大なエコシステムを提供することで、産業の単発技術のブレークスルーを信頼できるシステム級インテリジェンスへと転換し、ロボット技術を実験室から大規模実装へ加速させることに取り組んでいます。
Armは、センサー、リアルタイム制御、AI計算、エッジ計算からクラウドの基盤インフラまでを網羅する統合計算エコシステムを通じて、計算アーキテクチャとツールチェーンを継続的に進化させ、ロボットに統一された計算基盤を提供します。これにより、開発者が異なるハードウェアプラットフォーム間でソフトウェアを再利用し、ワークロードを効率よくスケジューリングできるようになり、イノベーションと大規模実装のハードルを大幅に下げます。
中国のロボット産業は、革新が次々と生まれる勢いにあります。この重要な市場でArmは、地元のエコシステムパートナーと引き続き連携し、適応型ロボット技術をより幅広い現実世界の実用へと前進させていく計画です。