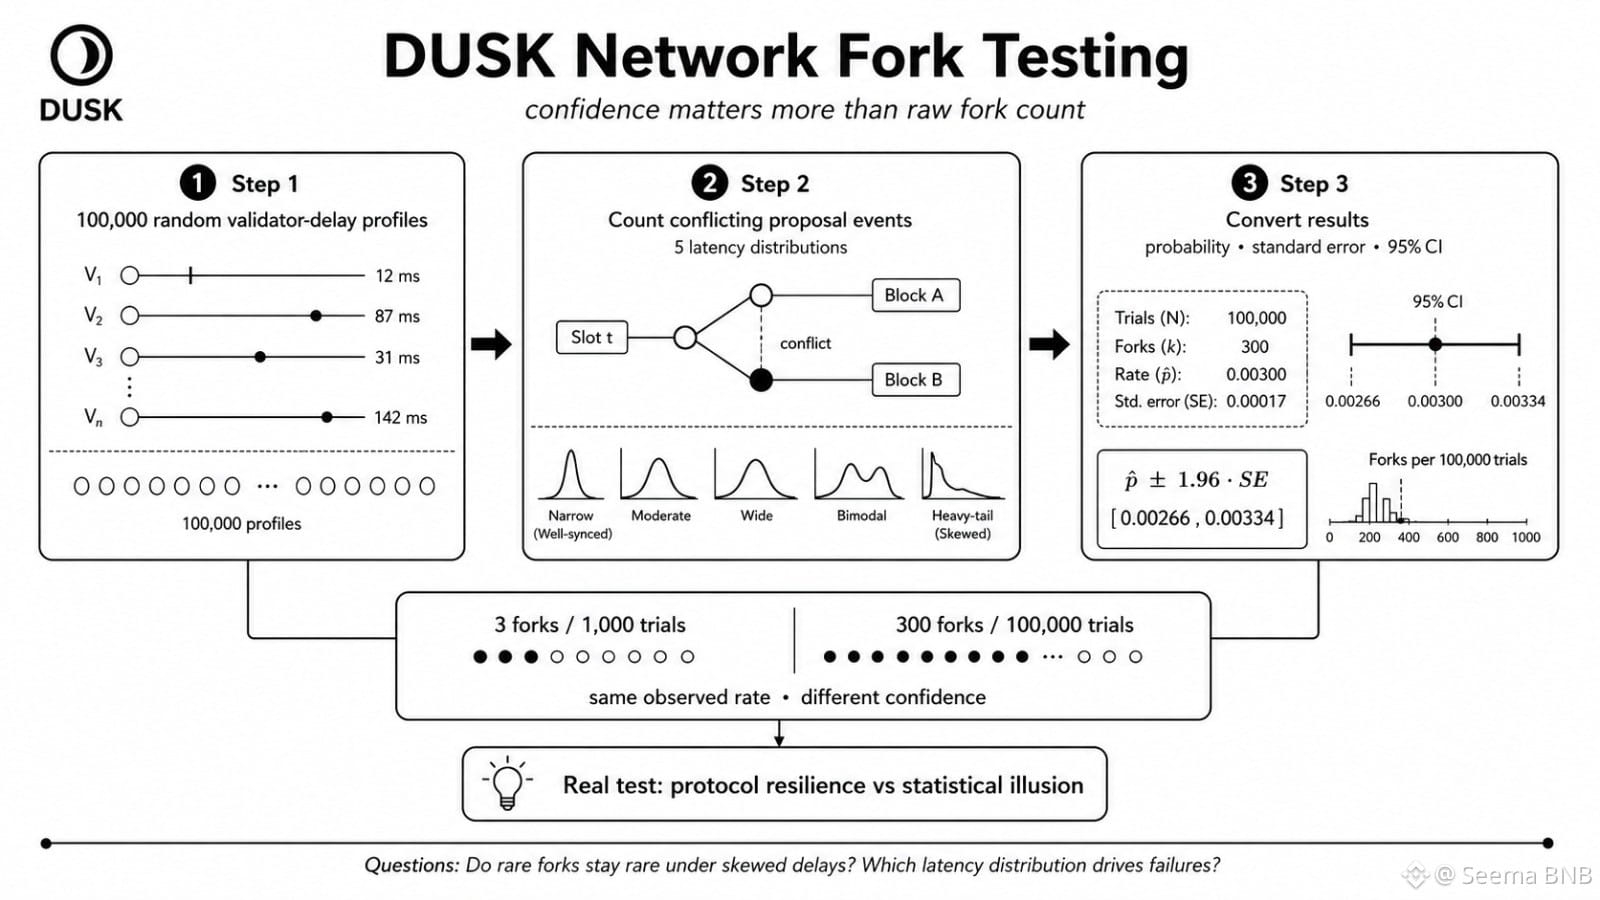
DUSK Networkのフォーク挙動をテストしている間、私は1つのことに行きつきました。フォーク数そのものは、その数の背後にある信頼性よりも情報量が少ない、ということです。 @Dusk
1,000回の試行で3つのフォークは、100,000回の試行で300のフォークと見た目が似ています。同じ観測率です。しかし証拠はまったく違います。
だからこそ、私は単一のシミュレーション結果で止めません。
DUSK Networkでは、ステップ1で100,000件のランダムなバリデータ遅延プロファイルを生成します。ステップ2では、1つの都合のよいネットワークモデルではなく、複数のレイテンシ分布にまたがって競合する提案条件を再生します。続くステップ3で、そのフォーク数を確率、標準誤差、そして95%の信頼区間に変換します。
隠れた問題は、活動しているか無活動かではありません。問題は、プロトコルの耐障害性と、統計的な錯覚の違いです。
バリデータ遅延が偏っても、レアなフォークはレアなままですか? ある1つのレイテンシ分布が失敗を支配していませんか? 信頼区間は推定を信じられるほど十分に狭まりますか、それとも私たちはまだノイズを見ているのでしょうか?
弱さがあるのは正常です。分散システムは厄介で、ネットワークは止まり、パケットは遅れて到着します。
私の疑問は、遅延モデルが親切でなくなったときでも、DUSK Networkが安定したままでいられるかどうかです。
低いフォーク率は重要です。その率の不確実性がどれほどなのかが、さらに重要です。
#dusk $DUSK
1,000回の試行で3つのフォークは、100,000回の試行で300のフォークと見た目が似ています。同じ観測率です。しかし証拠はまったく違います。
だからこそ、私は単一のシミュレーション結果で止めません。
DUSK Networkでは、ステップ1で100,000件のランダムなバリデータ遅延プロファイルを生成します。ステップ2では、1つの都合のよいネットワークモデルではなく、複数のレイテンシ分布にまたがって競合する提案条件を再生します。続くステップ3で、そのフォーク数を確率、標準誤差、そして95%の信頼区間に変換します。
隠れた問題は、活動しているか無活動かではありません。問題は、プロトコルの耐障害性と、統計的な錯覚の違いです。
バリデータ遅延が偏っても、レアなフォークはレアなままですか? ある1つのレイテンシ分布が失敗を支配していませんか? 信頼区間は推定を信じられるほど十分に狭まりますか、それとも私たちはまだノイズを見ているのでしょうか?
弱さがあるのは正常です。分散システムは厄介で、ネットワークは止まり、パケットは遅れて到着します。
私の疑問は、遅延モデルが親切でなくなったときでも、DUSK Networkが安定したままでいられるかどうかです。
低いフォーク率は重要です。その率の不確実性がどれほどなのかが、さらに重要です。
#dusk $DUSK