Setelah mempelajari pengalaman pengembangan dari para ahli seperti @zhuoning293 dan @NetLayerLabs, saya mencoba mengembangkan sendiri sistem simulasi strategi robot yang dibangun dari rangkaian gerbang logika.
Proyek simulasi dan pengujian yang dikembangkan berdasarkan protokol TapeOut—TapeRover.
Semua pekerjaan, mulai dari desain web, pembuatan peta, rangkaian gerbang logika, skenario simulasi, aturan desain, parameter pengujian, verifikasi aturan, hingga penerapan smart contract, saya kerjakan sendiri. Tentu saja, saya juga mengandalkan AI. Prosesnya memakan waktu hampir sebulan, bahkan desain logonya saja menghabiskan waktu 6 hari.
Desain logonya sangat indah: seekor macan tutul mekanis dengan sirkuit tertanam, tatapannya setajam kilat, tampak gagah dan penuh kesan teknologi serta kekuatan.
Apa itu TapeRover?
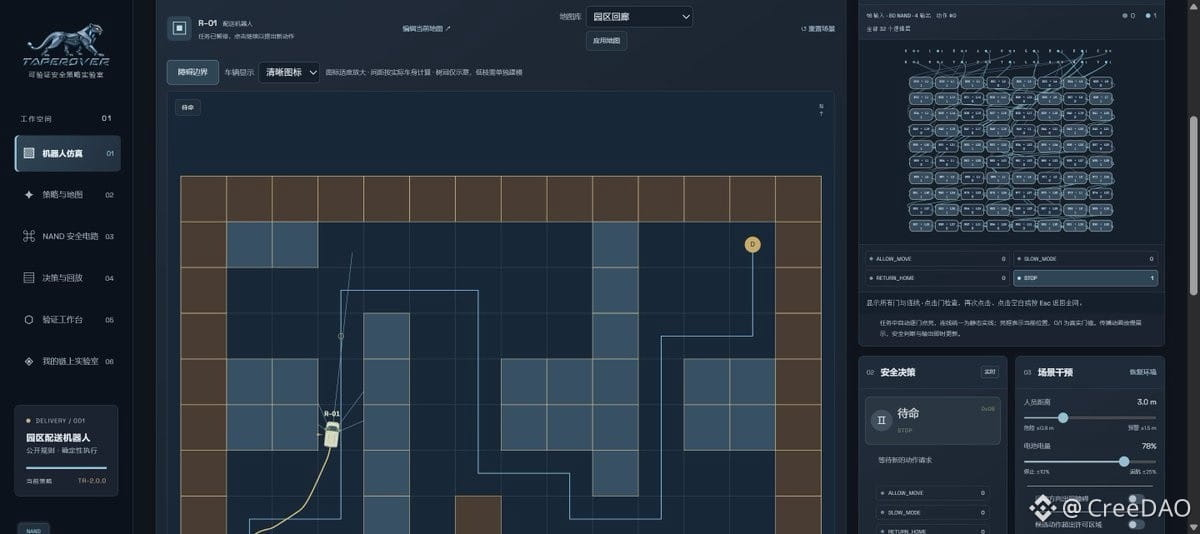
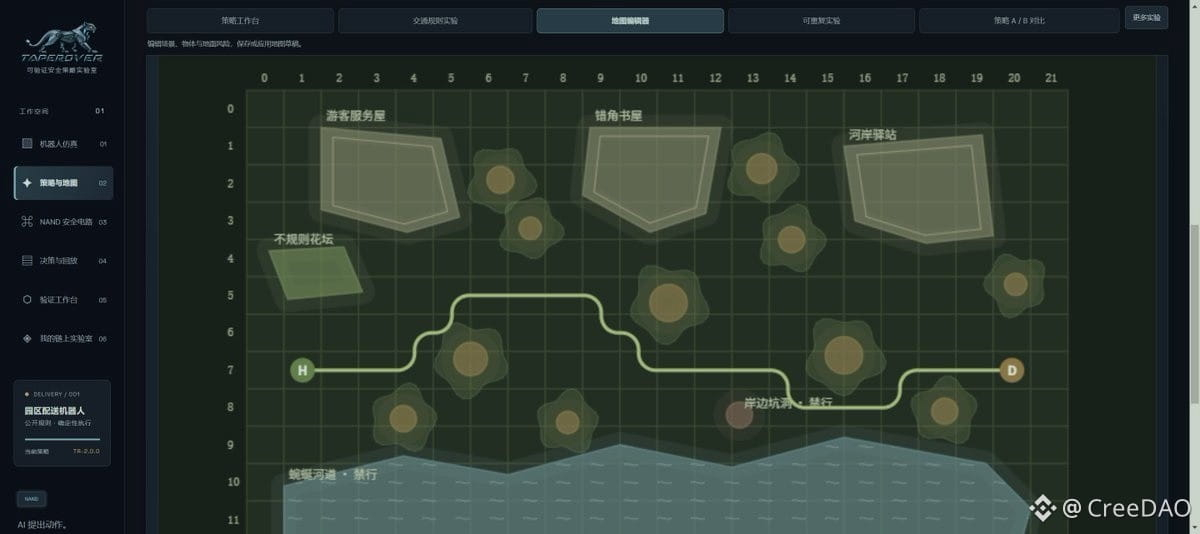
TapeRover adalah laboratorium kebijakan keselamatan robot yang dapat diverifikasi. Saat ini, tokoh utamanya adalah mobil kecil untuk pengiriman di kawasan yang ditampilkan di halaman web. Pengguna dapat memilih atau mengedit peta, menyimulasikan kondisi jalan yang rumit seperti tikungan, jalan sempit, lubang, dan genangan air, mengatur kondisi seperti rintangan diam atau bergerak, pejalan kaki, dan tingkat baterai, lalu mengamati mobil bergerak maju, melambat, kembali ke pangkalan, atau berhenti.
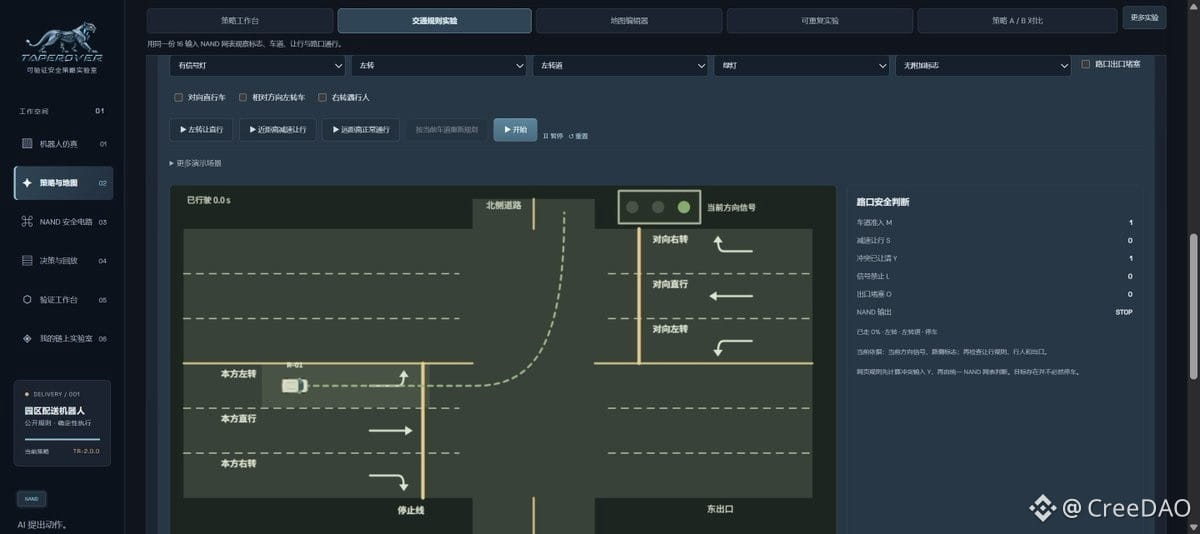
Skenario lalu lintas juga dapat mendemonstrasikan beberapa aturan dasar berkendara, seperti lampu lalu lintas, pejalan kaki di zebra cross, berhenti untuk memberi jalan, batas kecepatan, serta rambu larangan masuk dan larangan berbelok. Halaman akan menampilkan keputusan untuk melanjutkan, melambat, atau berhenti berdasarkan kondisi skenario. Semua ini merupakan masukan simulasi web yang terstruktur, bukan pengenalan otomatis rambu jalan di dunia nyata atau verifikasi menyeluruh terhadap peraturan lalu lintas.
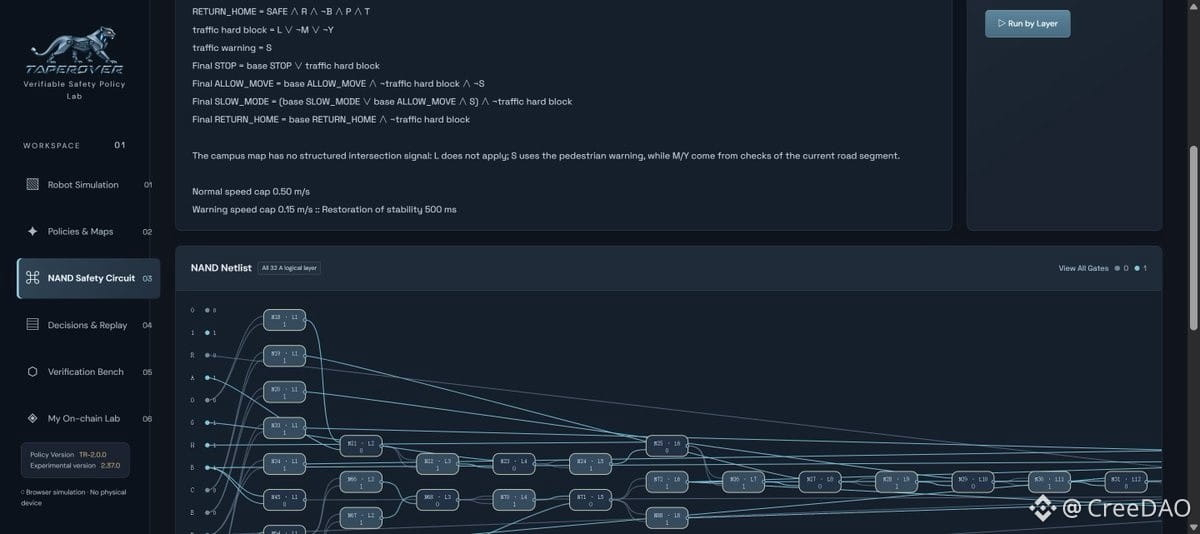
Ada juga satu rancangan khusus: aturan keselamatan dirangkai menjadi sirkuit yang terdiri dari gerbang logika NAND. Saat mobil menjalankan tugas, halaman menampilkan masukan sirkuit, status gerbang, dan keluaran akhirnya. Jadi, setelah melihat “mobil berhenti”, pengguna dapat bertanya lebih lanjut: kondisi apa yang memicu berhenti? Apakah keputusan kali ini sesuai dengan aturan yang telah diumumkan sebelumnya?
Proyek ini juga menyediakan fitur perbandingan kebijakan, pemutaran ulang keputusan, dan alat verifikasi. Pengguna dapat menjalankan dua set parameter dalam skenario yang sama dan membandingkan hasilnya, atau memeriksa apakah aturan tetap konsisten pada berbagai kombinasi masukan.
Untuk apa proyek ini cocok digunakan?
Mempelajari aturan keselamatan robot. Pemula dapat memahami konsep seperti menghindari rintangan, berhenti darurat, dan kembali ke pangkalan saat baterai lemah melalui peta dan mobil kecil, yang lebih intuitif daripada hanya melihat rumus.
Menyimulasikan kondisi jalan yang rumit dan aturan lalu lintas dasar. Ubah kondisi jalan, lampu lalu lintas, dan ketentuan memberi jalan di tikungan, area dengan rintangan, dan persimpangan, lalu amati kapan mobil berjalan, melambat, atau berhenti.
Merancang dan membandingkan kebijakan. Pengembang dapat mengubah peta, ukuran kendaraan, atau parameter aturan, mengamati kinerja mobil dalam kondisi berbeda, serta menggunakan rekaman pemutaran ulang untuk membahas alasan di balik suatu keputusan.
Memvalidasi ide sebelum membeli perangkat keras. Eksperimen dapat dilakukan terlebih dahulu di halaman web tanpa papan pengembangan, sensor, atau motor. Proyek ini juga menyediakan aturan C untuk perangkat dan materi pengujian yang dapat diperiksa di komputer terlebih dahulu. Perangkat keras dapat ditambahkan secara bertahap nanti, saat membuat mobil mainan berkecepatan rendah atau robot edukasi.
Menampilkan sirkuit on-chain yang dapat diverifikasi. Pengguna dapat mengirim netlist keselamatan ke laboratorium di chain yang didukung, lalu membaca kembali catatan sirkuit dan mencocokkannya dengan aturan yang digunakan di halaman web. Istilah “tape-out” di sini merujuk pada pengiriman catatan sirkuit on-chain, bukan pembuatan cip fisik.
Skenario aplikasi apa saja yang dapat dijelajahi?
· Mobil mainan meja atau robot edukasi.
· Kembaran digital untuk pengiriman di kawasan atau inspeksi dalam ruangan.
· Riset tentang izin pergerakan perangkat bergerak.
· Platform eksperimen kebijakan yang dapat diverifikasi.
Misalnya, kelompok riset dapat menggunakannya untuk membahas bagaimana mobil pengiriman di kawasan seharusnya bertindak saat bertemu pejalan kaki; pengembang dapat membandingkan keluaran aturan web dengan program di komputer menggunakan data pengujian yang sama. Penggemar perangkat keras dapat menghubungkannya ke papan pengembangan ESP-32 untuk membuat mobil mainan tanpa pengemudi.
Namun, kendaraan sungguhan tetap memerlukan sensor yang andal, sistem pengereman, tombol berhenti darurat fisik, dan pengujian di lapangan. Keputusan yang benar di halaman web tidak serta-merta membuktikan bahwa mobil fisik aman di jalan nyata.
Saat ini, situs web sudah memungkinkan pengguna membuat laboratorium on-chain sendiri, menyusun kebijakan dan parameter sendiri, serta melakukan tape-out. Beberapa hari lagi, saya akan mengunggahnya ke DeWeb.
Situs resmi:
https://taperover.vercel.app/
#TapeOut #TapeRover
Proyek simulasi dan pengujian yang dikembangkan berdasarkan protokol TapeOut—TapeRover.
Semua pekerjaan, mulai dari desain web, pembuatan peta, rangkaian gerbang logika, skenario simulasi, aturan desain, parameter pengujian, verifikasi aturan, hingga penerapan smart contract, saya kerjakan sendiri. Tentu saja, saya juga mengandalkan AI. Prosesnya memakan waktu hampir sebulan, bahkan desain logonya saja menghabiskan waktu 6 hari.
Desain logonya sangat indah: seekor macan tutul mekanis dengan sirkuit tertanam, tatapannya setajam kilat, tampak gagah dan penuh kesan teknologi serta kekuatan.
Apa itu TapeRover?
TapeRover adalah laboratorium kebijakan keselamatan robot yang dapat diverifikasi. Saat ini, tokoh utamanya adalah mobil kecil untuk pengiriman di kawasan yang ditampilkan di halaman web. Pengguna dapat memilih atau mengedit peta, menyimulasikan kondisi jalan yang rumit seperti tikungan, jalan sempit, lubang, dan genangan air, mengatur kondisi seperti rintangan diam atau bergerak, pejalan kaki, dan tingkat baterai, lalu mengamati mobil bergerak maju, melambat, kembali ke pangkalan, atau berhenti.
Skenario lalu lintas juga dapat mendemonstrasikan beberapa aturan dasar berkendara, seperti lampu lalu lintas, pejalan kaki di zebra cross, berhenti untuk memberi jalan, batas kecepatan, serta rambu larangan masuk dan larangan berbelok. Halaman akan menampilkan keputusan untuk melanjutkan, melambat, atau berhenti berdasarkan kondisi skenario. Semua ini merupakan masukan simulasi web yang terstruktur, bukan pengenalan otomatis rambu jalan di dunia nyata atau verifikasi menyeluruh terhadap peraturan lalu lintas.
Ada juga satu rancangan khusus: aturan keselamatan dirangkai menjadi sirkuit yang terdiri dari gerbang logika NAND. Saat mobil menjalankan tugas, halaman menampilkan masukan sirkuit, status gerbang, dan keluaran akhirnya. Jadi, setelah melihat “mobil berhenti”, pengguna dapat bertanya lebih lanjut: kondisi apa yang memicu berhenti? Apakah keputusan kali ini sesuai dengan aturan yang telah diumumkan sebelumnya?
Proyek ini juga menyediakan fitur perbandingan kebijakan, pemutaran ulang keputusan, dan alat verifikasi. Pengguna dapat menjalankan dua set parameter dalam skenario yang sama dan membandingkan hasilnya, atau memeriksa apakah aturan tetap konsisten pada berbagai kombinasi masukan.
Untuk apa proyek ini cocok digunakan?
Mempelajari aturan keselamatan robot. Pemula dapat memahami konsep seperti menghindari rintangan, berhenti darurat, dan kembali ke pangkalan saat baterai lemah melalui peta dan mobil kecil, yang lebih intuitif daripada hanya melihat rumus.
Menyimulasikan kondisi jalan yang rumit dan aturan lalu lintas dasar. Ubah kondisi jalan, lampu lalu lintas, dan ketentuan memberi jalan di tikungan, area dengan rintangan, dan persimpangan, lalu amati kapan mobil berjalan, melambat, atau berhenti.
Merancang dan membandingkan kebijakan. Pengembang dapat mengubah peta, ukuran kendaraan, atau parameter aturan, mengamati kinerja mobil dalam kondisi berbeda, serta menggunakan rekaman pemutaran ulang untuk membahas alasan di balik suatu keputusan.
Memvalidasi ide sebelum membeli perangkat keras. Eksperimen dapat dilakukan terlebih dahulu di halaman web tanpa papan pengembangan, sensor, atau motor. Proyek ini juga menyediakan aturan C untuk perangkat dan materi pengujian yang dapat diperiksa di komputer terlebih dahulu. Perangkat keras dapat ditambahkan secara bertahap nanti, saat membuat mobil mainan berkecepatan rendah atau robot edukasi.
Menampilkan sirkuit on-chain yang dapat diverifikasi. Pengguna dapat mengirim netlist keselamatan ke laboratorium di chain yang didukung, lalu membaca kembali catatan sirkuit dan mencocokkannya dengan aturan yang digunakan di halaman web. Istilah “tape-out” di sini merujuk pada pengiriman catatan sirkuit on-chain, bukan pembuatan cip fisik.
Skenario aplikasi apa saja yang dapat dijelajahi?
· Mobil mainan meja atau robot edukasi.
· Kembaran digital untuk pengiriman di kawasan atau inspeksi dalam ruangan.
· Riset tentang izin pergerakan perangkat bergerak.
· Platform eksperimen kebijakan yang dapat diverifikasi.
Misalnya, kelompok riset dapat menggunakannya untuk membahas bagaimana mobil pengiriman di kawasan seharusnya bertindak saat bertemu pejalan kaki; pengembang dapat membandingkan keluaran aturan web dengan program di komputer menggunakan data pengujian yang sama. Penggemar perangkat keras dapat menghubungkannya ke papan pengembangan ESP-32 untuk membuat mobil mainan tanpa pengemudi.
Namun, kendaraan sungguhan tetap memerlukan sensor yang andal, sistem pengereman, tombol berhenti darurat fisik, dan pengujian di lapangan. Keputusan yang benar di halaman web tidak serta-merta membuktikan bahwa mobil fisik aman di jalan nyata.
Saat ini, situs web sudah memungkinkan pengguna membuat laboratorium on-chain sendiri, menyusun kebijakan dan parameter sendiri, serta melakukan tape-out. Beberapa hari lagi, saya akan mengunggahnya ke DeWeb.
Situs resmi:
https://taperover.vercel.app/
#TapeOut #TapeRover