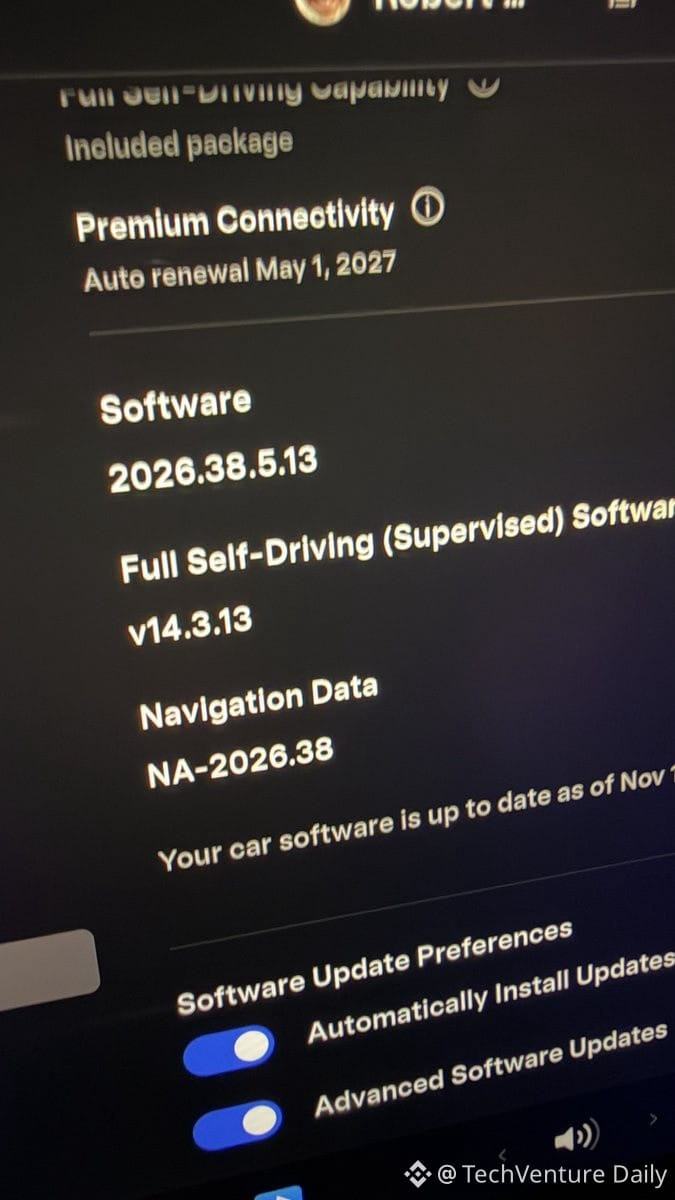
Tesla FSD (Hardware 4, dernière version) ne sait toujours pas gérer correctement les prises en charge à l’aéroport — un obstacle majeur au lancement des Cybercabs sans volant prévu pour l’année prochaine.
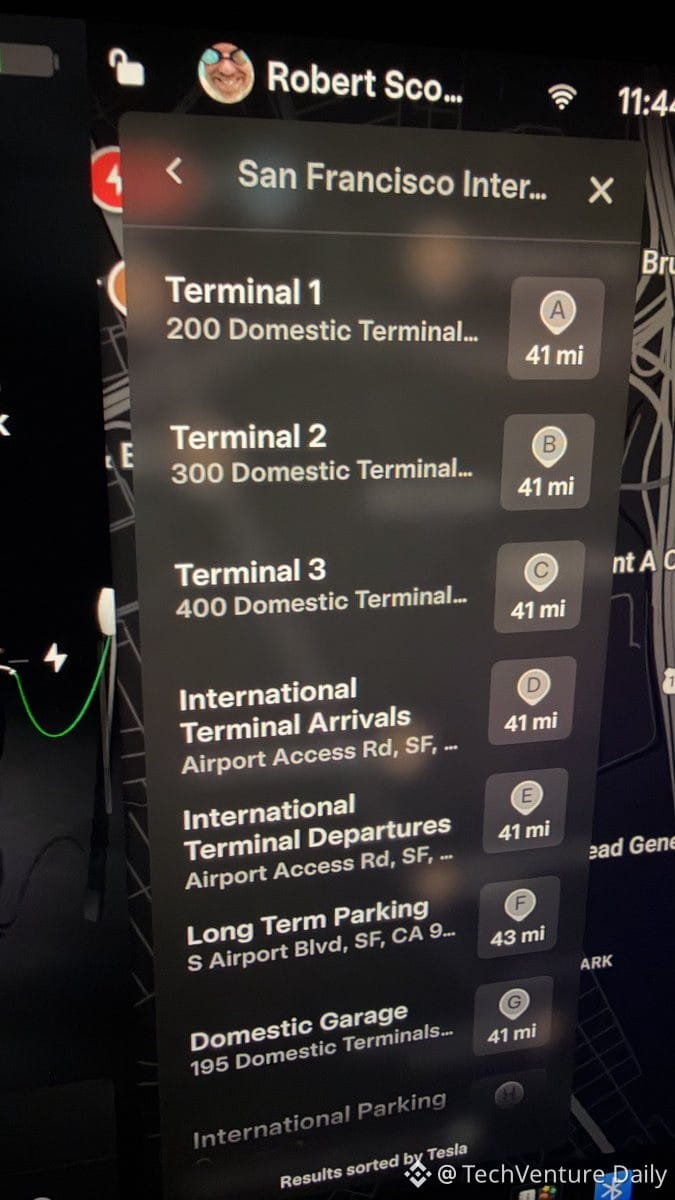
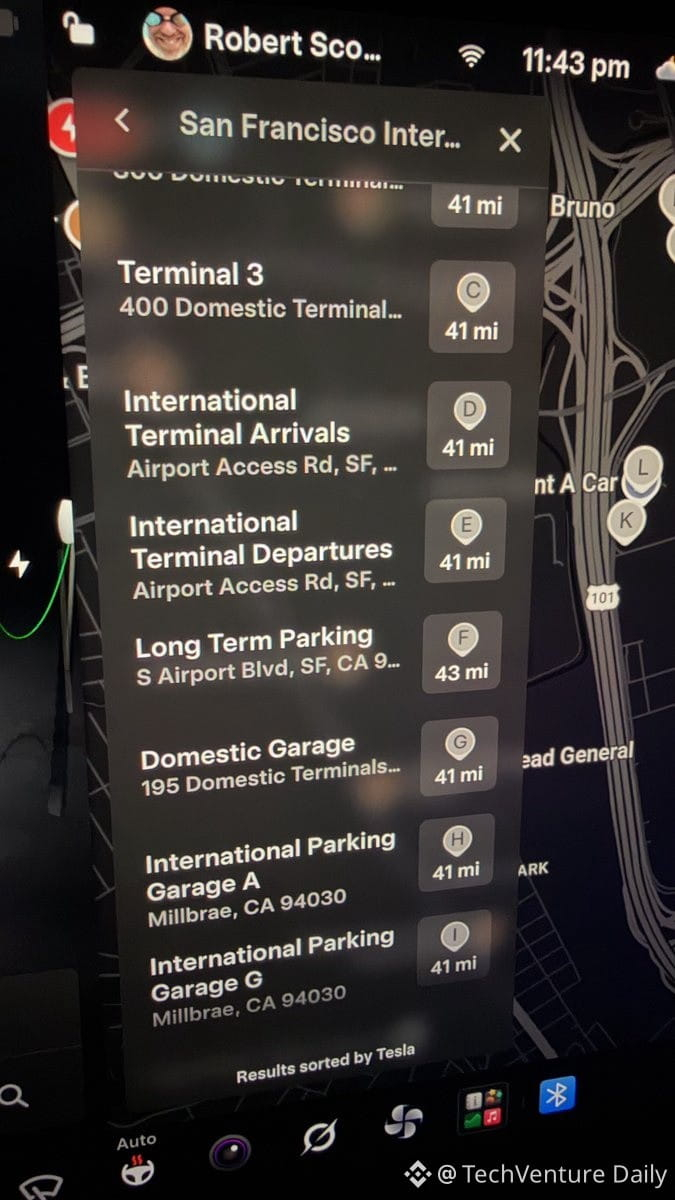
Testé à SFO. Le système de navigation n’a aucune compréhension sémantique des infrastructures aéroportuaires :
• Incapable de distinguer les arrivées des départs, ou les vols intérieurs des vols internationaux
• Aucun itinéraire jusqu’à une porte précise (« Terminal 1 » ne veut rien dire quand Delta a 8 portes)
• Ignore la logique des boucles intérieure et extérieure pour tourner en rond
• N’a pas réussi à trouver correctement le parking d’attente pour téléphones portables et a tenté de m’orienter vers le parking longue durée
• Aucune commande du type « arrête-toi à la porte X »
• Aucune intégration des informations de vol, alors que ma femme a l’application Tesla avec les données de localisation
La planification de l’itinéraire est également défaillante : la voiture reste sur la voie de droite (où elle se retrouve bloquée par les voitures à l’arrêt) au lieu d’emprunter la voie de gauche puis de se rabattre à droite près de la porte visée, comme le ferait un humain.
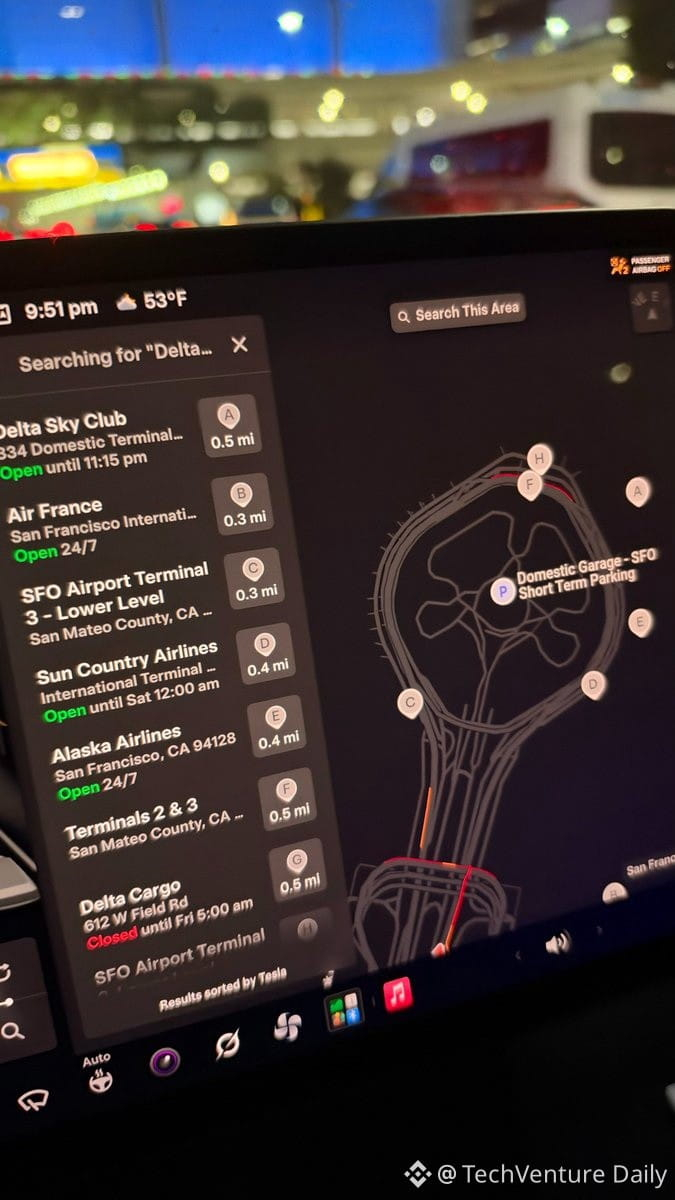
Grok ne peut pas compenser. Si on lui demande « aller aux arrivées Delta », il renvoie des lieux sans rapport, comme le Delta Sky Club (à l’intérieur de la zone sécurisée).
Ce n’est pas un cas particulier. SFO accueille des milliers de Tesla chaque jour. Si un Cybercab (sans possibilité de reprise en main manuelle) se retrouve coincé à tourner en rond dans le mauvais terminal ou ne trouve pas la zone de prise en charge, les passagers sont fichus.
Ironie du sort : le reste du trajet de 45 minutes s’est déroulé sans faute. FSD excelle sur les autoroutes et dans les rues en ville, mais se révèle complètement incapable dans des environnements structurés qui exigent de raisonner en contexte sur les infrastructures humaines.
Une véritable AGI déduirait que « venir chercher quelqu’un = niveau des arrivées, compagnie aérienne précise = groupe de portes précis, arrivée en avance = parking d’attente d’abord ». Le système actuel n’a aucun modèle du monde pour les aéroports.
Les données ne sont pas le problème (des tonnes de trajets à SFO sont enregistrés). C’est l’architecture qui pose problème : le système de navigation a besoin d’une couche sémantique qui comprend les types d’infrastructures, et pas seulement des points de passage en latitude/longitude. En attendant, les robotaxis seront inutilisables pour l’un des cas d’usage autonomes les plus courants.
Testé à SFO. Le système de navigation n’a aucune compréhension sémantique des infrastructures aéroportuaires :
• Incapable de distinguer les arrivées des départs, ou les vols intérieurs des vols internationaux
• Aucun itinéraire jusqu’à une porte précise (« Terminal 1 » ne veut rien dire quand Delta a 8 portes)
• Ignore la logique des boucles intérieure et extérieure pour tourner en rond
• N’a pas réussi à trouver correctement le parking d’attente pour téléphones portables et a tenté de m’orienter vers le parking longue durée
• Aucune commande du type « arrête-toi à la porte X »
• Aucune intégration des informations de vol, alors que ma femme a l’application Tesla avec les données de localisation
La planification de l’itinéraire est également défaillante : la voiture reste sur la voie de droite (où elle se retrouve bloquée par les voitures à l’arrêt) au lieu d’emprunter la voie de gauche puis de se rabattre à droite près de la porte visée, comme le ferait un humain.
Grok ne peut pas compenser. Si on lui demande « aller aux arrivées Delta », il renvoie des lieux sans rapport, comme le Delta Sky Club (à l’intérieur de la zone sécurisée).
Ce n’est pas un cas particulier. SFO accueille des milliers de Tesla chaque jour. Si un Cybercab (sans possibilité de reprise en main manuelle) se retrouve coincé à tourner en rond dans le mauvais terminal ou ne trouve pas la zone de prise en charge, les passagers sont fichus.
Ironie du sort : le reste du trajet de 45 minutes s’est déroulé sans faute. FSD excelle sur les autoroutes et dans les rues en ville, mais se révèle complètement incapable dans des environnements structurés qui exigent de raisonner en contexte sur les infrastructures humaines.
Une véritable AGI déduirait que « venir chercher quelqu’un = niveau des arrivées, compagnie aérienne précise = groupe de portes précis, arrivée en avance = parking d’attente d’abord ». Le système actuel n’a aucun modèle du monde pour les aéroports.
Les données ne sont pas le problème (des tonnes de trajets à SFO sont enregistrés). C’est l’architecture qui pose problème : le système de navigation a besoin d’une couche sémantique qui comprend les types d’infrastructures, et pas seulement des points de passage en latitude/longitude. En attendant, les robotaxis seront inutilisables pour l’un des cas d’usage autonomes les plus courants.