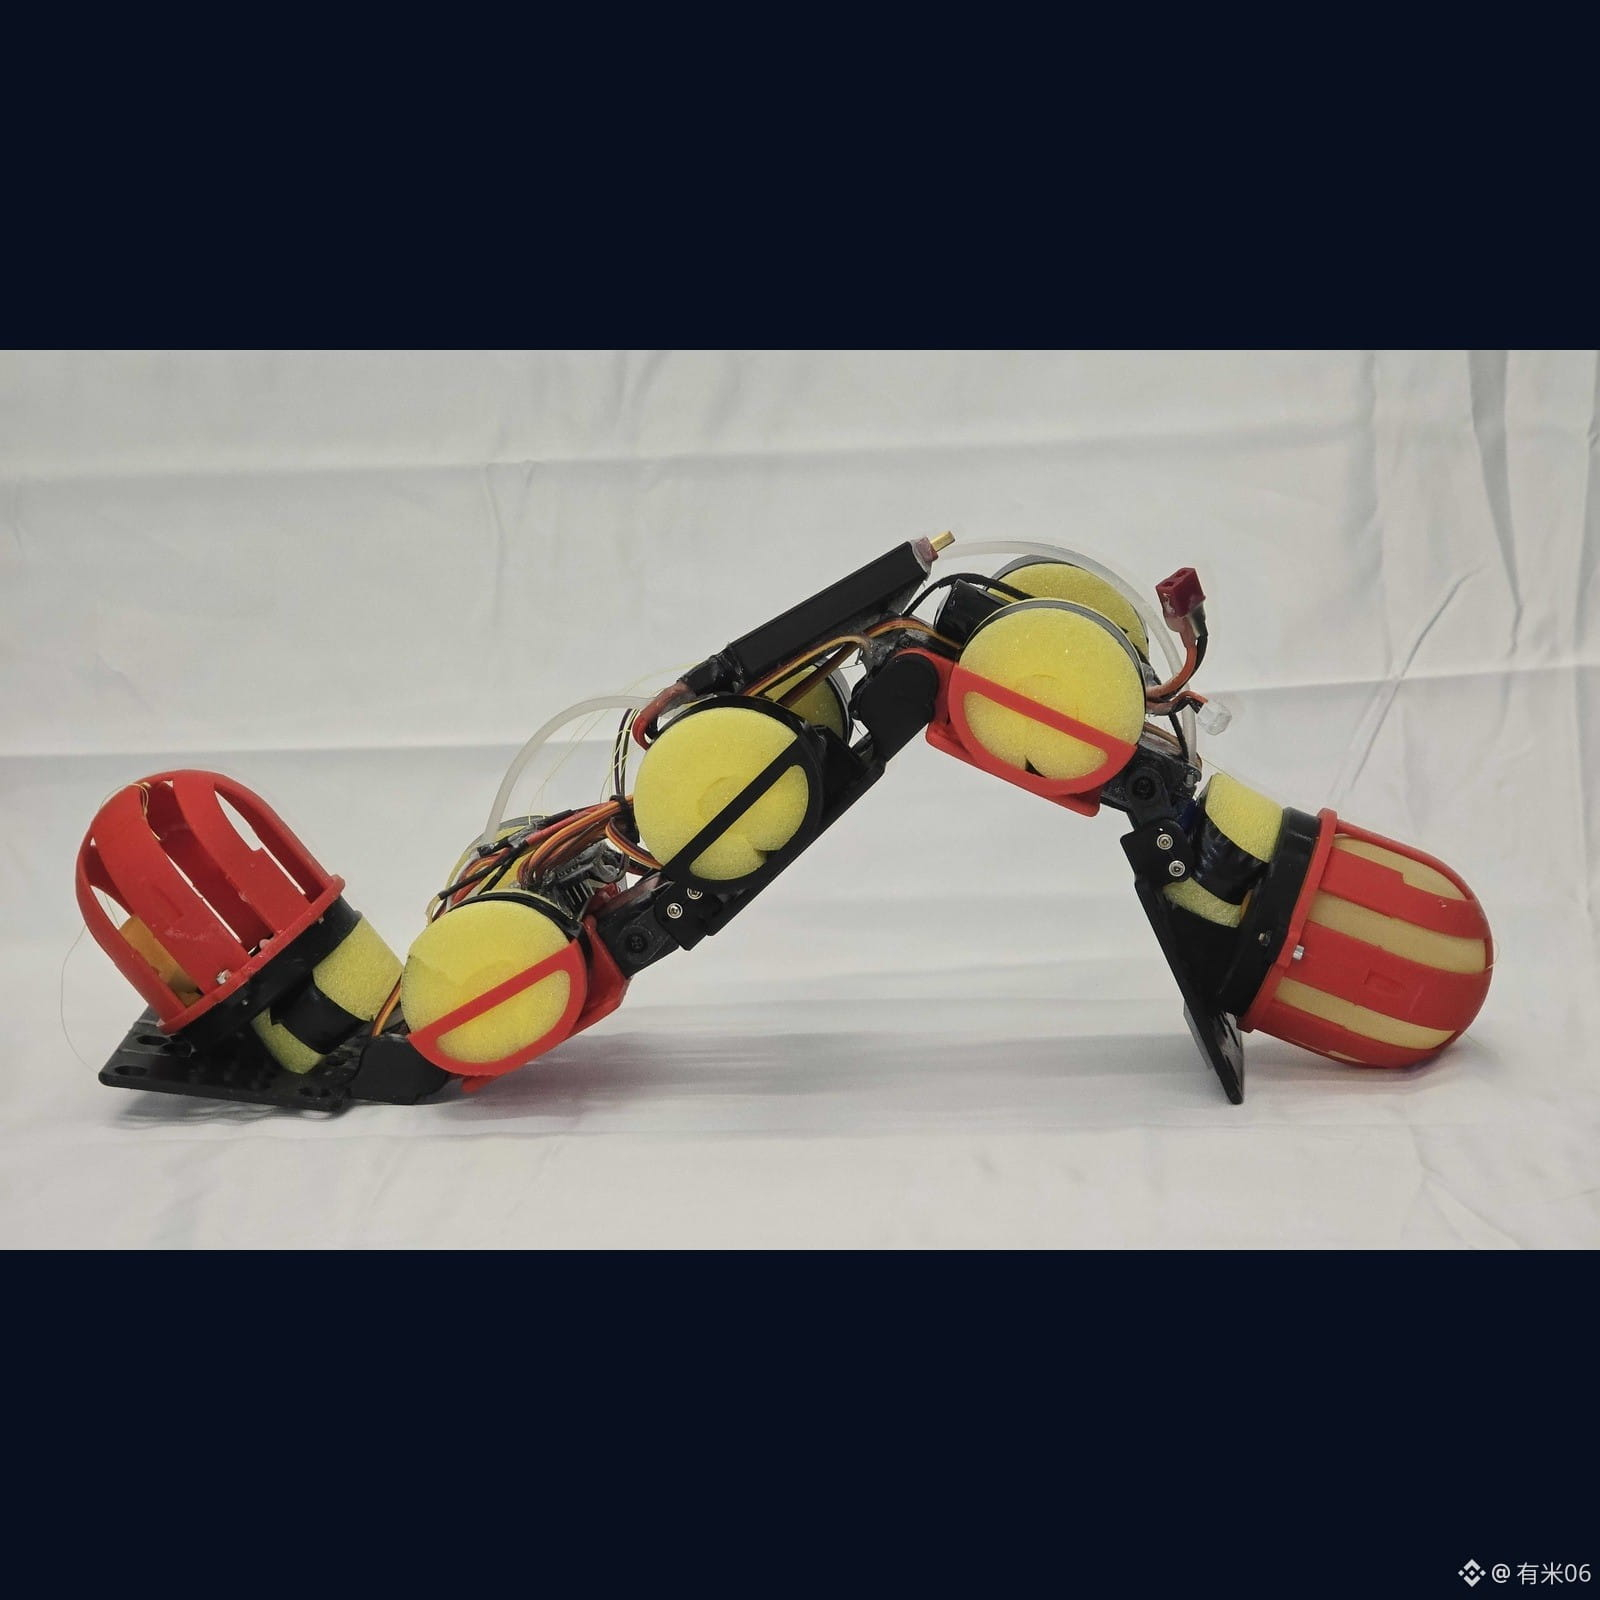
Les robots vers ne changent ni de jambes ni de démarche : en remuant simplement l’eau du ventre vers l’avant puis vers l’arrière, ils peuvent monter une pente, gravir des marches, puis regagner l’eau.
À l’NYU Tandon, Nana Obayashi et les doctorants Daniil Filimonov ont conçu un robot à cinq segments et quatre articulations baptisé WorMa (worm + mass). Il mesure environ 50 cm de long, pèse un peu plus d’un kilogramme, comporte deux poches en latex, une à chaque extrémité, et une pompe au centre déplace environ 300 g d’eau (soit ~28 % de la masse totale) d’une extrémité à l’autre.
Les modes de déplacement sont similaires : ce qui change, c’est l’endroit où se situe le centre de gravité.
Sur la pente, l’eau est déplacée vers la tête : le point d’appui antérieur s’enfonce davantage. La pente la plus raide mesurée atteint 19,5° ; seules des configurations où la masse est à la tête permettent de la gravir, avec des coûts de transport au moins inférieurs de 33 %. Dans l’eau, c’est l’inverse : la masse à la queue permet de nager le plus vite, jusqu’à +26 %, pour une efficacité accrue d’environ 52 %. Pour monter des marches, le robot doit faire des allers-retours en déplaçant l’eau : d’abord, masse à la tête pour accrocher le sol ; puis masse à la queue, en relevant le cou et la tête pour rapprocher la queue ; enfin, la tête se pose sur le bord de la marche, puis on augmente de nouveau le poids à la tête, ce qui permet de franchir une marche pouvant aller jusqu’à ~15 cm. En sortie de l’eau, il faut aussi que la masse soit à la tête.
Toute la trajectoire—sol plat → marches → pente → grande étendue d’eau—est parcourue dans les deux sens : les entrées et sorties en eau sont réussies. Les auteurs indiquent qu’il s’agit de la première démonstration d’un robot à propulsion ondulatoire capable de passer entre des terrains terrestres et aquatiques.
L’article est publié dans Advanced Robotics Research (DOI 10.1002/adrr.70163) ; le communiqué de l’NYU Tandon du 2026-09-16 est conforme à la même version.
Image : Nana Obayashi / NYU Tandon (non-IA)
#机器人 #科研