Après avoir étudié l’expérience de développement de pointures comme @zhuoning293 et @NetLayerLabs, j’ai essayé de développer moi-même un système de simulation de stratégies robotiques construit à partir de portes logiques.
TapeRover est un projet de simulation et de test développé selon le protocole TapeOut.
J’ai réalisé seul toutes les étapes : conception du site web, création de la carte, circuits à portes logiques, scénarios de simulation, règles de conception, paramètres de test, vérification des règles et déploiement du contrat intelligent. Bien sûr, je me suis appuyé sur l’IA. Le projet m’a pris près d’un mois, et la création du logo à elle seule, six jours.
Le logo est très réussi : un léopard mécanique avec un circuit intégré, le regard électrique, l’allure majestueuse, et une esthétique qui évoque à la fois la technologie et la puissance.
Qu’est-ce que TapeRover ?
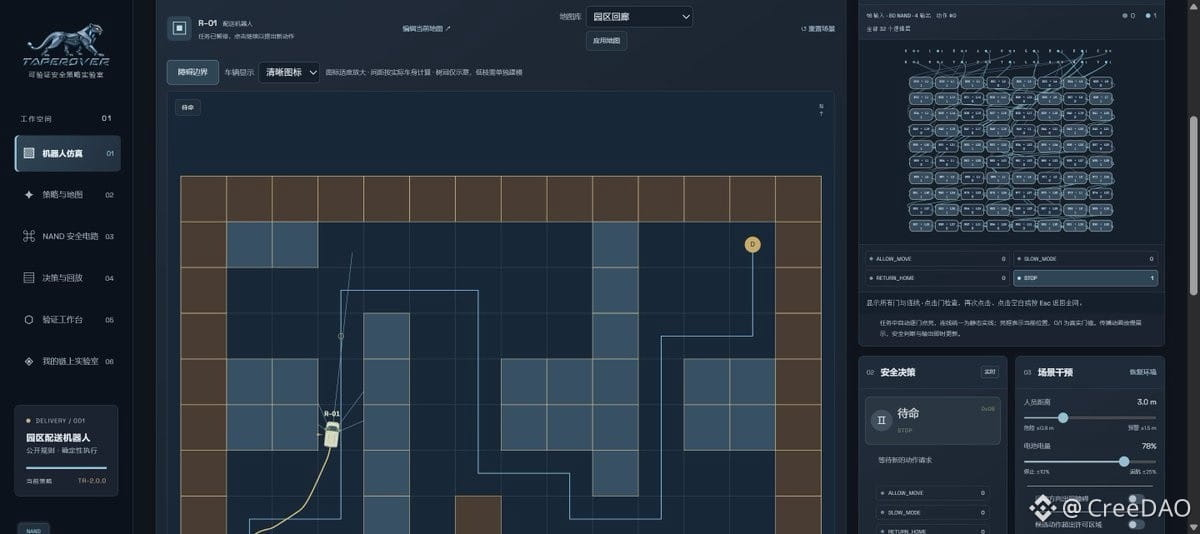
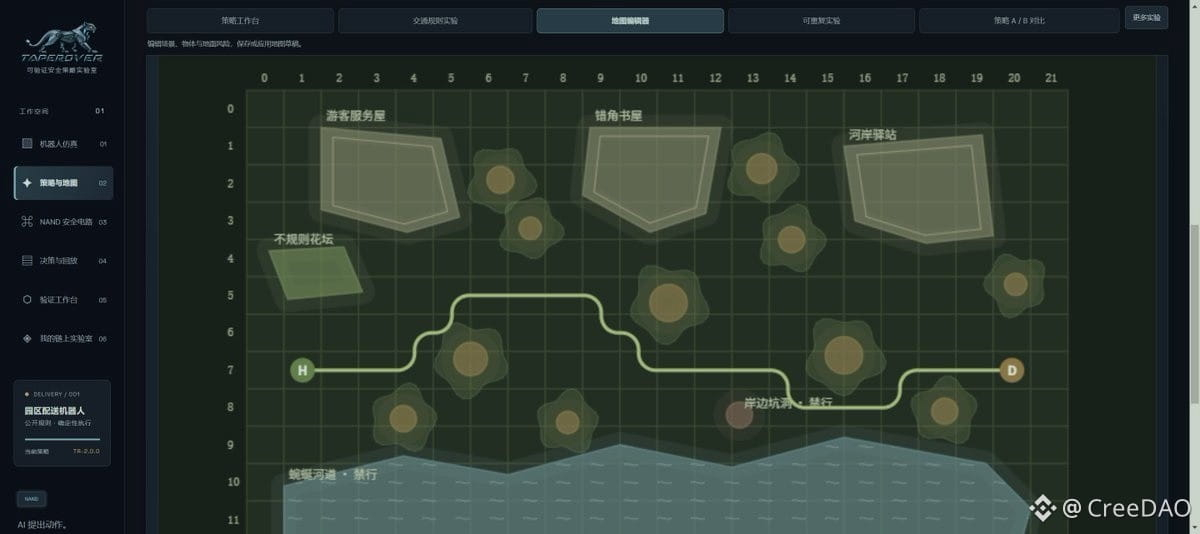
TapeRover est un laboratoire de stratégies de sécurité robotique vérifiables. Pour l’instant, son personnage principal est un petit véhicule de livraison qui circule dans un campus sur une page web. Les utilisateurs peuvent choisir ou modifier une carte, simuler des conditions de route complexes — virages, passages étroits, nids-de-poule, flaques d’eau —, définir des obstacles fixes ou mobiles, des piétons, le niveau de batterie et d’autres conditions, puis observer le véhicule avancer, ralentir, rentrer à sa base ou s’arrêter.
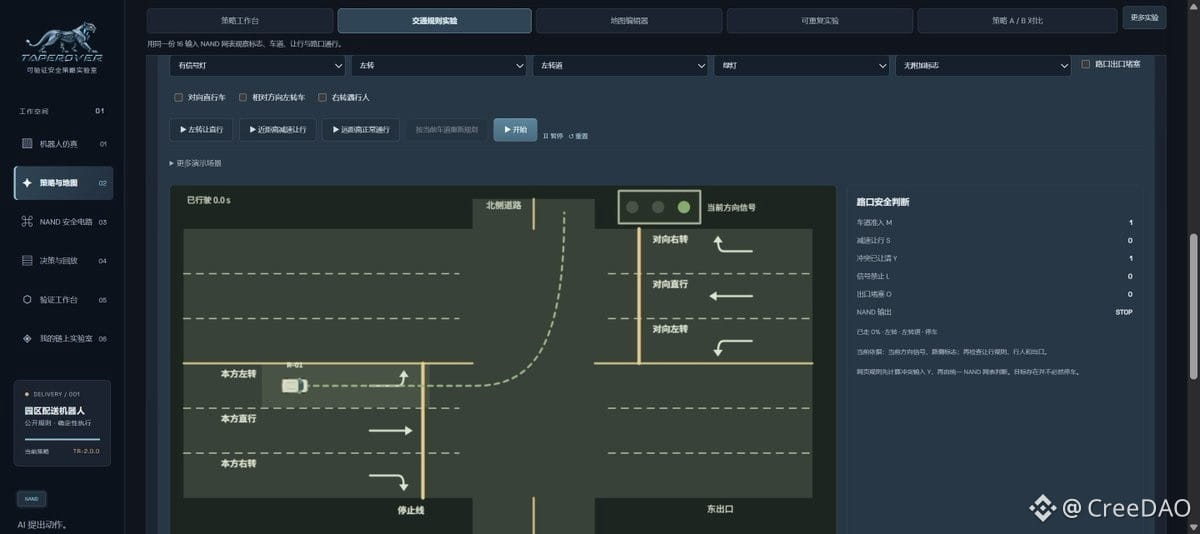
Les scènes de circulation permettent aussi de mettre en pratique quelques règles élémentaires, comme les feux de signalisation, les piétons sur les passages cloutés, l’arrêt pour céder le passage, les limitations de vitesse et les panneaux d’interdiction de circuler ou de tourner. Selon les conditions de la scène, la page indique si le véhicule peut passer, doit ralentir ou s’arrêter. Il s’agit d’entrées structurées pour une simulation web, et non de la reconnaissance automatique de panneaux routiers réels ni d’une validation complète du code de la route.
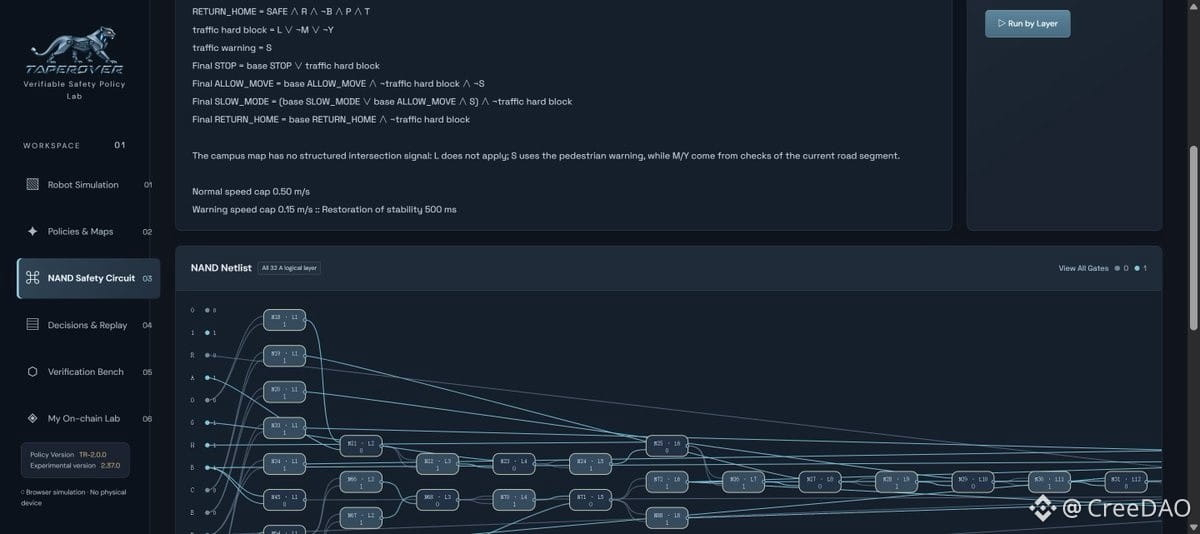
Le projet comporte également une fonctionnalité particulière : les règles de sécurité sont compilées en circuits constitués de portes logiques NAND. Lorsque le véhicule accomplit une tâche, la page affiche les entrées du circuit, l’état des portes et le résultat final. Ainsi, après avoir vu « le véhicule s’est arrêté », l’utilisateur peut aussi se demander : quelle condition a déclenché l’arrêt ? Cette décision respecte-t-elle les règles publiées à l’avance ?
Le projet propose également des outils de comparaison de stratégies, de rejeu des décisions et de vérification. Les utilisateurs peuvent faire fonctionner deux ensembles de paramètres dans la même scène et comparer les résultats, ou vérifier que les règles restent cohérentes avec différentes combinaisons d’entrées.
À quoi peut-il servir ?
À apprendre les règles de sécurité en robotique. Les débutants peuvent comprendre des notions comme l’évitement d’obstacles, l’arrêt d’urgence et le retour à la base lorsque la batterie est faible en observant la carte et le véhicule — une approche plus concrète que la simple lecture de formules.
À simuler des conditions de route complexes et des règles de circulation élémentaires. Dans des scènes comprenant des virages, des obstacles et des intersections, modifiez les conditions de circulation, les feux et les règles de priorité, puis observez quand le véhicule passe, ralentit ou s’arrête.
À concevoir et comparer des stratégies. Les développeurs peuvent modifier la carte, les dimensions du véhicule ou les paramètres des règles, observer le comportement du véhicule dans différentes conditions et utiliser les relectures pour analyser les raisons d’une décision.
À vérifier une idée avant d’acheter du matériel. Sans carte de développement, capteurs ni moteurs, vous pouvez déjà réaliser des expériences sur le web. Le projet fournit également des règles en C pour l’appareil et des ressources de test que vous pouvez examiner sur votre ordinateur. Vous pourrez ensuite ajouter progressivement du matériel si vous construisez une voiture-jouet à faible vitesse ou un robot éducatif.
À présenter un circuit vérifiable sur la chaîne. Les utilisateurs peuvent soumettre un netlist de sécurité dans un laboratoire compatible sur la chaîne, puis récupérer l’enregistrement du circuit pour le comparer aux règles utilisées sur le site. Ici, le terme « tapeout » désigne la soumission d’un enregistrement de circuit sur la chaîne, et non la fabrication d’une puce physique.
Quels cas d’usage peut-on explorer ?
· Voitures-jouets de bureau ou robots éducatifs.
· Jumeaux numériques pour la livraison sur un campus ou les rondes d’inspection en intérieur.
· Recherche sur l’autorisation des actions des appareils mobiles.
· Plateforme expérimentale pour des stratégies vérifiables.
Par exemple, un groupe de recherche peut s’en servir pour discuter de la manière dont un véhicule de livraison sur un campus devrait réagir face à un piéton. Les développeurs peuvent comparer les résultats des règles appliquées sur le site avec ceux d’un programme exécuté sur ordinateur à partir du même jeu de données de test. Les passionnés de matériel peuvent l’utiliser avec une carte de développement ESP-32 pour fabriquer une voiture-jouet autonome.
Cependant, les véhicules réels ont encore besoin de capteurs fiables, d’un système de freinage, d’un arrêt d’urgence physique et de tests sur le terrain. Une décision correcte dans une page web ne suffit pas à prouver qu’un véhicule physique est sûr sur les routes réelles.
Le site permet déjà de créer son propre laboratoire sur la chaîne, de définir ses propres stratégies et paramètres, et de soumettre un tapeout. Je le mettrai en ligne sur DeWeb dans quelques jours.
Site officiel :
https://taperover.vercel.app/
#TapeOut #TapeRover
TapeRover est un projet de simulation et de test développé selon le protocole TapeOut.
J’ai réalisé seul toutes les étapes : conception du site web, création de la carte, circuits à portes logiques, scénarios de simulation, règles de conception, paramètres de test, vérification des règles et déploiement du contrat intelligent. Bien sûr, je me suis appuyé sur l’IA. Le projet m’a pris près d’un mois, et la création du logo à elle seule, six jours.
Le logo est très réussi : un léopard mécanique avec un circuit intégré, le regard électrique, l’allure majestueuse, et une esthétique qui évoque à la fois la technologie et la puissance.
Qu’est-ce que TapeRover ?
TapeRover est un laboratoire de stratégies de sécurité robotique vérifiables. Pour l’instant, son personnage principal est un petit véhicule de livraison qui circule dans un campus sur une page web. Les utilisateurs peuvent choisir ou modifier une carte, simuler des conditions de route complexes — virages, passages étroits, nids-de-poule, flaques d’eau —, définir des obstacles fixes ou mobiles, des piétons, le niveau de batterie et d’autres conditions, puis observer le véhicule avancer, ralentir, rentrer à sa base ou s’arrêter.
Les scènes de circulation permettent aussi de mettre en pratique quelques règles élémentaires, comme les feux de signalisation, les piétons sur les passages cloutés, l’arrêt pour céder le passage, les limitations de vitesse et les panneaux d’interdiction de circuler ou de tourner. Selon les conditions de la scène, la page indique si le véhicule peut passer, doit ralentir ou s’arrêter. Il s’agit d’entrées structurées pour une simulation web, et non de la reconnaissance automatique de panneaux routiers réels ni d’une validation complète du code de la route.
Le projet comporte également une fonctionnalité particulière : les règles de sécurité sont compilées en circuits constitués de portes logiques NAND. Lorsque le véhicule accomplit une tâche, la page affiche les entrées du circuit, l’état des portes et le résultat final. Ainsi, après avoir vu « le véhicule s’est arrêté », l’utilisateur peut aussi se demander : quelle condition a déclenché l’arrêt ? Cette décision respecte-t-elle les règles publiées à l’avance ?
Le projet propose également des outils de comparaison de stratégies, de rejeu des décisions et de vérification. Les utilisateurs peuvent faire fonctionner deux ensembles de paramètres dans la même scène et comparer les résultats, ou vérifier que les règles restent cohérentes avec différentes combinaisons d’entrées.
À quoi peut-il servir ?
À apprendre les règles de sécurité en robotique. Les débutants peuvent comprendre des notions comme l’évitement d’obstacles, l’arrêt d’urgence et le retour à la base lorsque la batterie est faible en observant la carte et le véhicule — une approche plus concrète que la simple lecture de formules.
À simuler des conditions de route complexes et des règles de circulation élémentaires. Dans des scènes comprenant des virages, des obstacles et des intersections, modifiez les conditions de circulation, les feux et les règles de priorité, puis observez quand le véhicule passe, ralentit ou s’arrête.
À concevoir et comparer des stratégies. Les développeurs peuvent modifier la carte, les dimensions du véhicule ou les paramètres des règles, observer le comportement du véhicule dans différentes conditions et utiliser les relectures pour analyser les raisons d’une décision.
À vérifier une idée avant d’acheter du matériel. Sans carte de développement, capteurs ni moteurs, vous pouvez déjà réaliser des expériences sur le web. Le projet fournit également des règles en C pour l’appareil et des ressources de test que vous pouvez examiner sur votre ordinateur. Vous pourrez ensuite ajouter progressivement du matériel si vous construisez une voiture-jouet à faible vitesse ou un robot éducatif.
À présenter un circuit vérifiable sur la chaîne. Les utilisateurs peuvent soumettre un netlist de sécurité dans un laboratoire compatible sur la chaîne, puis récupérer l’enregistrement du circuit pour le comparer aux règles utilisées sur le site. Ici, le terme « tapeout » désigne la soumission d’un enregistrement de circuit sur la chaîne, et non la fabrication d’une puce physique.
Quels cas d’usage peut-on explorer ?
· Voitures-jouets de bureau ou robots éducatifs.
· Jumeaux numériques pour la livraison sur un campus ou les rondes d’inspection en intérieur.
· Recherche sur l’autorisation des actions des appareils mobiles.
· Plateforme expérimentale pour des stratégies vérifiables.
Par exemple, un groupe de recherche peut s’en servir pour discuter de la manière dont un véhicule de livraison sur un campus devrait réagir face à un piéton. Les développeurs peuvent comparer les résultats des règles appliquées sur le site avec ceux d’un programme exécuté sur ordinateur à partir du même jeu de données de test. Les passionnés de matériel peuvent l’utiliser avec une carte de développement ESP-32 pour fabriquer une voiture-jouet autonome.
Cependant, les véhicules réels ont encore besoin de capteurs fiables, d’un système de freinage, d’un arrêt d’urgence physique et de tests sur le terrain. Une décision correcte dans une page web ne suffit pas à prouver qu’un véhicule physique est sûr sur les routes réelles.
Le site permet déjà de créer son propre laboratoire sur la chaîne, de définir ses propres stratégies et paramètres, et de soumettre un tapeout. Je le mettrai en ligne sur DeWeb dans quelques jours.
Site officiel :
https://taperover.vercel.app/
#TapeOut #TapeRover