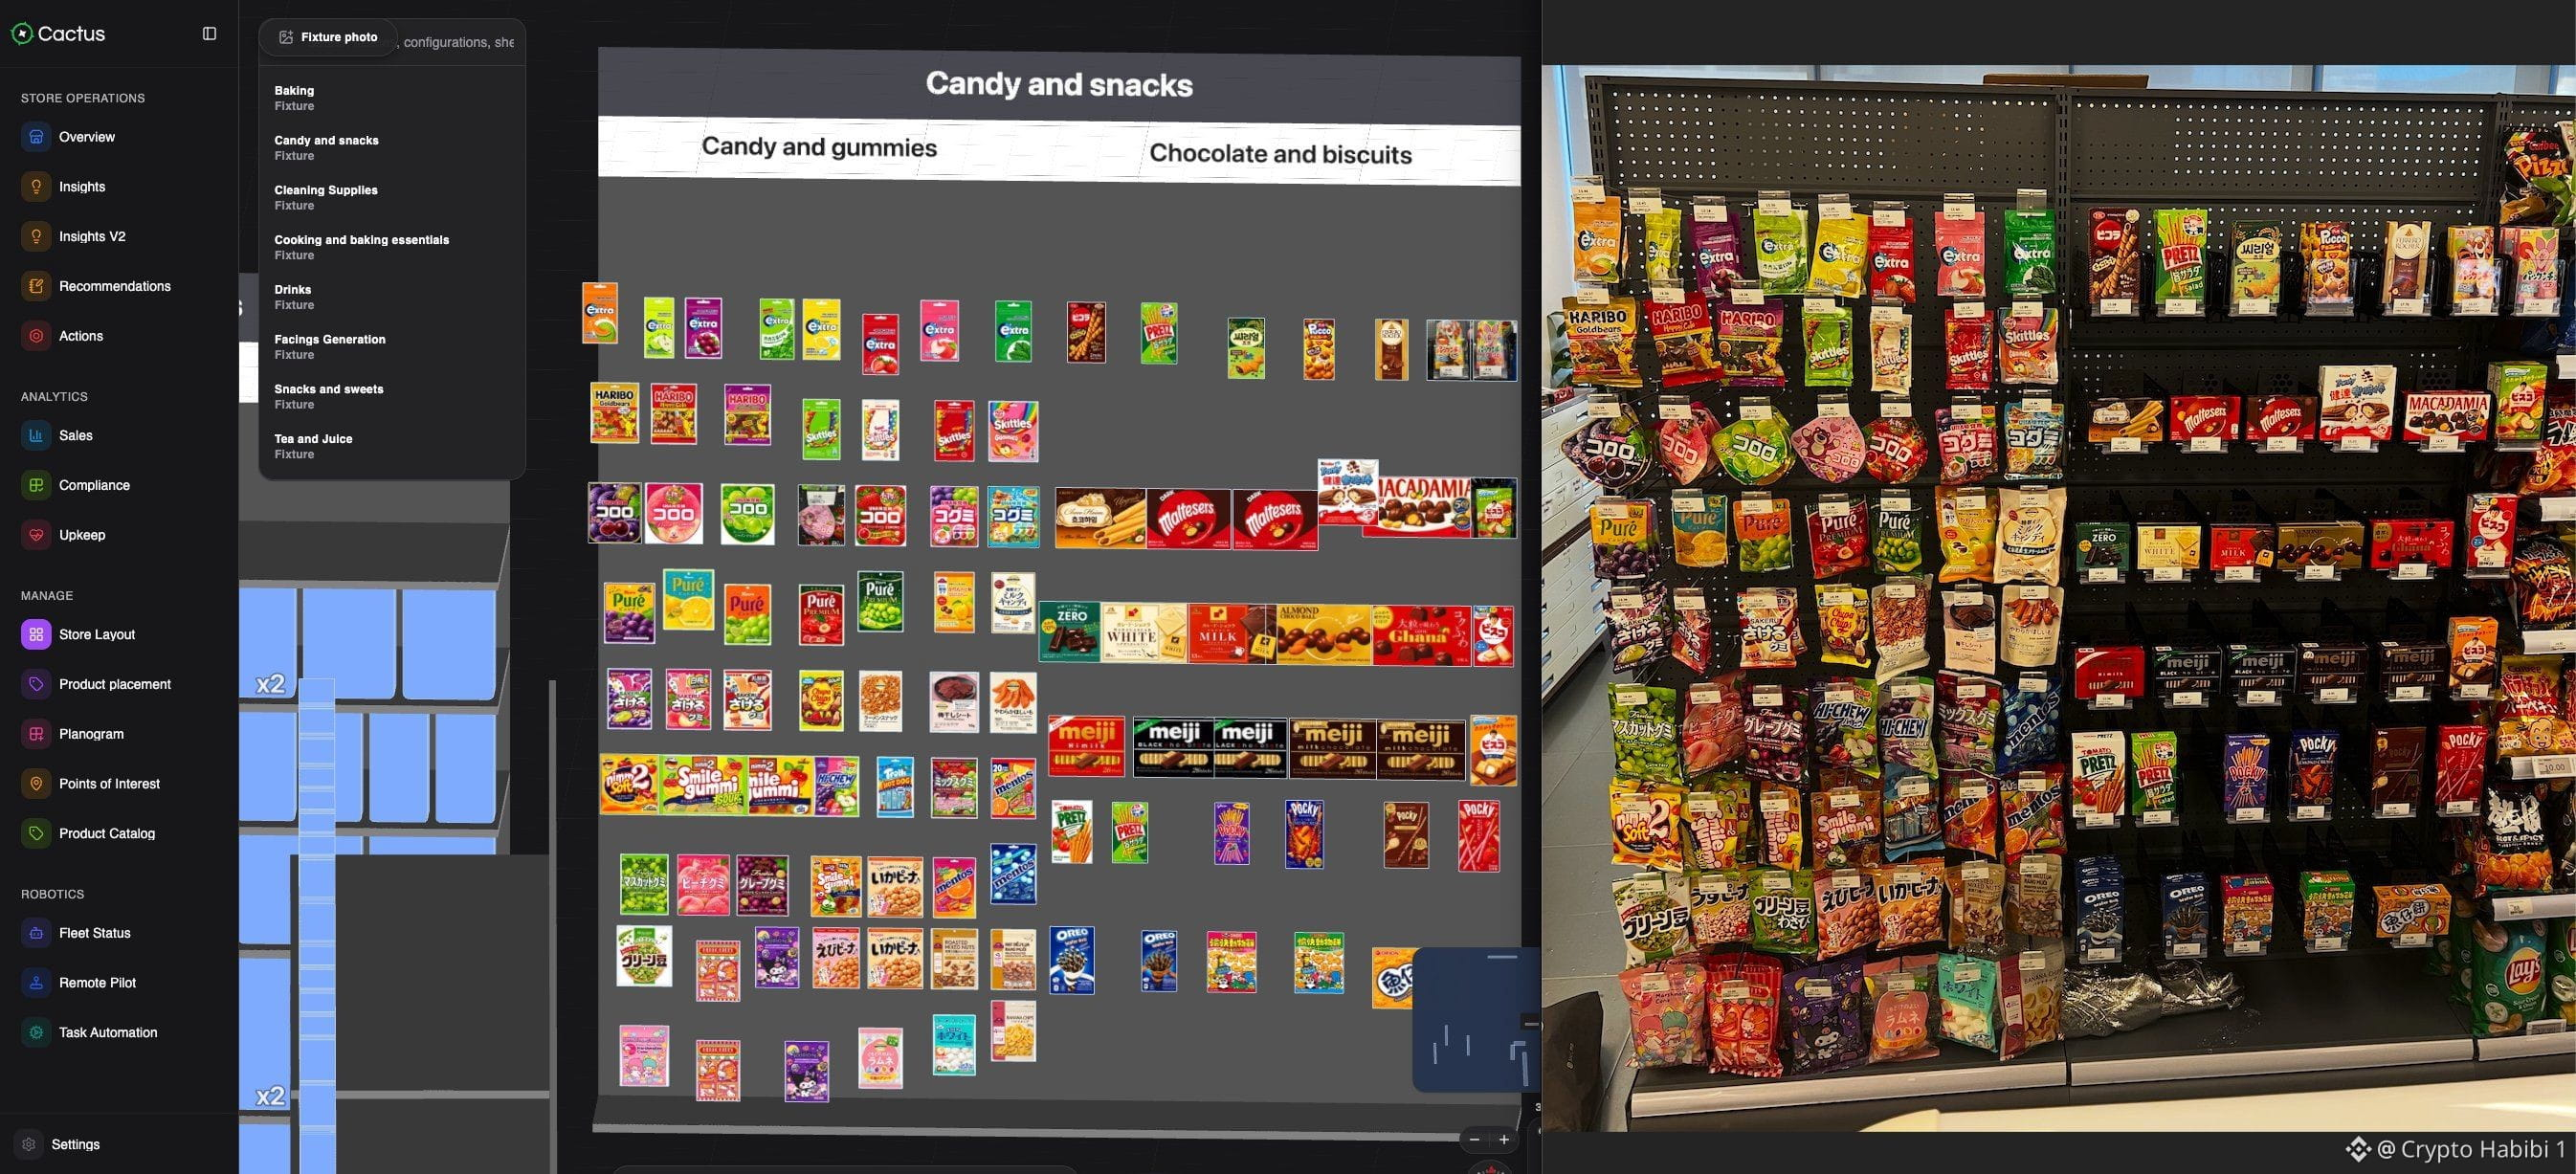
Un aspect facile à négliger en robotique humanoïde, ce sont les données dont les robots ont besoin pour reconnaître les objets qui les entourent. La dernière avancée de Cactus chez $AUKI a retenu mon attention.
Les détaillants manquent souvent de photos de produits adaptées à la reconnaissance d’images.
CactusXR
explore une façon de générer des images de produits dans le cadre du processus de numérisation des magasins.
Associez cela à la cartographie spatiale et vous pouvez commencer à relier deux informations importantes :
À quoi ressemble un objet et où il se trouve exactement.
Pour les humanoïdes évoluant dans les commerces, les entrepôts et d’autres environnements réels, ce type d’informations structurées pourrait s’avérer extrêmement utile.
Ce n’est pas une démo d’humanoïde. C’est un autre élément de l’infrastructure de perception dont les robots auront besoin.
Les progrès d’AUKI & CACTUS sont intéressants
Les détaillants manquent souvent de photos de produits adaptées à la reconnaissance d’images.
CactusXR
explore une façon de générer des images de produits dans le cadre du processus de numérisation des magasins.
Associez cela à la cartographie spatiale et vous pouvez commencer à relier deux informations importantes :
À quoi ressemble un objet et où il se trouve exactement.
Pour les humanoïdes évoluant dans les commerces, les entrepôts et d’autres environnements réels, ce type d’informations structurées pourrait s’avérer extrêmement utile.
Ce n’est pas une démo d’humanoïde. C’est un autre élément de l’infrastructure de perception dont les robots auront besoin.
Les progrès d’AUKI & CACTUS sont intéressants