
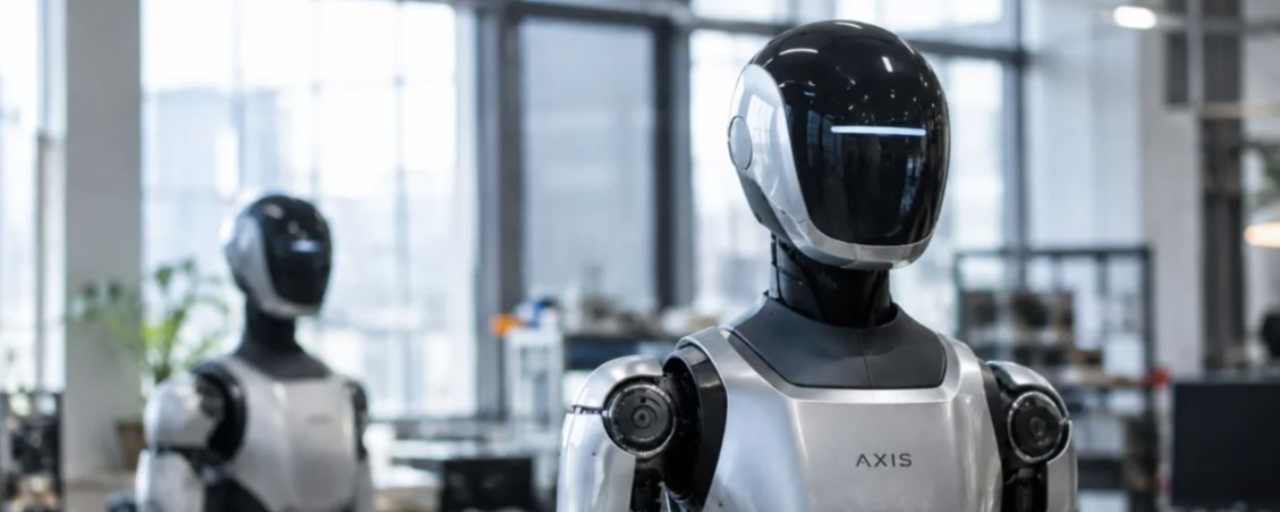
Moteur de données d’IA physique intégré au navigateur
À mesure que les technologies de l’IA gagnent en maturité, le prochain front majeur pourrait bien être celui de l’intelligence incarnée et de l’IA physique. Cette IA incarnée est toutefois confrontée à d’immenses défis.
Pour comprendre l’espace tridimensionnel et exécuter avec précision des interactions physiques, les robots réels dépendent fortement d’un volume considérable et d’une grande diversité de données de trajectoires d’interactions dans le monde physique réel. Pour se développer correctement, ils doivent surmonter des obstacles tels que le coût des équipements matériels et la durée nécessaire à la collecte d’informations dans le monde réel.
Navigateur virtuel sans prérequis matériels
Jusqu’à présent, pour entraîner des robots par apprentissage par imitation, les laboratoires ou les entreprises devaient souvent acheter des bras robotisés coûteux, pouvant coûter des dizaines de milliers de dollars, puis consacrer beaucoup de main-d’œuvre à l’annotation manuelle et aux démonstrations dans des environnements physiques contrôlés.
Le sujet de cet article, Axis Robotics, a développé un moteur de simulation physique haute fidélité reposant sur WebGL et le rendu dans le cloud. Les utilisateurs n’ont besoin ni de matériel spécialisé ni d’une station de travail puissante : il leur suffit d’ouvrir le navigateur de leur ordinateur pour charger instantanément un espace de travail virtuel en 3D.
Bras robotisés collaboratifs à l’échelle mondiale
Dans le domaine de l’IA physique, la capacité d’un modèle à s’adapter aux environnements non structurés et changeants du monde réel dépend essentiellement des cas limites présents dans les données d’entraînement et de la diversité des démonstrations humaines.
Grâce à son réseau participatif, Axis Robotics peut recueillir les comportements d’utilisateurs aux profils, habitudes de manipulation et temps de réaction variés. Les changements d’angle des articulations, les trajectoires des effecteurs terminaux et les données de retour de force sont tous enregistrés avec précision.
Les données comme unité économique minimale
Dans la chaîne traditionnelle d’entraînement de l’IA du Web2, les fournisseurs de données ne peuvent souvent pas quantifier clairement la valeur concrète de leur contribution. Axis Robotics, en revanche, présente aux utilisateurs les résultats de chaque entraînement sous forme numérique.
Ces données de manipulation, annotées avec précision et très riches en informations, répondent directement aux besoins essentiels des clients commerciaux et des principaux laboratoires d’IA qui entraînent des modèles incarnés généralistes. L’équipe du projet peut ainsi collecter des données tout en planifiant les futurs mécanismes de récompense.
Financement et contexte technologique d’Axis Robotics
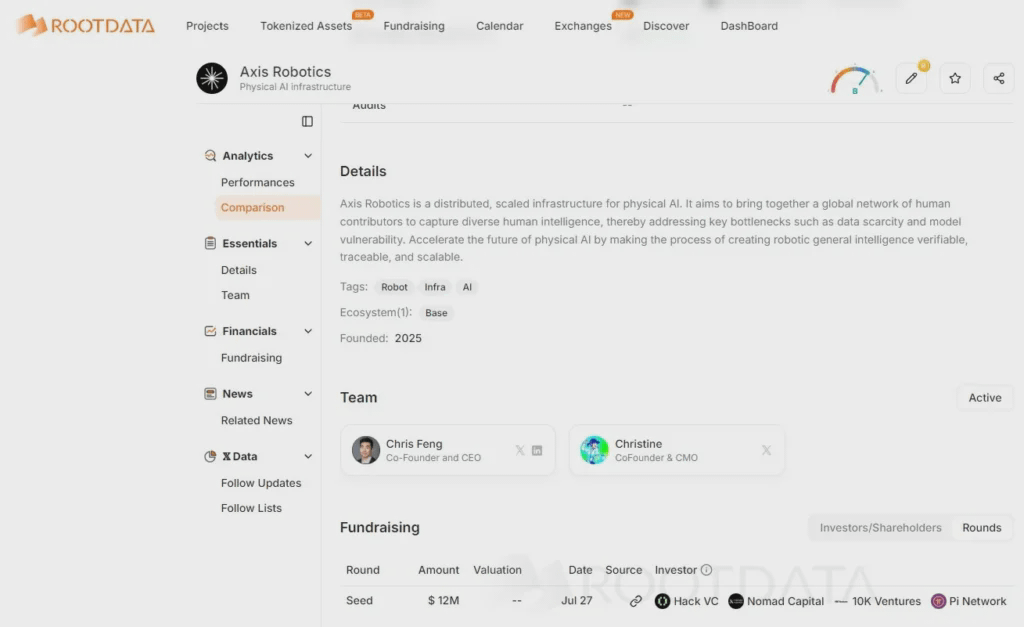
Dès sa création, Axis Robotics a suscité un vif intérêt grâce à son architecture décentralisée unique d’IA physique et a levé 12 millions de dollars lors de son tour de table d’amorçage.
Ces fonds apportent à Axis Robotics les moyens nécessaires pour développer son moteur de simulation physique et son infrastructure de données distribuée. Ils marquent également l’intérêt croissant des investisseurs pour ce nouveau secteur : l’IA incarnée alimentée par des données participatives issues du Web3.
Les institutions investissent dans l’infrastructure de données de l’IA physique
Ce tour de financement a été mené par Hack VC, qui investit depuis longtemps dans le Web3, les infrastructures d’IA et le secteur DePIN. Parmi les autres participants figurent plusieurs institutions, dont Nomad Capital, Pi Network Ventures et 10K Ventures.
Cela montre également qu’alors que les grands modèles de langage d’IA approchent de leur plafond, les institutions sont de plus en plus disposées à investir une partie de leurs fonds dans l’IA physique incarnée, comme celle d’Axis Robotics. Les pionniers d’un nouveau secteur disposent souvent d’un avantage concurrentiel considérable.
Rendu dans le cloud et moteur physique haute précision
Pour que les modèles robotiques de pointe puissent exploiter les données d’activité collectées dans le navigateur, l’environnement de simulation doit reproduire avec précision des lois physiques complexes, notamment la gravité, les volumes de collision, la friction et les degrés de liberté des articulations.
Cette logique, qui semble très complexe, est rendue possible par WebGL et l’architecture de calcul distribué dans le cloud d’Axis Robotics : l’interface peut ainsi afficher un environnement 3D réaliste et des retours physiques en temps réel, même avec une latence réseau très faible.
Algorithmes anti-triche et nettoyage des données
Dans une architecture de données participative et ouverte, empêcher les scripts de générer massivement des activités artificielles est l’un des problèmes qu’Axis Robotics doit résoudre.
Pour résoudre des problèmes auxquels de nombreux protocoles ne trouvent pas de solution, Axis Robotics déploie côté serveur des algorithmes d’analyse multidimensionnelle des trajectoires. Ceux-ci surveillent en temps réel les variations d’accélération, le temps de réaction, les micro-tremblements de la main et la cohérence des trajectoires pendant les manipulations, afin de réduire le taux de réussite des scripts automatisés.
Prévisions d’airdrop annoncé et analyse de la pondération des allocations
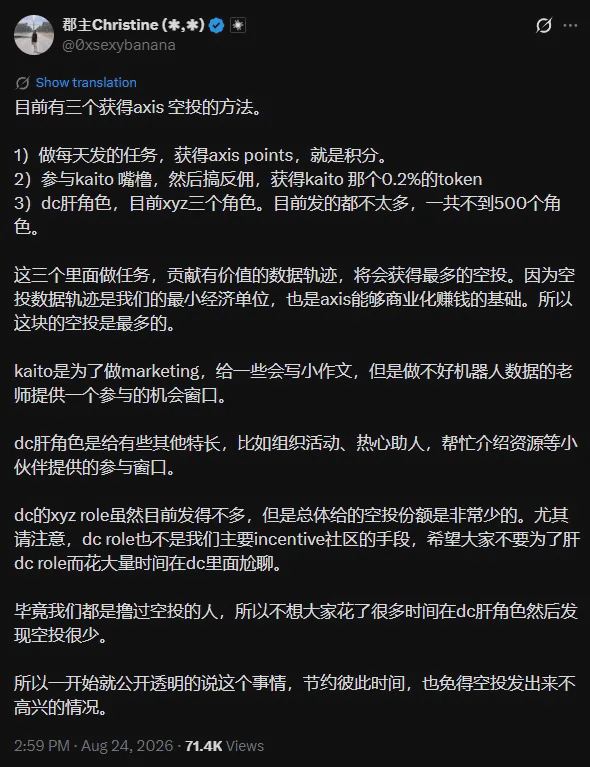
L’équipe centrale d’Axis Robotics a adopté une politique d’incitation publique rare dans le secteur. Pour éviter que les utilisateurs ne travaillent sans contrepartie, elle a directement publié sur X les règles et les pondérations, mettant fin au flou qui entourait jusque-là les critères des airdrops.
Grâce à une répartition claire des pondérations et à une logique économique transparente, Axis Robotics permet aux participants aux compétences variées d’évaluer précisément le rapport entre leurs contributions et leurs récompenses, et de personnaliser leur parcours d’airdrop selon leurs intérêts et leurs compétences.
Les tâches quotidiennes de manipulation ont le poids le plus important
Dans la conception de la répartition des jetons, l’équipe du projet considère chaque trace de données valide comme une unité minimale, qui constitue également une part éligible à l’airdrop. Les données d’activité de ces utilisateurs forment le socle fondamental qu’Axis Robotics peut fournir aux laboratoires d’IA et exploiter commercialement.
Les participants qui accomplissent dans leur navigateur les tâches quotidiennes de manipulation de bras robotisés et cumulent des Axis Points obtiendront directement une part centrale de l’airdrop futur, la plus importante et la mieux pondérée.
Les Yaps de Kaito, un terrain de prédilection pour les KOL
Certains créateurs spécialisés dans la communication écrite, l’analyse des communautés et la promotion peuvent ne pas exceller dans la manipulation de robots simulés. Axis Robotics met donc leurs atouts à profit pour maximiser la visibilité du projet.
Axis Robotics réserve une part fixe de 0,2 % des jetons aux utilisateurs qui participent aux interactions et à la promotion sur la plateforme Kaito, ainsi qu’aux campagnes de parrainage. Les créateurs de contenu et les KOL peuvent ainsi obtenir des récompenses en produisant des analyses de qualité sur les investissements et en développant la communauté.
Le rôle dans la communauté Discord n’est pas nécessaire
Face aux nombreux chasseurs d’airdrops qui cherchent à obtenir un rôle dans les communautés en inondant les réseaux de messages sans intérêt, Axis Robotics est très claire : Discord ne fait pas partie des axes de développement prioritaires du projet. Si l’objectif des utilisateurs est principalement de recevoir un airdrop, il leur est donc conseillé de privilégier les tâches quotidiennes.
Ce rapport est fourni à titre informatif uniquement. Son contenu ne constitue en aucun cas un conseil en investissement ni une base pour prendre une décision. Les données, analyses et opinions citées reposent sur les recherches de l’auteur et des sources publiques ; elles peuvent comporter des incertitudes ou évoluer à tout moment. Les lecteurs doivent évaluer leurs investissements avec prudence, en tenant compte de leur situation personnelle et de leur tolérance au risque. Pour obtenir des conseils supplémentaires, il est recommandé de consulter un professionnel.