📰 Les humains ne sont pas entrés dans le métavers… et pourtant, ce sont les robots qui ont été les premiers à y emménager.
La start-up américaine Antioch vient de boucler une levée de 32 millions de dollars en Série A, menée par Greylock. En comptant la levée de 8,5 millions de dollars effectuée début d’année (tour de table), cette entreprise existe depuis un peu plus d’un an et a déjà accumulé 40,5 millions de dollars de financement.
🔥 Ce qu’elle fait ressemble à du métavers, mais l’usage a complètement changé : transférer des robots, des capteurs, des logiciels et des environnements d’exécution dans un ordinateur, afin d’y entraîner et tester des robots dans un monde numérique proche de la réalité.
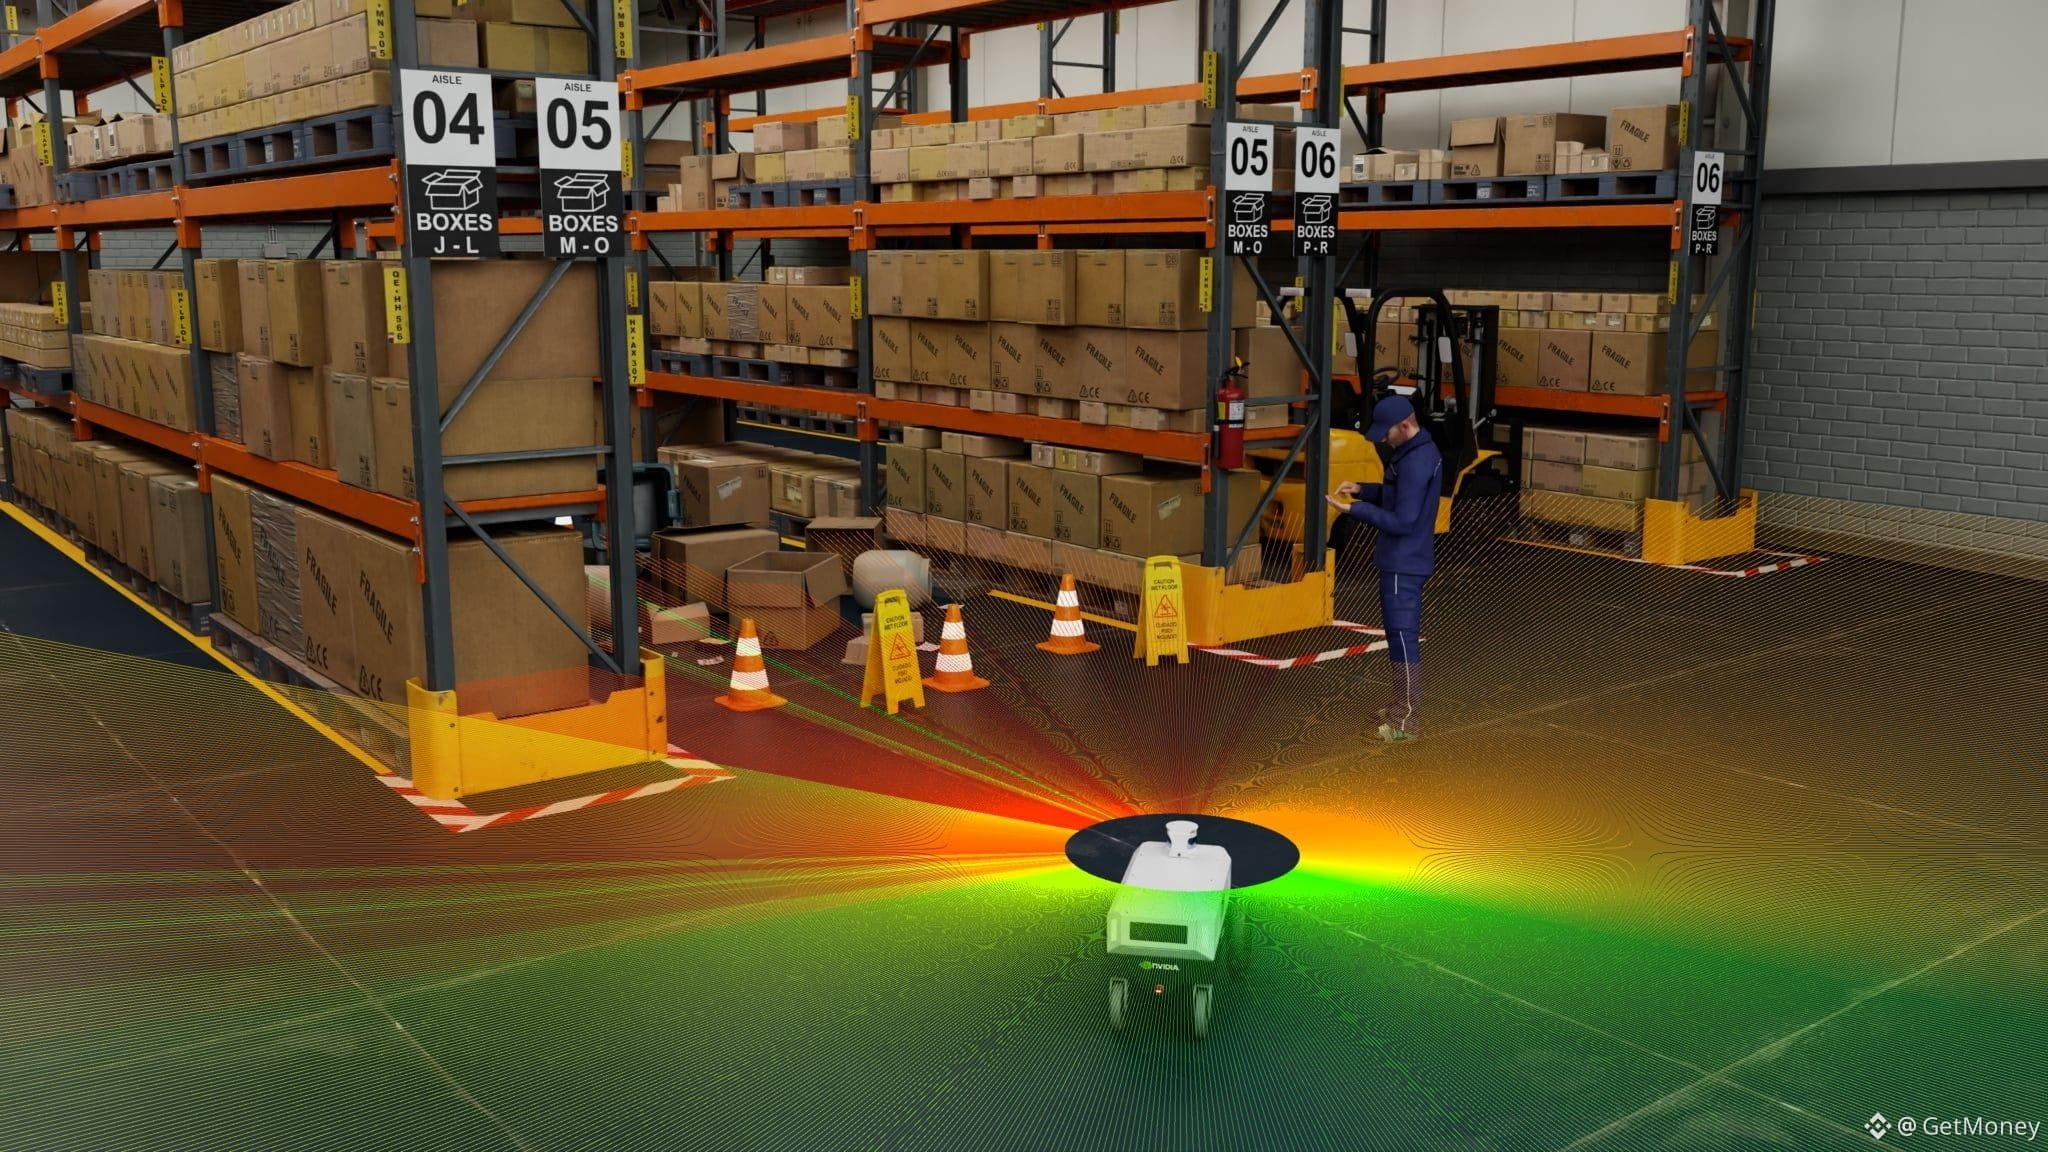
Dans le monde réel, les scénarios dangereux sont difficiles à répéter. Un robot tombe, le sol devient glissant, la caméra tombe en panne… et même les changements dans l’entrepôt (rayonnages, éclairage), on ne peut pas les reproduire à volonté avec une vraie machine. En environnement virtuel, c’est différent : le même robot peut être dupliqué en des milliers de doubles numériques, tout en étant confronté à des implantations, des matériaux, des lumières et des forces de friction différentes.
💡 C’est aussi pour cela que les données de simulation sont à nouveau mises en avant. Les données de vrais robots se rapprochent le plus du réel, mais elles coûtent cher et vont lentement ; les vidéos de l’Internet coûtent moins cher et sont nombreuses, mais elles manquent d’angles d’articulations, de retours tactiles et de signaux de contrôle. Les données de simulation se situent juste entre les deux : elles perdent un peu en réalisme, mais elles sont faciles à dupliquer, permettent l’entraînement en parallèle et peuvent aussi générer activement des situations extrêmes.
En fait, NVIDIA a aussi modifié ses priorités avec Omniverse. Il y a cinq ans, on le présentait comme une « base du métavers » ; aujourd’hui, la définition du site officiel s’est déplacée vers des outils et services destinés au développement d’applications de Physical AI. Ce qui est relié, ce sont la simulation de robots, les jumeaux numériques industriels et le développement de la conduite automatisée.
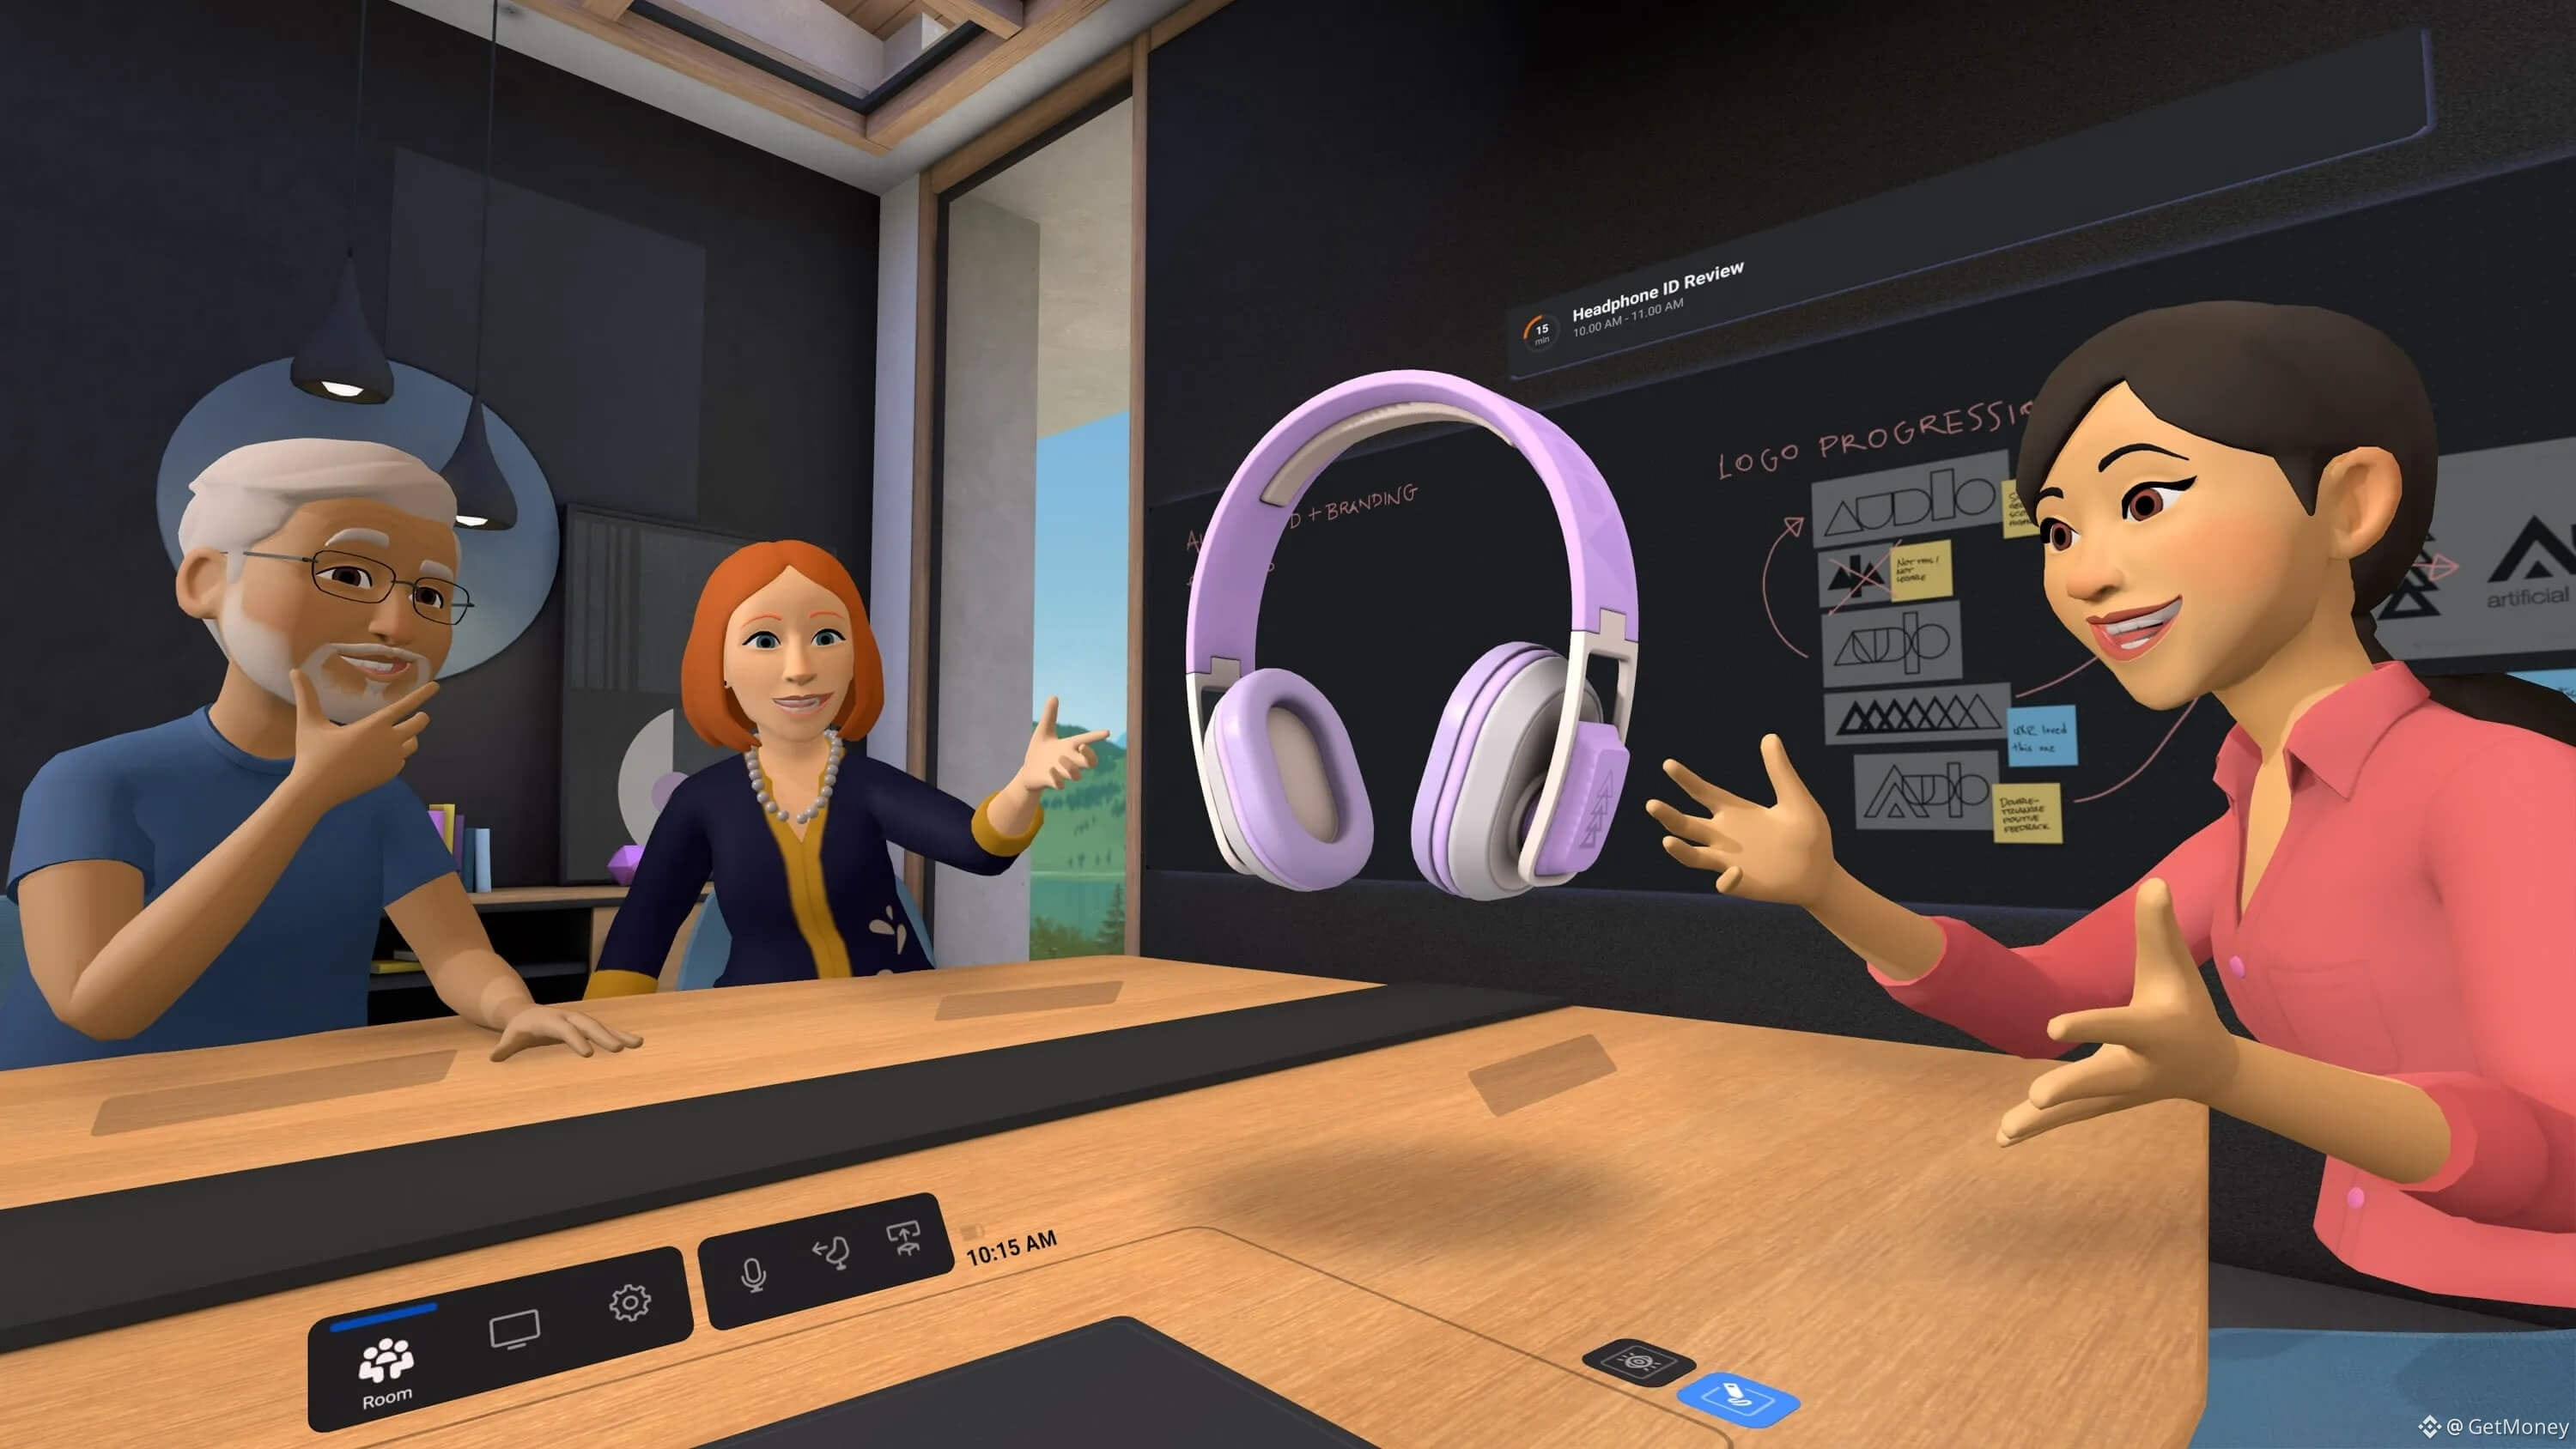
👀 Ainsi, ce qui reste du métavers, ce n’est pas des humains portant un casque pour tenir des réunions dans un monde virtuel : c’est un ensemble d’outils 3D qui continuent à servir les robots. Franchement, les robots ont peut-être plus que les humains besoin d’un monde virtuel qui ne se casse pas et qui peut être copié à l’infini.
🤔 Selon vous, la prochaine vraie percée viendra-t-elle d’un métavers grand public qui tourne enfin, ou d’un terrain d’entraînement virtuel derrière les robots ?
#PhysicalAI #机器人 #元宇宙 #仿真训练
La start-up américaine Antioch vient de boucler une levée de 32 millions de dollars en Série A, menée par Greylock. En comptant la levée de 8,5 millions de dollars effectuée début d’année (tour de table), cette entreprise existe depuis un peu plus d’un an et a déjà accumulé 40,5 millions de dollars de financement.
🔥 Ce qu’elle fait ressemble à du métavers, mais l’usage a complètement changé : transférer des robots, des capteurs, des logiciels et des environnements d’exécution dans un ordinateur, afin d’y entraîner et tester des robots dans un monde numérique proche de la réalité.
Dans le monde réel, les scénarios dangereux sont difficiles à répéter. Un robot tombe, le sol devient glissant, la caméra tombe en panne… et même les changements dans l’entrepôt (rayonnages, éclairage), on ne peut pas les reproduire à volonté avec une vraie machine. En environnement virtuel, c’est différent : le même robot peut être dupliqué en des milliers de doubles numériques, tout en étant confronté à des implantations, des matériaux, des lumières et des forces de friction différentes.
💡 C’est aussi pour cela que les données de simulation sont à nouveau mises en avant. Les données de vrais robots se rapprochent le plus du réel, mais elles coûtent cher et vont lentement ; les vidéos de l’Internet coûtent moins cher et sont nombreuses, mais elles manquent d’angles d’articulations, de retours tactiles et de signaux de contrôle. Les données de simulation se situent juste entre les deux : elles perdent un peu en réalisme, mais elles sont faciles à dupliquer, permettent l’entraînement en parallèle et peuvent aussi générer activement des situations extrêmes.
En fait, NVIDIA a aussi modifié ses priorités avec Omniverse. Il y a cinq ans, on le présentait comme une « base du métavers » ; aujourd’hui, la définition du site officiel s’est déplacée vers des outils et services destinés au développement d’applications de Physical AI. Ce qui est relié, ce sont la simulation de robots, les jumeaux numériques industriels et le développement de la conduite automatisée.
👀 Ainsi, ce qui reste du métavers, ce n’est pas des humains portant un casque pour tenir des réunions dans un monde virtuel : c’est un ensemble d’outils 3D qui continuent à servir les robots. Franchement, les robots ont peut-être plus que les humains besoin d’un monde virtuel qui ne se casse pas et qui peut être copié à l’infini.
🤔 Selon vous, la prochaine vraie percée viendra-t-elle d’un métavers grand public qui tourne enfin, ou d’un terrain d’entraînement virtuel derrière les robots ?
#PhysicalAI #机器人 #元宇宙 #仿真训练