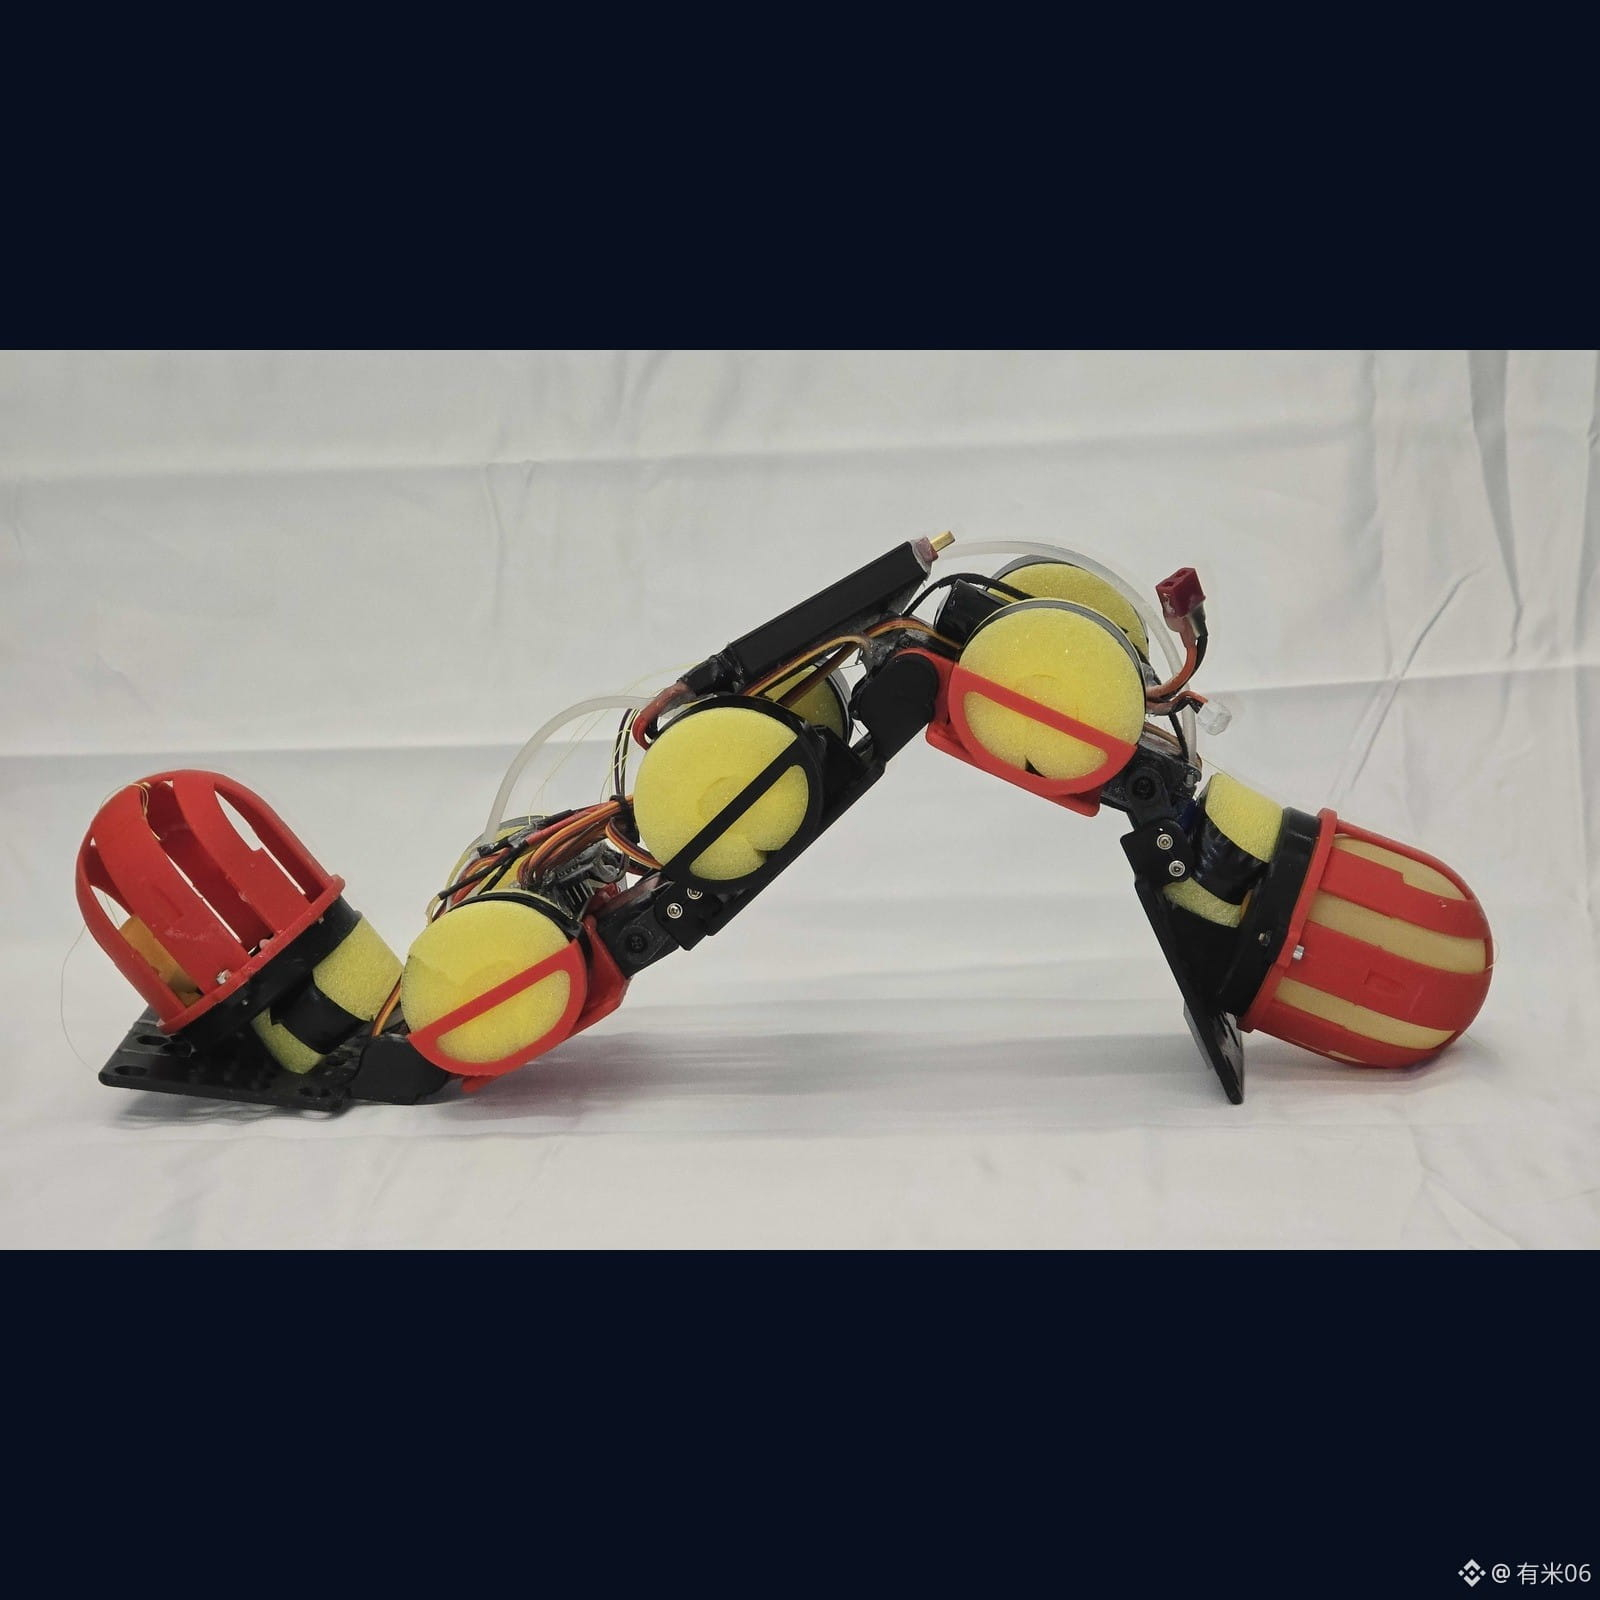
蠕虫机器人不换腿、也不换步态——把肚子里的水前后倒腾一下,就能爬坡、上台阶、再下水。
NYU Tandon 的 Nana Obayashi 和博士生 Daniil Filimonov 做了台叫 WorMa(worm + mass)的五节四关节机:长约 50 厘米,刚过 1 公斤,头尾各一个乳胶水囊,中间泵把约 300 克水(约占总质量 28%)在两头之间挪。走法差不多,变的是重心落点。
坡上把水挪到头,前触点压得更实——测过的最陡坡 19.5°,只有头重配置能爬上去,运输成本至少低 33%。水里反过来:尾重游得最多快 26%,效率高约 52%。上台阶要来回倒水:先头重抓地,再尾重抬头颈让尾巴推近,头搭上台沿后再把头加重,能过最高约 15 厘米的台阶。出水也必须头重。整条路线平地→台阶→斜坡→开阔水面,进出水都走通了——作者称这是首次演示蠕动机器人完成两栖地形切换。
论文发在 Advanced Robotics Research(DOI 10.1002/adrr.70163);NYU Tandon 2026-09-16 通稿口径一致。
图:Nana Obayashi / NYU Tandon(非AI)
#机器人 #科研