🧪 Ein Modell mit 27 Milliarden Parametern trainierte in einer Simulation und bestand anschließend 18 von 30 Versuchen mit einem echten Roboter
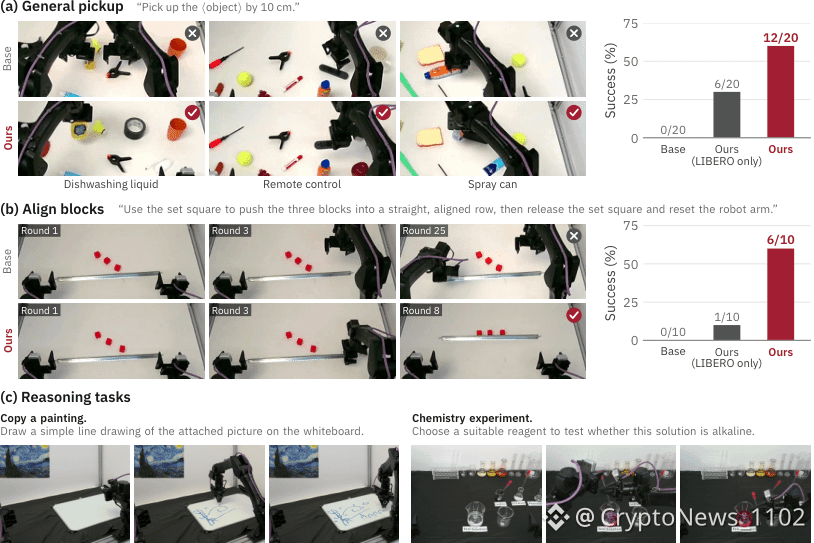
Forschende trainierten das offene Modell Qwen3.8-27B mit Reinforcement Learning und ohne menschliche Demonstrationen. Das Setup heißt PEAR. Auf einem echten zweiarmigen Roboter, den es während des Trainings nie gesehen hatte, war das finale Modell 18 von 30 Mal erfolgreich. Das Basismodell war kein einziges Mal erfolgreich. Beim LIBERO-Benchmark stieg die Erfolgsquote von 1,6 % auf 74,4 %. Die Arbeit wurde am 13. November auf arXiv veröffentlicht.
⭐ Sechzig Prozent der Erfolge ließen sich aus dem Simulator übertragen. Zwölf der dreißig Versuche in der Realität scheiterten weiterhin.
#AI #Robotik
Forschende trainierten das offene Modell Qwen3.8-27B mit Reinforcement Learning und ohne menschliche Demonstrationen. Das Setup heißt PEAR. Auf einem echten zweiarmigen Roboter, den es während des Trainings nie gesehen hatte, war das finale Modell 18 von 30 Mal erfolgreich. Das Basismodell war kein einziges Mal erfolgreich. Beim LIBERO-Benchmark stieg die Erfolgsquote von 1,6 % auf 74,4 %. Die Arbeit wurde am 13. November auf arXiv veröffentlicht.
⭐ Sechzig Prozent der Erfolge ließen sich aus dem Simulator übertragen. Zwölf der dreißig Versuche in der Realität scheiterten weiterhin.
#AI #Robotik