
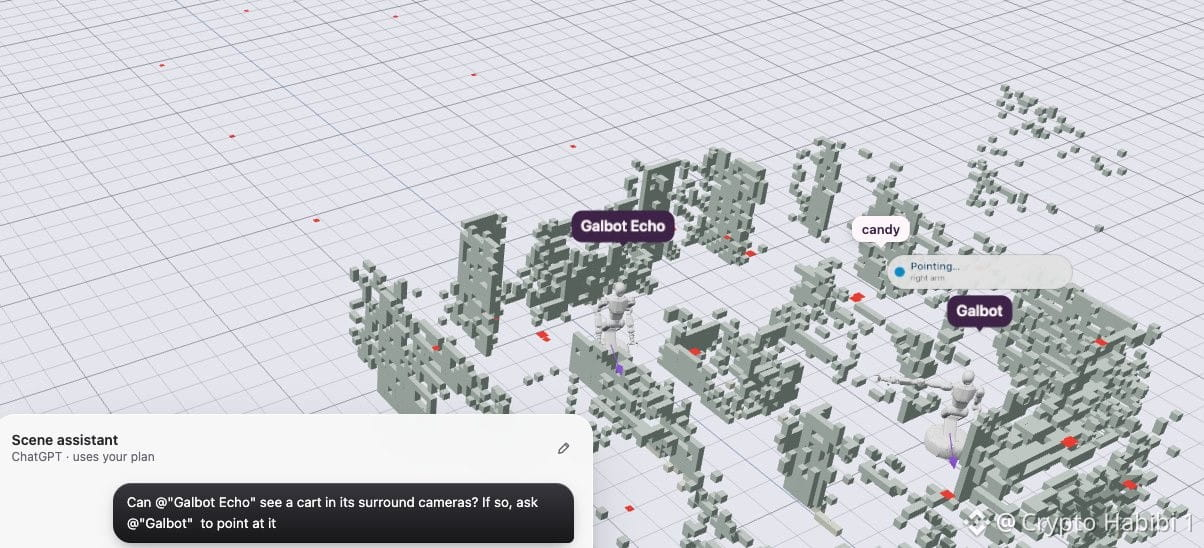
Zwei Galbot-Roboter. Ein Wagen. Nur einer von ihnen kann ihn sehen. Der andere hat keine Sichtverbindung zu ihm und dreht sich trotzdem um, um direkt auf ihn zu zeigen. Das funktioniert, weil der erste Roboter dem zweiten über eine gemeinsame räumliche Ebene mitgeteilt hat, was er gesehen hat. Keiner der beiden musste es allein herausfinden. Stell dir das in einem Lager mit unübersichtlichen Ecken oder auf einer Fabrikfläche mit fahrenden Wagen vor. Roboter, die gegenseitig ihre toten Winkel abdecken, Kollisionen vermeiden und Aufgaben untereinander aufteilen – ohne dass jede Maschine auf ihre eigenen Kameras angewiesen ist. Genau deshalb lohnt es sich, diese Demo anzusehen. Das Zeigen ist nur der sichtbare Teil. Intelligentere Roboter sind gut. Roboter, die ein gemeinsames Bild der Welt teilen, sind etwas ganz anderes. Darauf beruht meine Überzeugung in Bezug auf $AUKI.
Krypto-Nutzer weltweit auf Binance Square kennenlernen
⚡️ Bleib in Sachen Krypto stets am Puls.
💬 Die weltgrößte Kryptobörse vertraut darauf.
👍 Erhalte verlässliche Einblicke von verifizierten Creators.
E-Mail-Adresse/Telefonnummer