Nachdem ich die Entwicklungserfahrungen von Experten wie @zhuoning293 und @NetLayerLabs studiert hatte, versuchte ich, selbst ein Robotik-Strategiesimulationssystem zu entwickeln, das auf Logikgattern basiert.
Ein Simulations- und Testprojekt auf Grundlage des TapeOut-Protokolls – TapeRover.
Von Webdesign, Kartenerstellung, Logikgattern, Simulationsszenarien, Designregeln und Testparametern bis hin zur Regelüberprüfung und Bereitstellung von Smart Contracts habe ich alles allein umgesetzt – natürlich mit Unterstützung von KI. Die Arbeit hat fast einen Monat gedauert, und allein das Logo-Design nahm sechs Tage in Anspruch.
Das Logo ist sehr gelungen: ein mechanischer Leopard mit integrierten Schaltkreisen, einem elektrisierenden Blick und einer majestätischen Ausstrahlung – voller Technologie und Kraft.
Was ist TapeRover?
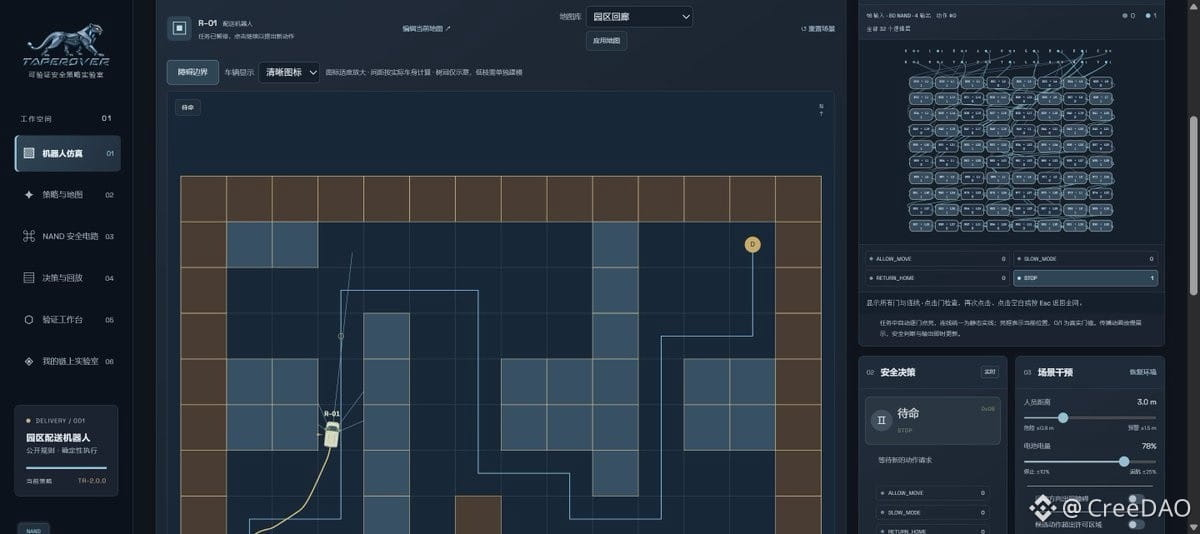
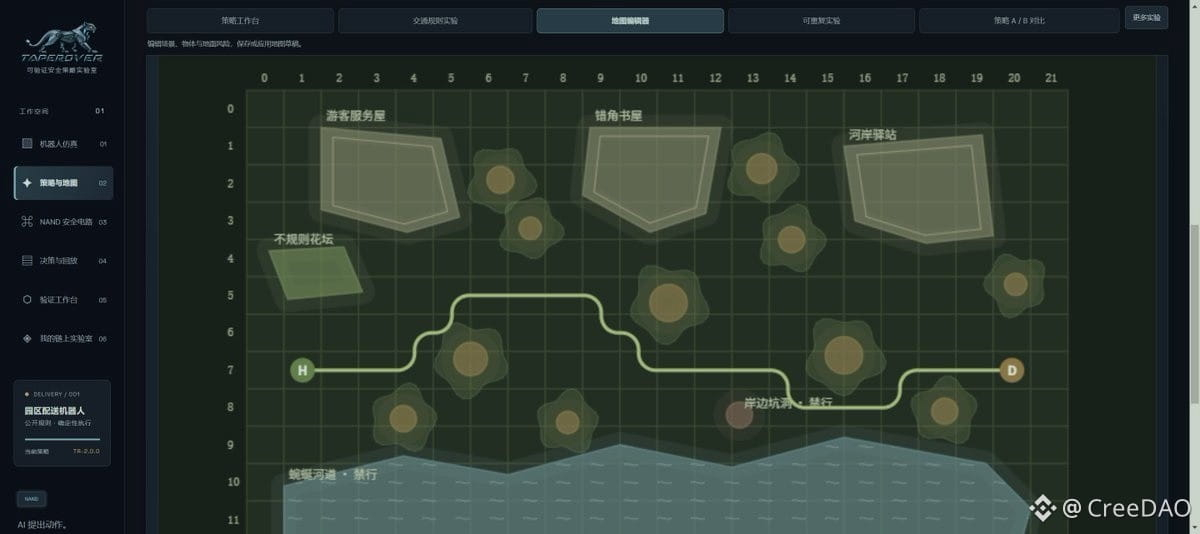
TapeRover ist ein Labor für überprüfbare Sicherheitsstrategien für Roboter. Im Mittelpunkt steht derzeit ein Lieferfahrzeug, das auf einer Webseite einen Campus befährt. Nutzer können Karten auswählen oder bearbeiten, komplexe Straßenverhältnisse wie Kurven, enge Wege, Schlaglöcher und Wasseransammlungen simulieren sowie Bedingungen wie statische oder bewegliche Hindernisse, Fußgänger und den Akkustand festlegen. Anschließend können sie beobachten, wie das Fahrzeug vorwärtsfährt, langsamer wird, zurückkehrt oder anhält.
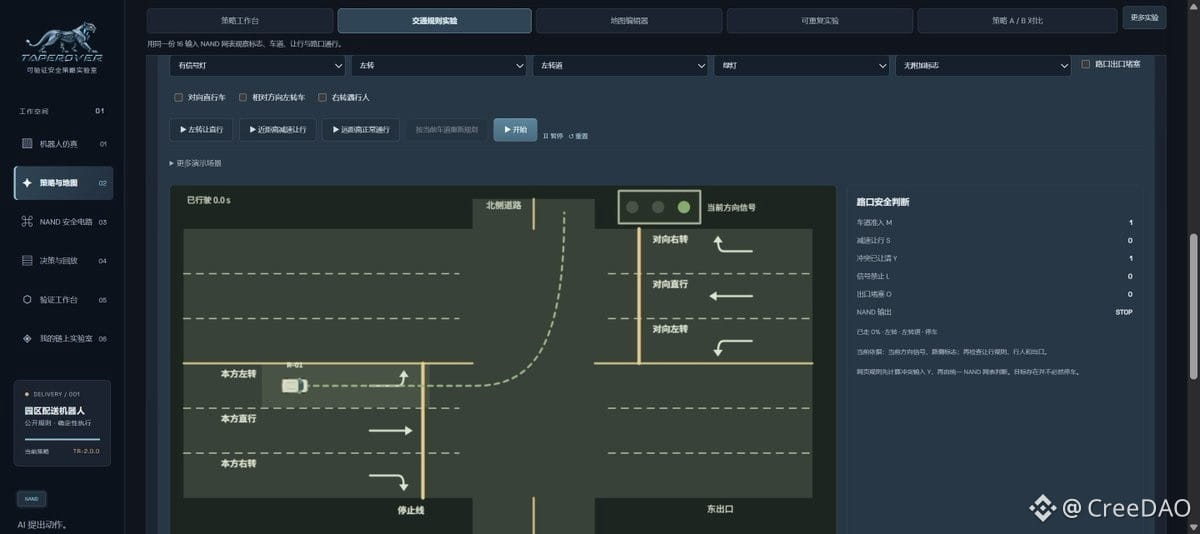
In Verkehrsszenarien lassen sich auch einige grundlegende Verkehrsregeln demonstrieren, etwa Ampeln, Fußgängerüberwege, Anhalten und Vorfahrt gewähren, Geschwindigkeitsbegrenzungen sowie Durchfahrts- und Abbiegeverbote. Die Webseite zeigt abhängig von den Szenariobedingungen an, ob das Fahrzeug weiterfahren, langsamer werden oder anhalten soll. Dabei handelt es sich um strukturierte Simulationseingaben auf einer Webseite, nicht um eine automatische Erkennung realer Verkehrsschilder oder eine vollständige Überprüfung der Verkehrsregeln.
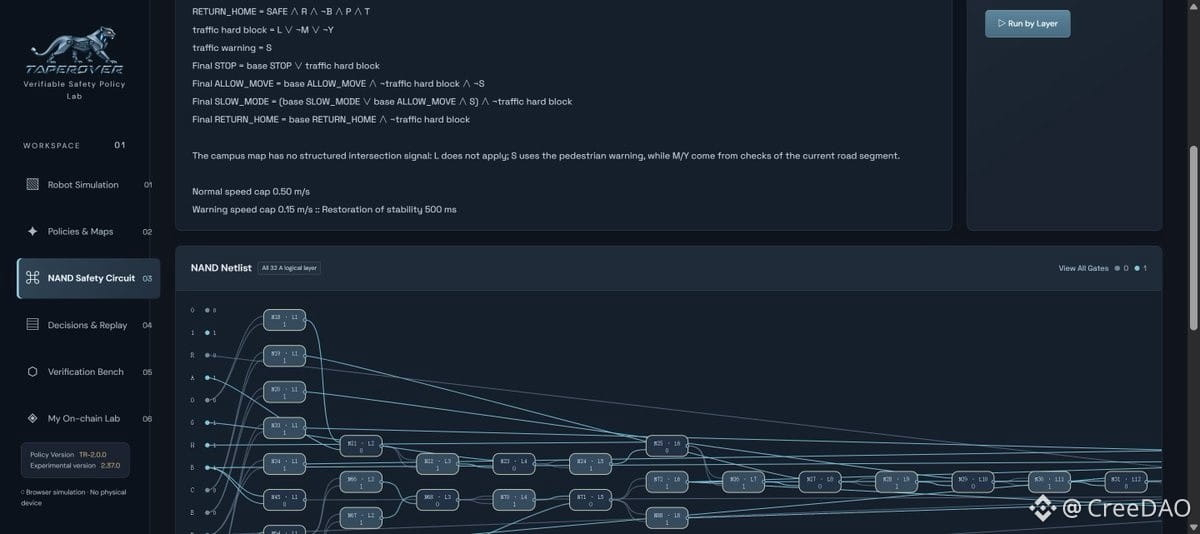
Das Projekt hat noch ein besonderes Merkmal: Sicherheitsregeln werden als Schaltkreis aus NAND-Logikgattern umgesetzt. Wenn das Fahrzeug eine Aufgabe ausführt, zeigt die Webseite die Eingaben des Schaltkreises, den Zustand der Gatter und die endgültige Ausgabe an. So können Nutzer nach dem Anhalten des Fahrzeugs weiterfragen: Welche Bedingung hat den Stopp ausgelöst? Entspricht diese Entscheidung den zuvor veröffentlichten Regeln?
Das aktuelle Projekt bietet außerdem Werkzeuge zum Vergleichen von Strategien, zur Wiedergabe von Entscheidungen und zur Überprüfung. Nutzer können zwei Parametersätze im selben Szenario ausführen und die Ergebnisse vergleichen. Sie können auch prüfen, ob die Regeln bei unterschiedlichen Eingabekombinationen konsistent sind.
Wofür eignet sich das Projekt?
Zum Erlernen von Sicherheitsregeln für Roboter. Anfänger können anhand der Karte und des Fahrzeugs Konzepte wie das Umfahren von Hindernissen, Notstopps und die Rückkehr bei niedrigem Akkustand verstehen – anschaulicher, als nur Formeln zu betrachten.
Zur Simulation komplexer Straßenverhältnisse und grundlegender Verkehrsregeln. In Szenarien mit Kurven, Hindernissen und Kreuzungen lassen sich Straßenbedingungen, Ampeln und Vorfahrtsregeln ändern, um zu beobachten, wann das Fahrzeug weiterfährt, langsamer wird oder anhält.
Zum Entwerfen und Vergleichen von Strategien. Entwickler können die Karte, die Fahrzeugabmessungen oder Regelparameter ändern, das Verhalten des Fahrzeugs unter verschiedenen Bedingungen beobachten und anhand von Aufzeichnungen darüber diskutieren, warum eine bestimmte Entscheidung getroffen wurde.
Zur Überprüfung von Ideen vor dem Kauf von Hardware. Auch ohne Entwicklungsboard, Sensoren oder Motoren lassen sich zunächst Experimente direkt im Browser durchführen. Das Projekt stellt außerdem C-Regeln für Geräte sowie Testmaterialien bereit, die zunächst am Computer überprüft werden können. Wenn später ein langsames Spielzeugauto oder ein Lernroboter gebaut wird, kann die Hardware schrittweise ergänzt werden.
Zur Präsentation überprüfbarer On-Chain-Schaltkreise. Nutzer können in einem unterstützten On-Chain-Labor eine Sicherheits-Netzliste einreichen und anschließend den Schaltkreiseintrag auslesen, um ihn mit den auf der Webseite verwendeten Regeln abzugleichen. „Tape-out“ bezeichnet hier das Einreichen eines On-Chain-Schaltkreiseintrags und nicht die Herstellung eines physischen Chips.
Für welche Anwendungsszenarien lässt sich das Projekt erkunden?
· Tisch-Spielzeugautos oder Lernroboter.
· Digitale Zwillinge für Campuslieferungen oder Innenrauminspektionen.
· Forschung zu Bewegungsgenehmigungen für mobile Geräte.
· Plattform für Experimente mit überprüfbaren Strategien.
Zum Beispiel kann eine Forschungsgruppe damit diskutieren, wie ein Campus-Lieferfahrzeug mit Fußgängern umgehen sollte. Entwickler können anhand desselben Testsatzes die Ausgaben der Webseitenregeln mit denen eines Computerprogramms vergleichen. Hardware-Enthusiasten können damit ein ESP-32-Entwicklungsboard anschließen und ein autonomes Spielzeugauto bauen.
Allerdings benötigen echte Fahrzeuge zuverlässige Sensoren, ein Bremssystem, einen physischen Notstopp und Tests vor Ort. Eine korrekte Entscheidung auf der Webseite beweist nicht automatisch, dass ein echtes Fahrzeug auf realen Straßen sicher ist.
Die Webseite ermöglicht inzwischen, ein eigenes On-Chain-Labor einzurichten, eigene Strategien und Parameter festzulegen und einen Tape-out durchzuführen. In ein paar Tagen werde ich sie auf DeWeb hochladen.
Offizielle Webseite:
https://taperover.vercel.app/
#TapeOut #TapeRover
Ein Simulations- und Testprojekt auf Grundlage des TapeOut-Protokolls – TapeRover.
Von Webdesign, Kartenerstellung, Logikgattern, Simulationsszenarien, Designregeln und Testparametern bis hin zur Regelüberprüfung und Bereitstellung von Smart Contracts habe ich alles allein umgesetzt – natürlich mit Unterstützung von KI. Die Arbeit hat fast einen Monat gedauert, und allein das Logo-Design nahm sechs Tage in Anspruch.
Das Logo ist sehr gelungen: ein mechanischer Leopard mit integrierten Schaltkreisen, einem elektrisierenden Blick und einer majestätischen Ausstrahlung – voller Technologie und Kraft.
Was ist TapeRover?
TapeRover ist ein Labor für überprüfbare Sicherheitsstrategien für Roboter. Im Mittelpunkt steht derzeit ein Lieferfahrzeug, das auf einer Webseite einen Campus befährt. Nutzer können Karten auswählen oder bearbeiten, komplexe Straßenverhältnisse wie Kurven, enge Wege, Schlaglöcher und Wasseransammlungen simulieren sowie Bedingungen wie statische oder bewegliche Hindernisse, Fußgänger und den Akkustand festlegen. Anschließend können sie beobachten, wie das Fahrzeug vorwärtsfährt, langsamer wird, zurückkehrt oder anhält.
In Verkehrsszenarien lassen sich auch einige grundlegende Verkehrsregeln demonstrieren, etwa Ampeln, Fußgängerüberwege, Anhalten und Vorfahrt gewähren, Geschwindigkeitsbegrenzungen sowie Durchfahrts- und Abbiegeverbote. Die Webseite zeigt abhängig von den Szenariobedingungen an, ob das Fahrzeug weiterfahren, langsamer werden oder anhalten soll. Dabei handelt es sich um strukturierte Simulationseingaben auf einer Webseite, nicht um eine automatische Erkennung realer Verkehrsschilder oder eine vollständige Überprüfung der Verkehrsregeln.
Das Projekt hat noch ein besonderes Merkmal: Sicherheitsregeln werden als Schaltkreis aus NAND-Logikgattern umgesetzt. Wenn das Fahrzeug eine Aufgabe ausführt, zeigt die Webseite die Eingaben des Schaltkreises, den Zustand der Gatter und die endgültige Ausgabe an. So können Nutzer nach dem Anhalten des Fahrzeugs weiterfragen: Welche Bedingung hat den Stopp ausgelöst? Entspricht diese Entscheidung den zuvor veröffentlichten Regeln?
Das aktuelle Projekt bietet außerdem Werkzeuge zum Vergleichen von Strategien, zur Wiedergabe von Entscheidungen und zur Überprüfung. Nutzer können zwei Parametersätze im selben Szenario ausführen und die Ergebnisse vergleichen. Sie können auch prüfen, ob die Regeln bei unterschiedlichen Eingabekombinationen konsistent sind.
Wofür eignet sich das Projekt?
Zum Erlernen von Sicherheitsregeln für Roboter. Anfänger können anhand der Karte und des Fahrzeugs Konzepte wie das Umfahren von Hindernissen, Notstopps und die Rückkehr bei niedrigem Akkustand verstehen – anschaulicher, als nur Formeln zu betrachten.
Zur Simulation komplexer Straßenverhältnisse und grundlegender Verkehrsregeln. In Szenarien mit Kurven, Hindernissen und Kreuzungen lassen sich Straßenbedingungen, Ampeln und Vorfahrtsregeln ändern, um zu beobachten, wann das Fahrzeug weiterfährt, langsamer wird oder anhält.
Zum Entwerfen und Vergleichen von Strategien. Entwickler können die Karte, die Fahrzeugabmessungen oder Regelparameter ändern, das Verhalten des Fahrzeugs unter verschiedenen Bedingungen beobachten und anhand von Aufzeichnungen darüber diskutieren, warum eine bestimmte Entscheidung getroffen wurde.
Zur Überprüfung von Ideen vor dem Kauf von Hardware. Auch ohne Entwicklungsboard, Sensoren oder Motoren lassen sich zunächst Experimente direkt im Browser durchführen. Das Projekt stellt außerdem C-Regeln für Geräte sowie Testmaterialien bereit, die zunächst am Computer überprüft werden können. Wenn später ein langsames Spielzeugauto oder ein Lernroboter gebaut wird, kann die Hardware schrittweise ergänzt werden.
Zur Präsentation überprüfbarer On-Chain-Schaltkreise. Nutzer können in einem unterstützten On-Chain-Labor eine Sicherheits-Netzliste einreichen und anschließend den Schaltkreiseintrag auslesen, um ihn mit den auf der Webseite verwendeten Regeln abzugleichen. „Tape-out“ bezeichnet hier das Einreichen eines On-Chain-Schaltkreiseintrags und nicht die Herstellung eines physischen Chips.
Für welche Anwendungsszenarien lässt sich das Projekt erkunden?
· Tisch-Spielzeugautos oder Lernroboter.
· Digitale Zwillinge für Campuslieferungen oder Innenrauminspektionen.
· Forschung zu Bewegungsgenehmigungen für mobile Geräte.
· Plattform für Experimente mit überprüfbaren Strategien.
Zum Beispiel kann eine Forschungsgruppe damit diskutieren, wie ein Campus-Lieferfahrzeug mit Fußgängern umgehen sollte. Entwickler können anhand desselben Testsatzes die Ausgaben der Webseitenregeln mit denen eines Computerprogramms vergleichen. Hardware-Enthusiasten können damit ein ESP-32-Entwicklungsboard anschließen und ein autonomes Spielzeugauto bauen.
Allerdings benötigen echte Fahrzeuge zuverlässige Sensoren, ein Bremssystem, einen physischen Notstopp und Tests vor Ort. Eine korrekte Entscheidung auf der Webseite beweist nicht automatisch, dass ein echtes Fahrzeug auf realen Straßen sicher ist.
Die Webseite ermöglicht inzwischen, ein eigenes On-Chain-Labor einzurichten, eigene Strategien und Parameter festzulegen und einen Tape-out durchzuführen. In ein paar Tagen werde ich sie auf DeWeb hochladen.
Offizielle Webseite:
https://taperover.vercel.app/
#TapeOut #TapeRover