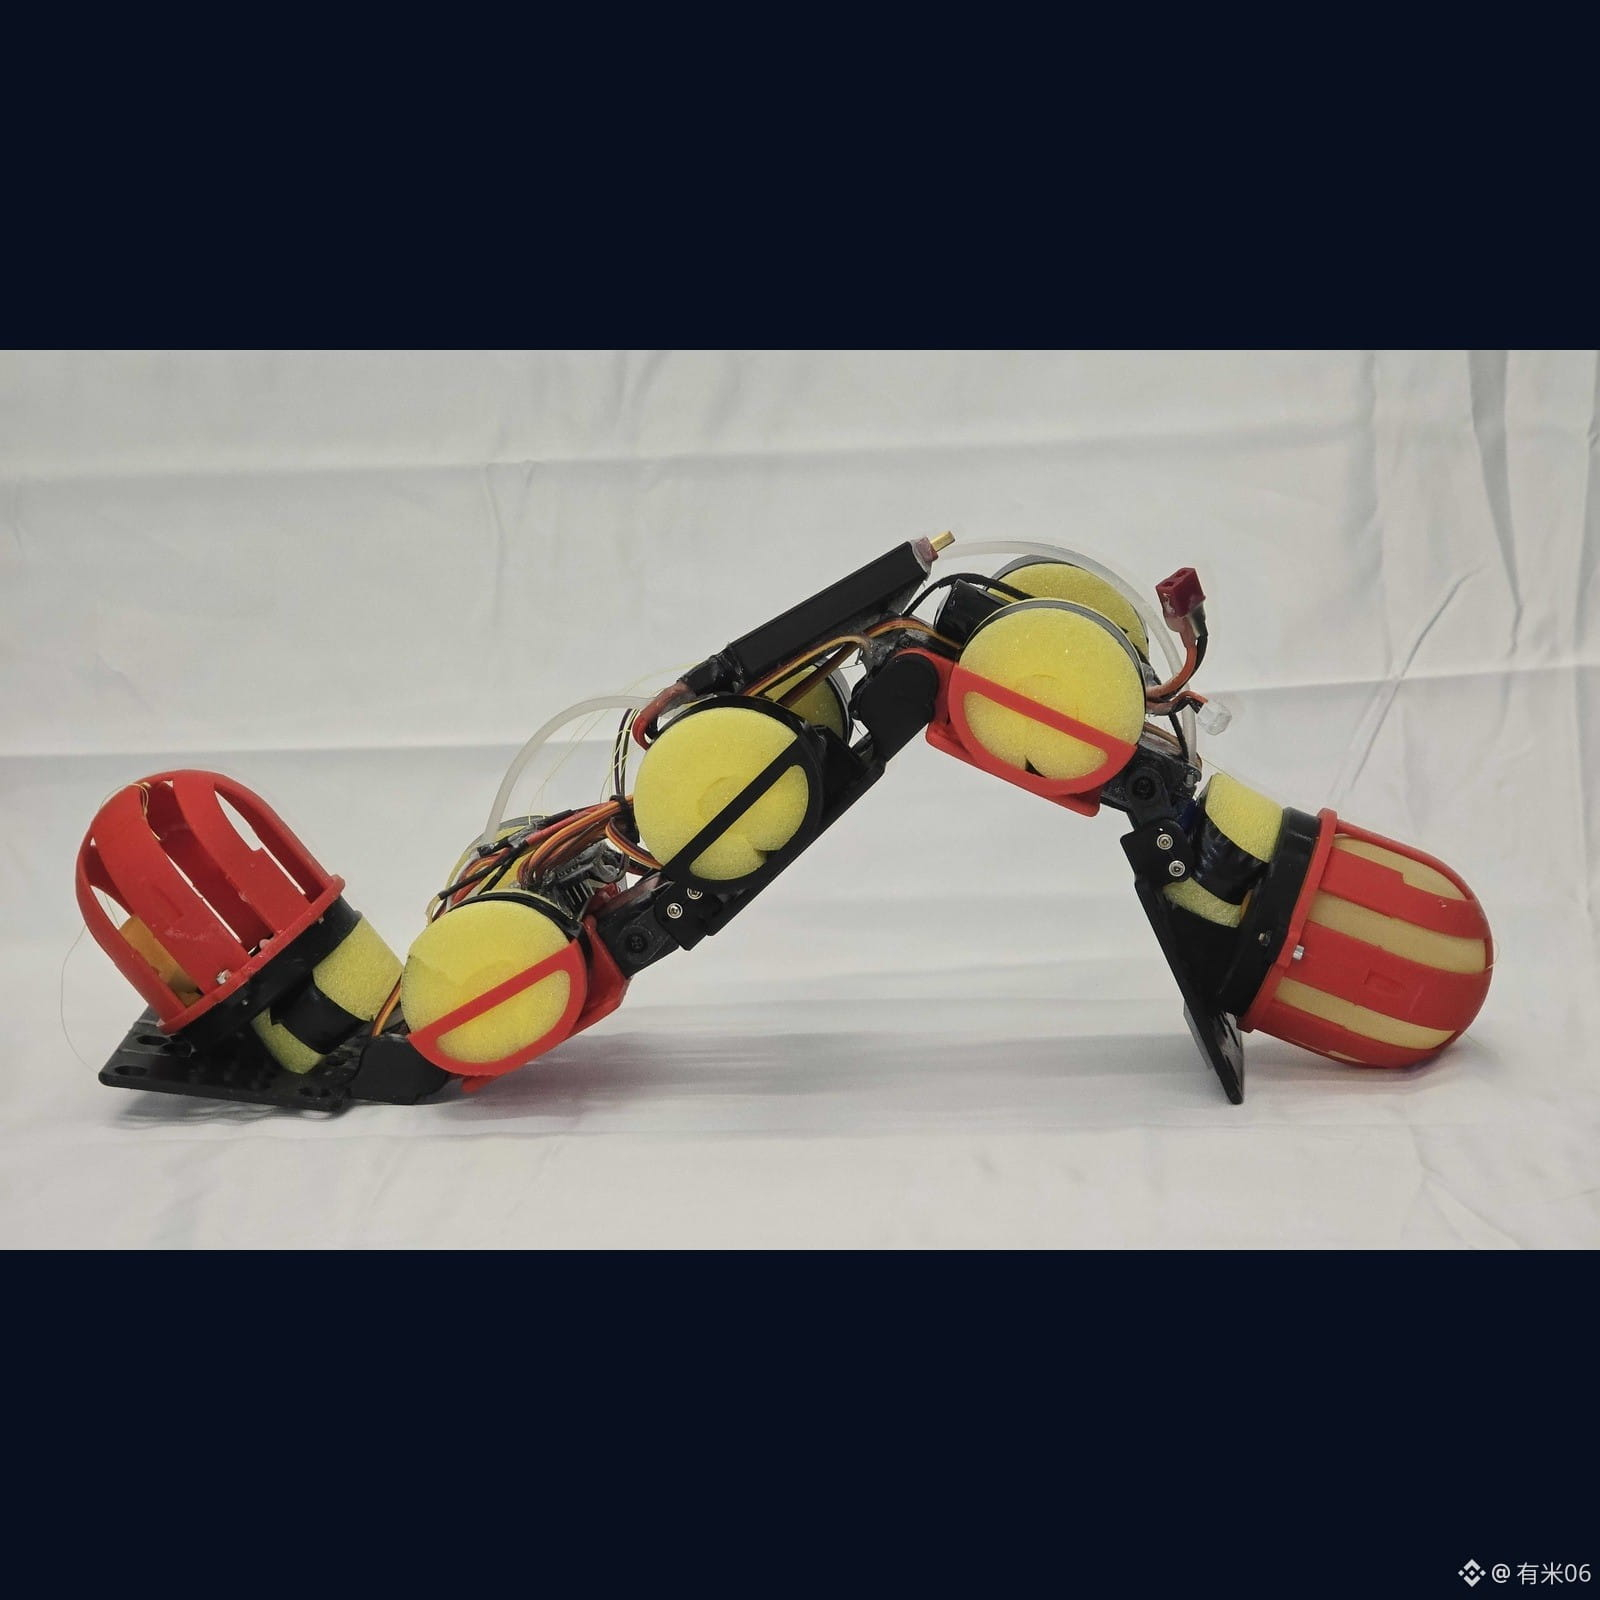
Der Wurmroboter wechselt weder Beine noch den Gang – stattdessen wird das Wasser aus dem Bauch nach vorn und hinten verlagert, sodass er Steigungen, Treppen und dann wieder Wasserpassagen bewältigen kann.
Nana Obayashi und der Doktorand Daniil Filimonov von der NYU Tandon haben dafür eine fünfteilige, viergelenkige Maschine namens WorMa (worm + mass) gebaut: Sie ist etwa 50 Zentimeter lang, bringt knapp über 1 Kilogramm auf die Waage, hat an Kopf und Schwanz jeweils einen Latex-Wasserbeutel und pumpt in der Mitte rund 300 Gramm Wasser (ca. 28% der Gesamtmasse) zwischen den beiden Enden hin und her.
Das Fortbewegungsmuster ist ähnlich – verändert wird vor allem die Position des Körperschwerpunkts.
Auf der Steigung wird das Wasser nach vorn verlagert: Der vordere Kontaktpunkt wird stärker angedrückt. Gemessen wurde die steilste Passage mit 19,5° – nur mit der vorderen Gewichtskonfiguration schafft der Roboter die Steigung. Die Transportkosten sinken dabei um mindestens 33%. Im Wasser ist es umgekehrt: Der schwere Heckbereich ist am schnellsten unterwegs – bis zu 26% schneller, mit einer Effizienzsteigerung von etwa 52%. Für das Hinaufgehen über eine Treppe muss das Wasser hin und her gepumpt werden: Zuerst greift der Kopf mit der schweren Kopfkonfiguration den Boden, dann hebt das hintere Gewicht Kopf und Nacken an, damit der Schwanz nach vorne gedrückt wird; sobald der Kopf an der Kante aufliegt, wird der Kopf zusätzlich belastet – so ist ein Überschreiten von Stufen mit bis zu etwa 15 Zentimetern Höhe möglich. Auch beim Aus dem Wasser hinaus muss das Vordergewicht dominieren.
Die gesamte Route ist durchgängig: flacher Boden → Treppe → geneigte Rampe → offenes Wasser. Sowohl beim Ein- als auch beim Aussteigen ins Wasser wird jeweils dieselbe Strecke erfolgreich gemeistert – die Autoren bezeichnen dies als die erste Vorführung, bei der ein Wurmroboter einen amphibischen Wechsel des Untergrunds durchführt.
Das Paper ist in Advanced Robotics Research erschienen (DOI 10.1002/adrr.70163); der NYU-Tandon-Pressetext vom 2026-09-16 stimmt inhaltlich überein.
Bild: Nana Obayashi / NYU Tandon (nicht KI)
#机器人 #科研