
Axis Robotics hat Axis Sim Dataset V1 veröffentlicht, einen der größten Open-Source-Simulationsdatensätze für Franka-Arm-Manipulation, wobei der vollständige Datensatz, der Trainingscode und die Benchmarks öffentlich verfügbar sind. V1 basiert auf mehr als 50.000 von Menschen teleoperierten Simulations-Trajektorien über 207 Manipulationsaufgaben und über 60.000 Szenenvarianten auf einem simulierten Franka Research 3 Arm.
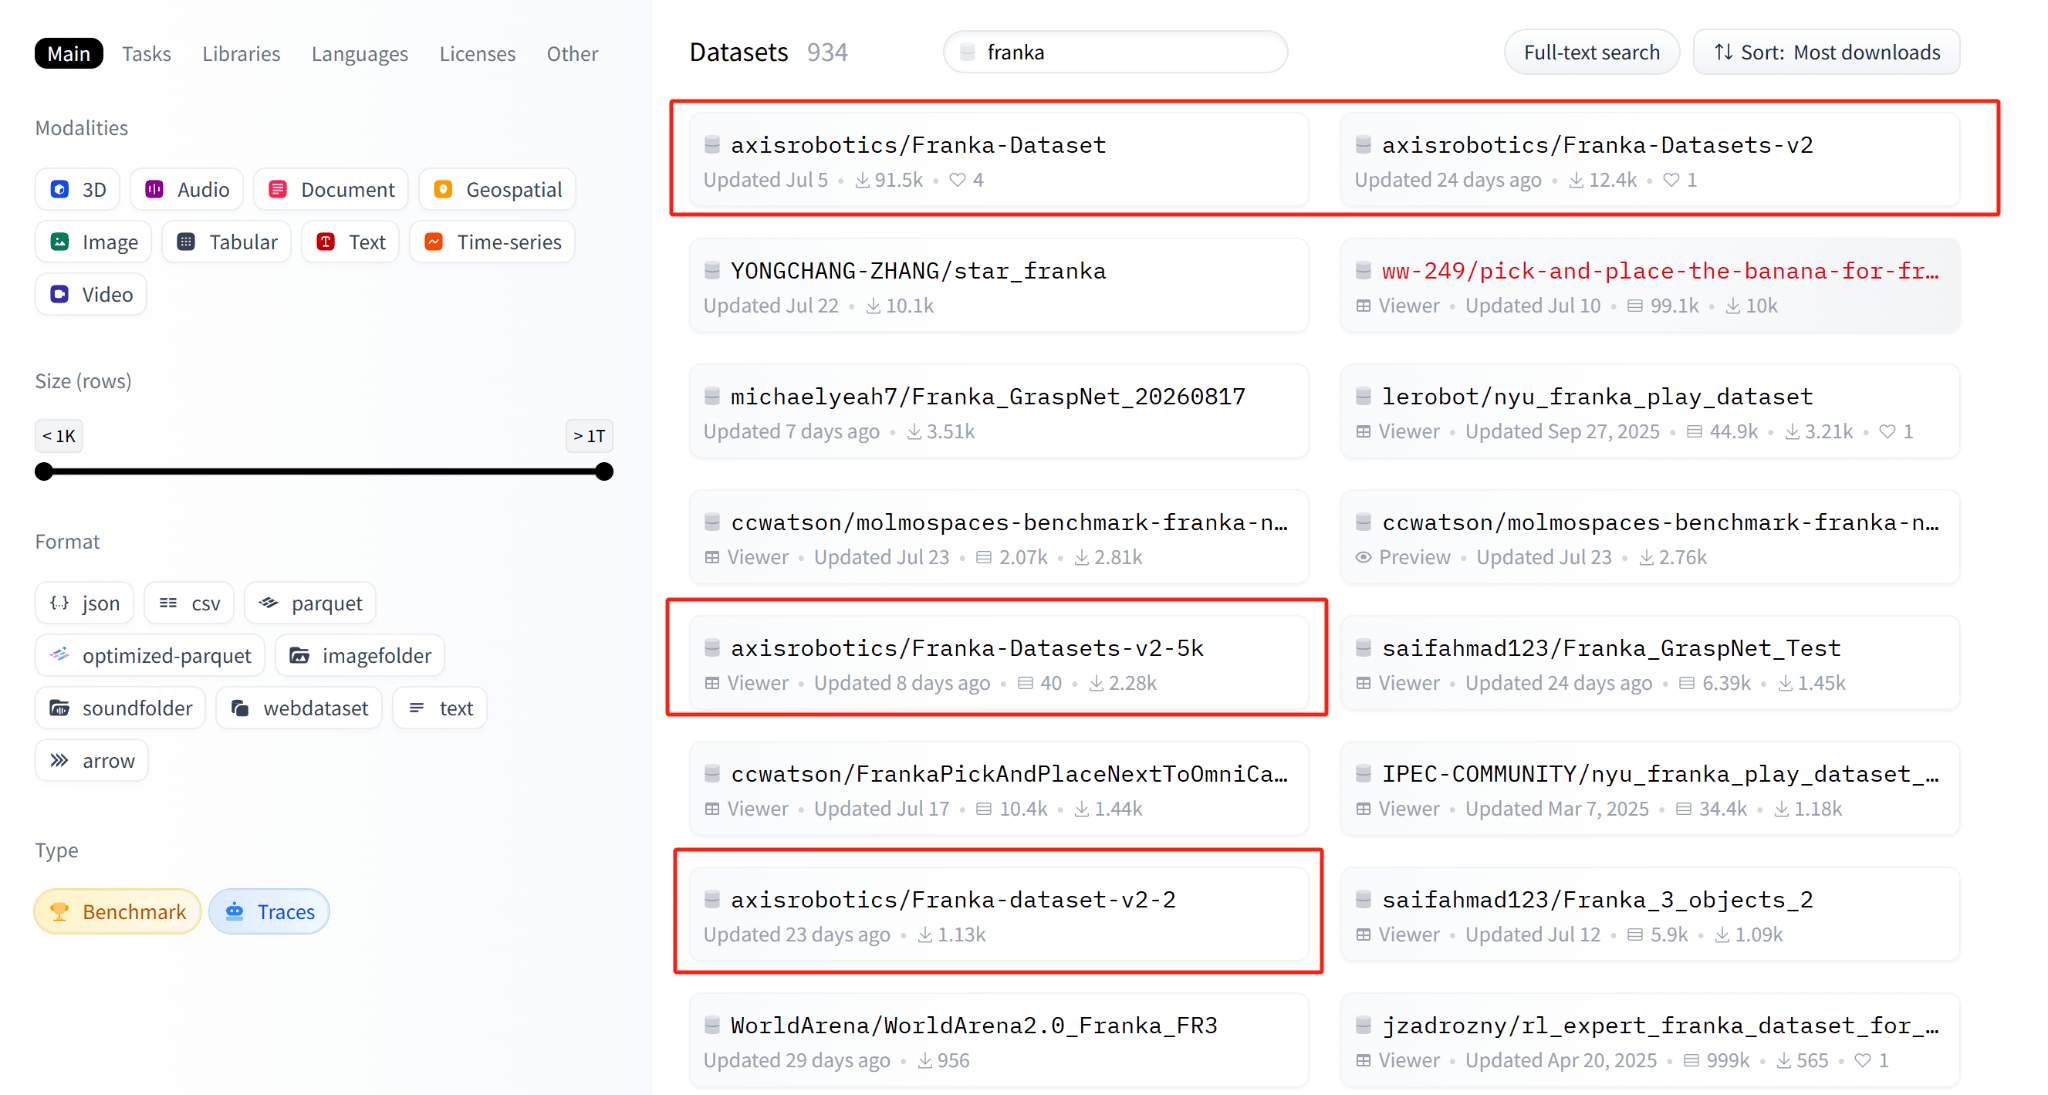
Dieser Datensatz wurde über 160.000 Mal heruntergeladen und ist damit der am häufigsten heruntergeladene Open-Source-Simulationsdatensatz für Franka-Manipulation auf Hugging Face. In Benchmarks hob das kontinuierliche Vortraining auf V1 π0.5 an und schlug eine volumenangepasste RoboCasa-Baseline, wobei jedes Ergebnis offen und verifizierbar ist.
Axis Robotics baut die ultimative, sich kumulierende Daten-Engine für Physical AI auf – ein vertikal integriertes System, das großskalige Simulation, egozentrische Aufnahmen aus der realen Welt, humanoide Loco-Manipulation und menschlich gesteuertes DAgger-Post-Training umfasst. Das Unternehmen hat 12 Millionen US-Dollar an Seed-Finanzierung unter Führung von Hack VC eingeworben, mit Beteiligung von Nomad Capital, Pi Network Ventures, 10K Ventures und Angel-Investoren.
Eine Wette gegen „Nur saubere Daten“
Eine gängige Annahme in der Robotik ist, dass Demonstrationen von Anfang an nahezu optimal sein müssen — man filtert auf Experten-Trajektorien herunter, standardisiert das Setup und verwirft alles Rauschbehaftete, bevor es sicher ist, es zu imitieren. Die These von Axis geht den anderen Weg: Datenqualität liegt auf der Ebene der Verteilung, nicht der einzelnen Trajektorie. Wenn eine große und ausreichend vielfältige Menge an Mitwirkenden verrauschte, suboptimale Trajektorien erzeugt und ihre Fehler unkorreliert sind, mittelt sich das Rauschen heraus und eine funktionsfähige Policy überlebt das Training.
Der Axis Sim Dataset V1 stellt diese These öffentlich auf die Probe. Seine Trajektorien umfassen Pick-and-Place, Stapeln, Gießen, Manipulation artikulierter Objekte und den Einsatz von Werkzeugen; alle wurden über die browserbasierte Teleoperationsplattform Axis Hub von Axis durch eine verteilte Crowd statt durch ein einzelnes Expertenteam erfasst. Der Datensatz wurde gemeinsam mit Forschern der UC Berkeley, Johns Hopkins, der University of Michigan und anderer Institutionen erstellt.
Ergebnisse, die skalieren
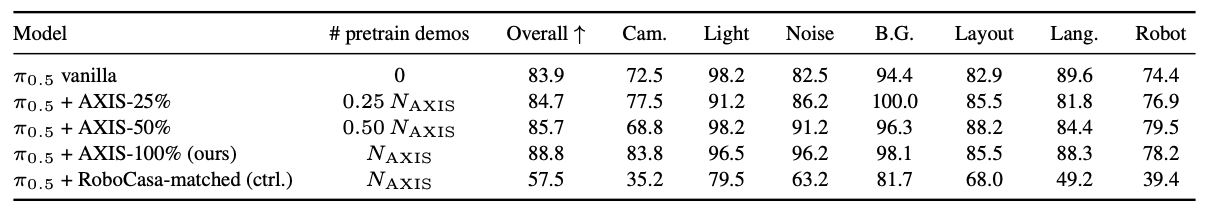
Auf LIBERO-Plus steigert kontinuierliches Vortraining auf V1 π0.5 von 83,9 % auf 88,8 % Erfolg und übertrifft eine volumenangepasste RoboCasa365-Baseline um 37,3 %. Die Leistung verbessert sich konsistent, wenn die Vortrainingsdaten von 25 % auf 100 % des Datensatzes skaliert werden, ohne Anzeichen einer Sättigung – ein Beleg dafür, dass die Gewinne aus Diversität und Abdeckung statt aus einem einmaligen Schub stammen. Die größten Verbesserungen zeigen sich unter Kamera-, Sensorrauschen- und Layout-Variationen, genau den Achsen, die Axis bei der Generierung randomisiert.
Das Team sagt, V2 sei bereits im Gange und skaliere auf 1,2 Millionen Trajektorien über 1.200 Aufgaben hinweg, mit Cross-Embodiment-Generalization und Ergebnissen über mehrere VLA-Modelle, die zeigen, dass suboptimale Simulationsdaten robuste Policies trainieren.
Die Engine hinter dem Datensatz
Der Datensatz ist ein Output einer größeren, aktiv sich kumulierenden Daten-Engine. Während ein traditioneller Datenanbieter nach einer festen Spezifikation sammelt und dann stoppt, nutzt Axis die Modellleistung und Fehlfälle, um zu bestimmen, was als Nächstes gesammelt werden sollte, sodass jede Trainingsrunde die nächste informiert. Diese Engine läuft auf einer hybriden Strategie über vier Datenlinien, und alle vier laufen inzwischen in großem Maßstab:
Simulation: über 200.000 verteilte Mitwirkende auf Axis Hub, einer Top-3-dApp auf Base, erzeugen mehr als 4,7 Mio. Trajektorien über 13 Embodiments hinweg.
Egozentrisch: ein verwaltetes Netzwerk von über 1.000 Vollzeit-Erfassern, die in QC geschult sind und Aktivitäten aus der Ich-Perspektive in echten Wohnhäusern und Unternehmen über 14 Branchen hinweg aufzeichnen: bereits über 200.000 Stunden gesammelt und täglich um mehr als 4.000 Stunden wachsend, mit Vicon-verifizierter Handpose.
Loco-Manipulation: über 500 Stunden, die Mobilität und Geschicklichkeit auf echten humanoiden Robotern (Unitree G1, Booster T2) mittels hardware-agnostischer Teleoperation kombinieren.
Menschlich gesteuertes DAgger-Post-Training: über 500 Stunden Human-in-the-Loop-Korrektur, ausgerichtet auf Grenzfälle bei der Bereitstellung.
Jede Aufgabe und jede Trajektorie wird zur Provenienz on-chain auf Base aufgezeichnet, und Mitwirkende werden für verifizierte Arbeitsqualität belohnt.
Von offenen Daten zur kommerziellen Bereitstellung
Über das Open-Sourcing von Simulationsdaten hinaus arbeitet Axis direkt mit Unternehmen für Roboter-Embodiments zusammen, um maßgeschneiderte, embodimentspezifische Datenpipelines und Modell-Priors aufzubauen.
Als erster Sim-Daten-Partner von Booster Robotics rekonstruierte Axis den realen Arbeitsbereich von Booster als aufgabenangepassten digitalen Zwilling, ließ verteilte Mitwirkende dort mehr als 42.000 Simulations-Episoden sammeln und destillierte diese zu einem Booster-spezifischen Modell-Prior. Mit nur 30 realen Roboterdemonstrationen erreichte dieser Prior 87,5 % Erfolg gegenüber 37,5 % für ein sofort einsetzbares π0.5 und erreichte damit π0.5 mit halb so vielen Demonstrationen aus der realen Welt.
Weitere Partner umfassen Embodiment-Unternehmen (Feagine Robotics), Modellunternehmen (Manycore Tech, Dexmal) und industrielle Automatisierung (Lotus Cars, Geely Auto). Axis liefert außerdem on-chain-Robotiknetzwerke: BitRobot auf Solana und OpenRoboto auf Bittensor.
Die Datenbasis von Physical AI neu definieren
„Die Zukunft von Physical AI ist kein statischer Datensatz, den man einmal herunterlädt“, sagte Chris Feng, Gründer von Axis Robotics. „Es ist eine Engine, die immer weiter die Daten produziert, die das Modell als Nächstes braucht. Skalierung verschafft breite Abdeckung. Vielfalt hält das Rauschen unverzerrt. Der geschlossene Kreislauf verwandelt jeden Fehler in Fortschritt. Genau das sorgt für den Effekt des Kumulierens.“
Axis wurde von Forschern der UC Berkeley, CMU, Georgia Tech und SJTU gegründet, gemeinsam mit Seriengründern, die Verbraucherplattformen auf über 30 Millionen Nutzer skaliert haben. Die Forschung wird von Jiachen Li, Assistant Professor an der Georgia Tech, beraten.