


(Quelle: Economic Daily)
Übernommen von: Economic Daily
„In Chinas wichtiger Markt für kontinuierlich aufkommende Roboterinnovationen wird Arm weiterhin gemeinsam mit lokalen Ökosystem-Partnern daran arbeiten, adaptive Robotik-Technologie in Richtung breiterer Anwendungen in der echten Welt voranzutreiben.“ Auf der kürzlich abgehaltenen Keynote zum Entwickler-Tag des 2026 World Robot Conference (WRC) sagte Federico Pecora (Federico ? Pecora), globaler Leiter der Forschung für Arm-Physik-KI-Robotik-Technologie.
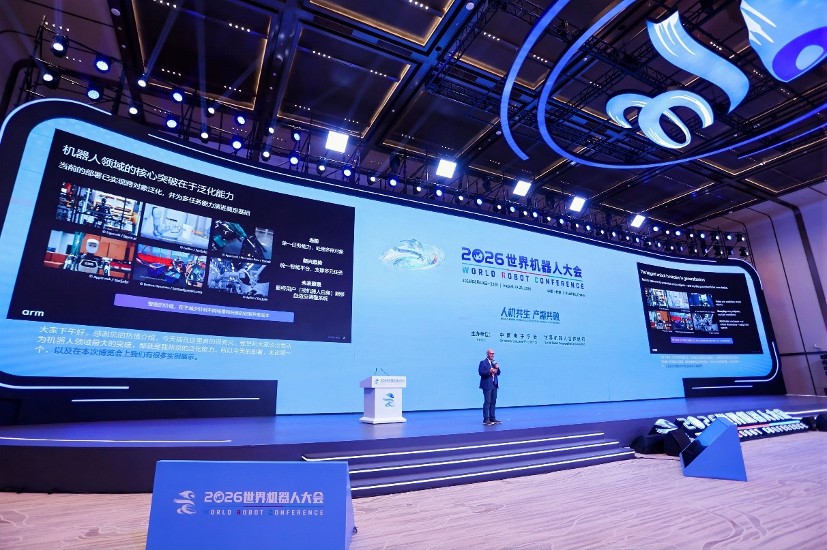
In dieser Zeit teilte Federico ? Pecora seine Ansichten zur Entwicklung der Physik-KI-Industrie mit. Er erklärte, dass sich die Weiterentwicklung der Roboterfähigkeiten aus Sicht der Branchentrends in drei Phasen vollzieht. Die erste Phase ist die Domänen- bzw. Objektübergreifende Generalisierung: Ein Roboter kann innerhalb eines einheitlichen Aufgabenablaufs verschiedene Arten von Objekten verarbeiten, ohne für jedes Objekt neu trainieren oder programmieren zu müssen. Diese Fähigkeit wurde derzeit bereits in strukturierten Szenarien wie Sortierung, Logistik und Einzelhandel nachgewiesen. Die zweite Phase ist intelligente Multi-Task-Fähigkeit. Eine einheitliche Intelligenzplattform unterstützt die Ausführung verschiedener Aufgaben; Roboter dienen nicht mehr nur einem einzelnen, festen Workflow, sondern können je nach Aufgabenbedarf zwischen unterschiedlichen Fähigkeitskombinationen wechseln. Die dritte Phase besteht schließlich darin, eine systemweite Selbstanpassung zu erreichen. Dann können sowohl Endnutzer als auch die Roboter selbst ihre Fähigkeiten an Veränderungen der Umgebung anpassen, ohne das System neu zu entwickeln, zu trainieren oder bereitzustellen.
„Der kommerzielle Wert der Generalisierungsfähigkeit liegt darin, dass sie die Kosten und die Komplexität der Robotik-Anpassung und -Bereitstellung in neue Umgebungen, neue Abläufe und neue Aufgaben deutlich senken kann. Daher gilt die Generalisierungsfähigkeit als entscheidende Fähigkeit, um die Robotik-Technologie in großem Maßstab in die Praxis zu übertragen. Wie man diese Fähigkeit mit effizientem Rechnen unterstützt, ist daher zu einer der zentralen Herausforderungen, auf die Arm sich besonders fokussiert.“ Federico? Pecor(a) sagt.
Federico? Pecor(a) ist der Meinung, dass heute viele einzelne Fähigkeiten bereits durch gezieltes Training, Modelloptimierung und Technikeinsatz erreicht werden können. Die eigentliche Herausforderung besteht jedoch darin, wie man Roboter befähigt, diese Fähigkeiten autonom zu koordinieren und zu kombinieren, um komplexe Aufgaben in der realen Welt zu bewältigen.
„Arm ist der Ansicht, dass sich die nächste Phase der robotergestützten, großflächigen Bereitstellung auf vier systemweite Herausforderungen konzentrieren wird.“ Federico? Pecor(a) führt aus: Erstens die Frage, wie Fähigkeiten realisiert werden. Roboter können nicht allein über ein einzelnes Modell alle Aufgaben bewältigen, sondern benötigen passende Modelle, Strategien, Planer und Regler für die jeweiligen Teilbereiche. Zweitens, wie unterschiedliche Fähigkeiten im laufenden Betrieb kontinuierlich zusammenwirken. In der realen Welt haben Roboter unterschiedliche Zeitskalen in ihren Arbeitslasten. Fehlen klare zeitliche Strukturen und Prioritätsplanung, können sich diese Fähigkeiten gegenseitig um Rechenressourcen streiten, was zu Verzögerungen bei der Reaktion führt; das beeinträchtigt nicht nur die Effizienz des Systems, sondern kann sogar Sicherheitsrisiken mit sich bringen. Drittens, wie Fähigkeiten auf Rechenressourcen abgebildet werden. Für Roboter hängen Echtzeit-Reaktionsfähigkeit, Autonomie und Sicherheit häufig von starker lokaler Rechenleistung ab. Die zentrale Herausforderung der Systemarchitektur besteht darin, die Rechenlasten zwischen CPU, spezialisierter Beschleuniger-Hardware, Speicher und Kommunikationsverbindungen sinnvoll aufzuteilen, sodass die durch Datenübertragung entstehenden Kosten nicht die durch heterogenes Rechnen erzielten Leistungs- und Effizienzvorteile zunichtemachen. Viertens, wie Fähigkeiten kontrolliert werden. Mit zunehmender Anpassungsfähigkeit der Roboter muss sich die Branche nicht nur auf grundlegende Sicherheitsprobleme wie Kollisionsvermeidung, Geschwindigkeitsbegrenzungen und Kraftregelung konzentrieren, sondern auch auf höherstufige Einschränkungen wie Raum- und Zeitregeln, Aufgabenpräferenzen sowie Verhaltensvorschriften in spezifischen Szenarien.“
Federico? Pecor(a) zufolge steht der Roboterindustrie nicht nur vor technischen und systemischen Herausforderungen, sondern es besteht auch eine Kluft zwischen den Schwerpunktsetzungen auf der Innovationsseite und den industriebezogenen Anforderungen. Die Branche braucht eine allgemeine Rechenbasis, die in großmaßstäblichen Einsatzszenarien in der Lage ist, diese Fähigkeiten zu verbinden, zu organisieren und zu koordinieren. Arm spielt in genau dieser Schlüsselphase eine Rolle. Durch die Bereitstellung einer offenen Rechenplattform und eines leistungsstarken Ökosystems will Arm dazu beitragen, dass einzelne technologische Durchbrüche in zuverlässige Systemintelligenz überführt werden und die Robotik-Technologie schneller vom Labor in den großflächigen Praxiseinsatz gelangt. (Wirtschaftszeitungs-Reporter Yuan Yong)