İlkin token ROBO üçün vəsaitlərin davamlı olaraq çıxması icmanın emosional vəziyyətini bir müddətə qədər çökdürdü. Bu gün ROBO-nun əsas (alt səviyyə) məntiqini detallı şəkildə izah edəcəyik: OM1 sistemi
🔽🔽🔽🔽🔽🔽🔽🔽
Əvvəlcə bir mövqeləndirmə müəyyən edək:
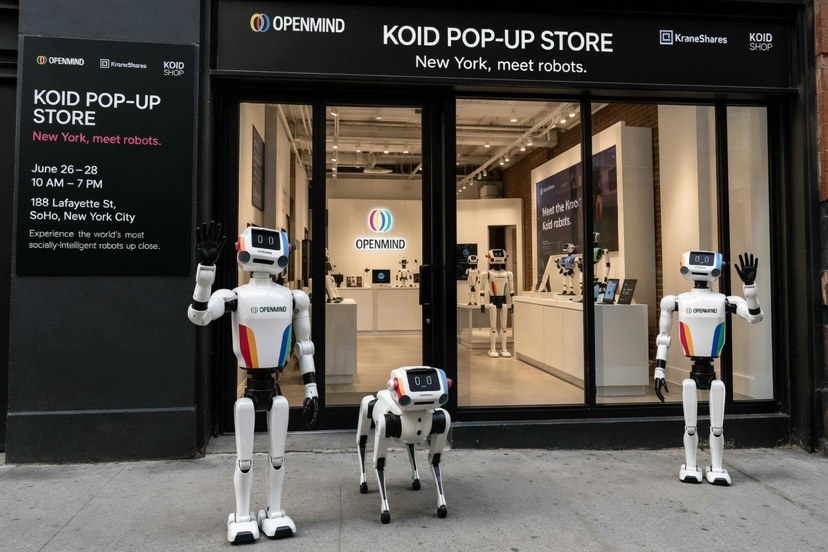
OM1 = OpenMind tərəfindən hazırlanmış «AI-yə yerli, aparat baxımından neytral, açıq mənbəli modul robot əməliyyat sistemi (robotlar aləminin Android-i)», əsasən vahid brendlərarası robotların ağıllı bazası + mərkəzləşdirilməmiş əməkdaşlıq şəbəkəsi Fabric
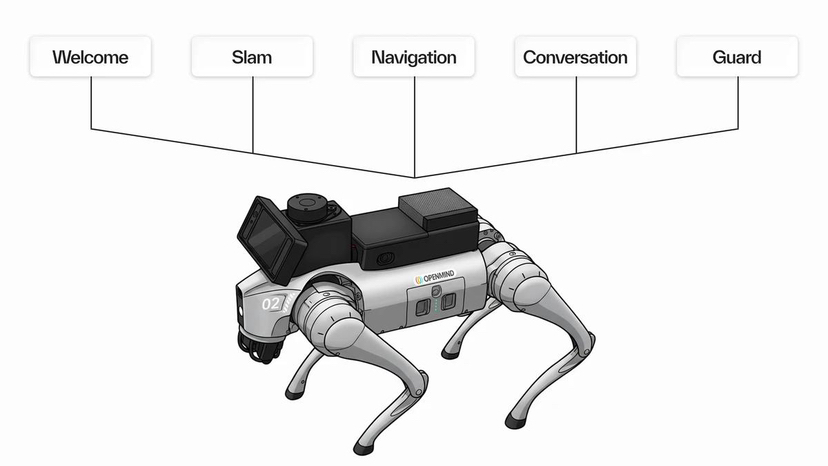
1. Layihənin arxa planı və mövqeləndirilməsi
1) Sektor üzrə problemlər
Ənənəvi robotlar:
• İstehsalçılar müxtəlif özəl qapalı mənbələrdən istifadə edir (Tesla, Boston Dynamics, hər birinin özünə məxsus tərtibat yığını)
• Dördayaqlı/humanoid/təkərli robotlar proqram ekosistemi parçalanıb
• Hər dəfə yeni bir hardware dəyişəndə, qavrayış, naviqasiya, qarşılıqlı əlaqə üçün ayrıca kodu yenidən yazmaq lazım gəlir; inkişaf dəyəri çox yüksəkdir
2) OM1-in əsas hədəfi
Ümumi təməl bədən zəkası işləmə runtime-ı (Robot OS) hazırlamaq:
Donanım abstraksiya qatı + çoxmodal AI mərkəzi + lokal və bulud inferensi + robotlararası əməkdaşlıq şəbəkəsi
Şüar: AI-Native (dibdən böyük modellər və bədən zəkası üçün dizayn edilib; köhnə ROS-un üstünə sadəcə LLM «taxmaq» deyil)
Açıq mənbə lisenziyası: MIT açıq mənbə (GitHub-da açıqdır)
3) komanda və kapital
Cənabın qərargahı San-Fransisko; Stanford Universitetinin professoru rəhbərlik edir; təsisçi komandanın üzvləri Google və Tesla-nın robot komandalarından gəlir; ilkin investisiya təxminən 20 milyon ABŞ dolları idi; robot donanım ekosisteminə dərindən bağlılıq (宇树科技, UBTECH/优必选, NVIDIA və s.).
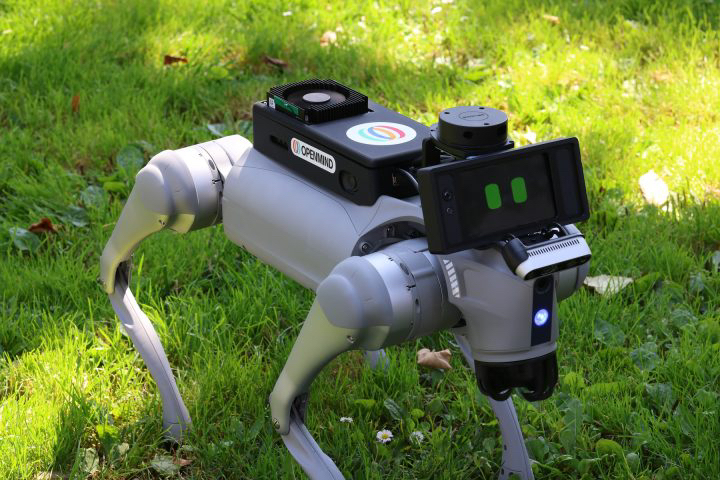
İkinci əsas arxitektura: 4 qat (qavrayış → yaddaş → qərar → icra)
1-ci qat: HAL (hardware abstraksiya qatı) — ən alt qat
• Donanım neytrallığı: fərqli robot motorları, radarlar, kameralar, şassi fərqlərini “hamarlamaq”
• Doğma uyğunluq: ROS2, DDS, Zenoh, Docker ilə konteynerləşdirilmiş yerləşdirmə
• Dəstəklənən çiplər: ARM64 (Jetson/Orin), AMD64
• Donanıma doğma uyğunluq: Unitree Go2/Go1 (宇树), G1 humanoid, təkərli robotlar, mexaniki qollar, LIMX humanoid və s.
Bir cümlə ilə: Robotun forması nə olursa olsun, eyni üst qat AI komandalari ilə idarə olunur
2-ci qat: çoxmodal qavrayışın birləşdirilməsi qatı
• Sensorların birləşdirilməsi: lazer radar SLAM, dərinlik kamerası, vizual böyük model VLM, mikrofon massivləri
• Mühit xəritələşdirməsi, insan identifikasiyası, situasiya anlayışı, məkan yaddaşı
• Məxfilik dizaynı: üzün dezensibilizasiyası, regional məlumat filtrasiya, uyğunluğa əsasən toplanma
3-cü qat: idrak qatı (OM1-in ən əsas üstünlükləri)
1. Davamlı uzunmüddətli Yaddaş Bankı (Memory Bank)
Robot tarixi dialoqları, istifadəçi üstünlüklərini, məkan nöqtələrini, tarixi tapşırıqları yadda saxlayır; fürsət olduqda açıq dialoqun yaddaşını qoruyur
2. LLM/VLM doğma orkestrasiya mərkəzi
Daxili adapterlər; birləşdirilə/ayrılar: GPT-4o, Gemini, DeepSeek, lokal açıq mənbə böyük modellər
Robotun daxili komanda avtobusu kimi təbii dili istifadə etmək
3. Tapşırıq planlaşdırma agenti
Bir cümləlik təbii dil komandasını (“patrul edin, sərgi zalı ilə gedin, ziyarətçi ilə rastlaşanda fəal şəkildə salam verin”) naviqasiya, vizual yoxlama, səsli qarşılıqlı əlaqə, hərəkət icrası kimi mərhələli tapşırıqlara bölmək
4-cü qat: icra qatı (hərəkət və qarşılıqlı əlaqə çıxışı)
• Naviqasiya stack: Nav2 + SLAM əsasında maneəsiz hərəkət (self-avoidance) və nöqtə ilə patrul
• Hərəkət komandalari alt şassi/oynaq nəzarətçisinə göndərilir
• Nitq sintezi, ekran virtual personaj Avatar çıxışı
• Lokal edge inferens + bulud qarışıq inferens — iki rejimə dəstək
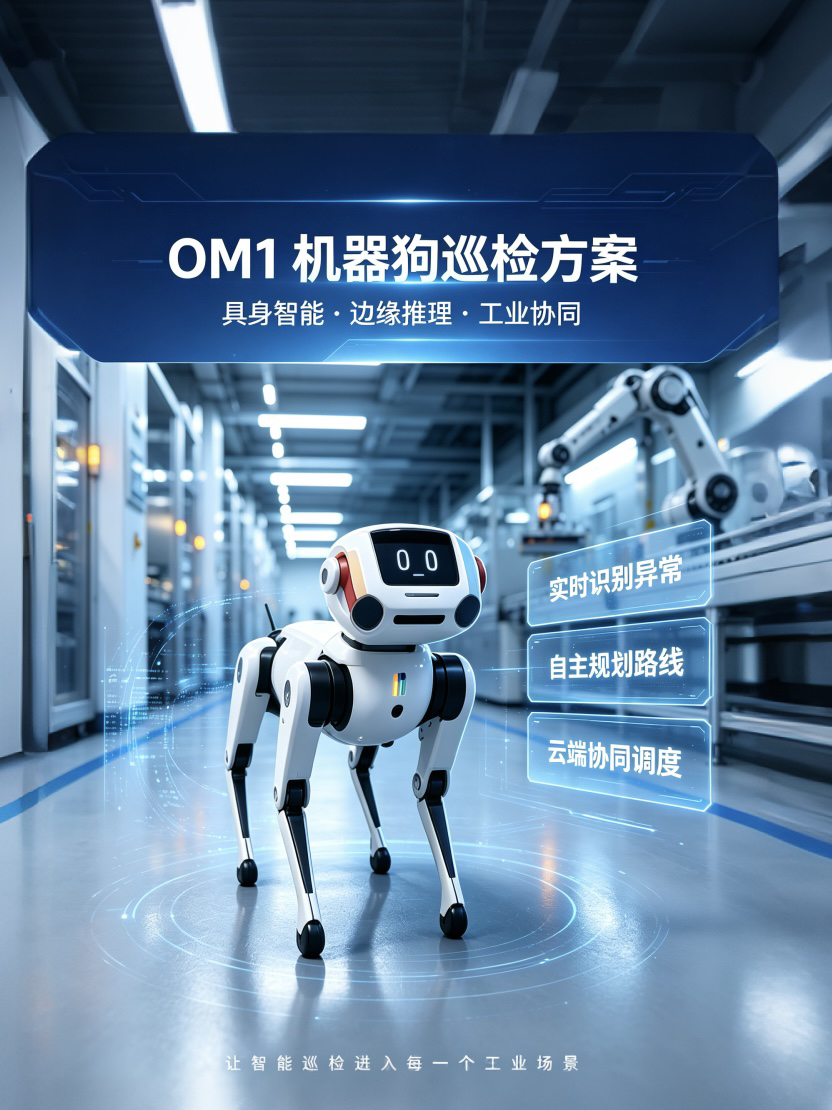
III. iki böyük rəy: OM1 + FABRIC şəbəkəsi (uyğun ekosistemlə)
1) OM1 (tək cihazlı robotun beyni)
Modulyar konteynerləşdirilmiş mikroservislər: qavrayış modulunu, böyük model modulunu, naviqasiya modulunu ayrıca yeniləmək olur; bir-birinə qarışmır
• Simulyasiya mühiti WebSim / Gazebo: əvvəl kompüterdə simulyasiya təlimi, sonra real robota yerləşdirmə
• SDK: Python prioritetlidir; inkişaf etdiricilərə aşağı giriş maneəsi ilə robot bacarıqları yaratmaq
• Bacarıqlar mağazası modeli: telefon proqramı kimi robota yeni imkanlar quraşdırmaq (patrul, bələdçilik, müşayiət, anbar paturluğu)
2) FABRIC mərkəzləşdirilməmiş əməkdaşlıq şəbəkəsi (OM1-in üst şəbəkə qatı)
Bu, OpenMind-in adi robot OS-lərdən əsas fərqidir:
1. Hər bir OM1 robotuna mərkəzləşdirilməmiş rəqəmsal identiklik təyin etmək
2. Müxtəlif istehsalçı robotları üçün təhlükəsiz şəbəkələşmə, xəritələrin paylaşılması, mühit təcrübəsinin paylaşılması, koordinasiyalı iş
3. Paylanmış təcrübə əsaslı öyrənmə: Bir robotun mühitdə optimallaşdırdığı yol/strategiya icazə əsasında klasterdəki digər robotlarla sinxronlaşdırıla bilər
4. Zəncir üzərində tapşırıq hesablaşması, cihazların etibarlı yoxlanması (erkən Pi Network ekosistemi ilə əməkdaşlıq barədə şayiələr var)
Sadə başa düşmə:
OM1 tək bir robotun beynidir; Fabric isə bir qrup robotun “kollektiv bulud beyni”dir
IV. əsas texniki xüsusiyyətlərin xülasəsi
1) AI-nativ dizayn (ənənəvi ROS-dan fərqli)
Ənənəvi ROS: hərəkətə nəzarət prioritetdir, AI əlavə modul kimidir
OM1: böyük model agenti, çoxmodallı qavrayış, yaddaş, inferens sistemin əsas səviyyəsində doğma komponentləridir
2) modulyar qoşulub-açılan arxitektura
• Hansı vizual modeli, hansı LLM-i, hansı naviqasiya alqoritmini istifadə etmək lazımdırsa, plagin kimi əvəzləmək
• Sənaye yerləşdirmə, tədqiqat prototipləri, təhsil təlimləri üçün üç yerləşdirmə rejimi
3) lokal edge + buluddan qarışıq yerləşdirmə
• Təhlükəsizlik üçün kritik hərəkətlər (maneədən yayınma, tarazlıq): lokal aşağı gecikmə ilə işləmə
• Kompleks inferens, uzun mətn dialoqları, böyük data təlimi: buluddakı OM1 API-ni çağırmaq (pay-as-you-go API xidməti)
4) kommersiya tətbiqi üçün dizayn edilib
• Monitorinq, limitləmə, loglar, avadanlıq istismarı üçün arxa xidmət
• Sənaye üçün əvvəlcədən qurulmuş şablonlar: kampus patrulu, xəstəxana müşayiəti, sərgi zalı bələdçiliyi, zavod təhlükəsizliyi
V. əsas tətbiq ssenariləri
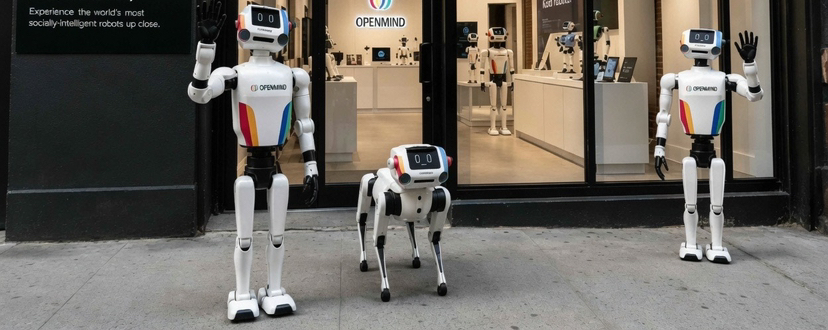
1. Kommersiya xidmətləri üçün humanoid/dördayaqlı robotlar
Sərgi məkanı bələdçiliyi, binaların patrulu, mülk təhlükəsizliyi, xəstəxana yardımlı müşayiət
2. Elm-tədqiqat və universitet robot platforması
Vahid inkişaf bazası; fərqli hardware üçün təkər yenidən yaratmağa ehtiyac yoxdur
3. Sənaye çevik robotlar klasteri
Fərqli forma malik çoxlu robotun birlikdə çeşidləmə, patrul, anbar/ombar idarəsi
4. B2B SaaS robot API xidməti
Şirkətlər OM1 bulud xidmətini çağıraraq tez bir zamanda fərdiləşdirilmiş xidmət robotu yarada bilər; özünütəkmilləşdirmə dəyəri xeyli azalır
VI. Üstünlüklər & hazırkı mərhələdə qısa lövhə (obyektiv)
✅ Üstünlüklər
1. Fərqli donanımlar üçün vahid ekosistem; robot inkişafında parçalanmanı azaldır
2. Açıq mənbə + kommersiya bulud xidməti olmaqla iki xətt; həm tədqiqat, həm də biznes üçün uyğundur
3. LLM, bədənli qavrayış və məkan naviqyasını vahid bir stack-də dərinləşmiş şəkildə birləşdirmək
4. Konteynerləşdirilmiş yerləşdirmə, müasir bulud-native inkişaf paradiqması
⚠️ Mövcud məhdudiyyətlər (Beta mərhələsi)
1. Ağır dərəcədə humanoid tam bədən hərəkətinə nəzarət bacarığı; Boston Dynamics-in özünün hazırladığı hərəkət stack-i qədər dərin optimizasiyada deyil
2. Böyük model API-lərdən ağır asılılıq; offline tam lokal yerləşdirmə imkanları hələ də iterasiyadadır
3. Fabric-in mərkəzləşdirilməmiş şəbəkəsi hələ sınaq mərhələsindədir; geniş miqyaslı kommersiya nümunələri azdır
VII. Bir cümləlik qısa xülasə
OM1 = bədən zəkası dövrü üçün açıq mənbə robot ümumi əməliyyat sistemidir.
Donanıma abstraksiya qatı ilə hardware fərqlərini silmək, böyük model + uzun yaddaşla robotun idrak “beyin”ini qurmaq; Fabric mərkəzləşdirilməmiş şəbəkəsi ilə çoxrobotlu, fərqli brendli əməkdaşlığı həyata keçirmək; məqsəd robot sənayesi üçün vahid proqram təminatı alt qatına çevrilməkdir