
#robotics
robotics
131,697 baxış
Müzakirə edir: 1,974
Populyar
Sonuncu
·
--
Tərcüməyə bax
🚨 تحليل | شركات الروبوتات المجسّدة تواجه اختبار التقييمات بعد الإدراج
تتعرض أسهم شركات الذكاء الاصطناعي المجسّد والروبوتات البشرية لضغوط بعد الإدراج، مع تراجع أسهم Unitree وMech-Mind، ما يفتح نقاشًا حول قدرة القطاع على الحفاظ على تقييماته المرتفعة.
وتتزايد المتطلبات التنظيمية أمام شركات الروبوتات البشرية الراغبة في الإدراج، بينما تواجه الشركات 3 أسئلة رئيسية:
• هل سيدفع العملاء مقابل هذه المنتجات بشكل مستمر؟
• متى يمكن تحقيق أرباح فعلية؟
• هل نموذج الأعمال قادر على تبرير التقييمات المرتفعة؟
📌 Cipher Vault: نجاح الذكاء الاصطناعي المجسّد في الأسواق العامة لن يعتمد على حجم التمويل أو الوعود التقنية فقط، بل على قدرته على تحويل التكنولوجيا إلى إيرادات متكررة وأرباح مستدامة.
#AI #Robotics #HumanoidRobots #Tech #Markets
🚨 تحليل | شركات الروبوتات المجسّدة تواجه اختبار التقييمات بعد الإدراج
تتعرض أسهم شركات الذكاء الاصطناعي المجسّد والروبوتات البشرية لضغوط بعد الإدراج، مع تراجع أسهم Unitree وMech-Mind، ما يفتح نقاشًا حول قدرة القطاع على الحفاظ على تقييماته المرتفعة.
وتتزايد المتطلبات التنظيمية أمام شركات الروبوتات البشرية الراغبة في الإدراج، بينما تواجه الشركات 3 أسئلة رئيسية:
• هل سيدفع العملاء مقابل هذه المنتجات بشكل مستمر؟
• متى يمكن تحقيق أرباح فعلية؟
• هل نموذج الأعمال قادر على تبرير التقييمات المرتفعة؟
📌 Cipher Vault: نجاح الذكاء الاصطناعي المجسّد في الأسواق العامة لن يعتمد على حجم التمويل أو الوعود التقنية فقط، بل على قدرته على تحويل التكنولوجيا إلى إيرادات متكررة وأرباح مستدامة.
#AI #Robotics #HumanoidRobots #Tech #Markets
تتعرض أسهم شركات الذكاء الاصطناعي المجسّد والروبوتات البشرية لضغوط بعد الإدراج، مع تراجع أسهم Unitree وMech-Mind، ما يفتح نقاشًا حول قدرة القطاع على الحفاظ على تقييماته المرتفعة.
وتتزايد المتطلبات التنظيمية أمام شركات الروبوتات البشرية الراغبة في الإدراج، بينما تواجه الشركات 3 أسئلة رئيسية:
• هل سيدفع العملاء مقابل هذه المنتجات بشكل مستمر؟
• متى يمكن تحقيق أرباح فعلية؟
• هل نموذج الأعمال قادر على تبرير التقييمات المرتفعة؟
📌 Cipher Vault: نجاح الذكاء الاصطناعي المجسّد في الأسواق العامة لن يعتمد على حجم التمويل أو الوعود التقنية فقط، بل على قدرته على تحويل التكنولوجيا إلى إيرادات متكررة وأرباح مستدامة.
#AI #Robotics #HumanoidRobots #Tech #Markets
1
15

·
--
Xiaomi-nin öz bədənli dünya modeli açıq mənbə kimi təqdim edildi—bu dəfəki əməliyyat çox “6”dır! 4B və 34B olmaqla iki ölçüdə model tam şəkildə açılıb; səhnə generasiyası, video istehsalı və daha çox funksiyanı dəstəkləyir. Bu, AI+robototexnika texnologiyalarının qapılarını birbaşa aşağı salır. Bu, metavers və ağıllı robotlar sahəsinin inkişafını sürətləndirəcək böyük hadisədir; qısamüddətli dövrdə isə əlaqəli konsept tokenlərində canlanma yarada bilər. AI və robototexnika xətti gələcəyi çox vəd edir—bu sahədə aparıcı layihələrə diqqət yetirin.
Xiaomi just open-sourced its embodied world model with both 4B and 34B parameter versions. This move lowers barriers for AI and robotics research, supports scene generation, video creation, and more. This could be a game-changer for metaverse and robotics sectors, potentially triggering short-term rallies in related tokens. AI and robotics space has huge potential, keep an eye on leading projects in this space.
#AI #Robotics $ROBOT $AGIX
Xiaomi-nin öz bədənli dünya modeli açıq mənbə kimi təqdim edildi—bu dəfəki əməliyyat çox “6”dır! 4B və 34B olmaqla iki ölçüdə model tam şəkildə açılıb; səhnə generasiyası, video istehsalı və daha çox funksiyanı dəstəkləyir. Bu, AI+robototexnika texnologiyalarının qapılarını birbaşa aşağı salır. Bu, metavers və ağıllı robotlar sahəsinin inkişafını sürətləndirəcək böyük hadisədir; qısamüddətli dövrdə isə əlaqəli konsept tokenlərində canlanma yarada bilər. AI və robototexnika xətti gələcəyi çox vəd edir—bu sahədə aparıcı layihələrə diqqət yetirin.
Xiaomi just open-sourced its embodied world model with both 4B and 34B parameter versions. This move lowers barriers for AI and robotics research, supports scene generation, video creation, and more. This could be a game-changer for metaverse and robotics sectors, potentially triggering short-term rallies in related tokens. AI and robotics space has huge potential, keep an eye on leading projects in this space.
#AI #Robotics $ROBOT $AGIX
Xiaomi just open-sourced its embodied world model with both 4B and 34B parameter versions. This move lowers barriers for AI and robotics research, supports scene generation, video creation, and more. This could be a game-changer for metaverse and robotics sectors, potentially triggering short-term rallies in related tokens. AI and robotics space has huge potential, keep an eye on leading projects in this space.
#AI #Robotics $ROBOT $AGIX
1
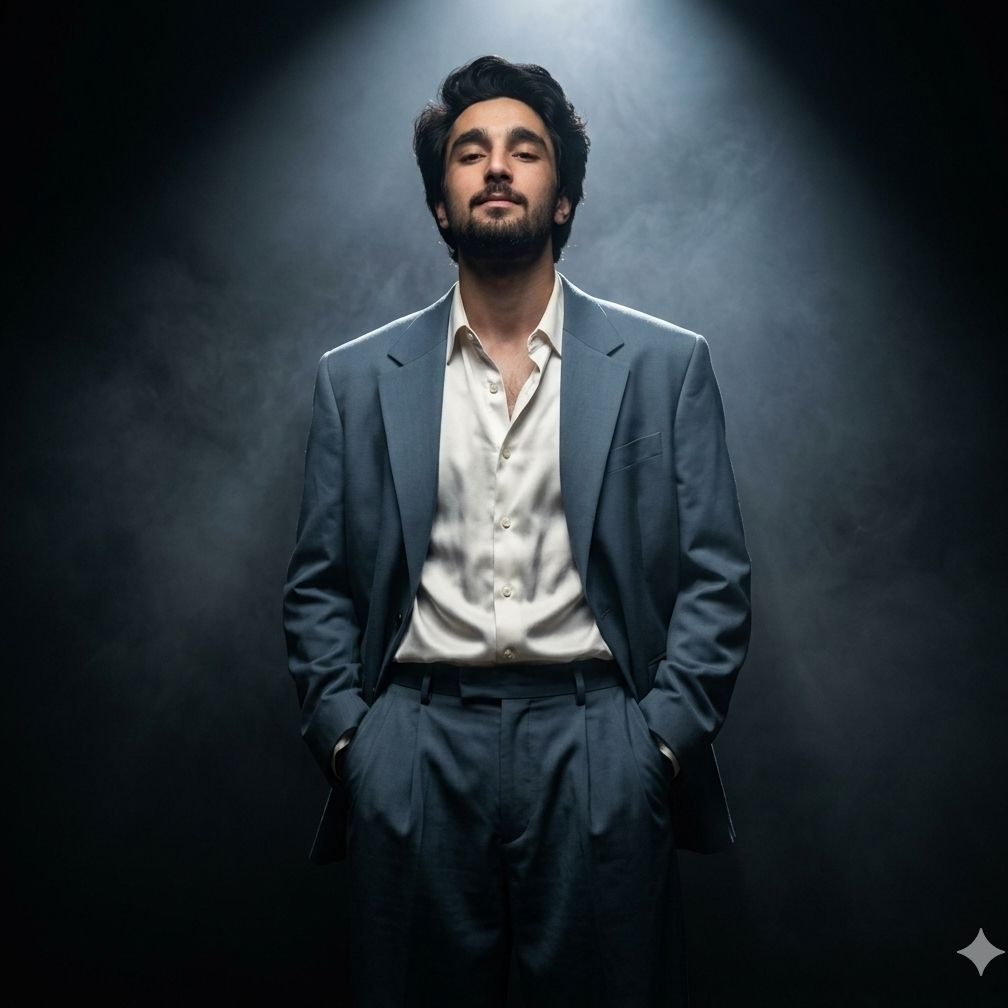
$ROBO is heating up the Ən Çox Axtarılanlar siyahısı 🔥
**Rapid Riser** etiketi ilə bazar qanayarkən — bu AI + robototexnika oyununa gözlər bərk fokuslanır.
Fabric Protocol avtonom robotlar üçün on-çeyn iqtisadiyyatı qurur. Həcmlər qışqırır, diqqət partlayır.
Erkən hərəkət edənlər artıq içəridədir. Növbəti addıma kim baxır?
#ROBO #AI #Robotics #BinanceSquare
{future}(ROBOUSDT)
$ROBO is heating up the Ən Çox Axtarılanlar siyahısı 🔥
**Rapid Riser** etiketi ilə bazar qanayarkən — bu AI + robototexnika oyununa gözlər bərk fokuslanır.
Fabric Protocol avtonom robotlar üçün on-çeyn iqtisadiyyatı qurur. Həcmlər qışqırır, diqqət partlayır.
Erkən hərəkət edənlər artıq içəridədir. Növbəti addıma kim baxır?
#ROBO #AI #Robotics #BinanceSquare
**Rapid Riser** etiketi ilə bazar qanayarkən — bu AI + robototexnika oyununa gözlər bərk fokuslanır.
Fabric Protocol avtonom robotlar üçün on-çeyn iqtisadiyyatı qurur. Həcmlər qışqırır, diqqət partlayır.
Erkən hərəkət edənlər artıq içəridədir. Növbəti addıma kim baxır?
#ROBO #AI #Robotics #BinanceSquare
327
·
--
Goldman Sachs hesabatı qalmaqal doğurdu: ABŞ enerji sektoru 2030-cu ilə qədər 50 min işçiyə kəskin ehtiyac duyur; boşluq bu qədər böyükdürsə, humanoid robotlar yerini dolduracaq? AI texnologiyası təkcə iş yerlərini “yeyib” aradan qaldırmır, həm də yeni imkanlar yaradır! Enerji + AI + robotlar — üç böyük tendensiya eyni anda uçur, bu istiqamətə nikbin baxılır. $FET $ROSE bu dalğa möhkəmdir; AI robot konseptli sikkə partlayış gözləyə bilər — enerjinin və AI-nin birləşməsi ilə innovativ tətbiqlərə diqqət yetirin! #AI #Robotics #Energy
Goldman Sachs hesabatı qalmaqal doğurdu: ABŞ enerji sektoru 2030-cu ilə qədər 50 min işçiyə kəskin ehtiyac duyur; boşluq bu qədər böyükdürsə, humanoid robotlar yerini dolduracaq? AI texnologiyası təkcə iş yerlərini “yeyib” aradan qaldırmır, həm də yeni imkanlar yaradır! Enerji + AI + robotlar — üç böyük tendensiya eyni anda uçur, bu istiqamətə nikbin baxılır. $FET $ROSE bu dalğa möhkəmdir; AI robot konseptli sikkə partlayış gözləyə bilər — enerjinin və AI-nin birləşməsi ilə innovativ tətbiqlərə diqqət yetirin! #AI #Robotics #Energy
1
213
·
--
Artım
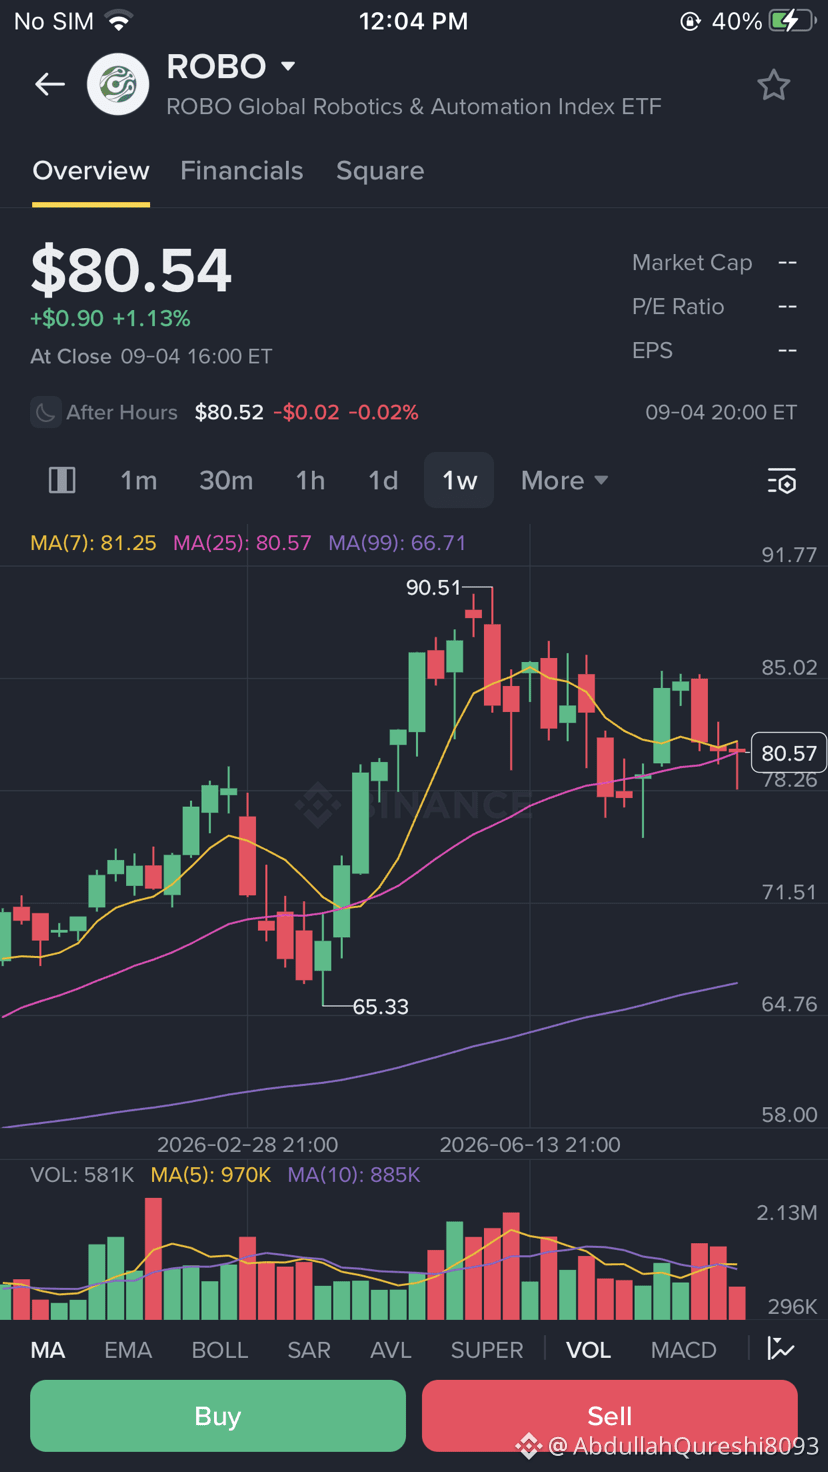
30 günlük ticarət $ROBO 5.1 USDT
164
·
--
Azalma
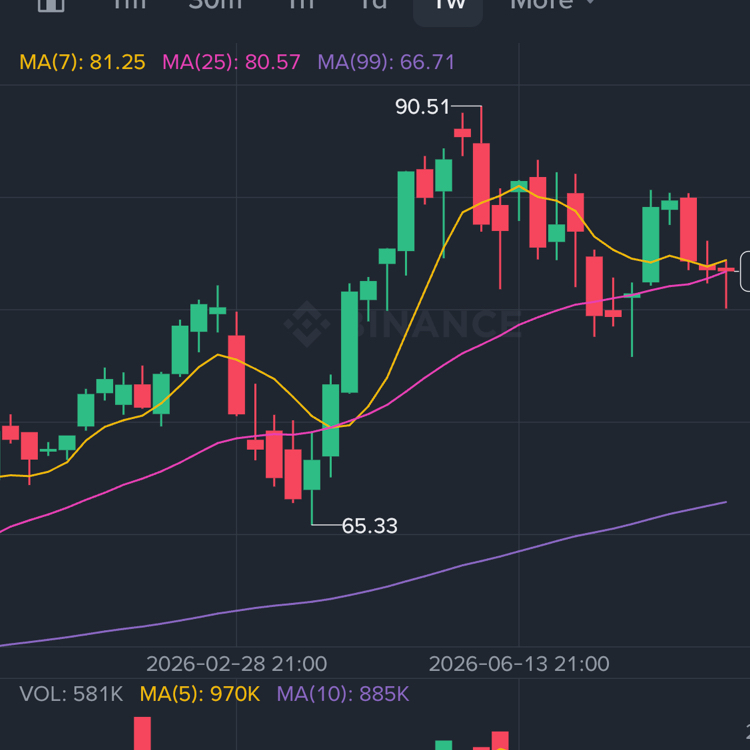
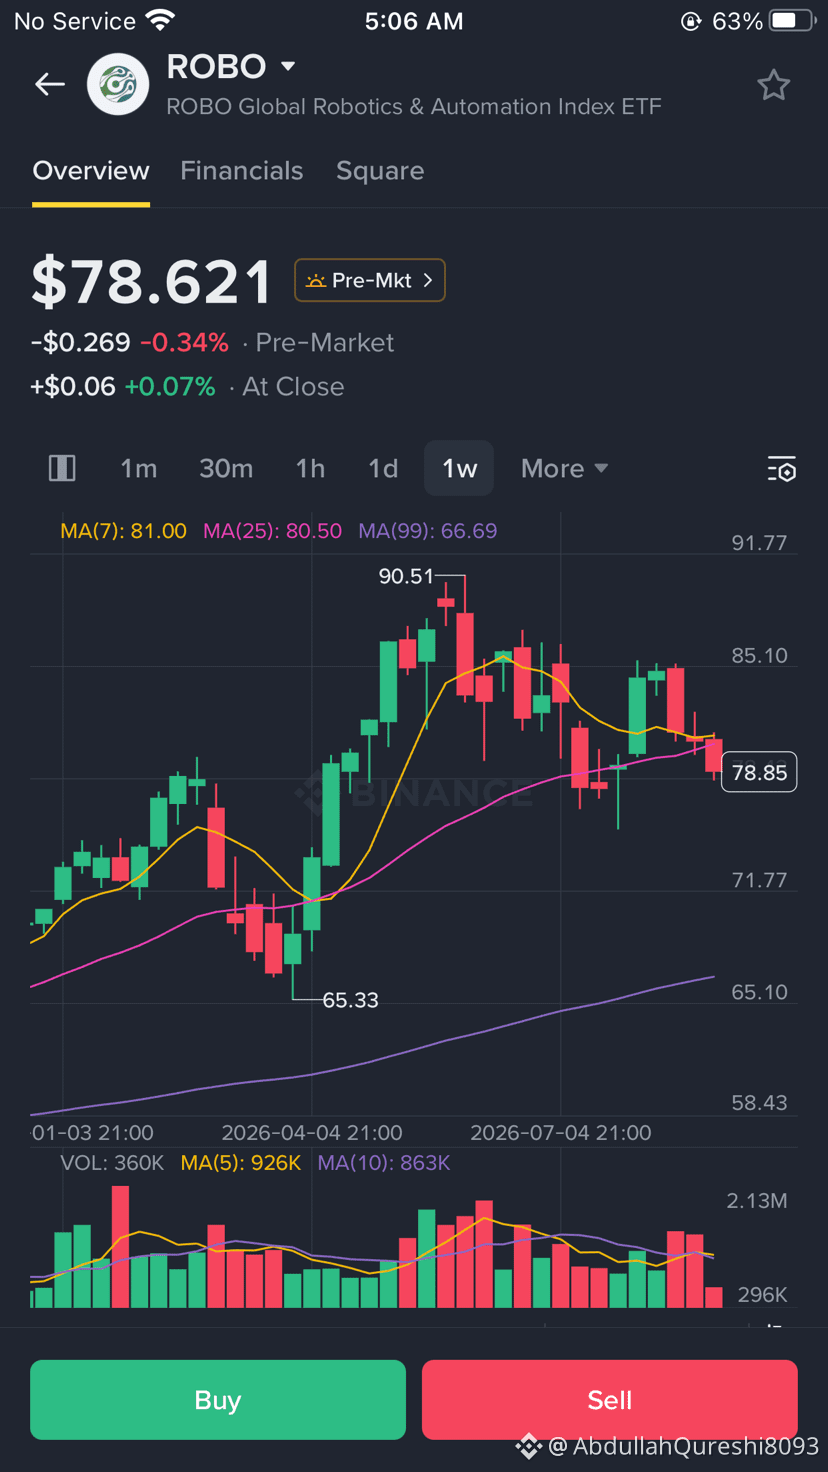
$ROBO BO hazırda zirvədən soyuyaraq **$78.62** səviyyəsində pre-marketdə ətrafında oturur 📉
O, əvvəllər **$90.51**-ə qədər yüksəlib, amma uzunmüddətli trend xətti (MA 99) **$66.69** yaxınlığında hələ də həftəlik qrafikdə möhkəm dəstək kimi dayanır. Elə bil növbəti böyük hərəkətindən əvvəl konsolidasiya edir! 👀
Yaxın zamanda mümkün bir geri dönüş üçün bu zonaya diqqət edirik. 🚀✨
#ROBO #Robotics #Trading #stocks #Binance
{future}(ROBOUSDT)
$ROBO BO hazırda zirvədən soyuyaraq **$78.62** səviyyəsində pre-marketdə ətrafında oturur 📉
O, əvvəllər **$90.51**-ə qədər yüksəlib, amma uzunmüddətli trend xətti (MA 99) **$66.69** yaxınlığında hələ də həftəlik qrafikdə möhkəm dəstək kimi dayanır. Elə bil növbəti böyük hərəkətindən əvvəl konsolidasiya edir! 👀
Yaxın zamanda mümkün bir geri dönüş üçün bu zonaya diqqət edirik. 🚀✨
#ROBO #Robotics #Trading #stocks #Binance
O, əvvəllər **$90.51**-ə qədər yüksəlib, amma uzunmüddətli trend xətti (MA 99) **$66.69** yaxınlığında hələ də həftəlik qrafikdə möhkəm dəstək kimi dayanır. Elə bil növbəti böyük hərəkətindən əvvəl konsolidasiya edir! 👀
Yaxın zamanda mümkün bir geri dönüş üçün bu zonaya diqqət edirik. 🚀✨
#ROBO #Robotics #Trading #stocks #Binance
122

·
--
💥 HUGGING FACE TƏLƏBİ $AI HARDWARE partlayaraq 6 AYL LİAD TİMLƏRİNİ UZADIR! 🚀
Açıq mənbəli robototexnika böyük bir dönüş nöqtəsinə çatdı. Hugging Face-in Microduck robotu 24 saat ərzində hər biri 399$ olan ön sifarişlərdən 2.6M$-dan çoxunu uddu; bu da təchizat zəncirləri tempə çatmaq üçün çabaladığı üçün çatdırılma müddətlərini altı aya qədər uzatdı. 📊
Bu partlayış kimi hardware sıçrayışı dərhal onun əsas kontroller çip tədarükçüsünü gündəlik limitə yaxın artım (limit-up) rejiminə gətirdi və fiziki hesablama ekosistemlərinə böyük institusional kapital axınını siqnal verdi. 💡 Real dünyada belə kəskin yüksəliş yarananda ağıllı pul dərhal daha geniş intellekt hekayəsinin önündə mövqe tutur. 🌊
Avtonom robototexnika nəzəri whitepaper-lardan yüksək sürətli satışlara keçdikcə kapital növbəti sürətlənən dalğanın ardınca qaçır. 💬 Fiziki AI inteqrasiyası növbəti eksponensial sektor genişlənməsini doğuracaq? 👇
⚠️ Maliyyə məsləhəti deyil. Həmişə riskini idarə et. 🛡️
🏷️ #AI #Robotics #AINarrative #CryptoTrends
🔥 ⚡
💥 HUGGING FACE TƏLƏBİ $AI HARDWARE partlayaraq 6 AYL LİAD TİMLƏRİNİ UZADIR! 🚀
Açıq mənbəli robototexnika böyük bir dönüş nöqtəsinə çatdı. Hugging Face-in Microduck robotu 24 saat ərzində hər biri 399$ olan ön sifarişlərdən 2.6M$-dan çoxunu uddu; bu da təchizat zəncirləri tempə çatmaq üçün çabaladığı üçün çatdırılma müddətlərini altı aya qədər uzatdı. 📊
Bu partlayış kimi hardware sıçrayışı dərhal onun əsas kontroller çip tədarükçüsünü gündəlik limitə yaxın artım (limit-up) rejiminə gətirdi və fiziki hesablama ekosistemlərinə böyük institusional kapital axınını siqnal verdi. 💡 Real dünyada belə kəskin yüksəliş yarananda ağıllı pul dərhal daha geniş intellekt hekayəsinin önündə mövqe tutur. 🌊
Avtonom robototexnika nəzəri whitepaper-lardan yüksək sürətli satışlara keçdikcə kapital növbəti sürətlənən dalğanın ardınca qaçır. 💬 Fiziki AI inteqrasiyası növbəti eksponensial sektor genişlənməsini doğuracaq? 👇
⚠️ Maliyyə məsləhəti deyil. Həmişə riskini idarə et. 🛡️
🏷️ #AI #Robotics #AINarrative #CryptoTrends
🔥 ⚡
Açıq mənbəli robototexnika böyük bir dönüş nöqtəsinə çatdı. Hugging Face-in Microduck robotu 24 saat ərzində hər biri 399$ olan ön sifarişlərdən 2.6M$-dan çoxunu uddu; bu da təchizat zəncirləri tempə çatmaq üçün çabaladığı üçün çatdırılma müddətlərini altı aya qədər uzatdı. 📊
Bu partlayış kimi hardware sıçrayışı dərhal onun əsas kontroller çip tədarükçüsünü gündəlik limitə yaxın artım (limit-up) rejiminə gətirdi və fiziki hesablama ekosistemlərinə böyük institusional kapital axınını siqnal verdi. 💡 Real dünyada belə kəskin yüksəliş yarananda ağıllı pul dərhal daha geniş intellekt hekayəsinin önündə mövqe tutur. 🌊
Avtonom robototexnika nəzəri whitepaper-lardan yüksək sürətli satışlara keçdikcə kapital növbəti sürətlənən dalğanın ardınca qaçır. 💬 Fiziki AI inteqrasiyası növbəti eksponensial sektor genişlənməsini doğuracaq? 👇
⚠️ Maliyyə məsləhəti deyil. Həmişə riskini idarə et. 🛡️
🏷️ #AI #Robotics #AINarrative #CryptoTrends
🔥 ⚡
24
·
--
Axis @axisrobotics qardaşlar tapşırıqlar nə vaxt yenilənəcək?
3 gündür! Tam üç gündür! Heç bir tapşırıq tuta bilmirəm!
Tapşırıq girişi: https://t.co/7sfvqfLzJY
Əvvəldən: boş vaxt olanda bir-iki tapşırıq edirdim
İndi: saat 8-i xatırlayın, Axis-ə baxın
Sonra: hələ də yoxdur?
Yeniləyirəm—yox
Yenə yeniləyirəm—yenə də yoxdur
Artıq tapşırıq etmirəm, tapşırığı gözləyirəm
Amma şikayət də olsa, bu günlər məni bir şeyi anlamağa vadar etdi
Niyə bir robot tapşırığını simulyasiya etmək
bu qədər adamı hər gün vaxtında gözlətməyə qadirdir?
Çünki Axis əslində adi bir tapşırıq platforması deyil
O, əvvəllər adi insanların çox uzağında olan robot təlimini
hər kəsin iştirak edə biləcəyi bir işə çevirib
Sənə real şəkildə bir robot sahibi olmaq lazım deyil
Laboratoriyada qalmaq da lazım deyil
Sadəcə brauzerdən əməliyyatı tamamlayıb
real robot davranışının bir izini—trajectory-ni—töhfə edə bilərsən
Bir nəfərin hərəkəti bəlkə də çox adi görünür
Amma daha çox adam birlikdə edəndə
fərqli əməliyyat vərdişləri, fərqli marşrutlar, fərqli mühitlər və fərqli səhvlər
sonunda hamısı robotun öyrənə biləcəyi Experience-a çevrilir
Bu məsələ əslində çox önəmlidir
Çünki Physical AI ilə tanıdığımız AI-nin ən böyük fərqlərindən biri budur:
Robot yalnız dünyanı başa düşməməlidir—həm də dünyada necə hərəkət etməyi öyrənməlidir
Və hərəkət etmək məsuliyyəti
kifayət qədər çox Experience olmadan çətin ki, həqiqətən miqyaslana bilsin
Ona görə də indi Axis-in tapşırıq mexanizminə geriyə baxanda mənə bir az maraqlı gəlir
Hər kəsin “tutduğu” şey zahirən tapşırıqdır
Əslində isə bu, töhfə verməkdir:
robotun növbəti təlimi üçün lazım olan təcrübə
İlkin mərhələdə məlumat toplamaqdan bu günə qədər 3M-dən çox trajectories-i var
Axis də artıq diqqətini daha çox data əldə etməyə yox,
getdikcə daha dəyərli data əldə etməyə yönəldir
V2 targeted correction edir
Dataset açılmağa başlayıb
və sonradan daha çox Robotics ekosistemi ilə əlaqələr qurur
Bu yol getdikcə aydınlaşır:
təkcə Dataset-i böyütmək deyil
robotun davamlı olaraq yeni Experience qazanmasını təmin etməkdir
Mənim fikrimcə Axis-i izləməyə dəyər edən də budur
Çünki gələcəkdə modellər yenilənəcək
robot avadanlığı yenilənəcək
təlim metodları da yenilənəcək
Amma robotun həmişə ehtiyac duyacağı bir şey var:
Daha çox və daha yaxşı real dünya təcrübəsi
Ona görə… Axis-in məntiqini başa düşürəm
Physical AI-in Experience-i vacibdir
Data Flywheel vacibdir
robotun gələcəyi də çox vacibdir
Bəs mənim Experience-im?
Mənim tapşırığım? Artıq üç gündür gözləyirəm
Xahiş edirəm qardaşlar, bizə də bir-iki tapşırıq verin
#PhysicalAI #Robotics
Axis @axisrobotics qardaşlar tapşırıqlar nə vaxt yenilənəcək?
3 gündür! Tam üç gündür! Heç bir tapşırıq tuta bilmirəm!
Tapşırıq girişi: https://t.co/7sfvqfLzJY
Əvvəldən: boş vaxt olanda bir-iki tapşırıq edirdim
İndi: saat 8-i xatırlayın, Axis-ə baxın
Sonra: hələ də yoxdur?
Yeniləyirəm—yox
Yenə yeniləyirəm—yenə də yoxdur
Artıq tapşırıq etmirəm, tapşırığı gözləyirəm
Amma şikayət də olsa, bu günlər məni bir şeyi anlamağa vadar etdi
Niyə bir robot tapşırığını simulyasiya etmək
bu qədər adamı hər gün vaxtında gözlətməyə qadirdir?
Çünki Axis əslində adi bir tapşırıq platforması deyil
O, əvvəllər adi insanların çox uzağında olan robot təlimini
hər kəsin iştirak edə biləcəyi bir işə çevirib
Sənə real şəkildə bir robot sahibi olmaq lazım deyil
Laboratoriyada qalmaq da lazım deyil
Sadəcə brauzerdən əməliyyatı tamamlayıb
real robot davranışının bir izini—trajectory-ni—töhfə edə bilərsən
Bir nəfərin hərəkəti bəlkə də çox adi görünür
Amma daha çox adam birlikdə edəndə
fərqli əməliyyat vərdişləri, fərqli marşrutlar, fərqli mühitlər və fərqli səhvlər
sonunda hamısı robotun öyrənə biləcəyi Experience-a çevrilir
Bu məsələ əslində çox önəmlidir
Çünki Physical AI ilə tanıdığımız AI-nin ən böyük fərqlərindən biri budur:
Robot yalnız dünyanı başa düşməməlidir—həm də dünyada necə hərəkət etməyi öyrənməlidir
Və hərəkət etmək məsuliyyəti
kifayət qədər çox Experience olmadan çətin ki, həqiqətən miqyaslana bilsin
Ona görə də indi Axis-in tapşırıq mexanizminə geriyə baxanda mənə bir az maraqlı gəlir
Hər kəsin “tutduğu” şey zahirən tapşırıqdır
Əslində isə bu, töhfə verməkdir:
robotun növbəti təlimi üçün lazım olan təcrübə
İlkin mərhələdə məlumat toplamaqdan bu günə qədər 3M-dən çox trajectories-i var
Axis də artıq diqqətini daha çox data əldə etməyə yox,
getdikcə daha dəyərli data əldə etməyə yönəldir
V2 targeted correction edir
Dataset açılmağa başlayıb
və sonradan daha çox Robotics ekosistemi ilə əlaqələr qurur
Bu yol getdikcə aydınlaşır:
təkcə Dataset-i böyütmək deyil
robotun davamlı olaraq yeni Experience qazanmasını təmin etməkdir
Mənim fikrimcə Axis-i izləməyə dəyər edən də budur
Çünki gələcəkdə modellər yenilənəcək
robot avadanlığı yenilənəcək
təlim metodları da yenilənəcək
Amma robotun həmişə ehtiyac duyacağı bir şey var:
Daha çox və daha yaxşı real dünya təcrübəsi
Ona görə… Axis-in məntiqini başa düşürəm
Physical AI-in Experience-i vacibdir
Data Flywheel vacibdir
robotun gələcəyi də çox vacibdir
Bəs mənim Experience-im?
Mənim tapşırığım? Artıq üç gündür gözləyirəm
Xahiş edirəm qardaşlar, bizə də bir-iki tapşırıq verin
#PhysicalAI #Robotics
3 gündür! Tam üç gündür! Heç bir tapşırıq tuta bilmirəm!
Tapşırıq girişi: https://t.co/7sfvqfLzJY
Əvvəldən: boş vaxt olanda bir-iki tapşırıq edirdim
İndi: saat 8-i xatırlayın, Axis-ə baxın
Sonra: hələ də yoxdur?
Yeniləyirəm—yox
Yenə yeniləyirəm—yenə də yoxdur
Artıq tapşırıq etmirəm, tapşırığı gözləyirəm
Amma şikayət də olsa, bu günlər məni bir şeyi anlamağa vadar etdi
Niyə bir robot tapşırığını simulyasiya etmək
bu qədər adamı hər gün vaxtında gözlətməyə qadirdir?
Çünki Axis əslində adi bir tapşırıq platforması deyil
O, əvvəllər adi insanların çox uzağında olan robot təlimini
hər kəsin iştirak edə biləcəyi bir işə çevirib
Sənə real şəkildə bir robot sahibi olmaq lazım deyil
Laboratoriyada qalmaq da lazım deyil
Sadəcə brauzerdən əməliyyatı tamamlayıb
real robot davranışının bir izini—trajectory-ni—töhfə edə bilərsən
Bir nəfərin hərəkəti bəlkə də çox adi görünür
Amma daha çox adam birlikdə edəndə
fərqli əməliyyat vərdişləri, fərqli marşrutlar, fərqli mühitlər və fərqli səhvlər
sonunda hamısı robotun öyrənə biləcəyi Experience-a çevrilir
Bu məsələ əslində çox önəmlidir
Çünki Physical AI ilə tanıdığımız AI-nin ən böyük fərqlərindən biri budur:
Robot yalnız dünyanı başa düşməməlidir—həm də dünyada necə hərəkət etməyi öyrənməlidir
Və hərəkət etmək məsuliyyəti
kifayət qədər çox Experience olmadan çətin ki, həqiqətən miqyaslana bilsin
Ona görə də indi Axis-in tapşırıq mexanizminə geriyə baxanda mənə bir az maraqlı gəlir
Hər kəsin “tutduğu” şey zahirən tapşırıqdır
Əslində isə bu, töhfə verməkdir:
robotun növbəti təlimi üçün lazım olan təcrübə
İlkin mərhələdə məlumat toplamaqdan bu günə qədər 3M-dən çox trajectories-i var
Axis də artıq diqqətini daha çox data əldə etməyə yox,
getdikcə daha dəyərli data əldə etməyə yönəldir
V2 targeted correction edir
Dataset açılmağa başlayıb
və sonradan daha çox Robotics ekosistemi ilə əlaqələr qurur
Bu yol getdikcə aydınlaşır:
təkcə Dataset-i böyütmək deyil
robotun davamlı olaraq yeni Experience qazanmasını təmin etməkdir
Mənim fikrimcə Axis-i izləməyə dəyər edən də budur
Çünki gələcəkdə modellər yenilənəcək
robot avadanlığı yenilənəcək
təlim metodları da yenilənəcək
Amma robotun həmişə ehtiyac duyacağı bir şey var:
Daha çox və daha yaxşı real dünya təcrübəsi
Ona görə… Axis-in məntiqini başa düşürəm
Physical AI-in Experience-i vacibdir
Data Flywheel vacibdir
robotun gələcəyi də çox vacibdir
Bəs mənim Experience-im?
Mənim tapşırığım? Artıq üç gündür gözləyirəm
Xahiş edirəm qardaşlar, bizə də bir-iki tapşırıq verin
#PhysicalAI #Robotics
72
·
--
Sürətlə get, yığ!! Sürətlə get, yığ!! Sürətlə get, yığ!!
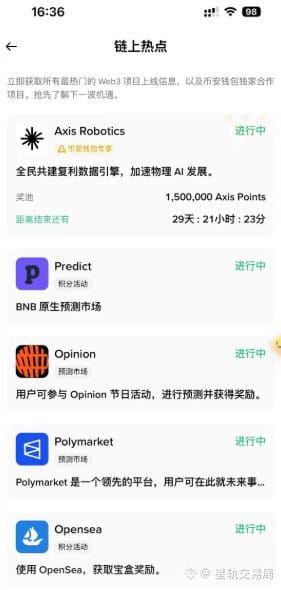
KaitoAI üzərindəki ilk layihə — axisrobotics — və Binance pul kisəsinin əməkdaşlığı! Birbaşa keçid: hub.axisrobotics.ai/login
Tapşırıqları bn-lə (imtina etməyən, şəxsi açarsız) cüzdanla edin — tapşırıq üzrə bal və nişan mükafatları var, “pulsuzdan” istəyənlər də etməyi unutmayın.
Binance Keyless Wallet üçün eksklüziv aksiyada 1,500,000 Axis Points, 30 gün — yalnız Binance-in doğma Keyless pul kisəsi istifadəçiləri üçün, FCFS tapşırıq hovuzu.
Tapşırığı tamamla → yoxlama → zəncir üzərində imza — bal + xatirə nişanı əldə edəcəksən. Bal hovuzu əsas məhsuldan ayrıcadır, çox güman ki, əlavə airdrop mükafatı olacaq.
#PhysicalAI #Robotics #AxisRobotics
Sürətlə get, yığ!! Sürətlə get, yığ!! Sürətlə get, yığ!!
KaitoAI üzərindəki ilk layihə — axisrobotics — və Binance pul kisəsinin əməkdaşlığı! Birbaşa keçid: hub.axisrobotics.ai/login
Tapşırıqları bn-lə (imtina etməyən, şəxsi açarsız) cüzdanla edin — tapşırıq üzrə bal və nişan mükafatları var, “pulsuzdan” istəyənlər də etməyi unutmayın.
Binance Keyless Wallet üçün eksklüziv aksiyada 1,500,000 Axis Points, 30 gün — yalnız Binance-in doğma Keyless pul kisəsi istifadəçiləri üçün, FCFS tapşırıq hovuzu.
Tapşırığı tamamla → yoxlama → zəncir üzərində imza — bal + xatirə nişanı əldə edəcəksən. Bal hovuzu əsas məhsuldan ayrıcadır, çox güman ki, əlavə airdrop mükafatı olacaq.
#PhysicalAI #Robotics #AxisRobotics
KaitoAI üzərindəki ilk layihə — axisrobotics — və Binance pul kisəsinin əməkdaşlığı! Birbaşa keçid: hub.axisrobotics.ai/login
Tapşırıqları bn-lə (imtina etməyən, şəxsi açarsız) cüzdanla edin — tapşırıq üzrə bal və nişan mükafatları var, “pulsuzdan” istəyənlər də etməyi unutmayın.
Binance Keyless Wallet üçün eksklüziv aksiyada 1,500,000 Axis Points, 30 gün — yalnız Binance-in doğma Keyless pul kisəsi istifadəçiləri üçün, FCFS tapşırıq hovuzu.
Tapşırığı tamamla → yoxlama → zəncir üzərində imza — bal + xatirə nişanı əldə edəcəksən. Bal hovuzu əsas məhsuldan ayrıcadır, çox güman ki, əlavə airdrop mükafatı olacaq.
#PhysicalAI #Robotics #AxisRobotics
140

🤖 ABŞ hava limanlarında xidmət robotları artır
Nyu-Yorkda LaGuardia hava limanı sərnişin terminalının B bölməsində baqajların qəbul edildiyi ərazidə hava keyfiyyətini yoxlamaq üçün ixtisaslaşmış robotlar yerləşdirməyə başlayıb. Bu, qəribə görünüşünə baxmayaraq, tam avtonom işləyən robotlar hava limanlarında əməliyyat tapşırıqlarının avtomatlaşdırılmasına doğru artan meylin bir hissəsidir; məqsəd səmərəliliyi və nəzarəti artırmaqdır.
━━━━━━━━━━━━━━
📊 Təsir: 📊 Orta
🏷️ OTHER
#Robotics #Technology #Airports #Automation #Innovation
📰 Mənbə: pymnts.com
🤖 ABŞ hava limanlarında xidmət robotları artır
Nyu-Yorkda LaGuardia hava limanı sərnişin terminalının B bölməsində baqajların qəbul edildiyi ərazidə hava keyfiyyətini yoxlamaq üçün ixtisaslaşmış robotlar yerləşdirməyə başlayıb. Bu, qəribə görünüşünə baxmayaraq, tam avtonom işləyən robotlar hava limanlarında əməliyyat tapşırıqlarının avtomatlaşdırılmasına doğru artan meylin bir hissəsidir; məqsəd səmərəliliyi və nəzarəti artırmaqdır.
━━━━━━━━━━━━━━
📊 Təsir: 📊 Orta
🏷️ OTHER
#Robotics #Technology #Airports #Automation #Innovation
📰 Mənbə: pymnts.com
Nyu-Yorkda LaGuardia hava limanı sərnişin terminalının B bölməsində baqajların qəbul edildiyi ərazidə hava keyfiyyətini yoxlamaq üçün ixtisaslaşmış robotlar yerləşdirməyə başlayıb. Bu, qəribə görünüşünə baxmayaraq, tam avtonom işləyən robotlar hava limanlarında əməliyyat tapşırıqlarının avtomatlaşdırılmasına doğru artan meylin bir hissəsidir; məqsəd səmərəliliyi və nəzarəti artırmaqdır.
━━━━━━━━━━━━━━
📊 Təsir: 📊 Orta
🏷️ OTHER
#Robotics #Technology #Airports #Automation #Innovation
📰 Mənbə: pymnts.com
6
·
--
Artım
🚀 $ROBO — zərbədən əvvəl konsolidasiya?
Fabric Protocol yenə də diqqət mərkəzindədir.
Dünən rəsmi olaraq RoboPay Integration Bounty-ni bağladılar:
• Mükafat fondu 1 000 000 ROBO
• 10 real robota (humanoidlar, robot qolları, dördayaqlılar) uyğun olaraq 13 uğurlu inteqrasiya
Bu artıq sadəcə narrativ deyil — RoboPay fiziki dəmir ilə işləyir.
Texniki: konsolidasiya mərhələsində qiymət, 0.0103-dən rebounddan sonra. RSI neytral (~53). 0.014–0.015 zonadan yuxarı çıxış gözləyirik.
Bu gün unlock 1.2M$ barədə — team/investorlar 2027-yə qədər 12 aylıq cliff mərhələsindədir. Ecosystem-dən gələn hər hansı xırda hissələr qiymətə demək olar ki, təsir etməyəcək. Sızma barədə FUD şişirdilmiş görünür.
Mövqe açıqdır, continuation gözləyirəm.
$ROBO ilə bizdə daha kim var?
#ROBO #FabricProtocol #Robotics #AI #BinanceSquare
🚀 $ROBO — zərbədən əvvəl konsolidasiya?
Fabric Protocol yenə də diqqət mərkəzindədir.
Dünən rəsmi olaraq RoboPay Integration Bounty-ni bağladılar:
• Mükafat fondu 1 000 000 ROBO
• 10 real robota (humanoidlar, robot qolları, dördayaqlılar) uyğun olaraq 13 uğurlu inteqrasiya
Bu artıq sadəcə narrativ deyil — RoboPay fiziki dəmir ilə işləyir.
Texniki: konsolidasiya mərhələsində qiymət, 0.0103-dən rebounddan sonra. RSI neytral (~53). 0.014–0.015 zonadan yuxarı çıxış gözləyirik.
Bu gün unlock 1.2M$ barədə — team/investorlar 2027-yə qədər 12 aylıq cliff mərhələsindədir. Ecosystem-dən gələn hər hansı xırda hissələr qiymətə demək olar ki, təsir etməyəcək. Sızma barədə FUD şişirdilmiş görünür.
Mövqe açıqdır, continuation gözləyirəm.
$ROBO ilə bizdə daha kim var?
#ROBO #FabricProtocol #Robotics #AI #BinanceSquare
Fabric Protocol yenə də diqqət mərkəzindədir.
Dünən rəsmi olaraq RoboPay Integration Bounty-ni bağladılar:
• Mükafat fondu 1 000 000 ROBO
• 10 real robota (humanoidlar, robot qolları, dördayaqlılar) uyğun olaraq 13 uğurlu inteqrasiya
Bu artıq sadəcə narrativ deyil — RoboPay fiziki dəmir ilə işləyir.
Texniki: konsolidasiya mərhələsində qiymət, 0.0103-dən rebounddan sonra. RSI neytral (~53). 0.014–0.015 zonadan yuxarı çıxış gözləyirik.
Bu gün unlock 1.2M$ barədə — team/investorlar 2027-yə qədər 12 aylıq cliff mərhələsindədir. Ecosystem-dən gələn hər hansı xırda hissələr qiymətə demək olar ki, təsir etməyəcək. Sızma barədə FUD şişirdilmiş görünür.
Mövqe açıqdır, continuation gözləyirəm.
$ROBO ilə bizdə daha kim var?
#ROBO #FabricProtocol #Robotics #AI #BinanceSquare
3
560
·
--
Mən brauzerimdən #AxisRobotics Hub-a daxil oluram və fiziki AI modellər üçün trayektoriya məlumatları yaradıram; qeydiyyat üçün e-poçt, Google, X və ya bir cüzdan kifayətdir və #Privy avtomatik olaraq cüzdan yaradır.
İlkin təlim tapşırıqlarında robot qolu üzərində özüm əl ilə rəhbərlik edirəm; Başlangıçdan başlayıram, yuvaları idarə edirəm və gündə ən çox 5 dəfə eyni tapşırığı icra edirəm.
İttifaq tapşırıqlarında tək bir trayektoriya ilə həm Axis xalları, həm də Bolts qazanıram; mükafatları əldə etmək üçün cüzdanımı BitRobot-a qoşuram.
Tapşırıq tamamlandıqda Portfoliodan Sign in History ilə on-çeyn (on-chain) şəkildə təsdiqləyirəm; xallar Epochun sonunda əks olunur və airdrop potensialı var.
Post-təlimdə modeli izləyirəm və səhv edəndə Take Over ilə onu düzəldirəm; bu qısa müdaxilə ən qiymətli məlumatı yaradır.
#Robotics #Trajectory
Axis Hub: https://hub.axisrobotics.ai/login?invite_code=CmP4neBd
Mən brauzerimdən #AxisRobotics Hub-a daxil oluram və fiziki AI modellər üçün trayektoriya məlumatları yaradıram; qeydiyyat üçün e-poçt, Google, X və ya bir cüzdan kifayətdir və #Privy avtomatik olaraq cüzdan yaradır.
İlkin təlim tapşırıqlarında robot qolu üzərində özüm əl ilə rəhbərlik edirəm; Başlangıçdan başlayıram, yuvaları idarə edirəm və gündə ən çox 5 dəfə eyni tapşırığı icra edirəm.
İttifaq tapşırıqlarında tək bir trayektoriya ilə həm Axis xalları, həm də Bolts qazanıram; mükafatları əldə etmək üçün cüzdanımı BitRobot-a qoşuram.
Tapşırıq tamamlandıqda Portfoliodan Sign in History ilə on-çeyn (on-chain) şəkildə təsdiqləyirəm; xallar Epochun sonunda əks olunur və airdrop potensialı var.
Post-təlimdə modeli izləyirəm və səhv edəndə Take Over ilə onu düzəldirəm; bu qısa müdaxilə ən qiymətli məlumatı yaradır.
#Robotics #Trajectory
Axis Hub: https://hub.axisrobotics.ai/login?invite_code=CmP4neBd
İlkin təlim tapşırıqlarında robot qolu üzərində özüm əl ilə rəhbərlik edirəm; Başlangıçdan başlayıram, yuvaları idarə edirəm və gündə ən çox 5 dəfə eyni tapşırığı icra edirəm.
İttifaq tapşırıqlarında tək bir trayektoriya ilə həm Axis xalları, həm də Bolts qazanıram; mükafatları əldə etmək üçün cüzdanımı BitRobot-a qoşuram.
Tapşırıq tamamlandıqda Portfoliodan Sign in History ilə on-çeyn (on-chain) şəkildə təsdiqləyirəm; xallar Epochun sonunda əks olunur və airdrop potensialı var.
Post-təlimdə modeli izləyirəm və səhv edəndə Take Over ilə onu düzəldirəm; bu qısa müdaxilə ən qiymətli məlumatı yaradır.
#Robotics #Trajectory
Axis Hub: https://hub.axisrobotics.ai/login?invite_code=CmP4neBd
84
·
--
Mən @axisrobotics-i yenidən araşdırdım, amma əksinə getdikcə daha çox belə hiss etdim ki
Axis-in diqqətəlayiq olanı təkcə artıq nə qədər robot məlumatı toplamasıdır deyil
Əslində, o, bu məlumatları fasiləsiz özünü gücləndirən bir sistemə çevirməkdədir
Avqust ayında Axis-in robotic data engine-i 3M trajectories-ni keçdi
arxasında artıq 123K+ contributor var
Amma sadəcə məlumatın artması
bu, elə də “seksilik” yaradan məsələ deyil
Məni Axis-ə yenidən baxmağa vadar edən
son vaxtlar etdikləri bu ardıcıl addımlar oldu:
Dataset V1 → Axis V2 → Booster Robotics → OpenRoboto
Onların arxasında əslində eyni bir şey dayanır:
Physical AI-nin Data Loop-unun həqiqətən işə düşməsi
Robot təlimində ən çətin olan yalnız məlumat çatışmazlığı deyil
əsas məsələ budur ki:
növbəti partiya məlumatı hansı sahədən toplanmalıdır—bunu necə biləsən
Ənənəvi proses daha çox belədir:
Task → Data → Model
təlimdən sonra yerləşdirmə
model problemlə üzləşəndə geri qayıdıb yenidən data toplamaq
Axis V2 bu prosesi dəyişməyə başlayır
model əvvəl tapşırığı yerinə yetirir
model öz “zəif tərəflərini” üzə çıxarır
insanlar kritik mərhələlərdə correction edirlər
Correction Data təlim prosesinə qayıdır
model daha da güclənir
sonra yenidən yeni zəifliklər üzə çıxır
Beləliklə alınır:
Model → Failure → Correction → Data → Better Model
Bu da Human-Gated DAgger-in həqiqətən maraqlı tərəfidir
insanı elə-belə modelin artıq bacardığı hərəkətləri dəfələrlə təkrar etdirməyə sövq etmir
əksinə insan modeli həqiqətən “nə edəcəyini bilmir” vəziyyətə düşəndə müdaxilə edir
Başqa sözlə desək
daha çox düzgün cavab toplamaq deyil
modelin niyə səhv etdiyini dəqiq toplamaqdır
Mənə görə bu, robot məlumatlarında çox önəmli bir dəyər dəyişikliyi ola bilər
Çünki modelin artıq bacardığı işlərə
daha 10.000 dəfə demonstration əlavə etmək
marjinal dəyəri getdikcə azalda bilər
amma modelin təkrar-təkrar uğursuz olduğu yerlərdə
növbəti təlim turu üçün ən çox lazım olan məlumat çox vaxt orada olur
Ona görə Axis-in dediyi Compounding Data Engine-i
mən sadəcə Dataset-in böyüməsi kimi başa düşmürəm
əksinə
hər təlim turu növbəti data toplama mərhələsini daha dəqiq edir
Məhz elə buna görə də mən hesab edirəm ki, son zamanlar Axis ilə OpenRoboto-nun əməkdaşlığı xüsusilə diqqətəlayiqdir
Axis Open Data Pool-a 3M+ multimodal trajectories təqdim edəcək
eyni zamanda Data-to-Model Pipeline vasitəsilə modelin qiymətləndirilməsi və benchmark-u dəstəkləyəcək
bu isə qapalı dövrəni daha da genişləndirir:
Data → Training → Benchmark → Evaluation → Better Data
Əvvəllər mən Axis-i belə başa düşürdüm:
Robot Data Platform
indi isə daha çox belə düşünürəm:
Physical AI üçün Data Infrastructure
Çünki avadanlıq dəyişə bilər
model dəyişə bilər
VLA-lar da dəyişə bilər
amma robotlar həmişə real dünyadan yeni Experience əldə etməlidir
Ona görə də izləməyə dəyər olan
Axis-in növbəti dəfə neçə trajectories-ə çatacağı deyil
əgər bu məlumatlar daha çox model, daha çox robot və daha çox benchmark tərəfindən istifadə olunmağa başlayanda
Data Flywheel həqiqətən Compounding Effect yarada biləcəkmi—bunu görməkdir
Bu dövr işləsə
Axis-in “baryeri” bizim nə qədər məlumatımız olduğundan çox
daha dəyərli növbəti data partiyalarını davamlı istehsal edib-etmədiyimizdən ibarət ola bilər
bu da hazırda Axis-ə baxanda mənə ən maraqlı gələn tərəfdir
#PhysicalAI #Robotics @KaitoAI #Axis #kaito
Mən @axisrobotics-i yenidən araşdırdım, amma əksinə getdikcə daha çox belə hiss etdim ki
Axis-in diqqətəlayiq olanı təkcə artıq nə qədər robot məlumatı toplamasıdır deyil
Əslində, o, bu məlumatları fasiləsiz özünü gücləndirən bir sistemə çevirməkdədir
Avqust ayında Axis-in robotic data engine-i 3M trajectories-ni keçdi
arxasında artıq 123K+ contributor var
Amma sadəcə məlumatın artması
bu, elə də “seksilik” yaradan məsələ deyil
Məni Axis-ə yenidən baxmağa vadar edən
son vaxtlar etdikləri bu ardıcıl addımlar oldu:
Dataset V1 → Axis V2 → Booster Robotics → OpenRoboto
Onların arxasında əslində eyni bir şey dayanır:
Physical AI-nin Data Loop-unun həqiqətən işə düşməsi
Robot təlimində ən çətin olan yalnız məlumat çatışmazlığı deyil
əsas məsələ budur ki:
növbəti partiya məlumatı hansı sahədən toplanmalıdır—bunu necə biləsən
Ənənəvi proses daha çox belədir:
Task → Data → Model
təlimdən sonra yerləşdirmə
model problemlə üzləşəndə geri qayıdıb yenidən data toplamaq
Axis V2 bu prosesi dəyişməyə başlayır
model əvvəl tapşırığı yerinə yetirir
model öz “zəif tərəflərini” üzə çıxarır
insanlar kritik mərhələlərdə correction edirlər
Correction Data təlim prosesinə qayıdır
model daha da güclənir
sonra yenidən yeni zəifliklər üzə çıxır
Beləliklə alınır:
Model → Failure → Correction → Data → Better Model
Bu da Human-Gated DAgger-in həqiqətən maraqlı tərəfidir
insanı elə-belə modelin artıq bacardığı hərəkətləri dəfələrlə təkrar etdirməyə sövq etmir
əksinə insan modeli həqiqətən “nə edəcəyini bilmir” vəziyyətə düşəndə müdaxilə edir
Başqa sözlə desək
daha çox düzgün cavab toplamaq deyil
modelin niyə səhv etdiyini dəqiq toplamaqdır
Mənə görə bu, robot məlumatlarında çox önəmli bir dəyər dəyişikliyi ola bilər
Çünki modelin artıq bacardığı işlərə
daha 10.000 dəfə demonstration əlavə etmək
marjinal dəyəri getdikcə azalda bilər
amma modelin təkrar-təkrar uğursuz olduğu yerlərdə
növbəti təlim turu üçün ən çox lazım olan məlumat çox vaxt orada olur
Ona görə Axis-in dediyi Compounding Data Engine-i
mən sadəcə Dataset-in böyüməsi kimi başa düşmürəm
əksinə
hər təlim turu növbəti data toplama mərhələsini daha dəqiq edir
Məhz elə buna görə də mən hesab edirəm ki, son zamanlar Axis ilə OpenRoboto-nun əməkdaşlığı xüsusilə diqqətəlayiqdir
Axis Open Data Pool-a 3M+ multimodal trajectories təqdim edəcək
eyni zamanda Data-to-Model Pipeline vasitəsilə modelin qiymətləndirilməsi və benchmark-u dəstəkləyəcək
bu isə qapalı dövrəni daha da genişləndirir:
Data → Training → Benchmark → Evaluation → Better Data
Əvvəllər mən Axis-i belə başa düşürdüm:
Robot Data Platform
indi isə daha çox belə düşünürəm:
Physical AI üçün Data Infrastructure
Çünki avadanlıq dəyişə bilər
model dəyişə bilər
VLA-lar da dəyişə bilər
amma robotlar həmişə real dünyadan yeni Experience əldə etməlidir
Ona görə də izləməyə dəyər olan
Axis-in növbəti dəfə neçə trajectories-ə çatacağı deyil
əgər bu məlumatlar daha çox model, daha çox robot və daha çox benchmark tərəfindən istifadə olunmağa başlayanda
Data Flywheel həqiqətən Compounding Effect yarada biləcəkmi—bunu görməkdir
Bu dövr işləsə
Axis-in “baryeri” bizim nə qədər məlumatımız olduğundan çox
daha dəyərli növbəti data partiyalarını davamlı istehsal edib-etmədiyimizdən ibarət ola bilər
bu da hazırda Axis-ə baxanda mənə ən maraqlı gələn tərəfdir
#PhysicalAI #Robotics @KaitoAI #Axis #kaito
Axis-in diqqətəlayiq olanı təkcə artıq nə qədər robot məlumatı toplamasıdır deyil
Əslində, o, bu məlumatları fasiləsiz özünü gücləndirən bir sistemə çevirməkdədir
Avqust ayında Axis-in robotic data engine-i 3M trajectories-ni keçdi
arxasında artıq 123K+ contributor var
Amma sadəcə məlumatın artması
bu, elə də “seksilik” yaradan məsələ deyil
Məni Axis-ə yenidən baxmağa vadar edən
son vaxtlar etdikləri bu ardıcıl addımlar oldu:
Dataset V1 → Axis V2 → Booster Robotics → OpenRoboto
Onların arxasında əslində eyni bir şey dayanır:
Physical AI-nin Data Loop-unun həqiqətən işə düşməsi
Robot təlimində ən çətin olan yalnız məlumat çatışmazlığı deyil
əsas məsələ budur ki:
növbəti partiya məlumatı hansı sahədən toplanmalıdır—bunu necə biləsən
Ənənəvi proses daha çox belədir:
Task → Data → Model
təlimdən sonra yerləşdirmə
model problemlə üzləşəndə geri qayıdıb yenidən data toplamaq
Axis V2 bu prosesi dəyişməyə başlayır
model əvvəl tapşırığı yerinə yetirir
model öz “zəif tərəflərini” üzə çıxarır
insanlar kritik mərhələlərdə correction edirlər
Correction Data təlim prosesinə qayıdır
model daha da güclənir
sonra yenidən yeni zəifliklər üzə çıxır
Beləliklə alınır:
Model → Failure → Correction → Data → Better Model
Bu da Human-Gated DAgger-in həqiqətən maraqlı tərəfidir
insanı elə-belə modelin artıq bacardığı hərəkətləri dəfələrlə təkrar etdirməyə sövq etmir
əksinə insan modeli həqiqətən “nə edəcəyini bilmir” vəziyyətə düşəndə müdaxilə edir
Başqa sözlə desək
daha çox düzgün cavab toplamaq deyil
modelin niyə səhv etdiyini dəqiq toplamaqdır
Mənə görə bu, robot məlumatlarında çox önəmli bir dəyər dəyişikliyi ola bilər
Çünki modelin artıq bacardığı işlərə
daha 10.000 dəfə demonstration əlavə etmək
marjinal dəyəri getdikcə azalda bilər
amma modelin təkrar-təkrar uğursuz olduğu yerlərdə
növbəti təlim turu üçün ən çox lazım olan məlumat çox vaxt orada olur
Ona görə Axis-in dediyi Compounding Data Engine-i
mən sadəcə Dataset-in böyüməsi kimi başa düşmürəm
əksinə
hər təlim turu növbəti data toplama mərhələsini daha dəqiq edir
Məhz elə buna görə də mən hesab edirəm ki, son zamanlar Axis ilə OpenRoboto-nun əməkdaşlığı xüsusilə diqqətəlayiqdir
Axis Open Data Pool-a 3M+ multimodal trajectories təqdim edəcək
eyni zamanda Data-to-Model Pipeline vasitəsilə modelin qiymətləndirilməsi və benchmark-u dəstəkləyəcək
bu isə qapalı dövrəni daha da genişləndirir:
Data → Training → Benchmark → Evaluation → Better Data
Əvvəllər mən Axis-i belə başa düşürdüm:
Robot Data Platform
indi isə daha çox belə düşünürəm:
Physical AI üçün Data Infrastructure
Çünki avadanlıq dəyişə bilər
model dəyişə bilər
VLA-lar da dəyişə bilər
amma robotlar həmişə real dünyadan yeni Experience əldə etməlidir
Ona görə də izləməyə dəyər olan
Axis-in növbəti dəfə neçə trajectories-ə çatacağı deyil
əgər bu məlumatlar daha çox model, daha çox robot və daha çox benchmark tərəfindən istifadə olunmağa başlayanda
Data Flywheel həqiqətən Compounding Effect yarada biləcəkmi—bunu görməkdir
Bu dövr işləsə
Axis-in “baryeri” bizim nə qədər məlumatımız olduğundan çox
daha dəyərli növbəti data partiyalarını davamlı istehsal edib-etmədiyimizdən ibarət ola bilər
bu da hazırda Axis-ə baxanda mənə ən maraqlı gələn tərəfdir
#PhysicalAI #Robotics @KaitoAI #Axis #kaito
64

·
--
Bloomberg-in məlumatına görə, Alibaba tərəfindən dəstəklənən Çin robototexnika startapı Dexmal 20 milyard yuan (3 mlrd. dollar) hədəf qiymətləndirmə ilə yeni maliyyələşdirmə raundu keçirir. Bu addım Çində fiziki AI və qabaqcıl robototexnikaya investor tələbinin sürətlə artdığını göstərir. 🤖🚀
#BinanceSquare #CryptoNews #Aİ #Robotics #Alibaba
Bloomberg-in məlumatına görə, Alibaba tərəfindən dəstəklənən Çin robototexnika startapı Dexmal 20 milyard yuan (3 mlrd. dollar) hədəf qiymətləndirmə ilə yeni maliyyələşdirmə raundu keçirir. Bu addım Çində fiziki AI və qabaqcıl robototexnikaya investor tələbinin sürətlə artdığını göstərir. 🤖🚀
#BinanceSquare #CryptoNews #Aİ #Robotics #Alibaba
#BinanceSquare #CryptoNews #Aİ #Robotics #Alibaba
2
82
·
--
Artım
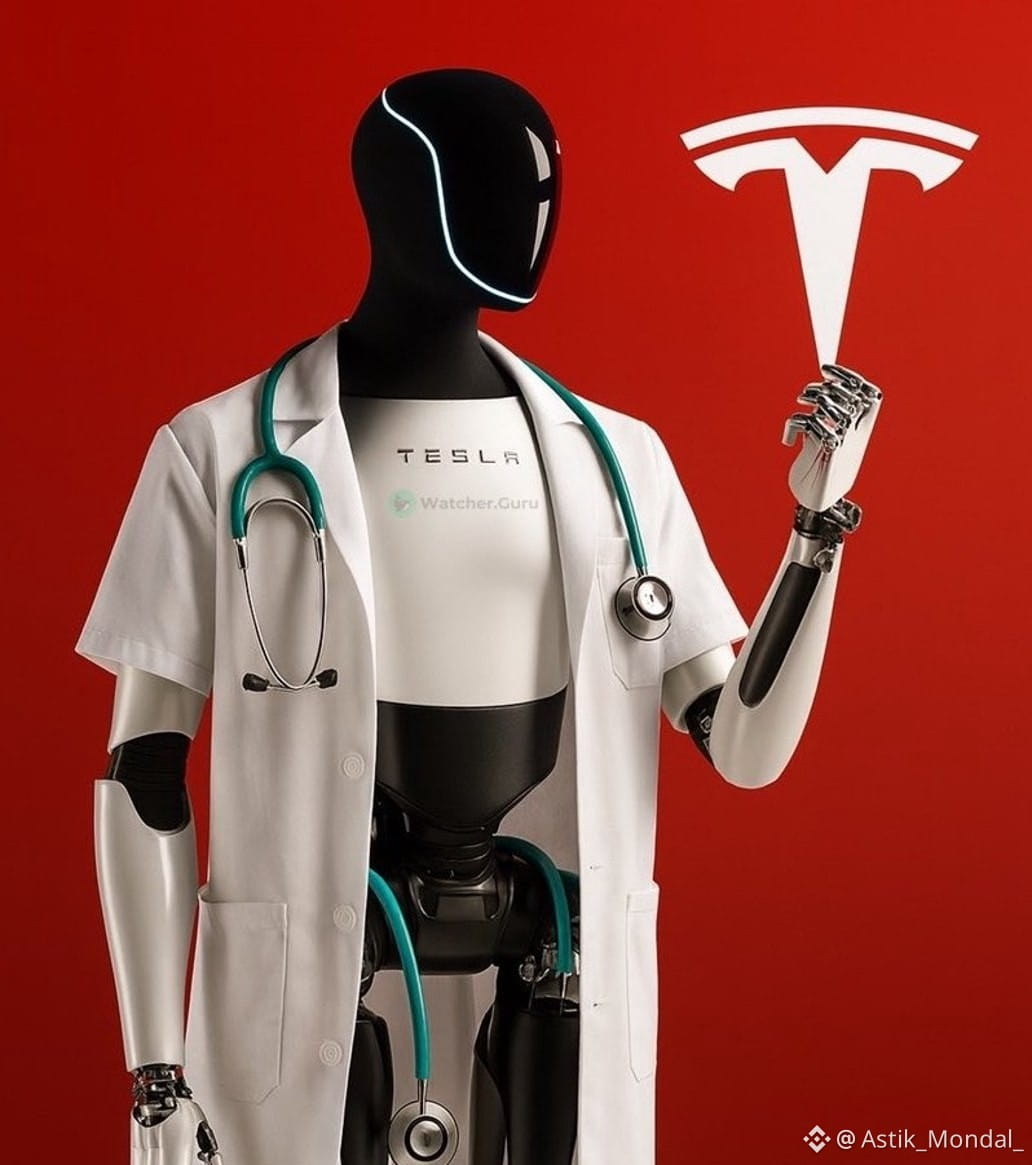
🚨 ELON MUSK: TİBBİ XİDMƏTİN GƏLƏCƏYİ ROBOTİK + SÜNİ İNTELLEKT OLA BİLƏR.
Elon Musk deyir ki, Tesla’nın Optimus insansı robotu və Grok zamanla “Yerin bütün insanlarına inanılmaz tibbi xidmət” göstərəcək.
Bunun nə demək ola biləcəyini düşünün.
Tibb intellektini AI idarə edir İnsansı robotlar fiziki qayğıda kömək edir 24/7 əlçatanlıq Və potensial olaraq dünya səviyyəli dəstəyin bugünkü səhiyyə sistemlərindən çox-çox uzağa çıxması.
Əgər Tesla Optimus-u miqyasda etibarlı edə bilsə və AI bu sürətlə təkmilləşməkdə davam etsə, səhiyyə robototexnika ilə dəyişdirilən ən böyük sənayelərdən birinə çevrilə bilər.
Ən çılğın tərəfi?
Bu, sadəcə daha ağıllı maşınlar haqqında deyil.
Bu, AI + robototexnikanı birbaşa fiziki dünyaya yerləşdirmək haqqındadır.
Səhiyyə inqilabı çoxunun düşündüyündən daha yaxında ola bilər.
#Tesla #ElonMusk #AI #Robotics #Technology $TSLA
🚨 ELON MUSK: TİBBİ XİDMƏTİN GƏLƏCƏYİ ROBOTİK + SÜNİ İNTELLEKT OLA BİLƏR.
Elon Musk deyir ki, Tesla’nın Optimus insansı robotu və Grok zamanla “Yerin bütün insanlarına inanılmaz tibbi xidmət” göstərəcək.
Bunun nə demək ola biləcəyini düşünün.
Tibb intellektini AI idarə edir İnsansı robotlar fiziki qayğıda kömək edir 24/7 əlçatanlıq Və potensial olaraq dünya səviyyəli dəstəyin bugünkü səhiyyə sistemlərindən çox-çox uzağa çıxması.
Əgər Tesla Optimus-u miqyasda etibarlı edə bilsə və AI bu sürətlə təkmilləşməkdə davam etsə, səhiyyə robototexnika ilə dəyişdirilən ən böyük sənayelərdən birinə çevrilə bilər.
Ən çılğın tərəfi?
Bu, sadəcə daha ağıllı maşınlar haqqında deyil.
Bu, AI + robototexnikanı birbaşa fiziki dünyaya yerləşdirmək haqqındadır.
Səhiyyə inqilabı çoxunun düşündüyündən daha yaxında ola bilər.
#Tesla #ElonMusk #AI #Robotics #Technology $TSLA
Elon Musk deyir ki, Tesla’nın Optimus insansı robotu və Grok zamanla “Yerin bütün insanlarına inanılmaz tibbi xidmət” göstərəcək.
Bunun nə demək ola biləcəyini düşünün.
Tibb intellektini AI idarə edir İnsansı robotlar fiziki qayğıda kömək edir 24/7 əlçatanlıq Və potensial olaraq dünya səviyyəli dəstəyin bugünkü səhiyyə sistemlərindən çox-çox uzağa çıxması.
Əgər Tesla Optimus-u miqyasda etibarlı edə bilsə və AI bu sürətlə təkmilləşməkdə davam etsə, səhiyyə robototexnika ilə dəyişdirilən ən böyük sənayelərdən birinə çevrilə bilər.
Ən çılğın tərəfi?
Bu, sadəcə daha ağıllı maşınlar haqqında deyil.
Bu, AI + robototexnikanı birbaşa fiziki dünyaya yerləşdirmək haqqındadır.
Səhiyyə inqilabı çoxunun düşündüyündən daha yaxında ola bilər.
#Tesla #ElonMusk #AI #Robotics #Technology $TSLA
1
43
🚨 DAVAMLI XƏBƏRDARLIQ:
Bir gün, Optimus + Grok bütün Yer kürəsi sakinlərinə möhtəşəm tibbi xidmət göstərəcək.
Musk deyir ki, Optimus humanoid robotlarının və Grok AI-nin kombinasiyası nəhayət qlobal miqyasda səhiyyəni dəyişə bilər.
🤖 Süni intellektlə dəstəklənən kömək
🧠 Qabaqcıl intellekt
🌍 Billonlarla insan üçün potensial olaraq əlçatan tibbi xidmət
Bu baxış reallığa çevrilərsə, səhiyyədə AI və robototexnikanın təsiri çox böyük ola bilər.
#ElonMusk #Grok #Optimus #AI #Robotics
$BTC
{spot}(BTCUSDT)
🚨 DAVAMLI XƏBƏRDARLIQ:
Bir gün, Optimus + Grok bütün Yer kürəsi sakinlərinə möhtəşəm tibbi xidmət göstərəcək.
Musk deyir ki, Optimus humanoid robotlarının və Grok AI-nin kombinasiyası nəhayət qlobal miqyasda səhiyyəni dəyişə bilər.
🤖 Süni intellektlə dəstəklənən kömək
🧠 Qabaqcıl intellekt
🌍 Billonlarla insan üçün potensial olaraq əlçatan tibbi xidmət
Bu baxış reallığa çevrilərsə, səhiyyədə AI və robototexnikanın təsiri çox böyük ola bilər.
#ElonMusk #Grok #Optimus #AI #Robotics
$BTC
Bir gün, Optimus + Grok bütün Yer kürəsi sakinlərinə möhtəşəm tibbi xidmət göstərəcək.
Musk deyir ki, Optimus humanoid robotlarının və Grok AI-nin kombinasiyası nəhayət qlobal miqyasda səhiyyəni dəyişə bilər.
🤖 Süni intellektlə dəstəklənən kömək
🧠 Qabaqcıl intellekt
🌍 Billonlarla insan üçün potensial olaraq əlçatan tibbi xidmət
Bu baxış reallığa çevrilərsə, səhiyyədə AI və robototexnikanın təsiri çox böyük ola bilər.
#ElonMusk #Grok #Optimus #AI #Robotics
$BTC
1
88
·
--
💥 600% ROBOTOTEXNIKA İPO PARTLAYIŞI NÖVBƏTİ KAPİTAL DÖVRANI $AI NARRATIVE-Ə DÖNDƏRİR! ⚡
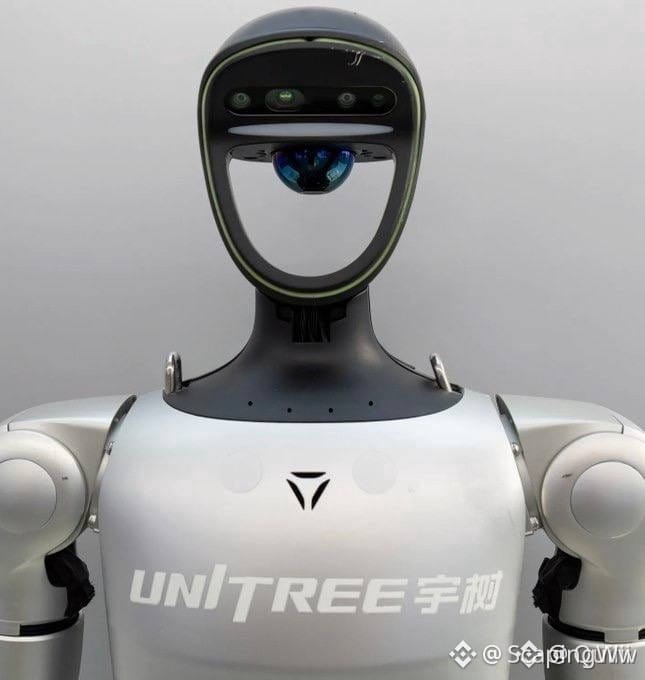
Ənənəvi maliyyə sadəcə tam dəli olmuş vəziyyəti görüb: humanoid robototexnika öncüsü Unitree debütdə 600%-dən çox artaraq $22-lik listinqdən heyrətamiz şəkildə $66 milyardlıq bazar kapitallaşmasına yüksəldi. 📊 Bu səviyyədə institusional alış təzyiqi aparat texnologiyaya və süni intellektə tələbatın artıq qızışdığını göstərir.
Səhmlər bazarları texnologiya yüksəlişləri ətrafında bu qədər şiddətlə alovlananda, ağıllı pul tarixən kriptoda yaşanan dalğanın təsirini desentralizasiya olunmuş robototexnika və AI aktivlərinə qədər əvvəlcədən “həll edir”. 🌊 Kapital likvidliyi həmişə lövhədəki ən yüksək sürətli oyunu axtarır. 💬 Bu səhmdar coşqusu AI tokenləri üzrə növbəti parabolik dalğanı yarada bilər, yoxsa təsdiq üçün gözləyirsiniz? 👇
⚠️ Maliyyə məsləhəti deyil. Həmişə riskinizi idarə edin. 🛡️
🏷️ #AI #Crypto #Robotics #Bullish
⚡ 💎
💥 600% ROBOTOTEXNIKA İPO PARTLAYIŞI NÖVBƏTİ KAPİTAL DÖVRANI $AI NARRATIVE-Ə DÖNDƏRİR! ⚡
Ənənəvi maliyyə sadəcə tam dəli olmuş vəziyyəti görüb: humanoid robototexnika öncüsü Unitree debütdə 600%-dən çox artaraq $22-lik listinqdən heyrətamiz şəkildə $66 milyardlıq bazar kapitallaşmasına yüksəldi. 📊 Bu səviyyədə institusional alış təzyiqi aparat texnologiyaya və süni intellektə tələbatın artıq qızışdığını göstərir.
Səhmlər bazarları texnologiya yüksəlişləri ətrafında bu qədər şiddətlə alovlananda, ağıllı pul tarixən kriptoda yaşanan dalğanın təsirini desentralizasiya olunmuş robototexnika və AI aktivlərinə qədər əvvəlcədən “həll edir”. 🌊 Kapital likvidliyi həmişə lövhədəki ən yüksək sürətli oyunu axtarır. 💬 Bu səhmdar coşqusu AI tokenləri üzrə növbəti parabolik dalğanı yarada bilər, yoxsa təsdiq üçün gözləyirsiniz? 👇
⚠️ Maliyyə məsləhəti deyil. Həmişə riskinizi idarə edin. 🛡️
🏷️ #AI #Crypto #Robotics #Bullish
⚡ 💎
Ənənəvi maliyyə sadəcə tam dəli olmuş vəziyyəti görüb: humanoid robototexnika öncüsü Unitree debütdə 600%-dən çox artaraq $22-lik listinqdən heyrətamiz şəkildə $66 milyardlıq bazar kapitallaşmasına yüksəldi. 📊 Bu səviyyədə institusional alış təzyiqi aparat texnologiyaya və süni intellektə tələbatın artıq qızışdığını göstərir.
Səhmlər bazarları texnologiya yüksəlişləri ətrafında bu qədər şiddətlə alovlananda, ağıllı pul tarixən kriptoda yaşanan dalğanın təsirini desentralizasiya olunmuş robototexnika və AI aktivlərinə qədər əvvəlcədən “həll edir”. 🌊 Kapital likvidliyi həmişə lövhədəki ən yüksək sürətli oyunu axtarır. 💬 Bu səhmdar coşqusu AI tokenləri üzrə növbəti parabolik dalğanı yarada bilər, yoxsa təsdiq üçün gözləyirsiniz? 👇
⚠️ Maliyyə məsləhəti deyil. Həmişə riskinizi idarə edin. 🛡️
🏷️ #AI #Crypto #Robotics #Bullish
⚡ 💎
175

·
--
Artım
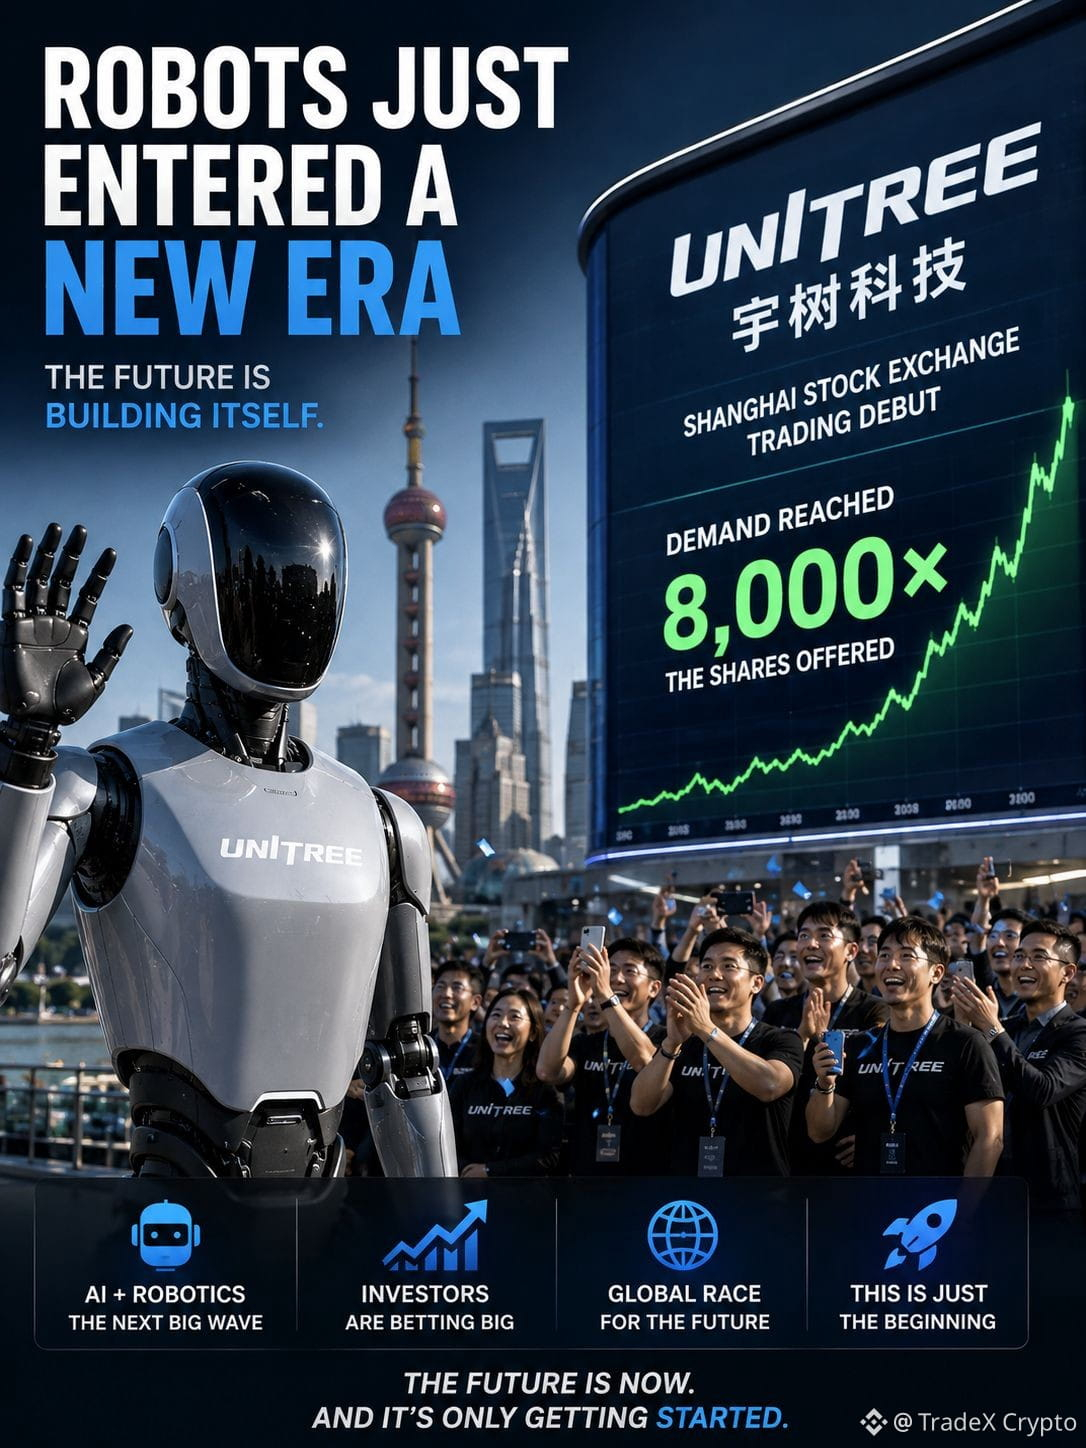
🤖🚨 ROBOTLAR YENİ ERAYA DAXİL OLDU
Çinin Unitree şirkəti Şanxay birjasındakı debütündə artım göstərdi və iddialara görə tələb təklif olunan səhmlərin təxminən 8.000×-i qədər olub. 😳🔥
Humanoid robotlar artıq sadəcə gələcək nümayişləri deyil…
İnvestorlar onlara böyük mərc qoyur. 👀📈
AI + Robototexnika 2026-cı ilin ən böyük texnologiya hekayələrindən biri ola bilər. ⚡
Və bu, yalnız başlanğıc ola bilər… 🚀
$ROBO $NEAR $TAO
#Robotics #AI #Technology #INNOVATION #BinanceSquare
🤖🚨 ROBOTLAR YENİ ERAYA DAXİL OLDU
Çinin Unitree şirkəti Şanxay birjasındakı debütündə artım göstərdi və iddialara görə tələb təklif olunan səhmlərin təxminən 8.000×-i qədər olub. 😳🔥
Humanoid robotlar artıq sadəcə gələcək nümayişləri deyil…
İnvestorlar onlara böyük mərc qoyur. 👀📈
AI + Robototexnika 2026-cı ilin ən böyük texnologiya hekayələrindən biri ola bilər. ⚡
Və bu, yalnız başlanğıc ola bilər… 🚀
$ROBO $NEAR $TAO
#Robotics #AI #Technology #INNOVATION #BinanceSquare
Çinin Unitree şirkəti Şanxay birjasındakı debütündə artım göstərdi və iddialara görə tələb təklif olunan səhmlərin təxminən 8.000×-i qədər olub. 😳🔥
Humanoid robotlar artıq sadəcə gələcək nümayişləri deyil…
İnvestorlar onlara böyük mərc qoyur. 👀📈
AI + Robototexnika 2026-cı ilin ən böyük texnologiya hekayələrindən biri ola bilər. ⚡
Və bu, yalnız başlanğıc ola bilər… 🚀
$ROBO $NEAR $TAO
#Robotics #AI #Technology #INNOVATION #BinanceSquare
71
·
--
Azalma
#unitreerockets629%onshanghaidebut
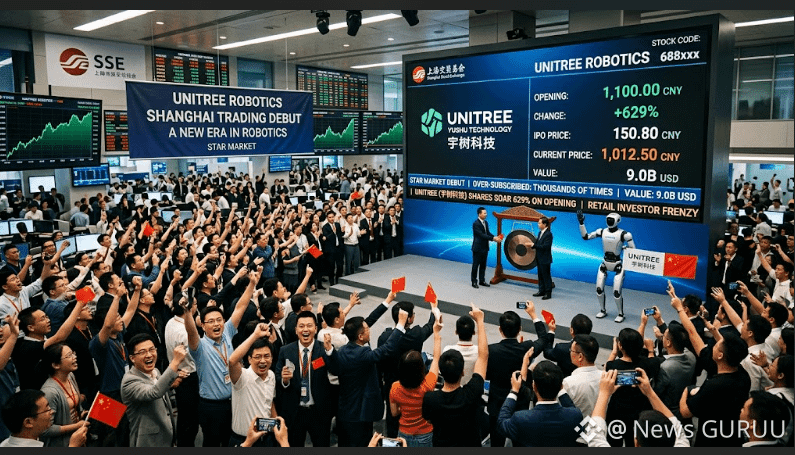
🚨 UNITREE ROBOTICS GÖRKƏMli SÜRƏT HÜCUMU İLƏ DEBUT ETDİ! 🤖📈
Unitree Robotics Şanxayın STAR Market-də partlayış kimi çıxış edərək IPO qiymətindən təxminən 629% yuxarıdan açıldı və təxminən $904M topladı. Pərakəndə tələb çox kəskin idi; təklifin minlərlə dəfə üstələnərək çox ciddi şəkildə artıq tələblə qarşılandığı bildirilir.
💻 Debüt humanoid robototexnika və AI-ə böyük investor marağını vurğulayır, amma bu qədər kəskin başlanğıc qiymətləndirmə ilə bağlı suallar yaradır və ilkin coşqu soyuduqdan sonra impulsun davam edib-etməyəcəyi şübhə doğurur.
🎯 TRADING VIEW: SELL 📉
Çox kəskin açılışdan sonra rallini qovmaq yüksək risk daşıyır. Çəki düşməsi və ya mənfəət götürmə mərhələsi daha çox ehtimal olunur; başqa bir dərhal şaquli hərəkət yox.
❓ Bu robototexnikaya real inamdır, yoxsa sırf IPO həyəcanı? "Aşağıdakı SARİ sikkə işarəsinə (coin tag) klikləyin ki, istədiyiniz ticarət səhifəsinə keçib fayda əldə edəsiniz"$ACE $TRIA
{future}(TRIAUSDT)
{spot}(ACEUSDT)
#Robotics #AIStocks
#unitreerockets629%onshanghaidebut
🚨 UNITREE ROBOTICS GÖRKƏMli SÜRƏT HÜCUMU İLƏ DEBUT ETDİ! 🤖📈
Unitree Robotics Şanxayın STAR Market-də partlayış kimi çıxış edərək IPO qiymətindən təxminən 629% yuxarıdan açıldı və təxminən $904M topladı. Pərakəndə tələb çox kəskin idi; təklifin minlərlə dəfə üstələnərək çox ciddi şəkildə artıq tələblə qarşılandığı bildirilir.
💻 Debüt humanoid robototexnika və AI-ə böyük investor marağını vurğulayır, amma bu qədər kəskin başlanğıc qiymətləndirmə ilə bağlı suallar yaradır və ilkin coşqu soyuduqdan sonra impulsun davam edib-etməyəcəyi şübhə doğurur.
🎯 TRADING VIEW: SELL 📉
Çox kəskin açılışdan sonra rallini qovmaq yüksək risk daşıyır. Çəki düşməsi və ya mənfəət götürmə mərhələsi daha çox ehtimal olunur; başqa bir dərhal şaquli hərəkət yox.
❓ Bu robototexnikaya real inamdır, yoxsa sırf IPO həyəcanı? "Aşağıdakı SARİ sikkə işarəsinə (coin tag) klikləyin ki, istədiyiniz ticarət səhifəsinə keçib fayda əldə edəsiniz"$ACE $TRIA
#Robotics #AIStocks
🚨 UNITREE ROBOTICS GÖRKƏMli SÜRƏT HÜCUMU İLƏ DEBUT ETDİ! 🤖📈
Unitree Robotics Şanxayın STAR Market-də partlayış kimi çıxış edərək IPO qiymətindən təxminən 629% yuxarıdan açıldı və təxminən $904M topladı. Pərakəndə tələb çox kəskin idi; təklifin minlərlə dəfə üstələnərək çox ciddi şəkildə artıq tələblə qarşılandığı bildirilir.
💻 Debüt humanoid robototexnika və AI-ə böyük investor marağını vurğulayır, amma bu qədər kəskin başlanğıc qiymətləndirmə ilə bağlı suallar yaradır və ilkin coşqu soyuduqdan sonra impulsun davam edib-etməyəcəyi şübhə doğurur.
🎯 TRADING VIEW: SELL 📉
Çox kəskin açılışdan sonra rallini qovmaq yüksək risk daşıyır. Çəki düşməsi və ya mənfəət götürmə mərhələsi daha çox ehtimal olunur; başqa bir dərhal şaquli hərəkət yox.
❓ Bu robototexnikaya real inamdır, yoxsa sırf IPO həyəcanı? "Aşağıdakı SARİ sikkə işarəsinə (coin tag) klikləyin ki, istədiyiniz ticarət səhifəsinə keçib fayda əldə edəsiniz"$ACE $TRIA
#Robotics #AIStocks
2
2.6k
Daha çox kontent araşdırmaq üçün daxil olun
Binance Square-də qlobal kriptovalyuta istifadəçilərinə qoşulun
⚡️ Kriptovalyuta haqqında ən son və faydalı məlumatları əldə edin.
💬 Dünyanın ən böyük kriptovalyuta birjası tərəfindən etibar edilir.
👍 Doğrulanmış yaradıcılardan gələn real məlumatları kəşf edin.
E-poçt/Telefon nömrəsi
Trenddə olan mövzular
1
#FedRateWatch
219,670 baxış
Müzakirə edir: 1,461
2
#BitcoinSlidesTo$76000
1,381 baxış
Müzakirə edir: 41
3
#BitcoinReboundsTo$79K
46,547 baxış
Müzakirə edir: 345
4
#StrategyMarketCapPassesFord
4,669 baxış
Müzakirə edir: 250
5
#ClarityActOddsHalveOnPolymarket
3,586 baxış
Müzakirə edir: 206
6
#US30YTreasuryYieldTops5.40%
6,692 baxış
Müzakirə edir: 189
7
#BessentEndorsesFinalClarityActDraft
22,681 baxış
Müzakirə edir: 478
8
#ZamaOpens16ConfidentialMorphoVaults
8,691 baxış
Müzakirə edir: 231
9
#USDCOnChainVolumeTops$100Trillion
1,294 baxış
Müzakirə edir: 34
10
#BitcoinSpotETFsNetInflow$160M
2,181 baxış
Müzakirə edir: 88