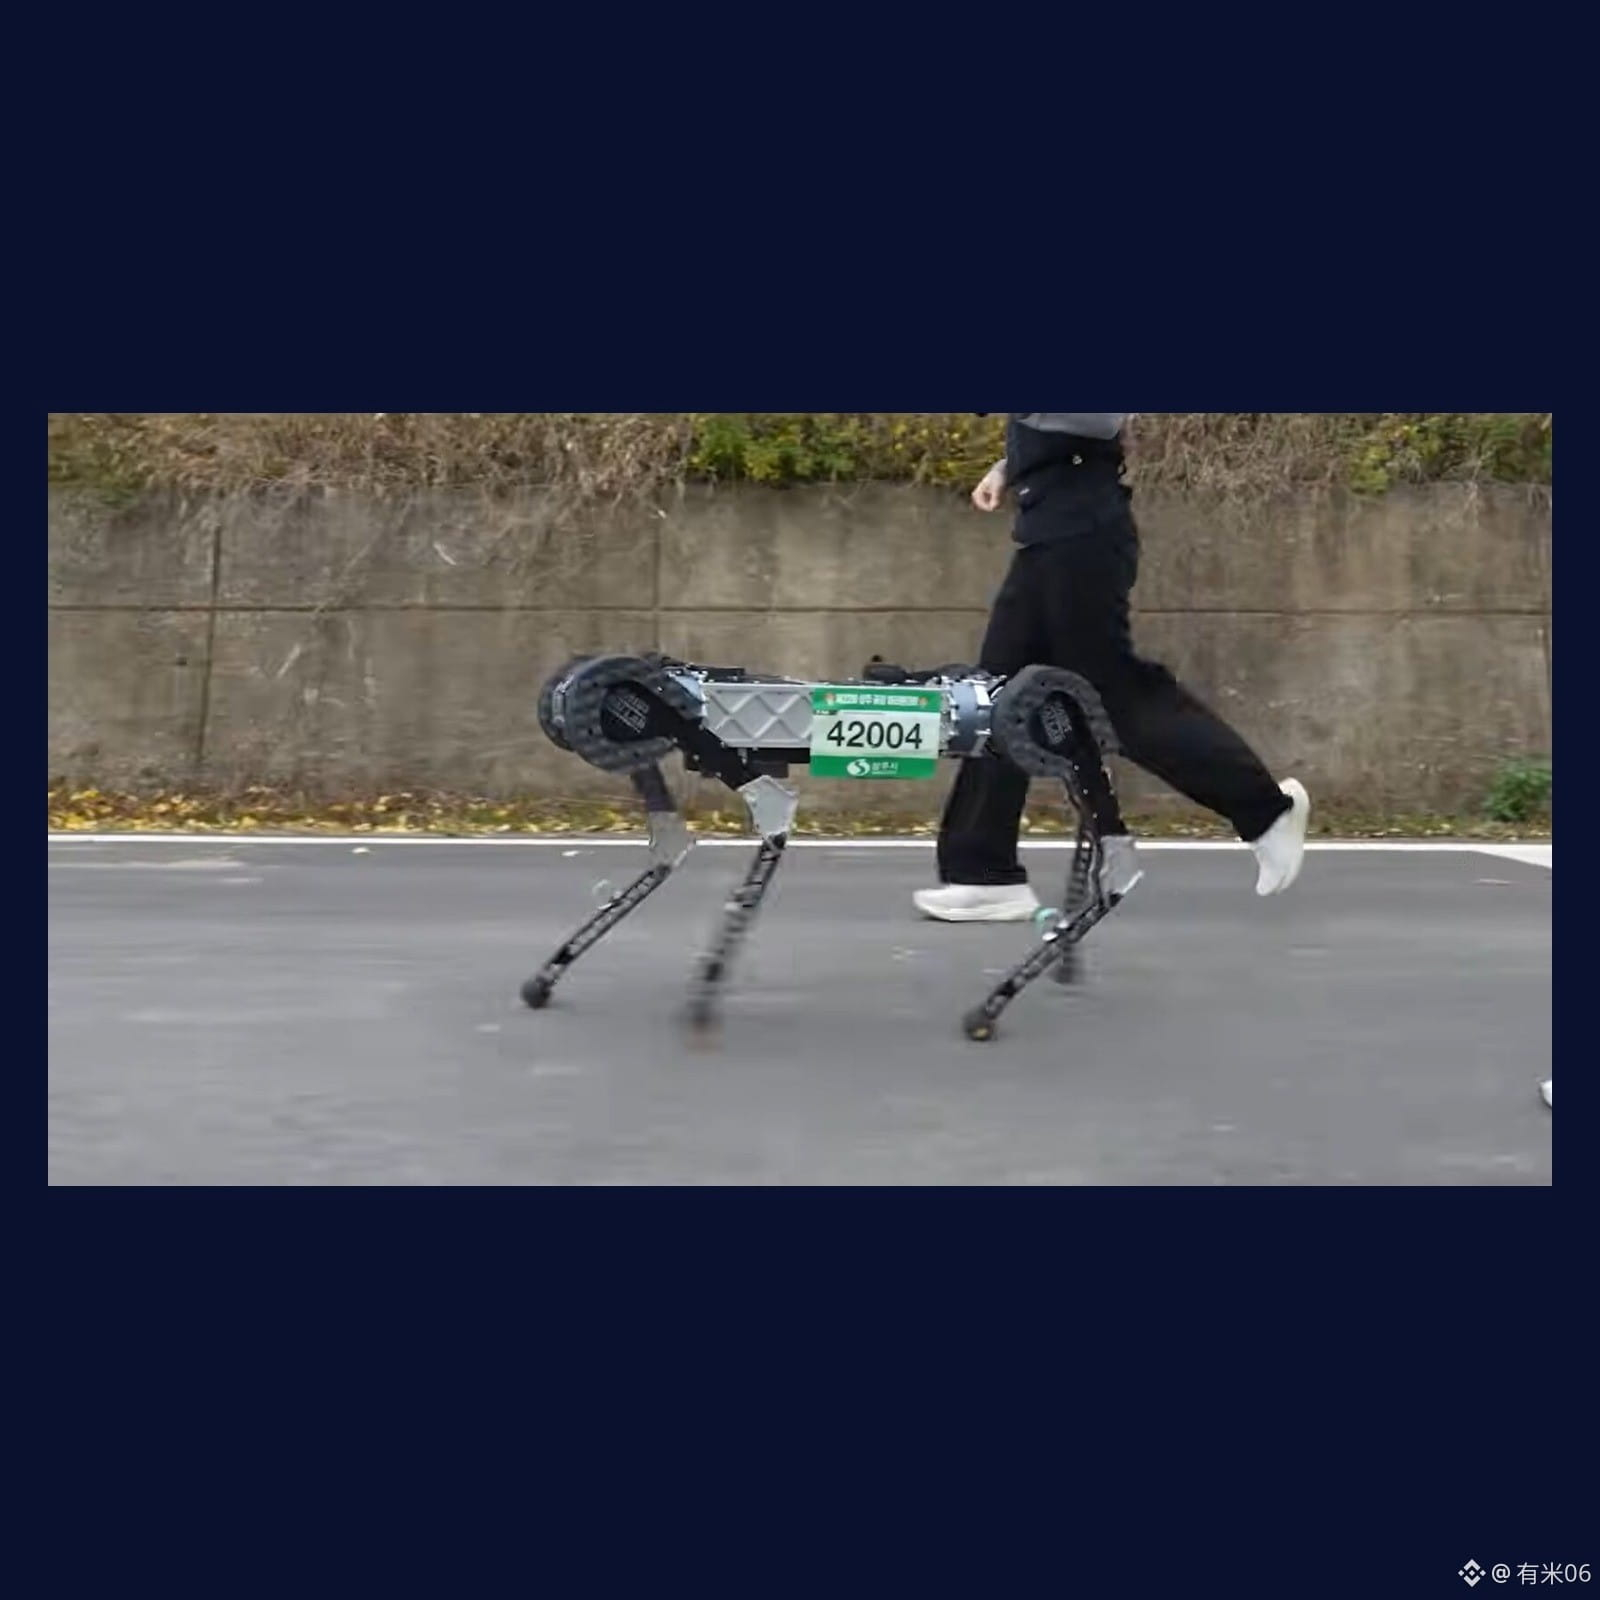
四足机器人也能跑完全马?KAIST 这只「狗」靠一块电池就跑完了。
韩国科学技术院(KAIST)黄甫宰民团队的四足机器人 RAIBO2,在 2024 年 11 月尚州柿子马拉松全程 42.195 公里里,用时 4 小时 19 分 52 秒完赛,中途没有换电、也没有换电池。论文 2026-09-23 登上 Nature 主刊(DOI 10.1038/s41586-026-11102-5)——据通稿口径,这也是韩国本土机器人研究首次出现在 Nature 主刊。
路线并不轻松:爬升约 286 米,还有湿滑路段;全程平均约 2.64 米/秒,耗电约 1280 Wh。团队给出的平均总运输成本(TCOT)约 0.25,低于文中引用的人类基准 0.37;按约 2016 Wh 电池容量估算,理论上还能再跑大约 25 公里,续航大约是现有同类四足机的三倍。硬件侧做轻腿与电机驱动优化,软件侧用机器学习强化运动策略,把「站得住」和「少耗电」放在同一套设计里。
独立复核:TechXplore(Nature Publishing Group)2026-09-23 与 DongA Science、首尔经济 SEDaily 同口径转述完赛成绩与能耗数据。
图:RAIBO2 马拉松途中(KAIST,经 TechXplore/Nature)
#机器人 #KAIST